
二阶系统性能改善及稳定性综述
例1 系统结构图如图所示。
求开环增益K分别为10,0.5,0.09时系统的动态性能指标。
计算过程及结果列表K计算10 0.5 0.09开环传递函数)1(10)(1+=sssG)1(5.0)(2+=sssG)1(09.0)(3+=sssG闭环传递函数1010)(21++=Φsss5.05.0)(22++=Φsss09.009.0)(23++=Φsss特征参数⎪⎪⎩⎪⎪⎨⎧︒===⨯===81arccos158.016.32116.310ξβξωn⎪⎪⎩⎪⎪⎨⎧︒===⨯===45arccos707.0707.021707.05.0ξβξωn⎪⎩⎪⎨⎧=⨯===67.13.0213.009.0ξωn特征根12.35.02,1j±-=λ5.05.02,1j±-=λ⎩⎨⎧-=-=9.01.021λλ⎩⎨⎧==11.11021TT动态性能指标22100001.01160.43.5 3.570.5pnsntetξπξπξωσξω--⎧==⎪-⎪⎪==⎨⎪⎪===⎪⎩⎪⎪⎪⎩⎪⎪⎪⎨⎧=====-=--75.35238.61122nsnptetξωσωξπξξπ()122111931,0s spT Tt t T Ttλλσ⎧==⎪=⋅=⎨⎪=∞=⎩调整参数可以在一定程度上改善系统性能,但改善程度有限§3.3.4 改善二阶系统动态性能的措施(1) 测速反馈 —— 增加阻尼 (2) 比例+微分 —— 提前控制例 2 在如图所示系统中分别采用测速反馈和比例+微分控制,其中10K =,216.0=t K 。
分别写出各系统的开环传递函数、闭环传递函数,计算动态性能指标(σ%,s t )并进行对比分析。
原系统、测速反馈和比例+分控制方式下系统性能的计算及比较原系统 测速反馈比例 + 微分系统 结构图开环 传递函数 )1(10)(+=s s s G a)1()1(10)(++=s s s K s G t b)1()1(10)(++=s s s K s G t c闭环 传递函数 210()10a s s s Φ=++ 10)101(10)(2+++=Φs K s s t b 10)101()1(10)(2++++=Φs K s s K s tt c 系统参数ξ0.1581100.216210+⨯=0.51100.216210+⨯=0.5n ω10 3.16= 10 3.16=10 3.16=开环零点 — -4.63 -4.63 极点 0,-1 0,-1 0,-1闭环零点 — — 110.216t z K --===-4.63极点 -0.5±j3.12-1.58±j2.74-1.58±j2.74动态 性能p t1.01 1.15 0.9 00σ60.4% 16.3% 21.4% s t72.22.1零点极点法 ( P75 表3-7 )9.074.273.014.3=-=-=D t p θπ1 1.580.90004.121.44.63p t E e e F σσ--⨯===258.163.41.474.216.3ln 3ln 31=⎪⎭⎫ ⎝⎛⋅⎪⎭⎫ ⎝⎛+=⎪⎭⎫ ⎝⎛⋅⎪⎭⎫ ⎝⎛+=σF E D A t sp t Dπ-θ= ,%100%1p t e F E σσ-= 13ln s A E D F t ⎛⎫⎛⎫+ ⎪⎪⎝⎭⎝⎭=σ●改善系统性能的机理:测速反馈——增加阻尼比例+微分——提前控制[仿真计算]●附加开环零点对系统性能的影响●附加闭环零/极点对系统性能的影响§3.4 高阶系统的阶跃响应及动态性能§3.4.1 高阶系统单位阶跃响应mn s z s K a s a s a s a b s b s b s b s D s M s nj jm i i n n n n m m m m ≥--=++++++++==Φ∏∏==----1101110111)()()()()(λ∏∏==--=⋅Φ=n j j mi i s s z s K ss s C 11)()(1)()(λ∑==-'+⋅=n j js s s D s s M s D M j11)()(1)0()0(λλ∑==⋅'+=n j ts k je s D s s M D M t c 1)()()0()0()(λλ()∑∑±-=--=-=++⋅'+=dii i i i i ij i di t i t s t e A e s D s s M D M ωσλσαλααϕωsin )()()0()0(§3.4.2 闭环主导极点主导极点:距离虚轴最近而且附近又没有闭环零点的闭环极点§3.4.3 估算高阶系统动态性能指标的零点极点法(1) ⇒Φ)(s 闭环零极点图;(2) 略去非主导零极点和不非常靠近虚轴的“偶极子”,保留主导极点; (3) 按P75表3-7相应公式估算系统动态性能。
表3-7 动态性能指标估算公式表系统名称闭环零、极点分布图性能指标估算公式振荡二阶系统Dtpπ=,%100%1p teσσ-=1ln3σ⎪⎭⎫⎝⎛+=DAtsDtpθπ-=,%100%1p teFEσσ-=1ln3σ⎪⎭⎫⎝⎛⎪⎭⎫⎝⎛+=FEDAts振荡型三阶系统Dtpα=,21⎪⎭⎫⎝⎛-=BAc,DCBAc⋅=2%100%11⎪⎭⎫⎝⎛+=--ppctt eceBCσσ时%ln312≠+=σσcts时%ln31=+=σCctsDtpα=,⎪⎭⎫⎝⎛-⎪⎭⎫⎝⎛-=FCBAc121,FEDCBAc⋅⋅=2% 100%11⎪⎭⎫⎝⎛+⋅=--ppctt eceFEBCσσ时),0%(ln3112≠>+=σσσCcts时),(0%ln311=<+=σσCCcts非振荡型三阶系统)(1ln1ln332113121σσσσσσσσ≠≠⎪⎪⎭⎫⎝⎛--⎪⎪⎭⎫⎝⎛--=st)1.1,(1ln1ln1ln31321131211时σσσσσσσσσσ>≠≠⎪⎪⎭⎫⎝⎛--⎪⎪⎭⎫⎝⎛--⎪⎭⎫⎝⎛--=FFts——————结束——————关于开环传递函数的写法问题1(1)(1)()[1]11(1)1t t t K KK s s s s G s KK s KK s s KK s s s ++===++++++12()(1)t Ks s KK s KΦ=+++2(1)()(1)(1)(1)t t K K s KG s K s s s s s +=+=++2(1)()(1)(1)(1)1(1)t t KK s s s K K s s s K K s s s +Φ==++++++ 2(1)t Ks KK s K =+++问题讨论:1.开环增益会影响系统的动态性能指标吗?2.闭环增益会影响系统的动态性能指标吗?3.系统的动态性能指标与闭环极点有关,与闭环零点也有关吗?——————结束——————4.测速反馈改善系统性能的机理——增加阻尼比例+微分改善系统性能的机理——提前控制两种方法的比较5.附加开环零点的作用6.附加闭环零(极)点的作用2-15 试绘制图2-36所示信号流图对应的系统结构图。
解.§3.5 线性系统的稳定性分析§3.5.1 稳定性的概念§3.5.2稳定的充要条件)(lim=∞→tkt)()()()()()()()()(2121nnmmsssazszszsbsDsMsλλλ------==Φ∑=-=-++-+-=Φ=ni iinnsAsAsAsAssC12211)()(λλλλ∑==++=nititntt ini eAeAeAeAtk1212)(λλλλlim)(lim1∑=∞→∞→==nitittieAtkλlim=∞→ttieλni,,2,1=系统稳定的充要条件:系统闭环特征方程的所有根都具有负的实部,或所有闭环特征根均位于左半s 平面。
§3.5.3 稳定判据0)(0111=++++=--a s a s a s a s D n n n n 0>n a(1)判定稳定的必要条件0>i a 1,,2,1,0-=n i08964)(245=++++=s s s s s D 010275)(234=-----=s s s s s D(2)劳斯判据例3 系统特征方程,判定系统是否稳定。
010275)(234=++++=s s s s s D ,解 列劳斯表(3)劳斯判据特殊情况的处理例4 系统特征方程023)(3=+-=s s s D ,判定系统稳定性。
解 列劳斯表4s 1 7 10 3s 5 2 02s33/5 101s -184/33 有2个正实部根0s10例 5 已知系统特征方程,判定系统是否稳定性。
025*******)(2345=+++++=s s s s s s D ,解 列劳斯表(4)劳斯判据的应用例6 某单位反馈系统的开环零、极点分布如图所示,判定系统能否稳定,若可以稳定,确定相应的开环增益范围。
解 依题意有()()()223)1(9131)(--=--=s s K s s K s G3s1 -32s0 ←ε 2 第一列元素若出现0,用ε代替1s (-3ε-2)/ε有2个正实部根0s25s 1 12 354s3 20 253s316 1 380 5 02s5 1 25 5 01s0 2 0 0 出现全0行时,构造辅助方程05)(2=+=s s F 02)(=='s s F0s25不存在右半s 平面的极点()()()()01969193)(22=-+-+=-+-=KsKssKssD⎩⎨⎧>->-169KK132<<K。
系统闭环稳定与开环稳定之间没有直接关系例7 系统结构图如图所示,(1)确定使系统稳定的开环增益K与阻尼比ξ的取值范围,画出相应区域;(2)当2=ξ时,确定使系统极点全部落在直线1-=s左边的K值范围。
解.(1))10020()(2++=sssKsG aξ100aKK=10010020)(23=+++=KssssDξ列劳斯表3s 1 1002sξ20K1000>→ξ1sξξ20)1002000(K-0 K>→ξ20s K1000 0>→K(2)令 1-=s sK s s s s D 100)1(100)1(20)1()(23+-+-+-= ξ代入2=ξ,整理得)61100(2337)(23-+++=K s s s s D3s 1 232s3761100-K1s 37)100612337(K -+⨯ 0 12.9<→K0s61100-K61.0>→K所以有 12.961.0<<K 。
二阶瞬态响应特性与稳定性分析

二阶瞬态响应特性与稳定性分析二阶系统是指具有两个自由度的动力学系统,广泛应用于控制系统、信号处理等领域。
瞬态响应特性与稳定性分析是评估一个二阶系统性能的重要指标。
本文将从瞬态响应特性和稳定性两个方面进行分析,以深入理解二阶系统的行为。
瞬态响应特性是指系统对于输入信号的临时响应过程。
对于一个二阶系统,其瞬态响应特性主要包括过渡过程、超调和振荡频率等。
过渡过程是指系统从初始状态到最终稳态的响应过程。
具体地说,对于一个二阶系统,过渡过程的特性由系统的自然频率和阻尼比决定。
自然频率是指系统在没有任何外部干扰的情况下自由振荡的频率。
阻尼比是指系统阻尼量与临界阻尼量之比,描述了系统的阻尼程度。
超调是指系统响应过程中达到的最大偏离稳态值的幅度。
超调的大小与系统的阻尼比有关,当系统的阻尼比增大时,超调量会减小。
振荡频率是指系统在过渡过程中振荡的频率,与系统的自然频率相关。
稳定性是评估系统的动态性能和可靠性的重要指标。
一个二阶系统是稳定的,当且仅当其系统的输入信号有界时,系统的输出信号也有界。
稳定性分析可以通过系统的传递函数进行。
传递函数是系统输入转换为输出的比例关系,在频域上可以用于确定系统的稳定性。
当传递函数的所有极点都位于左半平面时,系统是稳定的。
极点是指传递函数分母方程为零的点,也可以看作传递函数的零点。
对于一个二阶系统,其稳定性主要取决于极点的位置。
当极点的实部都小于零时,系统是稳定的。
当极点的实部大于等于零时,系统是不稳定的。
稳定性分析还可以通过系统的阶跃响应特性进行。
阶跃响应是指系统对于阶跃输入信号的响应。
稳定系统的阶跃响应的幅值会在一些临界值附近趋于稳定。
当系统是不稳定的时,系统的阶跃响应会无限增大或者振荡。
综上所述,瞬态响应特性和稳定性分析是评估一个二阶系统性能的重要指标。
瞬态响应特性包括过渡过程、超调和振荡频率等,可以通过自然频率和阻尼比进行调节。
稳定性分析可以通过传递函数的极点位置和阶跃响应特性进行评估。
二阶系统瞬态响应和稳定性

3.1.2二阶系统瞬态响应和稳定性一. 实验目的1.了解和掌握典型二阶系统模拟电路的构成方法及I 型二阶闭 环系统的传递函数标准式。
2.研究I 型二阶闭环系统的结构参数 --无阻尼振荡频率3 n 阻 尼比E 对过渡过程的影响。
3.掌握欠阻尼I 型二阶闭环系统在阶跃信号输入时的动态性能 指标Mp tp 、ts 的计算。
4.观察和分析I 型二阶闭环系统在欠阻尼,临界阻尼,过阻尼的 瞬态响应曲线,及在阶跃信号输入时的动态性能指标 Mp tp值,并与理论计算值作比对。
二. 实验原理及说明图3-1-13是典型I 型二阶单位反馈闭环系统。
图3-1-13 典型I 型二阶单位反馈闭环系统(3-1-1 )I 型二阶系统的开环传递函数G(S)TiS US 1)I 型二阶系统的闭环传递函数标准式:(s ) 0S _____________ 2()1 G (s )S2 2 n S 2(3-1-2 )自然频率(无阻尼振荡频率):n’KT?阻尼比:石(3-1-3)有二阶闭环系统模拟电路如图3-1-14所示。
它由积分环节(A2 单元)和惯性环节(A3单元)的构成,其积分时间常数 Ti=R1*C1 = 1 秒,惯性时间常数T=R2*C2=秒。
模拟电路的各环节参数代入式(3-1-1 ),该电路的开环传递函数 为:K G (S) K 其中 K R 2100kRRG (S)TiS US 1)S(0.1S 1)数为:2nS 2 2 n S模拟电路的各环节参数代入式 (3-1-3 ),阻尼比和开环增益K 的关系式为:模拟电路的开环传递函数代入式(3-1-2 ),该电路的闭环传递函10K S 2 10S 10K(s)图3-1-14 I 型二阶闭环系统模拟电路临界阻尼响应:E =1, K二,R=40k Q欠阻尼响应:0<E <1,设R=4k Q, K=25 E =过阻尼响应:E>1,设R=70k Q, K=E =>1计算欠阻尼二阶闭环系统在阶跃信号输入时的动态指标Mp tp、ts : (K=25 二、n =)超调量:M p ©厂100% 35.1% 峰t p j 20.21值时间:调节时间:ts —0.6n三.实验内容及步骤1. I型二阶闭环系统模拟电路见图3-1-14,改变A3单元中输入电阻R来调整系统的开环增益K,从而改变系统的结构参数,观察阻尼比E对该系统的过渡过程的影响。
阶系统性能改善及稳定性
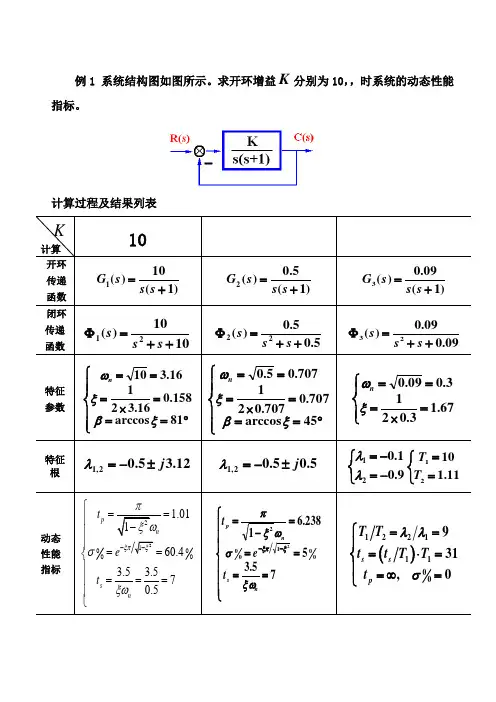
例1 系统结构图如图所示。
求开环增益K 分别为10,,时系统的动态性能指标。
计算过程及结果列表K计算 10开环 传递 函数 )1(10)(1+=s s s G)1(5.0)(2+=s s s G )1(09.0)(3+=s s s G 闭环 传递 函数1010)(21++=Φs s s5.05.0)(22++=Φs s s09.009.0)(23++=Φs s s特征参数⎪⎪⎩⎪⎪⎨⎧︒===⨯===81arccos 158.016.32116.310ξβξωn ⎪⎪⎩⎪⎪⎨⎧︒===⨯===45arccos 707.0707.021707.05.0ξβξωn ⎪⎩⎪⎨⎧=⨯===67.13.0213.009.0ξωn 特征根12.35.02,1j ±-=λ5.05.02,1j ±-=λ⎩⎨⎧-=-=9.01.021λλ⎩⎨⎧==11.11021T T 动态 性能 指标22100001.01160.43.5 3.570.5p ns n t et ξπξπξωσξω--⎧==⎪-⎪⎪==⎨⎪⎪===⎪⎩⎪⎪⎪⎩⎪⎪⎪⎨⎧=====-=--75.35238.610010022n s np t et ξωσωξπξξπ ()12211100931,0s s pT T t t T T t λλσ⎧==⎪=⋅=⎨⎪=∞=⎩调整参数可以在一定程度上改善系统性能,但改善程度有限§3.3.4 改善二阶系统动态性能的措施(1) 测速反馈 —— 增加阻尼 (2) 比例+微分 —— 提前控制例 2 在如图所示系统中分别采用测速反馈和比例+微分控制,其中10K =,216.0=t K 。
分别写出各系统的开环传递函数、闭环传递函数,计算动态性能指标(σ%,s t )并进行对比分析。
原系统、测速反馈和比例+分控制方式下系统性能的计算及比较原系统 测速反馈比例 + 微分系统 结构图开环 传递函数 )1(10)(+=s s s G a)1()1(10)(++=s s s K s G t b)1()1(10)(++=s s s K s G t c闭环 传递函数 210()10a s s s Φ=++ 10)101(10)(2+++=Φs K s s t b 10)101()1(10)(2++++=Φs K s s K s tt c 系统参数ξ1100.216210+⨯=1100.216210+⨯=n ω10 3.16= 10 3.16=10 3.16=开环零点 — 极点 0,-1 0,-1 0,-1闭环零点 — — 110.216t z K --===极点 ± ± ± 动态 性能p t0σ% % % s t7零点极点法 ( P75 表3-7 )9.074.273.014.3=-=-=D t p θπ1 1.580.90004.121.44.63p t E e e F σσ--⨯===258.163.41.474.216.3ln 3ln 31=⎪⎭⎫ ⎝⎛⋅⎪⎭⎫ ⎝⎛+=⎪⎭⎫ ⎝⎛⋅⎪⎭⎫ ⎝⎛+=σF E D A t sp t Dπ-θ= ,%100%1p t e F E σσ-= 13ln s A E D F t ⎛⎫⎛⎫+ ⎪⎪⎝⎭⎝⎭=σ改善系统性能的机理:测速反馈——增加阻尼比例+微分——提前控制[仿真计算]附加开环零点对系统性能的影响附加闭环零/极点对系统性能的影响§ 高阶系统的阶跃响应及动态性能§3.4.1 高阶系统单位阶跃响应mn s z s K a s a s a s a b s b s b s b s D s M s nj jm i i n n n n m m m m ≥--=++++++++==Φ∏∏==----1101110111)()()()()(λΛΛ∏∏==--=⋅Φ=n j j mi i s s z s K ss s C 11)()(1)()(λ∑==-'+⋅=n j js s s D s s M s D M j11)()(1)0()0(λλ∑==⋅'+=n j ts k je s D s s M D M t c 1)()()0()0()(λλ()∑∑±-=--=-=++⋅'+=dii i i i i ij i di t i t s t e A e s D s s M D M ωσλσαλααϕωsin )()()0()0(§3.4.2 闭环主导极点主导极点:距离虚轴最近而且附近又没有闭环零点的闭环极点§3.4.3 估算高阶系统动态性能指标的零点极点法(1) ⇒Φ)(s 闭环零极点图;(2) 略去非主导零极点和不非常靠近虚轴的“偶极子”,保留主导极点; (3) 按P75表3-7相应公式估算系统动态性能。
二阶及高阶控制系统性能改善

实验二二阶及高阶控制系统性能改善1.教材P80-82中指出,在工程实践中可通过在系统中增加合适的附加装置改善二阶系统的性能,比如增加比例微分控制器,或者增设微分负反馈,可使得欠阻尼二阶系统的等效阻尼比增大,从而使系统超调量减小。
设计一个验证程序,通过绘制阶跃响应曲线和性能参数计算,验证相关观点的正确性。
程序:s=tf('s');wn=4;kesai=0.4;G1=(wn^2)/(s*(s+2*kesai*wn));step(feedback(G1,1),5);grid on;figure;for tao=0.2:0.05:0.3;G2=(tao*s+1)*(wn^2)/(s*(s+2*kesai*wn));step(feedback(G2,1),2.5);hold on;endfigure;for tao=0.1:0.1:1;G3=(wn^2)/(s^2+2*kesai*wn*s+tao*s*(wn^2));step(feedback(G3,1));hold on;end绘制原始响应曲线与改善后响应曲线如图:改造前,超调量25.4%,调节时间2.1秒增加比例微分控制后,当tao=0.2时,超调量3.13%,调节时间1.21秒Step ResponseTime (sec)A m p l i t u d e00.20.40.60.811.21.4增加微分负反馈控制后,当tao=0.1时,超调量9.48%,调节时间1.49秒当tao=.02时,超调量1.52%,调节时间0.939秒2.如图1所示的高阶系统属于结构不稳定系统,无论放大系数K 如何取值,系统都不稳定,试验证之。
结合教材P89中介绍的方法,如将系统中的一个积分环节改为惯性环节,或者在系统前加入比例微分控制,只要参数合适,不但可使之稳定还可获得不错的性能指标。
试编程绘制改造前后的阶跃响应曲线,并计算改造后的性能参数以证明之。
(设T=2)1程序:s=tf('s');T=2;for K=0.3:0.3:1.2;G1=K/(s^2*(T*s+1));step(feedback(G1,1));hold on ;end原始函数不同K 值阶跃响应曲线:1.改变环节的积分性质程序:s=tf('s');T=2;for K=0.1:0.3:1.2;G1=K/(s*(s+1)*(T*s+1));-1-0.50.511.522.5x 1053Step ResponseTime (sec)A m p l i t u d estep(feedback(G1,1));hold on;end曲线:2.增加比例微分控制程序:s=tf('s');T=2;for K=0.1:0.1:0.4;for tao=3:6;G1=K/(s^2*(T*s+1));G2=(tao*s+1)*(G1);step(feedback(G2,1));hold on;endfigure;end曲线(按k由小到大依次排列):。
第三章(2)性能改善、稳定性详述

C(s)
图3-18 控制系统的方块图
只要令
Kd
2 n
就可以实现系统在稳态时, 无误差地跟踪单位斜坡输入。
eSS
lim
S 0
SE(s)
lim
S 0
S S
2n Kdn2 2 2nS n2
2 n
Kd
例题:设一随动系统如图所示,要求系统的超调量为0.2,峰值
时间 t p ,1S 求①求增益K和速度反馈系数 。
将式(3-47)用部分分式展开,得
C(s)
A0 S
q Aj j1 S Pj
r k 1
Bk
(S
k nk ) Ck nk S 2 2 k nk S
1k2
(3 48)
q
r
r
C(t) A0
Ajepjt
Bk eknkt sinnk 1 k 2 t
C eknkt k
cosnk
1k2t
Amplitude
Step Response 1.4
1.2
1
0.8
0.6
0.4
0.2
0
0
1
2
3
4
5
6
Time (sec)
Linear Simulation Results 10
9
8
7
6
5
4
3
2
1
0
0
1
2
3
比例-微分控制 结构简单、成本低 抗干扰能力弱 开环增益不变 较差
测速反馈控制 结构复杂、成本高 抗干扰能力强 开环增益降低 较好
例题 如图所示的系统,单位阶跃响应如图所示的,求K和T。
R(s)
4二阶系统和稳定性

ST
§5-3 稳定性与劳斯判据
(1)必要条件:闭环传递函数特征方程的所有系数 全部为正(不允许为0或负数)。
(2)充分必要条件:劳斯计算表(劳斯阵列)中第 一列元素全部为正。
ST
“一带一路”
4二阶系统和稳定性
§5-0 引言
时域分析法是根据系统的微分方程,以拉氏变 换作为工具,直接解出控制系统的时间响应。然后, 根据响应的表达式以及过程曲线来分析系统的性能, 如稳定性、快速性和准确性等。
时域分析法一般局限于分析一、二阶系统。
ST
§5-1 一阶系统的过渡过程
由一阶微分方程描述的系统称为一阶系统。 其微分方程为:
sn-2
b1 b2
b3 …
sn-3
c1 c2
c3 …
0 0 0 0
an1 an3
c1
b1 b2 b1
sn-4
d1 d2
d3 …
0
… … … … … …
s1
u1 0
0
0
0
s0
v1 0
0
0
0
ST
§5-3 稳定性与劳斯判据
sn
an an-2 an-4 …
sn-1
an-1 an-3 an-5 …
sn-2
1,2n n21jn
y ( t) 1 sin n t ( 9 ) 0 1 co n ts
ST
§5-2 二阶系统的过渡过程
3. ξ= 1 (临界阻尼)
1,2n n21n
Y(s)(s1 )n s2 (2)s1 s(s2 nn)2(s 1 n)
二阶系统性能改善及稳定性资料
例1 系统结构图如图所示。
求开环增益K分别为10,0.5,0.09时系统的动态性能指标。
计算过程及结果列表调整参数可以在一定程度上改善系统性能,但改善程度有限§3.3.4 改善二阶系统动态性能的措施(1) 测速反馈 —— 增加阻尼 (2) 比例+微分 —— 提前控制例 2 在如图所示系统中分别采用测速反馈和比例+微分控制,其中10K =,216.0=t K 。
分别写出各系统的开环传递函数、闭环传递函数,计算动态性能指标(σ%,s t )并进行对比分析。
原系统、测速反馈和比例+分控制方式下系统性能的计算及比较零点极点法( P75 表3-7)9.074.273.014.3=-=-=Dtpθπ1 1.580.900004.121.44.63ptEe eFσσ--⨯===258.163.41.474.216.3ln3ln31=⎪⎭⎫⎝⎛⋅⎪⎭⎫⎝⎛+=⎪⎭⎫⎝⎛⋅⎪⎭⎫⎝⎛+=σFEDAts●改善系统性能的机理:测速反馈——增加阻尼比例+微分——提前控制[仿真计算]●附加开环零点对系统性能的影响●附加闭环零/极点对系统性能的影响§3.4 高阶系统的阶跃响应及动态性能§3.4.1 高阶系统单位阶跃响应mn s z s K a s a s a s a b s b s b s b s D s M s nj jm i i n n n n m m m m ≥--=++++++++==Φ∏∏==----1101110111)()()()()(λ∏∏==--=⋅Φ=n j j mi i s s z s K ss s C 11)()(1)()(λ∑==-'+⋅=n j js s s D s s M s D M j11)()(1)0()0(λλ∑==⋅'+=n j t s k je s D s s M D M t c 1)()()0()0()(λλ()∑∑±-=--=-=++⋅'+=dii i i i i ij i di t i t s t e A e s D s s M D M ωσλσαλααϕωsin )()()0()0(§3.4.2 闭环主导极点主导极点:距离虚轴最近而且附近又没有闭环零点的闭环极点§3.4.3 估算高阶系统动态性能指标的零点极点法(1) ⇒Φ)(s 闭环零极点图;(2) 略去非主导零极点和不非常靠近虚轴的“偶极子”,保留主导极点; (3) 按P75表3-7相应公式估算系统动态性能。
二阶系统瞬态响应和稳定性
3.1.2 二阶系统(xìtǒng)瞬态响应和稳定性一.实验(shíyàn)目的1.了解和掌握(zhǎngwò)典型二阶系统模拟电路的构成方法及Ⅰ型二阶闭环系统的传递函数标准式。
2.研究Ⅰ型二阶闭环系统(xìtǒng)的结构参数--无阻尼振荡频率(pínlǜ)ωn、阻尼比ξ对过渡过程的影响。
3.掌握欠阻尼Ⅰ型二阶闭环系统在阶跃信号输入时的动态性能指标Mp、tp、ts的计算。
4.观察和分析Ⅰ型二阶闭环系统在欠阻尼,临界阻尼,过阻尼的瞬态响应曲线,及在阶跃信号输入时的动态性能指标Mp、tp值,并与理论计算值作比对。
二.实验原理及说明图3-1-13是典型Ⅰ型二阶单位反馈闭环系统。
图3-1-13 典型Ⅰ型二阶单位反馈闭环系统Ⅰ型二阶系统的开环传递函数:(3-1-1)Ⅰ型二阶系统的闭环传递函数标准式:(3-1-2)自然频率(无阻尼振荡频率):阻尼比:(3-1-3)有二阶闭环系统模拟电路如图3-1-14所示。
它由积分环节(A2单元)和惯性环节(A3单元)的构成,其积分时间常数Ti=R1*C1=1秒,惯性时间常数 T=R2*C2=0.1秒。
图3-1-14 Ⅰ型二阶闭环系统模拟电路模拟电路的各环节参数代入式(3-1-1),该电路的开环传递函数为:模拟电路的开环传递函数代入式(3-1-2),该电路的闭环传递函数为:模拟(mónǐ)电路的各环节(huánjié)参数代入式(3-1-3),阻尼比和开环增益(zēngyì)K的关系式为:临界阻尼响应(xiǎngyìng):ξ=1,K=2.5,R=40kΩ欠阻尼响应(xiǎngyìng):0<ξ<1 ,设R=4kΩ, K=25 ξ=0.316过阻尼响应:ξ>1,设R=70kΩ,K=1.43ξ=1.32>1计算欠阻尼二阶闭环系统在阶跃信号输入时的动态指标Mp、tp、ts:(K=25、=0.316、=15.8)超调量:峰值时间:调节时间:三.实验内容及步骤1.Ⅰ型二阶闭环系统模拟电路见图3-1-14,改变A3单元中输入电阻R来调整系统的开环增益K,从而改变系统的结构参数,观察阻尼比ξ对该系统的过渡过程的影响。
二阶系统性能的改善
在实际控制系统中,所有闭环极点通常都不相同, 因此C(S)可写成
C s
q 2r n
Time Respond Methods
线性系统的时域分析法
式中, q 2r n ,q为实数极点个数,r为共轭 极点的对数。将上式展成部分分式
r A0 q A j Bk s ck Cs 2 s j 1 s s j k 1 s 2 k k s k2
Time Respond Methods
线性系统的时域分析法
比例—微分控制和测速反馈控制的比较:
(1)从工程的实现角度来看,比例-微分装置可以用 RC 网络或 模拟运算线路来实现,结构简单,成本低;而测速反馈装置通常要 用测速发电机,成本高。 (2)抗干扰能力方面:微分控制对噪声有明显放大作用,当系 统输入端噪声严重时,一般不宜采用微分控制,同时微分器的输 入信号是偏差信号,信号电平低,需要相当大的放大作用,为了 使信噪比不明显恶化,要求采用高质量的放大器。而测速反馈对 噪声有滤波作用。 (3)对动态性能影响:两者均能改善系统性能,增加系统阻尼 比,降低超调量。在相同的阻尼比和自然频率条件下,测速反馈 控制因不增添闭环零点,所以超调量要低些,但反应速度却慢 些。另外测速反馈控制会使系统在斜坡输入下的稳态偏差加大。
Time Respond Methods
线性系统的时域分析法
课程的体系结构
分析
一般 概念
系统 模型
时域法 根轨迹法 性能 指标 频域法
校正
Time Respond Methods
线性系统的时域分析法
第三章 线性系统的时域分析法
学时: 10+2
3-1 系统时间响应的性能指标 3-2 一阶系统的时域分析 3-3 二阶系统的时域分析 3-4 高阶系统的时域分析 3-5 线性系统的稳定性分析 3-6 线性系统的稳态误差计算
二阶系统性能的改善课件
针对某智能车辆控制系统,采用深度学习和强化学习算法,学习驾驶行为和环 境感知信息,优化车辆的路径规划和驾驶决策。通过大量模拟和实际道路测试 ,提高车辆的安全性和行驶效率。
05 二阶系统性能改善的未来展望
CHAPTER
新型控制算法的应用
预测控制算法
利用模型预测和滚动优化原理, 实现系统的动态优化控制,提高 系统的响应速度和稳定性。
控制器设计优化
1 2 3
控制器增ห้องสมุดไป่ตู้调整
通过调整控制器的增益参数,优化系统的动态性 能,提高系统的响应速度和稳定性。
控制器结构优化
根据系统的特性和需求,优化控制器的结构,例 如采用串级控制、解耦控制等,提高系统的控制 精度和抗干扰能力。
智能控制算法应用
采用先进的智能控制算法,如模糊控制、神经网 络控制等,对控制器进行优化,实现更加精准和 灵活的控制。
的性能。
引入非线性环节
在系统中引入适当的非线性环 节,如饱和、死区等,以改善 系统的性能。
优化系统结构
通过改变系统的结构,如增加 或减少环节,来改善系统的性 能。
采用先进控制策略
采用现代控制理论中的先进控 制策略,如PID控制、模糊控制
等,以改善系统的性能。
03 二阶系统性能改善方法
CHAPTER
二阶系统性能的改善课件
目录
CONTENTS
• 二阶系统简介 • 二阶系统性能分析 • 二阶系统性能改善方法 • 二阶系统性能改善实例 • 二阶系统性能改善的未来展望
01 二阶系统简介
CHAPTER
二阶系统的定义
定义
二阶系统是具有两个状态变量的动态 系统,通常由一阶系统通过引入一个 积分环节演化而来。