
五自由度液压搬运机械手”设计
哈尔滨理工大学学士学位论文
I - 五自由度液压搬运机械手设计 哈尔滨理工大学学士学位论文
II - 目录
第1章 绪论 ........................................................................................................ 1
1.1课题背景及研究现状 ................................................................................ 1
1.2 机械手的研究意义及其本身优点 ........................................................... 2
1.2.1 机械手的研究意义 .......................................................................... 2
1.2.2 机械手本身的优点 .......................................................................... 2
1.3本章小结 .................................................................................................... 3
第2章 总体方案设计 ........................................................................................ 4
2.1设计目标 .................................................................................................... 4
2.2总体方案分析 ............................................................................................ 4
2.2.1搬运机械手的组成 ........................................................................... 4
2.2.2三大系统设计分析 ........................................................................... 4
2.3搬运机械手的运动及驱动方式 ................................................................ 5
2.4本章小结 .................................................................................................... 7
第3章 基本参数及二维外观图 ........................................................................ 8
3.1基本参数 .................................................................................................... 8
3.2总体外观图 ................................................................................................ 8
3.2.1外观图简图 ....................................................................................... 8
3.2.2液压原理设计图截图 ....................................................................... 9
3.3本章小结 .................................................................................................. 10
第4章 各部分的具体计算 .............................................................................. 11
4.1 手部夹持器的计算 ................................................................................. 11
4.1.1手部夹持器设计要求 ..................................................................... 11
4.1.2手部夹持器设计计算 ..................................................................... 11
4.1.3端盖螺钉校核 ................................................................................. 12
4.2腕部回转油缸计算 .................................................................................. 13
4.3小臂结构设计 .......................................................................................... 17
4.4俯仰缸设计 .............................................................................................. 20
4.5大臂回转机构设计 .................................................................................. 22
4.6大臂升降结构设计 .................................................................................. 24
4.7手部驱动油缸油孔尺寸计算 .................................................................. 26
4.8腕部回转油缸油孔尺寸确定 .................................................................. 26
4.9大臂回转油缸油孔尺寸确定 .................................................................. 27
4.10大臂升降油缸油孔尺寸确定 ................................................................ 27
4.11伸缩臂油缸油孔尺寸确定 .................................................................... 27 哈尔滨理工大学学士学位论文
- III- 4.12本章小结 ................................................................................................ 28
第5章 各油缸活塞杆校核 .............................................................................. 29
5.1 手部驱动油缸活塞杆校核 ..................................................................... 29
5.2 腕部回转油缸活塞杆校核 ..................................................................... 29
5.3 伸缩油缸活塞杆校核 ............................................................................. 30
5.4 俯仰油缸活塞杆校核 ............................................................................. 30
5.5 本章小结 ................................................................................................. 31
第6章 总体三维图 .......................................................................................... 32
6.1 总体三维图 ............................................................................................. 32
6.2 本章小结 ................................................................................................. 33
结论 .................................................................................................................... 34
致谢 .................................................................................................................... 35
具有五个自由的机械手研究设计()

具有五个自由度的机械手设计
摘要
随着工业自动化发展的需要,机械手在工业应用中越来越重要。文章主要叙述了机械手的设计计算过程 。
首先,本文介绍机械手的作用,机械手的组成和分类,说明了自由度和机械手整体座标的形式。同时,本文给出了这台机械手的主要性能规格参量。机械手采用液压传动,使传动系统简单可靠;选用可编程控制器对机械手的动作进行控制,使控制程序简单,系统维护方便。设计过程中,对机械手和液压缸部分做了详细的设计计算。同时,对机械手的通用性主要是采用可更换式手部结构来实现,通过更换手部,可使机械手抓取外圆零件和内圆零件,从而实现了系统的多功能化。机械手总体结构能够实现手臂的水平伸缩、垂直升降、旋转和抓取等功能,这些动作都是可编程控制器控制,用液压缸驱动机械手来完成的。
文章中介绍了搬运机械手的设计理论与方法。全面详尽的讨论了搬运机械手的手部、腕部、手臂以及机身等主要部件的结构设计。
最后使用软件对机械手PLC控制仿真。
关键词:机械手;液压传动;液压缸;PLC仿真;
Abstract
The applying of the manipulators are more and more important in the industry, with the development of
industrial automation. The paper mainly narrated the design and calculation of light and transfer manipulator.
The first,The paper introduces the function,composing and classification of the manipulator,tells out
the free-degree and the form of coordinate.At the same time,the paper gives out the primary specification
搬运机器人毕业设计

前言
当代科学技术发展的特点之一就是机械技术,电子技术和信息技术的结合,机器人就是这种结合的产物之一。现代机器人都是由机械发展而来。与传统的机器的区别在于,机器人有计算机控制系统,因而有一定的智能,人类可以编制动作程序,使它们完成各种不同的动作。随着计算机技术和智能技术的发展,极大地促进了机器人研究水平的提高。现在机器人已成为一个庞大的家族,科学家们为了满足不同用途和不同环境下作业的需要,把机器人设计成不同的结构和外形,以便让他们在特殊条件下出色地完成任务。机器人成了人类最忠实可靠的朋友,在生产建设和科研工作中发挥着越来越大的作用。
搬运机器人不但能够代替人的某些功能,有时还能超过人的体力能力。可以24小时甚至更长时间连续重复运转,还可以承受各种恶劣环境。 因此,搬运机器人是人体局部功能的延长和发展。 21世纪是敏捷制造的时代,搬运机器人在敏捷制造系统中应用广泛。
1 绪论
1.1 工业机器人的历史、现状及应用
机器人首先是从美国开始研制的,1958年美国联合控制公司研制出第一台机器人。它的结构特点是机体上安装一回转长臂,端部装有电磁铁的工件抓放机构,控制系统是示教型的。日本是工业机器人发展最快、应用最多的国家。自1969年从美国引进两种典型机器人后,大力从事机器人的研究。
目前工业机器人大部分还属于第一代,主要依靠人工进行控制;控制方式则为开环式,没有识别能力;改进的方向主要是降低成本和提高精度。
第二代机器人正在加紧研制,它设有微型电子计算机控制系统,具有视觉、触觉能力,甚至听、想的能力。研究安装各种传感器,把感觉到的信息进行反馈,使机器人具有感觉机能。
第三代机器人则能独立地完成工作过程中的任务,它与电子计算机和电视设备保持联系,并逐步发展成为柔性制造系统FMS(Flexible Manufacturing System)和柔性制造单元FMC(Flexible Manufacturing Cell)中的重要一环。
基于PLC的5自由度仓库搬运机械手研制
基于PLC的5自由度仓库搬运机械手研制
索阳阳;黄宇
【摘 要】In order to enhance the teaching - effect, we choose the handling
manipulator of five degrees of freedom as teaching objects, and make the
innovative design for the handling manipulator of five degrees of freedom
inclu- ding the mechanical bodies and electrical control systems. The
results show that the handling manipulator of five de- grees of freedom
can accurately locate, crawl, continuously work, and the work can be
controlled. This new type of teaching manipulator can be used in the field
of practical teaching of higher vocational education and can also be
extended the capabilities to more complex tasks.%为了增强教学机械手的示教效果,采用了5自由度搬运机械手作为教学对象,对5自由度搬运机械手的机械机构及电气控制系统进行了创新设计。结果表明:5自由度搬运机械手能够准确地定位、抓取、连续工作,工作方式可控,能够很好地应用于高等职业教育实践教学领域,并且还可以进行功能的扩展,实现更复杂的工作任务。
【期刊名称】《北京工业职业技术学院学报》
搬运机器人结构设计与分析设计说明

.
word版本. 搬运机器人结构设计与分析
摘 要
在当今大规模制造业中,企业为提高生产效率,保障产品质量,工业机器人作为自动化生产线上的重要成员,逐渐被企业所认同并采用。工业机器人的技术水平和应用程度在一定程度上反映了一个国家工业自动化的水平。目前,工业机器人主要承担着焊接、喷涂、搬运以及堆垛等重复性并且劳动强度极大的工作。
本课题主要对搬运机器人的机械部分展开讨论,对原有的机械结构提出了新的改进方法,并把现在的新技术应用到本课题中,从而使得搬运机器人更加适用于现在的工业工作环境。通过详细了解搬运机器人在工业上的应用现状,提出了具体的搬运机器人设计要求,并根据搬运机器人各部分的设计原则,进行了系统总体方案设计以及包括:机器人的手部、腕部、臂部、腰部在的机械结构设计。此搬运机器人的驱动源来自液压系统,执行元件包括:柱塞式液压缸、摆动液压缸、伸缩式液压缸等。通过液压缸的运动来实现搬运机器人的各关节运动,进而实现搬运机器人的实际作业。
关键词:搬运机器人;液压系统;机械结构设计;操作
.
word版本.
Abstract
In the modern large-scale manufacturing industry, enterprises to improve
productivity, and, guarantee product quality, as an important part of the
automation production line, industrial robots are gradually approved and
adopted by enterprises. Industrial robot technology standards and application
机械手设计要求
简易搬运机械手的设计
一、设计总体方案
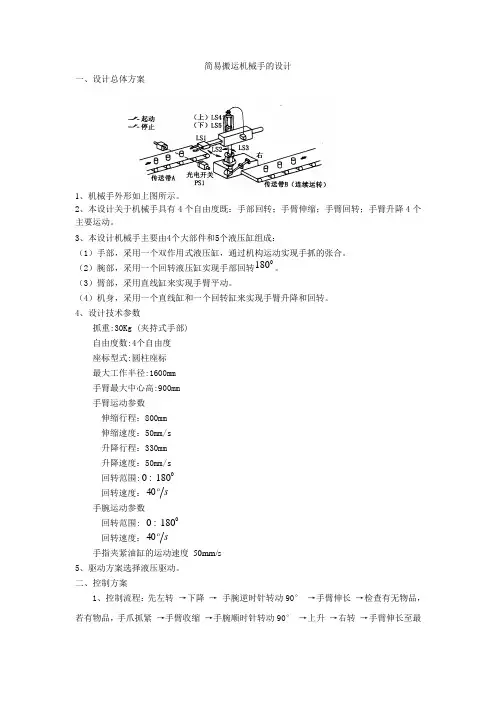
1、机械手外形如上图所示。
2、本设计关于机械手具有4个自由度既:手部回转;手臂伸缩;手臂回转;手臂升降4个主要运动。
3、本设计机械手主要由4个大部件和5个液压缸组成:
(1)手部,采用一个双作用式液压缸,通过机构运动实现手抓的张合。
(2)腕部,采用一个回转液压缸实现手部回转0180。
(3)臂部,采用直线缸来实现手臂平动。
(4)机身,采用一个直线缸和一个回转缸来实现手臂升降和回转。
4、设计技术参数
抓重:30Kg (夹持式手部)
自由度数:4个自由度
座标型式:圆柱座标
最大工作半径:1600mm
手臂最大中心高:900mm
手臂运动参数
伸缩行程:800mm
伸缩速度:50mm/s
升降行程:330mm
升降速度:50mm/s
回转范围:00180
回转速度:s40
手腕运动参数
回转范围: 00180
回转速度:s40
手指夹紧油缸的运动速度 50mm/s
5、驱动方案选择液压驱动。
二、控制方案
1、控制流程:先左转 →下降 → 手腕逆时针转动90° →手臂伸长 →检查有无物品,若有物品,手爪抓紧 →手臂收缩 →手腕顺时针转动90° →上升 →右转 →手臂伸长至最长 →下降 →手腕逆时针转动90°→手爪松开 →手臂收缩最短 →手腕顺时针转动90°→上升 →延时T。至此,一个工作循环完毕。
2、控制方案选择单片机控制。
五自由度桌面级多功能机械臂设计

五自由度桌面级多功能机械臂设计
一、机械臂的结构和工作原理
五自由度桌面级多功能机械臂通常由基座、臂段、关节和末端执行器等部分组成。基座通常用来支撑整个机械臂,臂段则是机械臂的主要结构部分,关节可以使机械臂进行柔性的动作,末端执行器则是进行各种操作的工具。机械臂的工作原理主要是通过控制各个关节的运动来实现机械臂的运动,实现各种任务的完成。
二、机械臂的设计要点
1. 结构设计:五自由度桌面级多功能机械臂的结构设计需要考虑机械臂的稳定性、承载能力和灵活性。机械臂的结构设计还需要考虑材料的选择、连接方式等因素,以保证机械臂在工作过程中能够稳定可靠地进行各种动作。
2. 关节设计:机械臂的关节设计是关键的部分,关节需要能够进行灵活的转动,并且能够承受机械臂的重量。关节的设计也需要考虑到控制的精准度和速度,以保证机械臂在工作过程中能够准确地完成各种任务。
3. 控制系统设计:五自由度桌面级多功能机械臂的控制系统设计是机械臂设计中至关重要的一部分。控制系统需要能够实现对各个关节的精确控制,并且需要具备一定的智能化能力,以便机械臂能够自主地完成一些复杂的任务。
4. 末端执行器设计:末端执行器是机械臂进行各种操作的工具,如抓取、搬运等。末端执行器的设计需要考虑到不同的操作需求,比如需要设计不同的夹具、传感器等,以适应不同的任务需求。
三、机械臂的应用领域
五自由度桌面级多功能机械臂设计广泛应用于各种领域,比如工业生产、医疗、科研等。在工业生产中,机械臂可以完成装配、搬运、焊接等任务,提高生产效率和产品质量。在医疗领域,机械臂可以用于手术、康复等工作,实现精确的操作和治疗。在科研领域,机械臂可以用于实验室操作、科学研究等,为科研人员提供便利。
四、结语
五自由度桌面级多功能机械臂设计是一项具有挑战性的工作,需要综合考虑结构、关节、控制系统和末端执行器等多个因素。机械臂的设计也需要根据具体的应用场景进行定制,以保证机械臂能够最大限度地发挥其作用。希望通过不断的研究和实践,可以不断提升机械臂的性能,为人类的生产生活带来更多的便利和效益。
毕业设计(论文)-五自由度桁架机器人的机械结构设计[管理资料]
目 录
1 绪 论 ................................................................ 0
.................................................................... 0
.................................................................... 1
................................................................ 1
................................................................ 1
................................................................ 1
本文研究主要内容 ................................................... 2
2 机器人机构总体方案设计 ............................................... 3
.................................................................... 3
................................................................ 3
................................................................ 3
................................................................ 5
基于ADAMS的五自由度机械手的设计及运动学仿真
l 匐 似
基于ADAMS的五自由度机械手的设计及运动学仿真
Design and kinematics simulation of manipulator with five degrees of
freedom based on A队MS
陈向伟,高强,肖冰
CHEN Xiang.wei,GAO Qiang,XIAO Bing
(东北电力大学机械工程学院,吉林132012)
摘要:针对飞灰测碳仪智能执行机构存在的问题,提出了一种五自由度机械手,并对其进行结构设
计,根据D—H法建立了机械手的运动学方程。基于虚拟样机技术运用MSC.ADAMS对机械手进
行运动学仿真,对仿真结果进行分析得出如下结论:本机械手可以达到使用要求,可以解决
现有机构清灰效率低的问题并得出了各个关节的参数变化,为机械手的设计和控制提供重要
的理论依据。 关键词:机械手;飞灰测碳仪;ADAMS;运动学
中图分类号:TP391 文献标识码:A
Doi:1 0.3969/J.Issn.1 009-01 34.2014.02(下).1 2
0引言
机械手是具有传动执行装置的机械,它由
臂、关节和末端执行装置构成,组合为一个相互
连接和相互依赖的运动机构,且具有可改变的和
反复编程的自动机械装置,是机器人核心部件之
一。近年来随着工业自动化以及信息化的发展,
机械手被广泛应用于各个领域,在高温、高压和
粉尘等各种恶劣的作业环境中以及一些具有危险
性的场合它可以代替人连续的工作。它已经成为实
现生产过程自动化,提高劳动生产率和实现安全生
产不可缺少的自动化设备,因此分析和研究机械手
在失重法飞灰测碳仪中的应用是非常必要的。
本文中的五自由度机械手是针对某公司研发
的一种失重法飞灰测碳仪智能执行机构存在的问
题而提出并设计的。本文主要建立了机械手的运
动学方程,通过三维软件Solidworks进行建模,然
后利用ADAMS完成了对机械手的运动学仿真。
基于PMAC的5自由度机械手的设计
Mechanical Engineering and Technology 机械工程与技术, 2014, 3, 178-184
Published Online December 2014 in Hans. /journal/met /10.12677/met.2014.34024
178
Design of 5-DOF Manipulator Based on
PMAC Motion Controller
Jinwei Fan, Yijia Liu, Ling Chen, Xiaolong Yi
College of Mechanical Engineering and Applied Electronics Technology, Beijing University of Technology,
Beijing
Email: jwfan@, 413087669@, 510023302@, 976100353@
Received: Oct. 27th, 2014; revised: Nov. 20th, 2014; accepted: Nov. 29th, 2014
Copyright © 2014 by authors and Hans Publishers Inc.
This work is licensed under the Creative Commons Attribution International License (CC BY). /licenses/by/4.0/
Abstract For this step to put the bolt in specified location in the factory, we design 5-DOF manipulator, in-cluding the hardware architecture, software architecture and control system, and the hardware structure of the control system which based on PMAC motion controller. PC system management
液压机械手手部设计计算
.
. 第5章 机械手手部的设计计算
5.1 手部设计基本要求
(1) 应具有适当的夹紧力和驱动力。应当考虑到在一定的夹紧力下,不同的传动机构所需的驱动力大小是不同的。
(2) 手指应具有一定的张开范围,手指应该具有足够的开闭角度(手指从张开到闭合绕支点所转过的角度),以便于抓取工件。
(3) 要求结构紧凑、重量轻、效率高,在保证本身刚度、强度的前提下,尽可能使结构紧凑、重量轻,以利于减轻手臂的负载。
(4) 应保证手抓的夹持精度。
5.2 典型的手部结构
(1) 回转型 包括滑槽杠杆式和连杆杠杆式两种。
(2) 移动型 移动型即两手指相对支座作往复运动。
(3)平面平移型。
5.3机械手手抓的设计计算
5.3.1选择手抓的类型及夹紧装置
本设计平动搬运机械手的设计,考虑到所要达到的原始参数:手抓张合角=060,夹取重量为0.5Kg。常用的工业机械手手部,按握持工件的原理,分为夹持和吸附两大类。吸附式常用于抓取工件表面平整、面积较大的板状物体,不适合用于本方案。本设计机械手采用夹持式手指,夹持式机械手按运动形式可分为回转型和平移型。平移型手指的张开闭合靠手指的平行移动,这种手指结构简单, 适于夹持平板方料, 且工件径向尺寸的变化不影响其轴心的位置, 其理论夹持误差零。若采用典型的平移型手指, 驱动力需加在手指移动方向上,这样会使结构变得复杂且体积庞大。显然是不合适的,因此不选择这种类型。
通过综合考虑,本设计选择二指回转型手抓,采用滑槽杠杆这种结构方式。夹紧装置选择常开式夹紧装置。 .
. 5.3.2 手抓的力学分析
下面对其基本结构进行力学分析:滑槽杠杆 图3.1(a)为常见的滑槽杠杆式手部结构。
αααααα
(a) (b)
图5.1 滑槽杠杆式手部结构、受力分析
1——手指 2——销轴 3——杠杆
在杠杆3的作用下,销轴[GB/T882-2000]2向上的拉力为F,并通过销轴中心O点,两手指1的滑槽对销轴的反作用力为F1和F2,其力的方向垂直于滑槽的中心线1oo和2oo并指向o点,交1F和2F的延长线于A及B。