
北科大2014年《自动控制原理》考研真题
北 京 科 技 大 学
2014年硕士学位研究生入学考试试题 ============================================================================================================= 试题编号: 851 试题名称: 自动控制原理 (共 4 页)
适用专业: 控制科学与工程、控制工程 (专业学位) 说明: 所有答案必须写在答题纸上,做在试题或草稿纸上无效。
=============================================================================================================
一、 选择填空题(每空2分,共30分)
1、欠阻尼的二阶系统的超调量与阻尼角(0-90。
)的关系是( )。
A:阻尼角越大超调量越大 B:阻尼角越大超调量越小
C:阻尼角越小超调量越大 D:没有关系
2、一阶系统的关键参数是( )。
3、系统的开环传递函数有n个极点、m个零点,则闭环系统有()
条根轨迹。
4、I型系统Bode图的幅频特性的最低频段的斜率是( )。
5、下列描述的系统中,哪一个是最小相位系统:( )。
A:开环系统的所有极点均在s左半平面;
B:闭环系统的所有极点均在s左半平面;
C:开环系统的所有零、极点均在s左半平面;
D:闭环系统的所有零、极点均在s左半平面。
6、评价控制系统控制品质的三个主要因素是:( )、稳定性和( )。
7、超前校正主要利用的是超前环节的();滞后校正主要利
用的是滞后环节的()。
8、稳定的连续系统的传递函数为G(S),输入时单位阶跃信号,其稳态响应可以
表示为y(∞)=( )。
9、 判定线性定常系统稳定性的方法有( )和( )等。
10、 幅频特性的低频段反映了系统的( )。
A:瞬态特性 B:稳态特性 C:稳定性 D:快速性
11、 从s 平面到z 平面的映射变换关系式是z=( )
12、 一种不完全微分PID 的结构图如图1所示,空白框中的传递函数是
( )
图1: 不完全微分PID 的控制器结构图
二、 (15分)已知某系统各变量之间的关系满足如下方程组:
121
123113232
r(t)(t)
(t)R 1
(t)[x (t)(t)]dt C (t)c(t)
(t)R 1
c(t)x (t)dt C x x x x x x −==
−−==
∫
∫
其中r(t)为系统输入,c(t)为系统输出,x i (t)为中间变量,试画出系统的结构框图,并求出系统的闭环传递函数。
三、 (15分)系统结构图如下图2所示,若要求系统阶跃响应的性能指标:
超调量σ%=20%,调节时间t s =1.8s ,试求参数K 1、K 2。
并计算此时系统
在单位斜坡信号作用下的稳态误差。
图2:第三题系统结构图
四、 (12分)已知系统在零初始条件下的单位阶跃输入响应
2()12t t r t e e −−=−+,试求: 1、系统的传递函数;
2、初始条件为(0)1,(0)0c c =−= 时,系统的单位阶跃响应。
五、 (16分)设控制系统结构图如图3所示,
图3:第五题控制系统结构图
1、()1H s =时,概略会出系统根轨迹图,并判断闭环系统的稳定性;
2、如果改变反馈通道传递函数,使()12H s s =+,试判断()H s 改变后的系统稳 定性,说明由于()H s 改变所产生的效应。
六、 (16分)单位负反馈的最小相位系统,开环对数幅频特性如图
4所示,
试求该系统单位阶跃响应的超调量%σ,调节时间(0.05)s t Δ=。
图4:第六题开环对数幅频特性如图
七、 (15分)已知系统的开环传递函数为22
()(01)(21)
V
K G s s T s Ts ςς=
<<++,试绘制该系统开环频率特性的极坐标图,并确定极坐标图与负实轴的交点。
八、 (16分) 试计算图5所示系统的稳态误差,其中K=1,T=0.1,r(t)=1(t)+t。
九、 (15分)设具有PD 控制器的控制系统方框图如图6所示。
试分析比例加
微分控制规律对该系统稳定性能的影响。
图6 第九题闭环控制系统方框图
图5 第八题闭环采样系统。
东北大学2014自控真题及解答

东北大学2014自控真题一、简答题(10分)1. 简述前馈控制可以改善线性系统哪方面性能,对线性系统稳定性有何影响?2. 简述频率特性的定义,最常用的频率特性表示方法有哪些? 解:(1) 通过前馈补偿,提高了系统的控制精度,减小了稳态误差。
对于给定前馈,可以提高跟踪速度。
对于按扰动矫正,可在偏差对被控量产生影响前对系统进行校正。
由于输入取自闭环外,不影响系统的特征方程式,故不影响系统的稳定性。
(2) 当输入信号为谐波时,频率特性为输出信号的傅氏变换与输入信号的傅氏变换之比。
常见的表示法有幅相频率特性曲线、对数频率特性曲线、对数幅相频率特性曲线。
二、(20分)若某系统在单位阶跃输入作用时,系统在零初始条件下的输出响应为212t t e e -+,试求系统的单位阶跃响应。
解:12132[c(t)]21(s 2)(s 1)-+=-+=----s L s s s s 由于1Rs (S )= 故(S)32(S)(S)(S 2)(S 1)B C S W R -+==-- 当(t)(t)r δ=,即R(S)1=32(S)W (S)*R(S)(S 2)(S 1)B SC -+==--, 进行拉氏反变换有11241[c(s)][]421---=+=-+--t t L L e e s s 三、(20分)已知系统的结构图如下图所示,若系统以2/n w rad s =的频率做等幅震荡,试确定震荡的k 、a 。
解:系统闭环特征方程:32(s)s as (k 2)s (k 1)0B D =+++++=由系统在2/n w rad s =的频率做等幅震荡,知2j ±为特征方程式的根。
令2s j =得“84(k 2)*2(k 1)0j a j --++++=整理得(2k 4)(k 14a)0j -++-=分别令实部为零,虚部为零,可得2k =,0.75a =四、(20分)已知单位负反馈系统的开环传递函数为,21(s a)4(s)(s 1)K W s +=+ 试绘制以a 为参数的根轨迹0a ≤<∞并确定使该单位负反馈系统稳定的a 的取值范围。
全国名校自动控制原理考研真题汇编(含部分答案)

2013年中国 学技术大学848 动控制原理
2014年中国 学技术大学848 动控制原理
5.北京
天大学 动控制原பைடு நூலகம் 合
2012年北京
天大学931 动控制原理 合
2013年北京
天大学931 动控制原理 合
2014年北京
天大学931 动控制原理 合
6.山东大学 动控制原理
2016年山东大学847 动控制原理(含现代控制理 )
8.其他院校自动控制原理考研 真题(含部分答案)
2010年华中科技大学829自动控制原理考研真 题及答案
2011年南京大学961自动控制原理考研真题
2011年重庆大学839自动控制原理一考研真题
2013年厦门大学844自动控制原理考研真题
2013年华南理工大学813自动控制原理考研真 题
2014年华南理工大学813自动控制原理考研真 题
2015年华南理工大学813自动控制原理考研真 题
2016年华南理工大学813自动控制原理考研真 题
2017年华南理工大学813自动控制原理考研真 题
2018年华南理工大学813自动控制原理考研真 题
2012年电子科技大学839自动控制原理考研真 题及详解
参 案:
2013年电子科技大学839自动控制原理考研真 题及详解
参 案:
2014年电子科技大学839自动控制原理考研真 题
4.中国科学技术大学自动控制 原理考研真题
2013年中国科学技术大学848自动控制原理考 研真题
6.山东大学自动控制原理考研 真题
2016年山东大学847自动控制原理(含现代控 制理论)考研真题
2017年山东大学847自动控制原理(含现代控 制理论)考研真题
自控考研真题、答案与详解

0)点可得:
20lg K = 0 ⇒ K = 1
转折处加入了一个二阶振荡环节,则开环传递函数可设为:
G(s) = 1 ⋅
ωn2
s s2 + 2ζωn s + ωn2
由转折点可知, ωn = 10rad/s 。
振荡环节在 ω = ωn 时的修正值为 −20 lg 2ζ 。由图知,修正值为 −10 − (−20) = 10 ,即:
2
网学天地()出品
版权所有,翻录必究!
−20lg 2ζ = 10 ⇒ ζ = 1 2 10
则传递函数为:
G(s) =
1⋅ s s2
ωn2 + 2ζωn s + ωn2
=
s(s2
+
100 10s + 100)
开环对数相频曲线如图 1-4 所示。
(2)由图可知,在 L(ω)>0dB 的范围内,对应的相频曲线对 −π 线无穿越,即 N+ = 0 ,
分别为输入和输出信号 u(t) 和 y(t) 的拉普拉斯变换。
解:由 L−1(sI − A)−1 = eAT ,可得:
(sI
−
A)−1
=
L(e AT
)
=
L
⎡e−t + te−t
⎢ ⎣
−te−t
te−t e−t − te−t
⎤ ⎥ ⎦
=
⎡ ⎢ ⎢ ⎢ ⎢⎣
s
1+ +1 −
(s
1 (s + 1)2
1 + 1)2
s3 1 10
s2 11 10
s1 100/11 0
s0 10 第一列系数均大于 0,故系统稳定。
系统稳定,输入信号拉氏变换为 R(s) = 1 ,故由输入信号引起的误差象函数在 s 右边平面 s2
高国燊《自动控制原理》(第4版)名校考研真题(第1~4章)【圣才出品】

高国燊《自动控制原理》(第4版)名校考研真题第1章绪论一、选择题1.线性系统的主要特点有()。
[华中科技大学2009年研]A.稳定性B.振荡性C.收敛性D.齐次性【答案】D2.对控制作用进行适当的补偿(复合控制),可使系统()。
[湖南大学2006年研] A.由不稳定变成稳定B.减小非线性的影响;C.提高无差度D.同时改善快速性和抗干扰能力【答案】D3.在通常的闭环控制系统结构中,系统的控制器和控制对象共同构成了()。
[杭州电子科技大学2008年研]A.开环传递函数B.反馈通道C.前向通道D.闭环传递函数【答案】C二、填空题1.自动控制系统按给定信号的类型可分为______系统和______系统。
[燕山大学研]【答案】连续系统;离散系统2.自动控制系统性能好坏的三个方面为:______。
[燕山大学研]【答案】稳定性,快速性,准确性。
3.自动控制系统对输入信号的响应,一般都包含两个分量,即一个是______,另一个是______分量。
[华南理工大学2006年研]【答案】稳态;瞬态4.最常用的补偿方法是______和______。
[湖南大学2006年研]【答案】按扰动补偿;按输入补偿三、问答题1.何谓自动控制?开环控制和闭环控制各具有什么样的特点?[华南理工大学研]答:(1)自动控制:在无人直接参与下,利用控制装置操纵被控对象,使被控量等于给定量。
(2)开环控制特点:开环控制是按给定值控制,控制方式比较简单,但控制精度受到原理上的限制。
(3)闭环控制特点:闭环控制为偏差控制,可以使反馈回路中的干扰信号得到抑制,因而控制精度较高,但闭环控制有可能使系统不稳定。
2.在经典控制理论中,负反馈控制是一种最基本的控制方式,也是一种常用的校正方式,试举例论述采用负反馈控制的优点。
[南开大学研]答:负反馈的特点可以从“负”字上得到很好的理解,它主要是通过输入、输出之间的差值作用于控制系统的其他部分。
这个差值就反映了我们要求的输出和实际的输出之间的差别。
东北大学信息科学与工程学院839自动控制原理历年考研真题汇编(含部分答案)(圣才出品)
2015年东北大学839自动控制原理考研真题(回忆版)
一、简述题
1.如何区分线性系统和非线性系统.它们有什么特点。
2.线性系统的三个性能指标都是什么?它们对应在对数频率特性图像中是如何表示的?
二、根据微分方程画出系统的动态结构图.并求出。
本题共六个微分方程.输入为.输出为。
三、某系统在单位阶跃输入作用下.输出如图所示。
求出系统的K.a和b。
图:稳态值2.最大值2.25.峰值时间2s
四、
1.已知道系统的开环传递函数K.画出系统的根轨迹图。
2.根据系统结构图确定系统阻尼比ξ的最小值.并写出此时系统对应的闭环极点。
3.根据系统根轨迹图.分析当K从0变化到+∞时系统的稳定性。
五、画出系统的幅相频率特性图像.并且用奈奎斯特稳定判据分析系统稳定性.系统的开环传递函数为。
六、已知矫正系统如图所示.其中L是矫正前的系统开环频率特性.是矫正装置的倒特性.’是大回路的动态特性。
1.求出矫正以前的系统传递函数。
2.求出系统等效开环传递函数。
3.求出矫正以后系统的穿越频率和相角裕度。
(参考指定教材300页的图)
七、1.已知非线性系统结构图,问串联饱和非线性应满足什么条件系统才能稳定工作?
2.把系统等效为非线性与线性串联的形式.并画出等效传递函数。
八、已知离散系统结构图如下图所示.求出(1)中的.图(2)的C(z)。
(需用指定教材309页的一系列方法做.图为指定教材401页表中采样系统的综合。
)
2014年东北大学839自动控制原理考研真题。
东北大学自动控制原理2014年考研真题试卷
s(s
1 1)(s
2)
,用描述函数法分析系统是否存
在稳定自振点,若存在,求自振 和 A。
八.
设有零阶保持器的离散系统如图所示,其中 r(t) = 1(t),T = 1s,K = 1。试求系统的上升时间、 峰值时间、调节时间。
R(s) -
1 eTs s
K
C(s)
s(s 1)
整理编辑 By 邵永 2014 年 1 月
+ -
Kp
+
1
s(s 1)
KdS
+
科目代码:839 Xc
(1) Kp =10,Kd =1,求相位裕度。 (2) 若 Wc=5,r=50o,求 Kp,Kd。
七.
(1)用描述函数法分析
W1=
2 s(0.1s
1)
、W2=
2 s(s 1)
,哪个更精确,为什么?
(2)非线性部分
N(A)=
4 A
,线性部分
W(s)=
东北大学
2014 年攻读硕士学位研究生入学考试试题
一.
科目代码:839
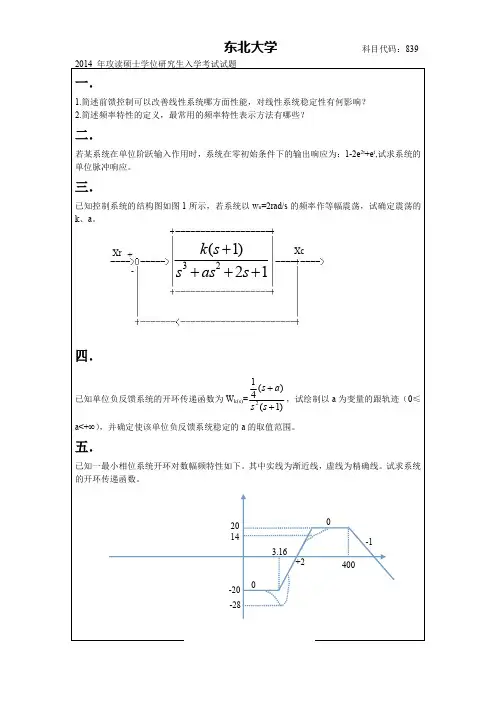
1.简述前馈控制可以改善线性系统哪方面性能,对线性系统稳定性有何影响? 2.简述频率特性的定义,最常用的频率特性表示方法有哪些?
二.
若某系统在单位阶跃输入作用时,系统在零初始条件下的输出响应为:1-2e2t+et,试求系统的 单位脉冲响应。
五.
已知一最小相位系统开环对数幅频特性如下。其中实线为渐近线,虚线为精确线。试求系统 的开环传递函数8
0 -1
400
整理编辑 By 邵永 2014 年 1 月
东北大学
2014 年攻读硕士学位研究生入学考试试题
2014年北京科技大学815数字电子考研真题
F1
=1
=1
F2
您所下载的资料来源于 考研资料下载中心 获取更多考研资料,请访问
三、(15 分)分析图中的逻辑电路, 1. 写出输出 F1 和 F2 的逻辑表达式; 2. 列出真值表。
A B C
A2 A1 A0 74LS138
&
J >C K
Q0
J >C K
Q1
&
J >C K
Q2
&
J
>C
Q3
≥1
K
CP
八、(15 分)电路如图, 1、555 定时器构成何种电路? 2、写出 JK 触发器的特性方程;
3、画出 uo、Q、 Q 、Y1 和 Y2 的波形。
+UCC
R1 8 R2 4
1
6 2
7
≥1 J >C K Q
Y1
555
1 5
3
uo
Y0
1 1 0 1 1 1 1 1 1 1
Y1
1 1 1 0 1 1 1 1 1 1
Y2
1 1 1 1 0 1 1 1 1 1
Y3
1 1 1 1 1 0 1 1 1 1
Y4
1 1 1 1 1 1 0 1 1 1
Y5
1 1 1 1 1 1 1 0 1 1
Y6
1 1 1 1 1 1 1 1 0 1
Y7
1 1 1 1 1 1 1 1 1 0
74LS151
S
A2 A1 A0
1 1
五、(15 分)分析电路, 1、写出输出方程; 2、写出各触发器的状态方程; 3、画出状态转换图; 4、分析该电路的功能。
D
>C CP
胡寿松《自动控制原理》(第6版)笔记和课后习题(含考研真题)详解2
6-2 设单位反馈 统 开环 函 为
试设计 联 前校正装置, 统满
(1) 角裕度r≥45°;
(2) 单位
入下 态 差
下 标:
(3)截止频率ωc≥7.5rad/s。
解: 开环
取
则开环 函 为:
令
,解得校正前
rad/s
则校正前 角裕度为:
不 合题 要求,
前校正。
取
rad/s,可得:
,可得:
则 前校正环节 校正后 统开环 其 角裕度为
统性能得:
3.某 反馈 统开环 函
合要求。
(1)求 统 角裕度 幅 裕度。
(2) 角裕度
联 前校正 联滞后校正 主要特点。为 统
,试分 统应
联 前校正还 联滞后校正?
[
技 2009 ]
解:(1)求截止频率与
裕度:
求幅 裕度:
(2)要 节 校正。
统 角裕度
,
前校正,则需要校正环
不合
前校正,可以
联滞后
为 习重点, 此,本 分也就没
考 题。
第二部分 课后习题
第6章 线性系统的校正方法
6-1 设 单位反馈 火炮
统,其开环 函 为
若要求 统最 2°,试求:
出速度为12°/s, 出位置
许 差小
(1) 满 上 幅 裕度;
标 最小K ,计 该K 下 统
角裕度
(2) 前
前校正网络
计 校正后 统 能影。
角裕度 幅 裕度,
解:(1) 题可
则 统 特征表 式为
统特征 为:
令
,则
则
可得:
所以 统 状态 应为
(2)求 统 出范 最小 刻t
北京科技大学《自动控制原理》复习
ci
s ir1 pi
ci
lim (s
s pi
pi )G(s)
i r 1,, n
c1i
1
d i1
(i
1)!
lim
s p1
dt
i1
(s
p1)r G(s)
i 1, , r.
p1
•
x
1
0
1 p1
0
p r 1
0
x
1
u
1
pn 1
y c11 c1r cr1 cn x
电位器
G(s) K
测速电机 G(s) Ks
电加热炉 单容水槽 双容水槽
G(s) K Ts 1
G(s) K Ts 1
G(s) K e s (有纯延迟)
Ts 1
(也可有延迟,略) K
G(s) T1T2s2 (T1 T2 )s 1
• 比例环节
• 一阶惯性环节 • 积分环节 • 微分环节、一阶微分环节 • 二阶振荡环节 • 二阶微分环节 • 延迟/时滞环节
5、高阶系统的时域分析
主导极点:在高阶系统中某一极点或一对共轭复数极点距虚轴的距 离是其它极点距虚轴距离的1/5或更小,并且附近没有闭环零点,称 该极点(对)为该高阶系统的主导极点。
①用主导极点来估计高阶系统的性能指标 ②导出高阶系统单位阶跃响应的近似表达式
偶极子: 指相距很近的一对零、极点。
6、线性系统状态方程的解 状态转移矩阵性质:
sa
(s a)2 2
控制系统的数学描述
定义: 单输入单输出线性定常动态对象的传递函数G(S)是零初值下
该对象的输出量的拉普拉斯变换Y(S)与输入量的拉普拉斯变换U(S)