
基于STM32自平衡车系统设计
第32卷第6期 2017年l2月 北京信息科技大学学报 Journal of Beijing Information Science&Technology University V()1.32 NO.6 Dec.2Ol7
文章编号:1674—6864(2017)06—0074—05 DOI:10.16508/j.cnki.11—5866/n.2017.06.016
基于STM32自平衡车系统设计
王世峰
(北京信息科技大学 自动化学院,北京100192)
摘 要:针对两轮自平衡车的多变量、非线性、本质不稳定、高耦合的运动控制特点,提
出了利用STM32控制两轮平衡车系统方案,通过相关控制算法来对其进行平衡控制。其主要由主 控MCU模块、姿态测量模块、蓝牙通讯模块、直流电机模块和电源模块组成。姿态测量模块将测 量的数据传送给主控MCU模块,通过卡尔曼滤波算法对采集的数据处理得到小车姿态信息,然后
应用PID算法进行处理,将处理的控制命令发送给直流电机的驱动模块,驱动模块直接控制直流 电机的转速,产生向前或向后的加速度,来达到小车的自平衡。实验证明其工作性能良好,实现了
其设计目标。 关 键 词:自平衡;姿态检测;PID算法;STM32F103ZErr6;卡尔曼滤波 中图分类号:TP 211 文献标志码:A
Self-balancing vehicle system design based on STM32
WANG Shifeng (School of Automation,Beijing Infmvnation Science&Technology University,Beijing 100192,China) Abstract:The two—wheeled self balancing vehicle is multivariable,nonlinear,unstable and high coupling in its motion contro1.A plan to control the two—wheeled balancing vehicle based on STM32 is
put forward to achieve balance control by relevant control algorithm.It is mainly composed of main control MCU module,attitude measurement module,Bluetooth communication module,DC motor
module and power module.The attitude measurement module measures data transmitted to the main control module MCU.Vehicle attitude information is gained from data processed through the Kalman
filter algorithm.The PID algorithm is applied to process control commands to send to the DC motor drive
module.The driver module directly controls the speed of DC motor,produces forward or backward acceleration to achieve self balancing of the vehicle.It is proved by experiment that the work
performance is good and the design goal is achieved. Key words:self—balance;attitude detection;PID algorithm;STM32F103ZET6;Kalman filter
0 引言
控制技术的快速发展,加快了移动机器人方面
的研究。目前,移动机器人 面临着一些新挑战。 例如面对一些空间狭窄、无法转角的空间,提出了两 轮自平衡机器人_2 概念,进而发展出了可以代步的
两轮自平衡车 。
根据两轮自平衡车的工作原理,本文作者设计 了一种嵌入式运动控制系统,使用运动传感器来实 现车体倾角和倾角角速度的测量,利用相应的算法
收稿日期:2017-04-l1 作者简介:王世峰,男,硕士研究生。 来精确地计算小车实时的姿态信息,通过PID控制
算法来实现小车的自平衡控制。
1 系统总体架构
本文设计的两轮平衡车系统主要南主控MCU
模块、姿态测量模块、蓝牙通讯模块、直流电机模块、 电源模块构成。主控MCU模块和姿态测量模块是
电气部分的核心,上面包含STM32控制芯片 、 MPU6050陀螺仪、HC-05主从一体蓝牙模块、
TB6612FNG直流电机驱动模块等。MPU6050负责 第6期 王世峰:基于STM32自平衡车系统设计 75
测量姿态,并以数字电信号传递给STM32单片
机 ,STM32按照预定的控制规则分析计算,输出 控制信号到TB6612FNG直流电机驱动,从而实现控
制电动机作出相应动作而实现平衡目的。其系统结
构如图1所示。
图1系统结构框图
2硬件设计
2.1 STM32F103ZETl6最小系统以及外扩芯片
STM32F103ZET6芯片外围电路连接了2个不
U5
VCC VCC
GND GND S61LV5121 同频率的晶体振荡器,外部高频晶振为8 MHz,用作 PLL倍频用,外部低频晶振为32 kHz,主要用于系统
待机或低功耗时用。电路中设计的LED用于显示
电源及程序下载状态。复位功能键可解决程序出现 意外时的问题。VREF用于设置芯片的参考电压。
为了两轮自平衡车后续功能的开发,对数据存储的 要求,在设计最小系统硬件时额外添加了部分外扩
存储芯片,其中包括一个8 MB的外扩Flash w25X16,一个1 MB的外扩SRAM IS61LV51216芯
片,一个8 kB的EEPROM AT2408C。最小系统如图
2所示,部分外扩存储芯片电路,如图3所示。
图2 STM32F103最小系统图
VCC
图3部分外扩存储芯片图
2.2电源模块 TB6612FNG电机驱动模块采用12 V锂电池作
为两轮自平衡车的动力源。采用LM2596S将12 V 转换成5 V电源。单片机电源电路采用AMS1117-
3.3稳压芯片将电压降到3.3 V,为单片机供电。电
源模块电路如图4所示。 2.3姿态测量模块
姿态采集装置采用MPU6050。采用的 MPU6050是9轴运动处理传感器,可完成对3轴加
速度、3轴角速度、3轴姿态角度的测量。MPU6050 中的3个16位的ADC用来将芯片测量的模拟电信
号转化为稳定可输出的数字电信号,通过I2C接口 可以输出一个9轴的数字电信号。可选外部时钟输
入32.768 kHz或19.2 MHz。MPU6050引脚功能如
表1所示。 Ol 2 3 4 5 6 7 8 9 O1 2 34 5 6 7 日】E_T E一巳 舵 M=2 能 枷川 枷 枷 旺 皿哑呲 O●2 3 4 5 6 7 8 9m¨ BH m 的 的的的 ~~一一一~~~~~~~~~PPPP P P P P PPPPPP
76 北京信息科技大学学报 第32卷
U4 rN OUT GNDOUT AMSI117 ,一 …~ 【330 ̄tF - —— ———————————
图4电源模块电路
表1 MPU6050引脚功能表 名称 功能 VCC 模块电源,接3.3 V或5 V直流电源 RX 串行数据输入端,1TrL电平 TX 串行数据输出端,TTL电平 GND 地线 SCL 1 C时钟线 SDA I C数据线 C21 Cap 104
2.4直流减速电机模块
SK3530是直流减速电机,减速比1:30。直流 减速电机接线方法,从白线到蓝线依次为:白线接A
相;绿线接B相;红线接3.3 V至5V电源;黑线接
GND;黄线和蓝线为电机2根接线柱的线,接 TB6612FNG电机驱动的A01、A02或B01、B02。
电机正反转控制:正转A相超前B相90度,即
A相进入下降沿,B相是高电平,反转时A相落后B 相9O度,即A相进入下降沿,B相是低电平。通常
用法:A相接人单片机的10中断口,B相接人单片 机的普通10口。
SK3530在6 V和12 V电压下的参数,如表2 所示。
P1 8 6 4
l I4eader 表2 SK3530在6 V和l2 V电压下的参数
2.5直流电机驱动模块
本设计采用TB6612FNG直流电机驱动模块,有
4种电机状态:正转、反转、停止、制动。PWM最高 支持100 kHz,可以独立双向控制2个直流电机。
TB6612FNG的使用方法:STBY连接ARM单片
机的IO,低电平时,电机停止转动,通过对AINI、
AIN2、BIN1、BIN2四个端口赋高低电平来控制正反
转,VM口需要连接12 V以内直流电源,VCC接5 V
直流电源,GND为接地端。A01、A02、B0I、B02分
别接2个电机的2个脚,PWMA接单片机的PA6
口,PWMB接单片机的PA7口。
驱动1路AIN1、AIN2和驱动2路BIN1、B1N2
真值表如表3所示。TB6612FNG模块内部电路如 图5所示。
表3驱动1路AIN1、AIN2和驱动2路BIN1、BIN2真值表
2.6蓝牙通讯模块 手机端发出的姿态控制信号,由平衡车的HC.
O5主从一体蓝牙模块控制。HC-05主从一体蓝牙 模块主要用于短距离的无线通讯。蓝牙模块是由监
牙芯片、PCB板、外围电路元件等几部分构成。HC
VCC
:LC1上C2 ∞ L .1 —L0.1gF_】10 ̄tF
GND GND GND
l 2
4 5 J 6 . 7 I R 9 10 8 . 1 1 I 1 2
图5 TB6612FNG模块内部电路图 P2 1 2 3 4 5 6
7
基于STM32的自平衡小车系统设计

设备管理与维修2019翼5(下
)机,2015(4):30-31.[2]陈启明.数控铣加工模具零件工艺优化策略探析[J].新教育时代,2011(11):15-20.[3]陈汉华.数控铣加工模具零件工艺优化策略研究[J].科技创新与应用,2015(8):64-69.[4]周其江.数控铣加工模具零件工艺改进分析[J].轻工科技,2015(8):83-85.[5]刘强.数控铣加工模具零件工艺优化策略分析[J].山东工业技术,2016(11):44-48.也编辑毕来金页基于STM32的自平衡小车系统设计郭海丽渊衡水学院电子信息工程学院袁河北衡水053000冤摘要:平衡车已越来越多的出现在人们的生活中袁给人们的出行带来了极大便利曰同时袁平衡车在军事尧勘探等领域发挥的作用越来越大遥提出了一种基于STM32单片机的自平衡小车设计方案袁可实现无线遥控控制袁机械臂抓取物体等功能遥对系统的硬件电路和软件设计进行了详细介绍袁经过调试袁实现了自平衡小车系统设计遥关键词:自平衡小车;六轴传感器;无线控制中图分类号:TP23文献标识码:BDOI:10.16621/ki.issn1001-0599.2019.05D.750引言如今的自平衡车已成为人们出行的交通工具,平衡车涵盖了嵌入式技术和现代工业设计技术,是电子技术的结晶。平衡车可以在很小空间中运作,也可以成为出行的代步工具,其具有低功耗、环保、方便、高效等特点,受到人们越来越广泛的关注。自平衡车没有其他交通工具的固有机械构造,通过软件程序与硬件结合的方式实现其稳定性,所用算法多种多样,实现的效果越来越显著。双轮自平衡车将单片机技术、自动控制及控制算法有机的结合到一起,是研究控制程序以及传感器应用的理想平台。本设计通过利用STM32主控芯片和MPU6050芯片,实现两轮小车的自平衡,并通过2.4G无线传输模块实现对小车方向的控制。1系统的整体设计方案1.1系统设计要求通过改变所用电机的转动速度及方向实现小车的自平衡,而且可以用无线遥控进行控制,达到以下要求。(1)可通过串口屏对小车状态进行无线调节,控制小车运动。(2)用可调电阻控制小车上机械臂的运动,用来拿取并放置物体。1.2系统设计原则以稳定、安全、可靠为设计原则。平衡车已逐渐进入人们的生活,所以其车体的稳定性至关重要,其他一切操作都要在保证车体稳定的前提下进行,在设计时要保证车体重心在车轮中轴线上。同时提高对角度测量的准确性,以此保证车体的稳定。随后完成小车的前后运动及对机械臂抓取物体的控制等。1.3系统设计结构小车整体从机械结构上看,自下而上依次为电机驱动层、应用控制层、整体受力层。电机驱动层直接控制电机轮子的运动,驱动电机使其实现正反转及加减速,以此来达到小车的平衡状态。当然电机驱动层只是被动接受命令,真正的指令由控制层发出。它通过安装在小车车体及车轮电机上的传感器来获取到小车当前的状态。经处理运算后发出正确的命令来驱动电机运动,所以该层为小车控制的核心。受力层顾名思义为整个车体的承重部分。受力层如果稳定坚固,小车本身能承载的重量也越重。该系统以STM32F103RCT6单片机为整个系统的核心,通过集成加速度与角度的六轴传感器MPU6050来获取小车当前状态。MPU6050该芯片采用IIC通信,减少STM32芯片IO口的占用。小车整体主要由主控部分、电源模块、无线传输模块、六轴传感器姿态采集模块、平衡相关驱动等组成。系统结构框图如图1所示。2系统主要硬件电路设计2.1单片机最小系统主控芯片和周围器件组成的电路是控制的核心。其作用相当于人类的头脑,一切命令都由它传递。本设计所用的主控芯片是STM32F103RCT6。单片机最小系统由复位、下载、系统时钟及整流滤波等4部分组成。2.2系统供电结构设计本系统采用12V可充电锂电池组进行供电,通过降压模块逐级降压,得到系统各模块的工作所需电压。各模块之间图1系统整体结构
基于STM32控制的平衡小车系统设计

基于STM32控制的平衡小车系统设计
作者:陈昱 沈林涛 王凯
来源:《软件导刊》2020年第08期
摘要:为了响应节能环保、绿色出行倡议,缓解城市交通拥挤状况,提出一种基于STM32F103C8T6芯片控制的两轮平衡小车设计方案。以MPU-6050作为小车姿态传感器获取小车车体倾角和角速度,基于卡尔曼滤波算法对姿态传感器采集到的的数据进行滤波融合,利用霍尔编码器测量小车车轮转向和转速,运用PID算法对控制要求和采集的数据信息进行计算分析并输出控制PWM,经由TB6612电机驱动模块驱动电机,实现小车自主平衡并具备一定的抗干扰能力。另外小车通过蓝牙模块与手机APP通信,可通过手机端控制小车前进、后退、转弯等动作。
关键词:STM32;PID;MPU-6050;卡尔曼滤波;自平衡
DOI:10. 11907/rjdk. 201087 开放科学(资源服务)标识码(OSID):
中图分类号:TP319 文献标识码:A 文章编号:1672-7800(2020)008-0117-05
Abstract:In order to response to the initiatives of energy conservation and environmental
protection, green travel, and alleviate the urban traffic congestion, this paper introduces the
design of self-balancing two-wheeled vehicle based on STM32F103C8T6 chip control.Sensors with
MPU - 6050 is used to obtain car attitude angle and velocity of the vehicle body. The Kalman filter
基于STM32的蓝牙平衡小车系统设计
• 172
•ELECTRONICS WORLD・技术交流
本设计提出了一种基于STM32的蓝牙平衡车的软硬件设计方
案,该方案利用蓝牙将手机APP与系统进行通讯。实现了小车的移
动,以及对烟雾信息采集的功能。
随着控制技术的快速发展,两轮平衡车被广泛的应用。这种紧
凑、灵活的双轮平衡车,可以在稍微复杂一点的环境中工作。本系
统采用stm32f411ccu6作为主控制器,小车的倾斜度通过陀螺仪和
加速度计获得,角度信息使用卡尔曼滤波算法进行修正,然后通过PID算法控制汽车的速度来完成小车的自平衡。
1 系统整体方案设计
系统使用STM32单片机作为主要的控制器,通过卡尔曼滤波
算法使通过MPU6050采集到的角度更加稳定,再通过PID算法控制
输出信号的占空比(PWM值),进而通过驱动模块控制小车的转速,
使小车的平衡。使用MQ-2烟雾传感器来获取周围环境的信息,PID
控制器的速度和倾角是基于传感器所获得的数据,使用蓝牙与手机APP通信,手机APP可以覆盖所有输出数据,输出到驱动芯片,并
控制小车。
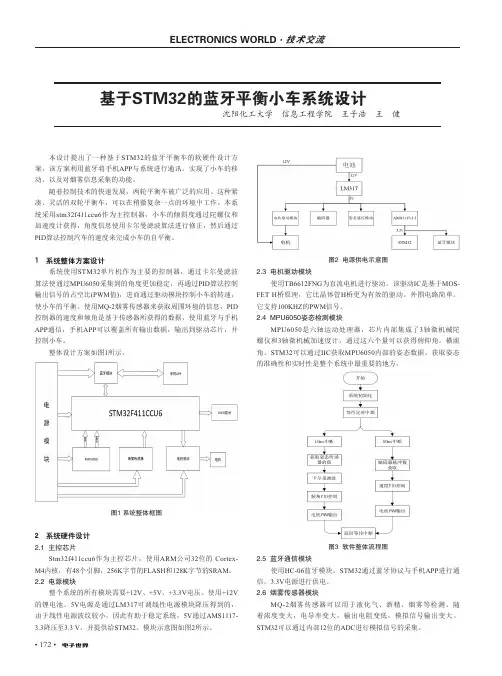
整体设计方案如图1所示。
图1 系统整体框图
2 系统硬件设计2.1 主控芯片Stm32f411ccu6作为主控芯片,使用ARM公司32位的 Cortex-
M4内核,有48个引脚,256K字节的FLASH和128K字节的SRAM。
2.2 电源模块
整个系统的所有模块需要+12V、+5V、+3.3V电压。使用+12V
的锂电池。5V电源是通过LM317可调线性电源模块降压得到的,
由于线性电源波纹较小,因此有助于稳定系统,5V通过AMS1117-3.3降压至3.3 V,并提供给STM32。模块示意图如图2
所示。图2 电源供电示意图
2.3 电机驱动模块
使用TB6612FNG为直流电机进行驱动。该驱动IC是基于MOS-FET H桥原理,它比晶体管H桥更为有效的驱动。外围电路简单。
它支持100KHZ的PWM信号。2.4 MPU6050姿态检测模块MPU6050是六轴运动处理器,芯片内部集成了3轴微机械陀
基于STM32的两轮可控自平衡小车设计

龙源期刊网
基于STM32的两轮可控自平衡小车设计
作者:郑彦喜 张庆华 李野
来源:《中国科技纵横》2018年第01期
摘 要:目前,国内市场上的平衡车琳琅满目,但多数功能单一,价格昂贵,平衡性与稳定性也有待提高。针对这一问题,设计了基于STM32的可控两轮自平衡小车,本文主要介绍了该设计的先进性、可靠性。通过一系列的试验表明,本文所介绍的智能小车具有控制方便、系统稳定、功能丰富、成本低廉等优点。
关键词:两轮可控自平衡小车;STM32;硬件电路;软件算法
中图分类号:TP216 文献标识码:A 文章编号:1671-2064(2018)01-0017-02
自平衡小车自问世至今,便受到研究人士的广泛关注,迅速成为理想的控制理论研究平台,同时它也成为商家眼中的巨大商机,很多商家已将其投入运输、承载、代步等商业用途中使用,虽然仍存在很多问题,但同样创造了可观的收益。提起两轮车,人们大多都会想起摩托车、自行车甚至是两轮手推车等,其主要特点是两个轮子处于同一平面,其静态稳定性很差,而两轮可控自平衡小车在传统两轮车的基础上进行了功能上的突破,它有着极为突出的特色:两个轮子处于共轴的平行平面上,运动方式为差动式,零半径转向,根据倒立摆原理达到动态平衡状态。世界上最早对自平衡小车进行研究的是美国发明家狄恩·卡门(Dean Kamen),其所研发的第一台平衡小车售价高达7万人民币,而且其平衡性、稳定性都有着很大的提升空间,近年来中国市场上所销售的自平衡小车也都面临着相似的问题:平衡性、可靠性差,价格高昂,功能单一。如何提高平衡小车的稳定性、可靠性,降低生产成本,丰富其功能是本文所要解决的主要问题。
本文设计的自平衡小车增加了蓝牙模块和显示功能,可以通过手机安装相应的APP进行具有远程遥控并实时了解小车的状态,这大大增加了小车操作的可控性,也方便了调试。微处理器选用基于ARM内核的STM32,不仅具有低功耗和高性价比的特点,而且大大降低了生产成本,其他所需的电子器件在市面上也都较为常见且价格低廉,完全满足了设计平衡车的需求。
stm32的自平衡小车设计

stm32的自平衡小车设计
STM32自平衡小车设计是一个将许多功能组合在一起的有趣项目。它不仅需要控制技术,还需要实时处理图像,以便识别障碍物。自平衡小车使用STM32单片机来控制,这是一款微控制器,具有16位或32位内外存储器、高速Cortex-M4
MCU和多种集成的外设。
STM32单片机的内部集成了多种传感器,如角度传感器、编码器、温度传感器和光学传感器等,可以测量周围环境的变化并作出相应的反应,使小车保持平衡。它还有两个电机驱动的轮子,电机可以控制小车的前进和后退,而角度传感器可以测量小车的角度,从而判断小车是否已完成平衡,从而调整小车的动作来使其保持平衡。
此外,STM32开发板还具有I2C通信接口,可让开发者使用I2C总线通信,与外部设备交换数据,如摄像头等。摄像头的主要功能是对周围环境的跟踪,可以帮助小车避开障碍物,准确地定位和预测小车的行驶路径。
为了使小车实现自主运动,还需要一块用于实现运动控制的FPGA芯片,可以用于处理传感器发来的控制信号,根据预设的算法以及图像处理结果,向STM32发出运动控制指令,使小车实现自动行驶。FPGA芯片可以提供更高的运算速度,以满足实时性要求,这是实现智能小车自动行驶的重要前提。
最后,将所有的控制程序和程序连接在一起,并与SOC系统进行连接,形成一个完整的系统,以实现智能小车的自动行驶。当实现了自动行驶的功能之后,可以根据需要添加更多的功能,比如跟踪、识别物体、定位、自动充电等,这些功能可以帮助小车自主行驶时更加“聪明”,也可以使小车更好地适应环境调整,实现自主运动。
总而言之,设计一台智能自平衡小车,其基本设计思路是:首先使用STM32单片机作为主控核心,集成传感器用于控制小车保持平衡,而两个电机驱动的轮子可以控制小车前后行驶;其次,使用I2C总线通信的图像传感器可以测量小车的方向,以避开前方的障碍物;最后,使用FPGA芯片实现小车的运动控制,实现智能小车的自动行驶。STM32自平衡小车是一个需要控制技术、实时处理图像来识别障碍物的有趣项目。它使用STM32单片机,集成传感器用于控制小车保持平衡,而电机驱动的轮子可控制小车前后行驶;使用I2C总线的图像传感器可以测量小车的方向,以避开前方的障碍物;使用FPGA芯片实现小车的运动控制,实现智能小车的自动行驶。设计智能自平衡小车,需要结合STM32单片机、I2C总线通信的图像传感器和FPGA芯片,从而实现自动运动控制,使小车实现智能自主行驶。
基于STM单片机的平衡车设计研究

基于STM单片机的平衡车设计研究
平衡车是一种能够自动保持平衡的个人交通工具,已经成为现代科技的焦点之一。本文将基于STM单片机对平衡车进行设计研究。
我们需要明确平衡车的工作原理。平衡车的核心原理是借助陀螺仪感应重力加速度,并通过控制电机来实现平衡。在设计中,我们选择将STM单片机作为控制器,通过该单片机与陀螺仪和电机进行通信和控制。
我们需要选择适合的STM单片机作为控制器。常用的STM单片机有STM32系列和STM8系列,我们需要根据平衡车的需求选择合适的型号和参数。
接下来,我们需要设计陀螺仪模块。陀螺仪模块主要用于感应平衡车的姿态,并将姿态数据传输给STM单片机进行处理。在设计中,我们可以选择MEMS陀螺仪传感器作为陀螺仪模块,并通过SPI或I2C接口与STM单片机进行通信。
然后,我们需要设计电机驱动模块。电机驱动模块主要用于控制电机的转动,从而实现平衡车的平衡。在设计中,我们可以选择使用电机驱动芯片作为电机驱动模块,并通过PWM信号控制电机的转速和方向。我们还需要选择合适的电机作为平衡车的动力来源。
我们需要进行系统的整合和调试。将陀螺仪模块、电机驱动模块和STM单片机进行连接,并进行软硬件的调试和优化。通过合适的算法和控制策略,使得平衡车能够准确感应姿态并做出相应的动作,实现平衡和前进。
在设计研究中,我们还可以考虑添加其他功能和元件,如避障模块、动力监测模块等,进一步完善平衡车的性能和可靠性。
基于STM单片机的平衡车设计研究涉及到STM单片机的选择、陀螺仪模块的设计、电机驱动模块的设计以及整合和调试等步骤。通过合适的硬件和软件设计,可以实现平衡车的自动平衡和运动控制。
毕业设计 STM32平衡车设计与实现
毕业设计 STM32平衡车设计与实现
1 简介
Hi,大家好,学长今天向大家介绍一个 单片机项目, 大家可用于 课程设计 或 毕业设计
基于STM32的平衡车设计与实现
1 课题描述
课题的研究主要是为了设计出可以在小范围内活动的轻巧灵活的绿色代步工具,并且在自平衡的功能上加上一些新功能, 如自跟随功能和遥控功能, 这样平衡车不仅可以当作交通工具来使用还可以作为人们的助手, 如可以制造出平衡车形式的拉杆箱、 平衡车形式的超市购物车等。 平衡车技术起源于国外被叫作摄位车(Segway), 在国内有被叫做平衡车、 思维车、 体感车, 平衡车易于放置, 便于携带 。 公共场所、
汽车、 火车上都可以随意携带, 平衡车不需要专用的场地,
可以在马路、 公园、 林间小路甚至室内都可以骑行,所以它相比传统的四轮车是有很大的优势的。
两轮平衡车和单轮平衡车都可以在小范围内移动,不像传统的四轮车在小范围内很难转弯。随着电子技术的不断发展,人们对行走功能的需求越来越高,平衡车应运而生。电动平衡车的小巧轻便也给人们带来了很多便利。同时,电动平衡车的电力驱动赋予了它绿色交通的使命,它的广泛普及对文明城市的建设和人居环境的改善具有重要意义。电动平衡车为人们节省了大量的油费和时间。与其他交通工具相比,它还具有价格优势,这使得大多数人都负担得起,维护起来也相对简单。在平衡车上增加一些传感器,可以让人更好的控制它,同时还具有操控、墙障等功能。比如增加自走功能,可以避免人们需要用手携带的缺点。
市面上常见的平衡车
2 课题设计内容
这个项目的核心是平衡车的控制系统, 在平衡车稳定平衡的基础上对自跟随和无线遥控进行研究,
并且计划使用 STM32 作为主处理器进行开发制作, 由对倒立摆控制系统的分析进而分析平衡车的控制理论, 其中包括直立行驶和转弯, 还有自跟随的控制理论分析。
该项目的重点首先是要对 STM32 单片机的各个硬件系统有熟练使用的能力, 这样才能对各模块进行正确的驱动设计。 其中, 需要对 MPU6050 原始数据进行滤波处理, 所以要通过对滤波算法的分析对 MPU6050 中的陀螺仪和加速度数据进行融合, 使滤波后的结果可以满足设计要求。
stm32平衡小车课程设计报告
stm32平衡小车课程设计报告
报告:STM32平衡小车课程设计报告
一、课程设计目标
STM32平衡小车课程设计旨在提高学生对单片机编程及控制算法的理解和实践能力,培养学生的团队合作和创新思维能力,同时提高学生对毕业设计相关知识的掌握。
二、课程设计内容
1.硬件设计:STM32F103C8T6单片机、PDOutMPU6050六轴陀螺仪模块、电机模块、电源模块等。
2,软件设计:本设计利用PID控制算法实现平衡车的稳定运动,使用KEI1MDK-ARM进行编程。
3.实验流程:(1)硬件调试:连接电棚区动器、陀螺仪模块和电源模块,进行硬件的调试和测试。
(2)软件编程:编写平衡小车的控制程序,调整PID参数,调试程序并优化。
(3)实验验收:验证控制程序的正确性和稳定性,通过实验数据进行参数调整。
三、课程设计收获
1提高了对单片机及控制算法的理解和应用能力。
2 .增强了团队合作和创新思维能力。
3 .提高了对毕业设计相关知识的掌握和运用能力。
四、课程设计建议和意见
1加强理论讲解,使学生更加深入理解单片机和控制算法的原理。
2.加强实验操作训练,让学生更加深入地学习和掌握实验技能。 3才是高实验器材的质量,确保实验数据的准确性和可靠性。
4.增加更多的课程设计项目,丰富学生的实践经验。
五、总结
STM32平衡小车课程设计是一种提高学生综合能力的有效方式,可以培养学生的动手能力、团队协作能力和解决问题的能力,为学生毕业设计和未来的工作提供一定的参考价值。因此,针对本课程设计,我们应该加强对理论知识和实践技能的培养,提高学生的专业素养和实践能力,进一步推动教育教学改革和发展。
基于STM32的智能送餐平衡小车设计
基于STM32的智能送餐平衡小车设计
发布时间:2021-05-28T09:38:29.458Z 来源:《电力设备》2021年第2期 作者: 孟威 王庆泉[导读] 随着抗疫攻坚战的不断发展,当前新冠肺炎疫情已进入常态化防控阶段。
(嘉兴南湖学院 浙江嘉兴)
摘要:这款基于STM32智能送餐平衡车,目的是通过智能小车的平衡控制,能够进行智能的送餐服务。经过实验证明,本设计能够完美的实现智能小车的送餐服务。
关键词:STM32;平衡小车;卡尔曼滤波器;姿态控制;GPS定位
0引言
随着抗疫攻坚战的不断发展,当前新冠肺炎疫情已进入常态化防控阶段。常态化防控要用好科技手段,实施精准防控。一些高密集,高接触的工作可以通过智能机器去完成。本文设计一款用于校园内送餐的智能平衡小车。完成校园内从外卖员到学生手中的最后一公里。
平衡小车配有大量的实用性功能,例如:平衡控制技术,GPS定位导航技术,智能避障技术,信息扫描及反馈技术。因为其拥有体积小,移动灵活的特点能够很好的适应各种地形来代替配送员完成最后一公里任务的可能性。最重要的是制作成本低,易于制作。降低了商家的使用成本,适合智慧校园的送餐配送和管理。
基于以上的设计考虑,设计了本款基于STM32的智能平衡送餐小车用于校园外卖送餐服务。
1系统的总体设计
在本设计中,送餐小车主要包括车体的总体设计和控制系统设计两大部分。控制系统包括主控电路板STM32,信息扫描模块,动力电机模块部分,储物仓锁控制模块、GPS定位导航模块,环境扫描避障模块以及控制单元组成。
其中控制系统采用STM32作为主控电路板。由STM32负责各子模块的运行。控制系统包括储物仓锁控制模块来识别确定外卖的放入,并且启动其他子模块。信息扫描模块驱动副摄像头对外卖单信息进行扫描识别,以获取送餐信息并将送餐信息传回STM32控制器进行数据存储及转换以在内置的地图数据上获取准确位置。GPS定位导航模块启动GPS定位并导航到目的地。电机驱动模块驱动电机前进、停止、后退等运行。环境扫描避障模块启动激光扫描雷达和主摄像头,对周边环境进行检测,保证小车在行进的路上可以完美的避开障碍系统总体框图如图一所示,具体涉及过程中,各模块的硬件和软件部分均采用模块化设计,以方便调试和更新。
基于STM32的平衡车设计
科技创新与应用l 2016 ̄2期 工业技术
基于STM32的平衡车设计
张洪伟
摘 要:文章鉴于平衡车在当今世界的发展热潮提出了一种设计方案。文章基于STM32微处理器,通过卡尔曼滤波法
和PID控制实现了两轮平衡车的自平衡控制。该设计方案采用加速度计和陀螺仪共同采集获取姿态角,得到可靠的
输出。
关键词:平衡车;加速度计;陀螺仪;卡尔曼滤波;PID算法
前言 平衡车作为一种交通工具,广泛应用于航空、安保等领
域。鉴于其绿色、节能、方便、灵活、轻巧等优点,解决了很多诸
如交通、能源、环保等问题带来的压力,平衡车作为一种理想
的交通工具具有很大的市场。随着现代科技的不断进步,对于
市场上平衡车的响应的精确度和速度的要求不断提高,文章
设计方案通过陀螺仪测量角度和角速度,并通过加速度计来
矫正陀螺仪的角度漂移,实现了精确度的提高。
1力学原理分析
如图1所示,类比倒立摆,控 制车轮做加速运动,得到车模恢
复力:
. F=mgsin0~macos0 rag0一 Sift”mkl0 (1)
式(1)中k1是车轮加速度a
与偏角0的比例。因为空气中存
在摩擦力,即阻尼力,则式(1)变
作:
F=mg0一mkl0一mk2{} (2)
图1 可得:a:klO+k26 (3)
式(3)中k1大于g,k2大于0;kl决定了车模平衡的位置, k2决定了车模的响应时间。
从上述数学模型中可以看出,只需知道车模的倾角及角
速度,即可推得车轮的加速度,从而可以控制电机的转速,实
现对车轮的正确控制。
2控制系统设计 控制系统的整体设计方案是:通过陀螺仪测得车模的倾
角和角速度,加速度计用来消除陀螺仪角度漂移。两者测得数
据经过A/D转换输入到控制器中,经过卡尔曼滤波得到可靠
的车模角度。同时编码器测得车轮速度传递到控制器中。处理
器经过PID算法结合车模角度和车轮速度输出PWM控制量
驱动电机运转,改变车轮的转速。具体框图如图2所示。