
绘出舵机系统图,说明舵机工作原理及日常管理要点
绘出舵机系统图,说明舵机工作原理及日常管理要点
泵控型液压舵机系统图
1--电机 2--双向变量泵 3--放气阀 4--油泵控制杆5--浮动杆 6--储存弹簧 7--舵
柄8--舵角反馈杆9--柱塞 10--舵柱 11--舵角指示器的发送器 12(13)--防浪阀 14--
转舵油缸 15--泵变量机构限位器 16--伺服油缸
工作原理:
泵控型舵机现今常采用2台双向变量轴向柱塞泵(主泵)与转舵油缸组成闭式
系统。工作时主泵连续按既定方向运转,吸、排方向和排量由变量控制杆(改变泵
的斜盘倾角或缸体摆角)偏离中位的位移方向和大小来控制。主泵变量控制杆偏离
中位的位移方向和大小由指令舵角信号和实际舵角信号相比较得到的舵角偏差信号
的方向和大小决定。当舵角偏差达到不是很大的数值时,变量控制杆的位移即已达
到最大值,主泵即以最大流量去推动转舵机构转舵,直至实际舵角接近指令舵角时,
主泵的流量才逐渐减小;而当实际舵角等于指令舵角时,泵回到零排量的中位空转,
舵叶即因主油路锁闭而停在与指令舵角相符的位置。
日常管理注意事项:
(1) 舵机间的工作环境-----舵机间应保持清洁、干燥,冬季注意供热保温,夏季
和潮湿季节应注意适当通风,以防止机械、电器元件过快锈蚀和过热。
(2) 连接、锁紧件的紧固与设备清洁-----随时检查安装螺栓、管路连接螺栓、传
动连接杆件调节锁紧螺母等的紧固情况。保持舵机设备清洁,以便于观察设
备的漏泄及过热痕迹。
(3) 油箱油位------液压泵工作油箱的油位应保持在油位计的2/3高度左右。油位
增高表明油中混入过多气泡或冷却器漏水,油位降低则表明系统漏油。
(4) 设备和液压油工作温度-----泵与电机等机电设备不应有过热现象。泵轴承部
位的温度比油温高10--20°C为正常。最合适的工作油温是30--50°C。泵启动
时如油温低于10°C,则应反复以小排量、小舵角操舵,直至油温升至10°C
以上在正常使用。油温高于50°C时应使用油冷却器。工作油温一般不应超
过60°C,超过70° 时一般应停止工作,查明原因,加以解决。
(5) 工作油压----主泵的排出油压不应高于额定工作油压;吸入油压应不低于由补
油条件(闭式系统)或吸入条件(开式系统)所确定的数值。指示仪表应完
好准确,不检查时关闭压力表阀。
(6) 油液的清洁和过滤----注意滤器的压差,及时清洗或更换滤芯,注意滤出物的
属性及增长情况。至少每半年取油样做外观检查,每年化验油液,污染严重
或变质的油液要及时更换。要保持油箱透气口滤器完好,充入系统的新油应
严格过滤。
(7) 润滑-----油缸柱塞或活塞杆的暴露表面应保持清洁,并浇涂适量工作油。长
期停用时这些表面应涂润滑脂防锈。要注意对个传动杆件的铰接点、手动操
纵螺杆及其轴承、舵杆轴承、舵柄传动摩擦件和导向面等处定期加注润滑脂,
保持良好润滑。如设有油杯,应及时补充润滑油,油杯中的油芯应定期用煤
油或苏打水清洗。
(8) 漏泄-----如发现舵杆填料漏水可均匀地适当上紧压盖,或在船舶空载时换新
填料。舵机填料的顽固性漏泄往往由于舵杆轴承径向支承损坏所致,一有机
会就应及时修复。油箱、油缸、阀件、油管及接头等处不应漏油。油缸填料
处出现漏泄,若少量调紧压盖不能消除,应及时更换V型密封环。
(9) 振动与噪声----舵机应运转平稳、安静。如有异常振动与噪声应立即查明原因,
设法处理。
(10)电气设备-----定期检查电气设备的绝缘,检查和清洁触头、换向器,检查防
止各接头松动,及时更换损坏的按钮、开关等元件,保持电气设备、仪表、
指示灯和照明完好。
舵机控制原理

8-2 液压舵机工作原理和组成大型船舶几乎全部采用液压舵机。
电动舵机仅用于一些小型船舶上。
液压舵机是利用液体的不可压缩性及流量、流向的可控性来达到操舵目的的。
根据液压油流向变换方法的不同, 有两类:1)泵控型2)阀控型1.泵控型液压舵机图8—5示出泵控型液压舵机的原理图。
1—电动机,2—双向变量泵;3—放气阀,4—变量泵控制杆,5 —浮动杆,6 —储能弹簧,7—舵柄,8—反馈杆,9—撞杆,10—舵杆,11—舵角指示器的发送器,12—旁通阀,13—安全阀,14—转舵油缸,15—调节螺母,16 —液压遥控受动器,17—电气遥控伺服油缸双向变量油泵设于舵机室,由电动机1驱动作单向回转。
油泵的流量和吸排方向,则通过与浮动杆5的C相连接的控制杆4控制。
即依靠油泵控制C 偏离中位的方向和距离,来决定泵的吸排方向和流量。
泵控型液压舵机原理图示舵机采用往复式转舵机构。
由油缸14(固定在机座上)和撞杆9(可在缸中往复运动)等组成。
当油泵按图示吸排方向工作时,泵就会通过油管从右侧油缸吸油,排向左侧油缸,撞杆9在油压作用下向右运动 (油液可压缩性极小)。
撞杆通过中央的滑动接头与舵柄7联接,舵柄7的一端又用键固定在舵杆10的上端。
撞杆9的往复运动就可转变为舵叶的偏转。
改变油泵的吸排方向,则撞杆和舵叶的运动方向也就随之而变。
1、工作油压与尺寸舵机油泵工作油压取决于推动撞杆所需的力(转舵扭矩)。
舵机最大工作压力(P max)是产生公称转舵扭矩时油泵出口油压。
舵机油泵的额定排出压力不得低于舵机的P max。
P max选得越高,转舵机构的主要尺寸就越小。
油泵额定流量和管路直径相应减小,装置的尺寸和重量就会变小。
资料表明:当P max由10MPa提高到20MPa时,往复式舵机长度大约缩短5%一10%,重量约可减轻20%,并使工作油液的使用量减少1/2左右。
当P max从20MPa提高到30MPa时,往复式舵机的长度几乎不变,重量只减轻6%~9%,而工作油液的使用量也仅减少16%~18%。
舵机工作原理

舵机工作原理舵机是一种常用于控制机械装置角度的电子元件。
它通常用于模型制作、机器人技术、遥控器系统以及其他需要精确控制角度的应用中。
舵机能够根据输入的电信号来控制输出轴的位置,并能够维持在指定的位置上。
舵机的工作原理可以简单描述为电信号控制旋转角度。
舵机通常由一个直流电动机、一对齿轮和一个反馈控制系统组成。
当输入一个控制信号给舵机时,舵机会根据信号的波形来调整输出轴的位置。
具体来说,舵机的工作原理是通过PWM(脉冲宽度调制)信号来控制。
PWM信号是一种周期性的方波信号,其占空比(脉冲宽度与周期之比)决定了舵机的转动角度。
通常,舵机的控制信号周期为20ms,其中高电平持续时间(通常0.5-2.5ms)决定了舵机的角度。
舵机内部的直流电动机通过齿轮系统将旋转运动转化为线性运动。
舵机的输出轴上有一个凸轮,连接着一个反馈系统。
当输入控制信号时,舵机电路板会根据信号的占空比对电动机进行驱动。
电动机会旋转齿轮并移动凸轮,同时反馈传感器监测输出轴的位置,将信息回传给电路板。
电路板会根据反馈信息调整控制信号以使输出轴保持在指定角度。
舵机的工作原理还包括一个关键的概念:舵机的控制范围。
舵机通常有一个工作范围,即可以控制的角度范围。
舵机的控制范围由舵机的设计以及输入的控制信号决定。
一般而言,舵机的控制范围在0到180度之间,但也有一些舵机可以实现360度的连续旋转。
需要注意的是,舵机通常需要与外部电源和控制器相连才能正常工作。
外部电源提供电力,控制器提供PWM信号控制舵机的角度。
总结而言,舵机是一种通过电信号控制旋转角度的电子元件。
它的工作原理基于PWM信号控制电动机的转动,通过齿轮系统和反馈控制来实现精确的角度控制。
舵机的控制范围通常在0到180度之间,但也有一些舵机可以实现连续360度的旋转。
因此,舵机是许多机械装置和控制系统中不可或缺的重要组件。
舵机原理
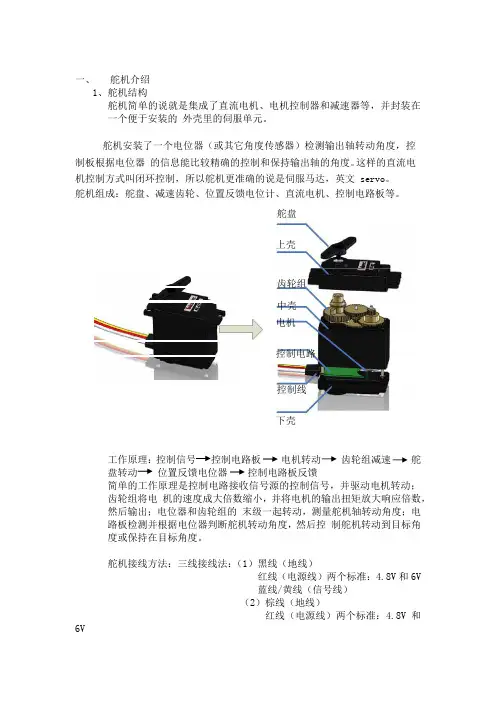
一、舵机介绍1、舵机结构舵机简单的说就是集成了直流电机、电机控制器和减速器等,并封装在一个便于安装的外壳里的伺服单元。
舵机安装了一个电位器(或其它角度传感器)检测输出轴转动角度,控制板根据电位器的信息能比较精确的控制和保持输出轴的角度。
这样的直流电机控制方式叫闭环控制,所以舵机更准确的说是伺服马达,英文 servo。
舵机组成:舵盘、减速齿轮、位置反馈电位计、直流电机、控制电路板等。
舵盘上壳齿轮组中壳电机控制电路控制线下壳工作原理:控制信号控制电路板电机转动齿轮组减速舵盘转动位置反馈电位器控制电路板反馈简单的工作原理是控制电路接收信号源的控制信号,并驱动电机转动;齿轮组将电机的速度成大倍数缩小,并将电机的输出扭矩放大响应倍数,然后输出;电位器和齿轮组的末级一起转动,测量舵机轴转动角度;电路板检测并根据电位器判断舵机转动角度,然后控制舵机转动到目标角度或保持在目标角度。
舵机接线方法:三线接线法:(1)黑线(地线)红线(电源线)两个标准:4.8V和6V蓝线/黄线(信号线)(2)棕线(地线)红线(电源线)两个标准:4.8V和6V黄线(信号线)二、舵机PWM信号介绍1、PWM信号的定义PWM信号为脉宽调制信号,其特点在于他的上升沿与下降沿之间的时间宽度。
具体的时间宽窄协议参考下列讲述。
我们目前使用的舵机主要依赖于模型行业的标准协议,随着机器人行业的渐渐独立,有些厂商已经推出全新的舵机协议,这些舵机只能应用于机器人行业,已经不能够应用于传统的模型上面了。
关于舵机PWM信号的基本样式如下图其PWM格式注意的几个要点:(1)上升沿最少为0.5mS,为0.5mS---2.5mS之间;(2)控制舵机的PWM信号周期为20ms;2.PWM信号控制精度制定1 DIV = 8uS ; 250DIV=2mSPWM上升沿函数: 0.5mS + N×DIV0uS ≤ N×DIV ≤ 2mS0.5mS ≤ 0.5Ms+N×DIV ≤ 2.5mS3、舵机位置控制方法舵机的转角达到185度,由于采用8为CPU控制,所以控制精度最大为256份。
舵机控制流程图

常规舵机控制流程图1.5ms脉宽)舵机电路方框图0.5—2.5ms舵机说明1,电机经过变速(减速)后连接到电位器柄旋转2,输入脉冲宽度为0.5—2.5ms,周期为3ms—20ms(数字舵机的脉冲周期因不同的客户使用的周期不同,常用为10ms;模拟舵机周期为20ms.)3,脉冲宽度,表示电位器转动的角度不同(即舵臂角度不同) 4,电机转速为14000/分钟,减速比为250:1,要求舵角转速为0.10-0.2S/60度(此部份与电机转速有关,程序方面需注意及时扫描电位器角度而给电机改变不同供电方式),扫描不及时易出现舵臂回抖现象.5,脉冲宽度不变的情况下,能锁住电机.6,堵转4秒钟后,电机进入低压供电(或PWM少占空比)工作模式,堵转一旦去除,电机供电进入正常模式.程序其它要求(因客户要求不同,需做不同类型的舵机)1,马达供电PWM(周期或占空比可调)2,电位器角度识别精度可调(1023分,255分,511分..)3,舵转动角度可调(-90 +90度)参考电路图:34Nu mb erRev isio 7-Ju n -2012Sh eet ofE:\TCH WORK\PCB 板\舵机.DDBDrawn By :o u t1o u t2o u t3o u t4mo ter正转1010101反转10101111STOP STOP 0000STOP舵机角度及脉冲宽度关系:不良舵机现象:1,堵转保护人为堵转电机时,约3秒后电机进入低电流(即低压,占空比少)供电方式,用以降低电机损耗而保护舵机.堵转一旦去除,电机需立即进入正常供电方式.不良现象:A,无保护功能B,堵转去除后电机不能马上进入正常状态2,马达抖动轻微外力作用舵臂时,因电位器角度有此而有细微变化(如:0.02度)下,马达转动以校正角度差.不良现象:A,马达校正时力度过大在,是出现抖动现象.(如角度差与电机供电时间或PWM没有建立关系;全压供电方式)堵转保护流程图无刷舵机控制流程图。
舵机及转向控制原理
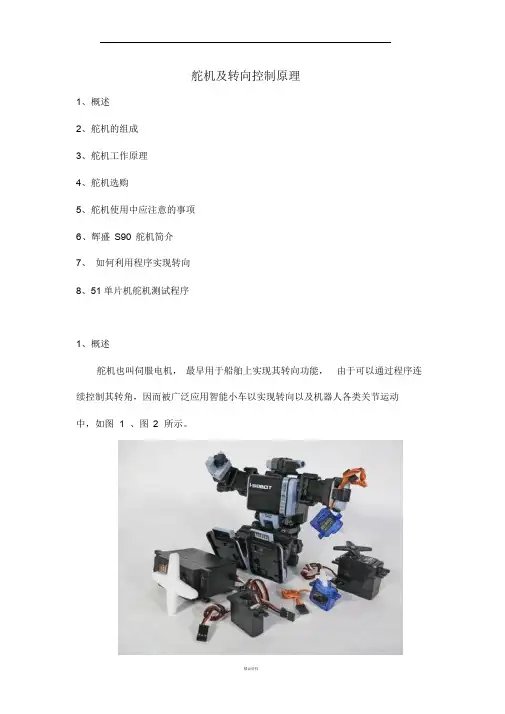
舵机及转向控制原理1、概述2、舵机的组成3、舵机工作原理4、舵机选购5、舵机使用中应注意的事项6、辉盛S90 舵机简介7、如何利用程序实现转向8、51 单片机舵机测试程序1、概述舵机也叫伺服电机,最早用于船舶上实现其转向功能,由于可以通过程序连续控制其转角,因而被广泛应用智能小车以实现转向以及机器人各类关节运动中,如图 1 、图2 所示。
图1 舵机用于机器人图2 舵机用于智能小车中舵机是小车转向的控制机构,具有体积小、力矩大、外部机械设计简单、稳定性高等特点,无论是在硬件设计还是软件设计,舵机设计是小车控制部分重要的组成部分,图 3 为舵机的外形图。
图3 舵机外形图2、舵机的组成一般来讲,舵机主要由以下几个部分组成,舵盘、减速齿轮组、位置反馈电位计、直流电机、控制电路等,如图4、图5 所示。
图4 舵机的组成示意图图5 舵机组成舵机的输入线共有三条,如图 6 所示,红色中间,是电源线,一边黑色的是地线,这辆根线给舵机提供最基本的能源保证,主要是电机的转动消耗。
电源有两种规格,一是4.8V ,一是6.0V ,分别对应不同的转矩标准,即输出力矩不同,6.0V 对应的要大一些,具体看应用条件;另外一根线是控制信号线,Futaba 的一般为白色,JR 的一般为桔黄色。
另外要注意一点,SANWA 的某些型号的舵机引线电源线在边上而不是中间,需要辨认。
但记住红色为电源,黑色为地线,一般不会搞错。
图6 舵机的输出线3、舵机工作原理控制电路板接受来自信号线的控制信号,控制电机转动,电机带动一系列齿轮组,减速后传动至输出舵盘。
舵机的输出轴和位置反馈电位计是相连的,舵盘转动的同时,带动位置反馈电位计,电位计将输出一个电压信号到控制电路板,进行反馈,然后控制电路板根据所在位置决定电机转动的方向和速度,从而达到目标停止。
其工作流程为:控制信号→控制电路板→电机转动→齿轮组减速→舵盘转动→位置反馈电位计→控制电路板反馈。
流,才可发挥舵机应有的性能。
机器人舵机原理PPT课件
1
舵机(英文叫Servo):它由直流电机、 减速齿轮组、传感器和控制电路组成的
一套自动控制系统。通过发送信号,指
定输出轴旋转角度。舵机一般而言都有 最大旋转角度(比如180度。)
.
2
舵机的组成:一般来讲,舵机主要由以下几 个部分组成,舵盘、减速齿轮组、位置反馈 电位计、直流电机、控制电路等
.
9
谢谢
.
10
.
3
舵机组成实物图:
.
4
广泛应用智能小车以实现转向以及机器人 各类关节运动中
.
5
舵机的输出线:
.
6
32路舵机控制器
.
7
32路舵机控制板
.
8
机械人自由度是衡量机械人技术水平
的一个重要参数﹐自由度越多﹐机械人可 实现的动作越复杂﹐通用性也就越好。但 其结构也越复杂﹑成本高﹑维修困难。
关节运动可由舵机的自由度控制。
舵机工作原理
舵机工作原理舵机是一种常用于控制机械装置运动的设备,被广泛应用于无人机、机器人、车辆航模等领域。
它通过接收来自控制器的信号,控制舵机的位置和角度,从而实现对机械装置的精确控制。
本文将详细介绍舵机的工作原理和操作方式。
一、舵机的组成舵机由电机、减速器、控制电路和反馈机构组成。
1. 电机:舵机通常采用DC有刷电机作为驱动源。
直流电机的特点是转速高、响应快。
2. 减速器:舵机中的减速器主要用来减小电机输出轴的转速,增加扭矩输出。
常见的舵机减速器有齿轮减速器、行星减速器等。
3. 控制电路:舵机的控制电路是用来控制电机的转动方向和角度的关键部分。
控制电路通常采用H桥驱动电路来控制电机的正反转。
4. 反馈机构:舵机中的反馈机构用来实时检测舵机的位置和角度信息,并将其反馈给控制电路。
通常采用位置传感器(如光电编码器)或角度传感器(如霍尔效应传感器)来实现。
二、舵机的工作原理舵机通过控制电路接收外部信号,并通过电机和减速器转动输出轴来改变机械装置的位置或角度。
舵机工作原理的核心是控制电路中的位置控制回路和PID控制算法。
1. 位置控制回路:位置控制回路是舵机工作的基础。
它的主要任务是接收外部信号,将其转化为控制信号,并控制电机转动到相应的位置。
位置控制回路主要由控制芯片和位置传感器组成。
控制芯片负责解析控制信号,并将其转化为电机驱动信号。
位置传感器则实时监测舵机输出轴的位置,并将其反馈给反馈机构。
控制芯片根据反馈信号和目标位置信号的比较结果,调整电机的转动方向和速度,使得输出轴转动到目标位置。
2. PID控制算法:舵机的PID控制算法用于精确控制舵机输出轴的位置。
PID控制算法通过比较目标位置和实际位置的差异,产生一个误差信号,然后根据误差信号计算出控制信号。
PID控制器包括三个部分:比例(P)控制器、积分(I)控制器和微分(D)控制器。
比例控制器根据误差信号的大小来调整输出信号的大小;积分控制器根据误差信号的累积值来调整输出信号的积累量;微分控制器根据误差信号的变化速率来调整输出信号的变化速率。
舵机转舵机构和遥控系统讲解
十字头式转舵机构的特点:
1)扭矩特性良好,承载能力较大,能可靠地平衡撞杆 所受的侧推力,可用于转舵扭矩很大的场合。
2)撞杆和油缸间的密封大都采用V型密封圈。密封圈工 作油压越高撑开越大,从而更加贴紧密封面,故密封可靠, 磨损后还具有自动补偿能力。此外,密封泄漏时较易发现, 更换也较方便。
3)油缸内壁除靠近密封端的一小段外,都不与拉杆接 触,故可不经加工或仅作粗略加工。
力矩马达式:舵机遥控系统的控制电路采用了无触点控制, 并取消了浮动杆追随结构。(见下图)
二、伺服油缸式舵机遥控系统 (属电液式)
伺服油缸式舵机遥控系统:(动画)
泵控型舵机液压系统
单动(非随动)操舵系统:只能控制舵机的起停和转舵方 向,当舵转至所需要的舵角时,操舵者必须再次发出停止转 舵的信号,才能使舵停转。通常既可设在驾驶台,也可在舵 机室操纵,以备应急操舵或检修、调试舵机之用。
随动舵、自动舵和非随动(单动)舵控制框图如下所示:
一、伺服电机式舵机遥控系统
1.直流伺服电机式舵机遥控系统( 属电气式,见动画 ) 2.交流伺服电机式舵机遥控系统(力矩马达式,属电液式)
4)油缸为单作用,必须成对工作,故尺寸、重量较大。 而且撞杯中心线通常都按垂直于船舶尾线方向布置,故舵 机室也需要较大的宽度。
二、 拨叉式转舵机构(动画)
受力分析:与十字头式转舵机构相同。
拨叉式转舵机构特点:侧推力可直接由撞杆本身承受而无需导
板。撞杆轴线至舵杆轴间的距离R0可缩减26%,撞杆的最大行程
图示为AEG型转叶式油缸 及密封装置。
回转式转舵机构特点: 1)占地面积小,重量轻,
安装方便; 2)无需外部润滑,管理
简便,且转舵时舵杆不受侧 推力,可减轻舵承磨损;
舵机的控制方式和工作原理介绍
舵机的控制方式和工作原理介绍舵机是一种常见的电动执行器,广泛应用于机械设备、机器人、航模等领域。
它通过接收控制信号来调节输出轴的角度,实现精确的位置控制。
本文将介绍舵机的控制方式和工作原理,供读者参考。
一、PWM控制方式PWM(Pulse Width Modulation)控制是舵机最常用的控制方式之一。
它通过改变控制信号的脉宽来控制舵机的角度。
具体来说,一种典型的PWM控制方式是使用50Hz的周期性信号,脉宽为0.5~2.5ms的方波信号,其中0.5ms对应的是舵机的最小角度,2.5ms对应的是舵机的最大角度。
PWM控制方式的实现比较简单,可以使用单片机、微控制器或者专用的PWM模块来生成PWM信号。
一般情况下,控制信号的频率为50Hz,也可以根据实际需求进行调整。
通过调节控制信号的脉宽,可以精确地控制舵机的角度。
二、模拟控制方式模拟控制方式是舵机的另一种常用控制方式。
它通过改变输入信号的电压值来控制舵机的角度。
典型的模拟控制方式是使用0~5V的电压信号,其中0V对应的是舵机的最小角度,5V对应的是舵机的最大角度。
模拟控制方式的实现需要使用DAC(Digital-to-Analog Converter)将数字信号转换为相应的模拟电压信号。
通过改变模拟电压的大小,可以控制舵机的角度。
需要注意的是,模拟控制方式对输入信号的精度要求较高,不能容忍较大的误差。
三、数字信号控制方式数字信号控制方式是近年来舵机控制的新发展,它使用串行通信协议(如UART、I2C、SPI等)将数字信号传输给舵机,并通过解析数字信号控制舵机的角度。
数字信号控制方式可以实现更高精度、更复杂的控制功能,适用于一些对角度精度要求较高的应用。
数字信号控制方式的实现需要使用带有相应通信协议支持的控制器或者模块,通过编程来实现对舵机的控制。
在这种控制方式下,控制器可以同时控制多个舵机,可以实现多轴运动控制的功能。
另外,数字信号控制方式还可以支持PID控制和反馈控制等高级控制算法。
舵机的工作原理
舵机的工作原理舵机是一种常见的电动执行器,广泛应用于机器人、遥控模型、自动导航系统等领域。
舵机的工作原理是基于一个控制信号来控制其转动角度和位置。
舵机由电机、控制电路和反馈机制组成。
其中,电机是舵机的核心部件,它负责产生转动力和运动。
控制电路接收来自控制信号源的输入,并将其转换为适合驱动电机的电压或电流信号。
反馈机制则用于测量舵机当前的位置和角度,并将信息反馈给控制电路,以实现精确的位置控制。
舵机通常采用直流无刷电机(BLDC)作为驱动电机,因为无刷电机具有较高的效率和响应速度。
在舵机中,电机通常与一组齿轮机构相连,以增加转动力和减小输出的转速。
齿轮机构同时还可以减小电机的负载,保护舵机免受过大的扭矩或外部干扰。
控制电路是舵机的大脑,负责接收来自控制信号源(如遥控器或微控制器)的信号,并将其转换为电机驱动所需的电压或电流信号。
控制信号通常是一个脉冲宽度调制(PWM)信号,通过改变脉冲的宽度来控制舵机的转动角度。
舵机通常的工作范围为0到180度,其中90度为中立位置。
通过改变PWM信号的脉冲宽度,可以控制舵机在不同角度位置的停留时间。
反馈机制在舵机中起到至关重要的作用。
常见的反馈机制包括电位器、光电编码器和磁编码器。
反馈机制用于测量舵机当前的位置和角度,并将这些信息反馈给控制电路。
控制电路可以通过与期望位置进行比较,自动调整控制信号,使舵机保持在期望的位置上。
这种闭环控制系统可以实现舵机的高精度位置控制。
除了基本的工作原理,舵机还具有一些特殊功能,如增量式控制和角度锁定。
增量式控制允许舵机按照一定的步进角度转动,以实现更精确的控制。
角度锁定则可以使舵机在达到特定位置后,锁定在该位置上,以防止外部干扰或偏移。
总结起来,舵机的工作原理是通过电机、控制电路和反馈机制共同协作,实现精确的位置控制。
舵机广泛应用于多个领域,如机器人、遥控模型和自动导航系统,为这些系统的运动和控制提供了可靠的解决方案。