
基于Sugeno型模糊神经网络和互补滑模控制器的双直线电机伺服系统同步控制
2019年 7 月 电 工 技 术 学 报 Vol.34 No.13 第34卷第13期 TRANSACTIONS OF CHINA ELECTROTECHNICAL SOCIETY Jul. 2019
DOI:10.19595/j.cnki.1000-6753.tces.180839
基于Sugeno型模糊神经网络和互补滑模
控制器的双直线电机伺服系统同步控制
金鸿雁 赵希梅
(沈阳工业大学电气工程学院 沈阳 110870) 摘要 针对高精密直驱龙门定位平台的双直线电机伺服系统的位置同步控制问题,提出一种
Sugeno型模糊神经网络(SFNN)同步补偿器和互补滑模控制器(CSMC)相结合的控制方法。建立
了含有参数变化、外部扰动和摩擦力等不确定性的永磁直线同步电机(PMLSM)动态模型,采用广
义滑模面和互补滑模面相结合的方式来设计CSMC。CSMC可有效抑制参数变化、外部扰动和摩擦
力等不确定性的影响,削弱传统滑模控制器(SMC)存在的抖振现象,减小系统的跟踪误差,实现
高精度位置跟踪。同时,利用SFNN同步补偿器解决双直线电机间动态参数不匹配问题及耦合现
象,SFNN同步补偿器可对每个轴进行误差补偿,从而减小位置同步误差,保证系统实现同步控制。
实验结果表明,该控制方法可明显减小系统的跟踪误差和同步误差,进而改善轮廓加工精度。
关键词:双直线电机伺服系统 Sugeno型模糊神经网络 互补滑模控制器 不确定性 同
步控制
中图分类号:TP273
Dual Linear Motors Servo System Synchronization Control Based on
Sugeno Type Fuzzy Neural Network and Complementary Sliding
Mode Controller
Jin Hongyan Zhao Ximei
(School of Electrical Engineering Shenyang University of Technology Shenyang 110870 China) Abstract A control method combined with Sugeno type fuzzy neural network (SFNN)
synchronous compensator and complementary sliding mode controller (CSMC) is proposed for position
synchronization control problems of dual linear motors servo system in a high precision direct drive
gantry position stage. The permanent magnet linear synchronous motor (PMLSM) dynamic model with
uncertainties such as parameter variations, external disturbances and friction forces was established, and
CSMC is designed by the combination of generalized sliding surface and complementary sliding surface.
CSMC can efficiently suppress the influence of uncertainties and weaken the chattering phenomenon in
the traditional sliding mode controller (SMC), reduce the tracking errors of the system and achieve high
precision position tracking. Meanwhile, SFNN synchronous controller is used to solve the dynamic
parameter unmatched problems between two linear motors and the coupling phenomenon. SFNN can
make error compensation for each axis, so that it can reduce the position synchronization error and
guarantee synchronization control of the system. The experimental results show that the control method
can significantly reduce the tracking error and synchronization error of the system, and further improve
辽宁省自然科学基金计划重点项目(20170540677)和辽宁省教育厅科学技术研究项目(LQGD2017025)资助。 收稿日期 2018-05-15 改稿日期 2018-09-04 第34卷第13期 金鸿雁等 基于Sugeno型模糊神经网络和互补滑模控制器的双直线电机伺服系统同步控制 2727
the accuracy of contour processing.
Keywords:Dual linear motors servo system, Sugeno type fuzzy neural network (SFNN), complementary
sliding mode controller (CSMC), uncertainties, synchronization control
0 引言
随着先进制造业的快速发展,超精密机床技
术已被广泛应用于医疗器械、光电系统和检测转换等领域[1-2]。作为高档数控机床的代表,精密直
驱龙门定位平台受到人们越来越多的关注。龙门
定位平台由两台完全相同的永磁直线同步电机
(Permanent Magnet Linear Synchronous Motor,
PMLSM)组成,是一种典型的多轴协调控制系统[3]。
这就要求在同一给定信号下,两台PMLSM需保
持速度和位置的一致性。然而在实际加工过程中,
两台PMLSM间存在的机械耦合和运行过程中的
不确定性会使龙门定位平台不能实现同步进给,从
而影响加工精度[4-5]。因此,减小双直线电机伺服
系统的跟踪误差和同步误差,进一步提高系统加
工精度,是目前高精度龙门定位平台所面临的巨
大挑战。
为解决双直线电机存在的同步误差问题,首先
要保证单轴PMLSM的位置跟踪精度,降低系统对
参数变化、外部扰动和摩擦力等不确定性的敏感度。
滑模控制器(Sliding Mode Controller, SMC)是一种
特殊的不连续的非线性控制方法,能使系统具有较
强的鲁棒性[6-7]。但当系统状态点到达滑模面时,会
产生高频小幅度抖振[8]。文献[9]将全阶SMC应用
于高阶非线性系统中,削弱了抖振现象,但控制器
设计时需进行多次求导,并在计算过程中引入赫尔
维茨多项式。文献[10]采用非奇异快速终端SMC,具
有较高的收敛速度,提高了系统的动、静态性能,但
当系统状态点离平衡点较远时,动态性能变差。为
解决SMC中存在的抖振问题,本文设计互补滑模
控制器(Complementary Sliding Mode Controller,
CSMC)提高系统性能,CSMC在SMC的基础上,
将广义滑模面和互补滑模面相结合,并通过
Lyapunov稳定理论证明了该方法的有效性,提高了
系统的鲁棒性和跟踪性。
在保证单轴PMLSM跟踪精度的同时,需减小
双直线电机伺服系统的同步误差。目前,龙门平台
伺服系统通常有串联和并联两种同步控制策略。串
联同步控制将位置信号送给主电机,再将主电机的
输出信号作为从电机的输入信号进行控制[11-12]。文
献[13]采用模糊PID主从式方法进行多电机控制,解决了主从控制受到外界干扰时电机间影响较大
的问题,但设计模糊PID控制器过于依赖经验。并
联同步控制对多台单机输入相同信号,每台电机依
靠独立的控制系统完成控制目标,从而实现同步进
给[14]。交叉耦合控制属于一种特殊的并联同步控
制,文献[15]采用鲁棒自适应交叉耦合同步控制方
法,保证了系统的同步跟踪精度。但交叉耦合控制
只适用于线性轮廓误差,对于具有时变性质的轨迹
无法保证稳定性。因此,本文设计Sugeno型模糊
神经网络(Sugeno type Fuzzy Neural Network, SFNN)
同步补偿器,SFNN同步补偿器可根据误差模型对
各轴间同步误差进行估计和补偿,并通过反向传播
算法实时调整各轴补偿参数,从而达到减小系统同
步误差的目的。
本文提出SFNN同步补偿器和CSMC相结合
的控制方法减小双直线电机间存在的跟踪误差和
同步误差。实验结果表明,所提方法能够有效提高
系统的同步控制精度,满足龙门定位平台高精密加
工要求。
1 双直线电机伺服系统数学模型
PMLSM电磁推力方程为
*efqiiiFKi= (1)
fpPM3π/(2)iiiiKnψτ= (2)
式中,eiF为电磁推力;fiK为电磁推力系数;*qii为
推力电流;pin为极对数;PMiψ为永磁体磁链;iτ为
极距;i=y1或y2,表示双直线电机伺服系统的y1
轴和y2轴。 PMSLM运动方程为
eiiiiiiFMvBvF=++ (3)
式中,iM为动子总质量;iv为动子速度;iB为黏滞
摩擦系数;iF为扰动,包括电机参数变化、系统外
界扰动和非线性摩擦力。为简化下文控制器设计,
将所有下标i省去。
首先假设系统不存在不确定性,则可将式(1)
和式(3)改写为
*fqnn()()()=()KBdtdtitAdtBuMM=−++ (4)
基于模糊控制的直线电机控制系统的设计及应用
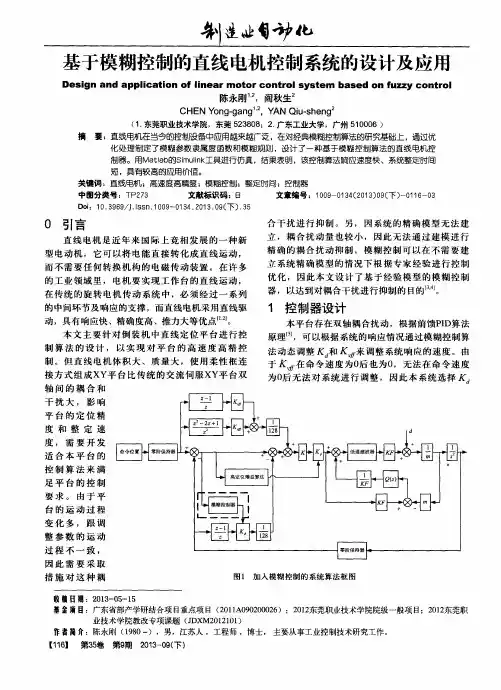
1 匐 似
基于模糊控制的直线电机控制系统的设计及应用
Design and application of linear motor control system based on fuzzy control
陈永刚。。 ,阎秋生
CHEN Yong—gang 。 .YAN Qiu.sheng
(1.东莞职业技术学院,东莞523808;2.广东工业大学,广州510006)
摘 要:直线电机在当今的控制设备中应用越来越广泛,在对经典模糊控制算法的研究基础上,通过优
化处理制定了模糊参数隶属度函数和模糊规则,设计了一种基于模糊控制算法的直线电机控
制器。用Matlab的Simulink工具进行仿真,结果表明,该控制算法响应速度快、系统整定时间
短,具有较高的应用价值。
关键词:直线电机;高速度高精度;模糊控制;整定时间;控制器
中国分类号:TP273 文献标识码:B 文章编号
Doi:1 0.3969l/J.Issn.1 009-01 34.201 3.09(下).35
0引言
直线电机是近年来国际上竞相发展的一种新
型电动机,它可以将电能直接转化成直线运动,
而不需要任何转换机构的电磁传动装置。在许多
的工业领域里,电机要实现工作台的直线运动,
在传统的旋转电机传动系统中,必须经过一系列
的中间环节及响应的支撑,而直线电机采用直线驱
动,具有响应快、精确度高、推力大等优点 。 。
本文主要针对倒装机中直线定位平台进行控
制算法的设计,以实现对平台的高速度高精控
制。但直线电机体积大、质量大,使用柔性框连
接方式组成XY平台比传统的交流伺服XY平台双
轴间的耦合和
干扰大,影响
平台的定位精
度和整定速
度,需要开发
适合本平台的
控制算法来满
足平台的控制
要求。由于平
台的运动过程
变化多,跟调
整参数的运动
过程不一致,
因此需要采取
措施对这种耦 合干扰进行抑制。另,因系统的精确模型无法建
基于T-S模糊策略永磁直线同步电动机直接推力控制

基于T-S模糊策略永磁直线同步电动机直接推力控制
杨俊友;赵菲;刘启宇
【摘 要】直接推力控制系统存在推力和磁链脉动以及效率低等问题.首次将T-S模糊控制策略应用到永磁直线同步电动机直接推力控制系统,采用模糊规则取代滞环控制,采用系统辨识方法明确T-S模糊规则的后件并将其直接作为控制量来选择控制逆变器开关的空间电压矢量.采用该方法无须专门解模糊处理,简化了解模糊的过程.基于Matlab软件对所设计系统进行仿真,讨论了系统稳定性问题.从仿真结果可以得出所设计的新系统有效减小了推力脉动,得到快速的速度响应.
【期刊名称】《电气技术》
【年(卷),期】2010(000)003
【总页数】6页(P13-17,25)
【关键词】永磁直线同步电动机;直接推力控制;T-S模糊控制策略;滞环控制;推力脉动;电压空间矢量;系统辨识;Matlab仿真
【作 者】杨俊友;赵菲;刘启宇
【作者单位】沈阳工业大学电气工程学院,沈阳,110870;沈阳工业大学电气工程学院,沈阳,110870;沈阳工业大学电气工程学院,沈阳,110870
【正文语种】中 文
1 引言
在许多工业领域中,被控对象的运动路径通常是直线的形式,然而长期以来人们一直借助旋转电动机来实现直线运动。直线电动机是一种利用电能产生直线运动的电机,可以直接驱动机械负载作直线运动。永磁直线同步电动机(PMLSM)具有推力高、损耗低、电气时间常数小、响应速度快等特点,在很多场合日益受到重视,并具有广阔的应用前景。
直接推力控制最广泛应用于PMLSM中,是一种具有高动态性能的新型交流伺服驱动方式[1-3],其实质是通过选择合适的电压矢量来迫使磁链逼近圆形。传统直接推力控制无法使磁链形成正圆,只能使磁链控制在滞环中,因此直接推力控制存在着推力、磁链脉动大的缺点。
模糊控制技术具有语词计算和处理不精确性、不确定性和模糊信息的能力,近年来已被证明是解决许多复杂建模和控制问题的一种有效方法[4]。T-S型模糊系统可以方便的进行非线性系统建模和非线性控制系统设计,克服了M amdani型模糊系统输出必须解模糊的缺点。T-S模糊模型的后件输出为线性关系,其推理方法表达记忆能力好,所得出的推理结果为清晰量,可以直接作为控制量,无须专门解模糊处理,简化了其他模糊控制方法解模糊的过程。目前,对于T-S模糊控制的研究尚处在理论中,主要应用在转台控制中。
基于超螺旋滑模观测器的永磁同步直线电机无模型控制

第51卷 第18期 电力系统保护与控制 Vol.51 No.18 2023年9月16日 Power System Protection and Control Sept. 16, 2023
DOI: 10.19783/ki.pspc.221731
基于超螺旋滑模观测器的永磁同步直线电机无模型控制
沈艳霞,罗昌茜
(江南大学物联网技术应用教育部工程研究中心,江苏 无锡 214122)
摘要:针对永磁同步直线电机(permanent magnet linear synchronous motor, PMLSM)在运行过程中因参数失配和外部
扰动导致控制性能下降的问题,提出一种基于超螺旋滑模观测器的永磁同步直线电机无模型控制策略。根据PMLSM在dq旋转坐标系下参数摄动时的数学模型建立电机对应的新型超局部模型,以避免参数失配。基于该新
型超局部模型,结合滑模控制设计了无模型滑模速度控制器,通过Lyapunov稳定性理论证明该控制器的稳定性。
同时,为削弱传统扩展滑模观测器对新型超局部模型中未知量观测的抖振,提高控制精度,设计超螺旋滑模观测
器(super-twisting sliding mode observer, STSMO)对未知量进行在线辨识并实现前馈补偿。最后,将传统滑模控制、
基于传统扩展滑模观测器的无模型控制算法与所提方法进行仿真和硬件在环实验对比,结果表明所提方法改善了PMLSM控制系统的动态响应性能,具有较强的鲁棒性。
关键词:永磁同步直线电机;新型超局部模型;超螺旋滑模观测器;滑模控制
Model-free control of a permanent magnet linear synchronous motor based on
a super-twisting sliding mode observer
SHEN Yanxia, LUO Changxi
(Engineering Research Center of Application Internet of Things Technology, Jiangnan University, Wuxi 214122, China)
基于神经网络的永磁同步直线电机PI速度控制
基于神经网络的永磁同步直线电机PI速度控制
李亚敏;杨松
【摘 要】针对永磁同步直线电机(PMLSM)模型具有不确定性和扰动性的特点,在对永磁同步直线电机动态模型分析的基础上,利用神经网络与PI进行结合的方法对永磁同步直线电机进行速度调节,并且与传统的PI控制作对比.仿真结果表明,基于神经网络的永磁同步直线电机PI调速系统,有效克服了不确定性和扰动的干扰,具有更优的动态性能,且稳态精度得到明显提高.
【期刊名称】《江西化工》
【年(卷),期】2018(000)005
【总页数】3页(P123-125)
【关键词】永磁同步直线电机;神经网络;PI控制
【作 者】李亚敏;杨松
【作者单位】新乡学院机电工程学院,河南新乡453000;新乡学院机电工程学院,河南新乡453000
【正文语种】中 文
0 引言
长期以来,数控机床的进给单元主要通过旋转电机和进给丝杠的方式实现,但是应用于高速加工场合时,传统数控进给系统的定位精度受到刚度、摩擦等因素的影响[1],使得数控系统的鲁棒性和精度并不高。所以说传统采用滚珠丝杠传动方式的进给系统使得机床的最大进给速度和定位精度受到制约,阻碍了机床高速高精性能的进一步发展。而直线电机取消了电机和工作台之间的传动环节,通过直驱的方式,将电能转化为机械能,且进给速度更快,加速度更大、推力更大、噪声更低等优点,因而直线电机也成为国际上高速高精数控进给领域的一大研究热点[2,3]。
同时由于PID算法易于实现,且也可以实现相对稳定的精度和较小的误差,因而被广泛使用于控制系统中,但是由于永磁同步直线电机在工作运行时,会受到负载扰动、电机参数波动等因素影响,使得数控伺服系统的不能够达到令人满意的动态响应性能。因此本文将神经网络控制应用于永磁同步直线电机控制系统中,并且与PI控制相结合,构成神经网络PI速度控制器,实现对电机参数的控制。
1 永磁同步直线伺服数学建模
直线电机是利用电磁力的推动作用产生直线运动的电磁装置,可以视作是旋转电机的变形,将旋转电机沿直径剖开后展开成直线。
基于滑模观测器的永磁直线同步伺服系统

基于滑模观测器的永磁直线同步伺服系统
曹勇;刘刚;李华德
【期刊名称】《电气传动》
【年(卷),期】2008(038)001
【摘 要】针对永磁直线同步电机伺服系统,提出滑模速度观测器和P-IP位置控制策略,来实现参考位置信号的跟踪控制.详细分析了滑模速度观测器的模型结构,给出观测器增益值的确定方法和速度观测算法.详细分析了P-IP控制器的结构和参数确定方法.采用高性能DS1103控制器作为控制核心,搭建永磁直线伺服系统.实验结果表明,滑模观测器能够准确观测动子直线速度和位置,所提出的位置控制系统具有准确的跟踪能力,对外部扰动具有很强的鲁棒性.
【总页数】4页(P44-47)
【作 者】曹勇;刘刚;李华德
【作者单位】北京科技大学,信息工程学院,北京,100083;辽宁工业大学,信息科学与工程学院,辽宁省,锦州,121001;北京科技大学,信息工程学院,北京,100083;北京科技大学,信息工程学院,北京,100083
【正文语种】中 文
【中图分类】TM341
【相关文献】
1.基于DSP的全数字式永磁同步直线电动机伺服系统 [J], 何川;左健民;汪木兰;李宁;林健 2.基于周期学习扰动观测器的永磁直线同步电机伺服系统控制 [J], 赵希梅;武文斌
3.基于滑模观测器的永磁直线同步电机速度控制 [J], 张亮;许傲然;白迪;谷彩连;王月志
4.基于改进型速度滑模控制器的永磁直线同步电机伺服系统 [J], 罗志伟;谷爱昱;洪俊杰;李文玉
5.基于对角递归网络补偿器的直线永磁同步电机伺服系统 [J], 周振雄;杨建东;曲永印
因版权原因,仅展示原文概要,查看原文内容请购买
基于双模控制算法的交流伺服电机的研究

电气传动2020年第50卷第4期ELECTRICDRIVE2020Vol.50No.4
摘要:为了提高伺服电机控制的实时性和精确性,满足伺服系统高速度和高精度的控制要求,提出一种自
适应神经元模糊PID的交流伺服电机控制算法。该算法充分结合模糊PD控制的强鲁棒性和神经网络控制强
大的自学习能力。通过对仿真结果对比分析,结合后的控制算法相比单一的模糊PD算法和单神经元自适应
算法,系统的响应速度更快,精度更高。
关键词:双模控制;模糊PD算法;单神经元自适应PID算法;交流伺服电机控制
中图分类号:TP29文献标识码:ADOI:10.19457/j.1001-2095.dqcd19717
ResearchonACServoMotorBasedonDualModeControlAlgorithmLIUCaixia
(ComputerNumericalControlTechnologyDepartment,BaotouVocational&TechnicalCollege,
Baotou014030,NeiMonggol,China)
Abstract:Inordertoimprovethereal-timeandaccuracyofservomotorcontrolandmeettherequirementsofservosystemwithhighspeedandhighprecision,anACservomotorcontrolalgorithmcombinedwithfuzzyPDand
singleneuronadaptivePIDwasproposed.ThisalgorithmfullycombinesthestrongrobustnessoffuzzyPDcontroland
thestrongself-learningabilityofneuralnetworkcontrol.Bycomparingandanalyzingthesimulationresults,the
基于负载动态补偿及模糊控制器的双直线电机同步控制方法
基于负载动态补偿及模糊控制器的双直线电机同步控制方法
传统的龙门镗铣床龙门柱固定,载有工件的工作台沿导轨纵向进给。由于机床运动部件重量大,难以获得高的加速度;同时因受工作台长度的限制以及节省工作场所占地面积的要求,龙门柱固定式结构镗铣床对于大型工件的高速加工已远远不能满足要求。而高速龙门移动式镗铣床,在满足动、静态刚度的情况下,让工作台与工件保持静止,使龙门柱沿导轨纵向进给,因为立柱的运动质量相对较小,所以可以获得高的加速度特性。然而,由于横梁及其相匹配的刀架,龙门及其相匹配的部件等所组成的大型移动部件,并不总是形成对称结构与对称受力,以及运行中的各种不确定性扰动,尽管龙门柱两边采用完全相同的传动机构,但最终还是不能保证龙门框架两边立柱移动的一致性,这种不一致性产生的机械耦合可能使龙门框架驱动部件和被加工工件受到损坏。所以,两边立柱的同步传动是这类机床消除机械耦合,避免机械损坏,保证加工精度的关键技术。
为了解决刀架在横梁位置变化所引起的立柱两边等效惯量的变化破坏输出的动态同步性能,采用负载动态补偿方法调整比例增益,使两电机保持同步。近年来,智能控制发展十分迅速,特别是模糊控制不完全依赖对象的数学模型,适于对具有不确定性的系统和非线性系统进行控制,有利于解决许多经典控制难以解决的问题。本文引入模糊PID控制器作为速度调节器,有效的利用了模糊控制的优点,从而提高了同步控制精度。
龙门移动式镗铣床的结构及耦合
图1是双直线电机驱动的龙门移动式镗铣床结构示意图。两台直线电机分别驱动两个立柱,一个控制回路的输入通过机械耦合作用影响另一个控制回路的输出,任一单回路的干扰,不仅影响本回路的输出,也会通过横梁影响另一回路的输出,即干扰互相耦合,两台驱动电机输出端存在机械耦合。
图1直线电机驱动的龙门移动式镗铣床结构
直线永磁伺服电机(LPMSM)数学模型
LPMSM的d-q轴模型电压方程及磁链方程为:
基于改进型速度滑模控制器的永磁直线同步电机伺服系统
基于改进型速度滑模控制器的永磁直线同步电机伺服系统
罗志伟;谷爱昱;洪俊杰;李文玉
【摘 要】针对微分滑模控制降低系统稳定性和滑模控制固有的抖振问题,并对变指数趋近律滑模控制存在的不足进行改进,研究了一种新型积分滑模控制器,并将它应用于永磁直线同步电机(PMLSM)伺服系统的速度环控制中.通过MATLAB/Simulink及MATLAB编程搭建PMLSM伺服系统仿真模型.仿真结果表明,与传统PI和变指数滑模控制相比,新型滑模变结构控制器不仅能有效抑制滑模变结构的抖振,还增强了控制系统的快速性和鲁棒性.这为进入下一步系统平台试验提供了理论和仿真依据.
【期刊名称】《电机与控制应用》
【年(卷),期】2016(043)012
【总页数】5页(P39-43)
【关键词】永磁直线同步电机;伺服系统;速度环;积分滑模控制器;快速性;鲁棒性
【作 者】罗志伟;谷爱昱;洪俊杰;李文玉
【作者单位】广东工业大学自动化学院,广东广州 510006;广东工业大学自动化学院,广东广州 510006;广东工业大学自动化学院,广东广州 510006;广东工业大学自动化学院,广东广州 510006
【正文语种】中 文
【中图分类】TM359.4 永磁直线同步电机(Permanent Magnet Linear Synchronous Motor, PMLSM)构造的伺服系统具有响应快、行程长、推力大及精度高等优点,使得其在相关工业伺服系统中得到广泛应用。但由于PMLSM是一个多变量、非线性、高度耦合的复杂对象,当系统内部参数发生变化或外界(负载)扰动时,常规PID控制方法很难达到PMLSM伺服系统的控制要求[1-3]。滑模变结构控制(Sliding-Mode
Variable Structure Control, SMC)与控制对象参数及扰动无关,使得它具有快速响应、对参数变化及外部扰动不灵敏、无需系统在线识别、物理实现简单、鲁棒性强等优点,非常适合高精度伺服系统的控制[4]。
基于TSK型递归模糊神经网络的永磁直线同步电机位置控制研究
基于TSK型递归模糊神经网络的永磁直线同步电机位置控制研究
熊渊琳;方宝英
【摘 要】针对基于磁场定向控制的永磁直线同步电机(PMLSM)伺服系统的位置精准控制问题,提出了一种TSK型递归模糊神经网络(TSKRFNN)控制方法.在考虑了系统易受参数变化、外部扰动和摩擦力等不确定性因素影响的基础上,建立了含有不确定性因素在内的PMLSM动态数学模型;利用TSKFRNN对系统同时进行了实时在线的结构学习和参数学习,提高了系统抑制不确定性因素的鲁棒性,保证了系统的动态跟踪性能.实验及研究结果表明:与模糊神经网络PID控制方法相比,TSKFRNN可以有效辨识电机参数,抑制系统的不确定性对系统伺服性能的影响,提高了系统的鲁棒性和跟踪性能.
【期刊名称】《机电工程》
【年(卷),期】2019(036)004
【总页数】5页(P413-417)
【关键词】永磁直线同步电动机;不确定性因素;TSK型递归模糊神经网络;鲁棒性;跟踪性
【作 者】熊渊琳;方宝英
【作者单位】江苏海事职业技术学院 电气学院,江苏 南京211170;上海理工大学
光电信息与计算机工程学院,上海200093
【正文语种】中 文 【中图分类】TM301.2;TP273
0 引 言
随着科技的发展,伺服系统对于高速高轮廓精度的要求越来越高。由于以永磁直线同步电动机(PMLSM)为直接驱动的系统具有无背隙、摩擦小、机械构造简单、高可靠性、高传动刚度和大推力等优点,使PMLSM直驱设计适用于许多高性能要求的场合[1-2]。然而,PMLSM结构上的简化使控制难度增加,导致参数变化、外部扰动、摩擦力等不确定性因素直接作用在电机上,严重影响电机的伺服性能。因此,抑制不确定性因素对系统的影响,提高系统控制性能是PMLSM伺服驱动的关键问题[3-4]。
近年来,针对PMLSM中存在不确定性因素而降低系统伺服性能的问题,国内外学者进行了深入地研究,包括经典PID控制、滑模控制、反推控制等。由于PMLSM是一种多变量、强耦合的非线性系统,传统PID控制无法满足一些高精密应用场合控制要求,且PID控制算法需根据专家经验,采用试凑法,经调试才能得到最优参数。文献[5]将BP神经网络PID控制算法应用于永磁同步电机控制中,解决了PID参数整定困难的问题,但BP神经网络的收敛速度较慢;滑模控制具有强鲁棒性的优点,但却存在着系统抖振现象,文献[6]采用模糊分数阶滑模削弱抖振,保证系统的跟踪精度,但是系统超调量较大。由于模糊神经网络结合了模糊推理中处理不确定信息的能力和神经网络强大的学习能力,可以估计并抑制系统中存在的不确定性,受到学者们极大的关注[7]。文献[8]提出了一种自构式模糊神经网络控制器,并应用于PMLSM伺服系统,虽然具有强大的在线学习能力,但隐含层节点数目多,导致神经网络结构复杂;文献[9]提出了结构和参数学习,可同时在线进行自组织递归模糊神经网络,虽然学习能力得到了很大的提高,但对于非线性问题的控制效果不佳。 为解决不确定性因素影响PMLSM伺服系统控制性能的问题,本研究将采用一种结合自组织模糊神经网络、TSK型模糊推理机制和递归型神经网络3者优点的TSK型递归模糊神经网络(TSKRFNN)的控制器,应用于PMLSM伺服系统。
基于模糊神经网络的滑模控制_达飞鹏
基于模糊神经网络的滑模控制
达飞鹏 宋文忠
(东南大学自动化研究所#南京,210096)
摘要:研究了一类不确定性非线性系统的滑模变结构控制,提出了一种基于模糊神经网络(FuzzyNeuralNet-works)的滑模变结构设计方法.设计了控制器的结构,利用动态反向传播算法实现滑模控制.这种方法与一般变结构控制相比不但具有强的鲁棒性而且还能有效地消除抖动现象,同时在设计中不需要知道系统中不确定性和扰动的上界.另外还运用Lyapunov函数从理论上分析上了系统的稳定性.仿真结果说明了本文所提方法的有效性.关键词:非线性系统;模糊神经网络;滑模控制文献标识码:A
SlidingModeControlBasedontheFuzzyNeuralNetworks
DAFeipeng and SONGWenzhong(ResearchInstituteofAutomation,SoutheastUniversity#Nanjing,210096,P.R.China) Abstract:Anewmodeslidingmethodisproposedtodiminishchatteringandtoachieveaccuratetrackingforaclassofnonlinearsystemsinthepresenceofdisturbancesandparametervariations.Wepresentthevariablestructurecontrolsystembasedonfuzzyneuralnetworkscontrollerinthefirsttime,paredwiththecommonvariablestructurecontrol,thenewmethodcaneliminatethechat-teringphenomenonefficientlyandhasmorerobustnesswhiletheboundsoftheuncertaintiesanddisturbancesarenotknowninthecontrollerdesign.StabilityanalysisisalsogivenbyusingLyapunovfunction.Simulationresultsdemonstratetheeffectivenessofthemethod.Keywords:nonlinearsystem;fuzzyneuralnetworks;slidingmodecontrol