
船舶运动自适应滑模控制(沈智鹏著)思维导图
推荐-自适应控制讲义 精品

第一章 概述
1.1 自适应控制的研究对象
自适应控制是研究具有“不确定性”的控制系统的特性分析和综合(控制器设计)。
1. 系统不确定性产生的原因
1)内部不确定性
(1)被控对象的结构(阶次)和参数由于建模误差引起的不确定性。
(2)被控对象的结构(阶次)和参数或者动态特性是时变的或随工作作条件改变而变化。
2)外部不确定性
被控对象的运行环境(外部干扰)是随机信号而且它们的统计特性不确切知道或者是时变的。
2. 系统“不确定性”的数学描述
1)状态方程
设一个线性离散时间系统,其状态方程如下:
(1)(,)()(,)()()xkAkxkBkukk (1.1-1)
()(,)()()ykCkxkvk
式中:
()()rr()m1 mxkykuk——状态向量 n1——输出向量 1 (由传感器数量决定)——控制向量 (由执行机构决定)
{()}}{()}kuk——单位动态噪声称为随机序列,其统计特性未知——测量噪声
(,)Ak,(,)Bk,(,)Ck 分别为系统矩阵,输入矩阵,输出矩阵,其维数为
,nnmnn,v。
k——离散时间,k~kT。其中T为采样周期。
——S维未知参数向量,可能A,B,C中未知参数不同,为了简单起见,都设为S维。
2)系统框图
根据(1.1-1)式可以画出被控对象的结构框图。
1Z(,)Ck(,)Bk(,)Ak()uk()k()xk()yk()vk(1)xk
图 1.1-1 被控对象的结构框图
图中1z是时间延迟因子,1()(1)xkzxk,噪声{()k}和{v(k)}作用于对象的不同部位,对于线性系统,可以等效于作用在输出端的一个噪声。其统计特性例如期望值、相关函数等由于不确定性而未知,或随时间变化。
浙教版七年级科学下册思维导图(全册)

浙教版七年级科学下册思维导图(全册)
浙教版七年级科学下册思维导图(全册)
第1章 代代相传的生命
思维导图目录
第2章 对环境的察觉
思维导图目录
第3章 运动和力
思维导图目录
第4章 地球与宇宙
思维导图目录
注意:文章中的所有数字序号均已删除。
第1章 代代相传的生命
本章主要介绍生命的起源、发展和传承。通过研究,能够了解生命的基本特征和结构,探究生命的多样性,理解生命的进化和适应。
第2章 对环境的察觉
本章主要介绍生物对环境的感知和适应。通过研究,能够了解生物的感官器官和感知过程,探究生物对环境的适应和互动,理解生物的生态位和生态系统。
第3章 运动和力
本章主要介绍运动和力的基本概念和原理。通过研究,能够了解物体的运动状态和运动规律,探究力的作用和变化,理解运动和力在生活中的应用。
第4章 地球与宇宙
本章主要介绍地球和宇宙的基本知识。通过研究,能够了解地球的结构和运动,探究地球的环境和资源,理解宇宙的起源和演化。
浙教版八年级科学(上册)思维导图:第1章水和水溶液
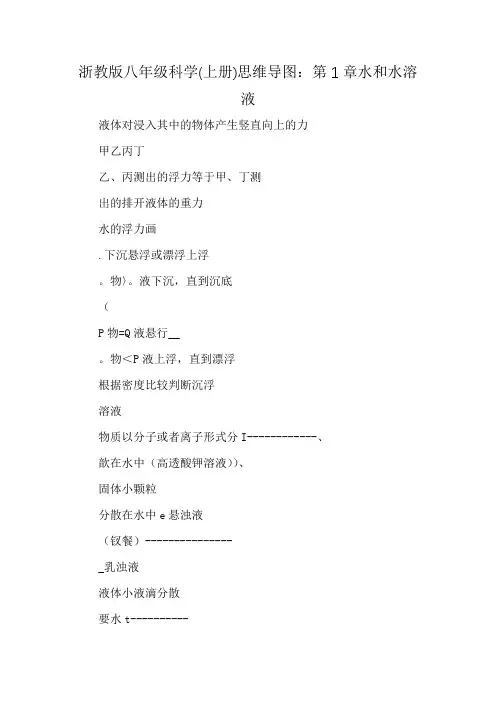
浙教版八年级科学(上册)思维导图:第1章水和水溶液
液体对浸入其中的物体产生竖直向上的力
甲乙丙丁
乙、丙测出的浮力等于甲、丁测
出的排开液体的重力
水的浮力画
.下沉悬浮或漂浮上浮
。物〉。液下沉,直到沉底
(
P物=Q液悬行__
。物<P液上浮,直到漂浮
根据密度比较判断沉浮
溶液
物质以分子或者离子形式分I------------、
歆在水中(高透酸钾溶液))、
固体小颗粒
分散在水中e悬浊液
(钗餐)---------------
_乳浊液
液体小液滴分散
要水t---------- 中(肥皂水、牛奶)/
药品取用
物质分散
状况
固体药品
的取用
①一横、二送、二慢竖
[相似相溶]有机物容易溶解在有机物中
干冼机
液体药品
的取用
一①瓶口紧靠试管口0v②
标签朝向手心
③瓶盖倒放。
用思维导图的方法整理出五年级下册船的研究的知识点和重要点

思维导图构建:
首先,在中心写上“船的研究知识点和重要点”,然后在中心周围绘制5年级下册相关的主要话题和子话题,接着在每个子话题下再绘制与之相关的重要点和知识点。具体思维导图如下:
1.船的类型和结构
-定义船的概念
-不同类型的船舶(货船、客船、潜艇、破冰船等)
-船体结构的组成部分(船体、甲板、舰桥等)
2.船的动力和推进方法
-船的推进方法(帆船、螺旋桨、船舶引擎等)
3.船的导航和操纵
-航行导航的基本原理(指南针、星历、雷达等)
-船舶操纵器械的名称和使用方法
-航道的标志和信号
4.船的安全和救援
-船舶安全设备(救生衣、泰豪板、氧气瓶等)
-船舶安全规定和应急措施
-船舶救援方法(救生艇、救生筏、救生圈等)
5.航海历史和船的发展 -人类航海的历史和重要里程碑
-船舶的发展演变过程
-船舶在人类发展中的重要作用
以上的五个主要话题分别涵盖了船的类型和结构、船的动力和推进方法、船的导航和操纵、船的安全和救援、以及航海历史和船的发展这些重要的方面。在每个子话题下,还有许多具体的知识点和重要点,可以进一步细化并了解。在具体研究船的过程中,可以根据这个思维导图有条理地进行知识的整理和学习。
滑模原理图
滑模原理图
滑模控制是一种非线性控制方法,它利用滑模面的概念来设计控制律,使系统在面对参数扰动和外部干扰时能够保持稳定性和鲁棒性。在滑模控制中,滑模面是一个特殊的超平面,系统状态在该超平面上运动,从而实现对系统的控制。滑模控制方法因其在非线性系统和不确定性系统中具有良好的控制性能而备受关注。
滑模原理图是滑模控制的重要工具,它能够直观地展示系统状态在滑模面上的运动轨迹,帮助工程师们更好地理解和分析滑模控制系统的性能。下面我们将介绍滑模原理图的基本内容和相关特点。
首先,滑模原理图通常由系统状态变量和滑模面的变量构成。通过绘制系统状态变量和滑模面的变化曲线,可以清晰地观察系统在滑模控制下的运动轨迹。这有助于工程师们直观地了解系统的稳定性和鲁棒性,为滑模控制系统的设计和优化提供重要参考。
其次,滑模原理图可以反映系统在不同工况下的响应特性。通过在原理图上标注不同工况下的运动轨迹,可以直观地比较系统在不同条件下的性能表现,为系统设计和参数调节提供重要依据。这对于工程师们来说是非常有益的,可以帮助他们更好地把握系统的控制特性,从而设计出更加稳定和鲁棒的控制系统。
此外,滑模原理图还可以用于系统的仿真和验证。通过在仿真软件中绘制滑模原理图,可以直观地观察系统在滑模控制下的运动轨迹,验证控制算法的有效性和稳定性。这对于工程师们来说是非常重要的,可以帮助他们及时发现和解决系统设计中的问题,提高系统的可靠性和稳定性。
总的来说,滑模原理图是滑模控制的重要工具,它能够直观地展示系统在滑模控制下的运动轨迹,帮助工程师们更好地理解和分析滑模控制系统的性能。通过滑模原理图,工程师们可以更好地把握系统的控制特性,为系统的设计和优化提供重要参考。希望本文对滑模控制的研究和应用有所帮助。
《自适应控制》课件

一、课件简介
1.1 课件目的
本课件旨在介绍自适应控制的基本概念、原理和应用,帮助学习者深入理解自适应控制理论,掌握自适应控制器的设计和分析方法。
1.2 课件内容
本课件主要包括自适应控制的基本概念、自适应控制系统的类型及特点、自适应控制器的设计方法、自适应控制的应用领域等内容。
二、自适应控制的基本概念
2.1 自适应控制的定义
2.2 自适应控制的目标
自适应控制的目标是使系统在未知干扰和参数变化的作用下,仍能达到预定的性能指标,包括稳态性能、动态性能和鲁棒性能等。
2.3 自适应控制的基本原理
自适应控制的基本原理包括误差反馈、模型参考自适应控制和自校正控制等。
三、自适应控制系统的类型及特点
3.1 类型
自适应控制系统主要分为模型参考自适应控制、误差反馈自适应控制和模糊自适应控制等。
3.2 特点
自适应控制系统的特点包括具有较强的鲁棒性、适应性和灵活性,能够在线调整控制器参数,适应系统的不确定性和变化。 四、自适应控制器的设计方法
4.1 基于李雅普诺夫理论的设计方法
4.2 基于最优控制理论的设计方法
4.3 基于模糊逻辑的设计方法
五、自适应控制的应用领域
5.1 工业控制系统
5.2 控制
5.3 航空航天领域
5.4 生物医学领域
5.5 新能源领域
六、自适应控制的关键技术
6.1 系统建模与辨识
系统建模与辨识是自适应控制的基础,涉及到对被控对象动态特性的估计和建模。
6.2 参数估计与更新
参数估计与更新技术是自适应控制的核心,主要包括观测器设计、参数自适应律设计等。
6.3 控制律设计
控制律设计是自适应控制的关键,需要保证系统在面临不确定性和外界干扰时,仍能达到期望的性能指标。
七、自适应控制的应用案例分析
7.1 工业过程控制 以工业生产线上的温度控制为例,介绍自适应控制如何在工业过程中应用,提高控制精度和稳定性。
7.2 导航
以无人驾驶汽车为例,介绍自适应控制如何在复杂环境中实现精确的路径跟踪和避障。
第6章 船舶运动控制系统建模应用
第6章 船舶运动控制系统建模应用
6.1 引 言
数学模型化(mathematical modelling)是用数学语言(微分方程式)描述实际过程动态特性的方法。在船舶运动控制领域,建立船舶运动数学模型大体上有两个目的:一个目的是建立船舶操纵模拟器(ship manoeuvring simulator),为研究闭环系统性能提供一个基本的仿真平台;另一个目的是直接为设计船舶运动控制器服务。船舶运动数学模型主要可分为非线性数学模型和线性数学模型,前者用于船舶操纵模拟器设计和神经网络控制器、模糊控制器等非线性控制器的训练和优化,后者则用于简化的闭环性能仿真研究和线性控制器(PID, LQ, LQG, H鲁棒控制器)的设计。
船舶的实际运动异常复杂,在一般情况下具有6个自由度。在附体坐标系内考察,这种运动包括跟随3个附体坐标轴的移动及围绕3个附体坐标轴的转动,前者以前进速度(surge velocity)u、横漂速度(sway velocity)v、起伏速度(heave velocity)w表述,后者以艏摇角速度(yaw rate)r、横摇角速度(rolling rate)p及纵摇角速度(pitching rate)q表述;在惯性坐标系内考察,船舶运动可以用它的3个空间位置000,,zyx(或3个空间运动速度000,,zyx)和3个姿态角即方位角(heading angle)、横倾角(rolling angle)、纵倾角(pitching angle) (或3个角速度,,)来描述,),,(称为欧拉角[4](见图6.1.1)。显然T],,[wvu和T000],,[zyx以及T],,[rqp和T],,[之间有确定关系[4]。但这并不等于说,我们要把这6个自由度上的运动全部加以考虑。数学模型是实际系统的简化,如何简化就有很大学问。太复杂和精细的模型可能包含难于估计的参数,也不便于分析。过于简单的模型不能描述系统的重要性能。这就需要我们建模时在复杂和简单之间做合理的折中。对于船舶运动控制来说,建立一个复杂程度适宜、精度满足研究要求的数学模型是至关重要的。
沪科版八年级物理全册知识思维导图
未知驱动探索,专注成就专业
1
沪科版八年级物理全册知识思维导图
思维导图简介
思维导图是一种以树状图形式展示思维过程和知识结构的图示工具。它具有可视化、整合性和易于理解的特点,能够帮助人们更好地理清思路、整合知识,并更好地记忆和应用所学知识。本文档以沪科版八年级物理全册为基础,利用思维导图形式展示了全册的知识结构,帮助读者更好地把握物理知识。
第一章:物体的热与温度
1.1 物体的热与温度基本概念
• 物体的热:物体内部微观粒子的自身运动能量。
• 温度:反映物体内部微观粒子平均运动能量的大小。
1.2 温度的测量
• 温标:摄氏温标、华氏温标、绝对零度。
• 温度计:水银温度计、酒精温度计。 未知驱动探索,专注成就专业
2
1.3 温度的传递
• 热传导:导热与绝缘材料的特性。
• 对流传热:流体的对流传热。
• 辐射传热:热辐射与热辐射规律。
第二章:物体的热与热能
2.1 热能的守恒定律
• 热的机械等价性原理
• 外部做功与内部能量变化
• 热能转化与守恒
2.2 物体的内能
• 分子内能与微观粒子的热运动
• 内能的变化与微观粒子的热运动变化 未知驱动探索,专注成就专业
3
2.3 高温物体的辐射
• 热辐射与红外线
• 辐射通量与辐射强度的关系
第三章:物体的热与能源
3.1 能源的种类
• 可再生能源:太阳能、风能等
• 不可再生能源:煤炭、石油等
3.2 能源的转换
• 能源的利用与转换
• 能量守恒定律在能源转换中的应用
第四章:物体的热与环境
4.1 火灾与消防知识
• 火灾的危害与防范 未知驱动探索,专注成就专业
4
• 灭火器材与使用
4.2 节约能源与低碳生活
• 节约能源的意义与方式
• 低碳生活的理念与实践
第五章:物体的热与生活
5.1 空调和冰箱的原理与使用
• 空调与冰箱的工作原理
• 使用空调和冰箱的注意事项
5.2 历史时期的能源利用
• 火的利用与发展
高速舰船的运动模型适用性分析及海浪中的操纵仿真试验
高速舰船的运动模型适用性分析及海浪中的操纵仿真试验
孙健;陈永冰;周岗;徐务农
【摘 要】船舶运动模型的建立对于船舶运动控制算法的研究以及自动舵的研制和陆基条件下的检测都具有重要意义.对于静水条件下中低速船的航迹航向控制,三自由度模型较为简单适用,然而高速舰船的操纵特性与中低速船不同,在回转过程中会产生较大的横倾角,横摇运动与首摇运动的耦合作用较明显.本文通过Matlab对DTMB5415驱逐舰进行四自由度的运动建模及操纵仿真实验,根据仿真试验与水池试验数据的对比,验证了四自由度模型的适用性,并进一步应用该模型分析了海浪干扰对高速舰船运动的影响.%Building the ship model has important
significance for the study of ship motion control algorithms andre-search
of autopilot. The three-degree of freedom model is simple and applicative
to the low-speed or medium-speed ship. But the maneuverability of high-speed ship is different. There may be large amplitude rolling during the
turning motion and the effect of coupling of rolling and yawing is obvious.
A four-degree of freedom model of combatant DTMB5415 wasestab-lished and validated by the comparison of pool test and the simulated
第五届江苏省大学生机械创新设计大赛获奖名单(学校、奖项汇总)
1
第五届江苏省大学生机械创新设计大赛获奖名单(学校、奖项汇总)
参赛学校 作品名称 完成学生 指导教师 一等奖 二等奖 三等奖 总计
常熟理工学院 1 2 3
多功能生态讲台 刘苏河、浦明龙、陈兵、陆佳顺、陈金燕 刘军军、易风 1 1
长冲程节能抽油机 贺笑磊、潘景乐、时鸣杰、陈锦、王永吉 牛曙光、窦岩 1 1
智能化产品展示系统 蒋文强、吴佳伟、于光明、唐亚洲、凌安琪 刘忠、孟涛 1 1
常州大学 1 1 2
三板书面避粉笔尘自动擦的黑板 韩汪洋、邓新、陈秋燕、高朱炳、王建懿 胡爱萍、刘善淑 1 1
首脑教室 朱朝文、吴维有、葛慧中、柳炳恒、何于闫 蒋益兴 1 1
常州大学怀德学院 1 1
智能黑板及粉笔收纳盒 周金彪、李凯尚、陈伟、浦鸣杰、王靖 刘善淑 1 1
常州工程职业技术学院 1 2 3
教室用新型课桌 仇洋洋、贾媛媛、张波、胡祖华、王彬 王鑫铝、陈保国 1 1
空调器节能改进设计 董谦、张钦 杜存臣 1 1
旋转的课桌 仇雷、刘悦、倪永健、邵鹏、许涛 邱国仙、夏晓平 1 1
常州工学院 1 4 2 7
齿轮中心距可分性验证仪 姚成、吉志凯、彭锐、李玉蓉 毛建秋、周叙荣 1 1
多功能讲台 刘雷、司春迎、张龙佳、蒋晓宇 田文彤、杨辉 1 1
滚动式白板 夏佳伟、周士康、赵剑、姚建冲 周叙荣、毛建秋 1 1
利用钟表传动机构可连续摆动的婴儿床 万振华、张慧、王帅 田文彤、杨辉 1 1
魔方复原机器人 戴作健、王一、孙德富 杨名利 1 1
全机械手动式病人转运车 唐相浩、李杨、刘加南 田文彤、杨辉 1 1
一种应用微电流检测技术的数字化机外对刀仪 马帅、吕游、赵凯强 刘春节、夏任波 1 1
常州信息职业技术学院 1 1
一种可折叠式桌椅 赵启航、侯梦溪、李晓、王磊 莫盛秋、王桂林 1 1