
清华大学 控制工程基础答案 沈艳孙锐
控制工程基础_课后答案

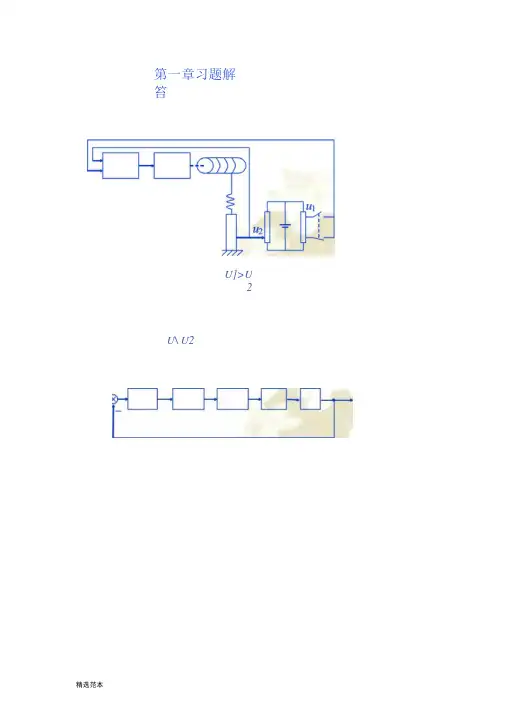
控制工程基础习题解答第一章1-5.图1-10为张力控制系统。
当送料速度在短时间内突然变化时,试说明该控制系统的作用情况。
画出该控制系统的框图。
由图可知,通过张紧轮将张力转为角位移,通过测量角位移即可获得当前张力的大小。
当送料速度发生变化时,使系统张力发生改变,角位移相应变化,通过测量元件获得当前实际的角位移,和标准张力时角位移的给定值进行比较,得到它们的偏差。
根据偏差的大小调节电动机的转速,使偏差减小达到张力控制的目的。
框图如图所示。
1-8.图1-13为自动防空火力随动控制系统示意图及原理图。
试说明该控制系统的作用情况。
题1-5 框图电动机给定值角位移误差张力-转速位移张紧轮滚轮输送带转速测量轮测量元件角位移角位移(电压等)放大电压测量 元件>电动机角位移给定值电动机图1-10 题1-5图该系统由两个自动控制系统串联而成:跟踪控制系统和瞄准控制系统,由跟踪控制系统获得目标的方位角和仰角,经过计算机进行弹道计算后给出火炮瞄准命令作为瞄准系统的给定值,瞄准系统控制火炮的水平旋转和垂直旋转实现瞄准。
跟踪控制系统根据敏感元件的输出获得对目标的跟踪误差,由此调整视线方向,保持敏感元件的最大输出,使视线始终对准目标,实现自动跟踪的功能。
瞄准系统分别由仰角伺服控制系统和方向角伺服控制系统并联组成,根据计算机给出的火炮瞄准命令,和仰角测量装置或水平方向角测量装置获得的火炮实际方位角比较,获得瞄准误差,通过定位伺服机构调整火炮瞄准的角度,实现火炮自动瞄准的功能。
控制工程基础习题解答第二章2-2.试求下列函数的拉氏变换,假定当t<0时,f(t)=0。
(3). ()t et f t10cos 5.0-=解:()[][]()1005.05.010cos 25.0+++==-s s t e L t f L t(5). ()⎪⎭⎫⎝⎛+=35sin πt t f 图1-13 题1-8图敏感 元件定位伺服机构 (方位和仰角)计算机指挥仪目标 方向跟踪环路跟踪 误差瞄准环路火炮方向火炮瞄准命令--视线瞄准 误差伺服机构(控制绕垂直轴转动)伺服机构(控制仰角)视线敏感元件计算机指挥仪解:()[]()252355cos 235sin 2135sin 2++=⎥⎦⎤⎢⎣⎡+=⎥⎦⎤⎢⎣⎡⎪⎭⎫ ⎝⎛+=s s t t L t L t f L π2-6.试求下列函数的拉氏反变换。
《控制工程基础》第二版 (董景新 著)课后习题答案 清华出版社
Xi
G1 G2
1+G1 H1+ G2 H2 +G1G2 H3 +G1G2H1H2 )
X0
G (s) =
G 1G 2 1 + G 1 H 1 + G 2 H 2 + G 1G 2 H 3 + G 1G 2 H 1 H 2
第二章习题解
2-7: 求X0(s) 和Xi2(s) (s)之间的闭环传递函数; 求X0(s) 和Xi1(s (s)之间的闭环传递函数;
G (s) =
G1G 2G 3G 4G 5 H 1 1 + G 4 + G1G 2 + G1G 2G 4 − G1G 4G 5 H 1H 2
第二章习题解
4):求出
X 02 ( s ) X i1 ( s )
-
解:第一步,方框图整理
-
G2 G1
Xi1 +
+
+
①
H2 H1
+
② G4 ③
X02 G5 G6
( g )解:设中间变量 : xa (t ) Q k ′ = (Ds + k1 )
x 0(t) k1 k2 m x a(t) (t)
(t) fi(t)
k ′x0 (t ) = k 2 [xa (t ) − x0 (t )] k ′ + k2 D x0 (t ) ∴ xa (t ) = k2 x 又:f i (t ) = m&&a (t ) + k 2 [xa (t ) − x0 (t )] k2 ∴ G (s ) = mDs 3 + m(k1 + k 2 )s 2 + k 2 Ds + k1k 2
控制工程基础答案

控制工程基础答案本教材是在董景新、赵长德编著的《控制工程基础》第1版的基础上重新编写的。
《控制工程基础》第1版自1992年3月正式出版已10年。
自第1版教材问世以来,“控制工程基础”课程已在全国各高等院校的机械类、仪器类等非控制专业普遍开设,清华大学等院校并将该课程确定为机械学院平台课,对教材的需求也稳步增加。
自出版以来根据需求原教材多次重新印刷,至今已累计11次,总印数达53000册。
随着科学技术的飞速进步,原教材一些内容已经陈旧,先进的内容需要补充。
这次新版教材在原书的基础上各章都作了或多或少的补充和修改。
其中第10章“计算机控制系统”、第11章“ MATLAB软件工具在控制系统分析和综合中的应用”完全重写,第2章“控制系统的动态数学模型”、第4章“控制系统的频率特性”、第7章“控制系统的综合与校正”也有很大改动。
该教材广泛参考了国内外同类教材和其他有关文献, 力图形成以下特点:(1) 突出机械运动作为主要控制对象,并对其数学模型和分析综合重点研究;(2) 对自动调节原理基本内容表达清楚, 着重基本概念的建立和解决机电控制问题的基本方法的阐明, 并简化或略去与机电工程距离较远、较艰深的严格数学推导内容;(3) 引入和编写较多的例题、习题, 便于自学;(4) 反映机电一体化新技术和新分析方法。
对于属于该书领域的非基本内容,但在本领域文献中时有出现的较为繁难的部分,本教材也作了一定介绍,其有关章节前注以“*”号。
参加该书编写的除原作者董景新教授和赵长德教授外,还有熊沈蜀副教授(编写第10章)、郭美凤讲师(编写第11章部分),助教博士生韩丰田编写了第11章中的部分程序,张冠斌同学利用毕业设计对第7章的实例进行了部分设计和分析工作。
全书由董景新教授统编。
《控制工程基础》第二版课后习题答案

第二章习题解答a) b)c——II— -------------- oC、1 i\Ro J pa)1必)=i(t)RRC _ %(" + u0(if = RC—曲(f) dt dt- ■Bb)M)=冲务甜("7 G)】} Mf)=fK(t) = Kx o(t)~iR o-i = 1R +4— f/?r二R严肖"吗=心站+u o C)R\R2C ~~ U n(^)+(^1 + R Z)U O0)= R&H 亍气Q) + R/i Q) at atKi f\({\ Bf dXj dx o、dt dt > Mld) d d临也吸临⑷+W)―吋2-^^^_]]_ 纟K (曲= A?2 (X 0 一 X } = B仗严心怡£陀©+“K 州(0=曲Q”K]K 円⑴dtdt10G02町 _9_-cLPQd 一%二遢十汕 itj =也十迢2dxdt17 G(5) =+ 5S 7 + 9$+ 7(Z l)(g +2)加]州2 £早+ (刚裙2 +旳坷+朋2*1 +砒2厉)今¥t/N+ (料《2 + 粮[K \ + BjS 》+ 〃1虽 + B2B3) &三川r+ (隔 + K 岛 + K 2B { + K% 爭 + K 、K 血 di二严 3dtJ + c@+Q )M +卯G(»E + 2捉£+1)? (£+3)3 辭 +25^8占(& +X| X 3")一3 一场鲁办J dt j83 GM )={$+□)($+帶E _a 1 c —b= ------------------ H ------(a-b)2 s + a a-b (5+6)2 (m —方尸 £+方8&⑷—用◎十2)(2十2f 十4)g(t) = £"[G<s)] = 1-2e~^ 十 e~x casVif, i H 0的4[G (帕和一遇型za~c 1g(z)=£-1[G(i)] = -_小+ -_ +- (d -by L@ ~^r a7 G(s) = ——5(x¥ + l)2 (-S + 3)_ 2 1 J 113 1 ~ 3 S 12 5 + 32(£ + l)2 45 + 1 <31 \—+ —/ e 就2丿2 ig ⑴=£T[G(9]=T 年号e _3r- 丸r>0■< />o 54 1i-2^—-F s £+ 2 s 1 +4\2士十(卄1乎+?1 1~2~ 13(恥吊P 血再1 s<D 2 S 2十血'= £+2 + ———{盼如2)g (t )= A _1[Gf5)] = 4s (r )+ 28(0+ 2k-&亠,r>oat242 x\t) - x(f) = 4sin/ + 5cos2r s x(0) = 1, x*(0) =-2h{7) + 2^(O+5X(0 = 3, X (0) = 0. /(0) = 01V2 2-肮(0)-玖 0) - X(f) = 4—^ + 5—^Z + l E+4 ^-2+4—!—+ 5^—M-U 2+4 s^i(s-2)(s 7 +1)(v 2 十4)十4(2 十4)+5$(W +1)-lXW+l)(/+4)X0)=丄--2 --誉亠l s —1K ?2 +1 Q+4x(f)=L ,+e r -2sin/—cos2/» t>0 3 Q X(s)+2sX(s) + 5X(s)=- s217OV+l)(A+2)0.6--0.6 1S'^ s ($ + 1尸+4M/)=(L6—OWL cos1^0.3e_f sin2c t>0*叫+2$+疔sI M +1= 0,6--0.6—二——03 _s (s+1)' 4 4 G+l”+4fl^+(l+b l^)(一+H Ish (I十 b 賀)(1—fl +^1嘗) ——® O S 丄A)ao3涉十朋+ KJ益(的-§誠⑻=(月弭+ KjXf ($)⑷=(伽+ KjX(R(恥+KXd”K』(s + K^)(B^ s + KJ + K\ R、s6b叱(4予(f)-怎(0-禹(0 .农⑴二恥(f)I馆(0二心比⑴-艾⑴]!如皆加)=陀)xz=乔二耳⑶-%⑸-压戈㈤F K^)=K{X O(S)同=忑[兀(町-*(舟]_ffl$Cl 2-0血⑴1Bs念(f)Rib)o-^附(f)o—1CG021mv2血(f)IId)讹f)-o/脚(f)二浙go-尤;(f)]办⑴二忌⑴-入⑹ 齐2(彳)=屍竝⑴儿⑴二丄[為㈤+耳㈤ms>耳(刀=銅心)-儿(创&©)=司尤⑷—血⑴]伦㈤=竝A31.心)—*2-10Cl-HI—R\ &RiC,必)o—b)卞C:就f)-------------- od)>□—+= i 护!z jy/7(^f+ b)J —+ 切”=(l)°n31~~|__H[—o―[J G)1?衍i"+ (T + ^3^)(1+訓。
《控制工程基础》第二版课后习题答案
第一章习题解笞U]>U2 U\ U2第二章习题解答2-1a) b)d)f)L^f| 忙d)f\ — fl =^2X O严(f)=$(M+E ⑴虑 如(f) =iQ)RRC^-u o (t)^u o (t) = RC^-u^t) at at fs (r)=B 低[xi (f) -曲(幼 j/B (t)=fK (t) = KXo(t) B dB d 『八10602斤不%()+%©二斤击可()占dR^c —% (0+ (*i + 心)% ⑴=邛应 ~u i (0+ R 2u t (0 atati =i R +,C u o =IR?:R R 严冃3宙 % =gR\ +u oa)=K ](旳一兀)+」:dx o ](J?l + J?2)C —«c (!)+ %("■ R Q C — Wj(O + tti (Oat at(K[ + K2)B — x o (t)+ K\K2X o (t)= K\R 〒曲(f)+ 琦心再(f)dt at10602a) b) c) Q © f)U Q —1/?2 + — j icit— Z/?| + iR-f H —J idte)dxK\% K i (兀 _ %) = K 》(兀)—x)=号二dtoB 2+ (®K° ++ B'B? + 场*3 + 水2〃?)& 2+ (K }B 2+K }B 3 + 心汝 + KM 巴2 + K }K 2X 2 dt3J S + 2用 + 8S-丘($ + 2)($戈+2$十4)广、■炉+ 5,2+9用+7E ($+恥 + 2)乡一rn\fU2K 2rdx { dx 2< dt dt ;/(O™-坷罕~_叭 dtdxj … 一 —- - K?x^ = m dtdx l dx 2dt dt护d 2x 2 2~d^ k,用典2+ (的+创坷+用2创+加2*3);?7皿乔对)13173 G($)= --------------- —(£+。
控制工程基础课后习题答案
控制工程基础课后习题答案控制工程是一门涉及自动控制系统设计和分析的学科,它广泛应用于工业、交通、航空航天等领域。
作为控制工程学习的基础,掌握相关课后习题的答案对于学生来说至关重要。
本文将探讨控制工程基础课后习题的答案,帮助学生更好地理解和应用相关知识。
一、理论基础习题答案控制工程基础的理论基础包括线性系统、传递函数、稳定性等内容。
在课后习题中,学生常常会遇到一些理论性问题。
例如,“什么是传递函数?”、“什么是稳定性?”等。
对于这类问题,学生可以参考教材中的相关章节进行查阅和思考,并结合实例进行解答。
二、计算题答案除了理论性的问题,控制工程基础的习题中还包括一些计算题。
例如,给定一个系统的传递函数,要求计算其阶跃响应或频率响应等。
对于这类计算题,学生需要掌握传递函数的计算方法和相关的数学工具,如拉普拉斯变换、频域分析等。
在解答习题时,学生可以根据给定的传递函数,按照计算步骤逐步进行推导和计算,最终得到答案。
三、设计题答案控制工程基础的习题中还包括一些设计题,要求学生设计一个满足特定要求的控制系统。
例如,给定一个系统的传递函数和性能指标,要求设计一个闭环控制系统,使得系统具有良好的稳定性和快速的响应速度。
对于这类设计题,学生需要综合运用所学的知识和方法,如根轨迹法、频域分析等。
在解答习题时,学生可以根据给定的要求,选择合适的控制策略和参数,进行系统设计和分析,最终得到满足要求的控制系统。
四、实践应用题答案控制工程基础的习题中还包括一些实践应用题,要求学生将所学的知识应用于实际问题的解决。
例如,给定一个物理系统的数学模型,要求设计一个控制系统,使得系统能够实现特定的功能。
对于这类应用题,学生需要将所学的控制方法和技巧应用到实际问题中,进行系统建模、参数调节等。
在解答习题时,学生可以根据实际问题的要求,选择合适的控制策略和参数,进行系统设计和仿真,最终得到满足要求的控制系统。
总结:控制工程基础课后习题的答案涉及理论基础、计算题、设计题和实践应用题等多个方面。
控制工程基础_课后答案
控制工程基础习题解答第一章1-5.图1-10为张力控制系统。
当送料速度在短时间内突然变化时,试说明该控制系统的作用情况。
画出该控制系统的框图。
由图可知,通过张紧轮将张力转为角位移,通过测量角位移即可获得当前张力的大小。
当送料速度发生变化时,使系统张力发生改变,角位移相应变化,通过测量元件获得当前实际的角位移,和标准张力时角位移的给定值进行比较,得到它们的偏差。
根据偏差的大小调节电动机的转速,使偏差减小达到张力控制的目的。
框图如图所示。
1-8.图1-13为自动防空火力随动控制系统示意图及原理图。
试说明该控制系统的作用情况。
题1-5 框图电动机给定值角位移误差张力-转速位移张紧轮滚轮输送带转速测量轮测量元件角位移角位移(电压等)放大电压测量 元件>电动机角位移给定值电动机图1-10 题1-5图该系统由两个自动控制系统串联而成:跟踪控制系统和瞄准控制系统,由跟踪控制系统获得目标的方位角和仰角,经过计算机进行弹道计算后给出火炮瞄准命令作为瞄准系统的给定值,瞄准系统控制火炮的水平旋转和垂直旋转实现瞄准。
跟踪控制系统根据敏感元件的输出获得对目标的跟踪误差,由此调整视线方向,保持敏感元件的最大输出,使视线始终对准目标,实现自动跟踪的功能。
瞄准系统分别由仰角伺服控制系统和方向角伺服控制系统并联组成,根据计算机给出的火炮瞄准命令,和仰角测量装置或水平方向角测量装置获得的火炮实际方位角比较,获得瞄准误差,通过定位伺服机构调整火炮瞄准的角度,实现火炮自动瞄准的功能。
控制工程基础习题解答第二章2-2.试求下列函数的拉氏变换,假定当t<0时,f(t)=0。
(3). ()t et f t10cos 5.0-=解:()[][]()1005.05.010cos 25.0+++==-s s t e L t f L t(5). ()⎪⎭⎫⎝⎛+=35sin πt t f 图1-13 题1-8图敏感 元件定位伺服机构 (方位和仰角)计算机指挥仪目标 方向跟踪环路跟踪 误差瞄准环路火炮方向火炮瞄准命令--视线瞄准 误差伺服机构(控制绕垂直轴转动)伺服机构(控制仰角)视线敏感元件计算机指挥仪解:()[]()252355cos 235sin 2135sin 2++=⎥⎦⎤⎢⎣⎡+=⎥⎦⎤⎢⎣⎡⎪⎭⎫ ⎝⎛+=s s t t L t L t f L π2-6.试求下列函数的拉氏反变换。