
最优控制在雷达伺服电机的应用
基于PC+PCI的直流伺服系统测试平台的设计
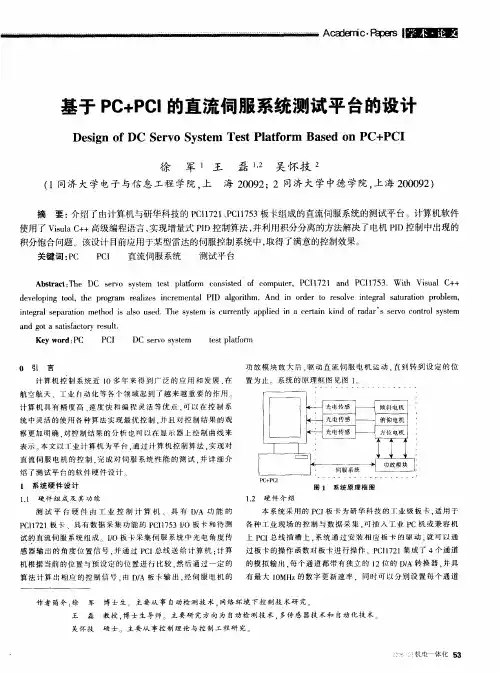
使用 了 Vsl c +高级编程语言 , ia + u 实现增量式 PD控制算法 , I 并利用积分分离的方法解决 了电机 PD控制中出现的 I
积分饱合问题 。该设计 目前应用于某型雷达 的伺服控制 系统 中, 了满意的控制效果。 取得
本 系统 采 用 的 P I 卡 为研 华 科技 的工 业 级 板 卡 . 用 于 C 板 适 各种 工 业 现 场 的控 制 与数 据 采 集 . 插入 工业 P 可 C机 或 兼 容机 上 P I 线插槽上 . C 总 系统 通 过 安 装 相 应 板 卡 的 驱 动 , 就可 以通 过板 卡 的 操作 函数 对 板卡 进 行操 作 P I7 1 成 了 4个 通 道 C I2 集 的模 拟 输 出 . 每个 通 道 都带 有 独 立 的 l 的 DA 转 换 器 , 2位 / 并具 有最 大 1 MH 的 数字 更 新 速 率 .同时 可 以 分别 设 置 每 个 通道 0 z
试 的 直流 伺 服系 统组 成 I / 0板 卡 采集 伺 服 系 统 中 光 电角 度 传 感 器 输 出 的 角 度位 置 信 号 . 并通 过 P I 线 送 给 计 算 机 : 算 C总 计
机 根据 当 前 的位 置 与 预设 定 的位 置 进 行 比较 后通 过 一 定 的 然 算 法 计 算 出 相 应 的控 制 信 号 , D A板 卡 输 出 , 伺 服 电机 的 南 / 经
Hale Waihona Puke -- ~t
机 电一体 化 5 3
的单 极 性 或 双 极 性 的 电 压 输 出 范 围 该 板 卡 还 提 供 了 板 上
哈工大自动控制原理课件-第一章
1.2自动控制系统的组成及原理
(4)反馈信号:是被控变量经由传感器等元 件变换并返回到输入端的信号,它要与输入信 号进行比较(相减)以便产生偏差信号,反馈信 号一般与被控变量成正比。 (5)扰动(信号)是加于系统上的不希望的外来 信号,它对被控变量产生不利影响,又称干扰 或“噪声”。
(6)反馈量(Feedback Variable): 通过检测 元件将输出量转变成与给定信号性质相同且数 量级相同的信号。
1.1自动控制的基本概念
近年来由于计算机与信息技术的迅速发展,控 制工程无论从深度上还是从广度上都在向其他 学科不断延伸与扩展,逐渐发展到以控制论、 信息论、仿生学为基础,以智能机为核心的智 能控制阶段。
本课程重点讲述经典控制理论,即本书的 前6章。
1.2自动控制系统的组成及原理
1.2自动控制系统的组成及原理
作业10% 作业共计5次 试验10% 一到两次试验 大作业10% 两次 期末考试70%
第1章 自动控制系统概述
本章主要内容:
自动控制的概念 自动控制系统的组成 自动控制系统的分类 对自动控制系统的基本要求及典型输入信号 自动控制理论的发展史
1.1自动控制的基本概念
自动控制作为重要的技术手段,在工业、农业、 国防、科学技术领域得到了广泛的应用。 自动控制:是指在无人干预的情况下,利用控制 装置(或控制器)使被控对象(如机器设备或生产过 程)的一个或多个物理量(如电压、速度、流量、液 位等)在一定精度范围内自动地按照给定的规律变 化并达到要求的指标。 例如,电网电压和频率自动地维持不变;数控机 床按照预定的程序自动地切削工件;火炮根据雷 达传来的信号自动地跟踪目标;人造卫星按预定 的轨道运行并始终保持正确的姿态等。这些都是 自动控制的结果。自动控制系统性能的优劣, 将 直接影响到产品的产量、 质量、 成本、 劳动条件 和预期目标的完成。
【微计算机信息】_自动建模_期刊发文热词逐年推荐_20140724

推荐指数 2 2 2 2 2 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1
2011年 序号 1 2 3
53 cad 建模 54 cad
1 1
2011年 科研热词 面向对象 交互式查询 三维数学建模 推荐指数 1 1 1
科研热词 推荐指数 自动测试系统 2 建模 2 马尔科夫链 1 面向对象 1 隶属度函数 1 锌空电池 1 通信机制 1 远程监管 1 运动目标检测 1 软件运行剖面 1 计算机模型 1 虚拟设计 1 虚拟装配 1 自适应神经模糊推理系统 1 背景更新 1 背景建模 1 统一建模语言 1 短时预测 1 电力系统 1 生物力学 1 测试用例 1 模糊系统 1 模型验证 1 框架 1 核密度估计 1 有限元分析 1 映射规则 1 无功优化 1 数据挖掘 1 支持向量机 1 捞油设备 1 张力控制 1 开关磁阻电机 1 开关 1 并行 1 嵌入式实时系统 1 实时应用接口 1 头颈椎 1 多接口 1 基于平台设计 1 图形化 1 卷绕设备 1 半实物仿真 1 制造报文规范 1 倒立摆 1 信息管理 1 优化 1 中药配方颗粒自动发药机 1 visio2003 1 vba编程 1 uml 1 petri网 1
2009年 序号 1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16 17 18 19 20 21 22 23 24 25 26 27 28 29 30 31
科研热词 建模 有色petri网 仿真 量子框架 遗传算法 适应度函数 自动布局算法 类对象测试数据 稳流电源 电网规划 状态机 测试数据生成 机器人操作 有限状态机 无线通信 数学模型 投资决策 并行测试 多线程 图形化开发 可视化建模 双闭环控制 双臂自动组合装置 力一位控制 内模控制 二自由度控制器 xslt xml visio2003 simetrix仿真 bpel
模型预测控制在飞行器规划系统中的应用

1k 0 终端约束 Y k+ l k 0 动态约束松弛 。 I)= , ( Ⅳ+ I)= , 系统 的 E标函数为 t
k +Ⅳ
,
式 中 ( )∈ k ∈R 为状 态 向量 , ( ) ∈R k∈ 为 控 制 向
量。
{
慨 ( U I・ y Ii + k)
式中 K 为规划所需 时问步长 , 为权值 。
1 2 模 型 预 测 控 制 器 .
() 3
|( =∑ 缈 ( ) ( ) . , ) ( 小 ,小 ) “
J=
() 1 0
其 中 , 为非 线 性性 能指 标 函数 , 且 ( , ) 并 k k ≥0 , ( ,)=O 00 。预测控 制只取 有限时域进 行优 化 , 能指标 性
Ab t a t sr c :Ve i l r g a h ce p o r mmig s se r b s c n rl p o l m i s l e y mo e r dc ie c nr lc mbn n n y tm o u t o t r b e s ov d b d l p e i t o t o i ig o v o
测值 , 每一采样时间进行规划 ( 迹 、 务分配 ) 化 。 对 轨 任 优
1 控 制 系统
图 1 控 制 系 统框 架 图
F g 1 Co t o y t m r m e i n r ls s e f a
由上分析 , 散状 态方 程输 入量 b k 应 为 二进 制变 离 () 量 , b k { , } 即 ( ) 0 1 。文献 [ 6 将输 入量考 虑为混 合整 4— ] 数线性规划 ( L ) MIP 中的决策变量 。引入 M L IP将航迹优化
机器人技术基础PPT课件

George C. Devol, No. 2,998,237 第一个机器人产品
Joe Engelberger, Unimation (Universal Automation) 第一个机器人应用:铸造
1962- 机器人首次商业化
Unimation, Inc. 成立
19
举例-保安机器人
美国研制的MDARS-E 型室外保安机器人
MPR-800多用途机器人,可 用于扫雷、灭火、核生化污 染清除等多项危险工作。
20
举例-侦察机器人
美国研制的“徘徊者”侦察机器 人由M113装甲运输车改装而成
美国国防高级研究计划 局正在研制的只有2.54 厘米大小昆虫机器人
21
举例-视觉机器人
63
机器人的现在
传感器:
1970- 通用成为第一个使用机器视觉的公司
/~hp m/book98/fig.ch2/p027.html
41
机器人的过去
Hans Moravec
1973-1979 Stanford小车装配立体视觉,能
够从不同角度成像 计算机能够测量出路径上障碍物
38
机器人的过去
端茶玩偶
十八世纪末制造 出了端茶玩偶。它是 木质的,发条和弹簧 则是用鲸鱼须制成的 。它双手捧着茶盘, 如果把茶杯放在茶盘 上,它便会向前走, 把茶端给客人,客人 取茶杯时,它会自动 停止行走,客人喝完 茶把放回茶盘上时, 它就又转回原来的地 方。
39
机器人的过去
1920- 捷克作家卡雷尔·卡佩克在科幻剧本《罗萨姆的万能
29
举例-类人机器人
人型机器人各种动作演示; 那波利大学和德国 航天局共同研制的 贾斯丁
自动化在现代军事中的应用
自动化在现代军事中的应用1427034127 吴摘要:在历经了二战之后,随着科学技术的迅速发展,各个国家军队建设都产生了一些重要的变革,深刻地影响着现代军事战争的格局。
其中电子、信息、计算机等多方面科学技术的突飞猛进,自动化技术就在这一过程中应运而生,在军队部队建设和发展中具有重要作用,处于不可撼动的地位。
本文将首先介绍自动化的定义、基本概念及其未来的发展前景,之后比较详尽的说明自动化技术在军事领域中四个方面的主要应用并举出相应的应用实例。
关键词:自动化,军事自动化,武器精确制导,军事指挥自动化,军事决策科学化训练一、自动化简介(一)自动化的定义自动化(Automation)是指机器设备、系统或过程(生产、管理过程),在没有人或极少人的参与的情况下,机器、设备或某一类系统,按照既定的要求,经过一系列方法,实现预期的目标的过程.其中的方法包括自动检测、信息处理、分析判断、操纵控制等。
由此可见,自动化最重要的一点便是目标系统具有完全的自动能力。
随着计算机及其相应技术的快速发展,自动化技术从中应运而生,它一方面利用其自动性能,将人类从繁重的体力劳动、费时的脑力劳动及危险恶劣的工作环境中解放出来;另一方面能极大地提高人类的劳动生产率,增强人类发展世界、改造世界的能力。
总而言之,自动化的应用与发展,体现了一个国家农业、工业和国防的真正水平,更是一个国家科学技术现代化的重要标志.(二)基本概念在自动化这一概念产生初期,人们认为自动化室能够使用机械劳动替代人力劳作完成预期目标这一动态过程.然而,随着电子信息技术及计算机技术的飞速发展,自动化不仅仅只是帮助人们完成繁重的体力劳动,更多的是辅助或完全替代人类的脑力劳动.这是自动化发展过程中一个质的飞跃,它解放了人类更多的生产力,为经济增长带来了巨大的利润,为科技社会发展注入了一针有力的强心剂。
所以我们说,自动化具有多形式、多功能、多范围的优势及特点。
(三)发展前景正如前文所说,自动化的应用范围非常的广泛,从早期的电气、工业和国防发展到了交通、经济、建筑、能源、环境等领域,几乎无所不包.自动化的应用在广度和深度上随着电子信息技术和计算机科学的发展而不断拓展,这为自动化今后的发展提供了难能可贵的机遇.就自动化现有的技术发展,基于个人电子计算机或军工业计算机的控制系统已成为自动化的主流,综合自动化系统具有广阔的发展前景,它具有数字化、网络化、智能化的特点,体现了当今信息时代自动化的主流发展的方向。
自动化专业导论智慧树知到课后章节答案2023年下哈尔滨工程大学
自动化专业导论智慧树知到课后章节答案2023年下哈尔滨工程大学哈尔滨工程大学绪论单元测试1.世界上第一个工业化国家是()A:韩国 B:中国 C:英国 D:日本答案:英国2.在工业信息化的阶段划分中,系统化的主要特征是()A:应用计算机 B:通信、网络 C:数据、控制 D:系统、管理、集成答案:系统、管理、集成3.()是现代化进程中的基石A:自动化技术 B:自动化科学 C:自动化 D:自动化科学技术答案:自动化科学技术4.计算机集成制造系统英文简称是()A:CIES B:CIPS C:CINS D:CIMS答案:CIMS5.在世界范围内工业化发展的三个阶段中,自动化的主要特征是()A:应用网络 B:电子控制器 C:应用电机 D:使用机器答案:电子控制器6.在世界范围内工业化发展的三个阶段中,电气化在工业化中的主要作用是形成刚性自动化生产线。
()A:对 B:错答案:错7.自动化是指设备、过程或系统在没有人或较少人的参与下,按照人的期望和要求,通过自动运行或自动控制,完成其承担的任务。
()A:对 B:错答案:对8.“工业化”是指现代工业在国民经济中占主导地位。
()A:错 B:对答案:错9.在“机”的基础上通过“网”与“流”分别构成()A:网络化 B:先进自动化 C:电气化 D:基础自动化答案:先进自动化;基础自动化10.工业信息化可以被划分为以下哪几个阶段()A:计算机化 B:系统化 C:数据化 D:网络化答案:计算机化;系统化;网络化第一章测试1.控制系统中,如果输入量和反馈量的极性相反,两者合成的过程是相减,则称为()A:串联 B:正反馈 C:负反馈 D:并联答案:负反馈2.用于表示测量系统的输出值与被测量间的实际曲线偏离理想直线型输入输出特性的程度的物理量是()A:线性度 B:重复度 C:精确度 D:灵敏度答案:重复度3.下列元件中,不属于放大元件的是()A:全控型电力电子器件 B:晶闸管 C:电子管 D:偏差传感器答案:偏差传感器4.1945年,美国学者波特将反馈放大器的原理应用到了自动控制系统中,出现了()A:开环负反馈控制 B:开环正反馈控制 C:并联控制 D:闭环负反馈控制答案:闭环负反馈控制5.下列属于自动控制系统的最基本控制形式的是()A:扰动控制 B:随机控制 C:闭环控制 D:状态控制答案:闭环控制6.执行元件的职能是将比较元件给出的偏差信号进行放大。
浅析自动控制在天然气管道中的应用
专题 论 述
浅析 自 动控 制 在 天然 号管 厘 巾昀 应用
陕西省 天然 气股份 有 限公 司汉 中分公 司生产技 术 室 谢 荣勃
[ 摘 要] 阐述了 自动控制理论的发展和 自动控 制系统 , 在天然气这个高危行业应用 自动控制理论可以大大减 少事故的发生, 确保天 然 气 管道 安 全运 行 。本 文 分 析 了在 天然 气管道 中 应 用 S A C DA 可 以 实现 天 然 气管 道 的 信 息化 和 安 全 化 。 [ 关键词 ] 自动控制 天然气管道
中心级 、 站场控制级和现场控制级 。
目 S A A系统 已经成功应用于西气东输管道工程 , 前 CD 实现 了天然
( 接第 3 1 ) 上 5页 24隔 爆 型 卷 缆装 置 关 键 技 术 . 防爆设 计 : 满足井下防爆工况环境使用 , 装 置接线箱 、 筒接 为 该 卷
用于 电力工业 、 铁路运输 、 环境保护 、 市公用事业及输油输气管道领 城 域[ 输气管道的 S A A系统常采用管理集 中、 3 1 。 CD 控制功能分散的分布式 控制方式 , 一旦通信系统或调度控制中心设 备故障 , 各站仍能独立地运 行。一个完整 的输气管道 SA A系统一般 可分为三级控制 : CD 调度控制
0引 言 .
安全
・ 被控量的反馈信息 ,用来不断修正被控量 和控制量之 间的偏差从而实 现对被控量进行控制的任务, 这就是反馈控制的原理 。 2 自动 控 制理 论 在 天 然 气 管 道 中 的应 用 - 自 动控制在天然气 管道方 面也有很东输管道投产运行后 , 我国数字化 天 然气管道建设进入了高速 发展 时期 ,而数字化天然气管道建设的核心 是天然气长输管道 S A C DA系统的建设。s A A(uevsr o t l n C D s pri y nr d 0 C oA D tAcq it n 系统 , aa - us i ) io 即数据 采集与监视控制系统 , 是以计算机为基 础的监视控 制和数据采集( A) ) S t 系统作为信息时代的产物 , C A 已广泛应
第1章 绪论
必画出具体线路。
1.2自动控制系统的组成及原理
1.2自动控制系统的组成及原理
常用术语: (1) 输入量(Input Variable):又称控制量、参考输 入量、输入信号,由外部输入到控制系统中的给定 (指令)信号。他不受系统中其他变量的影响和控制。 用来表示被控变量的设定值。代表指令输入信号与反 馈信号进行比较的基准信号称为参考输入信号。参考 输入信号与反馈信号之差称为偏差信号。 (2) 被控制量、输出量(Output Variable):由系统或 元件产生的变量称为输出信号,最关注的输出信号又 称为被控变量(Controlled Variable)。 (3) 控制变量:控制器输出的信号称为控制变量,它作 用在控制对象(执行元件、功率放大器)上,影响和改 变被控变量。
1.3 控制系统的类型
开环控制:系统中没有测量元件,不ห้องสมุดไป่ตู้用反馈信号,系统输出 只取决于输入信号,与输出信号无关,框图中的信号流线没有 形成闭合回路。所以这种控制方式被称为开环控制,对应的系 统就是开环控制系统。
如采用集中供热方式的室内供热系统是典型的开环控 制系统,供热锅炉按预定的时间向暖气管道中送去规 定温度和流量的热水以实现供热,而不监测各房间的 温度。
液力:可调式液力偶合器、可调式液力变矩器
(7)控制对象:被控制的装置、物理系统或过程称 为控制对象。这个“过程”包括化学反应过程、核反 应过程、热传导过程等等。
1.2自动控制系统的组成及原理
(8)校正元件:(1)~(7)是控制系统的基本构成。但有时 不能完成既定的任务。这是因为系统内部既有控制作用的因素 同时也存在反控制作用的因素。 例如,在系统中由于有干摩擦死区及惯性等因素的存在,所以 当输入信号作用到系统之后,在系统的输出端并不能马上得到 反应,而只有当偏差信号大到—定时系统才有输出。又由于惯 性的作用,系统在反应控制信号过程中还有可能产生振荡,严 重时甚至会使系统的正常工作遭到破坏。 为了使系统正常工作,还需要在系统中加进能消除或减弱上述 振荡从而可望提高系统控制性能的一些元件,这类元件叫做校 正元件。校正元件可以加在由偏差信号至被控制信号间的通道 内,该通道称为前向通道;也可以加在偏差信号至反馈信号间 的通道内,该通道称为反馈通道。前者称为串联校正,后者称 为反馈校正。在有些情况下,为了提高系统控制性能的需要可 以同时应用串联校正及反馈校正。
第1章 自动控制系统概述
(1)开环控制系统结构简单、稳定性好,但不能自 动补偿扰动对输出量的影响。当系统扰动量产生 的偏差可以预先进行补偿或影响不大时,采用开 环控制是有利的。
(2)闭环控制系统具有反馈环节,它能依靠负反馈 环节进行自动调节,以补偿扰动对系统产生的影 响。闭环控制极大地提高了系统的精度。但闭环 系统使系统稳定性变差,需要重视并加以解决。
本章作业
P15: 1-7 1-8
我国古代的自动控制技术
东汉时期张衡制造了浑天仪和地动仪
三国时期的马钧、南朝时的祖冲之创造和复制 了指南车。
产业革命时期,自动控制技术取得了巨大的发展
1748年瓦特发明的蒸汽机中的离心调节器
1868年麦克斯韦利用描述系统的微分方 程解释了这种现象,并提出了判别低阶 系统稳定性的判据 1877年和1895年劳斯[英]和数学家胡尔 维茨[瑞士]提出了可以判别高阶线性系统 的稳定性的判据
(3)自动控制系统通常由给定元件、检测元件、比较 环节、放大元件、执行元件、控制对象和反馈环节 等部件组成。系统的作用量和被控制量有:输入量、 反馈量、扰动量、输出量和各中间变量。 框图可直观地表达系统各环节(或各部件)间的因果关 系,可以表达各种作用量和中间变量的作用点和传 递情况以及它们对输出量的影响。
特点:无反馈环节 优点:结构简单,系统稳定性好,成本也低 缺点:当控制过程受到各种扰动因素影响时,将会直接影 响输出量,而系统不能自动进行补偿。特别是当无法预计的 扰动因素使输出量产生的偏差超过允许的限度时 ,开环控制 系统便无法满足技术要求
适用场合:在输出量和输入量之间的关系固定,且内部参 数或外部负载等扰动因素不大,或这些扰动因素产生的误差 可以预计确定并能进行补偿,应尽量采用开环控制系统。