
双gpsins组合导航系统在无人机飞控系统的应用终审稿)
双GPSINS组合导航系统在无人机飞控系统的应用
Pleasure Group Office【T985AB-B866SYT-B182C-BS682T-STT18】
双GPS+INS组合导航系统在无人机飞控系统的应用
1背景
无人驾驶飞机是一种有动力、可控制、能携带设备、执行多种任务、并能重复使用的无人驾驶航空器,简称无人机(Unmanned AenM Vehicle缩写UAV)。自1913年世界上出现第一个自动驾驶仪以来,无人机受到越来越多国家的重视,发展迅猛。目前从事研究和生产无人机的有中国、美国、俄罗斯、以色列、法国、英国和南非等近3O个国家,无人机基本型数量已增加到多种。鉴于其独有的低成本、低损耗、零伤亡、可重复使用和高机动等诸多优势,其使用范围已拓宽到军事、民用和科学研究三大领域。在军事上可用于照相侦察、信号情报搜集、布撒雷达干扰箔条、防空火力诱饵、防空阵地位置标识、直升机航路侦察,为武器系统提供目标定位、目标指示、目标动态监视和目标毁伤评估的实时情报等;在民用上,可用于农作物种植和施播、救护定位、桥梁大坝检测、输油管、天然气管道、悬挂电缆、铁路、高压线的监视,公路交通及危险品的运输监视等;在科学研究上,可用于大气研究、对核生化污染区的取样与监控、新技术新设备与新飞行器的试验验证等。随着航空技术的发展以及对无人机越来越广泛的需求,无人机飞控系统向着高精度、小型化、数字化方向发展。高精度要求无人机的导航控制精度高、稳定性好、并且实时性要求高,能够适应复杂的外界环境,因此控制和信号处理算法比较复杂、计算速度快、精度高。小型化则对驾驶仪系统的重量和体积提出了更高的要求,要求处理和控制计算机的性能越高越好,体积越小越好。这些条件在设计系统时都要综合考虑以达到最优化的性能设计。
2?+ 解决方案
惯性导航系统( INS) 是一种完全自主的导航系统,具有不依赖外界信息、隐蔽性好、抗辐射性强、全天候等优点,是能够提供多种导航参数的重要导航设备。但它的误差随时间而积累,长时间工作后会产生大的误差,使得惯性导航系统不宜作远距离长时间导航;而全球定位系统(GPS) 具有较高的导航精度,但是由于载体的机动运动,常使接收机不易捕获和跟踪卫星的载波信号,甚至对已跟踪的信号失锁。为克服以上这些缺点,若采用基于GPS/INS组合技术以适当的方法将两者融合,即可提高系统的整体导航精度及导航性能,以及对准和再对准的能力。
3?产品
通过对市场此类型产品的调研,我们发现由北京星网宇达科技开发有限公司()推出的XW-ADU(Attitude Direction Unit)系列产品完全可符合应用需求。有别于一般GPS/INS产品,XW-ADU采用两个高精度高动态的GPS接收机作为卫星信号,利用载波相位差分技术和快速求解整周模糊度技术,可精确计算运动载体的方位角;并加以惯性测量技术辅助测姿导航,当GPS信号受到干扰后,通过高精度惯性测量单元的保持,在一段时间内,系统仍可输出高精度的数据。INS 和GPS 之间彼此可以优势互补,取长补短。GPS 接收机可以向INS提供有关它当前的积累误差的实时而准确的数值,并进行补偿,提高导航精度。INS 能够用准确的位置和速度初始值提供给GPS 接收机跟踪回路,从而减少其采集GPS卫星信息所需要的时间。测姿过程中,INS把速度和加速度信息提供给GPS 接收机,可以提高GPS接收机的抗干扰能力和动态特征。如果GPS
接收机失去对卫星的自动跟踪,INS仍然能够独立工作,并且提供的位置和速度值帮助GPS接收机及时地采集GPS 卫星信息。4 XW-ADU产品的技术亮点
1 基于载波相位测量技术的新导航算法XW-ADU采用两个GPS作为卫星信号传感器,通过两个测量接收GPS系统信息,利用载波测量技术和快速求解整周模糊度技术,结合星网宇达独特导航算法,解算出两个GPS接收机天线处位置和两天线相位中心连线与真北之间的夹角。采用双GPS定向寻北,克服了惯性定向产品精度随时间和温度漂移的缺陷,消除了磁罗盘定向产品受环境影响的制约,测量精度高、稳定性好。
2 基于MEMS的微小IMU设计以往的IMU(Inertia Measure Unit)往往是庞大、笨重而且又昂贵的精密仪器,仅高端武器系统和平台才能支付得起。为满足无人机飞控系统对惯性姿态测量装置微小型化、功耗低的要求,星网宇达将目光投向了正飞速发展的微电子机械器件(Micro-Electro-Mechanical
Systems),经过对国内外多型号陀螺仪和加速度计大量筛选并实际测量,最终将内置的小IMU控制在了3cm*3cm*3cm的尺寸内,完全可满足不同类型的无人机飞控系统需求。
5 XW-ADU在某无人机应用实例
应某研究所邀请,北京星网宇达科技开发有限公司提供了XW-ADU3600 OEM产品,在该所气象无人机上进行配装并试飞,最终成功应用,为气象无人机观测项目助航添力。
1)安装
前天线安装到无人机前进方向(机头)
后天线安装到无人机后退方向(机尾)
XW-ADU3600主机安装到机舱内
2)实验数据分析
3)测试结论
基于双GPS+IMU组合技术的XW-ADU导航测姿产品,可满足无人机飞控系统的设计要求,且体积小、可靠性高、产品线型号多样、可独立使用,也可与系统联合使用。除无人机飞控系统外,也是用于卫星通信车、卫星遥感车、气象雷达车、水面舰艇、科考船、水文调查船、江河作业船、飞艇、火控系统、指挥控制系统的理想产品。
基于SINS/GPS的无人机组合导航系统建模与仿真

基于SINS/GPS的无人机组合导航系统建模与仿真
王磊;史丰丰;寇凯洋;张钊
【期刊名称】《测绘工程》
【年(卷),期】2016(025)010
【摘 要】According to the flight characteristic of UAV and the advantages
and disadvantages of SINS and GPS ,the trajectory generator is used to
design the flight trajectory of UAV ,and a UAV navigation system based on
the SINS/GPS integrated navigation is set up .The theory of Kalman filter is
adopted in the relative calculation and simulation of the system .The result
of simulation can verify the reliability of SINS/GPS integrated navigation
for UAV .%根据无人机的飞行特点以及SINS(捷联惯导)和GPS(全球定位系统)的优缺点,利用轨迹发生器设计无人机的飞行轨迹,建立基于SINS/GPS的无人机组合导航系统,依据卡尔曼滤波的相关原理对系统进行数学建模和计算仿真,验证无人机SINS/GPS组合导航系统的可靠性。
【总页数】3页(P17-19)
【作 者】王磊;史丰丰;寇凯洋;张钊
【作者单位】北京卫星导航中心,北京 100094;北京卫星导航中心,北京 100094;北京卫星导航中心,北京 100094;北京卫星导航中心,北京 100094
【正文语种】中 文
【中图分类】F291.1 【相关文献】
1.基于Simulink的SINS/GPS组合导航系统仿真 [J], 王海东;华克强
基于UKF的INS_GPS组合导航系统仿真

第11卷第4期2011年2月16711815(2011)4077306科学技术与工程ScienceTechnologyandEngineeringVol11No4Feb20112011SciTechEngng
航空航天
基于UKF的INS/GPS组合导航系统仿真
卢舒勃杨永胜敬忠良
(上海交通大学航空航天学院,上海200240)
摘要通过Unscented卡尔曼滤波(UKF)算法,研究INS/GPS紧耦合组合导航系统中滤波算法的问题,避免了对非线性的系统方程进行线性化。同时将自适应原理引入UKF,给出了一种自适应UKF算法。将EKF、UKF和自适应UKF分别应用到INS/GPS组合导航系统的滤波中。仿真结果表明,相比UKF算法,自适应UKF算法进一步提高导航解的精度和收敛速度,同时系统的鲁棒性也得到了提高。关键词扩展卡尔曼滤波Unscented卡尔曼滤波自适应滤波INS/GPS组合导航系统中图法分类号V249.4;文献标志码:A
2010年11月16日收到第一作者简介:卢舒勃(1985),男,河北定州人,控制理论与控制工程,硕士研究生,研究方向:航空电子系统。Emai:llushubo@sj。在INS/GPS组合导航系统[1,2]中,扩展卡尔曼
滤波(EKF)得到了广泛的应用。虽然EKF保持了
卡尔曼滤波的优点及计算上有效的迭代更新,但它仍然有许多严重的缺陷。首先,线性化过程必然存
在高阶项截断误差。其次,计算Jacobian矩阵很困
难且易出错。针对这些缺点,牛津大学的学者提出
了Unscented卡尔曼滤波(UKF)算法[36],UKF是
一种直接针对非线性系统的滤波方法,与传统的扩
展卡尔曼滤波不同的是,无需计算Jacobian矩阵,
无人机动平台组合导航系统

・70・ 兵工自动化 Ordnance Industry Automation 2010.02 29(2)
doi:10.3969/j.issn.1006・1576.2010.02.023
无人机动平台组合导航系统
程虹霞,骆云志 (中国兵器工业第五八研究所军品部,四川绵阳621000)
摘要:以无人机动平台的组合导航系统为对象,根据无人机动平台导航的高精度的使用要求,运用导航定位系 统整体设计思想,对组合导航系统进行原理分析,组建了机动平台组合导航系统的系统模型,并基于联邦卡尔曼滤 波的信息融合技术,最终实现了无人机动平台组合导航系统的高精度数据融合导航。实验证明,该导航系统性能良 好,能够满足无人机动平台的导航需要。 关键词:无人机动平台;组合导航;卡尔曼滤波 中图分类号:TN967.1 文献标识码:A
Unmanned Mobile Platform’s Integrated Navigation System
CHENG Hong—xia,LUO Yun—zhi (Dept.of Armament Products,No.58 Research Institute of China Ordnance Industries,Mianyang 621000,China)
Abstract:Taking integrated navigation system of unmanned mobile platform as the object.Bases high-precision request of platform navigation and adopting the whole system theory,the mathematical model of integrated navigation system is established after analyzing it principle.Realized unmanned mobile platform integrated navigation’S high precision date fusion navigation using the kalman filtering technology.Experiment shows that the system has good performance,and meet the unmanned mobile platform‘s navigation. Keywords:Unmanned mobile platform;Integrated navigation;Kalman filter
UKF在GPS/INS组合导航系统中的应用
第24卷第3期 2007年6月 测绘科学技术学报 Journal of Zhengzhou Institute of Surveying and Mapping V01.24 NO.3 Jun.2007
文章编号:1673-6338(2007)03-0200-03
UKF在GPS/INS组合导航系统中的应用
毛克诚,孙付平,李海丰
(信息工程大学测绘学院,河南郑州450052)
摘要:扩展卡尔曼滤波(EKF)是GPS/INS组合导航系统工程实现中常用的一种数据融合方式。但EKF线性 化误差在一定程度上影响了GPS/INS组合导航系统精度的提高。Unscented卡尔曼滤波器(UKF)是一种非线 性滤波器,它能有效地减小线性化误差对GPS/INS组合导航系统精度的影响。基于四元数法建立了GPS/INS 组合导航系统的非线性误差方程模型;最后通过数字仿真验证了UKF组合导航系统应用中的性能。 关键词:Unscented卡尔曼滤波器(UKF);扩展卡尔滤波(EKF);非线性;GPS/INS组合;uT 中图分类号:P228 文献标识码:A
On Unscented Kalman Filtering in GPS/INS Integrated Navigation System
MAO Ke-cheng,SUN Fu-ping,LI Hat-feng f Institute of Surveying and Mapping,Information Engineering University,Zhengzhou 450052,China)
Abstract:Extended Kalman filtering has been used widely in GPS and ineaial integrated navigation.but its 1inear er- rors affects integrated navigation system’S precision and stabilization.This paper directly studies one of nonlinear fil・ tering theories.unscented Kalman filtering theory.Based on quaternion theory,nonlinear error models about GPS/ INS integrated Havigation system are built up.which don’t rely on the hypothesis of little error attitude angles.On the basis of the semodels.unscented Kalman filtering iS used to GPS/INS integrated navigation system,and the perform- ance between unscented Kalman filtering and extended Kalman filtering iS compared in this paper. Key words:unscented Kalman filterf UKF1:exlended Kalman filterf EKF1;nonlinear system;GPS/INS;UT
差分GPS-INS组合定位定姿及其在MMS中的应用

差分GPS-INS组合定位定姿及其在MMS中的应用
差分GPS/INS组合定位定姿及其在MMS中的应用
摘要:
随着现代测绘技术的发展,利用差分GPS和惯性导航系统(INS)进行组合定位定姿已成为一种有效的测绘方法。本文将详细介绍差分GPS和INS的原理和工作机制,以及它们在组合定位定姿中的应用。进一步探讨了差分GPS/INS组合定位定姿在移动测绘系统(MMS)中的具体案例,并对其在实践中的优势和挑战进行了讨论。
一、引言
在现代测绘领域,获取精确的位置和姿态信息对于地图制作、三维建模以及地质勘探等应用至关重要。相比传统的GPS定位技术,差分GPS/INS组合定位定姿技术结合了GPS和INS的优势,能够提供更精确和稳定的位置和姿态信息。
二、差分GPS和INS的原理与工作机制
2.1 差分GPS定位原理
差分GPS定位是一种利用测量基准站和流动测站之间的距离差异来消除GPS定位误差的方法。差分GPS接收器接收到基准站发送的GPS信号,并与基准站上的接收器进行实时比对和纠正,从而消除了大气延迟等误差,提高了定位精度。
2.2 INS定位原理
惯性导航系统(INS)通过测量三个加速度和三个角速度来确定运动物体的三维姿态和位置。INS主要由加速度计和陀螺仪组成,通过对运动器件的力学特性和物体运动学原理的分析,从而实现对物体的位置和姿态进行测量。
三、差分GPS/INS组合定位定姿的方法 3.1 状态预测
差分GPS/INS组合定位定姿首先通过INS测量得到初始位置和姿态信息,然后通过状态预测方法对未来的位置和姿态进行预测。常用的状态预测方法包括标准卡尔曼滤波和扩展卡尔曼滤波等。
3.2 测量更新
在状态预测的基础上,差分GPS/INS组合定位定姿将基准站的GPS测量值与预测值进行比对和纠正,从而获得更精确的位置和姿态信息。这一步骤可以通过差分GPS数据与INS数据进行加权融合实现。
高空无人机载GPS/INS系统干扰效能及对策研究
16 航天电子对抗 第29卷第2期
高空无人机载GPS/INS系统干扰效能及对策研究
吴志建 。,方胜良 。,吴付祥
(1.解放军电子工程学院,安徽合肥230037;2.电子制约技术安徽省重点实验室安徽合肥230037)
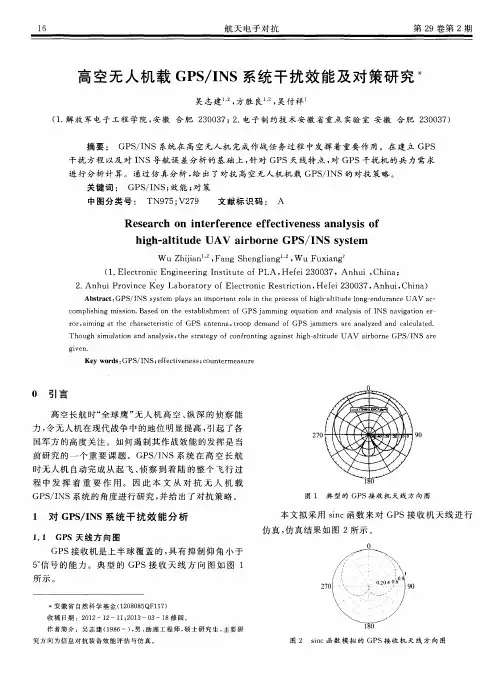
摘要: GPS/INS系统在高空无人机完成作战任务过程中发挥着重要作用。在建立GPS
干扰方程以及对INS导航误差分析的基础上,针对GPS天线特点,对GPS干扰机的兵力需求 进行分析计算。通过仿真分析,给出了对抗高空无人机机载GPS/INS的对抗策略。 关键词:GPS/INS;效能;对策
中图分类号:TN975;V279 文献标识码: A
Research on interfe!rence effectiveness analysis of
high—altitude UAV airborne GPS/INS system
Wu Zhijian ,Fang Shengliang ~,Wu Fuxiang (1.Electronic Engineering Institute of PLA,Hefei 230037,Anhui,China; 2.Anhui Province Key Laboratory of Electronic Restriction,HeIei 230037,Anhui,China) Abstract:GPS/INS system plays an important role in the process of high-altitude long—endurance UAV ac— complishing mission.Based on the establishment of GPS j amming equation and analysis of INS navigation er— ror,aiming at the characteristic of GPS antenna,troop demand of GPS j ammers are analyzed and calculated. Though simulation and analysis,the strategy of confronting against high—altitude UAV airborne GPS/INS are given. Key words:GPS/INS;effectiveness;countermeasure
无人机SINS_GPS定位信息融合系统设计
无人机SINS_GPS定位信息融合系统设计
牛妍;肖前贵;胡寿松
【期刊名称】《东南大学学报:自然科学版》
【年(卷),期】2010()S1
【摘 要】针对无人机SINS定位精度低、GPS定位的非自主性,建立了一种无人机SINSGPS定位信息融合系统.采用Kalman滤波技术,在将位置、速度作为观测量的基础上,增加了GPS姿态观测量进行信息融合,从理论上分析了姿态信息对误差估计的作用.通过分析姿态算法中平台误差角与姿态误差角的不同,对姿态算法进行了改进,消除了数学模型误差.采用跑车实验实时收集得到的数据进行仿真研究,分别进行了SINSGPS位置、速度组合和姿态、位置、速度组合仿真,验证了该理论分析.结果表明:采用SINSGPS基于姿态、位置、速度组合模式的信息融合系统,可以有效提高无人机的导航定位精度,并且易于工程实现.
【总页数】5页(P261-265)
【关键词】无人机;SINS/GPS信息融合系统;GPS姿态测量系统;Kalman滤波
【作 者】牛妍;肖前贵;胡寿松
【作者单位】南京航空航天大学自动化学院;南京航空航天大学无人机研究院
【正文语种】中 文
【中图分类】TP202
【相关文献】 1.多传感信息融合的船舶动力定位控制系统设计与仿真 [J], 孙弢
2.多源信息融合的旋翼无人机定点系统设计 [J], 尹鹏飞;苏宁波;郭达;付梓轩
3.基于多源信息融合的车辆定位系统设计 [J], 李伟;杨文铂
4.基于声波通信的无人机搜救定位装置与系统设计 [J], 邓雨薇;黄俊
5.多定位技术协议融合定位系统设计 [J], 刘亚辉
因版权原因,仅展示原文概要,查看原文内容请购买
基于SINS/GPS的无人机组合导航系统建模与仿真 2
第25卷第1O期 2016年1O月 测绘工程 Engineering of Surveying and Mapping Vo1.25.No.10 0ct.。2Ol6
基于SINS/GPS的无人机组合导航系统建模与仿真
王磊,史丰丰,寇凯洋,张钊
(北京卫星导航中心,北京100094)
摘要:根据无人机的飞行特点以及SINS(捷联惯导)和GPS(全球定位系统)的优缺点,利用轨迹发生器设计无人机 的飞行轨迹,建立基于SINS/GPS的无人机组合导航系统,依据卡尔曼滤波的相关原理对系统进行数学建模和计算 仿真,验证无人机SINS/GPS组合导航系统的可靠性。 关键词:无人机;飞行轨迹;SINS/GPS组合导航;卡尔曼滤波 中图分类号:F291.1 文献标识码:A 文章编号:1006—7949(2016)10—0017—03
Modelling and simulation of SINS/GPS intergrated
navigation system for UAV
WANG Lei,SHI Fengfeng,KOU Kaiyang,ZHANG Zhao
(Beijing Satellite Navigation Center,Beiiing 100094,China)
Abstract:According to the flight characteristic of UAV and the advantages and disadvantages of SINS and
GPS,the traj ectory generator is used to design the flight traj ectory of UAV,and a UAV navigation system
based on the SINS/GPS integrated navigation is set up.The theory of Kalman filter is adopted in the
GNSS/INS组合导航在飞行校验系统中的应用
2011年8月第4期 现代导航 ・235・
GNSS/INS组合导航在飞行校验系统中的应用
刘琨
(中国民用航空飞行校验中心)
摘要:目前的飞行校验系统以GPS作为空间基准,这种定位方式在精度、性能、可靠性方
面都存在着固有缺陷。本文介绍的同步定位.姿态一导航(SPAN,Synchronous Position,Attitude and
Navigation)技术集合了两种不同但互补的技术:全球导航卫星系统(GNSS,Global Navigation Satellite System)定位技术和喷性导航技术。通过二者的结合,SPAN技术可以达到取长补短的目 的,组合后的导航系统无论在精度、性能、可靠性方面都优于单独的子系统。将这项技术应用于
飞行校验系统,利用GNSS定位的绝对精度加上惯性测量单元(IMU)陀螺和加速计测量的稳定
性,就可以在卫星信号丢失或者高动态应用环境下仍然提供持续、稳定、可靠的位置及姿态数据。
关键词:S LN技术;飞行校验;GNSS/INS组合导航 中图分类号:TN967.2 文献标识码:A 文章编号:1674—7976.(2011)04.235.06
Application of GNS S/INS Integrated Navigation on Flight Inspection System
LIU Ktln
Abstract:Global Positioning System is presently used as space reference for flight inspection system.However,this mode of positioning has inherent flaws in accuracy,performance and reliability.SPAN(Synchronous Position,Attitude and Navigation)
《基于MEMS惯性组件的INS-GPS组合导航定位定姿的研究》
《基于MEMS惯性组件的INS-GPS组合导航定位定姿的研究》
基于MEMS惯性组件的INS-GPS组合导航定位定姿的研究一、引言
随着科技的不断发展,精确的导航定位技术已经广泛应用于各种领域,如自动驾驶、无人机飞行控制、智能交通等。近年来,MEMS(微机电系统)惯性组件因其体积小、成本低、可靠性高等优点,在导航系统中得到了广泛应用。本文将重点研究基于MEMS惯性组件的INS(惯性导航系统)与GPS(全球定位系统)的组合导航定位定姿技术。
二、MEMS惯性组件的原理及特点
MEMS惯性组件主要由加速度计和陀螺仪组成,它们可以分别测量物体的加速度和角速度。通过积分运算,可以获得物体的速度、位置和姿态信息。MEMS惯性组件具有体积小、重量轻、功耗低等优点,但其主要缺点是随着时间积累,误差会逐渐增大。
三、INS/GPS组合导航原理
INS/GPS组合导航系统将INS和GPS的优点结合起来,通过数据融合技术实现互补。GPS可以提供全球范围内的精确位置信息,但无法提供速度和姿态信息,且在信号被遮挡或失效时无法工作。而INS则可以提供连续的速度、位置和姿态信息,但在长时间工作时会出现累积误差。通过将两者进行组合,可以互相弥补各自的不足,提高导航精度和可靠性。
四、基于MEMS惯性组件的INS/GPS组合导航系统设计
本文设计的基于MEMS惯性组件的INS/GPS组合导航系统主要包括以下几个部分:MEMS惯性组件、GPS接收器、数据处理单元和通信接口。其中,数据处理单元是核心部分,负责实现数据融合算法,将INS和GPS的数据进行融合处理,得到精确的位置、速度和姿态信息。
五、定位定姿算法研究
本文采用的数据融合算法主要包括卡尔曼滤波算法和互补滤波算法。卡尔曼滤波算法是一种递归滤波器,可以根据系统的动态特性和观测数据进行最优估计。互补滤波算法则将INS和GPS的数据进行互补处理,以减小误差。通过这两种算法的结合使用,可以进一步提高导航系统的精度和稳定性。