
无人机飞行安全控制系统的设计与实现
多旋翼无人机飞行控制系统设计与实现研究
科技资讯2017 NO.29SCIENCE & TECHNOLOGY INFORMATION动力与电气工程
57 科技资讯 SCIENCE & TECHNOLOGY INFORMATIONDOI:10.16661/ki.1672-3791.2017.29.057多旋翼无人机飞行控制系统设计与实现研究①明志舒 黄鹏 刘志强 李乐蒙 高凯(国网山东省电力公司经济技术研究院 山东济南 250000)摘 要:随着社会的进步和国民经济的发展,现代高新科技的发展得到了前所未有的推进,为各行业的进步和发展提供了良好的保障。近些年来出现的多旋翼无人机,是一种集合多项现代高新科技的成果,具有定点悬停功能,能够实现在现代军事、工业、农业等各个领域的应用。本文就四旋翼无人机为例,探讨了多旋翼无人机飞行控制系统的设计以及实现。关键词:多旋翼无人机 飞行控制系统 设计与实现研究 无人机飞行控制系统 中图分类号:V249 文献标识码:A 文章编号:1672-3791(2017)10(b)-0057-02
①作者简介:明志舒(1983,6—),男,汉族,湖北人,硕士,工程师,研究方向:输变电工程管理。1 飞行控制系统的硬件设计本文设计的飞行控制系统在硬件方面主要分为控制器、传感器、电源、执行机构和遥控接收等模块,具体论述如下。1.1 控制器我们利用美国德州仪器公司所研发的TMS320F28335当作控制器当中的主芯片,可以说它是当下功能最为强大的一种芯片,具备对信号加以处理的功能,而且还有嵌入式控制以及针对事件加以管理的功能。该芯片的外部接口基本原则为:将飞控系统作为基础而定。该芯片不管是在引脚数目上,还是在引脚功能方面都非常贴合飞控系统的全部要求,所以说只要针对芯片的接口加以少量地拓展就可以了。其主要的特征为:(1)利用到了哈弗总线结构。(2)其代码安全模块利用到了128位密码对Flash加以保护,保证相关寄存器在数据方面的安全。(3)TMS320F28335的应用,实现了对开发时间大幅度的节约,这主要是其利用到了目前应用比较广泛的C/C++语言。(4)1K×16OTPROM以及8K×16形式的BootROM,供给出了两个用于采样的电力,继而实现了对两个通道上信号实施的同步采集,所以有着非常高效的处理能力以及运算的精度,确保了信号所具备的时效性以及高速性。1.2 传感器1.2.1陀螺仪陀螺仪能够对检测指示器中的数据加以显示,是自动控制系统当中的一个非常重要的组成。应用的陀螺仪是MPU6050三轴形式的陀螺仪,具有16位的模拟、数字转换器,使输出模拟量实现向可输出数字量的转化。1.2.2加速度传感器在多旋翼的飞行控制系统当中,加速传感器应该说是一个非常重要的元器件。这不仅是由于加速度传感器具有动态载体的特性校正功能,并且它能够针对加速度实施积分,继而得出载体速度以及位置之类的基本信息。我们所选取的ADI公司研发的ADXL345传感器,同时兼具SPI以及I2C的数字输出功能,其分辨率较高,同时体积也比较小。1.2.3GPS模块当无人机在天空飞行的时候定位系统是十分重要的,需要对无人机所呈现的姿态加以实时的测量,可以说在无人机系统当中,GPS模块占据着一定的主导地位。我们选取了U-BLOX公司所研发和生产的CJMCU-6M当作GPS的接收机,该传感器具有接口较为方便,而且定位的速度也比较快,不用长时间等待的特征。其利用串口输出的形式RS-232数据传输,继而结合协议而解算无人机所处的坐标、高度和时间之类的信息。1.3 电源电源模块主要的功能是为飞控系统当中的其他模块供给电量,从而确保飞行顺利。电源模块当中主要包含一个电源接口,以及一个稳压器,稳压器所具备的功能是对电压加以转换,避免因为高电压而导致电路板和一些其他元器件的损坏。本文中选择系统稳压器的标准为5V输入,主控板的供电输出是3.3V,而最大的输出电流是500mA。1.4 执行机构驱动多旋翼无人机的飞行系统想要达成自主悬停功能,这就需要飞行器必须要在飞行不稳的情况之下能够迅速地改变成为平稳的状态,也就是在这种情况之下,执行机构要在非常短的时间之内做出相应的反应,让无人机所呈现的速度能够高速地提升或降低。本文所设计的系统当中采用直流无刷电机当作执行机构,继而配合无刷电调来应用,这个电机具备周期较长,而且效率较高等特征。电机是一种十分关键的执行机构,是对飞行器的姿态加以控制的动力。而我们所选择的直流无刷电机是想让四旋翼形式的飞行器形成多种飞行的姿态,工作的主要原理为对空气动力学的利用,从而使旋翼形成多种转速,继而达到想要的效果,完成各种飞行姿态。直流无刷的电机所接收到的控制信号是PWM波所发出的。而结合DSP所发出的具有不同占空比的信号,电机就能够做出相应的改变,继而形成各种转速,让无人机能够在空中显现出各种飞行的姿态。1.5 遥控接收我们所选择的接收机是我国天地飞公司所产出的WFLY型七通道的接收机,对遥控器发射的信号加以接收,在无人机的操作人员实施操控的过程当中,遥控器将会利用内部解算编码之类的过程把信号转变成为可以接收并识别的PPM信号,而接收机在对PPM信号加以识别之后,(下转59页)科技资讯2017 NO.29SCIENCE & TECHNOLOGY INFORMATION动力与电气工程
某超低空型无人机飞控系统设计与实现
2O13.1O 32(10) 兵工自动化 Ordnance Industry Automation ・69・
doi:10.7690/bgzdh.2013.1O.Ol9
某超低空型无人机飞控系统设计与实现
姜杨,王雷,米阳
(中国人民解放军92419部队,辽宁兴城125106)
摘要:以四片微处理器为核心,研制出某超低空型无人机飞控系统。给出飞控系统总体示意图,其软件设计采 用5种控制模态。探讨超低空掠海飞行的关键技术,运用半实物仿真原理,通过仿真电缆对其进行实验室仿真。仿 真结果表明:该飞控系统设计是可行、正确的,能实现超低空掠海20m飞行,系统工作正常,已被其他型号无人机 飞控系统推广使用。 关键词:无人机;飞控系统;仿真 中图分类号:TJ85 文献标志码:A
Design and Realization of Flight Control System of
Certain Type Super.Low.Altitude U
JiangYang,Wang Lei,MiYang (No.92419 Unit ofP£ ,Xingcheng 125106,China)
Abstract:Takes 4 microcomputers as the core,certain type super-low-altitude UAV flight control system was proposed. Put forward scheme of flight control system.Its software design adopts 5 control modes.Discuss the key technology for super-low—altitude sea skimming,use semi—object simulation principle.Use simulation cable to carry out lab simulation. The simulation results show that the flight control system design is feasible and correct.It can realize sea skimming 20 meters above the sea.The system runs smoothly.It has used for other types UAV flight control system. Key words:UAV;flight control system;simulation
基于STM32单片机的无人机控制系统设计
基于STM32单片机的无人机控制系统设计
无人机已经成为了军事、民用、商业等领域不可或缺的一部分。在多个领域中,无人机已经广泛应用,如:搜救、军事侦察、地理勘探、航拍等等。其中,无人机的控制系统是无人机性能的关键因素之一。因此,一个高质量的无人机控制系统具有极其重要的意义。
本文针对基于STM32单片机的无人机控制系统进行设计和研究。主要内容包括无人机的飞行控制策略、硬件电路设计和控制算法实现等方面。本研究的目的是开发一种高效而且稳定的无人机控制系统,以此提升无人机的应用性能。
本文首先介绍了无人机飞行时需要使用的传感器,如陀螺仪、加速度计、磁力计等。同时,介绍了飞行中需要进行的控制策略。本研究中,在飞行过程中,使用的是PID控制器。PID控制器具有简单、快速而且适用于一定范围的系统的优点,在控制无人机飞行过程中发挥着重要作用。
其次,本文介绍了飞行控制器的硬件设计。飞行控制器主要是由微控制器和外围电路组成的。本研究中,我们选用了STM32单片机进行控制器的设计。因为STM32单片机具有高速、低功耗、强韧性等一系列优点,适合用于控制器的设计。同时,本文还介绍了硬件设计中需要使用的其他外围电路。
最后,本文介绍了在STM32单片机上实现的控制算法,包括PID控制算法的实现、无人机的数据解析和数据更新等方面。同时,本研究还介绍了控制器的软件设计过程,即如何将硬件设计与控制算法进行集成,并在控制器上生成控制程序。
本文的实验结果表明,本研究提出的基于STM32单片机的无人机控制系统可以稳定且高效地控制无人机的飞行。同时,控制器的实现还具有良好的灵活性和可扩展性。
总而言之,本研究为基于STM32单片机的无人机控制系统的设计提供了一种新的方案,可以帮助无人机的应用性能提高。该系统可以为其他类似问题提供可供借鉴的经验。
无人机技术的飞行控制与路径规划方法

无人机技术的飞行控制与路径规划方法
引言:
随着科技的不断进步,无人机技术正日益受到广泛关注和应用。无人机的飞行控制与路径规划方法是保证无人机安全稳定飞行的关键所在。本文将介绍无人机技术的飞行控制与路径规划方法,包括传统的PID控制方法和现代的基于机器学习的控制方法。
一、PID控制方法
1. PID控制的基本原理
PID控制,即比例-积分-微分控制,是最常见的控制方法之一。它通过对误差信号的比例、积分和微分进行组合调节,实现对系统的控制。在无人机中,PID控制方法被广泛用于飞行控制器的设计与实现。
2. PID控制在飞行控制中的应用
在无人机的飞行控制中,PID控制被用于控制无人机的横滚、俯仰、偏航和升降等动作。通过对每一个动作进行PID调节,可以实现对无人机的稳定悬停、轨迹追踪和特定动作执行等功能。
3. PID控制方法的优缺点 优点:PID控制方法是一种简单且有效的控制方法,易于理解和实现。它能够快速响应系统变化,并保持稳定控制。
缺点:PID控制方法在处理非线性、不确定性或复杂的控制问题时可能会遇到困难。它对系统模型的精确参数化要求较高,容易受到外部扰动的影响。
二、基于机器学习的控制方法
1. 机器学习的基本原理
机器学习是通过让计算机从数据中学习和优化模型,以实现预测和决策的方法。基于机器学习的控制方法赋予无人机智能化和自主性。
2. 基于机器学习的飞行控制方法
a) 强化学习:通过奖励机制和反馈循环,使无人机逐步学习和改进控制策略。例如,使用Q-learning算法使无人机学会避开障碍物、追踪目标等动作。
b) 深度学习:利用深度神经网络对无人机进行建模和训练,实现对复杂环境中的自主飞行与控制。例如,使用卷积神经网络实现无人机的图像识别和目标跟踪。
3. 基于机器学习的控制方法的优缺点 优点:基于机器学习的控制方法能够从海量数据中学习并建立模型,适应复杂和不确定环境中的飞行控制任务。具有较强的自主决策能力和适应性。
无人机航线规划与控制系统设计

无人机航线规划与控制系统设计
随着无人机技术的飞速发展和广泛应用,无人机航线规划与控制系统设计变得至关重要。无人机航线规划与控制系统设计是指通过设计合适的航线规划方案和控制系统,确保无人机在预定的航线上安全、高效地执行任务。
在无人机航线规划与控制系统设计中,有几个关键要点需要考虑和解决。首先,需要确定无人机的任务目标。不同的任务目标要求不同的航线规划和控制系统设计,因此,在规划航线和设计控制系统时,需要对任务目标进行准确的分析和定义。任务目标可以包括巡航、侦察、航拍、货运等,每个任务目标都有其独特的要求和限制。
其次,需要考虑无人机的飞行环境和地理信息。飞行环境和地理信息是无人机航线规划与控制系统设计中至关重要的因素。飞行环境包括天气状况、空域限制、障碍物等,而地理信息包括航路规划、地形地貌等。通过对飞行环境和地理信息的准确分析,可以确定最佳的航线规划和控制策略,以确保无人机在飞行过程中可以避开障碍物、遵守相关规定,并提供稳定的飞行环境。
然后,需要设计有效的航线规划算法。航线规划算法是无人机航线规划与控制系统设计中的核心部分。有效的航线规划算法可以根据无人机的任务目标、飞行环境和地理信息,生成最佳的飞行路径,并考虑到飞行效率、节能、安全等因素。航线规划算法可以基于传统的优化算法、人工智能算法或混合算法,以适应不同的应用场景和任务需求。同时,航线规划算法还需要考虑到无人机自身的动力学特性和飞行性能,以确保无人机在飞行过程中保持稳定、平滑的飞行状态,并满足任务需求。
最后,需要设计可靠的控制系统。无人机控制系统是实现航线规划和飞行控制的关键组成部分。控制系统需要实时获取无人机的状态信息,并根据航线规划算法生成的航点信息进行精确的控制。控制系统可以包括传感器、执行器、控制器等组件,通过这些组件的协调和协作,实现无人机的稳定飞行和准确执行任务目标。 在无人机航线规划与控制系统设计过程中,需要充分考虑安全性、可靠性和可扩展性。安全性是最基本的要求,控制系统需要确保飞行过程中无人机不会发生意外,避免对人员和财产造成伤害和损失。可靠性是要求控制系统能够在各种环境条件下稳定工作,并具有恢复和容错能力。另外,控制系统还需要考虑到未来的发展和扩展,以适应不断变化的需求和技术。
小型无人靶机掠海定高飞行控制系统设计与实现

小型无人靶机掠海定高飞行控制系统设计与实现
0 引 言 靶机是无人机家族中的一个重要分支,主要用于模拟作战飞机、
导弹等威胁目标,为防空武器系统试验和训练提供逼真的空中靶标。随着技术
的进步,现代反舰导弹多采取“超低空掠海”飞行的突防方式,与之相应的用于
模拟反舰导弹类目标的无人靶机也需要具有超低空掠海飞行能力。20 世纪 60
年代,以美国为代表的西方发达国家推出了第一代具有超低空掠海定高飞行能
力的靶机,之后迅速形成了系列化,并随着新技术的应用不断升级换代,某些
经典型号至今仍在广泛使用,如石鸡、火蜂、米拉奇等系列靶机,其掠海飞行
的相对高度均达到了 5 m 以下。国内在这一领域则起步较晚。飞行控制系统是
无人机的“大脑”,无人机的超低空掠海飞行主要是在飞控系统高度控制器的控
制下实现的。因此,本文针对小型靶机飞控系统的研制,基于无线电高度表/
加速度计组合控制的基本原理,采用 Kalman 滤波信号处理方法和基于 ARM7
微处理器的嵌入式系统,设计了一种简单实用的高度控制器,能够对靶机飞行
高度进行精确控制,从而实现超低空掠海定高飞行的目的。
1 飞控系统配置与高度控制原理 靶机飞控系统由传感器、飞控计算机和执
行机构 3 个部分组成。传感器主要包括垂直陀螺、两轴角速率陀螺、三轴捷联
式磁航向传感器、无线电高度表、垂向加速度计、空速管、GPS 接收机、发动
机温度和转速传感器等;飞控计算机是飞控系统的核心部件,是一台基于
ARM7 的嵌入式计算机,接收来自各传感器的测量信息,并根据控制律进行解
算,给出控制信号驱动执行机构动作;执行机构主要包括升降舵机、副翼舵机、
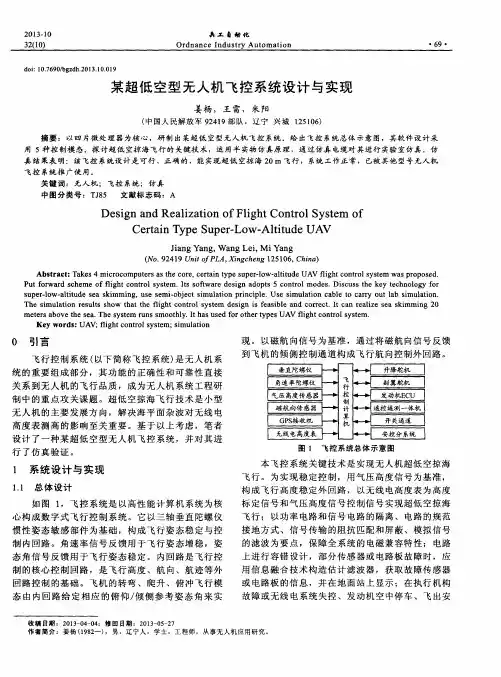
舵回路控制器、发动机油门电机和 ECU 控制器。飞控系统组成如图 1 所示。
高度控制器主要由内、外两个反馈控制回路构成。首先是以垂直陀螺和角
速率陀螺测量信号作为反馈控制信号构成靶机姿态控制内回路(角运动控制系统),
用C语言实现的智能无人机航行控制系统设计
用C语言实现的智能无人机航行控制系统设计
一、引言
随着科技的不断发展,无人机作为一种新型的航空器具备了广泛的应用前景,包括军事侦察、灾害勘测、农业植保等领域。而无人机的航行控制系统是保证其安全飞行的核心。本文将介绍如何利用C语言设计智能无人机航行控制系统,实现对无人机的精准控制。
二、智能无人机航行控制系统设计
1. 系统架构
智能无人机航行控制系统主要由传感器模块、数据处理模块、执行器模块三部分组成。传感器模块用于获取环境信息,数据处理模块对传感器获取的数据进行处理分析,执行器模块则根据处理结果控制无人机的航行。
2. 传感器模块
传感器模块是智能无人机航行控制系统中至关重要的部分,常用的传感器包括陀螺仪、加速度计、气压计等。这些传感器可以实时获取无人机的姿态、速度、高度等信息,为后续的数据处理提供基础。
3. 数据处理模块 数据处理模块负责对传感器获取的数据进行滤波、融合等处理,提取出有用的信息并进行分析。在C语言中,可以利用各种算法如卡尔曼滤波、PID控制等来实现数据处理模块的功能。
4. 执行器模块
执行器模块根据数据处理模块得出的结果,控制无人机的电机、舵机等执行器,实现对无人机航行状态的调节。通过C语言编程,可以编写相应的控制算法,实现对无人机的精准控制。
三、C语言在智能无人机航行控制系统中的应用
1. 高效性能
C语言作为一种高效的编程语言,在嵌入式系统中有着广泛的应用。其快速的运行速度和对硬件的直接操作使得C语言成为设计智能无人机航行控制系统的理想选择。
2. 灵活性
C语言具有较高的灵活性,程序员可以根据具体需求编写各种算法和函数,实现对无人机航行状态的精准控制。同时,C语言也支持指针操作等底层操作,方便与硬件进行交互。
3. 可移植性
由于C语言是一种通用性较强的编程语言,编写好的代码可以在不同平台上进行移植和调试。这意味着设计好的智能无人机航行控制系统可以适用于不同型号和品牌的无人机上。 四、总结
无人机智能控制系统的设计与实现
无人机智能控制系统的设计与实现
近年来,无人机技术得到了极大的发展和应用。在军事领域以及民用领域,无人机已经成为了重要的作战和监测工具。在这背后,智能控制系统的设计与实现起到了至关重要的作用。本文将从无人机智能控制系统的基础知识、设计原则和实现方法等方面进行探讨。
一、智能控制系统的基础知识
所谓智能控制,就是通过计算机等智能设备来感知和控制各种物理系统的行为,以实现对物理系统的精确控制。在无人机的应用中,智能控制系统就是利用计算机等设备来控制无人机的飞行行为,从而实现各种复杂的应用。
智能控制系统的基本组成包括传感器、执行器、调节器和控制器等。传感器用于感知各种物理量,比如温度、湿度、气压和加速度等;执行器用于控制物理系统的行动,比如电机、螺旋桨、舵机等;调节器用于将传感器获取到的信号进行处理,从而产生控制信号;控制器就是整个智能控制系统的核心部分,它负责将调节器产生的控制信号发送到执行器中,控制无人机进行飞行。
二、智能控制系统的设计原则
在设计无人机的智能控制系统时,需要遵循一些基本的设计原则。首先,应该根据无人机的实际应用需求来确定控制系统的结构和设计方案。在军事领域,无人机通常需要进行高速追逐、高强度作战行动等;在民用领域,无人机通常需要进行搜救、气象监测和工业巡检等任务。因此,不同的应用场景需要采用不同的控制系统结构和设计方案。
其次,设计智能控制系统时需要考虑控制算法的性能和可靠性问题。比如说,使用现代控制算法可以大大提高控制系统的精度和稳定性。在实际应用中,控制算法的最大误差应该控制在可接受的范围内,以保证系统的性能。 最后,还需要考虑系统的可扩展性和可重用性。设计控制系统时,应该采用模块化的设计方式,将功能模块依据功能分解拆分,以便后续的扩展和重用。
三、智能控制系统的实现方法
在实现无人机的智能控制系统时,一般会采用软硬件结合的方式。硬件主要包括嵌入式计算机、传感器和执行器等;软件主要包括控制算法、运动规划和仿真等。
一体化智能防控无人机系统设计与实现
一体化智能防控无人机系统设计与实现
摘要:近些年,随着我国无人机系统智能化程度以及相关的自主水平的不断提高,加上,现代信息技术的发展,人机智能结合的相互控制逐渐被广泛应用。无人机系统自主控制的关键技术正在不断完善,突破创新,克服和解决当前存在的不足和问题,希望能够促使无人机系统得到进一步发展。
关键词:一体化;智能防控;无人机系统;设计;实现
引言
担负弹药储供保障任务的弹药仓库,以及野战(野外)条件下各类弹药储存设施,大都占地面积大、人员编制少、执勤点位少、消防措施简单、安全管控难,且大都地处植被茂密的山区,无论是战时还是平时,受技术安全管理、自然环境、人为因素影响,时刻面临火灾、偷盗、燃爆、泄露等重大隐患风险,一旦发生这些事故,损失巨大。实战化演练或战时野外弹药库的安全防护措施更是薄弱,亟须在技术防范、智能防控上寻求突破,实现由静态固定设置、只具备图像摄取功能的安防系统向动态定期自动巡检、险情发现与处置一体智能安全防控方向转变。针对当前这种迫切需求,以及适应国家军队智能化、无人化装备发展趋势,需要研制一种集巡检、险情监测、实时报警、高效处置等功能于一体的智能无人防控系统。
1无人机系统自主控制的关键技术概述
1.1无人机系统自主控制的关键技术发展需求
加强无人机系统全面的环境感知能力,不断提高无人机系统自主控制技术的智能认知能力。相对于现有的无人机自主控制技术而言,未来的无人机系统自主控制技术更应该侧重于智能化的发展,以便为复杂的发展环境提供专业的技术支持。
加强无人机系统自主控制技术中自主导航和规划的能力,能够实现自主控制,达到精确的导航定位,使无人机系统自主控制技术能够发挥最大的自主性、灵活性和抗干扰性能力,提升无人机系统的自主规划能力,为无人机系统自主控制技术提供保障。
加强无人机系统的学习适应能力,不断与其他智能设备进行科学的融合,提高系统智能化水平,从而实现无人机系统的自主控制技术与有人系统控制技术得到高效的协同作用。
飞行器的智能控制系统设计
飞行器的智能控制系统设计
在现代科技的飞速发展下,飞行器的应用范围越来越广泛,从民用航空到军事领域,从太空探索到无人机快递,飞行器在我们的生活中扮演着越来越重要的角色。而一个高效、稳定、智能的控制系统对于飞行器的性能和安全性至关重要。本文将探讨飞行器智能控制系统的设计,从多个方面阐述其关键技术和实现方法。
一、飞行器智能控制系统的概述
飞行器智能控制系统是一种能够自主感知环境、做出决策并执行相应动作的系统。它融合了传感器技术、计算机技术、控制理论和人工智能等多个领域的知识,旨在实现飞行器的精确控制、优化性能和提高可靠性。
与传统的控制系统相比,智能控制系统具有更强的适应性和自学习能力。它能够根据不同的飞行条件和任务需求,自动调整控制策略,以达到最佳的飞行效果。例如,在遭遇强风或气流干扰时,智能控制系统可以迅速做出反应,调整飞行器的姿态和动力,保持稳定飞行。
二、飞行器智能控制系统的关键技术
1、 传感器技术
传感器是飞行器智能控制系统的“眼睛”和“耳朵”,负责收集飞行器的各种状态信息,如位置、速度、姿态、加速度、温度、压力等。常用的传感器包括惯性测量单元(IMU)、全球定位系统(GPS)、气压计、风速计等。为了提高传感器的精度和可靠性,通常采用多传感器融合技术,将多个传感器的数据进行综合处理,以获得更准确的飞行器状态信息。
2、 控制算法
控制算法是飞行器智能控制系统的核心,它根据传感器收集到的信息,计算出控制指令,驱动飞行器的执行机构,实现对飞行器的控制。常见的控制算法包括比例积分微分(PID)控制、模型预测控制(MPC)、自适应控制、鲁棒控制等。近年来,随着人工智能技术的发展,基于神经网络、模糊逻辑和强化学习的控制算法也逐渐应用于飞行器控制系统中,取得了较好的控制效果。
3、 通信技术
良好的通信技术是保证飞行器智能控制系统正常运行的关键。飞行器与地面控制站之间需要进行实时的数据传输,包括飞行器的状态信息、控制指令和任务信息等。目前,常用的通信方式包括无线电通信、卫星通信和网络通信等。为了提高通信的可靠性和抗干扰能力,通常采用加密技术、纠错编码和多信道备份等措施。