
电力拖动自动控制系统论文
东华大学研究生课程论文封面
教师填写:
得分
任课教师签名
年 月 日
学生填写:
姓名 洪豪 学号 2151208
专业 控制工程 导师 周武能
课程名称 电力拖动自动控制系统
任课教师 孔维健 课程学分 2
上课时间 20 15 至20 15 学年 第 1 学期 星期 3
递交时间 2015年 12 月 29 日
本人郑重声明:我恪守学术道德,崇尚严谨学风。所呈交的课程论文,是本人独立进行研究工作所取得的成果。除文中已明确注明和引用的内容外,本论文不包含任何其他个人或集体已经发表或撰写过的作品及成果的内容。论文为本人亲自撰写,我对所写的内容负责,并完全意识到本声明的法律结果由本人承担。
论文作者签名: 洪豪
注:本表格作为课程论文的首页递交,请用水笔或钢笔填写。 1 异步电机的矢量控制理论
本章首先阐述异步电动机的三相坐标系下的数学模型,然后根据坐标变换理论,得到了它在两相静止坐标系下和两相同步坐标系下的数学方程,在此基础之上介绍了异步电机的矢量控制原理【14】。
1.1 异步电机的数学模型
由于异步电机矢量控制调速系统的控制方式比较复杂,要确定最佳的方式,必须对系统动静态特性进行充分的研究。异步电机本质上是一个高阶、非线性、强耦合的多变量系统,为了便于研究,一般进行如下假设:
(1)三相定子绕组和转子绕组在空间均分布,即在空间互差120o所产生的磁动势沿气隙圆周按正弦分布,并忽略空间谐波;
(2)各相绕组的自感和互感都是线性的,即忽略磁路饱和的影响;
(3)不考虑频率和温度变化对电阻的影响;
(4)忽略铁耗的影响。
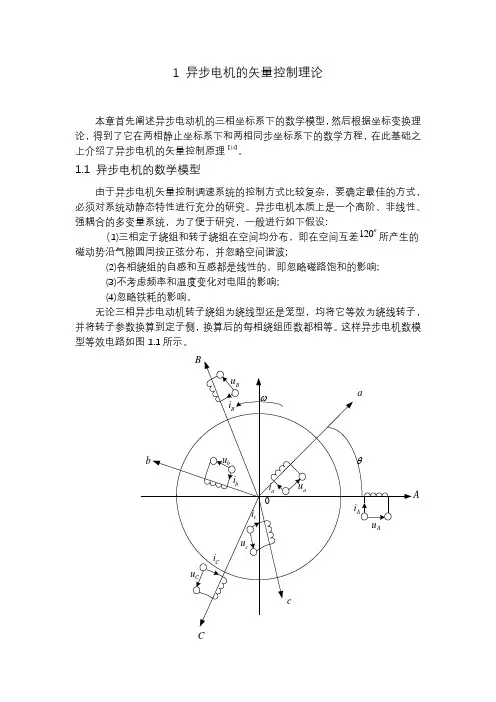
无论三相异步电动机转子绕组为绕线型还是笼型,均将它等效为绕线转子,并将转子参数换算到定子侧,换算后的每相绕组匝数都相等。这样异步电机数模型等效电路如图1.1所示。
图1.1 异步电机的物理模型
图1.1中,定子三相对称绕组轴线A、B, C在空间上固定并且互差120o ,转子对称绕组的轴线a、b、 c随转子一起旋转。我们把定子A相绕组的轴线作为空间参考坐标轴,转子a轴和定子A轴间的角度作为空间角位移变量。规定各绕组相电压、电流及磁链的正方向符合电动机惯例和右手螺旋定则。这样,我们可以得到异步电机在三相静止坐标系下的电压方程、磁链方程、转矩方程和运动方程。
1.1.1 异步电机在三相静止坐标系下的数学模型
1、三相定子绕组的电压平衡方程为
(1-1)
式中以微分算子P代替微分符号
相应地,三相转子绕组折算到定子侧的电压方程
(1-2)
式中:,,,,,ABCabcuuuuuu为定子和转子相电压的瞬时值;
,,,,,ABCabciiiiii为定子和转子相电流的瞬时值;
,,,,,ABCabc 为定子和转子相磁链的瞬时值; Li,srRR为定子和转子电阻。
将定子和转子电压方程写成矩阵形式:
(1-3)
2、磁链方程
由于绕组的磁链是它本身的自感磁链和其它绕组对它的互感磁链之和,因此,根据图1-1可列出三相异步电机的磁链方程
(1-4)
或者写成: (1-5)
式中L是6x6电感矩阵,其中对角线上元素是各绕组的自感,其余元素是各烧组间的互感。与电机绕组交链的磁通主要有两类:一类是只与一相绕组交链而不穿过气隙的漏磁通;另一类是穿过气隙的互感磁通,称为主磁通。对于各相绕组,它所交链的磁通是主磁通与漏磁通之和,因此
定子各相自感为
AABBCCmssLLLLL (1-6)
转子各相自感为:
aabbccmsrLLLLL (1-7)
在假设气息磁通为正线分布的条件下,两相绕组间的互感为:
/2ABACBCBACACBmLLLLLLL (1-8)
/2abacbcbacacbmLLLLLLL (1-9)
cosAaBbCcaAbBcCmLLLLLLL(1-10)cos(120)AbBaBccBCaaCmLLLLLLL
(1-11)
(240)AccABaaBCbbCmLLLLLLL
(1-12)
从以上方程可知,定子绕组和转子绕组之间的互感与转子位置角 有关,它们是变参量,这是系统非线性的一个根源。将方程(1-8)--(1-12)带入式(1-4),即可得到磁链方程。
3、电磁转矩方程
由机电能量转换原理,可得到电磁转矩方程
(1-13)
从上式可以看出,电磁转矩是定子电流、转子电流及角的函数,是一个多变量,非线性且强耦合的函数。
4、运动方程 1013221322ABCiiiii 电机的运动方程为
(/)(/)(/)elNrnrTTJPddtDp (1-14)
式中 lT 为负载转矩; J为转动惯量。
对于恒转矩负载,阻尼系数D=0,则有
(1-15)
1.1.2 坐标变换及变换矩阵
如果将交流电机的物理模型等效地变换成类似直流电机的模式,分析和控制问题就可以大为简化。上节中得到的异步电机动态数学模型非常复杂,要分析和求解这些非线性方程显然是非常困难的,即便是做了一些假设,要画出清晰的结构图也并不容易。采用坐标变换的方法可以使变换后的数学模型容易处理一些,有利于异步电机的分析和控制。因此,坐标变换是实现矢量控制的关键。由异步电动机坐标系可以看到,它涉及到了两种坐标变换式:3s/2s变换和2s/2r旋转变换,又称克拉克(Clark)变换和2s/2r变换即派克(Park)变换。通过坐标变换的方法,使得变化后的数学模型得到简化。
1. 3/2变换(Clark变换)
由电机学原理可知,交流电机三相对称的静止绕组A、B、C,通以三相平衡的正弦电流 Ai、Bi 、Ci 时,产生的合成磁动势是旋转磁动势F,且以同步转速1旋转。两相绕组的轴线分别为、 ,空间位置相差90,构成、 两相静止坐标系(坐标轴逆时针超前坐标轴90)。在该两相固定绕组 、
中,加时间上相差90的两相平衡交流电流 i、i时,同样也可以产生与三相定子合成磁动势相同的空间矢量F,且同步角频率为 1。三相异步电动机的定子三相绕组和与之等效的两相异步电动机定子绕组、 ,各相磁势矢量的空间位置如图1.2所示。
根据变换前后总磁动势不变和变换前后总功率相等的原则,3s/2s变换用矩阵可表示为
(1-16)
图1.2 三相静止到两相静止变换
其反变换式如下:
(2-17)
因此,经过3s/2s变换,可以将三相异步电机模型变换为两相正交的异步电机模型。
2、旋转变换(Park变换)
从图1.3中的两相静止坐标系到两相旋转坐标系M, T的变换称作Park变换,简称2s/2r变换,其中s表示静止,r表示旋转。如图1-3所示,其中,静止坐标系的两相交流分量和旋转坐标系的两个直流分量产生同样大小的同步旋转磁动势。
图1.3 两相静止到两相旋转变换 relndJTTpdtrelndJTTpdt 根据图1.3的几何关系写成矩阵形式如下
(1-18)
旋转反变换如下:
(1-19)
其中为M-T坐标和静止的夹角
1.1.3 异步电机在两相坐标系下的数学模型
上面分析得到了异步电机的动态数学模型,为了矢量控制分析,必须把它转换为M-T旋转坐标系下的数学模型,因此,必须先将三相静止坐标系下的模型转换为两相静止坐标系下的模型。然后,通过旋转变换将异步电机模型转换到M-T坐标系中,其结果如下所示。
1、异步电机在两相静止坐标系的数学模型
经过3s/2s变换,就得到了三相异步电机在两相静止坐标系下的数学模型。
(1) 电压方程
(1-20
(2)磁链方程
(1-21)
(3)电磁转矩方程
()enmsrsrTpLiiii (1-22)
(4)运动方程
(1-23)
在 坐标系中绕组都落在两根相互垂直的轴上,两组绕组间没有耦合,矩阵中所有元素均为常系数,消除了异步电动机在三相静止坐标系上的数学模型中的一个非线性的根源。
1.1.4 异步电机在两相同步旋转坐标系的数学模型
两相旋转坐标系以同步转速旋转,经过3s/2r变换,就得到了异步电机在任意两相同步旋转坐标系上的数学模型:
(1) 电压方程
(1-24)
式中:1表示定子的同步角频率,s表示转差角频率
(2) 磁链方程
(1-25)
(3) 电磁转矩方程
()enmstrmsmrtTpLiiii (1-26)
(4)运动方程
(1-27) 1VRVR控制器2s/3s变换电流控制变频器3s/2s变换等效直流电机模型反馈信号异步电机模型*mi*ti*i*i*Ai*Bi*CiAiBiCiiimitir给定转速信号式(1-24)-(1-27)是矢量控制中重要的方程式,接下来的基于转子磁场定向的矢量控制都要依据这些方程式。
1.2 异步电机矢量控制
矢量控制(vector control)理论,是在20世纪70年代初由美国学者和德国学者各自提出的,以后在实践中经过改进,形成了现在普遍采用的矢量控制方法,矢量控制的基本思想是:按照旋转磁场等效的原则,通过一系列的坐标变换(矢量变换),把定子电流分解成互相垂直的励磁分量和转矩分量,在交流调速系统中,如果能保持励磁分量不变,控制转矩分量,就可以像控制直流电机那样控制交流电机了。它们的诞生使交流变频调速技术大大的迈进了一步,以后,在实际中许多学者进行了大量的工作,经过不断的工作,不断的改进,历经30多年的时间,达到了可与直流调速系统相媲美的程度。
1.2.1 矢量控制的原理
通过前面的分析我们可以发现,异步电机的矢量控制理论【15】【16】,就是以产生同样的旋转磁动势为准则,在三相坐标系下的定子交流电流Ai、Bi 、Ci 通过3s/2s变换,可以等效成两相静止坐标系下的电流i 、i,再经过同步旋转变换,把电机定子电流分解成互相垂直的励磁电流 Mi和转矩电流Ti。当观察着站在铁心上,并与坐标系一起旋转时,交流电机便等效成了直流电机。其中,交流电机的转子总磁通r就变成了等效的直流电机的磁通,M绕组相当于直流电机的励磁绕组,Mi相当于励磁电流,T绕组相当于伪静止绕组,Ti相当于与转矩成正比的电枢电流。以上这些等效关系可以用2.4所示的结构图来表示,图中,Ai 、Bi、Ci 为三相交流输入,r为转速输出。
电力拖动自动控制系统实验报告
电⼒拖动⾃动控制系统实验报告
电⼒拖动⾃动控制系统实验
实验⼀转速反馈控制直流调速系统的仿真
⼀、实验⽬的1、了解MATLAB下SIMULINK软件的操作环境和使⽤⽅法。
2、对转速反馈控制直流调速系统进⾏仿真和参数的调整。
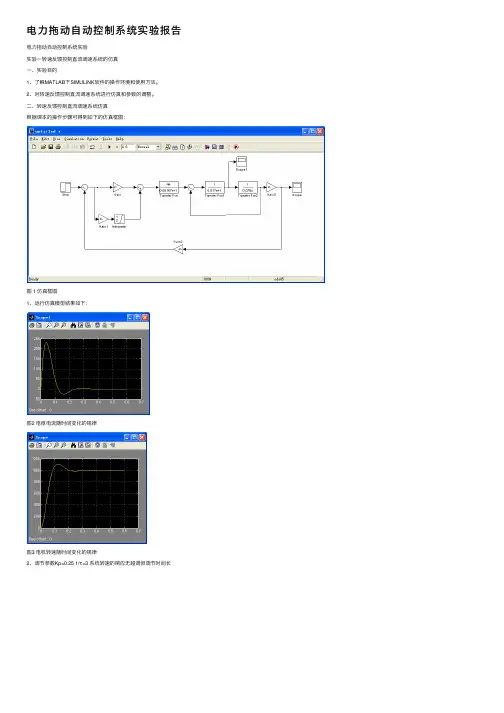
⼆、转速反馈控制直流调速系统仿真根据课本的操作步骤可得到如下的仿真框图:
图 1 仿真框图1、运⾏仿真模型结果如下:
图2 电枢电流随时间变化的规律
图3 电机转速随时间变化的规律2、调节参数Kp=0.25 1/τ=3 系统转速的响应⽆超调但调节时间长
3、调节参数Kp=0.8 1/τ=15 系统转速的响应的超调较⼤,但快速性较好
实验⼩结
通过本次实验初步了解了MATLAB下SIMULINK的基本功能,对仿真图的建⽴了解了
相关模块的作⽤和参数设置。并可将其⽅法推⼴到其他类型控制系统的仿真中。
实验⼆转速、电流反馈控制直流调速系统
仿真
⼀、实验⽬的及内容
了解使⽤调节器的⼯程设计⽅法,是设计⽅法规范化,⼤⼤减少⼯作计算量,但⼯程设计是在⼀定近似条件下得到的,⽤MATLAB仿真可根据仿真结果对设计参数进⾏必要的修正和调整。
转速、电流反馈控制的直流调速系统是静、动态性能优良、应⽤最⼴泛的直流调速系统,对于需要快速正、反转运⾏的调速系统,缩短起动、制动过程的时间成为提⾼⽣产效率的关键。为了使转速和电流两种负反馈分别起作⽤,可在系统⾥设置两个调节器,组成串级控制。
⼀、双闭环直流调速系统两个调节器的作⽤1)转速调节器的作⽤
(1)使转速n跟随给定电压*m
U变化,当偏差电压为零时,实现稳态⽆静
差。
(2)对负载变化起抗扰作⽤。
(3)其输出限幅值决定允许的最⼤电流。2)电流调节器的作⽤
(1)在转速调节过程中,使电流跟随其给定电压*
i
U变化。
(2)对电⽹电压波动起及时抗扰作⽤。
(3)起动时保证获得允许的最⼤电流,使系统获得最⼤加速度起动。
(4)当电机过载甚⾄于堵转时,限制电枢电流的最⼤值,从⽽起⼤快速的安全保护作⽤。当故障消失时,系统能够⾃动恢复正常。三、电流环仿真模型设计
基于PLC的电梯自动控制系统设计_毕业设计论文
海 南 大 学
毕 业 论 文(设计)
题 目:电梯自动控制系统的设计
学 院:机 电 工 程 学 院
系 别:电 气 工 程 系
专 业:电气工程及其自动化
完成日期:2013年 5 月10日
电梯自动控制系统设计
II 摘 要
随着经济的发展,现代城市中的高层建筑日益增多,电梯成为人们日常生活必不可少的工具。而电梯性能的好坏,除了电机等硬件以外,电梯控制系统是其核心因素。目前电梯控制系统主要有三种控制方式:继电器控制系统、PLC控制系统、微机控制系统。继电器控制系统由于故障率高、可靠性差、控制方式不灵活以及消耗功率大等缺点,目前已逐渐被淘汰。微机控制系统虽在智能控制方面有较强的功能,但也存在抗扰性差、系统设计复杂,一般维修人员难以掌握其维修技术等缺陷。实践表明可编程序控制器对电梯进行控制优于传统的继电器控制,其性能有很大改善。因此,本设计采用可编程序控制器实现对五层电梯的自动控制。论文内容主要包括对电梯发展和可编程序控制器的介绍,电梯系统软硬件设计,控制系统的程序编制和仿真。结果表明,该方案切实可行。
关键词: 可编程序控制器;电梯自动控制;仿真
电梯自动控制系统设计
III Abstract
Along with the economic development, increasing number of high-rise buildings in
the modern city, elevators become an indispensable tool of daily living. And lift
performance for better or worse, in addition to hardware such as motor, the elevator
control system is its core elements. At present there are mainly three kinds of control
《电力拖动自动控制系统》课程综述
《电力拖动自动控制系统》课程综述
1
电力拖动自动控制系统
电力拖动自动控制系统简介
电力拖动自动控制系统包括:直流调速系统和交流调速系统。直流调速系统包括:直流调速方法、直流调速电源和直流调速控制。交流调速系统包括:交流调速系统的主要类型、交流变压调速系统、交流变频调速系统、绕线转子异步电机双馈调速系统——转差功率馈送型调速系统和同步电动机变压变频调速系统。
电力拖动自动控制系统课程内容介绍
第一篇 直流调速系统
闭环反馈直流调速系统
1.1 直流调速系统用的可控直流电源
根据前面分析,调压调速是直流调速系统的主要方法,而调节电枢电压需要有专门向电动机供电的可控直流电源。
常用的可控直流电源有以下三种:旋转变流机组——用交流电动机和直流发电机组成机组,以获得可调的直流电压。静止式可控整流器——用静止式的可控整流器,以获得可调的直流电压。直流斩波器或脉宽调制变换器——用恒定直流电源或不控整流电源供电,利用电力电子开关器件斩波或进行脉宽调制,以产生可变的平均电压。
1.2 晶闸管-电动机系统(V-M系统)的主要问题
本节讨论V-M系统的几个主要问题:(1)触发脉冲相位控制;(2)电流脉动及其波形的连续与断续;(3)抑制电流脉动的措施;(4)晶闸管-电动机系统的机械特性;(5)晶闸管触发和整流装置的放大系数和传递函数。
1.3 直流脉宽调速系统的主要问题
自从全控型电力电子器件问世以后,就出现了采用脉冲宽度调制(PWM)的高频开关控制方式形成的脉宽调制变换器-直流电动机调速系统,简称直流脉宽调速系统,即直流PWM调速系统。(1)PWM变换器的工作状态和波形;(2)直流PWM调速系统的机械特性;(3)PWM控制与变换器的数学模型;(4)电能回馈与泵升电压的限制。
1.4 反馈控制闭环直流调速系统的稳态分析和设计
本节提要:转速控制的要求和调速指标;开环调速系统及其存在的问题;闭环调速系统的组成及其静特性;开环系统特性和闭环系统特性的关系;反馈控制规律;限流保护——电流截止负反馈
电力电气拖动系统自动化控制的设计任务分析
电力电气拖动系统自动化控制的设计任务分析
发表时间:2019-07-15T11:08:53.170Z 来源:《中国电业》2019年第06期 作者: 陈开希
[导读] 本文概述了电气控制系统设计的基本任务和电力传动系统的自动控制原理。根据控制原理,提出了如何设计系统,设计电气控制任务,选择电机,设计电气控制电路。
广州艾博电力设计院有限公司 广东广州 510030
摘要:本文概述了电气控制系统设计的基本任务和电力传动系统的自动控制原理。根据控制原理,提出了如何设计系统,设计电气控制任
务,选择电机,设计电气控制电路。
关键词:电力;电气拖动系统;自动化控制;设计任务
中图分类号:TG333 文献标志码:A
1.电气控制系统设计的基本任务
电气控制系统的设计的基本工作是电气回路图、电气零件、布局、设置及布线图,以及外包零部件的制造在内的机械制造条件按照设计及开发的装置的制造及使用过程中维持必要的图纸及材料。目录列表、各个材料的消费量、设备的说明、以及其它信息。因为系统从预备
设计到技术设计到产品设计过程都与产品的质量和成本密切相关,所以在设计工作中需要先确立科学的设计方案,确立项目的实际见解。
恰当的设计理念和工程视角保证高质量的设计工作。电气控制系统的设计所需的基本条件如下。(1)熟悉所设计设备的总体技术要求和工作
流程,取得电气设计基础,最大限度地满足生产机械和电气控制系统过程的要求。(2)优化设计方案、适当处理电气机械关系、通过技术和
经济分析选择具有最佳性能比的电气设计方案,并且,该设计在满足要求的前提下是简单和合理的。(3)电动零件的正确使用和合理使用,
零部件的种类和规格的最小化。(4)为了确保使用的安全性和可靠性,请取得良好的平均使用时间指标。(5)慎重、积极地采用新技术及新过
程。
2.电力拖动系统自动控制原理及其设计
2.1控制原理
2.1.1电力拖动系统中电动机本身有各种反馈
包括速度反馈、电流反馈、电压反馈、频率反馈等等。电气驱动系统的控制部分主要由电气设备执行。控制部分是电保护,并且包括过流保护、热保护、未负担保护、短路保护等。已通过计算机系统实现了起动链、执行链、安全保护、信息表示等功能。
《电力拖动自动控制系统》课程设计报告
《电力拖动自动控制系统》课程设计报告(1) 枣庄职业学院毕业设计(论文)
第 2 页
┊
┊
┊
┊
┊
┊
┊
┊
┊
┊
┊
┊
┊
装
┊
┊
┊
┊
┊
订
┊
┊
┊
┊
┊
线
┊
┊
┊
目 录
一﹑前言 ……………………………………………………………………………2
1. 1设计目的…………………………………………………………………………2
1. 2设计内容…………………………………………………………………2
二﹑伺服系统的基本组成原理及电路设……………………………………2
1.伺服系统基本原理及系统框图………………………………………………2
三﹑调试后的图………………………………………………………………………8
四﹑设计心得与体会………………………………………………………………13
五﹑参考文献…………………………………………………………………………14
枣庄职业学院毕业设计(论文)
第 3 页
┊
┊
┊
┊
┊
┊
┊
┊
┊
┊
┊
┊
┊
装
┊
┊
┊
┊
┊
订
┊
┊
┊
┊
┊
线
┊
┊
┊
《电力拖动自动控制系统》课程设计报告
一、 前言
1.1设计目的和要求
1.使学生进一步掌握电力拖动自动控制系统的理论知识,培养学生工程设计能力和综合分析问题、解决问题的能力;
2 .使学生基本掌握常用电子电路的一般设计方法,提高电子电路的设计和实验能力;
3 .熟悉并学会选用电子元器件,为以后从事生产和科研工作打下一定的基础。
1.2设计内容
1、分析和设计具有三环结构的伺服系统,用绘图软件(matlab)画原理图还有波形图;
2、分析并理解具有三环结构的伺服系统原理。
二﹑伺服系统的基本组成原理及电路设计
2.1伺服系统基本原理及系统框图
伺服系统三环的PID控制原理
以转台伺服系统为例,其控制结构如图2-1所示,其中r为框架参考角位置输入信号, 为输出角位置信号. 枣庄职业学院毕业设计(论文)
电力拖动自动控制系统论文
ABCabcAuBuCuAiBiCiaubucuaibici01 异步电机的矢量控制理论
本章首先阐述异步电动机的三相坐标系下的数学模型,然后根据坐标变换理论,得到了它在两相静止坐标系下和两相同步坐标系下的数学方程,在此基础之上介绍了异步电机的矢量控制原理【14】。
1.1 异步电机的数学模型
由于异步电机矢量控制调速系统的控制方式比较复杂,要确定最佳的方式,必须对系统动静态特性进行充分的研究。异步电机本质上是一个高阶、非线性、强耦合的多变量系统,为了便于研究,一般进行如下假设:
(1)三相定子绕组和转子绕组在空间均分布,即在空间互差所产生的磁动势沿气隙圆周按正弦分布,并忽略空间谐波;
(2)各相绕组的自感和互感都是线性的,即忽略磁路饱和的影响;
(3)不考虑频率和温度变化对电阻的影响;
(4)忽略铁耗的影响。
无论三相异步电动机转子绕组为绕线型还是笼型,均将它等效为绕线转子,并将转子参数换算到定子侧,换算后的每相绕组匝数都相等。这样异步电机数模型等效电路如图1.1所示。
120oAAAsAsABBBsBsBCCCsCsCduiRiRpdtduiRiRpdtduiRiRpdt
图1.1 异步电机的物理模型
图1.1中,定子三相对称绕组轴线A、B, C在空间上固定并且互差 ,转子对称绕组的轴线a、b、 c随转子一起旋转。我们把定子A相绕组的轴线作为空间参考坐标轴,转子a轴和定子A轴间的角度作为空间角位移变量。规定各绕组相电压、电流及磁链的正方向符合电动机惯例和右手螺旋定则。这样,我们可以得到异步电机在三相静止坐标系下的电压方程、磁链方程、转矩方程和运动方程。
1.1.1 异步电机在三相静止坐标系下的数学模型
1、三相定子绕组的电压平衡方程为
120oaaararabbbrbrbcccrcrcduiRiRpdtduiRiRpdtduiRiRpdt/dudt(1-1)
“电力拖动自动控制系统”课程实验的改革
“电力拖动自动控制系统"课程实验的改革
朱高伟
(贵州电子信息职业技术学院,贵州凯里556000)
摘要:电气工程和自动化的专业的核心课程是“电力拖动自动控制系统”,是一门比较难的课程,它的教学
改革受到了多方面的关注。对于专业培养人才的需求为出发点,对电力拖动自动控制系统课程的教学内容和方法手
段以及实践环节进行了改革。在实践过程中,务实了课程的专业理论基础,优化了专业知识的结构也提升了学生对
学习的兴趣,调动了学.--a的积极性,使其动手实践能力和创新能力都得以提高。 关键词:电力拖动自动控制系统;课程;实验;改革
中图分类号:TN921—4 文献标识码:A 文章编号:1674—7712(2014)02—0076—01
电气工程和自动化专业的发展由来已久,但是为了适应
21世纪的社会需求和国家教育模式的改革,需要对高等学
校的教育模式改革,培养出具有全面的知识体系和创新能力
以及高素质的综合性人才。电子技术和计算机控制技术以及
改造的能力等是电气工程及自动化专业的学生必须具备的能
力,为其以后从事与电气工程专业相关的工作和研究打下基
础。为了培养出全面的高素质综合性人才,就需要对现有的
教学模式进行改革。
一、课程难度剖析
在学习电力拖动自动控制系统时,学生必须了解直流电
动机的工作原理和直流电动机系统中的电磁量以及机械量之
间的相互转换关系;了解可控直流电源的产生方法,知道在
控制系统中,可以根据控制对象来控制某一控制量的算法和
衡量控制系统性能的基本指标;掌握单片机的原理等。而要
实现学生对上面的知识的掌握,就要学习很多的知识,如自
动控制理论和电机以及计算机控制技术等多门学科,所以,
电力拖动自动化控制系统的知识面很广,要求的专业基础背
景高。而这对于学生来说,都是很难的课程,且要在学校这
段有限的时间学会,学透是很不容易的。
二、教学内容的改革,加强工程的应用 电气工程和自动化专业的课程教学内容主要是课程教学
试论电力拖动自动控制系统
试论电力拖动自动控制系统
张运锋 海南省机电工程学校海南海口 5711 01
【摘要】随着时代的发展,各种大型电器的应用使得电力需求不断增长,从而给电力拖动自动控制系统的自动化程度提出了更加高的要求。因而 本文主要从电力拖动控制系统的自动控制原理、控制方案、电动机选择、控制线路设计、设计基本原则、安全防护工作等方面进行了探讨。 【关键词】电力拖动自动控制系统设计原理原则方案 中图分类号:TM76文献标识码:A文章编号:1009—4067(2013)02—247—01
电力拖动自动控制系统在现代工业生产领域中被广泛的应用。其在
确保自身安全高效运行的同时还能满足现代企业的机械化生产需求,有 效保护继电器、电动器等电器元件,降低故障出现频率,确保企业安全
高效生产。 1.浅谈电力拖动控制系统的自动控制原理 电力拖动控制系统运行中,操控人员能得到有关电动机的各种信息
反馈。电气设备是电力拖动控制系统实现自动化机械控制的主要器件, 在运行过程中,计算机系统具有显示信息、连锁运行和安全保护等信息
显示功能,是实现电力拖动控制系统自动化控制的主要途径。操控人员 可以结合企业生产需要,利用计算机系统开展逻辑推算、编程和功能模
块化等工作。由此可见,实现电力拖动系统自动化控制的基本原理就是 计算机作为系统集控中心,在计算机中输入信号之后下达指令,再由信 号输出对指令进行严格执 ”。 2.浅谈电力拖动系统自动化控制方案的设计 电力拖动系统自动化控制方案的设计效果高低与整个系统的运行效 果有着直接的关联。通常情况下,当设计的方案具有宏观性和正确性, 那么生产设备的各项性能指标基本都能满足要求,即使在设计过程中某
一控制环节的设计出现了错误,也能经过相关的改进和测试满足要求的。
反之,如果设计的宏观方案有问题,那么就必须确保宏观方案的正确性
之后才能进行设计,否则一切将徒劳无功。电力拖动系统自动化控制方
案就是结合生产工艺要求的不同确定电动机的类型数量、运行传动方式 等控制参数,并与调研完毕的控制与工艺要求进行有机结合,从而成为 设计和选择电气元件的主要根据。 3.浅谈如何选择电力拖动系统的自动化控制电动机
电力拖动自动控制系统毕业论文
《电力拖动自动控制系统》
目录
摘要................................................................................................................................ 1
V-M双闭环直流可逆调速系统设计3.......................................................................... 2
1 设计任务及要求........................................................................................................ 2
1.1.技术要求 ..................................................................................................................... 2
1.2.设计内容 ..................................................................................................................... 2
2总体设计 .................................................................................................................................... 2
2.1主电路结构 .................................................................................................................... 2
电梯电力拖动控制系统的设计
电梯电力拖动控制系统的设计
摘要:电梯拖动的目的是为了给电梯的运行提供能源,是电梯正常运行的必要条件。本文通过分析电力拖动系统的运动规律的模型,建立了电梯的拖动模型。改变控制系统中的电气参数可以实现电梯的调速。
关键词:电梯 拖动系统
电梯的拖动控制系统将电网和电梯设备连接在一起,起到了传送和转化电能以及控制电梯运行的功能。通常情况下是由电动机、反馈单元和控制电动机的电路三部分组成。电梯是用来载人的设备,所以其运行过程中必须保证其安全、稳定、准确以及舒适。电梯控制系统起着控制和改变运行过程中相关参数的作用,是保证电梯可靠运行以及平滑调速的关键,是保证电梯各项性能的重要部分。
1 电梯拖动系统的模型和设计
一般对电力技术的研究是研究电动机的原理以及调速的方法、控制的实现等[1],在电机技术方面其主要建立在研究直流、交流、同步以及异步电动机的原理的基础之上[2]。电力拖动系统的调速方法一般遵循系统运动的基本方程,通过建立负载特性曲线和机械特性曲线的稳定交点,移动人为机械特性曲线进行调速[3]。
1.1 一般电力拖动系统的模型 对于电力系统的运动部分是由电动机转子、减速机构和负载运动三部分组成。其运动系统的模型为电磁转矩和负载转矩的差值[4],可以用下面的公式来表示:
式中ME为电磁转矩;ML为系统总阻力矩;J为转动惯量;Ω为电机轴旋转角速度,旋转角加速度。
在电力拖动系统中我们经常采用电机的飞轮惯量GD2和转速n来进行分析和计算,故上面的公式可以用下式来代替:
以上即为电力系统的基本运动方程式,当ME>ML时,ME=ML拖动系统加速运行,拖动系统恒速或者静止,ME<ML拖动系统减速运行。
1.2 电梯拖动系统模型的建立
电梯是人们上下楼时的主要交通工具,运行过程中会频繁的加速和减速,所以电梯的拖动系统要具有较高的运行效率,并且满足人们舒适感的要求[5]。
根据系统的要求,我们初步确定电梯运行过程中的速度曲线应该圆滑过渡,采用正弦速度曲线模型;负载特性曲线采用抛物线模型。 2 电梯拖动系统的调速和控制方式