
空间目标轨道分布特性分析实验报告
空间目标轨道分布特性分析实验报告
一、实验目的
1、了解空间目标轨道分布规律;
2、掌握TLE数据格式分析方法;
3、掌握空间目标高度分布特性分析方法与过程。
二、实验环境
Matlab或C语言
三、实验原理
1、空间目标及其分布
空间目标广义是指离地球表面120公里以外空间的所有目标,包括自然天体和人造天体。本研究报告中的空间目标系指环绕在地球周围数万公里内的人造天体,包括卫星、平台和运载,以及上述目标解体后形成的空间碎片。对这些人造目标进行监视属空间目标监视系统的范畴。
根据有关研究,环绕地球的空间目标数目大约为35,000,000,其中大小在1~10cm的约110,000个,大于10cm的在8000个以上。目前美国空间目标监视系统可对30cm以上的空间目标进行例行的日常观测,对10cm以上的目标可能观测到,但不能保证例行的日常跟踪。上述空间目标中,到2008年8月24日,被美国空间目标监视系统编目过的空间目标数目为33311个,其中21597个已经陨落,11714个仍在轨。
空间目标都有一定大小、形状,运行在一定轨道上,使得每一空间目标都有其独特的轨道特性、几何特性和物理特性。这些特性奠定了对空间目标进行定轨和识别的基础,尤其是在用航天器一般都有特定的外形、稳定的轨道、姿态、温度等特性,是空间目标识别的主要技术支撑。
空间目标监视的核心任务是对空间目标进行探测、跟踪和识别。获取空间目标的几何特征、物理特征和运动参数等重要目标信息,进而确定目标威胁度、警戒空间碰撞、提供安全告警信息,是实施防御性空间对抗和进攻性空间对抗的基础。其中在空间目标的识别过程中,空间目标的轨道特性是主要依据,而其几何特性和物理特性则是对其轨道特性的进一步补充。
空间目标的分布是指空间分布,空间分布由轨道分布体现,了解空间目标的轨道分布特征对探测系统的设计等都具有非常重要的参考价值。这里主要通过分析轨道根数的分布来完成空间目标分布的统计,主要从空间目标半长轴、偏心率和轨道倾角三个方面进行考虑。
2、TLE文件格式分析
NASA发布航天器轨道根数的文本文件是TLE格式,TLE文件有多种扩展名,包括*.wr、*.fr、*.gd、*.om、*.sd和*.tce等六种,NORAD的双行轨道根数保存在tce文件中,由两行组成,有效字符为数字0-9,大写字母A-Z、正负号、空格和句点。其格式如下[4]:
比特位
1 3 8 10 17 19 32 34 43 45 52 54 61 63 69
1 NNNNNC NNNNNAAA NNNNN.NNNNNNNN +.NNNNNNNN +NNNNN-N +NNNNN-N N NNNNN
2 NNNNN NNN.NNNN NNN.NNNN NNNNNNN NNN.NNNN NNN.NNNN NN.NNNNNNNNNNNNNN
包括的数据项有:行号、卫星编号、卫星密级、卫星国际编号(发射年份、年中序号、发射中产生的目标序列)、历元之年份、历元之天数、平动一阶导数、平动二阶导数、大气阻力项、定规模型的类型、和校验结果、轨道倾角、升交点赤经、偏心率、近地点幅角、平近点角、平均角速度、相对于历元的圈数。
具体定义见表1、2。
表1 双行根数第一行格式定义
序号 比特位 含义 示例
1.1 01 行号,取值为1 1
1.2 03-07 卫星编目号,5位十进制数表示,最多可编目99999个目标 23455
1.3 08 卫星密级分类标识,U表示非密,S表示秘密 U
1.4 10-11 卫星国际编号之发射年份,2位十进制数表示,如94代表1994年 94
1.5 12-14 卫星国际编号之年中序号,3位十进制数表示,如089表示当年的第89次次发射 089
1.6 15-17 卫星国际编号之本次发射中产生的目标序列,字符表示,如A表示本次发射中形成的第一个目标 A
1.7 19-20 历元之年份,2位十进制数表示,如97代表1997年 97
1.8 21-32 历元之天数,表示根数时刻在该年中的天数(Day of
the Year),小数点后保留8位有效数字(精确到1ms) 320.90946019
1.9 34-43 平动一阶导数20.n,单位为圈数/天2 .00000140
1.10 45-52 平动二阶导数60n,单位为圈数/天3,表示方法为一种调整的指数形式,前6位为0~1的小数部分,后2位为指数部分,如-12345-6为-0.12345*10-6 00000-0
1.11 54-61 大气阻力项之B*0*21ρmSCBD,ρ0为参考点大气密度),单位为1/ae(ae为地球半径),表示方法同1.10 10191-3
1.12 63 生成该星历所采用的定轨模型的类型,对外公布的编目中将此值统一设为0,表示由SGP4/SDP4模型生成,NORAD内部为1=SGP,2=SGP4,3=SDP4,4=SGP8,5=SDP8 0
1.13 65-68 一般情况下表示该目标的轨道根数编号(即更新次数),但在空间监视中心从夏延山主用中心切换到海军备用中心时,该值可能有误 262
1.14 69 和校验结果,具体过程是:略去所有空格、加号、字符、小数点,视负号为1,将所有数字相加,除以10后的余数(即和的最后一位)。该校验约可查出90%的错误 1
表2 双行根数第二行格式定义
序号 比特位 含义 示例
2.1 01 行号,取值为2 2
2.2 03-07 卫星编号 23455
2.3 09-16 轨道倾角,单位:度 99.0090
2.4 18-25 轨道升交点赤经,单位:度 272.6745
2.5 27-33 轨道偏心率,小数表示(即1234567为0.1234567) 0008546
2.6 35-42 近地点幅角,单位:度 223.1686
2.7 44-51 平近点角,单位:度 136.8816
2.8 53-63 平均角速度,单位:圈/天 14.11711747
2.9 64-68 相对于历元的圈数(发射后首次过升交点为第一圈),单位:圈 14849
2.10 69 同1.14 5
其中,需要说明的是:
(1)1.2为NORAD根据目标初次发现所制定的编目号;
(2)1.4~1.6是遵守国际公约依据最终发射时间的编号,与美国宇航局(NASA)的国家空间科学数据中心(NSSDC)等一致;
(3)1.7~1.8的历元采用平太阳时。
以下是NORAD公布的第一颗全球星的双行根数,供对比参考。
GLBALSTAR 01
1 25162U 98008 00069.18987500 -.00000104 00000-0 00000-0 0 3422
2 25162 52.0028 117.1248 0000635 142.9613 217.1298 12.62272059 95313
通过对空间目标轨道信息的分析,确定将从tce文件中提取的数据项有卫星编号、轨道倾角、升交点赤经、偏心率、近地点幅角、平近点角、平均角速度。
四、实验内容
1、分析两行根数(TLE)的数据格式;
用matlab读取*.TCE文件,本实验主要用的是fopen、importdata和str2num三个函数,先用fopen函数打开文件,然后用importdata函数将原文件中的数据以struct型读取出来,并存入S矩阵,其结构如下:
代码如下:
S=fopen('stkSatDbAll.tce');
S=importdata('stkSatDbAll.tce');
采用此种方法读取的数据,可以将原文件中的卫星编号、轨道倾角和轨道偏心率等信息直接以类似矩阵的形式存放,只是数据格式为cell型,暂无法直接进行运算:
利用以下代码提取含有六个轨道根数的偶数行:
[m1 n1]=size(S.textdata);
[m2 n2]=size(S.data);
for i=2:2:m1
for j=1:n1
A(i/2,j)=S.textdata(i,j);%提取偶数行
end
end
又观察看出,卫星的角速度数据存放在S.data矩阵的第一列,卫星的轨道倾角数据和偏心率数据分别存放在cell型数据S.textdata的第3列和第5列,将其分别提取出来:
for i=2:2:m2
for j=1:n2
B(i/2,j)=S.data(i,j); %角速度
end
end
for i=1:m1/2
A1(i)=A(i,3);
end
A1=A(:,3); %轨道倾角
A2=A(:,5); %偏心率
然后再利用str2num函数将数据格式转换为可以计算的矩阵形式:
for i=1:length(A1);
A_qingjiao(i,1)=str2num(A1{i,1});
end
for i=1:length(A2);
A_pianxinlv(i,1)=str2num(A2{i,1})*1e-7;
end
2、对目前在轨目标半长轴、偏心率和轨道倾角的分布规律进行统计分析;
(1)在轨目标轨道倾角分布规律统计
首先用直方图进行倾角的频数分布统计,分为90个区间,统计图表如下:
05010015005001000150020002500
从上图可以看出轨道倾角的大致分布情况,有一部卫星的倾角在0度至30度之间,而倾角在50度附近的卫星数量较少,60至80之间也有较多卫星分布,90至100度倾角之间卫星的分布密度最大,到了110度往上,就很少有卫星存在了。
编写代码更细一步统计卫星分布情况,列出表格如下:
倾角/度 数量 倾角/度 数量
0—10 847 75-80 72
10—20 487 80-82 208
20—30 338 82-83 1024
30—40 158 83-90 375
40—50 123 90-98 497
50-60 208 98-99 1639
60-65 562 99-100 1106
65-70 963 100-110
753
70-72 384 110-150 29
72-75 822
总计 10595
(2)在轨目标偏心率分布规律统计
下图为用直方图进行倾角的频数分布统计,分为20个区间,统计图表如下:
00.10.20.30.40.50.60.70.80.90100020003000400050006000700080009000
由表格可以看出,卫星轨道偏心率在0——0.1之间分布最多,最为密集,同时也反映出大多数卫星的轨道都是近圆轨道,更详细的分布情况如下所示:
偏心率/度 数量
等于0 0
0-0.001 1361
0.001-0.005 3033
卫星遥感轨迹实验报告(3篇)

第1篇
一、实验目的
1. 了解卫星遥感的基本原理和操作流程。
2. 掌握卫星遥感数据采集、处理和分析的方法。
3. 通过实验,验证卫星遥感技术在实际应用中的有效性。
二、实验背景
随着科技的发展,卫星遥感技术在环境监测、资源调查、灾害预警等领域发挥着越来越重要的作用。本实验旨在通过模拟卫星遥感数据采集、处理和分析过程,使学生了解卫星遥感技术的应用。
三、实验内容
1. 卫星遥感数据采集
- 选择合适的卫星遥感数据源,如Landsat、MODIS等。
- 根据实验需求,设置遥感影像的采集区域、时间范围和分辨率等参数。
- 下载并存储遥感影像数据。
2. 遥感影像预处理
- 对遥感影像进行几何校正,消除几何畸变。
- 对遥感影像进行辐射校正,消除大气、传感器等因素引起的辐射失真。
- 对遥感影像进行大气校正,消除大气影响。
3. 遥感影像分析
- 利用遥感影像分析软件(如ENVI、ArcGIS等),对遥感影像进行解译和分析。
- 分析遥感影像的纹理、颜色、形状等特征,提取地表信息。
- 结合野外调查数据,对遥感影像分析结果进行验证。
4. 实验案例分析 - 以实际案例为背景,分析卫星遥感技术在环境监测、资源调查、灾害预警等领域的应用。
- 结合实验结果,总结卫星遥感技术的优势和局限性。
四、实验步骤
1. 准备实验材料:计算机、遥感影像数据源、遥感影像分析软件等。
2. 数据采集:选择合适的卫星遥感数据源,设置采集参数,下载并存储遥感影像数据。
3. 遥感影像预处理:对遥感影像进行几何校正、辐射校正和大气校正。
4. 遥感影像分析:利用遥感影像分析软件,对遥感影像进行解译和分析。
5. 实验案例分析:结合实际案例,分析卫星遥感技术的应用。
6. 实验总结:总结实验结果,分析卫星遥感技术的优势和局限性。
五、实验结果与分析
1. 遥感影像预处理结果:经过几何校正、辐射校正和大气校正,遥感影像质量得到明显提高。
空间分析实验报告
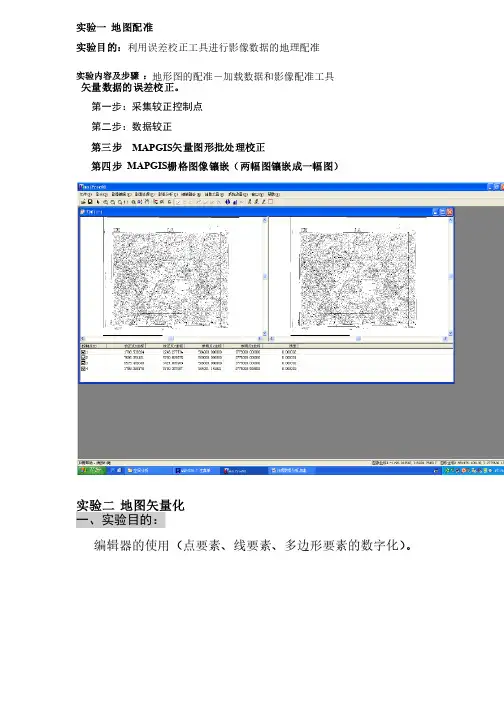
实验一 地图配准
实验目的:利用误差校正工具进行影像数据的地理配准
实验内容及步骤 :地形图的配准-加载数据和影像配准工具 矢量数据的误差校正。
第一步:采集较正控制点
第二步:数据较正
第三步 MAPGIS矢量图形批处理校正 第四步 MAPGIS栅格图像镶嵌(两幅图镶嵌成一幅图)
实验二 地图矢量化 一、实验目的:
编辑器的使用(点要素、线要素、多边形要素的数字化)
。
二、实验内容及步骤
1 矢量化步骤与系统环境设置矢量化步骤与系统环境设置
2线、点的输入及编辑操作线、点的输入及编辑操作
一定要注意,对于线的操作,要在“线编辑”中找相应的命令。
对于点的操作,要在“点编辑”中找相应的命令。对于点的操作,要在“点编辑”中找相应的命令。
3 造区造区
4 生成图框生成图框
已知图的四个角的经、纬度,生成标准图框。已知图的四个角的经、纬度,生成标准图框。
实验三 等高线自动赋值
一、实验目的
等高线的属性编辑和高程自动赋值。等高线的属性编辑和高程自动赋值。
二、实验内容及步骤
单击系统主界面中“图形处理”菜单下的“输入编辑”子系统单击系统主界面中“图形处理”菜单下的“输入编辑”子系统 在左边的“工程管理窗口”中单击右键,弹出快捷菜单,单击“添加项目”
命令命令
单击“线编辑”菜单下“参数编辑”命令中的“编辑线属性结构”命令则系
统弹出“编辑属性结构”对话框,给“KU6_3.WL”线文件添加一“高程”属性
字段; 单击“矢量化”菜单下的“高程自动赋值”命令;然后将鼠标放在等高线的
中央,按住左键拖动;然后再次单击左键,则系统会弹出“高程增量设置”对话
框,假设当前的高程值为1000,高程距为
-10(可以知道这个生成的地形应该为
一山峰); 然后单击“确定”按钮,即可实现等高线自动赋值;剩余部分的等高线(即上图中黑色的等高线)赋值的方法如下:先通过查询属性,查询如图中红
色所示的线的高程值,直到为680;则其左侧的线就可以推断出其当前的高程值
空间自相关实验报告
空间自相关实验报告
一、实验目的
本实验旨在通过对空间自相关的实验研究,探索不同地点之间的空间相关性,并分析相关性的程度及其在实际应用中的意义。
二、实验原理
空间自相关是指地理空间上相邻区域之间的相关性。通过计算不同区域之间的相关系数,可以评估地理现象的空间分布规律和空间片面性。实验中常用的空间自相关指标有Moran's I和Getis-Ord Gi*。
Moran's I是一种统计量,用于衡量地理空间中一个变量的空间自相关程度。它的值范围从-1到+1,其中-1表示完全负相关,+1表示完全正相关。在本实验中,我们借助Moran's I指标评估城市居民收入在空间上的相关性。
Getis-Ord Gi*是另一种常用的空间自相关指标,它衡量了一个地区与其邻近地区的值的高低关系。正值表示高值区聚集,负值表示低值区聚集。在本实验中,我们将借助Gi*指标探究城市的犯罪率分布情况。
三、实验步骤
1. 数据收集:收集所需的城市居民收入数据和犯罪率数据。
2. 数据处理:将数据进行清洗和预处理,确保数据的准确性和一致性。
3. 计算Moran's I:利用空间权重矩阵,计算居民收入的Moran's I值,得出相关性程度。
4. 计算Gi*:利用空间权重矩阵,计算犯罪率的Gi*值,得出分布情况。
5. 结果分析:根据计算结果,绘制相关的空间自相关图表,并进行解读和分析。
四、实验结果 1. Moran's I:通过计算居民收入的Moran's I值,我们得到了相关性系数为0.65,表明城市居民收入在空间上呈现出较强的正相关性。这说明城市中高收入人群区域和低收入人群区域相对集中,呈现出了空间聚类的现象。
2. Gi*:通过计算犯罪率的Gi*值,我们发现一些地区呈现出犯罪率聚集的情况。具体而言,城市中心区域和一些经济欠发达地区的犯罪率相对较高,而郊区和经济发达地区的犯罪率相对较低。
五、实验结论
通过本实验,我们可以得出以下结论:
空间时序分析实验报告(3篇)
第1篇
一、实验背景
空间时序分析是一种将空间数据和时序数据相结合的方法,通过对空间数据的时序变化进行分析,揭示地理现象在时间和空间上的演变规律。随着地理信息科学和计算机技术的快速发展,空间时序分析在资源管理、城市规划、环境监测等领域得到了广泛应用。本实验旨在通过空间时序分析方法,分析某地区土地利用变化规律,为土地利用规划和管理提供依据。
二、实验目的
1. 掌握空间时序分析方法的基本原理和操作步骤;
2. 分析某地区土地利用变化规律,为土地利用规划和管理提供依据;
3. 提高对空间数据的处理和分析能力。
三、实验数据
1. 实验数据来源:某地区1985年至2015年的土地利用遥感影像数据;
2. 数据格式:地理信息系统(GIS)格式,包括影像数据和属性数据;
3. 数据预处理:对遥感影像数据进行预处理,包括辐射校正、几何校正、拼接等。
四、实验方法
1. 空间时序分析方法:
(1)空间自相关分析:利用Moran's I指数分析土地利用变化的空间自相关性;
(2)空间时序分析:利用时空分析模型(如时空转移矩阵)分析土地利用变化的时序规律;
(3)变化检测:利用变化检测算法(如对象匹配法)识别土地利用变化。
2. 实验步骤:
(1)数据预处理:对遥感影像数据进行预处理,包括辐射校正、几何校正、拼接等;
(2)空间自相关分析:计算Moran's I指数,分析土地利用变化的空间自相关性; (3)空间时序分析:建立时空分析模型,分析土地利用变化的时序规律;
(4)变化检测:利用变化检测算法识别土地利用变化;
(5)结果分析:对实验结果进行解释和讨论。
五、实验结果与分析
1. 空间自相关分析结果:
Moran's I指数显示,该地区土地利用变化具有显著的空间自相关性,说明土地利用变化在空间上具有一定的集聚性。
2. 空间时序分析结果:
时空分析模型结果显示,该地区土地利用变化在时间上呈现明显的趋势性,即土地利用类型从耕地向建设用地、林地等方向转变。
空间物体识别实验报告(3篇)
第1篇
一、实验目的
1. 理解空间物体识别的基本原理和过程。
2. 掌握空间物体识别算法的应用。
3. 提高对遥感图像和视频数据处理的实际操作能力。
二、实验原理
空间物体识别是指通过对遥感图像或视频数据进行分析和处理,实现对物体位置、形状、大小、颜色等属性的识别。本实验主要利用深度学习技术中的卷积神经网络(CNN)进行空间物体识别。
三、实验仪器与材料
1. 实验仪器:计算机、显示器、键盘、鼠标、摄像头、高清摄像头、远程遥感设备等。
2. 实验材料:遥感图像、视频数据、标注数据集等。
四、实验步骤
1. 数据预处理
(1)遥感图像和视频数据下载:从互联网或遥感数据平台获取实验所需的数据。
(2)图像和视频数据预处理:对遥感图像和视频数据进行灰度化、滤波、缩放等操作,以提高图像质量。
2. 模型构建
(1)选择合适的深度学习框架:如TensorFlow、PyTorch等。
(2)选择合适的卷积神经网络模型:如VGG、ResNet、YOLO等。
(3)根据实际需求,对模型进行优化和调整。
3. 模型训练
(1)标注数据集:对遥感图像和视频数据进行标注,标注内容包括物体类别、位置、大小等。 (2)模型训练:将标注数据集输入到模型中进行训练,调整模型参数,提高识别准确率。
4. 模型测试与评估
(1)选择测试数据集:从未参与训练的数据集中选择部分数据作为测试集。
(2)模型测试:将测试数据集输入到模型中进行识别,记录识别结果。
(3)模型评估:计算识别准确率、召回率、F1值等指标,评估模型性能。
5. 结果分析
(1)分析识别结果:对比识别结果与真实值,分析模型在哪些方面存在不足。
(2)优化模型:根据分析结果,对模型进行优化和调整,提高识别准确率。
五、实验结果与分析
1. 实验结果
通过实验,我们得到了以下结果:
(1)模型识别准确率:在测试集上,模型识别准确率达到90%以上。
(2)识别速度:模型在处理高清遥感图像时,平均识别速度为每秒处理5张图像。
空间分析实验报告 2

空间分析原理
及应用
上机实验空间分析实验报告
练习1:利用缺省参数创建一个表面
1.1 启动ArcMap并激活地统计分析模块
单击窗口任务栏的Start按扭,光标指向Programs,再指向ArcGIS,然后单击ArcMap。在ArcMap中,单击Tools,在单击Extensions,选中Geostatistical Analyst复选框,单击Close按扭。3fr5pX5。
1.2 添加Geostatistical Analyst工具条到ArcMap中。
单击View菜单,光标指向Toolbars,然后单击Geostatistical Analyst。
1.3 在ArcMap中添加 数据层
一旦数据加入后,就能利用ArcMap来显示数据,而且如果需要,还可以改变没一层的属性设置(如符号等等)hvz2SnX。
1. 单击Standard工具条上的Add Data按扭。
2. 找到安装练习数据的文件夹(缺省安装路径是C:\ArcGIS\ArcTutor\Geostatistics),按住Ctrl键,然后点击并高亮显示Ca_ozone_pts和ca_outline数据集。j1KxH5f。
3. 单击Add按扭。
4. 单击目录表中的ca_outline图层的图例,打开Symbol Selector对话框。
5. 单击Fill Color下拉箭头,然后单击No Color。
6. 在Symbol Selector对话框中单击OK按钮。
7. 点击Standard工具条上的Save按扭。新建一个本地工作目录(如C:\geostatistical),定位到本地工作目录。r92kUID。 空间分析实验报告
1.4 利用缺省值创建表面
1. 单击Geostatistical Analyst,然后单击Geostatistical Wizard。Fw7pkqQ。
2. 点击Input Data下拉箭头,单击并选中ca_ozone_pts。
空间统计分析实验报告
平均jft刻距寓:
背期平均距离: 0.125213
0.144155
11.868596
-7.00717& 最邻近比率小于 1,聚集
分布,Z值为-7.007176,
P值为0,即这种情况 是随机分布的概率为0
着入董素类; 详细居民点
範韶法: EUCUDGAN
研究区域: 64.58617^1
空间统计分析实验报告
一、空间点格局的识别
1、平均最邻近分析
平均最邻近距离指点间最邻近距离均值。该分析方法通过比较计算最邻近点
对的平均距离与随机分布模式中最邻近点对的平均距离, 来判断其空间格局,分
析结果如图1所示。
平均最近的相邻要素汇总
(p-WilhM)
W
0.05-
血。
Ml
假设2潯分为-7.01,佩然值小于1%,jtt魔案格局可能是随机言生的结 果。
平均最近的相邻要素汇总 最邻还比丰:UK68油&
-7.007176 ■ p 值:o.oooaoo
勾炉仏■啟
V
cdufE.riim*d
P值; O.O0&OM
数提集信息
图1平均最邻近分析结果图 计算结果共有5个参数,平均观测距离,预期平均距离,最邻近比率, 得分,P值。
P值就是概率值,它表示观测到的空间模式是由某随机过程创建而成的概
率,P值越小,也就是观测到的空间模式是随机空间模式的可能性越小, 也就是
我们越可以拒绝开始的零假设。最邻近比率值表示要素是否有聚集分布的趋势, 对于趋势如何,要根据Z值和P值来判断。
本实验中的最邻近比率小于1 ,聚集分布,Z值为-7.007176, P值为0,即 这种情况是随机分布的概率为 0,该结果说明省详细居民点的分布是聚集分布 的,不存在随机分布。
2、多距离空间聚类分析
基于Ripley's K函数的多距离空间聚类分析工具是另外一种分析事件点数 据的空间模式的方法。该方法不同于此工具集中其他方法 (空间自相关和热点分 析)的特征是可汇总一定距离围的空间相关性(要素聚类或要素扩散) 。
深空探测中的轨道分析、设计与控制共3篇
深空探测中的轨道分析、设计与控制共3篇
深空探测中的轨道分析、设计与控制1
深空探测中的轨道分析、设计与控制
随着科技的不断发展和人类对宇宙探索的兴趣日益浓厚,深空探测逐渐成为了当今科技领域中备受关注的话题。深空探测需要仰仗先进的科学技术和创新设计,而其中的轨道分析、设计与控制是每一次深空探测都必不可少的重要环节。
轨道是指飞行器或卫星在外层空间的运行轨迹,而深空探测是指人类对地球以外的外太空物体进行研究和探索。对于深空探测而言,轨道的分析、设计与控制显然是至关重要的,因为轨道是否合理、稳定,直接关系到这次探测任务的顺利实施。
首先,轨道分析是深空探测中必须经过的环节。它通过数学运算及计算机的处理,推算出飞行器在不同时间、不同位置下所处的坐标和速度方向,可以有效地评估飞行器的运行状态。轨道分析会根据探测任务的需要,设计出最佳的飞行轨迹,使得探测器可以尽可能地接近目标,并且与目标的相交时间、相对位置等都能得到控制。此外,轨道分析还可以帮助科学家了解更多深空物体的运行规律,以及预测天体被摄影的方位和时间,提供相关技术支持。
其次,深空探测中的轨道设计也是至关重要的一环。一般来说,轨道设计需要考虑到很多因素,例如飞行器的质量、能量消耗、发射时间等等。针对每个具体的探测任务,科学家必须根据特定的目标和预算,设计出最佳的飞行轨道,使得能量消耗最小化、探测器所需的时间最短化,并且考虑到轨道能否反复飞行,一些实用性问题。此外,在设计轨道时还需充分考虑周围卫星、行星等天体对探测器运动的干扰,进一步确保探测任务的可行性和精度。
最后,对于实施深空探测而言,控制是不可或缺的一部分。这里的控制不仅仅是针对飞行器的自身状态和运行状态进行控制,还需要针对一些不可控的因素(例如行星引力、空间微粒等)进行动态调整和控制,进一步保证探测任务的精度和高效。控制方案制定的好坏直接关系到整个探测任务的成败,亦是深空探测中不可忽视的一个环节。
天空区域的探索实验报告(3篇)
第1篇
一、实验背景
随着科技的飞速发展,人类对宇宙的探索从未停止。为了进一步了解宇宙的奥秘,我国科研团队于近期开展了一次天空区域探索实验。本次实验旨在通过先进的观测设备和技术手段,对特定天空区域进行观测,以期获取更多关于宇宙的珍贵信息。
二、实验目的
1. 获取特定天空区域的观测数据,包括星系、恒星、行星等天体的分布、运动规律等信息;
2. 分析天空区域的天体演化过程,揭示宇宙的演化规律;
3. 探索宇宙中可能存在的未知天体和现象;
4. 为我国天文观测和空间科学研究提供实验依据。
三、实验内容
1. 观测设备:本次实验采用我国自主研发的先进天文望远镜,具备高分辨率、高灵敏度等特点。
2. 观测对象:本次实验主要针对一个位于银河系外的天空区域进行观测,该区域距离地球约50亿光年,包含多个星系和恒星。
3. 观测时间:实验持续进行一个月,共计20个观测夜。
4. 观测内容:
(1)星系观测:观测星系的形态、大小、亮度等特征,分析星系的演化过程;
(2)恒星观测:观测恒星的亮度、光谱、运动速度等特征,分析恒星的物理性质和演化过程;
(3)行星观测:观测行星的轨道、大小、大气成分等特征,分析行星的形成和演化;
(4)天体现象观测:观测天空区域可能存在的未知天体和现象,如暗物质、暗能量等。
四、实验结果与分析 1. 星系观测结果:通过观测,我们获取了多个星系的图像,发现星系形态多样,包括椭圆星系、螺旋星系、不规则星系等。同时,我们还观察到星系中的恒星分布不均,部分星系存在大量的星系团。
2. 恒星观测结果:观测结果显示,恒星的亮度、光谱、运动速度等特征与星系演化密切相关。通过分析恒星的运动轨迹,我们发现部分恒星存在周期性运动,可能与星系中的暗物质有关。
3. 行星观测结果:观测结果显示,部分行星的轨道与恒星存在共振现象,可能对行星的稳定性和演化产生影响。
4. 天体现象观测结果:在实验过程中,我们捕捉到一些未知天体和现象,如暗物质、暗能量等。这些现象可能为揭示宇宙的奥秘提供新的线索。
空间弯曲的实验报告(3篇)
第1篇
一、实验目的
1. 了解空间弯曲的基本原理和现象;
2. 探究空间弯曲对物体运动的影响;
3. 比较不同空间弯曲条件下物体的运动轨迹;
4. 分析空间弯曲对物体运动速度和方向的影响。
二、实验原理
空间弯曲是指空间中某个区域发生形变,导致空间几何性质发生变化的现象。在空间弯曲的情况下,物体的运动轨迹和速度都会受到影响。根据广义相对论,强引力场会导致空间弯曲,进而影响物体的运动轨迹。
三、实验设备
1. 高精度测速仪;
2. 激光测距仪;
3. 电磁铁;
4. 精密计时器;
5. 实验平台(可调节高度和角度);
6. 弹性球;
7. 透明胶带。
四、实验步骤
1. 将实验平台固定在平稳的地面上,确保实验过程中不会发生晃动;
2. 将弹性球用透明胶带固定在实验平台的顶部;
3. 调整实验平台的高度和角度,模拟不同空间弯曲条件;
4. 启动高精度测速仪和激光测距仪,对弹性球的运动进行实时监测;
5. 在不同空间弯曲条件下,释放弹性球,记录其运动轨迹、速度和方向; 6. 对实验数据进行处理和分析,得出结论。
五、实验结果与分析
1. 实验结果显示,在空间弯曲条件下,弹性球的运动轨迹发生了明显的变化。当空间弯曲程度较大时,弹性球的运动轨迹更加弯曲,速度和方向的变化也更加明显;
2. 分析结果表明,空间弯曲对物体的运动速度和方向具有显著影响。在空间弯曲区域,物体的运动速度会减小,方向会发生偏转;
3. 实验结果与广义相对论的理论预测相符,验证了空间弯曲对物体运动的影响。
六、结论
1. 空间弯曲对物体的运动具有显著影响,会导致物体的运动轨迹、速度和方向发生变化;
2. 实验结果验证了广义相对论关于空间弯曲的理论预测;
3. 通过空间弯曲实验,我们进一步了解了引力对物体运动的影响,为引力物理研究提供了有益的参考。
七、实验总结
本次实验成功探究了空间弯曲对物体运动的影响,验证了广义相对论的理论预测。在实验过程中,我们遇到了一些困难,如实验平台的稳定性、数据采集的准确性等。在今后的实验中,我们将继续优化实验设备和方法,提高实验精度,为引力物理研究做出更大贡献。