
自动控制原理期末考试题 (1)
《 自动控制原理B 》 试题A卷答案
一、单项选择题(本大题共5小题,每小题2分,共10分)
1.若某负反馈控制系统的开环传递函数为5(1)ss,则该系统的闭环特征方程为 ( D )。
A.(1)0ss B. (1)50ss
C.(1)10ss D.与是否为单位反馈系统有关
2.梅逊公式主要用来( C )。
A.判断稳定性 B.计算输入误差
C.求系统的传递函数 D.求系统的根轨迹
3.关于传递函数,错误的说法是 ( B )。
A.传递函数只适用于线性定常系统;
B.传递函数不仅取决于系统的结构参数,给定输入和扰动对传递函数也有影响;
C.传递函数一般是为复变量s的真分式;
D.闭环传递函数的极点决定了系统的稳定性。
4.一阶系统的阶跃响应( C )。
A.当时间常数较大时有超调 B.有超调
C.无超调 D.当时间常数较小时有超调
5. 如果输入信号为单位斜坡函数时,系统的稳态误差为无穷大,则此系统为( A )
A. 0型系统 B. I型系统 C. II型系统 D. III型系统
二、填空题(本大题共7小题,每空1分,共10分)
1.一个自动控制系统的性能要求可以概括为三个方面:___稳定性、快速性、__准确性___。
2.对控制系统建模而言,同一个控制系统可以用不同的? 数学模型 ?? ?来描述。
3. 控制系统的基本控制方式为? 开环控制? ???和? ?闭环控制 ?? ?。
4. 某负反馈控制系统前向通路的传递函数为()Gs,反馈通路的传递函数为()Hs,则系统
的开环传递函数为()()GsHs ,系统的闭环传递函数为 ()1()()GsGsHs 。
5 开环传递函数为2(2)(1)()()(4)(22)KssGsHsssss,其根轨迹的起点为0,4,1j。
6. 当欠阻尼二阶系统的阻尼比减小时,在单位阶跃输入信号作用下,最大超调量将? ?增大 ?? ?。
7.串联方框图的等效传递函数等于各串联传递函数之 积 。
三、简答题(本题10分)
图1为水温控制系统示意图。冷水在热交换器中由通入的蒸汽加热,从而得到一定温度的热水。冷水流
量变化用流量计测量。试绘制系统方框图,并说明为了保持热水温度为期望值,系统是如何工作的?系统的
被控对象和控制装置各是什么?
图1 水温控制系统原理图
解 工作原理:温度传感器不断测量交换器出口处的实际水温,并在温度控制器中与给定温度相比较,若低
于给定温度,其偏差值使蒸汽阀门开大,进入热交换器的蒸汽量加大,热水温度升高,直至偏差为零。如果由于
得分
某种原因,冷水流量加大,则流量值由流量计测得,通过温度控制器,开大阀门,使蒸汽量增加,提前进行控制,
实现按冷水流量进行顺馈补偿,保证热交换器出口的水温不发生大的波动。
其中,热交换器是被控对象,实际热水温度为被控量,给定量(希望温度)在控制器中设定;冷水流量是干
扰量。
系统方块图如图解1所示。这是一个按干扰补偿的复合控制系统。
图1 水温控制系统方框图
四、计算题(本大题共3小题,每小题10分,共30分)
1. 一阶系统如图2所示,要求系统闭环增益2K,调节时间4.0st(秒) (5%)。试确定参数
21
,KK
的值。
图2 一阶系统方块图
1. 解:系统闭环传递函数为:111)(212211211KKsKKKsKsKKsKs (4分)
令闭环增益212KK, 得:5.02K (3分)
令调节时间4.03321KKTts,得:151K。 (3分)
2.系统动态结构图如图3所示,求闭环传递函数)()(sRsC。
图3 控制系统的结构方框图
2.解:法一:梅森增益公式
图中有1条前向通路,3个回路 (4分)
3213221
321
11
1)()(GGGGGGGGGGPsRsC
(6分)
法二:结构图的等效化简
所以: 32132213211)()(GGGGGGGGGGsRsC
3. 已知二阶系统222, (0)2nnnnss ,定性画出当阻尼比0, 01, 1和10时,系
统在s平面上的阶跃响应曲线。
解:
五、综合应用(本大题共3小题,共40分)
得分
1. (本题15分)已知系统的开环传递函数为()(1)(0.21)KGssss,
(1)试绘制系统的根轨迹图(计算渐近线的坐标、分离点、与虚轴交点等);
(2)为使系统的阶跃响应呈现衰减振荡形式,试确定K的取值范围。
解:5()(1)(0.21)(5)(1)KKGsssssss
(1)系统有三个开环极点:01p,21p,53p (1分)
① 实轴上的根轨迹:5,, 1,0 (1分)
② 渐近线: 01523(21),33aak (2分)
③ 分离点:111051ddd (2分)
解之得:10.47d,23.52d(舍去)。
④ 与虚轴的交点:特征方程为 32()6550DssssK
令 23Re[()]650Im[()]50DjKDj
解得56K (3分)
与虚轴的交点(0,5j)。根轨迹如图解 (a)所示。 (3分)
(2) 因为分离点
1
0.47d
对应的*0.470.534.530.2355KK
呈现衰减振荡形式,K的取值范围为
0.236K
(3分)
2. (本题10分)已知单位负反馈系统的开环传递函数为32()1220KGssss, 试求:
(1) 利用Routh判据确定使系统稳定的K值范围;
(2) 当输入分别为单位阶跃响应、单位斜坡函数和单位抛物线函数时,系统的稳态误差分别
为多少?
解:
32
()12200DssssK
这是一个I型系统,则,/20,0pvaKKKK,即有
1
01ssppeK
, 单位阶跃输入
1
20/sspveKK
单位斜坡输入
1
ssp
a
eK
单位抛物线输入
3.(本题15分)电子心脏起博器心律控制系统结构图如图5所示,其中模仿心脏的传递函数相当于一纯积分环
节。
图5 电子心律起搏器系统
(1) 若5.0对应最佳响应,问起博器增益K应取多大?
(2) 若期望心速为60次/min,并突然接通起博器,问瞬时最大心速多大?
参考公式:
二阶欠阻尼系统单位阶跃响应最大超调量:%10021/ep
解 依题,系统传递函数为
令 5.0可解出 2020nK
5.0
时,系统超调量 %3.16%,最大心速为
(完整word版)自动控制原理期末考试题

(完整word 版)自动控制原理期末考试题《 自动控制原理B 》 试题A 卷答案一、单项选择题(本大题共5小题,每小题2分,共10分) 1.若某负反馈控制系统的开环传递函数为5(1)s s +,则该系统的闭环特征方程为 ( )。
A .(1)0s s += B. (1)50s s ++=C 。
(1)10s s ++= D.与是否为单位反馈系统有关 2.梅逊公式主要用来( )。
A 。
判断稳定性B 。
计算输入误差C 。
求系统的传递函数D 。
求系统的根轨迹 3.关于传递函数,错误的说法是 ( )。
A 。
传递函数只适用于线性定常系统;B 。
传递函数不仅取决于系统的结构参数,给定输入和扰动对传递函数也有影响; C.传递函数一般是为复变量s 的真分式; D 。
闭环传递函数的极点决定了系统的稳定性。
4.一阶系统的阶跃响应( ).A .当时间常数较大时有超调B .有超调C .无超调D .当时间常数较小时有超调5。
如果输入信号为单位斜坡函数时,系统的稳态误差为无穷大,则此系统为( )A . 0型系统 B. I 型系统 C. II 型系统 D. III 型系统二、填空题(本大题共7小题,每空1分,共10分)1.一个自动控制系统的性能要求可以概括为三个方面:___、快速性、____.2。
对控制系统建模而言,同一个控制系统可以用不同的 来描述.3. 控制系统的基本控制方式为 和 。
4. 某负反馈控制系统前向通路的传递函数为()G s ,反馈通路的传递函数为()H s ,则系统的开环传递函数为 ,系统的闭环传递函数为 。
5 开环传递函数为2(2)(1)()()(4)(22)K s s G s H s s s s s ++=+++,其根轨迹的起点为6。
当欠阻尼二阶系统的阻尼比减小时,在单位阶跃输入信号作用下,最大超调量将 。
7。
串联方框图的等效传递函数等于各串联传递函数之 。
稳定性 _准确性 数学模型开环控制 闭环控制 ()()G s H s()1()()G s G s H s +0,4,1j --± 增大 积三、简答题(本题10分)图1为水温控制系统示意图。
自动控制原理期末试题3套及答案一套

⾃动控制原理期末试题3套及答案⼀套⾃动控制理论(A/B 卷闭卷)⼀、填空题(每空 1 分,共15分)1、反馈控制⼜称偏差控制,其控制作⽤是通过与反馈量的差值进⾏的。
2、复合控制有两种基本形式:即按的前馈复合控制和按的前馈复合控制。
3、两个传递函数分别为G 1(s)与G 2(s)的环节,以并联⽅式连接,其等效传递函数为()G s ,则G(s)为(⽤G 1(s)与G 2(s) 表⽰)。
4、典型⼆阶系统极点分布如图1所⽰,则⽆阻尼⾃然频率=n ω,阻尼⽐=ξ,该系统的特征⽅程为,该系统的单位阶跃响应曲线为。
5、若某系统的单位脉冲响应为0.20.5()105t t g t e e --=+,则该系统的传递函数G(s)为。
6、根轨迹起始于,终⽌于。
7、设某最⼩相位系统的相频特性为101()()90()tg tg T ?ωτωω--=--,则该系统的开环传递函数为。
8、PI 控制器的输⼊-输出关系的时域表达式是,其相应的传递函数为,由于积分环节的引⼊,可以改善系统的性能。
⼆、选择题(每题 2 分,共20分)1、采⽤负反馈形式连接后,则 ( )A 、⼀定能使闭环系统稳定;B 、系统动态性能⼀定会提⾼;C 、⼀定能使⼲扰引起的误差逐渐减⼩,最后完全消除;D 、需要调整系统的结构参数,才能改善系统性能。
2、下列哪种措施对提⾼系统的稳定性没有效果 ( )。
A 、增加开环极点;B 、在积分环节外加单位负反馈;C 、增加开环零点;D 、引⼊串联超前校正装置。
3、系统特征⽅程为 0632)(23=+++=s s s s D ,则系统 ( )A 、稳定;B 、单位阶跃响应曲线为单调指数上升;C 、临界稳定;D 、右半平⾯闭环极点数2=Z 。
4、系统在2)(t t r =作⽤下的稳态误差∞=ss e ,说明 ( )A 、型别2B 、系统不稳定;C 、输⼊幅值过⼤;D 、闭环传递函数中有⼀个积分环节。
5、对于以下情况应绘制0°根轨迹的是( )A 、主反馈⼝符号为“-” ;B 、除r K 外的其他参数变化时;C 、⾮单位反馈系统;D 、根轨迹⽅程(标准形式)为1)()(+=s H s G 。
《自动控制原理》期末试卷(A)(附答案)
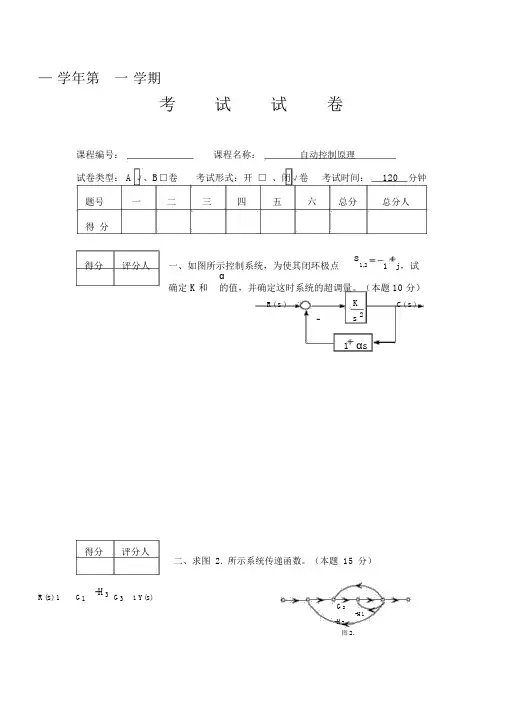
—学年第一学期考试试卷课程编号:课程名称:自动控制原理试卷类型: A √、B□卷考试形式:开□ 、闭√卷考试时间:120分钟题号一二三四五六总分总分人得分得分评分人一、如图所示控制系统,为使其闭环极点s1,2 1 j ,试确定 K和α的值,并确定这时系统的超调量。
(本题 10 分)R( s )K C( s )-s21αs得分评分人二、求图2.所示系统传递函数。
(本题15分)R(s) 1G1-H3G3 1 Y(s)G2-H1-H2图2.得分三、非线性系统线性部分的极坐标图、非线性部分的负评分人倒特性如下图所示。
试判断系统是否稳定,是否存在自振荡。
(本题 15 分)Im ImA Q ReωReQ1G( j ω)N(A)ωAG ( j ω)1N( A)(a)(b)得分评分人四、系统如图所示。
(本题 20 分)1.试分析速度反馈系统 K f对系统稳定性的影响;2.试求 K p、K v、K a,并说明内反馈对稳态误差的影响。
R( s )s 110C( s)__1)s s( sK f s得分评分人五、系统如方框图所示。
(本题 20 分)1.绘制 a = 2时,K由0 ~∞变化时的根轨迹2.并确定阻尼比ζ= 0.707 时的 K 值;3.绘制 K = 4 时,a由 0 ~ ∞变化时的根轨迹4.并确定阻尼比ζ= 0.707 时的a值;R( s )K C( s )_s( s a )六、某单位反馈控制系统之开环传递函数为得分评分人1( 0 .1 s 1 ) 2 ( 0 .008 s 1 )今希望校正后的系统能具有图所示之开环频率特性。
(本题 20 分)1.试求校正后系统的相位裕量;2.确定其校正装置的传递函数;3.采用的是何校正环节,并说明校正目的。
参考答案一、 (10 分 ) 如图所示控制系统,为使其闭环极点 s 1,21 j ,试确定 K 和 α的值,并确定这时系统的超调量。
C ( s)解:① 系统闭环传递函数为R( s )K-KK( s)s 21 αsK (1 s)s2K s K1s 2s1 j2K , 2解得nζ 1 /2 ,j n12nK2 1 ,n121nn2 ,K 2 , α 1② 系统超调量为 %exp(12 )100% 4.32%二、( 15 分)求图 2. 所示系统传递函数。
自动控制原理期末考试题

《H 动控制原理B 》试题A 卷答案 一.单项选择题(本大题共5小题,每小题2分,共W 分)若某负反馈控制系统的开环传递函数为命,则该系统的闭环特征方程为B. $(s + l)+5 = 02. 梅逊公式主要用來(B.计算输入误差3. 关于传递函数,错误的说法是(A.传递函数只适用于线性定常系统;B •传递函数不仅取决于系统的结构参数,给定输入和扰动对传递函数也有 影响;C.传递函数一般是为复变量S 的真分式; D •闭环传递函数的极点决定了系统的稳定性。
4, 一阶系统的阶跃响应(5. 如果输入信号为单位斜坡函数时,系统的稳态误差为无穷大,则此系统为A. $($ + 1) = 0 C. $($ + 1) + 1 =0D.与是否为单位反馈系统有关A.判断稳定性C •求系统的传递函数D •求系统的根轨迹A.当时间常数较大时有超调B.有超调C.无超调D.当时间常数较小时有超调A. 0型系统B. I 型系统C. II 型系统D. III 型系统二.填空题(本大题共7小题,每空1分,共10分)1. 一个自动控制系统的性能要求可以概括为三个方而:2. 对控制系统建模而言,同一个控制系统可以用不同的3. 控制系统的基本控制方式为_和_。
4. 某负反馈控制系统前向通路的传递函数为0(5),反馈通路的传递函数为H(s),则系统的开环传递函数为 ,系统的闭环传递函数为 5开环传递函数为G(M($)= K(+)($ + l),其根轨迹的起点为5(5 + 4)( < +25 + 2)6. 当欠阻尼二阶系统的阻尼比减小时,在单位阶跃输入信号作用下,最大超调 量将—。
7. 串联方框图的等效传递函数等于各串联传递函数之 _________ 。
稳定性准确性 数学模型开环控制闭环控制 0T —1±7 三、简答题(本题10分)图1为水温控制系统示意图。
冷水在热交换器中由通入的蒸汽加热,从 而得到一定温度的热水。
冷水流量变化用流量计测量。
(完整word版)自动控制原理与系统期末试题及答案
《自动控制原理与系统》模拟试题一.单项选择题(本大题共10小题,每小题2分,共20分) 1.下列系统中属于开环控制系统的是: 【 D 】A.电炉箱恒温控制系统B.雷达跟踪系统C.水位控制系统D.普通数控加工系统 2.函数stte t f --=2)(的拉氏变换式为: 【 A 】A.2)5(12+-s s B.2)5(12--s s C.5212--e ss D.2)5(11++s s3.某单位负反馈系统在单位阶跃信号作用下的系统稳态误差0=ss e ,则: 【 B 】A.意味着该系统是一个0型系统B.意味着该系统的输出信号的稳态值为1C.意味着该系统没有输出信号D.意味着该系统具有比较高的开环增益4.偏差信号是指: 【 C 】 A.输入信号与希望信号之差 B.输出量的实际值与希望值之差 C.输入信号与主反馈信号之差 D.输出量实际值与主反馈信号之差 5.当∞→ω时比例微分环节的相位是:【 A 】 A. 90 B. 90-C. 45D. 45-6.已知某闭环系统的开环传递函数为)2(2.0)()(2+=s s s H s G ,则当0=ω时,该系统的Nyquist 曲线的相位角=ϕ 【 B 】 A. 0 B. 180-C. 270-D. 135-7.已知某环节的开环传递函数为Ts s G 1)(=,则该环节在Bode 图上,其幅频特性曲线穿越dB 0线的频率为: 【 C 】A. 1B. TC. T 1D. T 18.函数⎰=tdt t f 221)(的拉氏变换式为:【 B 】 A. 21s B. 31sC. 22sD. 32s9.两个单位负反馈系统,其前向通道的传递函数分别为s s G 1)(1=和ss G 21)(2=,则其相应的穿越频率1c ω和2c ω满足: 【 C 】 A. 21c c ωω< B. 21c c ωω= C. 21c c ωω> D. 21c c ωω≠ 10.某放大器的增益为-20dB ,则该放大器的输出信号为输入信号的: 【 C 】 A. 20- B. 10 C. 1.0 D. 01.0 二.填空题(本大题共5小题,每小题2分,共10分)11.一阶系统11)(+=s G 在单位斜坡信号作用下,系统的稳态误差为 T 。
自动控制原理期末考试题
《 自动控制原理B 》 试题A 卷答案一、单项选择题(本大题共5小题,每小题2分,共10分) 1.若某负反馈控制系统的开环传递函数为5(1)s s +,则该系统的闭环特征方程为 ( )。
A .(1)0s s += B. (1)50s s ++=C.(1)10s s ++=D.与是否为单位反馈系统有关2.梅逊公式主要用来( )。
A.判断稳定性B.计算输入误差C.求系统的传递函数D.求系统的根轨迹 3.关于传递函数,错误的说法是 ( )。
A.传递函数只适用于线性定常系统;B.传递函数不仅取决于系统的结构参数,给定输入和扰动对传递函数也有影响;C.传递函数一般是为复变量s 的真分式;D.闭环传递函数的极点决定了系统的稳定性。
4.一阶系统的阶跃响应( )。
A .当时间常数较大时有超调B .有超调C .无超调D .当时间常数较小时有超调5. 如果输入信号为单位斜坡函数时,系统的稳态误差为无穷大,则此系统为( )A . 0型系统 B. I 型系统 C. II 型系统 D. III 型系统二、填空题(本大题共7小题,每空1分,共10分)1.一个自动控制系统的性能要求可以概括为三个方面:___、快速性、____。
2.对控制系统建模而言,同一个控制系统可以用不同的 来描述。
3. 控制系统的基本控制方式为 和 。
4. 某负反馈控制系统前向通路的传递函数为()G s ,反馈通路的传递函数为()H s ,则系统 的开环传递函数为 ,系统的闭环传递函数为 。
5 开环传递函数为2(2)(1)()()(4)(22)K s s G s H s s s s s ++=+++,其根轨迹的起点为6. 当欠阻尼二阶系统的阻尼比减小时,在单位阶跃输入信号作用下,最大超调量将 。
7.串联方框图的等效传递函数等于各串联传递函数之 。
稳定性 _准确性 数学模型开环控制 闭环控制()()G s H s()1()()G s G s H s +0,4,1j --± 增大 积三、简答题(本题10分)图1为水温控制系统示意图。
自动控制原理期末考试题A卷
⾃动控制原理期末考试题A卷A 卷⼀、填空题(每空 1 分,共10分)1、 在⽔箱⽔温控制系统中,受控对象为 ,被控量为 。2、 对⾃动控制的性能要求可归纳为___________、快速性和准确性三个⽅⾯, 在阶跃响应性能指标中,调节时间体现的是这三个⽅⾯中的______________,⽽稳态误差体现的是______________。3、 闭环系统的根轨迹起始于开环传递函数的 ,终⽌于开环传递函数的 或⽆穷远。4、 PID 控制器的输⼊-输出关系的时域表达式是 ,其相应的传递函数为 。5、 ⾹农采样定理指出:如采样器的输⼊信号e(t)具有有限宽带,且有直到ωh 的频率分量,则使信号e(t) 完满地从采样信号e*(t) 中恢复过来的采样周期T 要满⾜下列条件:________________。⼆、选择题(每题 2 分,共10分)1、 设系统的传递函数为G (S )=152512++s s ,则系统的阻尼⽐为( )。 A .21 B .1 C .51 D .251 2、 ⾮单位负反馈系统,其前向通道传递函数为G(S),反馈通道传递函数为H(S),当输⼊信号为R(S),则从输⼊端定义的误差E(S)为 ( )A 、 ()()()E S R S G S =?B 、()()()()E S R S G S H S =??C 、()()()()E S R S G S H S =?-D 、()()()()E S R S G S H S =-3、 伯德图中的低频段反映了系统的( )。A .稳态性能B .动态性能C .抗⾼频⼲扰能⼒D ..以上都不是4、 已知某些系统的开环传递函数如下,属于最⼩相位系统的是( )。A 、 (2)(1)K s s s -+B 、(1)(5K s s s +-+)C 、2(1)K s s s +-D 、(1)(2)K s s s -- 5、 已知系统的开环传递函数为100(0.11)(5)s s ++,则该系统的开环增益为 ( )。A 、 100B 、1000C 、20D 、不能确定三、(6分)系统⽅框图如图所⽰,画出其信号流图,并求出传递函数()()C S R S 。
自动控制原理试题(1)
参考答案及评分标准一、单项选择题(每小题1分,共20分)1. 系统和输入已知,求输出并对动态特性进行研究,称为( )A.系统综合B.系统辨识C.系统分析D.系统设计2. 惯性环节和积分环节的频率特性在( )上相等。
A.幅频特性的斜率B.最小幅值C.相位变化率D.穿越频率3. 通过测量输出量,产生一个与输出信号存在确定函数比例关系值的元件称为( )A.比较元件B.给定元件C.反馈元件D.放大元件4. ω从0变化到+∞时,延迟环节频率特性极坐标图为( )A.圆B.半圆C.椭圆D.双曲线5. 当忽略电动机的电枢电感后,以电动机的转速为输出变量,电枢电压为输入变量时,电动机可看作一个( )A.比例环节B.微分环节C.积分环节D.惯性环节6. 若系统的开环传 递函数为2)(5 10+s s ,则它的开环增益为( ) A.1 B.2 C.5 D.107. 二阶系统的传递函数52 5)(2++=s s s G ,则该系统是( ) A.临界阻尼系统 B.欠阻尼系统 C.过阻尼系统 D.零阻尼系统8. 若保持二阶系统的ζ不变,提高ωn ,则可以( )A.提高上升时间和峰值时间B.减少上升时间和峰值时间C.提高上升时间和调整时间D.减少上升时间和超调量9. 一阶微分环节Ts s G +=1)(,当频率T1=ω时,则相频特性)(ωj G ∠为( ) A.45° B.-45° C.90° D.-90°10.最小相位系统的开环增益越大,其( )A.振荡次数越多B.稳定裕量越大C.相位变化越小D.稳态误差越小11.设系统的特征方程为()0516178234=++++=s s s s s D ,则此系统 ( )A.稳定B.临界稳定C.不稳定D.稳定性不确定。
12.某单位反馈系统的开环传递函数为:())5)(1(++=s s s k s G ,当k =( )时,闭环系统临界稳定。
A.10B.20C.30D.4013.设系统的特征方程为()025103234=++++=s s s s s D ,则此系统中包含正实部特征的个数有( )A.0B.1C.2D.314.单位反馈系统开环传递函数为()ss s s G ++=652,当输入为单位阶跃时,则其位置误差为( ) A.2 B.0.2 C.0.5 D.0.0515.若已知某串联校正装置的传递函数为1101)(++=s s s G c ,则它是一种( ) A.反馈校正 B.相位超前校正C.相位滞后—超前校正D.相位滞后校正16.稳态误差e ss 与误差信号E (s )的函数关系为( )A.)(lim 0s E e s ss →=B.)(lim 0s sE e s ss →= C.)(lim s E e s ss ∞→= D.)(lim s sE e s ss ∞→= 17.在对控制系统稳态精度无明确要求时,为提高系统的稳定性,最方便的是( )A.减小增益B.超前校正C.滞后校正D.滞后-超前18.相位超前校正装置的奈氏曲线为( )A.圆B.上半圆C.下半圆D.45°弧线19.开环传递函数为G (s )H (s )=)3(3+s s K ,则实轴上的根轨迹为( ) A.(-3,∞) B.(0,∞) C.(-∞,-3) D.(-3,0)20.在直流电动机调速系统中,霍尔传感器是用作( )反馈的传感器。
自动控制原理试卷及答案20套 (1)
《自动控制原理》试卷(一)A一、)(/)(s R s C二、 系统结构图如图所示,τ取何值时,系统才能稳定 ?(10分)三、已知负反馈系统的开环传递函数为,42)2()(2+++=s s s K s W k(1) 试画出以K 为参数系统的根轨迹;(2) 证明根轨迹的复数部分为圆弧 。
(15分)四、已知一单位闭环系统的开环传递函数为)15.0(100)(+=s s s W K ,现加入串联校正装置:101.011.0)(++=s s s W c ,试: (20分)(1) 判断此校正装置属于引前校正还是迟后校正?(2) 绘制校正前、后系统及校正装置的对数幅频特性。
(3) 计算校正后的相位裕量。
五、非线性系统结构如图所示,设输入r=0, 绘制起始点在0)0(,1)0(00==>=c cc c 的c c -平面上的相轨迹。
(15分)C )(s )(s o六、采样控制系统如图所示,已知s T K 2.0,10==: (15分)1.求出系统的开环脉冲传递函数。
2.当输入为)(1*)(1*)(1)(221t t t t t t r ++=时,求稳态误差ss e 。
七、用奈氏稳定判据判断如下图所示系统的稳定性。
其中,(1)─(3)为线性系统,(4)─(6)为非线性系统。
(15分)s e sT --1 2s K s 5.0 )(s R)(s E )(s C c21se r _ u1 2 0《自动控制原理》试卷(一)B一、 控制系统的结构如下图。
(1) 当F (s )=0时,求系统闭环传递函数)()()(s R s C s =Φ;(2) 系统中H 2(s )应满足什么关系,能使干扰F (s )对输出C (s )没有影响?(10分)二、. 设某控制系统方框图如图所示,要求闭环系统的特征值全部位于s =-1垂线之左,试确定参数K 的取值范围。
(10分)三、.一单位负反馈系统的开环传函为)15.0()125.0()(++=s s s K s W ,欲使该系统对单位阶跃函数的响应为一振幅按指数规律衰减的简谐振荡时间函数,试用根轨迹法确定K 值范围(要求首先绘制根轨迹,求出并在图上标注主要的特征点参数)。