
简单控制系统设计及Matlab实现
2011-2012 学年第 1 学期
院 别:
课程名称: 自动控制原理
实验名称: 二阶系统时域响应特性的实验研究
实验教室:
指导教师:
小组成员(姓名,学号,实验权重):
实验日期:
评 分:
一、实验目的
1、深刻理解串联超前网络和滞后网络对系统性能的调节作用;
2、掌握串联超前和滞后校正网络的设计方法;
3、学习并掌握计算机辅助控制系统设计方法;
4、通过实验,总结串联超前和滞后校正的特点,以及对系统性能影响的规律。
二、实验任务及要求
(一)实验任务
如图(a)所示为大型卫星天线系统,为跟踪卫星的运动,必须保证天线的准确定位。天线指
向控制系统采用电枢控制电机驱动天线,其框图模型如图(b)所示。若要求:(1)系统在斜坡作
用下的稳态误差小于10%;(2)系统相角裕度大于40度;(3)阶跃响应的超调量小于25%,调节
时间小于2s。通过实验请完成下列工作:
)s(Y
)s(R
)12.0)(11.0(10sss
)(sG
c
)s(D
控制器
电机和天线
图(a) 天线 图(b)天线指向控制系统
1、若不加校正网络,通过实验绘制系统阶跃响应曲线和开环bode图,观察系统能否满足上述
性能指标要求。
2、若pcKsG)(,通过绘制系统根轨迹图,确定使系统稳定的pK值范围;并通过实验研究仅
调节参数pK是否能满足指标要求。要求至少选择三个pK值分别绘制阶跃响应曲线和bode图
加以说明。
3、设计合适的超前校正网络)(sGc,使系统满足性能指标要求。并通过实验图形反映校正过程
和实验结果。提示:如果一级超前无法满足要求,则可设计二级超前网络。
4、设计合适的滞后校正网络)(sGc,使系统满足性能指标要求。并通过实验图形反映校正过程
和实验结果。
5、列表说明超前校正和滞后校正的效果、优点、缺点、适用场合。
6、计算干扰ssD)(对输出)(sY的影响(可以假定0)(sR)。
(二)实验要求
1、通过实验选择校正网络的参数使校正后的系统满足设计要求;
2、通过实验总结超前校正、滞后校正的控制规律;
3、总结在一定控制系统性能指标要求下,选择校正网络的原则;
4、采用人工分析与MATLAB平台编程仿真结合完成设计实验任务。
三、实验方案设计(含实验参数选择、控制器选择、仿真程序等)
1.不加校正网络:
%系统阶跃响应
t=[0::10]
num=[10];
den=[ 1 0];
[y x t]=step(num,den,t);
plot(t,y,'k');
xlabel('wn t');
ylabel('Y(t)');
grid on;
%系统开环波特图
w=logspace(-1,3,200);
num=[10];
z=conv([1 0],[ 1]);p=[ 1];
den=conv(z,p);
sys=tf(num,den)
bode(sys)
grid on
2. 增加pcKsG)(:
%绘制跟轨迹
num=[10];
den=[ 1 0];
sys=tf(num,den)
rlocus(sys);
rlocfind(sys);
rlocfind(sys);
gtext('不稳定');
gtext('稳定');
grid on;
%根据跟轨迹图选取Kp的三个值为,,绘制阶跃响应曲线
t=[0::10];
num1=[5];num2=[];num3=[12];
den=[ 1 0];
[y1 x t]=step(num1,den,t);
[y2 x t]=step(num2,den,t);
[y3 x t]=step(num3,den,t);
plot(t,y1,'k',t,y2,'r',t,y3,'b');
legend('Kp=','Kp=','Kp=',4);
xlabel('wn t');
ylabel('Y(t)');
grid on;
%绘制开环波特图
w=logspace(-1,3,200);
num1=[5];num2=[];num3=[12];
z=conv([1 0],[ 1]);p=[ 1];den=conv(z,p);
sys1=tf(num1,den);
sys2=tf(num2,den);
sys3=tf(num3,den);
subplot(1,3,1)
bode(sys1)
title('Kp=');grid on
subplot(1,3,2)
bode(sys2)
title('Kp=');grid on
subplot(1,3,3)
bode(sys3)
title('Kp=');grid on
3. 超前校正网络
根据系统要求,求得满足系统的超前校正网络的增益K≤1,由1题中原系统的波特图中可以找到
在w=3rad/s处,有Φ(w)=155°,相角裕度为25°,此时需增加超前角Φm为°。根据公式
m
aasin1
1
计算出a=,最后计算出校正后的零极点为P=,Z=.最后得到系统的超前校正网络为
Gc(S)= 4.2/135.1/179.11SS
%由主导零极点绘制阶跃响应曲线
num=[10/ 10];
m2=conv([1/ 1],[,1]);
sys=tf(num,m2);
step(sys);
xlabel('wn t');
ylabel('Y(t)');
grid on;
%绘制Bode图
w=logspace(-1,3,200);
num=[10/ 10];
m1=conv([1 0],[1/ 1]);
m2=conv([ 1],[,1]);
den=conv(m1,m2);
sys=tf(num,den);
bode(sys)
grid on
4.滞后校正网络
根据系统要求,求得满足系统的超前校正网络的增益K≤1,由1题中原系统的波特图中可以找到
在未加校正时的相角裕度为10°,相位裕度为40+5°时截止频率为:Wc’=,所以零点频率Wz=,
算得b=,Wp=。最后得到系统的滞后校正网络为Gc(S)= 028.0/128.0/1SS。
%绘制Bode图
w=logspace(-1,3,200);
num=[10/ 10];
m1=conv([1 0],[1/ 1]);
m2=conv([ 1],[,1]);
den=conv(m1,m2);
sys=tf(num,den);
bode(sys)
grid on
5.干扰的影响
因为ssD)(为一幅值为的阶跃信号,取不同值时对Y(s)的输出影响不同
t=[0::10]
num1=[12];num2=[17];num3=[25];
den=[ 1 0];
[y1 x t]=step(num1,den,t);
[y2 x t]=step(num2,den,t);
[y3 x t]=step(num3,den,t);
plot(t,y1,'k',t,y2,'r',t,y3,'b');
legend('k=','k=','k=',4);
xlabel('wn t');
ylabel('Y(t)');
grid on;
四、实验结果(含仿真曲线、数据记录表格、实验结果数据表格及实验分析与结论等)
1.原系统的阶跃响应和bode图
根据以上两幅图可以看出,不加任何校正不能达到系统的要求。
2. 增加pcKsG)(后的跟轨迹,阶跃响应,Bode图
从跟轨迹图可以看出只有Kp<能满足系统处于稳定状态,但从阶跃响应和Bode图来看只通过调节
比例还不能达到系统的要求。
3.增加超前校正网络后的阶跃响应和Bode图
通过计算后得出的数据,经实验验证后,由阶跃响应和Bode图可以看出,用超前校正网络可以实
现系统的要求。
4.增加滞后校正网络的Bode图
从Bode图可以看出,滞后校正网络也能实现系统的要求。
5.超前校正与滞后校正的比较
名称 优点 缺点 效果 适用场合
超前校正 利用相位超前特性 提高截止频率 带宽大于滞后校正,改善系统动态特性 根据相位要求需
要提高截止频率
的情况
滞后校正 利用高频段幅值衰减特性 使系统响应变慢 降低截止频率 使用于系统响应
较慢的系统
(s)的干扰随
取值变化
五、实验总结:(含建议、收获等)
通过本次关于简单控制系统设计的实验研究,加深了我对超前校正、滞后校正以及使用比例控制
对系统进行校正的理解。同时我也学会了由响应曲线和Bode图看出超前和滞后校正对系统的影响;
对比两种校正方法的优缺点,使我们能在适当的系统要求的情况下正确选择出最佳的校正方法。
用MATLAB进行控制系统的滞后-超前校正设计
课程设计任务书学生姓名: 专业班级:指导教师: 程 平 工作单位: 自动化学院 题 目: 用MATLAB 进行控制系统的滞后-超前校正设计 初始条件:已知一单位反馈系统的开环传递函数是)102.0)(11.0()(++=s s s Ks G要求系统的静态速度误差系数150-≥S v K , 40≥γ,s rad w c /10≥。
要求完成的主要任务: (包括课程设计工作量及其技术要求,以及说明书撰写等具体要求)1、MATLAB 作出满足初始条件的最小K 值的系统伯德图,计算系统的幅值裕量和相位裕量。
2、前向通路中插入一相位滞后-超前校正,确定校正网络的传递函数。
3、用MATLAB 画出未校正和已校正系统的根轨迹。
4、用Matlab 对校正前后的系统进行仿真分析,画出阶跃响应曲线5、课程设计说明书中要求写清楚计算分析的过程,列出MATLAB 程序和MATLAB 输出。
说明书的格式按照教务处标准书写。
时间安排:指导教师签名: 年 月 日系主任(或责任教师)签名: 年 月 日串联滞后-超前校正兼有滞后校正和超前校正的优点,即已校正系统的响应速度较快,超调量较小,抑制高频噪声的性能也较好。
当校正系统不稳定,且要求校正后系统的响应速度,相角裕度和稳态精度较高时,以采用串联滞后-超前校正为宜。
其基本原理是利用滞后-超前网络的超前部分来增大系统的相角裕度,同时利用滞后部分来改善系统的稳态性能。
此次课程设计就是利用MATLAB对一单位反馈系统进行滞后-超前校正。
通过运用MATLAB的相关功能,绘制系统校正前后的伯德图、根轨迹和阶跃响应曲线,并计算校正后系统的时域性能指标。
关键字:超前-滞后校正 MATLAB 伯德图时域性能指标1 滞后-超前校正设计目的和原理 (1)1.1 滞后-超前校正设计目的 (1)1.2 滞后-超前校正设计原理 (1)2 滞后-超前校正的设计过程 (3)2.1 校正前系统的参数 (3)2.1.1 用MATLAB绘制校正前系统的伯德图 (4)2.1.2 用MATLAB求校正前系统的幅值裕量和相位裕量 (4)2.1.3 用MATLAB绘制校正前系统的根轨迹 (5)2.1.4 对校正前系统进行仿真分析 (6)2.2 滞后-超前校正设计参数计算 (7) (8)2.2.1 选择校正后的截止频率c2.2.2 确定校正参数 (8)2.3 滞后-超前校正后的验证 (9)2.3.1 用MATLAB求校正后系统的幅值裕量和相位裕量 (9)2.3.2 用MATLAB绘制校正后系统的伯德图 (10)2.3.3 用MATLAB绘制校正后系统的根轨迹 (11)2.3.4 用MATLAB对校正前后的系统进行仿真分析 (12)3 心得体会 (14)参考文献 (16)用MATLAB进行控制系统的滞后-超前校正设计1 滞后-超前校正设计目的和原理1.1 滞后-超前校正设计目的所谓校正就是在系统不可变部分的基础上,加入适当的校正元部件,使系统满足给定的性能指标。
用MATLAB对PID控制做简单的仿真
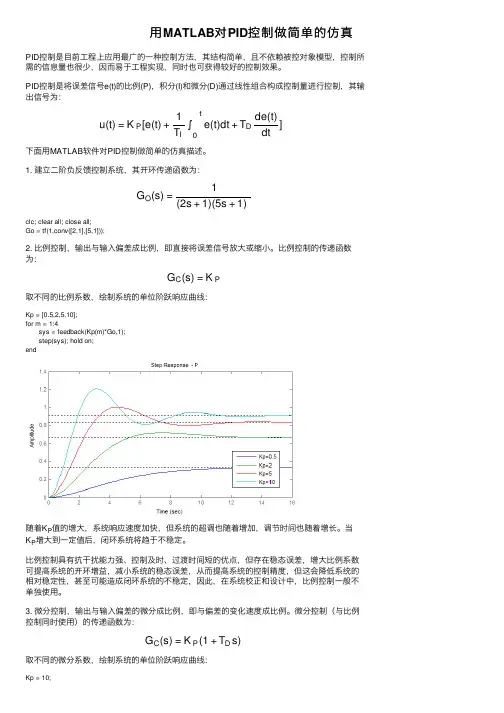
⽤MATLAB 对PID 控制做简单的仿真PID 控制是⽬前⼯程上应⽤最⼴的⼀种控制⽅法,其结构简单,且不依赖被控对象模型,控制所需的信息量也很少,因⽽易于⼯程实现,同时也可获得较好的控制效果。
PID 控制是将误差信号e(t)的⽐例(P),积分(I)和微分(D)通过线性组合构成控制量进⾏控制,其输出信号为:下⾯⽤MATLAB 软件对PID 控制做简单的仿真描述。
1. 建⽴⼆阶负反馈控制系统,其开环传递函数为:clc; clear all; close all;Go = tf(1,conv([2,1],[5,1]));2. ⽐例控制,输出与输⼊偏差成⽐例,即直接将误差信号放⼤或缩⼩。
⽐例控制的传递函数为:取不同的⽐例系数,绘制系统的单位阶跃响应曲线:Kp = [0.5,2,5,10];for m = 1:4 sys = feedback(Kp(m)*Go,1); step(sys); hold on;end随着K P 值的增⼤,系统响应速度加快,但系统的超调也随着增加,调节时间也随着增长。
当K P 增⼤到⼀定值后,闭环系统将趋于不稳定。
⽐例控制具有抗⼲扰能⼒强、控制及时、过渡时间短的优点,但存在稳态误差,增⼤⽐例系数可提⾼系统的开环增益,减⼩系统的稳态误差,从⽽提⾼系统的控制精度,但这会降低系统的相对稳定性,甚⾄可能造成闭环系统的不稳定,因此,在系统校正和设计中,⽐例控制⼀般不单独使⽤。
3. 微分控制,输出与输⼊偏差的微分成⽐例,即与偏差的变化速度成⽐例。
微分控制(与⽐例控制同时使⽤)的传递函数为:取不同的微分系数,绘制系统的单位阶跃响应曲线:Kp = 10;u(t)=[e(t)+e(t)dt +]K P 1T I ∫t 0T D de(t)dt(s)=G O 1(2s +1)(5s +1)(s)=G C K P(s)=(1+s)G C K P T DTd = [0,0.4,1,4];for m = 1:4 G1 = tf([Kp*Td(m),Kp],[0,1]); sys = feedback(G1*Go,1); step(sys); hold on;end随着T D 值的增⼤,系统超调量逐渐减⼩,动态特征有改善。
matlab 控制系统仿真
摘要MATLAB语言是一种十分有效的工具,能容易地解决在系统仿真及控制系统计算机辅助设计领域的教学与研究中遇到的问题,它可以将使用者从繁琐的底层编程中解放出来,把有限的宝贵时间更多地花在解决科学问题上。
MATLAB GUI 是MATLAB的人机交互界面。
由于GUI本身提供了windows基本控件的支持,并且具有良好的事件驱动机制,同时提供了MATLAB数学库的接口,所以GUI 对于控制系统仿真的平台设计显得十分合适。
GUI对于每个用户窗口生成.fig和.m 文件。
前者负责界面的设计信息,后者负责后台代码的设计。
本文所做的研究主要是基于MATLAB GUI平台,结合控制系统基础理论和MATLAB控制系统工具箱,实现了用于控制系统计算机辅助分析与设计的软件。
本软件主要功能:实现传递函数模型输入、状态方程模型输入、模型装换、控制系统稳定性分析、系统可观性可控性判断,绘制系统奈奎斯特图、波特图、根轨迹图以及零极点分布图。
在继续完善的基础上能够用于本科自动控制原理教程的教学实验和一般的科学研究。
关键词:控制系统;MATLAB GUI;计算机辅助设计AbstractMATLAB language is a very effective tool,and can be easily resolved in the system simulation and control system of teaching in the field of computer-aided design and research problems,it could be the bottom of the user from tedious programming liberate the limited spend more valuable time to solve scientific problems.The MATLAB GUI is the interactive interface.As the GUI itself provides the basic control windows support,and has a good mechanism for event-driven,while providing the MATLAB Math Library interface,the GUI for control system simulation platform for the design of it is suitable. GUI window generated for each user. Fig and.M file. The former is responsible for the design of the interface information,which is responsible for the design of the background code.Research done in this article is mainly based on MATLAB GUI platform,the basis of combination of control system theory and MATLAB Control System Toolbox,the realization of control systems for computer-aided analysis and design software. The main functions of the software: the realization of transfer function model input,the state equation model input,the model fitted for the control system stability analysis,system observability controllability judgments、rendering the system Nyquist diagram、Bode plots、root locus and Pole-zero distribution. While continuing to improve based on the principle of automatic control can be used for undergraduate teaching course experiments and scientific research in general.Key words:Control System;MATLAB GUI; Computer-assistant design目录第1章概述 (1)1.1 论文选题背景和意义 (1)1.2 计算机辅助分析与设计在控制系统仿真中的发展现状 (1)1.3 本文主要内容 (3)第2章控制系统与MATLAB语言 (4)2.1 控制系统理论基础 (4)2.2 MATLAB语言与控制系统工具箱 (5)第3章 MATLAB GUI简介及应用 (9)3.1 MATLAB GUI (9)3.2 软件设计步骤 (10)第4章仿真系统测试与演示 (16)4.1 控制系统的模型输入 (16)4.2 控制系统的稳定性分析 (19)4.3 控制系统可控可观性分析 (20)4.4 控制系统频率响应 (23)4.5 控制系统时域响应 (27)4.6 控制系统根轨迹绘制 (28)结论 (31)参考文献 (32)致谢 (33)第1章概述1.1 论文选题背景和意义自动控制原理是自动控制专业和自动化专业的主要课程之一,是研究自动控制技术的基础理论课,是必修的专业基础课程。
MATLABSimulink和控制系统仿真实验报告
MATLAB/Simulink与控制系统仿真实验报告姓名:喻彬彬学号:K031541725实验1、MATLAB/Simulink 仿真基础及控制系统模型的建立一、实验目的1、掌握MATLAB/Simulink 仿真的基本知识;2、熟练应用MATLAB 软件建立控制系统模型。
二、实验设备电脑一台;MATLAB 仿真软件一个三、实验内容1、熟悉MATLAB/Smulink 仿真软件。
2、一个单位负反馈二阶系统,其开环传递函数为210()3G s s s =+。
用Simulink 建立该控制系统模型,用示波器观察模型的阶跃响应曲线,并将阶跃响应曲线导入到MATLAB 的工作空间中,在命令窗口绘制该模型的阶跃响应曲线。
3、某控制系统的传递函数为()()()1()Y s G s X s G s =+,其中250()23s G s s s+=+。
用Simulink 建立该控制系统模型,用示波器观察模型的阶跃响应曲线,并将阶跃响应曲线导入到MATLAB 的工作空间中,在命令窗口绘制该模型的阶跃响应曲线。
4、一闭环系统结构如图所示,其中系统前向通道的传递函数为320.520()0.11220s G s s s s s+=+++,而且前向通道有一个[-0.2,0.5]的限幅环节,图中用N 表示,反馈通道的增益为1.5,系统为负反馈,阶跃输入经1.5倍的增益作用到系统。
用Simulink 建立该控制系统模型,用示波器观察模型的阶跃响应曲线,并将阶跃响应曲线导入到MATLAB 的工作空间中,在命令窗口绘制该模型的阶跃响应曲线。
四、实验报告要求实验报告撰写应包括实验名称、实验内容、实验要求、实验步骤、实验结果及分析和实验体会。
五、实验思考题总结仿真模型构建及调试过程中的心得体会。
题1、(1)利用Simulink的Library窗口中的【File】→【New】,打开一个新的模型窗口。
(2)分别从信号源库(Sourse)、输出方式库(Sink)、数学运算库(Math)、连续系统库(Continuous)中,用鼠标把阶跃信号发生器(Step)、示波器(Scope)、传递函数(Transfern Fcn)和相加器(Sum)4个标准功能模块选中,并将其拖至模型窗口。
《MATLAB控制系统仿真》PID控制系统校正设计
《MATLAB控制系统仿真》PID控制系统校正设计引言1.PID校正装置PID校正装置也称为PID控制器或PID调节器。
这里P,I,D分别表示比例、积分、微分,它是最早发展起来的控制方式之一。
2.PID校正装置的主要优点原理简单,应用方便,参数整定灵活。
适用性强,在不同生产行业或领域都有广泛应用。
鲁棒性强,控制品质对受控对象的变化不太敏感,如受控对象受外界扰动时,无需经常改变控制器的参数或结构。
在科学技术迅速发展的今天,出现了许多新的控制方法,但PID由于其自身的的优点仍然在工业过程控制中得到最广泛的应用。
PID控制系统校正设计1.设计目的1.1 熟悉常规PID控制器的设计方法1.2掌握PID参数的调节规律1.3学习编写程序求系统的动态性能指标2.实验内容2.1在SIMULINK窗口建立方框图结构模型。
2.2设计PID控制器,传递函数模型如下。
()⎪⎭⎫⎝⎛++=s T s T k s G d i p c 112.3修改PID 参数p K 、i T 和d T ,讨论参数对系统的影响。
3.4利用稳定边界法对PID 参数p K 、i T 和d T 校正设计。
2.5根据PID 参数p K 、i T 和d T 对系统的影响,调节PID 参数实现系统的超调量小于10%。
3. 实验操作过程3.1在SIMULINK 窗口建立模型图1 设计模型方框图3.2设计PID 控制器图2 PID控制器模型3.3利用稳定边界法对PID参数p K、i T和d T校正设计: 表1 PID稳定边界参数值校正后的响应曲线图3(a)校正后的响应曲线图3(b)校正后的响应曲线3.4调节PID参数实现系统的超调量小于10%:表2 PID 参数图4 响应曲线图4.规律总结1.P控制规律控制及时但不能消除余差,I控制规律能消除余差但控制不及时且一般不单独使用,D控制规律控制很及时但存在余差且不能单独使用。
2.比例系数越小,过渡过程越平缓,稳态误差越大;反之,过渡过程振荡越激烈,稳态误差越小;若p K过大,则可能导致发散振荡。
控制系统建模与仿真基于MATLABSimulink的分析与实现

读书笔记
01 思维导图
03 精彩摘录 05 目录分析
目录
02 内容摘要 04 阅读感受 06 作者简介
思维导图
本书关键字分析思维导图
实现
通过
仿真
技术
进行
分析
方法
分析
matlabsi mulink
仿真
系统
simulink
实现
介绍
工程
精彩摘录
精彩摘录
《控制系统建模与仿真基于MATLABSimulink的分析与实现》精彩摘录 随着科技的发展和社会的进步,控制系统在各个领域中的应用越来越广泛, 掌握控制系统的建模与仿真技术对于科学研究、工程实践等方面都具有重要意义。 而《控制系统建模与仿真基于MATLABSimulink的分析与实现》这本书,正是为满 足这一需求而编写的。
阅读感受
而真正让我感到震撼的是第4章到第8章的内容。作者利用MATLAB强大数据处 理、绘图函数和Simulink仿真工具,对被控对象模型进行了系统建模、分析、计 算、性能指标的优化及控制器设计。从时域、频域、根轨迹、非线性及状态空间 几个方面,完成了对系统性能指标的验证及控制系统设计。这其中的细节和深度, 都足以显示作者对这一领域的深入理解和实践经验。
目录分析
在“仿真技术”部分,目录涵盖了控制系统仿真的基本原理、仿真模型的建 立、参数设置以及仿真结果的分析等内容。还介绍了如何利用MATLABSimulink进 行仿真,使得读者能够快速上手这一强大的仿真工具。
目录分析
“应用实例”部分通过多个具体的案例,展示了如何将建模与仿真技术应用 于实际控制系统。这些案例既有简单的单输入单输出系统,也有复杂的非线性多 输入多输出系统,具有很高的实用价值。
球杆系统控制器设计及matlab仿真
球杆系统控制器设计及matlab仿真本文旨在讨论《球杆系统控制器设计及matlab仿真》的主要内容和目标。
图论主要是介绍球杆系统控制器的设计原理和matlab仿真的应用,以及探索如何在该系统中实现强大的控制功能。
通过理论分析和数值模拟,我们将展示该系统的稳定性和性能优势。
这篇文档将提供给工程师和研究人员一个深入探讨球杆系统控制器设计与matlab仿真的指南。
通过这些工作,我们的目标是进一步推动该领域的发展,并提供实用、可靠的解决方案。
目标:球杆系统控制器的设计原理Matlab仿真在球杆系统控制中的应用探索如何实现强大的控制功能展示球杆系统的稳定性和性能优势提供工程师和研究人员指南引言本文旨在介绍球杆系统控制器设计及Matlab仿真的研究背景和目的。
球杆系统是指用于击球的高尔夫球杆,而控制器是指控制球杆运动和力量输出的设备。
设计合适的控制器可以帮助高尔夫球手提高球杆的稳定性和精准度。
高尔夫球运动具有一定的技术要求,其中球杆的使用对于取得高分尤为重要。
然而,球杆击球时的运动状态及力量输出是一个相对复杂的控制过程,需要综合考虑多个因素,如包括杆身材料、空气阻力、击球力量等。
为了改善球杆的控制性能,减少误差并提高击球精度,研究人员开始关注球杆系统的控制器设计及Matlab仿真。
Matlab是一种强大的数学建模和仿真工具,可以帮助工程师进行系统分析和设计。
通过Matlab仿真,可以模拟球杆系统的运动状态及力量输出,根据不同的参数和控制策略进行优化。
因此,利用Matlab进行球杆系统控制器设计及仿真,可以辅助研究人员深入了解球杆系统的控制原理,并提供有效的设计方案。
本文的目的是为了探讨球杆系统控制器设计及Matlab仿真的可行性和优势。
通过系统地分析和仿真,我们希望能够指导高尔夫球杆控制器的改进和优化,提高球手的击球技术和成绩。
同时,本文也为后续相关研究提供了理论基础和方法参考。
综上所述,本文将通过研究和分析球杆系统的控制器设计及Matlab仿真,为高尔夫球杆控制技术的发展做出贡献,并为相关研究提供参考和启示。
MATLAB的控制系统数学建模
在实际应用中,整个控制系统由受控对象和控制 装置组成的,有多个环节。由多个单一的模型组 合而成。每个单一的模型都可以用一组微分方程 或传递函数来描述。 基于模型不同的连接和互连信息,合成后的模型 有不同的结果。 模型间连接主要有串联连接、并联连接、串并联 连接和反馈连接等。对系统的不同连接情况,可 以进行模型的化简。
注:演示例12 将双输入单输出的系统模型转换为多项式传 递函数模型。
0 1 1 0 x(t ) x(t ) u (t ) 2 3 0 1 y 1 0 x(t ) 0 0 u (t )
6.5 方框图模型的连接化简
6.5.1方框图模型的连接化简简述
matlab与控制系统仿真61控制系统的传递函数模型611系统传递函数模型简述612传递函数的matlab相关函数613建立传递函数模型实例62控制系统的零极点函数模型621零极点函数模型简述622零极点函数的matlab相关函数623建立零极点函数模型实例主要内容主要内容续63控制系统的状态空间函数模型631状态空间函数模型简述632状态空间函数的matlab相关函数633建立状态空间函数模型实例64系统模型之间的转换641系统模型转换的matlab相关函数642系统模型之间转换实例主要内容续65方框图模型的连接化简651方框图模型的连接化简简述652系统模型连接化简的matlab相关函数653系统模型连接化简实例66simulink图形化系统建模实例控制系统的数学模型在控制系统的研究中有着相当重要的地位要对系统进行仿真处理首先应当知道系统的数学模型然后才可以对系统进行模拟
时间延迟常数为τ=4,即系统模型为
G(s)e
4 s
在已有MATLAB模型基础上,设置时间延迟 常数。
PID控制系统的设计以及MATLAB仿真
PID控制系统的设计以及MATLAB仿真作者:石文昭来源:《电子技术与软件工程》2016年第21期摘要本文经过对温度这种常用被控参数使用PID系统构思设计,使用MATLAB完成参数的整定和仿真实验。
在系统中加入干扰信号来测试系统的稳定性,通过MALTAB中的虚拟示波器来观察系统的各方面性能。
使用系统辨识法、线上综合法来初步的探讨调节器的设计。
【关键词】PID 控制系统 MATLAB仿真PID调节器参数整定简便易懂,实用性高,在产生异常情况下可以很好地运行,所以PID 调节器在生活中很普遍,也是很早发展起来的控制程序。
在日常生产以及工业生活中,温度是极具有广泛新却又十分主要的数据。
所以要增高生产速率,增强产品质量,温度的有效监控是非常关键的。
PID调节器因为它操作方法机动性强,用法灵巧,所以拥有整体系列的产物,在操作过程中只需要设定其比例、积分、微分便可。
1 PID调节器控制原理PID控制系统是将比例,积分,微分三个环节组合在一起来控制系统误差的系统。
图1是为原理图。
1.1 比例环节(P)比例控制是一种最简单的控制方式。
及时通过整体中的偏差信号,当误差产生时,调节器马上做出反应调节。
比例环节可以使控制系统更加稳定。
1.2 积分环节(I)积分环节的关键作用在于去除静差,从而缩小控制环节的偏差程度。
积分控制的精确度主要在于积分的时间常数,时间常数越大,控制能力越弱,反过来则越强。
在这个环节中,输出数据与输入偏差值的积分为正比例。
若是整体中在进入稳定状态情况下存在偏差值,那我们则需要为系统解除掉这个稳定状态下的偏差。
这样我们就需要将积分环节加入系统中。
积分会伴着时间的变大而不断上升,所以跟着时间的推移,调节器会使输出数据变大使偏差值不断减小,一直到零误差。
所以,PI调节系统也可以是工作环节在稳定状态中去除掉不应有的误差值。
1.3 微分环节(D)微分环节可以在调节过程中加入一个及时而且高效的改正信号,同时能在产生偏差信号的早期,在误差没有变的更大之前,及时进行修正,以此来保证系统的迅速动作。
第4章 控制系统的数学模型MATLAB实现
上 页
下 页
为了对系统的性能进行分析首先要建立其数学模型 , 在MATLAB中提供了3种数学模型描述的形式: (1)传递函数模型tf() (2)零极点形式的数学模型zpk () (3)状态空间模型ss() 本节首先介绍利用MATLAB提供的3个函数来建立系 统的数学模型,下一节在此基础上介绍各种数学模型之 间的相互转换。
程序运行结果:
Zero/pole/gain: 5 (s+4) ----------------(s+1) (s+2) (s+3)
8
下 页
3.SS 状态空间模型 格式:sys=ss(A,B,C,D),sys=ss(A,B,C,D,T) 功能:建立系统的状态空间模型,其中,T为取样时间 说明:状态方程是研究系统的最为有效的系统数学描 述,在引进相应的状态变量后,可将一组一阶微分方程表 示成状态方程的形式。
12
4.1.2 模型的转换
在进行系统分析时,往往根据不同的要求选择不同形式的 数学模型,因此经常要在不同形式数学模型之间相互转换,下 面介绍三种模型之间的相互转换函数。 1、 ss2tf函数 将状态空间形式转换为传递函数形式 格式: [num,den]=ss2tf(A,B,C,D,iu)
说 明: ss2tf 函数可以将状态空间表示通过
程序运行结果:
Transfer function: 14 s + 21 -----------------------------------------------------15 s^7 + 74 s^6 + 143 s^5 + 172 s^4 + 140 s^3 + 32 s^2
6
上 页