
脉冲输出指令库用法
1 概述 S7--200提供了三种方式的开环运动控制: • 脉宽调制(PWM)--内置于S7--200,用于速度、位置或占空比控制。 • 脉冲串输出(PTO)--内置于S7--200,用于速度和位置控制。 • EM253位控模块--用于速度和位置控制的附加模块。
S7—200的内置脉冲串输出提供了两个数字输出通道(Q0.0和Q0.1),该数字输出可以通过位控向导组态为PWM或PTO的输出。
当组态一个输出为PTO操作时,生成一个50%占空比脉冲串用于步进电机或伺服电机的速度和位置的开环控制。内置PTO功能仅提供了脉冲串输出。您的应用程序必须通过PLC内置I/O或扩展模块提供方向和限位控制。
PTO按照给定的脉冲个数和周期输出一串方波(占空比50%),如图1。PTO可以产生单段脉冲串或者多段脉冲串(使用脉冲包络)。可以指定脉冲数和周期(以微秒或毫秒为增加量): • 脉冲个数: 1到4,294,967,295 • 周期: 10μs(100K)到65535μs或者2ms到65535ms。
图1 200系列的PLC的最大脉冲输出频率除 CPU224XP 以外均为20kHz。CPU224XP可达100kHz。如表1所示:
表1 2 MAP库的应用 2.1 MAP库的基本描述 现在,200系列 PLC 本体 PTO 提供了应用库MAP SERV Q0.0 和 MAP SERV Q0.1,分别用于 Q0.0 和 Q0.1 的脉冲串输出。如图2所示: 图2 注: 这两个库可同时应用于同一项目。 各个块的功能如表2所示: 块 功能 Q0_x_CTRL 参数定义和控制 Q0_x_MoveRelative 执行一次相对位移运动 Q0_x_MoveAbsolute 执行一次绝对位移运动 Q0_x_MoveVelocity 按预设的速度运动 Q0_x_Home 寻找参考点位置 Q0_x_Stop 停止运动 Q0_x_LoadPos 重新装载当前位置 Scale_EU_Pulse 将距离值转化为脉冲数 Scale_Pulse_EU 将脉冲数转化为距离值
表2 总体描述 该功能块可驱动线性轴。 为了很好的应用该库,需要在运动轨迹上添加三个限位开关,如图3: • 一个参考点接近开关(home),用于定义绝对位置 C_Pos 的零点。 • 两个边界限位开关,一个是正向限位开关(Fwd_Limit),一个是反向限位开关(Rev_Limit)。 • 绝对位置 C_Pos 的计数值格式为 DINT ,所以其计数范围为(-2.147.483.648 to +2.147.483.647). • 如果一个限位开关被运动物件触碰,则该运动物件会减速停止,因此,限位开关的安置位置应当留出足够的裕量ΔSmin 以避免物件滑出轨道尽头。
图3 2.2 输入输出点定义 应用MAP库时,一些输入输出点的功能被预先定义,如表3所示:
名称 MAP SERV Q0.0 MAP SERV Q0.1 脉冲输出 Q0.0 Q0.1 方向输出 Q0.2 Q0.3 参考点输入 I0.0 I0.1 所用的高速计数器 HC0 HC3 高速计数器预置值 SMD 42 SMD 142 手动速度 SMD 172 SMD 182
表3 2.3 MAP库的背景数据块 为了可以使用该库,必须为该库分配 68 BYTE(每个库)的全局变量,如图4所示: 图4 下表是使用该库时所用到的最重要的一些变量(以相对地址表示),如表4: 符号名 相对地址 注释
Disable_Auto_Stop +V0.0 默认值=0意味着当运动物件已经到达预设地点时,即使尚未减速到Velocity_SS,依然停止运动; =1时则减速至Velocity_SS时才停止
Dir_Active_Low +V0.1 方向定义,默认值 0 = 方向输出为1时表示正向。 Final_Dir +V0.2 寻找参考点过程中的最后方向 Tune_Factor +VD1 调整因子(默认值=0) Ramp_Time +VD5 Ramp time = accel_dec_time(加减速时间) Max_Speed_DI +VD9 最大输出频率 = Velocity_Max SS_Speed_DI +VD13 最小输出频率 = Velocity_SS Homing_State +VB18 寻找参考点过程的状态 Homing_Slow_Spd +VD19 寻找参考点时的低速(默认值 = Velocity_SS)
Homing_Fast_Spd +VD23 寻找参考点时的高速(默认值 = Velocity_Max/2) Fwd_Limit +V27.1 正向限位开关 Rev_Limit +V27.2 反向限位开关 Homing_Active +V27.3 寻找参考点激活 C_Dir +V27.4 当前方向 Homing_Limit_Chk +V27.5 限位开关标志 Dec_Stop_Flag +V27.6 开始减速
PTO0_LDPOS_Error +VB28 使用Q0_x_LoadPos时的故障信息(16#00 = 无故障, 16#FF = 故障) Target_Location +VD29 目标位置 Deceleration_factor +VD33 减速因子 =(Velocity_SS – Velocity_Max) / accel_dec_time (格式: REAL) SS_Speed_real +VD37 最小速度 = Velocity_SS (格式: REAL) Est_Stopping_Dist +VD41 计算出的减速距离 (格式: DINT)
表4 2.4 功能块介绍 下面逐一介绍该库中所应用到的程序块。这些程序块全部基于PLC-200 的内置PTO输出,完成运动控制的功能。此外,脉冲数将通过指定的高速计数器 HSC 计量。通过 HSC 中断计算并触发减速的起始点。
2.4.1 Q0_x_CTRL 该块用于传递全局参数,每个扫描周期都需要被调用。功能块如图5,功能描述见表5。
图5 参数 类型 格式 单位 意义 Velocity_SS IN DINT Pulse/sec. 启动/停止频率,必须是大于零的数 Velocity_Max IN DINT Pulse/sec. 最大频率 accel_dec_time IN REAL sec. 最大加减速时间 Fwd_Limit IN BOOL 正向限位开关 Rev_Limit IN BOOL 反向限位开关 C_Pos OUT DINT Pulse 当前绝对位置
表5 Velocity_SS 是最小脉冲频率,是加速过程的起点和减速过程的终点。 Velocity_Max 是最大小脉冲频率,受限于电机最大频率和PLC的最大输出频率。 在程序中若输入超出(Velocity_SS,Velocity_Max)范围的脉冲频率,将会被Velocity_SS 或 Velocity_Max 所取代。 accel_dec_time 是由 Velocity_SS 加速到 Velocity_Max 所用的时间(或由Velocity_Max 减速到 Velocity_SS 所用的时间,两者相等),范围被规定为 0.02 ~ 32.0 秒,但最好不要小于0.5秒。
警告:超出 accel_dec_time 范围的值还是可以被写入块中,但是会导致定位过程出错! 2.4.2 Scale_EU_Pulse 该块用于将一个位置量转化为一个脉冲量,因此它可用于将一段位移转化为脉冲数,或将一个速度转化为脉冲频率。功能块如图6,功能描述见表6。 图6 参数 类型 格式 单位 意义 Input IN REAL mm or mm/s 欲转换的位移或速度 Pulses IN DINT Pulse /revol. 电机转一圈所需要的脉冲数 E_Units IN REAL mm /revol. 电机转一圈所产生的位移 Output OUT DINT Pulse or pulse/s 转换后的脉冲数或脉冲频率
表6 下面是该功能块的计算公式:
2.4.3 Scale_ Pulse_EU 该块用于将一个脉冲量转化为一个位置量,因此它可用于将一段脉冲数转化为位移,或将一个脉冲频率转化为速度。功能块如图7,功能描述见表7。
图7 参数 类型 格式 单位 意义 Input IN REAL Pulse or pulse/s 欲转换的脉冲数或脉冲频率 Pulses IN DINT Pulse /revol. 电机转一圈所需要的脉冲数 E_Units IN REAL mm /revol. 电机转一圈所产生的位移 Output OUT DINT mm or mm/s 转换后的位移或速度
表7 下面是该功能块的计算公式: 2.4.4 Q0_x_Home 功能块如图8,功能描述见表8。
图8 参数 类型 格式 单位 意义 EXECUTE IN BOOL 寻找参考点的执行位 Position IN DINT Pulse 参考点的绝对位移
Start_Dir IN BOOL 寻找参考点的起始方向 (0=反向,1=正向) Done OUT BOOL 完成位(1=完成) Error OUT BOOL 故障位(1=故障)
表8 该功能块用于寻找参考点,在寻找过程的起始,电机首先以 Start_Dir 的方向,Homing_Fast_Spd 的速度开始寻找;在碰到limit switch (“Fwd_Limit” or “Rev_Limit”)后,减速至停止,然后开始相反方向的寻找;当碰到参考点开关(input I0.0; with Q0_1_Home: I0.1)的上升沿时,开始减速到 “Homing_Slow_Spd”。如果此时的方向与 “Final_Dir” 相同,则在碰到参考点开关下降沿时停止运动,并且将计数器HC0的计数值设为 “Position” 中所定义的值。
如果当前方向与 “Final_Dir” 不同,则必然要改变运动方向,这样就可以保证参考点始终在参考点开关的同一侧(具体是那一侧取决于 “Final_Dir”)。
寻找参考点的状态可以通过全局变量 “Homing_State” 来监测,如表9: Homing_State的值 意义 0 参考点已找到 2 开始寻找
4 在相反方向,以速度 Homing_Fast_Spd 继续寻找过程(在碰到限位开关或参考点开关之后) 6 发现参考点,开始减速过程
高速计数及脉冲输出指令

计数方向控制位:0(减计数); 1(增计数)
向HSC中写入计数方向: 0(不更新);1(更新计数方向)
向HSC中写入预置值: 0(不更新);1(更新预置值)
向HSC中写入新的当前值: 0(不更新);1(更新当前值)
HSC允许: 0(禁止HSC);1(允许HSC)
预置值
SMD42 SMD52 SMD62 SMD142 SMD152 SMD162
高速计数及脉冲输出指令
v高速计数器状态位
高速计数器状态字节,其中某些位指出了当前计数方向、当前值与预置 值是否相等、当前值是否大于预置值的状态。可以通过监视高速计数器的 状态位产生相应中断,完成重要操作。但要注意,状态位只有在执行高速 计数器终端程序时才有效。
(2) 在初始化子程序中,对相应高速计数器的控制字节写入希望的控制 字。如要使用HSC1,则对SMB47写入16#F8(2#11111000),表示允许高速 计数器运行,允许写入新的当前值,允许写入新的预置值,可以改变计数 器方向,置计数器的计数方向为增,置启动和复位输入为高电平有效。
(3) 执行HDEF指令,根据所选计数器号和运行模式将高速计数器号与 具体运行模式进行连接。
HSC 高速计数器指令,根据高速计数器特殊存储器位的设置, 按照HDEF指令指定的工作模式,控制高速计数器的工作。
高速计数及脉冲输出指令
高速计数器设置过程
为更好地理解和使用高速计数器,下面给出高速计数器的一般设置过 程。
(1) 使用初始化脉冲触点SM0.1调用高速计数器初始化操作子程序。这 个结构可以使系统在后续的扫描过程中不再调用这个子程序,从而减少了 扫描时间,且程序更加结构化。
I0.0 计数 计数 计数 计数
S7-200高速脉冲输出应用
S7-200高速脉冲输出应用前面学习了高速计数器的内容,紧接着我们就来学习一下高速脉冲输出的内容,高速脉冲输出一般是用在运动控制里面,用来控制步进或伺服,高速脉冲输出也是比较重要的一部分,我们必须得掌握好它。
在S7-200中有两个PTO/PWM高速脉冲发生器,可以产生高速脉冲串(PTO)或脉宽调制信号波形(PWM)。
在S7-200中有脉冲输出指令PLS,它用来控制在高速脉冲输出(Q0.0和Q0.1)中提供的高速脉冲串输出(PTO)和脉宽调制(PWM)功能。
PTO/PWM与数字量输出过程映像区共用输出点Q0.0和Q0.1,当在Q0.0或Q0.1上激活了PTO/PWM功能时,是会禁止普通输出点功能的,这时Q0.0或Q0.1的输出波形是不受过程映像区状态、输出点强制值或者立即输出指令的影响的,我们使用状态表或趋势图是监控不了的。
要做高速脉冲输出,我们应该选用24VDC晶体管输出的CPU,而不能选用继电器输出的CPU,这是我们要注意的。
高速脉冲输出一般是用在运动控制里面,用来控制步进或伺服。
利用高速脉冲输出实现运动控制,除了有PTO、PWM,还有EM253定位模块,这三种方式都可以实现运动控制,不过要注意的是PTO和PWM可以使用脉冲输出指令PLS和向导来实现,而且PTO方式的甚至还可以使用运动控制库指令来实现,而使用EM253定位模块的话就只能通过向导来实现,而不能使用PLS指令或运动控制库指令。
我们先看一下脉冲串操作PTO,PTO是按照给定的脉冲个数和周期输出一串方波(占空比50%)。
在使用时,我们要设定其脉冲个数和周期,我们要注意的是设定是周期数应该是偶数,如果设定的周期数为奇数的话,是会引起占空比失真的。
而脉宽调制PWM,它是产生一个占空比变化周期固定的脉冲输出的,我们可以设定其周期和脉宽,我们要注意的是当设定的脉宽等于周期时,输出是一直为ON的,当设定的脉宽等于0时,输出是断开的。
一般来说,使用脉冲串PTO会比较多,所以后面学习时也是重点学习脉冲串PTO的。
PLC脉冲指令的使用
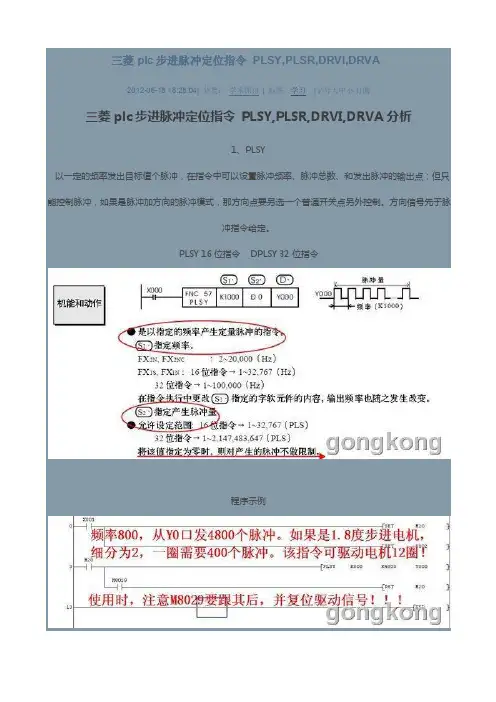
三菱plc步进脉冲定位指令PLSY,PLSR,DRVI,DRVA2012-06-18 18:28:04| 分类:学术探讨| 标签:学习|字号大中小订阅三菱plc步进脉冲定位指令PLSY,PLSR,DRVI,DRVA分析1、PLSY以一定的频率发出目标值个脉冲,在指令中可以设置脉冲频率、脉冲总数、和发出脉冲的输出点;但只能控制脉冲,如果是脉冲加方向的脉冲模式,那方向点要另选一个普通开关点另外控制。
方向信号先于脉冲指令给定。
PLSY16位指令DPLSY32位指令程序示例注意D8140的作用:2、PLSR匀加减速指令,在指令中可以设置脉冲的最大频率、脉冲总数、加减速时间和脉冲输出点。
通过设置加减速时间来实现匀加速。
如果脉冲加方向的脉冲模式也需要另外控制方向点。
针对指定的最高频率,进行定加速,在达到所指定的输出脉冲数后,进行定减速。
程序示例:3,定位指令:(包括DRVA和DRVI)他们都是为定位指令服务的,因此只能应用于高速点。
他们的指令表现形式基本一致,因此不做单一说明;在他们指令中可以设置脉冲总数、脉冲频率、脉冲的发出点和方向点。
3.1DRVI相对控制指令3.2绝对控制指令DRVA关于两个指令的区别应该是比较清楚的了,这里,D8140显得特别重要。
关于D8140需要注意的是:当使用DRVI或者DRVA指令时,因为是带方向的,驱动正转时,D8140数值是增加的,反转时,D8140里的数据是减小的。
而在使用PLSY或者PLSR时,因为没有方向指示,只要是发脉冲,D8140里的值都会增加,跟方向是没关系的。
编程时注意!也因为这一点,在FX3U里新增了数据寄存器,D8340(Y0),D8350(Y1),D8360(Y2)来存储针对DRVI和DRVA指令时的脉冲累计,而用PLSY时,这几个寄存器的值都不会变。
绝对位置控制指令DRVA的输出脉冲数是根据D8140(D8142)的值来决定。
最好的方法就是先找到机械原点,然后把D8140(D8142)的值用MOV指令清零,让程序原点与机械原点一致,如此便于计算所发脉冲数。
高速计数/脉冲输出指令

FUN 编号 880 881 883 882 885 886 887 888 889 891
页码 3-478 3-480 3-483 3-485 3-488 3-492 3-494 3-498 3-502 3-504
3-477
高速计数/脉冲输出指令
3-201 动作模式控制 INI(880)
概要
3-201
高
0100 Hex:中断输入 0(计数模式)
速 计 数
0101 Hex:中断输入 1(计数模式) 0102 Hex:中断输入 2(计数模式)
脉
0103 Hex:中断输入 3(计数模式)
冲
0104 Hex:中断输入 4(计数模式)
指 令
0105 Hex:中断输入 5(计数模式)
0106 Hex:中断输入 6(计数模式)
・ 脉冲输出的频率(脉冲输出从 0 到 3) ・ 高速计数的频率(只有高速计数输入 0)
15
0
D
ࡏݱ当σ前ʔ值λ数ʢ据ԼҐʣ
D+1
ࡏݱ当σ前ʔ值λ数ʢ据্Ґʣ
/
符号
PRV
C1 CC11:ɿϙ端ʔ口τࢦ指ఆ定
C2
CC22:ɿί控ϯ制τϩ数ʔ据ϧσʔλ
D
DD:ɿ当ࡏݱ前值֨ೲ保Լ存Ґ低CH位൪߸CH 编号
C2
C2ɿίϯτϩʔϧσʔλ
S
CS2ɿ:ม控ߋ制σ数ʔλ据֨ೲԼҐCH൪߸
功能说明
对于由 C1 指定的端口,进行由 C2 指定的控制。
可以指定的 C1 和 C2 的组合如下表所示。
C1(端口指定)
C2(控制数据)
开始比较 (0000 Hex)
脉冲输出 (0000~0003 Hex)
FX2N系列可编程控制器脉冲输出及高速处理指令.ppt
2
第一节 FX2N系列可编程控制器的脉冲输出功能
FX2N系列可编程控制器在FX2系列机基础上新增加了脉
冲输出功能。
通过本机 (晶体管输出型)特定的输出口(Y000、Y001) 可输出指定频率及数量的脉冲串或输出脉冲宽度可调制 的脉冲串,用于简单的定位控制及模拟量控制。
3
第一节 FX2N系列可编程控制器的脉冲输出功能
[S2·]
[D·]
K、H C(C=235 Y、M、 (D) KnX、KnY、KnM ~255) SI010~ HSCS… I060计数 …13步 KnS、T 中断指针 C、D、V、Z K、H C(C=235 Y、M、 KnX、KnY、KnM ~255) S[可同 S2(·)] KnS、T C、D、V、Z
表9-4 FX2N系列可编程高速计数器一览表
中断 1相无启动/复位(单输入) 1相带启动/复位(单输入) 输入 C235 C236 C237 C238 C239 C240 C241 C242 C243 C244 C245
X000 U/D X001 U/D U/D R U/D R
X002
X003 X004
34
第四节 FX2N系列 PLC脉冲输出及高速计数器 指令应用实例
脉冲输出及高速计数指令常用在位置控制及定长控制中。 比如薄钢板的开平冲剪生产线,需要将带钢板整平后冲剪 为等长的长方形板材包装。
35
图9-12 钢板展开压平冲剪流水线控制
36
高速计 数器区 间比较 指令
(D) HSZ
FNC55 K、H (32) KnX、KnY、KnM KnS、T C、D、V、Z
C(C=23 Y、M、S 5~255) (3连号 元件)
(D)HSZ ……13 步
三菱PLC高速输出——脉冲输出PLSY的讲解

三菱PLC⾼速输出——脉冲输出PLSY的讲解对于伺服或步进电机使⽤的脉冲输出控制指令,需要根据不同功能选择需要的指令,三菱PLC中的⾼速脉冲输出指令主要有16位的PLSY、PLSR、PLSV,32的DPLSY、DPLSR、DPLSV,今天就来说说基本的PLSY指令的介绍。
01三种指令(PLSY、PLSR、PLSV)的区别1)简单介绍下这⼏个的区别,PLSY是基本的脉冲输出,功能是发送指定频率和指定数量脉冲的指令;2)PLSR是带有加减速功能的脉冲输出指令,功能是发送指定频率和制动数量脉冲的指令,同时能指定从0到指定频率的时间或从指令频率到0的时间。
如果这个加减速时间设置为0则与PLSY指令⼀样;3)PLSV是输出带有旋转⽅向的可变速脉冲指令,功能是输出指定⽅向和指令频率的脉冲,它与PLSR区别是可在指令运⾏中改变频率,PLSR则是即使改变操作数运⾏中也不反映,在下⼀次指令驱动时更改内容有效。
02PLSY指令说明PLSY指令说明其中S1是指定脉冲频率,S2是发送的脉冲数量,D是脉冲输出Y端⼦,其中16位指令PLSY的频率范围0~32676Hz,脉冲数量32676(2^15)P,32位指令S1脉冲频率采⽤基本单元0~100000Hz,采⽤⾼速输出适配器0~200000Hz,输出脉冲数量S2范围是0~2147483647(2^31)P。
脉冲输出端⼦⽬前FX3系列只⽀持Y0和Y1。
03需掌握的相关软元件1)特殊辅助继电器M8029M8029是指令完成标志,意思就是指令发送完成后会置位ON状态,脉冲未发送完毕或者中断、停⽌则处于OFF状态,使⽤多个M8029需要注意其位置,⼀定将其放在监视指令的正下⽅:M8029放置位置下⾯我们在三菱FX3g型PLC中看下指令的使⽤,XY双轴采⽤PLSY指令,X轴频率200p/s,脉冲数量2000p,Y轴脉冲频率500p/s,脉冲数量2500p,可以算出,X轴10s完成,Y轴5s完成,下⾯观察M8029的变化:M8029的变化从上图看出,Y轴脉冲发送完成后,M8029闭合,但只⽤Y轴下⽅的M8029有输出M201,X轴没有,等到X轴脉冲指令完成,M200才闭合,所以在放置M8029标志⼀定要注意位置。
关于脉冲输出概要
一、脉冲输出功能XC3系列和XC5系列PLC 一般具有2个脉冲输出。
通过使用不同的指令编程方式,可以进行无加速/减速的单向脉冲输出,也可以进行带加速/减速的单向脉冲输出,还可以进行多段、正反向输出等等,输出频率最高可达200K Hz 。
Y0COM0Y1COM1Y2COM2注:1)为了使用脉冲输出,必须要使用带有晶体管输出的PLC 。
如XC3-14T-E 或XC3-60RT-E等。
2)XC5系列输出点数为32点的PLC 最大能够具有4路(Y0、Y1、Y2、Y3)脉冲输出功能。
二、脉冲输出的种类与指令应用1、 无加减速时间变化的单向定量脉冲输出指令PLSY∙ 以指定的频率产生定量脉冲的指令。
∙ 支持32位指令[DPLSY]。
∙ 频率:0~200KHz ∙ 输出端子:Y0 或 Y1∙ 输出模式:连续或有限脉冲输出 ∙脉冲数目:16位指令 0~K3276732位指令 0~K2147483647注意:如控制对象是步进电机或伺服电机,建议不要采用该指令,以避免电机失步。
采用带加减速的脉冲输出指令PLSR 可以避免失步造成的影响。
步进/伺服电机驱动器当输出完设定的脉冲数目之后,输出自动停止。
2、 可变频率脉冲输出指令PLSFM0以设定频率连续输出脉冲直到通过指令停止输出。
3、带加减速的定量脉冲输出指令PLSR (含3种控制模式)∙以指定的频率和加减速时间产生定量脉冲的指令。
∙频率:0~200KHz∙加减速时间:5000ms以下∙支持32位指令[DPLSR]。
∙输出端子:Y0 或Y1∙输出模式:有限脉冲数目∙脉冲数目:16位指令0~K32,76732位指令0~K2,147,483,647一般情况中途停止4、脉冲段切换[PLSNEXT/PLSNT]指令M81705、脉冲停止[STOP]指令6、脉冲数立即刷新[PLSMV]指令前进后退工作台原点信号● PLSMV 为32位操作指令● 当工作台后移的过程中,得到原点信号X2,执行外部中断,PLSMV 指令立即执行,不受扫描时间的影响,将输出端口Y0输出的脉冲数刷新,并送入D8170中。
脉冲输出指令PTO包络
位置控制向导(PTO/PWM配置)注释:本向导仅限用于第二代CPU。
在您选择从屏幕一配置机载PTO/ PWM操作后,向导会向您询问以下信息:步骤1指定一个脉冲发生器2编辑现有PTO或PWM配置3选择PTO或PWM,并选择时基4指定电机速度5设置加速和减速时间6配置位置轮廓7启动轮廓数据的V内存地址8生成项目代码步骤 1 指定一个脉冲发生器返回顶端S7-200 PLC有两个脉冲发生器:•一个指定给数字输出点Q0.0•一个指定给数字输出点Q0.1指定您希望配置的发生器。
步骤 2 编辑现有PTO或PWM配置返回顶端如果项目中已有一个配置,您可以从项目中删除该配置,或者将现有配置移至另一个脉冲发生器。
如果项目中没有配置,则继续执行步骤3。
步骤 3 选择PTO或PWM,并选择时间基准返回顶端•选择为脉冲串输出(PTO)或脉冲宽度调制(PWM)配置脉冲发生器。
•就PTO模式而言,您可以启用高速计数器,计算输出脉冲数目。
•就PWM模式而言,请为周期时间和脉冲宽度选择一个时间基准(微秒或毫秒)。
第4步指定电机速度返回顶端为您的应用指定最高速度(MAX_SPEED)和开始/停止速度(SS_SPEED)。
•MAX_SPEED:在电机扭矩能力范围内输入您的应用的最佳工作速度。
驱动负载所需的转矩由摩擦力、惯性和加速/减速时间决定。
位置控制向导会计算和显示由位控模块为指定的MAX_SPEED所能够控制的最低速度。
•SS_SPEED:在电机的能力范围内输入一个数值,以低速驱动负载。
如果SS_SPEED数值过低,电机和负载可能会在运动开始和结束时颤动或跳动。
如果SS_SPEED数值过高,电机可能在启动时丧失脉冲,并且在尝试停止时负载可能过度驱动电机。
注释:MIN_SPEED值由计算得出。
您不能在此域中输入其他数值。
电机数据单有指定电机和给定负载开始/停止(或拉入/拉出)速度的不同方法。
通常,有用的SS_SPEED数值是MAX_SPEED数值的5%至15%。
关于脉冲输出讲解
一、脉冲输出功能XC3系列和XC5系列PLC 一般具有2个脉冲输出。
通过使用不同的指令编程方式,可以进行无加速/减速的单向脉冲输出,也可以进行带加速/减速的单向脉冲输出,还可以进行多段、正反向输出等等,输出频率最高可达200K Hz 。
Y0COM0Y1COM1Y2COM2注:1)为了使用脉冲输出,必须要使用带有晶体管输出的PLC 。
如XC3-14T-E 或XC3-60RT-E等。
2)XC5系列输出点数为32点的PLC 最大能够具有4路(Y0、Y1、Y2、Y3)脉冲输出功能。
二、脉冲输出的种类与指令应用1、 无加减速时间变化的单向定量脉冲输出指令PLSY• 以指定的频率产生定量脉冲的指令。
• 支持32位指令[DPLSY]。
• 频率:0~200KHz • 输出端子:Y0 或 Y1• 输出模式:连续或有限脉冲输出 •脉冲数目:16位指令 0~K3276732位指令 0~K2147483647注意:如控制对象是步进电机或伺服电机,建议不要采用该指令,以避免电机失步。
采用带加减速的脉冲输出指令PLSR 可以避免失步造成的影响。
步进/伺服电机驱动器当输出完设定的脉冲数目之后,输出自动停止。
2、 可变频率脉冲输出指令PLSFM0以设定频率连续输出脉冲直到通过指令停止输出。
3、带加减速的定量脉冲输出指令PLSR (含3种控制模式)•以指定的频率和加减速时间产生定量脉冲的指令。
•频率:0~200KHz•加减速时间:5000ms以下•支持32位指令[DPLSR]。
•输出端子:Y0 或Y1•输出模式:有限脉冲数目•脉冲数目:16位指令0~K32,76732位指令0~K2,147,483,647一般情况中途停止4、脉冲段切换[PLSNEXT/PLSNT]指令M81705、脉冲停止[STOP]指令6、脉冲数立即刷新[PLSMV]指令前进后退工作台原点信号● PLSMV 为32位操作指令● 当工作台后移的过程中,得到原点信号X2,执行外部中断,PLSMV 指令立即执行,不受扫描时间的影响,将输出端口Y0输出的脉冲数刷新,并送入D8170中。
关于脉冲输出概要
、脉冲输出功能XC3系列和XC5系列PLC —般具有2个脉冲输出。
通过使用不同的指令编程方式,可 以进行无加速/减速的单向脉冲输出,也可以进行带加速 /减速的单向脉冲输出,还可以进行多段、正反向输出等等,输出频率最高可达200K Hz 。
注:1)为了使用脉冲输出,必须要使用带有晶体管输出的PLC 。
如XC3-14T-E 或XC3-60RT-E等。
2)XC5系列输出点数为32点的PLC 最大能够具有4路(Y0、Y1、Y2、Y3 )脉冲输出 功能。
二、脉冲输出的种类与指令应用1、无加减速时间变化的单向定量脉冲输出指令PLSYPLSY 指令:• 以指定的频率产生定量脉冲的指令。
• 支持32位指令[DPLSY ]。
•频率:0~200KHz • 输出端子:Y0或Y1• 输出模式:连续或有限脉冲输出 • 脉冲数目:16位指令 0~K3276732 位指令 0~K2147483647注意:如控制对象是步进电机或伺服电机,建议不要采用该指令,以避免电机失步。
采用 带加减速的脉冲输出指令PLSR 可以避免失步造成的影响。
.一丄 Y0一Y1Y2COIVIUCOVIICOM2O 1O OO I O 0步进/伺服电机1驱动器是以指定的频率产生定量脉冲的指令;支持32位指令[DPLSY ]。
51 •指定频率。
可用操作数: K 、TD 、CD 、D 、FD52•指定产生脉冲量。
可用操作数: K 、TD 、CD 、D 、FD t D L ■指定输出脉冲的 Y 编号,只可在 Y000或Y001输出。
在M0为ON 时,PLSY 指令在Y0输出频率为30Hz 的脉冲,个数由D1指定, 正在发脉冲时线圈 M8170置ON 。
当输出脉冲个数达到设定值时,停止脉冲 输出,此时线圈 M8170置OFF ,并将M0复位。
有限脉冲输出设定脉冲数目当输出完设定的脉冲数目之后,输出自动停止。
2、可变频率脉冲输出指令 PLSFPLSF 指令:是以可变频率的形式产生连续脉冲的指令; 支持32位指令[DPLSF ]。