
机械原理作业集第2版参考答案
1 机械原理作业集(第2版) 参考答案 (注:由于作图误差,图解法的答案仅供参考)
第一章 绪论 1-1~1-2略
第二章 平面机构的结构分析 2-1 1 2 3 4 5 6
2-2
1 2 3 4 5 6 7 8 D A、A C B、A B A B A
2-3 F=1 2-4 F=1 2-5 F=1 2-6 F=1 2-7 F=0机构不能运动。 2-8 F=1 2-9 F=1 2-10 F=1 2-11 F=2 2-12 F=1 2-13 F=1 2为原动件,为II级机构。 8为原动件,为III级机构。 2-14 F=1,III级机构。 2-15 F=1,II级机构。 2-16 F=1,II级机构。 F=1,II级机构。 第三章 平面机构的运动分析
3-1 1 2 3 4 5 3-2(1)转动中心、垂直导路方向的无穷远处、通过接触点的公法线上 (2)Pad 2
(3)铰链,矢量方程可解;作组成组成移动副的两活动构件上重合点的运动分析时,如果铰链点不在导路上 (4) 、 (5)相等 (6) 同一构件上任意三点构成的图形与速度图(或加速度图)中代表该三点绝对速度(或加速度)的矢量端点构成的图形, 一致 ;已知某构件上两点的速度,可方便求出第三点的速度。 (7)由于牵连构件的运动为转动,使得相对速度的方向不断变化。
3-3 1613361331PPPP 3-4 略 3-5(1)040m/sCv.(2)0.36m/sEv (3) =26°、227° 3-6~3-9 略 3-10(a)、(b)存在, (c)、(d)不存在。 3-11~3-16 略 3-17 第四章 平面机构的力分析、摩擦及机械的效率
4-1 1 2 3 4 5 6 7 8 4-2 1 2 3 4 5 6 7 8 9 10 A D D D A D B A D、C B 11 12 13 14 15 16 17 18 19 20 D C A C、D B C C C B
4-3 )sin)((211212llllllffV 4-4 F=1430N 4-5~4-9略
232/95.110smv
BvJIv 3 4-10 )2()2(baab
4-11 5667.0 31.110 4-12 8462.0 4-13 605.0 4-14 2185.0 NQ3.10297 4-15 7848.0113.637NF 4-16 KWP026.88224.0 4-17 KWP53.96296.0 4-18 2 4-19 F=140N 4-20 O90
第五章 平面连杆机构及其设计 5-1 1 2 3 4 5 6 7 8 9 10 5-2(1) 摇杆(尺寸),曲柄(曲柄与连杆组成的转动副尺寸),机架(连杆作为机架) (2) 有,AB ,曲柄摇杆机构 ;AB ;CD为机架 (3) 曲柄 与 机架 (4) 曲柄摇杆机构、曲柄滑块机构、摆动导杆机构 (5) 曲柄摇杆机构、摆动导杆机构;曲柄滑块机构 (6) 等速,为主动件 (7) 7 (8) 往复 ,且 连杆与从动件 (9) 选取新机架、刚化搬移、作垂直平分线;包含待求铰链 且 位置已知 (10) 9 ; 5 5-3 70 < lAD <670 5-4~5-18 略 4
5-19 lAC=150mm l CD=3000mm h=279.9 mm 5-20 a=63.923mm b=101.197mm c=101.094mm d=80mm
第六章 凸轮机构及其设计 6-1 1 2 3 4 5 6 7 8 9 10 6-2
1 2 3 4 5 6 7 8 9 10 B A B A A B C B A A 6-3
(1)等加速等减速、余弦加速度 (2)刚性、柔性 (3)理论廓线 (4)互为法向等距曲线 (5)增大基圆半径、采用正偏置 (6)增大基圆半径、减小滚子半径 (7)提高凸轮机构运动的轻巧性和效率、避免加速度过大造成冲击 6-4略 6-5 6-6 ~ 6-13略 6-14
6-15 6-16略
第七章 齿轮机构及其设计 7-1 1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16 17 18 19 20 21 22 23 24 25
6858.70822rad
1803064.3432.1700minmax0mmhmmr6332.343776.51240yx6395.185947.4060yx 5
7-2 1 2 3 4 5 6 7 8 B C C、A B C、A B B C、A 9 10 11 12 13 14 15 16 A A A C B C B D
7-3(1) (2)
7-4 z = 41.45 7-5略 7-6 (1) (2) 7-7 7-8略 7-9 7-10 7-11略 7-12 (1) (2) (3) 7-13(1) (2) (3) 7-14略 7-15 7-16略 7-17 共有7种方案 7-18~7-19 略 7-20
302021zzmmrmmsmmsaba0923.1052816.178173.6634.1
mmjmmcmmat77.269.494.15523.23
smmvmmL/490刀
294xz
8.04.88xz
0399.02x
9899.482234117229.1142444153.44
KKK
mmrKK3433.702444
8879.22α
mmrmmr2.618.4021
mmdzmmm1203045.0xmms827.4
058.1x 6
7-21 7-22 略 7-23正传动, 7-24~7-25 略 7-26(1)正传动 (2) 7-27 略 7-28
7-29 略 第八章 齿轮系及其设计 8—1 1 2 3 4 5 6 7 8 9
8—2
1 2 3 B、A A A
8—3
(1)从动轮齿数的连乘积除以主动轮齿数的连乘积、数外啮合次数或用画箭头的 (2)用画箭头的 (3)有无使行星轮产生复合运动的转臂(系杆) (4)相对运动原理 (5)一个或几个中心轮、一个转臂(系杆)、一个或几个行星轮 (6)转化轮系中A轮到B轮的传动比、周转轮系中A轮到B轮的传动比、ABi可以通过HABi
求解 (7)找出周转轮系中的行星轮、转臂及其中心轮 (8)传动比条件、同心条件、均布装配条件、邻接条件 (9)传动比很大结构紧凑效率较低、要求传动比大的传递运动的场合、传动比较小效率较高、传递动力和要求效率较高的场合
mma5892.90mmra93.581
13.7291116.36v
z2.6934
2222(1)175(2)185163(3)5.7106(4)112.5af
dmmdmmdmmamm
7
(10)差动轮系 8-4 8-5 8-6 8-7
8-8 8-9 8-10 8-11 8-12(a) (b) 8-13(1) (2) 8-14 z2≈68
8-15 8-16 8-17 (1) (2) 8-18 8-19 8-20 min/28.154rnB
8-21 只行星轮满足邻接条件件,只行星轮不满足邻接条34144803mmlzH 8-22 162/108/5463/42/2136/24/12321zzz
第九章 其他常用机构 9-1 9-2 9-3 9-4
mms075.0232nkmmlB38.658
min/84rnmmR975.23
32143211zzzzzziH
min/3rnHNF64.3085.141i072.016imin/600rnHmin/385.15rnH31Hi8.11Hi
0Hnmin/667.653197min/2min/340042rnrnrnAmin/47.26rncmin/1350rncmin/6349.063407rn4286.0731Hi
.1533.433i
机械基础 第2版 习题答案 (8)[4页]

第七单元支承零部件练习题一、名词解释1.轴轴是支承传动件(如齿轮、蜗杆、带轮、链轮等)的零件。
2.曲轴曲轴是指将回转运动转变为往复直线运动(或将往复直线运动转变为回转运动)的轴。
3.软轴软轴是由几层紧贴在一起的钢丝构成,可将扭矩(扭转及旋转)灵活地传递到任意位置的轴。
4.心轴心轴是指工作时仅承受弯矩作用而不传递转矩的轴。
5.转轴转轴是指工作时既承受弯矩又承受转矩的轴。
6.传动轴传动轴是指工作时仅传递转矩而不承受弯矩的轴。
7.轴承轴承是用来支承轴或轴上回转零件的部件。
8.滑动轴承滑动轴承是工作时轴承和轴颈的支承面间形成直接或间接滑动摩擦的轴承。
9.滚动轴承滚动轴承是将运转的轴与轴座之间的滑动摩擦变为滚动摩擦,从而减少摩擦损失的一种精密的机械元件。
二、填空题1.支承零部件主要包括轴和轴承,它们是组成机器不可缺少的重要零部件。
2.轴是支承传动件的零件,轴上被支承的部位称为轴颈,轴的功用是支承回转零部件,并使回转零部件具有确定的位置,传递运动和扭矩。
3.轴承是支承轴颈的支座,轴承的功用是保持轴的旋转精度,减少轴与支承件之间的摩擦磨损。
4.轴按其形状进行分类,可分为直轴、曲轴和软轴(或挠性轴、钢丝软轴)三类。
5.轴的结构包括轴颈、轴头、轴身三部分。
6.根据轴承工作时摩擦性质的不同,轴承分为滑动轴承和滚动轴承两大类。
7.滑动轴承根据承受载荷方向的不同,可分为向心滑动轴承和推力滑动轴承两大类。
8.滑动轴承通常由轴承座、轴瓦(或轴套)、润滑装置和密封装置等组成。
9.常用的轴瓦分为整体式轴瓦和剖分式轴瓦两种结构。
10.滑动轴承的失效形式主要有磨粒磨损、刮伤、胶合(咬粘)、疲劳剥落、腐蚀等。
11.滚动轴承一般由内圈、外圈、滚动体和保持架组成。
12.常见的滚动体有球、短圆柱滚子、长圆柱滚子、球面滚子、圆锥滚子、螺旋滚子、滚针等多种。
13.滚动轴承的分类方法很多,按滚动轴承所能承受的载荷方向或公称接触角进行分类,可分为向心滚动轴承和推力滚动轴承。
杨老记 机械制图习题集第2版-第5章组合体视图-完整答案

退出
第42页 续5-9 根据已知的两视图,补画第三视图
转到:第5章 组合体视图
退出
第42页 续5-9 根据已知的两视图,补画第三视图
转到:第5章 组合体视图
退出
第42页 续5-9 根据已知的两视图,补画第三视图
转到:第5章 组合体视图
退出
第43页 5-10 根据视图构思物体形状
转到:第5章 组合体视图
转到:第5章 组合体视图
退出
第36页 续5-8 补画视图中的漏线
转到:第5章 组合体视图
退出
第36页 续5-8 补画视图中的漏线
转到:第5章 组合体视图
退出
第36页 续5-8 补画视图中的漏线
转到:第5章 组合体视图
退出
第37页 5-9 根据已知的两视图,补画第三视图
转到:第5章 组合体视图
退出
第43页 5-10 根据视图构思物体形状
转到:第5章 组合体视图
退出
第43页 5-10 根据视图构思物体形状
转到:第5章 组合体视图
退出
第43页 5-10 根据视图构思物体形状
转到:第5章 组合体视图
退出
第44页 5-11 根据组合体的立体图和尺寸绘制三
视图草图,任选其中两个画在A3图纸上,并标注尺寸
退出
第39页 续5-9 根据已知的两视图,补画第三视图
转到:第5章 组合体视图
退出
第40页 续5-9 根据已知的两视图,补画第三视图
转到:第5章 组合体视图
退出
第40页 续5-9 根据已知的两视图,补画第三视图
转到:第5章 组合体视图
退出
第40页 续5-9 根据已知的两视图,补画第三视图
机械原理课后答案——第二章 机构的结构分析

Ⅱ级组
Ⅱ级组
解:3)EG为原动件,拆组
Ⅲ 级组
Ⅱ级组
2-24 试计算如图所示平面高副机构的自由度
解:1)计算自由度 F = 3n - ( 2Pl + Ph – p’ )-F’ =3×5 - (2×6+1 -0)-1 =1
2-21 试计算如图所示平面高副机构的自由度 解:2)从结构上去除局部自由度、 虚约束、多余的移动副、转动副
2-16 计算如图所示各机构的自由度。
F = 3n - ( 2Pl + Ph – p’ )-F’ =3×7 - (2×8+2 -0)-2 =1 (2、4处存在局部自由度)
F = 3n - ( 2Pl + Ph – p’ )-F’ p’ = ( 2Pl ’ + Ph ’)- 3n’ =3×11 - (2×17+0 -2)-0 =2×10 +0 -3 × 6 =1 =2 (C、F、K 处存在复合铰链) (重复部分引入虚约束)
2-14
解:1)绘制机构运动简图
F = 3n - ( 2Pl + Ph – p’ )-F’ =3×5 - (2×7+0 -0)-0 =1
2)弯曲90º 时的机由度。
F = 3n - ( 2Pl + Ph – p’ )-F’ =3×4 - (2×5+1 -0)-0 =1 (A处为复合铰链)
2-21 试计算如图所示平面高副机构的自由度 解:2)从结构上去除局部自由度、 虚约束、多余的移动副、转动副
2-21 试计算如图所示平面高副机构的自由度 解:3)高副低代
2-21 试计算如图所示平面高副机构的自由度 解:4)拆组
Ⅲ 级组
Ⅱ级组
2-21 试计算如图所示平面高副机构的自由度 解:3)高副低代
湖大机械原理第二版课后习题原题
湖大机械原理第二版课后习题原题篇一《湖大机械原理第二版课后习题那道让人抓狂的齿轮题》说起湖大机械原理第二版课后习题,那可真是让人又爱又恨啊。
就拿其中一道齿轮题来说吧,我可是跟它斗了好一番。
那是一个普通的周末,我满怀信心地准备攻克这道习题。
我搬来椅子,坐在桌子前,阳光洒在书本上。
我瞅着那道齿轮题,心里想着:哼,不就是个齿轮问题嘛,看我怎么把你轻松拿下。
题目里那一堆齿轮的参数和条件啊,看得我眼睛都花了。
我拿起笔,开始在草稿纸上画起齿轮来,想象着这些齿轮在我笔下转动,就像一个小小的机械世界在我眼前展开。
我一会儿算这个齿轮的转速,一会儿算那个齿轮的转矩,那感觉就像是在跟一群调皮的小精灵打交道,它们总爱玩些小把戏,让我摸不着头脑。
算着算着,我就发现不对劲了。
按照我的算法,这些齿轮怎么转得越来越离谱啊,就像一群喝醉了的家伙,完全不受控制。
我揉了揉眼睛,怀疑是不是自己看走眼了,又重新仔细读了一遍题目,结果还是一头雾水。
这时候,我有点着急了,就去翻课本,想找找有没有类似的例子。
可找了半天,那些例子好像都在跟我捉迷藏,根本就找不到能对得上的。
我忍不住叹了口气,心想这道题可真是个顽固的家伙。
我决定换个思路,重新开始。
我再次审视那些齿轮,把它们想象成一个个小伙伴,每个人都有自己的任务和特点。
我一个一个地分析它们的作用,就好像在给小朋友们分配工作一样。
慢慢地,我好像找到了一点头绪,经过一番苦算,终于算出了一个看起来还算合理的答案。
这道湖大机械原理课后习题啊,虽然让我折腾了好半天,但当我算出答案的那一刻,那种成就感还是挺让人开心的。
它就像一个小小的挑战,让我在机械的世界里又多探索了一点。
真不愧是湖大机械原理第二版课后习题啊,总是能给人惊喜。
篇二《湖大机械原理第二版课后习题里的连杆机构趣事》湖大机械原理第二版课后习题里啊,有那么一道关于连杆机构的题,可把我给折腾得够呛,不过这过程也挺有趣的。
记得那是临近考试的时候,大家都在紧张地复习。
机械基础 第2版 习题答案 (1)[3页]

绪论练习题一、名词解释1.机械机械是指机器与机构的总称。
2.机器机器是由各种金属和非金属部件组装成的执行机械运动的装置。
3.零件零件是构成机器的不可拆的制造单元。
4.部件部件是机器中由若干零件装配在一起构成的具有独立功能的部分。
5.构件构件是构成机器的各个相对独立的运动单元。
6.机构机构是指两个或两个以上的构件通过活动连接以实现规定运动的构件组合。
二、填空题1.机械的种类繁多,可以从不同的方面进行分类。
按机械的功能进行分类,机械可分为动力机械、加工机械、运输机械、信息机械等。
2.动力机械是指用来实现机械能与其他形式能量之间转换的机械,如电动机、内燃机、发电机、液压泵、压缩机等都属于动力机械。
3.加工机械是指用来改变物流的状态、性质、结构和形状的机械,如金属切削机床、粉碎机、压力机、纺织机、轧钢机、包装机等都是加工机械。
4.运输机械是指用来改变人或物料的空间位置的机械,如汽车、火车、飞机、轮船、缆车、电梯、起重机、输送机等都是运输机械。
5.信息机械是指用来获取或处理各种信息的机械,如复印机、打印机、绘图机、传真机、数码相机、数码摄像机、智能手机等都是信息机械。
6.机器的种类和品种很多,而且构造、功能和用途也各不相同,但它们都是由动力部分、执行(工作)部分、传动部分和控制部分四部分组成。
7.传动部分是将动力部分的运动和动力传递给执行部分的中间装置。
8.控制部分是使动力部分、传动部分、执行部分按一定的顺序和规律实现运动,完成给定的工作循环。
9.机器一般由零件、部件组成一个整体,或者由几个独立机器构成联合体。
由两台或两台以上机器机械地连接在一起的机械设备称为机组。
10.零件包括通用零件和专用零件。
三、单项选择题1.在机器中属于制造单元的是 A 。
A.零件; B.部件; C.构件。
2.在机器中各运动单元称为 C 。
A.零件; B.部件; C.构件。
3.具有确定的相对运动构件的组合体是 A 。
A.机构; B.机器; C.机械。
机械原理作业答案1-8-A4
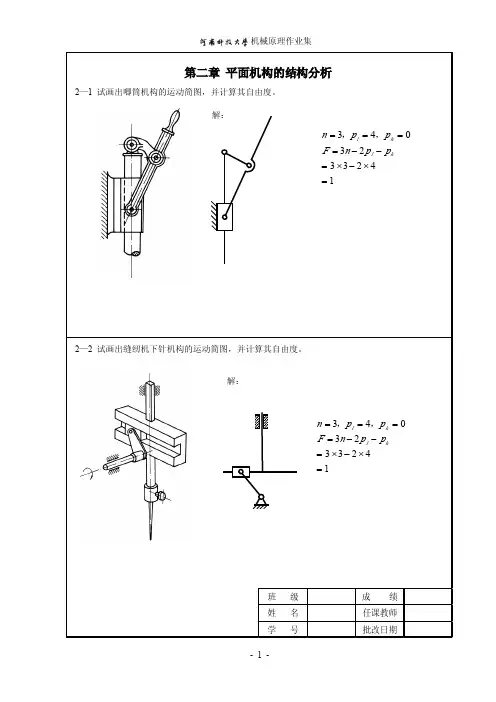
+
解:
F
3
D
3
C
D
C
6 2
4
E
5 +
2
B
4
G E
5 1
B
1
A
构的级别。 低代前: 低代后:
A
构件 2、3、4、6 为 III 级杆组,机构为 III 级机构。 2—12 计算图示机构的自由度,将其中的高副用低副代替,并分析机构所含的基本杆组,确定机 构的级别。 解:
D 3
4
5
3
E
5
4
A
C n = 4,p l = 5,p1 h =1 2 F = 3n − 2 p l − p h A = 3× 4 − 2 × 5 −1 B =1
(1) ( 2) (3)
vC = ω2 CP24 = 2.548 × 78.985 × 0.002 = 0.40 m / s v E = ω2 ECP24 = 2.548 × 70.62 × 0.002 = 0.36m / s
当vC = 0时, A、B、C三点共线, 对应有两个极限位置, 如图所示:
4
∞ P34 ∞ P24
3
A
4
P14
( aII ) 级杆组 RRR
P34、P 13 D
A
P14
(b)
∞ P 12
∞ P23
p13
P24
1
2
3
P23 B
P24
1 14 A P
B
2 P 12
A
∞ P34
3
P 14
4
C
P 13 C P 34 4
(c )
(d)
P24
3
机械识图第二版练习册答案
机械识图第二版练习册答案一、选择题1. 机械图纸中,尺寸线通常使用什么线型表示?A. 虚线B. 点划线C. 实线D. 双点划线答案:C2. 机械图纸上的尺寸标注,以下哪项是错误的?A. 必须清晰可见B. 可以重叠C. 应避免歧义D. 应符合国家标准答案:B3. 以下哪个符号表示螺纹?A. ∅A. ∇C. ∞D. ∥答案:A4. 机械图纸上的公差标注,主要用于表示什么?A. 材料类型B. 表面粗糙度C. 尺寸的允许误差范围D. 加工方法答案:C二、填空题1. 机械图纸上的中心线通常使用________线表示。
答案:点划线2. 机械图纸中,如果一个尺寸需要标注公差,那么公差值应该标注在尺寸线的________。
答案:末端3. 螺纹的标注通常包括螺纹的类型、________和螺距。
答案:直径三、简答题1. 简述机械图纸中尺寸链的概念及其重要性。
答案:尺寸链是指在机械图纸中,一系列相互关联的尺寸,它们共同决定了零件的最终形状和尺寸。
尺寸链的重要性在于,它确保了零件在装配和功能上的准确性和一致性。
2. 解释什么是表面粗糙度,并说明其在机械图纸上如何标注。
答案:表面粗糙度是指零件表面微小不平度的量化度量,它影响零件的密封性、摩擦系数和外观质量。
在机械图纸上,表面粗糙度通常用一个特定的符号和数值来标注,数值越小,表面越光滑。
四、绘图题1. 根据给定的尺寸和公差要求,绘制一个简单的轴的三视图。
答案:[绘图答案](此处应包含轴的前视图、侧视图和俯视图,以及相应的尺寸和公差标注。
)结束语本练习册旨在帮助学生更好地理解和掌握机械识图的基础知识和技能。
通过这些练习,学生可以加深对机械图纸的理解,提高识图和绘图的能力。
希望这些练习能够帮助学生在机械设计和制造领域取得更好的成绩。
机械基础第2版习题答案u2
第二单元直杆的基本变形练习题一、名词解释1.杆件杆件是指纵向(长度方向)尺寸远大于横向(垂直于长度方向)尺寸的构件。
2.内力在外力作用下,材料(或杆件)产生变形,杆件内部产生阻止变形的抗力称为内力。
3.应力杆件在外力作用下,其截面上单位面积上的内力称为应力。
4.应变应变是杆件在外力作用下其内部某一点的变形程度。
5.力学性能力学性能又称为机械性能,是指材料在外力作用下所表现出来的性能。
6.抗拉强度抗拉强度是指拉伸试样拉断前承受的最大标称拉应力。
7.塑性塑性是指金属材料在断裂前发生不可逆永久变形的能力。
8.扭转变形构件受到作用面与轴线垂直的外力偶作用时,各横截面绕轴线发生相对转动的现象,称为扭转变形。
9.弯曲变形杆件受到垂直于轴线的外力或作用面在轴线所在平面内的外力偶作用时,杆件的轴线将由直线变为曲线,这种变形称为弯曲变形。
10.交变应力随时间发生周期性变化的应力称为交变应力。
二、填空题1.杆件有两个主要几何要素,即横截面和轴线。
横截面是指垂直于杆件轴线方向的截面;轴线是指各横截面形心(几何中心)的连线。
2.根据载荷作用性质的不同,载荷分为静载荷、冲击载荷和交变载荷。
3.根据载荷作用形式的不同,载荷又可分为拉伸载荷、压缩载荷、弯曲载荷、剪切载荷和扭转载荷等。
4.杆件的基本变形形式主要有拉伸(或压缩)变形、剪切变形、扭转变形和弯曲变形。
5.通常将产生轴向拉伸变形的杆件称为拉杆,将产生轴向压缩变形的杆件称为压杆。
6.内力是杆件内部产生阻止变形的抗力,外力是作用于杆件上的载荷和约束力。
7.应力分为正应力和切应力。
8.材料的力学性能指标有强度、塑性、硬度、韧性和疲劳强度等。
9.从退火低碳钢的力(F)-伸长(l )曲线图可以看出,拉伸试样从开始拉伸到断裂要经过弹性变形阶段、屈服阶段、变形强化阶段、缩颈与断裂四个阶段。
10.强度是材料在力的作用下,抵抗永久变形和断裂的能力。
11.材料在静拉伸试验中的强度指标主要有: 屈服强度、规定总延伸强度、抗拉强度等。
机械制造技术基础第2版第1章_作业参考答案
c) 圆棒 说法二
过定位!
夹紧机构
支撑板
z xy
短V型块 (固定式)
xy
工件(毛坯)的中 心由左v型块确定,
活动V型块
y
c) 圆棒 说法三
过定位!
z xy
支撑板
长V型块 (固定式)
xy xy
夹紧机构
工件(外圆已加工 好)的中心由左v
型块确定。 活动V型块不起定
位作用。
d) 小轴
y
支撑钉
不完全定位
鸡心夹头
(带动工件 转动)
xz
弹簧前顶尖 (活动)
活动式后 顶尖
xz
磨床上工件的安装
✓ 磨床死顶尖,即顶尖不转动。
头架上的拨盘转动-》拨杆带动鸡心夹头转动-》
工件转动。 鸡心
拨杆
夹头
拨盘
分离机构: ✓ 工件的定位:双顶尖(中心); ✓ 工件的转动:由鸡心夹头带动。 因此,工件的中心基本不漂移。
2个支 撑钉
yz
zxy
(1块) 支撑面
c) 矩形零件
1个支撑钉
x
4 y yz z
c) 轴类零件
长V型块
基准不重合产生定位误差!
x
4
d ) 小轴零件
zy zy
定位基准与工序基准重合!
x
4
d ) 小轴零件
zy zy
e) 箱体 要求:两个小孔相对于大孔要对称
完全定位
y
xyz
3
2 zx
e) 箱体(类似习题1-10(f))
形)销
完全定位
X
Y
(2块) 支撑板
机械原理第2-10章习题册答案
习题解
20
5-4z
Pd 总输出 功率 各分 机输 入功 率
η3
η2
η1
P A
η2
η1 η1
η2 η2
ηA ηB
PA PB
P = P + P = 2+ 3 = 5 k W r A B
P = dA
P = P +P d dA dB = 3.27+5.606 W = 8.876 k
ηA 2η1η3 η3 2
F =3n−(2P + P ) l h =3×4−(2×5+1 =1 )
∴自由度为1,修改方 自由度为1 案能实现设计意图
习题解
3
2-2题 题
法: 1 F =3 −(2P + P ) −F1 n l h =3×8−(2× 0+2 −1=1 1 ) F1 局 自 度 为 部 由
法: 2 F =3 −(2P + P ) n l h =3×7−(2×9+2 =1 )
习题解
17
5-1z
ρ=fvr=0.2*10=2 φ=arctanf=arctan0.15=8011’51” 11’51”
L ABsin1200 γ = arcsin( ) = 14019' 22'' L BC
求F3,η 解 确定总反力作用点、方向. 1)确定总反力作用点、方向.
B
M
1
1
β
1200
2
l / L (L−l) / L ,
可 别 为 , II面 质 积 算 数 分 称 I 的 径 折 系Fra bibliotek习题解25
机械的平衡(习题) 第六章 机械的平衡(习题)