
导线测量坐标内业计算表
导线测量的内业计算-17页精选文档

第三节 导线测量的内业计算导线测量内业计算的目的就是计算各导线点的平面坐标x 、y 。
计算之前,应先全面检查导线测量外业记录、数据是否齐全,有无记错、算错,成果是否符合精度要求,起算数据是否准确。
然后绘制计算略图,将各项数据注在图上的相应位置,如图6-11所示。
一、坐标计算的基本公式1.坐标正算根据直线起点的坐标、直线长度及其坐标方位角y图6-10 坐标增量计算计算直线终点的坐标,称为坐标正算。
如图6-10所示,已知直线AB 起点A 的坐标为(x A ,y A ),AB 边的边长及坐标方位角分别为D AB 和αAB ,需计算直线终点B 的坐标。
直线两端点A 、B 的坐标值之差,称为坐标增量,用Δx AB 、Δy AB 表示。
由图6-10可看出坐标增量的计算公式为:⎭⎬⎫=-=∆=-=∆AB AB A B ABAB AB A B AB D y y y D x x x ααsin cos(6-1)根据式(6-1)计算坐标增量时,sin 和cos 函数值随着α角所在象限而有正负之分,因此算得的坐标增量同样具有正、负号。
坐标增量正、负号的规律如表6-5所示。
表6-5 坐标增量正、负号的规律则B 点坐标的计算公式为:⎭⎬⎫+=∆+=+=∆+=AB AB A AB A B AB AB A AB A B D y y y y D x x x x ααsin cos(6-2)例6-1 已知AB 边的边长及坐标方位角为456380m 62.135'''︒==AB AB D α,,若A 点的坐标为m 82.658m 56.435==A A y x ,,试计算终点B 的坐标。
解 根据式(6-2)得 2.坐标反算根据直线起点和终点的坐标,计算直线的边长和坐标方位角,称为坐标反算。
如图6-10所示,已知直线AB 两端点的坐标分别为(x A ,y A )和(x B ,y B ),则直线边长D AB 和坐标方位角αAB 的计算公式为:22AB AB ABy x D ∆+∆= (6-3)AB ABAB x y ∆∆=arctanα (6-4)应该注意的是坐标方位角的角值范围在0˚~360˚间,而arctan 函数的角值范围在-90˚~+90˚间,两者是不一致的。
测绘中级 附合导线测量的内业计算的方法步骤

根据直线起点和终点的坐标,计算直线的边长和坐标方位角,
称为坐标反算。如图 6-10 所示,已知直线 AB 两端点的坐标分别为(xA, yA)和(xB,yB),则直线边长 DAB 和坐标方位角 αAB 的计算公式为:
DAB
x
2 AB
y
2 AB
(6-3)
(6-4)
AB
arctan y AB x AB
3
2
3
108°27′18″
84°10′18″
121°27′02″
135°49′11″
4
90°07′01″
x
335°24′00″
1 x1=500.00m
y1=500.00m
5
图 6-11 闭合导线略图
1.准备工作 将校核过的外业观测数据及起算数据填入“闭合导线坐标计算 表”中,见表 6-6,起算数据用单线标明。 2.角度闭合差的计算与调整 (1)计算角度闭合差 如图 6-11 所示,n 边形闭合导线内角和 的理论值为:
2
应该注意的是坐标方位角的角值范围在 0˚~360˚间,而 arctan 函数的角值范围在-90˚~+90˚间,两者是不一致的。按式(6-4) 计算坐标方位角时,计算出的是象限角,因此,应根据坐标增量 Δx、 Δy 的正、负号,按表 6-5 决定其所在象限,再把象限角换算成相应 的坐标方位角。
例 6-2 已知 A、B 两点的坐标分别为
x
∆yAB
xB
B
∆xAB
αAB
xA
A
O
yA
yB
y
图 6-10 坐标增量计算
根据直线起点的坐标、直线长度及其坐标方位角计算直线终点
的坐标,称为坐标正算。如图 6-10 所示,已知直线 AB 起点 A 的坐
导线测量与计算

2 1934400 1 1782230
6
3 1811300
431712 B AB 1801336 XB=1230.88 A YB= 673.45
图表:附合导线坐标计算表
点 转折角 改正后 方位角 边 长 坐 标 增量(米) 号 (右) D 转折角 Y (米) X 改 正 后 坐标(米) 点 增量(米) 号 X Y X Y
A1 484318 A
1
970300
1051706 2
1
A
2
(2)计算限差:
f 允 60" n
XA=536.27m YA=328.74m
1122224
4
1233006 1014624 4
3
3
(3)若在限差内,则平均分配原则,计算改正 数:
1
970300
1
A
导线全长闭合差:
f f f
2 x 2 y
XA=536.27m YA=328.74m
1122224
1051706 2
2
4
1233006 1014624 4
3
3
导线全长相对闭合差(relative length closing error of traverse): f K 1 / XXX D
v f n
A1 484318 A
1
970300
1051706 2
1
A
2
(4)计算改正后新的 角值:
XA=536.27m YA=328.74m
1122224
4
1233006 1014624 4
3
i i v
3
5.1导线测量
§5-2
一、导线测量
导线测量
1、导线:测区内选定一系列控制点,标定后构成闭合
多边形或折线形。
2、导线点:构成导线的控制点。
3、导线转折角:导线点上的水平角。(左角、右角) 4、导线边长:相邻两导线点间的水平距离。
5、外业观测:所有导线转折角,并测量所有导线
边长,则导线点之间的相对位置得
以确定。
1536.86 837.54 B -107.27 -17.89 +30.91 -0.59 -13.00 -64.83 1429.59 772.71 1 +97.10 1411.70 869.81 2 +141.27 1442.61 1011.08 3 +116.42 1442.02 1127.50 4 +155.67 1429.02 1283.17 C D
辅 助 计 算
f 始 测 n 180 终
f 容 60 6
fx fy
f f x2 f y2
K
K容 1 2000
观测角
点 号 A B 205 36 48 1 2 290 40 54 (右角) °´"
改 正 数
˝
改正角 °´"
3、测角 经纬仪测导线的转折角: 附合导线测右角 闭合导线测内角。
4、联测
• 测区内有高级控制点时,应将导线与高级控制
点进行联系测量,简称联测。这样既可以使导
线计算时获得起算方向和坐标,又可使导线和
高级控制点连成一整体,检核导线观测成果。
A 2 4 D
B
3
C
• 附近无高级控制点时, 可用罗盘仪测定导线 2 起始边的磁方位角作 2 为起算方向,并假定 3 起始点的坐标为起算 1 1 坐标,建立独立控制 4 5 网系统。
导线测量方位角计算方法
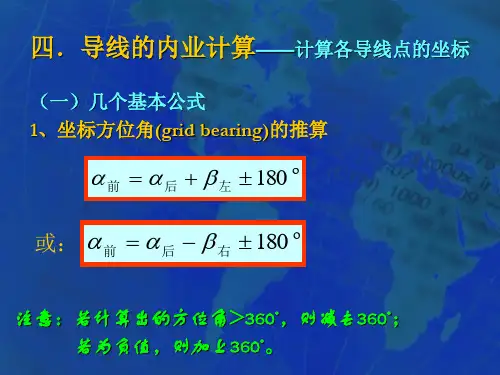
f 测 理
其中, 理的计算公式如下:
左角:终 始 理(左) n 180 理(左) 终 始 n 180
右角:终 始 理(右) n 180 理(右) 始 终 n 180
48 43 18
539 59 00 540 00 00
理=5400000 = 测理=60 容=405 =89
485.47 +0.09 -0.08 0
xy
= +0.09 =0.08
= x²+ y²=0.120
K = D
0
=
1 4000
<1
2000
例题:
用EXCEL程序进行闭合导线计算
(四)附合导线平差计算
XA=536.27m YA=328.74m
A
1122224
2
1051706
2
1233006
4 1014624
f
f
2 x
f
2 y
4
3
3
➢导线全长相对闭合差(relative length closing
error of traverse):
K f 1 / XXX
D
(2)分配坐标增量闭合差。
若K<1/2000(图根级),则将fx、fy以相反符号,按 边长成正比分配到各坐标增量上去。并计算改正后的坐标
增量。见图有:
X
XAB =DAB cos AB YAB =DAB sin AB
其中,ΔXAB=XB-XA ΔYAB=YB-YA
YAB
XAB AB
DAB
A
0
B
y
3、坐标反算公式
由A、B两点坐标来计算αAB、DAB
DAB
闭合导线测量内业计算步骤
闭合导线测量内业计算步骤闭合导线测量内业计算就像是一场有趣的数字解谜游戏呢。
一、角度闭合差的计算与调整。
咱先算出角度闭合差呀。
理论上来说,闭合导线的内角和是有个固定值的,就像数学里的公式一样,根据多边形内角和公式(n - 2)×180°(n是边数)算出来理论内角和。
然后把我们实际测量的那些内角加起来,一减就得到角度闭合差啦。
这个差值可不能太大哦,如果太大就说明测量的时候可能出了些小问题。
得到这个闭合差后呢,就把它平均分配到每个观测角上,这样就调整好角度啦。
二、坐标方位角的推算。
接下来就是坐标方位角的推算啦。
这就像是在给每个边确定一个方向呢。
从已知的起始边方位角开始,按照调整后的角度,依次推算出其他边的坐标方位角。
这个过程就像是沿着导线一步步走,每到一个转角就根据角度的变化来确定下一段路的方向,可有意思啦。
三、坐标增量的计算。
然后呢,我们要计算坐标增量。
根据坐标方位角和边长,就像根据方向和距离来确定位置的变化一样。
用边长乘以这个边的坐标方位角的正弦或者余弦值,就能得到纵坐标增量和横坐标增量啦。
这里要特别细心哦,正弦对应纵坐标,余弦对应横坐标,可别搞混啦。
四、坐标增量闭合差的计算与调整。
算出坐标增量之后,就该算坐标增量闭合差了。
理论上,闭合导线的坐标增量总和应该是零呀,因为绕一圈最后要回到原点嘛。
但是实际测量计算出来的往往不是零,这个差值就是坐标增量闭合差。
这个闭合差也得调整呢,按照边长的比例把这个差值分配到各个坐标增量上。
五、坐标计算。
最后就是计算各点的坐标啦。
从已知点的坐标开始,加上调整后的坐标增量,就像走一步算一步的位置一样,这样就可以算出闭合导线上各个点的坐标啦。
整个闭合导线测量内业计算就完成啦,就像完成了一次有趣的数字旅程呢。
闭合导线测量
内业计算步骤:1.角度闭合差的计算与调整2.推算坐标方位角3.计算坐标增量4.坐标增量闭合差的计算与调整5.计算各店坐标闭合导线的坐标计算现以图6-11所注的数据为例(该例为图根导线),结合“闭合导线坐标计算表”的使用,说明闭合导线坐标计算的步骤。
1.准备工作将校核过的外业观测数据及起算数据填入“闭合导线坐标计算表”中,见表6-6,起算数据用单线标明。
2.角度闭合差的计算与调整(1)计算角度闭合差如图6-11所示,n边形闭合导线内角和的理论值为:(6-5)式中n——导线边数或转折角数。
由于观测水平角不可避免地含有误差,致使实测的内角之和不等于理论值,两者之差,称为角度闭合差,用fβ表示,即(6-6)(2)计算角度闭合差的容许值角度闭合差的大小反映了水平角观测的质量。
各级导线角度闭合差的容许值fβp见表6-3和表6-4,其中图根导线角度闭合差的容许值fβp的计算公式为:(6-7)如果>,说明所测水平角不符合要求,应对水平角重新检查或重测。
如果≤,说明所测水平角符合要求,可对所测水平角进行调整。
(3)计算水平角改正数如角度闭合差不超过角度闭合差的容许值,则将角度闭合差反符号平均分配到各观测水平角中,也就是每个水平角加相同的改正数vβ,vβ的计算公式为:(6-8)计算检核:水平角改正数之和应与角度闭合差大小相等符号相反,即(4)计算改正后的水平角改正后的水平角βi改等于所测水平角加上水平角改正数(6-9)计算检核:改正后的闭合导线内角之和应为(n -2)×180˚,本例为540˚。
本例中fβ、fβp的计算见表6-5辅助计算栏,水平角的改正数和改正后的水平角见表6-6第3、4栏。
3.推算各边的坐标方位角根据起始边的已知坐标方位角及改正后的水平角,按式(4-18)和式(4-19)推算其它各导线边的坐标方位角。
本例观测左角,按式(4-18)推算出导线各边的坐标方位角,填入表6-6的第五栏内。
计算检核:最后推算出起始边坐标方位角,它应与原有的起始边已知坐标方位角相等,否则应重新检查计算。
闭合导线测量的内业计算课件
06
闭合导线测量成果的精度 分析
精度分析的方法与指 标
方法
对比分析法、误差传播法、蒙特卡洛模拟法等。
指标
相对误差、中误差、最大误差等。
影响精度的因素及应对措施
01
02
03
04
测量仪器误差
定期校准仪器,确保仪器精度。
采用新技术与方法
积极探索和应用新的测量技术 和方法,提高测量精度。
THANK YOU
感谢观看
特点
闭合导线测量具有较高的精度和 可靠性,适用于地形复杂、已知 点稀少地区的测量工作。
闭合导线测量的应用场景
01
02
03
地形测量
在山区、丘陵等地形复杂 地区,闭合导线测量可用 于地形图的测绘。
城市规划
在城市规划中,闭合导线 测量可用于城市控制网的 建立和地物、地貌的测量。
工程测量
在各类工程建设中,闭合 导线测量可用于施工放样、 监测等环节。
已知点的选择与校验
选择已知点
选择稳定、可靠、精度高的已知点作为内业计算的基准点。
已知点校验
在计算前对已知点的精度进行校验,确保已知点的准确性, 以提高计算结果的可靠性。
03
角度闭合差的计算
角度闭合差的定义
角度闭合差
在闭合导线测量中,由于观测角度时不可避免地存在误差,导致实际角度之和与 理论值之间存在差异,这个差异即为角度闭合差。
坐标增量调整的步骤与注意事项
01
3. 根据平差计算方法,逐一调整 坐标增量的值。
02
4. 重复步骤 2 和 3 ,直到满足精度 要求。
测绘中级 附合导线测量的内业计算的方法步骤
测绘中级附合导线测量的内业计算的方法步骤-CAL-FENGHAI.-(YICAI)-Company One1第三节 导线测量的内业计算导线测量内业计算的目的就是计算各导线点的平面坐标x 、y 。
计算之前,应先全面检查导线测量外业记录、数据是否齐全,有无记错、算错,成果是否符合精度要求,起算数据是否准确。
然后绘制计算略图,将各项数据注在图上的相应位置,如图6-11所示。
一、坐标计算的基本公式1.坐标正算根据直线起点的坐标、直线长度及其坐标方位角计算直线终点的坐标,称为坐标正算。
如图6-10所示,已知直线AB 起点A 的坐标为(x A ,y A ),AB 边的边长及坐标方位角分别为D AB 和αAB ,需计算直线终点B 的坐标。
直线两端点A 、B 的坐标值之差,称为坐标增量,用Δx AB 、Δy AB 表示。
由图6-10可看出坐标增量的计算公式为:⎭⎬⎫=-=∆=-=∆AB AB A B AB AB AB A B AB D y y y D x x x ααsin cos (6-1)y图6-10 坐标增量计算根据式(6-1)计算坐标增量时,sin 和cos 函数值随着α角所在象限而有正负之分,因此算得的坐标增量同样具有正、负号。
坐标增量正、负号的规律如表6-5所示。
表6-5 坐标增量正、负号的规律则B 点坐标的计算公式为:⎭⎬⎫+=∆+=+=∆+=AB AB A AB A B AB AB A AB A B D y y y y D x x x x ααsin cos (6-2) 例6-1 已知AB 边的边长及坐标方位角为456380m 62.135'''︒==AB AB D α,,若A 点的坐标为m 82.658m 56.435==A A y x ,,试计算终点B 的坐标。
解 根据式(6-2)得m 62.792456380sin m 62.135m 82.658sin m 68.457456380cos m 62.135m 56.435cos ='''︒⨯+=+=='''︒⨯+=+=AB AB A B AB AB A B D y y D x x αα2.坐标反算根据直线起点和终点的坐标,计算直线的边长和坐标方位角,称为坐标反算。
支导线测量与计算学习
1
D1 1
AB
B
(XB,YB)
x D m A
B1 1 cB o 1 2 s . 2 9 c 6 7 7 o 0 0 2 7 5 s 6 . 8 6 34
y D m B1 1 sB i 1 2 n . 2 9 s 6 7 7 i 0 0 2 7 5 n 2 . 6 84 99
已知起始点B点坐Biblioteka :坐标推算的公式:X b= 864.220 m
X前= X后+ X
Y b= 413.350 m
Y前= Y后+ Y
XX x m 1 B B1 8. 2 6 6 2 4 . 8 6 3 9. 4 0 35 14 YY y m 1 B B1 4. 3 1 2 5 3 . 6 8 4 9 7. 9 09 29
3.支导线:
从一个控制点设站,另一个控制点定向。既不附和到另一已知点,也不回到 原来的起始点。
二、导线测量外业工作
主要工作: 选点:在现场选定控制点位置,埋设导线 点。 测距:测量各导线边的距离。 测角:观测导线连接角和各转折角。
导线边长测量
导线边长一般用电磁波测距仪或全 站仪观测,同时观测垂直角将斜距 化为平距。
则起始边方位角为:
AB tan1yxAABB
ta1n8461..234256261..23400
AB
B
1
(XB,YB)
A
测得β1 212°00′10″, D1 297.26 m β2 162°15′30″, D2187.82 m ;
推算各边方位角及计算1、2点的 坐标。
450015
支导线的计算步骤(二)
前后左180AB
A
B
1
B