
叉车仿真训练模拟器
叉车仿真训练模拟器概述
一般来说, 凡是需要有一个或一组熟练人员进行操作、 控制、管理或决策的 工作,例如汽车、飞机、船舶的驾驶,外科手术、消防、各类工业设备的操作等 都需要进行专门的职业技能训练。过去的职业训练基本上都在实际系统中进行。 而随着计算机技术、 虚拟现实技术、 多媒体技术、 自动控制技术的飞速发展和广 泛应用,以计算机系统为核心和操纵控制台为基础构成的各种模拟仿真训练器已 成为当今重大生产设备或过程控制设备操作人员上岗工作、 培训的必备手段, 受 到国内外工业界的高度重视, 并在航天航空、火力及核能发电、 石油化工、军事、 航海等许多领域得到广泛使用。 目前,模拟仿真训练器已逐步成为培训飞机、 汽 车、船舶等驾驶人员的重要设备之一。
叉车、堆高机、正面吊是冶金、制造、港口、水电、建筑、铁路货场、仓储 中心等部门装卸货物的主要设备, 也是容易出安全事故的设备。 这些叉车驾驶的 操作涉及到财产与生命安全, 对操作人员的素质要求愈来愈高。 由于它们可应用 在不同行业领域, 其种类繁多,操作技术多样, 在生产过程中不仅要完成驾驶操 作,更要与其他工种人员协调一致地完成吊装等装卸工艺动作, 如操作不当而引 起的破坏程度和危险性都会大大增加。
这一切都为车辆司机的培养和训练工作带 来极大的挑战。 随着现代科学技术的迅速发展和企业生产管理水平的提高, 人们 迫切需要一种安全、 快速、高效的培训方式, 集虚拟现实技术 ?计算机仿真技术 ? 多媒体技术、自动化技术等先进技术于一体的高科技产品——叉车驾驶操作仿真 模拟器的研制和开发就应运而生。
叉车驾驶操作仿真模拟器相对于目前传统的操作培训方式, 具有很多突出的 优点:
1) 安全性好。使用仿真训练机可以模拟高速、重载以及其它非常危险的环 境以实现有安全保障的训练,杜绝事故隐患,减少事故损失。 2) 经济性好。仿真训练机的成本远低于实际叉车设备。在训练过程中,还 可以免除实机操作中的油耗、 电耗及零部件的磨损。 同时, 仿真训练机使用周期 长,维护简单,经济优势不可忽略。
3) 适用面广。在仿真训练机软件系统中,可以方便地设定各种训练条件和 参数,模拟不同的使用工况和环境条件; 在同一套硬件系统中, 配置不同类型的 叉车仿真训练机模块, 实现一机多用。 例如, 一台叉车驾驶操作仿真模拟器可以 同时拥有集装箱正面吊运机、 集装箱空箱堆高机两种类型起重机的操作训练功能。
4) 培训效果好。通过使用仿真训练机, 可以大大缩短学员的整个培训周期, 使学员在较短的时间内完成培训任务。 另外,仿真训练机可以非常方便地模拟出 实际训练中很少遇到的突发性事件, 培养学员准确的判断能力、 良好的心理素质, 以及正确处理紧急情况的能力,从而提高培训质量。
5) 软、硬件不断升级。叉车驾驶操作仿真模拟器软、硬件可以不断升级, 维护方便,与时俱进,适应新型叉车的产生和技术性能不断提高的要求。
在驾驶操作仿真模拟器上对学员进行培训时, 教员可以方便地监控学员的学 习状态、安全意识、 技术掌握的熟练程度, 计算机系统可以客观地对学员进行操 作评分。
虽然仿真训练不能完全代替实机的操作训练, 但学员在仿真训练机上接受训 练后,获得一定的操作经验和技术, 再到实机上实习, 这样就可以较快较好地掌 握实际操作技术。
驾驶操作仿真模拟器将是现代职业培训不可缺少的工具和手段, 日益受到重叉车仿真模拟系统的总体设计
1、叉车仿真模拟系统的总体结构组成
根据叉车驾驶操作训练模拟系统的功能定位, 其总体结构主要由硬件和软件 两部分组成。硬件设备由模拟驾驶舱、操纵控制系统、仪表系统、多媒体计算机 及音响系统、学员观摩室等构成。软件系统包括作业环境的计算机实时动画生成, 叉车行驶动态仿真,声响模拟,操作评价,数据管理,网络控制,操作平台等。 系统总体结构如图所示。
系统总体结构关系图
2、驾驶操作训练模拟系统硬件平台设计
模拟驾驶舱
如图所示, 驾驶舱的外形尺寸和布局与真实叉车完全相同。 在模拟驾驶舱中 装配有与实车完全相同的各种可操纵机构,如方向盘、离合器踏板、刹车踏板、 油门踏板、三根货叉操作杆、 刹车手柄、换向操纵杆、换挡操纵杆、 转向灯开关、 点火开关、仪表盘等,以便给学员带来最接近真实的驾驶感受。
叉车驾驶操作训练模拟系统驾驶舱
操纵控制系统
如图所示, 本系统包括了驾驶者控制叉车运动的基本操纵部件: 方向盘、 油 门、离合、刹车、档位、换向以及货叉操纵杆,另外还有点火开关、转向指示灯 等辅助性操作部件。 这些部件信号的实时采集与控制是叉车驾驶操作训练模拟系 统能否真正逼真模拟驾驶环境的最基本前提, 是整个叉车驾驶操作训练模拟系统 的核心部分之一。 由于本系统要求与真实叉车完全操作感受尽量一致, 因而在没 有力和反馈装置的条件下, 对于叉车运动控制的模拟主要由实车部件中的方向盘、 油门、离合、刹车、档位和货叉操纵杆操作来完成。 操作控制系统照片
○⋯ ⋯ 手 制 动
拉 ○⋯ ⋯喇 叭
开 ○⋯ ⋯ 左 右 转
向 ○⋯⋯仪表
○⋯⋯钥匙开关 ○⋯⋯方向盘
○⋯⋯前后高低 ○⋯⋯离合器
○⋯⋯脚制动器 ○⋯⋯货叉起
○⋯⋯门架前倾 ○⋯⋯货叉扩
○⋯⋯大小灯开 ○⋯⋯前后档
○⋯⋯高低速转换拉杆
驾驶员对操纵部件的操作经过传感器和接口, 将方向盘转动的角度、
油门的 开度、离合器的状态、刹车的状态等模拟量经过 A/D 转换发送给计算机系统进 行处理,同时把系统处理的实时数据如档位参数、速度等数字量经过 D/A 转换 发送到车体部分显示仪表系统上, 进而调整视景显示, 使驾驶员实时观察驾驶车 辆的运行情况。
叉车驾驶操作训练模拟系统仪表系统
计算机系统
在本叉车驾驶仿真系统中, 由于要满足实时交互与漫游且要同时输出五个屏 幕,主机对显卡的要求较高,因此需要采用 1G 显存和 4G 内存,处理操作部件信号流程图
仪表系统
仪表系统采用实车的仪表 盘,负责车内仪表面板如计时 表、转向灯、燃油表、预热指 示灯等的实时更新。仪表系统 如右图所器主频采 用 8.5GHz 以上。接口微处理器部分的主控芯片采用 16 位的顶级单片机来实现 控制信号的识别和数据采集,并通过 windows 串 API 函数,完成单片机与主机 之间的数据通信。
音响系统
音响系统模拟行车过程中的环境音响, 它是使驾驶员产生沉浸感的重要因素。 音响系统需要模拟的声音有马达轰鸣、 风响等,其中马达轰鸣的声音可由发动机 转速负载来决定,而车胎的音响、风响,可由车速、转弯角度来决定。对于计算 机实时视景系统, 需要用计算机生成合成所应发出的声音, 它接受来自根据车辆 动力学仿真计算出车辆运行车速、 振动和驾驶员对油门、 档位等相应参数值, 用 计算机生成模拟声音, 然后在通过声响处理系统同音响设备连接, 配合车辆的行 驶,产生相应的声响效果。
音频仿真系统软件采用基于 windows 环境的编制方法。 windows 操作系统 使得应用程序与设备之间具有相对独立性, 这种设备独立性又使得软件与硬件之 问增添了许多中间层次,使得在 windows 平台上紧凑、实时的输入以及快速地 生成声音变得十分困难。针对这种情况开发的基于
windows 的叉车驾驶模拟装 置音频仿真系统,运用 DirectX 技术,能完全克服以上缺陷。
要仿真模拟叉车运行时的各种声音, 要求这一套音频仿真系统必须达到如下 的目标:
1)系统要能模拟出叉车运行时发出的所有声音;
2)系统对司机操纵的结果作出迅速的反应;
3)系统要对不同的声音进行混音,因为司机操纵叉车所发出的声音不是依 次顺序发出的,可能有些声音彼此交叠在一起;
4)由于不同类型的叉车对应的声音不完全一样,这就要求系统有一定的灵
活性和扩充性,以适应不同类型的叉车
教员控制台
教员控制台主要用于相关数据的输入和输出, 如:学员信息录入、班级管理、 培训内容设置、操作环境条件设定、 操作过程的监视、记录和重演、分析与评分、 考核成绩输出等。
3、叉车仿真模拟系统的软件模块设计
叉车操作训练模拟系统的软件部分是本模拟器系统的核心内容, 它主要由系 统控制层、 叉车操作层和教学监控与管理三大部分组成。 每个部分又分别包含若 干子系统。若干参数设置根据机型本身特点而独立设置。
叉车操作训练虚拟现实系统软件层次结构图
系统控制层软件
系统控制层主要控制整个模拟器的硬件, 接收和发出各种控制信号,
将相关 传感器的模拟信号转变为数字信号或者把计算机控制指令转化为模拟信号, 控制 叉车驾驶训练模拟器的投影、 司机操作的输入和输出信号、
音响效果等; 控制层 软件主要包括:数据采集模块、数据处理模块、数据输出模块。在本节中,只是 简单的描述各模块的功能, 在本文 2.5 中将会对本系统信号采集、 处理和传输进 行详细分析。
型:数字量、模拟量和开关量。
加速踏板、离合器踏板、行车制动踏板 (三踏板 )的踏板行程以及四根操纵杆 分别反映供油量大小、 离合器结合程度、 制动力大小以及货叉移动和叉车前进后 退,所以传感器应采集出的是连续变化的量, 即模拟量。
模拟量的采集要去抗干 扰能力强, 在设计中选择了线性位移传感器与相关机械连接组成。 线性位移传感 器的阻值变化特性为直线型, 能够准确反映三踏板行程、 货叉位移以及叉车前后 运动距离的大小。
方向盘度采集模块采集转向盘的旋转的角度、 方向。考虑在实际驾驶中这些信号可以分为三个不同1
本系统要求能够采集各种模拟装置的信号, 转向 盘要求有一定的间隙, 在采集时,采集精度要高, 所以选用了以角位移传感器为 与转向盘的转向立柱连接用于采集转向装置转角, 选用的角位移传感器最大测量 角度为 900°。
对于模拟器上的点火开关、 车灯开关等开关量, 主芯片可通过光电隔离器与 微动开关相连,提取开关量,并转换为标准逻辑电平进行处理。
2)数据处理模块
在叉车操作模拟系统中, 需要将采集到的无序的数据变成可用的有序的数据。 为了不影响仿真系统的仿真效果, 要使得数据处理模块的时间复杂度低、 运算速 度快、运算结果精确,可扩展,对于其他的系统也适用。
本系统中将各位移传感器采集到的电信号转换变为数字信号, 利用接口函数 采集该信号输入到数据处理程序模块进行分析计算。
对于各种开关量, 则通过电信号转化, 再通过编码器编码分通道通过数据采 集函数与系统软件模块 (程序 )和系统之间进行数据交互。
对于方向盘所采用的角位移传感器角,则单独采用现场可编程逻辑阵列
(FPGA)数据处理, FPGA 不仅具有高精度的同步传输能力,而且具有速度高、 体积小、抗干扰能力强的优点。由角位移传感器的传出的信号后送人
FPGA 处 理器,在 FPGA 中进行计数处理,最后通过 RS232 与采集芯片通信,并传输到 主控芯片。
3)数据输出模块
在单片机输出计算机可识别的数字信号后, 这些信号和叉车的参数一起作为 叉车动力学模型的输入, 计算出叉车当前的工况和各个构件的状态数据。 这些数 据被分别传送到视景、音响等系统,作为它们各自运行的输入量 ,从而实现模拟 系统的实时控制。
叉车演练方案范本
叉车演练方案范本
叉车演练方案是保障叉车操作安全和有效的重要措施。本文将介绍一份叉车演练方案的范本,以供参考。下面是本店铺为大家精心编写的4篇《叉车演练方案范本》,供大家借鉴与参考,希望对大家有所帮助。
《叉车演练方案范本》篇1
一、演练目的
本次叉车演练旨在提高叉车操作人员的安全意识和操作技能,增强应对突发事件的能力,减少叉车操作中的安全事故。
二、演练时间、地点和人员
演练时间:XXXX 年 XX 月 XX 日
演练地点:XXX 工厂
演练人员:叉车操作人员、安全员、演练指挥人员等。
三、演练内容
1. 演练场景:模拟叉车在作业过程中,发生货物倾倒、人员受伤等突发事件。
2. 演练流程:
(1)演练前准备:安全员对演练现场进行安全检查,确保演练环境的安全;演练指挥人员对演练人员进行分工,并讲解演练流程和注意事项。 (2)演练开始:叉车操作人员按照演练指挥人员的指示,进行叉车操作。在操作过程中,模拟发生货物倾倒、人员受伤等突发事件。
(3)演练处置:演练指挥人员及时发现突发事件,并指挥叉车操作人员采取相应的应急措施。安全员对现场进行安全监测,及时处理演练中出现的安全问题。
(4)演练总结:演练结束后,演练指挥人员对演练过程进行总结,分析演练中存在的问题,提出改进措施。
四、演练效果评估
演练结束后,对演练效果进行评估。评估内容包括:演练过程中叉车操作人员的应急反应能力、演练指挥人员的指挥能力、安全员的安全监测能力等。通过评估,及时发现问题,改进演练方案,提高演练效果。
五、注意事项
1. 演练前,应对演练现场进行全面检查,确保演练环境的安全。
2. 演练中,演练人员应严格按照演练指挥人员的指示进行操作,确保演练过程的安全和顺利进行。
3. 演练结束后,应及时对演练现场进行清理和处理,避免对环境造成污染。
物料搬运设备安全驾驶训练教程
物料搬运设备安全驾驶训练教程 一、物料搬运设备概述
物料搬运设备是工业生产和物流领域中不可或缺的重要组成部分,它们负责在仓库、工厂、码头等场所进行物料的搬运、装卸和存储。这些设备包括叉车、堆垛机、输送带、起重机、自动导引车(AGV)等。随着工业自动化和智能化的发展,物料搬运设备的应用越来越广泛,对操作人员的安全驾驶技能要求也越来越高。
1.1 物料搬运设备的种类和特点
物料搬运设备种类繁多,每种设备都有其独特的功能和操作特点。例如,叉车以其灵活性和广泛的应用范围而著称;堆垛机则适用于高层货架的物料存储;输送带适用于生产线上物料的连续输送;起重机则用于重物的吊装;AGV则能够实现自动化的物料搬运。
1.2 物料搬运设备的操作环境
物料搬运设备通常在工业环境中使用,这些环境可能存在多种潜在的安全风险,如地面不平、空间狭窄、视线受阻等。因此,操作人员必须对这些环境因素有充分的了解,并采取相应的预防措施。
二、物料搬运设备的安全操作规范
安全是物料搬运设备操作中最重要的考虑因素。为了确保人员和设备的安全,必须遵守一系列的安全操作规范。
2.1 安全培训的重要性 操作人员在上岗前必须接受专业的安全培训,了解设备的操作流程、安全特性以及紧急情况下的应对措施。培训内容应包括设备的结构、性能、操作方法、维护保养、事故预防和应急处理等。
2.2 安全操作的基本要求
操作人员在操作物料搬运设备时,必须遵守以下基本要求:
- 穿戴适当的个人防护装备,如安全帽、安全鞋、手套等。
- 在操作前对设备进行检查,确保设备处于良好的工作状态。
- 遵守操作规程,不超速、超载,不进行危险动作。
- 保持工作区域的清洁和整洁,避免因杂物造成事故。
- 在操作过程中保持警惕,注意周围环境和人员的安全。
2.3 特殊环境下的操作注意事项
在特殊环境下,如高温、低温、潮湿、易燃易爆等环境中操作物料搬运设备时,需要采取额外的安全措施。例如,使用防爆型设备,避免静电产生,确保良好的通风等。
叉车安全培训计划和培训内容
叉车安全培训计划和培训内容
一、 培训目的
叉车是一种用于货物搬运和装卸的重型机械设备,在工业生产中起着非常重要的作用。然而,叉车操作也涉及一定的危险性,如果不加以正确的操作和维护,就会引发安全事故。因此,为了确保叉车操作人员的安全,提高叉车作业效率,公司需要对叉车操作人员进行安全培训,使他们了解叉车的操作规程和安全技能,从而降低安全事故发生的风险。
二、 受训对象
1. 所有从事叉车操作的员工
2. 工地主管人员和安全管理人员
3. 其他关联人员
三、 培训时间
培训时间:2天
培训地点:公司设定的培训室或者工地指定的地点
四、 培训内容
1. 叉车的基本知识
1.1 叉车的构造和工作原理
1.2 叉车的规范操作流程
1.3 叉车的安全装置和注意事项
2. 叉车的安全操作
2.1 叉车的驾驶操作技巧
2.2 装卸作业的顺序和方法
2.3 载重情况下的操作及注意事项
2.4 叉车在特殊环境下的操作技巧
3. 叉车的维护和检修
3.1 叉车的日常保养
3.2 叉车的故障排除和危机处理 3.3 叉车的定期检修及保养注意事项
4. 叉车的风险防范
4.1 叉车操作安全意识的培养
4.2 叉车意外事故案例分析
4.3 叉车操作中的应急处理方法
4.4 叉车操作中的风险防范措施
五、 培训方法
1. 理论教学
通过讲解、PPT演示和视频教学等多种形式,向叉车操作人员普及叉车的基本知识和安全操作技能。
2. 模拟操作
利用模拟叉车实物或者模拟器进行实践操作培训,让叉车操作人员熟悉叉车的操作过程和技巧。
3. 实地操作
在现场进行实际的叉车操作训练,加强叉车操作人员的实际操作能力。
4. 实例分析
结合实际事故案例,进行分析和讨论,让叉车操作人员深刻认识到不正确操作行为和忽视安全规程的严重后果。
六、 培训考核
有限空间作业训练模拟器的设计
92工业安全与环保2013年第39卷第9期IndustrialSafetyandEnvironmentalProtectionSeptember2013
有限空间作业训练模拟器的设计
吴洋天、片
(北京隆科兴非开挖工程有限公司北京100142)
摘要有限空间作业训练模拟器对于培训与演练有限空间下作业人员,提升作业人员的自救能力具有重要作用。阐述了有限空间作业训练模拟器的设计目的、创新点、设计原理、系统架构、功能设计、技术路线、使用效果等。关键词有限空间作业安全模拟器培训演练
DesignofLimitedSpaceOperationn蛐Simulator
wuYang(蛾Long妇x/nfd凰础nEng/needngCo.,删.蜥100142)
AbstractLimitedspaceoperationtrainingsimulatorisimportanttotrainandexerciseoperatorsinlimitedspaceandim-
provethesdf-hdpabilityofoperators.,Illispaperdescribesthedesignobjectives,innovationpoints,designprinciples,systemframe,functions,techniques,useand80on.KeyWordslimitedspaceoperationsafetysimulator砌Iling。【erci晒
0引言根据国家安全生产监督管理总局统计,2001年
到2009年8月,我国有限空间作业因中毒、窒息导
致的一次死亡3人及以上的事故668起,死亡人数
共2699人,每年平均300多人。其中,有限空间作
业事故中死亡人员有50%是救援人员。部分有限
空间作业单位和作业人员安全意识差、安全知识不
足,没有制定有限空间安全作业制度或制度不完善,
安全措施和监护措施不到位、不落实,实施有限空间
起重机模拟器简介
1.起重机模拟器简介
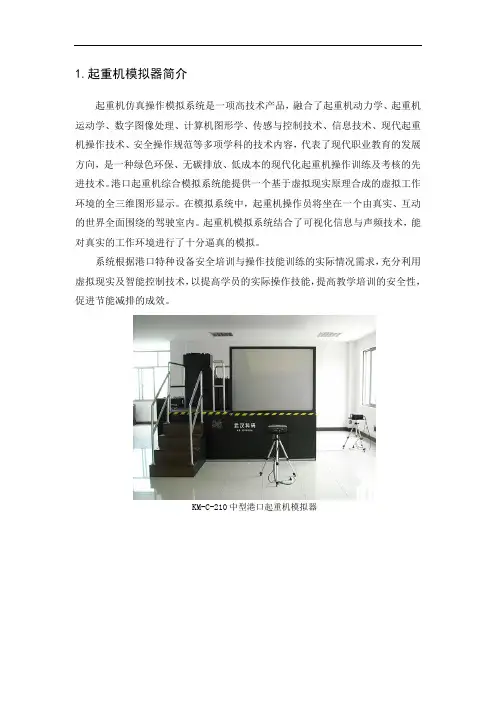
起重机仿真操作模拟系统是一项高技术产品,融合了起重机动力学、起重机运动学、数字图像处理、计算机图形学、传感与控制技术、信息技术、现代起重机操作技术、安全操作规范等多项学科的技术内容,代表了现代职业教育的发展方向,是一种绿色环保、无碳排放、低成本的现代化起重机操作训练及考核的先进技术。港口起重机综合模拟系统能提供一个基于虚拟现实原理合成的虚拟工作环境的全三维图形显示。在模拟系统中,起重机操作员将坐在一个由真实、互动的世界全面围绕的驾驶室内。起重机模拟系统结合了可视化信息与声频技术,能对真实的工作环境进行了十分逼真的模拟。
系统根据港口特种设备安全培训与操作技能训练的实际情况需求,充分利用虚拟现实及智能控制技术,以提高学员的实际操作技能,提高教学培训的安全性,促进节能减排的成效。
KM-C-210中型港口起重机模拟器
叉车仿真训练模拟器

叉车仿真训练模拟器概述
一般来说, 凡是需要有一个或一组熟练人员进行操作、 控制、管理或决策的 工作,例如汽车、飞机、船舶的驾驶,外科手术、消防、各类工业设备的操作等 都需要进行专门的职业技能训练。过去的职业训练基本上都在实际系统中进行。 而随着计算机技术、 虚拟现实技术、 多媒体技术、 自动控制技术的飞速发展和广 泛应用,以计算机系统为核心和操纵控制台为基础构成的各种模拟仿真训练器已 成为当今重大生产设备或过程控制设备操作人员上岗工作、 培训的必备手段, 受 到国内外工业界的高度重视, 并在航天航空、火力及核能发电、 石油化工、军事、 航海等许多领域得到广泛使用。 目前,模拟仿真训练器已逐步成为培训飞机、 汽 车、船舶等驾驶人员的重要设备之一。
叉车、堆高机、正面吊是冶金、制造、港口、水电、建筑、铁路货场、仓储 中心等部门装卸货物的主要设备, 也是容易出安全事故的设备。 这些叉车驾驶的 操作涉及到财产与生命安全, 对操作人员的素质要求愈来愈高。 由于它们可应用 在不同行业领域, 其种类繁多,操作技术多样, 在生产过程中不仅要完成驾驶操 作,更要与其他工种人员协调一致地完成吊装等装卸工艺动作, 如操作不当而引 起的破坏程度和危险性都会大大增加。
这一切都为车辆司机的培养和训练工作带 来极大的挑战。 随着现代科学技术的迅速发展和企业生产管理水平的提高, 人们 迫切需要一种安全、 快速、高效的培训方式, 集虚拟现实技术 ?计算机仿真技术 ? 多媒体技术、自动化技术等先进技术于一体的高科技产品——叉车驾驶操作仿真 模拟器的研制和开发就应运而生。
叉车驾驶操作仿真模拟器相对于目前传统的操作培训方式, 具有很多突出的 优点:
1) 安全性好。使用仿真训练机可以模拟高速、重载以及其它非常危险的环 境以实现有安全保障的训练,杜绝事故隐患,减少事故损失。 2) 经济性好。仿真训练机的成本远低于实际叉车设备。在训练过程中,还 可以免除实机操作中的油耗、 电耗及零部件的磨损。 同时, 仿真训练机使用周期 长,维护简单,经济优势不可忽略。
叉车仿真教学设备功能简介
叉车仿真教学设备功能简介
1、解决上机难题
目前,国内工程机械培训学校普遍存在学员多、训练机器少造成的上机时间不足等问题,通过模拟操作培训环节的增加,不仅延长了学员上机时间,而且解决了因训练机器少、上机时间短而产生的学校与学员矛盾。
2、提高教学质量
系统配合声音、图像、动漫及互动视景设备,培养学员在真机操作前,熟练掌握装载机叉车的各种操作技能及技巧。通过操作20多项逼真的培训课题(课题涵盖装载机叉车实际工作的各种作业内容),延长培训时间,从而有效的弥补了真机训练时间短等缺陷,达到熟能生巧的目的,提高培训效率。
3、节省成本
装载机叉车操作教学仪在提高教学质量的同时,有效节省了真机培训时间。现今油价日渐走高,一台模拟培训教学仪培训成本仅仅为0.5元/小时,从而为学校节省庞大的教学开支。
4、增强安全性
学员进行训练时不会对机器、自身、教员以及学校财产带来意外和风险,避免因使用真机操作不熟练可能造成安全事故。
5、完善售后服务
硬件一年保修,软件系统免费升级、更新。
6、培训灵活 无论是白昼、阴雨天均可进行培训,培训时间根据学校情况灵活调 整,彻底解决因天气问题造成的教学不便。
7、优越的硬件设计
装载机叉车操作教学仪机体结构紧凑、占地小、节省空间,便于包装、运输和安置。外形简洁美观,色彩淡雅,符合审美要求,且科技感强。
方向盘、油门、刹车、操作杆等机械系统装置,操作灵敏度高、有力度感、仿真性高。座椅位置合理,扶手、靠背、前后方位可调节,舒适感极佳。
32寸品牌高清1080P液晶显示器与高配置电脑主机为保障软件运行提供了良好的硬件环境。
8、理论与实践的有机结合
装载机叉车操作教学仪包含真机操作注意事项、真机视频教学录像以及动漫形式的机械构造示意动画,并可在后期,继续对理论教学内容进行添加和更新。
装载机叉车操作教学仪将理论学习和模拟操作训练有效的结合在一起,仪器使用成为装载机叉车培训过程中必不可少的一个重要环节。
叉车操作训练环绕式虚拟现实系统关键技术研究
第10期 岑志波等:叉车操作训练环绕式虚拟现实系统关键技术研究
软件主要分为:系统控制层、模拟器操作层和教学管理层三大
部分。 叉车操作训练环绕式虚拟现实系统训练场景如图2
所示。
图2叉车操作训练环绕式虚拟现实系统训练场景
3叉车操作训练环绕式虚拟现实系统关键技术研究
3.1模拟器动力学仿真建模
叉车的行驶主要靠发动机输出动力来驱动,车辆在行驶 过程中还会受到各种其它力的作用,例如:空气阻力、车辆加 速阻力、上坡时的坡度阻力以及滚动阻力。这些力的共同作 用产生了车辆行驶时的不同状态,本文中主要以车辆行驶时
的速度作为模型的输入量,同时以一定时间后车辆的速度作
为输出量,完成车辆动力学模型的仿真建模。
通过对车辆行驶时所受的力进行分析,可以得出车辆直 线运动时的加速度:
一 一 二 二 二墨二 … m— m \ ,
其中,,为车辆的驱动力, 为车辆行驶时所受到的空气 阻力,F 为车辆的加速阻力(克服车辆自身质量加速度运动时 的惯性力),Fi为车辆经过上坡时所受的坡度阻力(是车辆自
重的分量,上坡时为正,下坡时为负), 为滚动阻力(指未采 取制动措施时的情况),m为车辆自身的重量。
又由于加速阻力 与车辆质量,加速度及车辆旋转系数 or(车辆旋转系数与车轮转动惯量及传动比系数有关)有关。
= ×m×口 (2) 所以,将(2)式带入(1)式中可得车辆加速度:
。= 等
这样,就建立了车辆驱动力与加速度之间的关系。
根据加速度和速度之间的关系,将加速度进行积分运算, 就可以得到一段时间之后的速度。如果此段时间内车辆所受
的空气阻力没有发生变化,则可认为车辆的加速度也未发生 变化,利用式(4)就能求出一段时间之后车辆的速度。
础=口XAt+
= xAt+1 or X m (4) (+) 。
根据车辆动力学可知,车辆的驱动力与发动机的转矩 、
变速箱的减速比i、传动效率 及转向轮半径r存在以下 关系:
F: f5)
轮式工程机械操作模拟训练器关键技术研究
第36卷 第4期 2012年8月 武汉理工大学学报(交通科学与工程版) J ournal of Wuhan University of Technology (Transportation Science&.Engineering) VoI.36 NO.4 Aug.2012
轮式工程机械操作模拟训练器关键技术研究*
郭 燕” 周诗颖 余 亮。 胡 侃。’
(武汉理工大学物流工程学院” 武汉430063) (武汉理工大学自动化学院。 武汉430070) (武汉科码软件有限公司。’ 武汉430070)
摘要:平衡重式叉车、空箱堆高机、集装箱正面吊是港口装卸作业的重要轮式工程机械,造价昂贵, 操作复杂,安全性要求高.文中分析了平衡重式叉车、空箱堆高机、正面吊等工程机械的功能及驾 驶操作要求,给出了模拟训练器的功能和结构,设计了操作训练时的虚拟场景,开发了模拟系统的 软、硬件,完成了轮式工程机械操作模拟训练器关键技术的研究. 关键词:工程机械;驾驶;模拟;港口 中图法分类号:U49 doi:10.3963/j.issn.2095-3844.2O12.04.032
港口的大型轮式工程机械种类比较多,平衡
重式叉车、空箱堆高机、集装箱正面吊都是港口重
要的轮式工程机械,造价昂贵,操作复杂,安全性
要求高r】 ].这些工程机械担负着艰巨的装卸工
作,经常连续昼夜作业,对司机的操作水平要求
高.目前,传统的起重机司机培训方式存在着许多
问题,安全性差、影响正常生产活动、培训面比较
窄,很多时候,师傅的不良习惯会传染到徒弟 ].
因此,用更科学的方法提高培训质量和效率,港口
机械操作模拟训练器的研究则显得尤为重要.
1 轮式工程机械操作模拟训练器总
体功能设计
1.1功能和驾驶操作要求 1)平衡重式叉车 平衡重式叉车是最常见 的叉车,门架货叉在前部,平衡重在后部,后轮是
转向轮,前轮是承重轮.由于工作的特殊性质,叉 车需要经常向后行驶.叉车司机除了能熟练的驾
基于虚拟现实技术的叉车操作训练模拟器研究
港口装卸2012年第4期(总第205期)
基于虚拟现实技术的叉车操作训练模拟器研究
宁波市特种设备检验研究院 曹光敏 丁高耀 张志坚
武汉科码软件有限公司 余 亮 胡 侃
摘 要:为了适应现阶段叉车司机培训的需要,进一步提高培训水平,在现代虚拟现实技术的引领下,深入 研究了叉车操作模拟训练技术,分析了叉车工作机构的功能及操作要求,明确了训练仿真机的功能和结构,进行了 虚拟环境的设计,开发了仿真机的软硬件,完成了叉车操作模拟训练器的研制,成果经过实际检验效果很好。
关键词:叉车;驾驶;仿真;训练模拟
Research on Forklift truck Operation Training Simulator Based on Virtual Reality Technology
Ningbo Institute of Supervise and Test for Special Equipment Cao Guangmin Din9 Gaoyao Zhan9 Zhijian
Wuhan Kema software Ltd.YU Lian.q HU Kan
Abstract:In order to meet the needs of the present forklift driver training and in turn improve its level,this paper
makes a deep research on the forklift operation simulation training techniques based on the modern virtual reality teehnolo— gY.it analyzes the working mechanism functions and the steering requirements for the forklift truck,makes sure the func— tions and the framework for the training simulator,designs the virtual environment,develops the software and hardware for the simulator,and then completes the development of the forklift truck operation simulator.The initial effect in actual train— ing is very wel1. Key words:forklift truck;steering;simulation;training simulation