
视觉测量技术-第一章
《机器视觉及其应用》习题

第一章机器视觉系统构成与关键技术1、机器视觉系统一般由哪几部分组成?机器视觉系统应用的核心目标是什么?主要的分成几部分实现?用机器来延伸或代替人眼对事物做测量、定位和判断的装置。
组成:光源、场景、摄像机、图像卡、计算机。
用机器来延伸或代替人眼对事物做测量、定位和判断。
三部分:图像的获取、图像的处理和分析、输出或显示。
2、图像是什么?有那些方法可以得到图像?图像是人对视觉感知的物质再现。
光学设备获取或人为创作。
3、采样和量化是什么含义?数字化坐标值称为取样,数字化幅度值称为量化。
采样指空间上或时域上连续的图像(模拟图像)变换成离散采样点(像素)集合的操作;量化指把采样后所得的各像素的灰度值从模拟量到离散量的转换。
采样和量化实现了图像的数字化。
4、图像的灰度变换是什么含义?请阐述图像反色算法原理?灰度变换指根据某种目标条件按照一定变换关系逐点改变原图像中每一个像素灰度值,从而改善画质,使图像的显示效果更加清晰的方法。
对于彩色图像的R、G、B各彩色分量取反。
第二章数字图像处理技术基础1、对人类而言,颜色是什么?一幅彩色图像使用RGB色彩空间是如何定义的?24位真彩色,有多少种颜色?对人类而言,在人类的可见光范围内,人眼对不同波长或频率的光的主观感知称为颜色。
一幅图像的每个像素点由24位编码的RGB 值表示:使用三个8位无符号整数(0 到255)表示红色、绿色和蓝色的强度。
256*256*256=16,777,216种颜色。
2、红、绿、蓝三种颜色为互补色,光照在物体上,物体只反射与本身颜色相同的色光而吸收互补色的光。
一束白光照到绿色物体上,人类看到绿色是因为?该物体吸收了其他颜色的可见光,而主要反射绿光,所以看到绿色。
3、成像系统的动态范围是什么含义?动态范围最早是信号系统的概念,一个信号系统的动态范围被定义成最大不失真电平和噪声电平的差。
而在实际用途中,多用对数和比值来表示一个信号系统的动态范围,比如在音频工程中,一个放大器的动态范围可以表示为:D = lg(Power_max / Power_min)×20;对于一个底片扫描仪,动态范围是扫描仪能记录原稿的灰度调范围。
应用机器视觉技术的齿轮测量方法

*唐山市博硕资金资助项目(项目编号:03204501A-3)收稿日期:2004年7月应用机器视觉技术的齿轮测量方法刘兆妮 雷振山 蒙 丽 侯荣涛唐山学院摘 要:应用IMAQ Vision 工具包在LabVIEW 虚拟仪器平台上可以快速、灵活地开发齿轮测量的机器视觉系统。
采用阈值分析进行图像分割、用形态学方法改进图像质量是齿轮测量的基础。
采用图像分析的方法进行齿轮主要几何参数的测量,通过实际测试数据分析,讨论了机器视觉技术在齿轮测量中的实用价值和发展前景。
关键词:机器视觉, 图像分割, 齿轮测量, 虚拟仪器Research of Gear Measurement with Machine V ision TechniqueLiu Zhaoni Lei Zhenshan Meng Li et alAbstract:Machine vision system to measure gears is developed quickly and flexibly in LabVIEW(a virtual instrument plat form)wi th IMAQ vision toolset.The foundation of gear measuring is image segmenting by threshold and image processing by mor phology.T he major geometry parameters of a gear are measured by image analysis.By analyzing the test data,the practicality and applicati on in the future of machine vision technique in gear measuring are discussed.Keywords:machine vision, image segmentation, gear measurement, virtual instrument1 引言作为一种广泛应用的机械零件,齿轮的精度对于机械产品性能有着重要影响。
眼动追踪技术的应用研究

眼动追踪技术的应用研究第一章眼动追踪技术简介眼动追踪技术(Eye-tracking technology)是一种通过测量人眼运动轨迹来分析视觉注意力和认知过程的技术。
它可以追踪眼球在屏幕上的位置、注视点的位置和注视点的时间,进而揭示被测试者的认知过程。
眼动追踪技术可以分为两种类型:接触式和非接触式。
接触式眼动追踪技术需要被测试者佩戴眼镜或者神经元穿刺器,这样可以测量眼球的运动轨迹。
而非接触式眼动追踪技术则可以通过基于红外线的技术来捕捉眼球的位置和移动。
眼动追踪技术广泛应用于人机交互、眼科学、广告营销等领域,尤其是在人机交互方面的应用,为我们创造了更加人性化的交互环境,提升了产品用户体验。
第二章眼动追踪技术在人机交互领域的应用研究在人机交互领域,眼动追踪技术可以用于研究用户对产品界面的注意力分布、理解界面交互过程等方面。
下面将从交互设计和用户研究两个方面介绍其应用。
1. 交互设计在交互设计中,眼动追踪技术可以帮助设计师优化产品界面。
通过追踪用户对不同设计元素的注视时间和注视位置来确定用户感兴趣的内容,从而改善界面设计,提高用户体验。
例如,设计师可以通过眼动追踪技术收集用户在浏览商品详情页时的注视点分布情况,针对用户的行为模式和认知过程进行界面设计的优化。
另外,眼动追踪技术还可以用于测试产品新功能的可用性、用户界面布局的合理性等。
2. 用户研究在用户研究中,眼动追踪技术可以帮助研究人员更深入地了解用户认知和行为过程,发现用户的需求和问题。
例如,研究人员可以利用眼动追踪技术,通过追踪用户在网页浏览过程中的目光流动轨迹,来研究用户对于不同信息的关注程度和优先级,从而更好地了解用户需求和行为模式。
同时,此技术还可以用于测试用户对于不同信息的理解程度和效率,并且辅助研究人员对于设计的确定。
第三章眼动追踪技术在眼科学领域的应用研究在眼科学领域,眼动追踪技术可以用于研究眼部运动障碍、眼震和眼动失调等疾病。
下面将从这些方面介绍其应用。
第1章 绪论

硬PCB板
柔性PCB板
检测技术
第一章 绪论
检测技术
第一章 绪论
例:PCB板检测
图1.7 PCB板检测工艺图
检测技术
第一章 绪论
人与机器的机能对应关系
外 界 对 象 感官 人脑 肢体
定性
传感器 微机 执行器
定量
图1.8 人与机器的机能对应关系图
检测技术
第一章 绪论
1.2 传感器概述
物理量 化学量 生物量
通信总线 巡 检 仪 中 央 监 控
粮仓
温湿度探头N
分层风机 图1.4 粮仓温湿度监控系统组成框图
检测技术
第一章 绪论
(2)能够实现数据通信。
信息的汇总,组成网络化检测系统 例:火灾报警
检测技术
第一章 绪论
感温、 感烟火灾报警系统
探头11 探头12 探头1N 串行总线 通信总线
集 控 器 1
中 央 监 控
检测技术
第一章 绪论
主要内容
1.1
1.2
检测技术概述
检测技术概念 发展历程 检测装置举例
传感器概述
传感器定义、组成、分类、发展方向
1.3
现代检测系统
组成,应用类型 ,发展方向
检测技术
第一章 绪论
1.1 检测技术概论
1.1.1 检测技术一些概念
X
输入单元 传感器
Y1
转换单元 调理电路
Y2
处理单元 微机
X
Y=F(X)
传感器
Y
电量
1.2.1 *传感器的定义 (Sensor)
能够感受规定的被测量并按一定规律转换成可用输出信号 的器件或装置。 能够将被测非电量转换为电量的装置。(狭义)
高教社2023王志明工业机器视觉系统编程与应用教学课件-机器视觉
机器视觉系统三个部分缺一不可,选取合适的光学成像系统,采集适合处理的图像,是完成视觉检测的基本 条件;开发稳定可靠的图像处理系统是视觉检测的核心任务;可靠的执行机构和人性化的人机界面是实现最终功能 的保障。
从狭义的图像处理角度出发,机器视觉属于计算机视觉的一个分支。但机器视觉系统中一定包含硬件,相对而言更偏重行 业应用。计算机视觉系统中不一定包含硬件,更偏重算法的实现。
现在,机器视觉广泛代指在工厂和其他工业环境中使用的自动化成像“系统”,正如在装配线上工作的检验人员通过目视 检查零件来判断工艺质量一样,视觉工程师通过将视觉器件、控制器件与图像处理软件有机组合,构建一套完整的处理流程, 完成识别、定位、引导、测量、检测等综合功能。
机器视觉
1.3.4 为什么要使用机器视觉
第7页
(3)互联互通标准:机器视觉系统内部以及其与智能制造设备之间、与企业的管理系统之间,都有必要进行互联互通,使设 备和制造管理朝着更智能的方向发展。目前机器视觉行业内部,欧洲机器视觉协会(EMVA)开发了摄像机通用接口标准 GenICam,自动成像协会(AIA)制定了 GigE Vision,USB3 Vision 等相机通信协议,等等。机器视觉行业还与其他行业协会合 作,不断拓展互联互通的外延,旨在促成机器视觉系统与其他行业的互联互通。
谢谢观看!
1、机器视觉发展历程 1969 年,贝尔实验室的两位科学家威拉德·博伊尔和乔治·史密斯发明了电荷耦合器件(CCD)。CCD 是一种将光子转化为 电脉冲的器件,很快成为了高质予诺贝尔物理学 奖。 1975 年,柯达公司工程师史蒂文·萨森创造性地利用Super 8 摄像机的废弃零件、一个电压表、一个 100 100 像素的精 细 CCD,以及六块电路板,制造出了世界上第一台数码相机。这个约 3.6 kg重的相机花了 23 s 来拍摄一张百万像素级的黑白 图像。拍摄下来的图像被记录在盒式磁带上,并可以在黑白电视机上显示。 1982 年,Cognex 公司推出了读取、验证、确认零件和组件上印刷字母、数字和符号的视觉系统 DataMan,这是世界 上第一套工业光学字符识别系统。
基于定位平台的大尺寸工件视觉测量技术研究
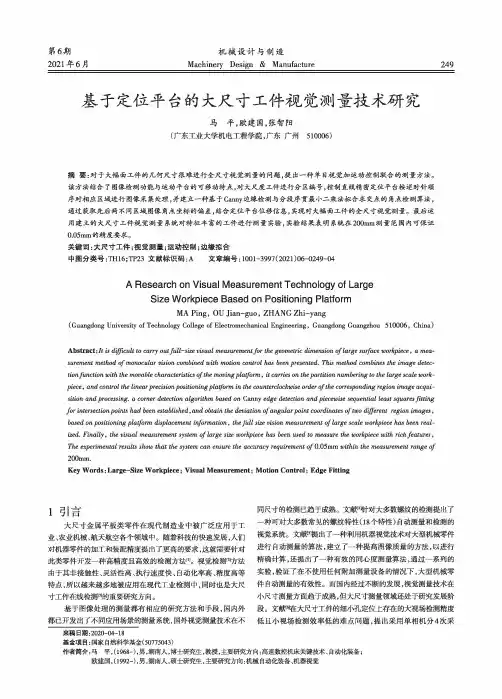
机械设计与制造Machinery Design & Manufacture249第6期2021年6月基于定位平台的大尺寸工件视觉测量技术研究马平,欧建国,张智阳(广东工业大学机电工程学院,广东广州510006)摘要:对于大幅面工件的几何尺寸很难进行全尺才视觉测量的问题,提出一种单目视觉加运动控制联合的测量方法。
该方法结合了图像检测功能与运动平台的可移动特点,对大尺度工件进行分区编号,控制直线精密定位平台按逆时针顺序对相应区域进行图像采集处理,并建立一种基于Canny 边缘检测与分段序贯最小二乘法拟合求交点的角点检测算法, 通过获取先后两不同区域图像角点坐标的偏差,结合定位平台位移信息,实现对大幅面工件的全尺寸视觉测量。
最后运用建立的大尺寸工件视觉测量系统对特征丰富的工件进行测量实验,实验结果表明系统在200mm 测量范围内可保证0.05m m 的精度要求。
关键词:大尺寸工件;视觉测量;运动控制;边缘拟合中图分类号:TH16;TP23文献标识码:A文章编号:1001-3997(2021 )06-0249-04A Research on Visual Measurement Technology of LargeSize Workpiece Based on Positioning PlatformMA Ping , OU Jian-guo , ZHANG Zhi-yang(Guangdong University of Technology College of Electromechanical Engineering , Guangdong Guangzhou 510006, China)Abstract :冠 is difficult to carry out f ull-size visual measurement f or the geometric dimension of large surface workpiece , a mea surement method of m onocular vision combined with motion control has been presented. This method combines the image detec tionjunction with the movable characteristics of t he moving platform , it carries on the p artition numbering to the large scale work piece, and control the linear p recision positioning p latform in the counterclockwise order of t he corresponding region image acqui sition and processing, a comer detection algorithm based on Canny edge detection and piecewise sequential least squares f itting for intersection points had been established, and obtain the deviation of a ngular p oint coordinates of t wo different region images ,based on positioning platform displacement information, the J ull size vision measurement of large scale workpiece has been real ized. Finally 9 the visual measurement system of large size workpiece has been used to measure the workpiece with rich features ,The experimental results show that the system can ensure the accuracy requirement of 0.05mm within the measurement range of200mm.Key Words :Large-Size Workpiece ; Visual Measurement ; Motion Control ; Edge Fitting1引言大尺寸金属平板类零件在现代制造业中被广泛应用于工业、农业机械、航天航空各个领域中。
基于视觉检测的圆度误差测量技术(精)
基于视觉检测的圆度误差测量技术圆度误差是一项比较科学、先进的评定零件表面质量的指标,它能客观直接的反映圆柱面的旋转精度。
由于圆度误差是实际轮廓相对于理想圆而确定的,所以被测量轴径截面的实际轮廓的精确测量,是求圆度误差的重要组成部分。
本文测量的对象是直径为120mm、长90mm的超精密回转主轴。
在深入研究零件圆度误差的测量理论和测量方法的基础上,采用V形块立式测量法,并利用精密干涉仪结合CMOS图像传感器,进行了图像采集、处理与分析,成功读取了图像信息,并将之转换成有效的实验数据,完成了对回转主轴圆度误差的测量。
首先,从理论上说明了圆度误差常用的测量方法及测量中心的评定方法,阐述了最小二乘圆评定方法在V形块测量中的数学实现,并说明了实验数据的处理方法——误差联系法的运用。
其次,完成了超精密主轴圆度误差测量系统的设计,对图像采集系统进行了调试。
根据本文采集的干涉条纹图像的特性,运用图像灰度值列求和的方法,求出了干涉仪测头的实际位移。
提出了适合本课题的图像质量评价方法——运用曲线拟合残差来评价去噪后图像质量,并与传统的评价方法进行了对比。
根据不同的图像质量评价方法选择了适合的图像处理方案,使图像采集系统分辨率达到每像素点2.9nm。
最后用Matlab编程实现了图像分析,求出了超精密回转主轴的圆度误差。
设计实验,证明了测量结果的正确性。
分析了测量系统的误差来源和具体影响因素,求出了测量系统的误差。
同主题文章[1].袁懿先,靳春芬. 小孔的图像处理与圆度误差的评定' [J]. 农业机械学报. 1997.(03)[2].傅师伟. 圆度误差测量的一种新方法' [J]. 计量与测试技术. 2004.(09)[3].王峰,詹小四,陈蕴. 图像处理中光学因素的影响' [J]. 洁净煤技术. 2005.(01)[4].樊琳. 圆度误差的评定和计算机处理' [J]. 苏州大学学报(工科版). 1988.(02)[5].刘杰锋,王建华,刘桂珍. 圆度误差的计算机检测系统' [J]. 佳木斯大学学报(自然科学版). 1999.(02)[6].高国胜. 用最小二乘法计算圆度误差' [J]. 压缩机技术. 1987.(02)[7].丁和. 一种图解圆度误差的方法' [J]. 计量技术. 1997.(03)[8].闵莉,吴玉厚,富大伟. 圆度误差检测的现状与展望' [J]. 沈阳建筑工程学院学报. 1999.(03)[9].田社平. 对“最小条件下圆度误差的精确评定”一文的商榷' [J]. 计量技术. 2005.(12)[10].商悦. 圆度误差的计算机辅助数据处理' [J]. 山东工程学院学报. 1998.(01)【关键词相关文档搜索】:机械制造及其自动化; 圆度误差; 干涉仪; 图像处理; 拟合残差【作者相关信息搜索】:哈尔滨工业大学;机械制造及其自动化;张景和;王记桓;。
智能视觉检测技术智慧树知到答案章节测试2023年安徽机电职业技术学院
第一章测试1.构成一个传感受器必不可少的部分是( )。
A:转换元件B:嵌入式微处理器C:转换电路D:敏感元件答案:A2.天平属于( )检测方法。
A:平衡法B:微差法C:偏差法D:零位法答案:D3.机器人是通过什么从外界获取信息的?( )A:传感器B:数模转换模块C:单片机D:机械臂答案:A4.精密度是精确度和准确度两者之和。
()A:错B:对答案:A5.传感器中弹性敏感元件的输出量是电量。
()A:数模转换模块B:单片机答案:A6.Xsight视觉处理软件中图案定位功能属于什么工具?()A:计数工具B:预处理C:测量工具D:定位工具答案:D第二章测试1.使用机器视觉系统的主要原因有()A:速度B:客观性和成本C:重复性D:精确性答案:ABCD2.机器视觉系统的特点有()A:机器视觉易于实现信息集成B:精度高,灵活性好C:较宽的光谱响应范围D:非接触测量答案:ABCD3.机器视觉系统的一般工作过程包括()A:持征提取B:图像采集C:判决和控制D:图像处理答案:ABCD4.简单说,机器视觉就是用机器代替 ( )获取图像,并对图像分析做出各种测量和判断。
A:大脑B:脚C:手D:人眼答案:AD5.工业相机是工业视觉系统的核心部件,实际上是一个()装置。
A:图像处理B:判决和控制C:持征提取D:光电转换答案:D第三章测试1.MOS电容器的结构从上到下依次是()A:半导体-金属-半导体B:金属-半导体-半导体C:半导体-氧化物-半导体D:金属-氧化物-半导体答案:DD其工作过程正确的是()A:生产转移检测存储B:生产转移存储检测C:生产存储转移检测D:生产检测存储转移答案:CD信号电荷的检测是在什么中进行的?()A:光敏元B:移位寄存器C:输出电路D:输入电路答案:CD的全称是()。
A:电荷耦合器件B:电源耦合器件C:电流耦合器件D:电阻耦合器件答案:A5.MOS电容器最大的特点是实现()A:电荷的生成B:电荷的检测C:电荷的存储D:电荷的输出答案:AC第四章测试1.一幅256*256的图像,若灰度级数为256,则存储它所需要的比特数是()。
01-02第一章工业机器人与智能视觉简介
1.3智能视觉技术
20世纪80年代以来,智能视觉技术一直是非常活跃 的研究领域,并经历了从实验室走向实际应用的发展阶 段,从简单的二值图像处理到高分辨率多灰度的图像处 理以至于彩色图像处理,从一般的二维信息处理到三维 视觉模型和算法的研究都取得了很大进展。作为一种先 进的检测技术,智能视觉技术已经在工业产品检测、自 动化装配、机器人视觉导航、虚拟现实以及无人驾驶等 许多领域的智能测控系统中得到广泛应用。
1.3智能视觉技术
1)、智能视觉技术发展现状 人类感知外部世界主要是通过视觉、触觉、听觉和 嗅觉等感觉器官,其中约80%的信息是通过视觉器官获取 的。视觉感知环境信息的效率很高,它不仅指对光信号 的感受,还包括对视觉信息的获取、传输、处理、存储 与理解的全过程。对人类而言,视觉信息传入大脑之后, 由大脑根据已有的知识进行信息处理,进而判断和识别。
1.2、工业机器人全自动化的工厂
当车体组装好以后,位于车间上方的“运输机器人” 能将整个车身吊起,运往位于另一栋建筑的喷漆区。在 那里,“喷漆手”机器人拥有可弯曲机械臂,不仅能全 方位、不留死角地为车身上漆,还能使用把手来开关车 门与车厢盖。
1.2、工业机器人全自动化的工厂
送到组装中心后,“多工机器人”除了能连续安装 车门、车顶外,还能将一个完整的座椅直接放人汽车内 部,主管生产的帕辛都称其“令人惊叹”。有意思的是, 组装中心的“安装机器人”还是个“拍照达人”,因为 在为Mode1S安装全景天窗时,它总会先在正上方拍张车 顶的照片,通过照片测量出天窗的精确方位,再把玻璃 黏合上去(见图1-3、图1-4)。
1.3智能视觉技术
目前,发展最快、使用最多的智能视觉技术主要集中 在欧美、日本等发达国家和地区。发达国家在针对工业现 场的实际情况开发机器视觉硬件产品的同时,对软件产品 的研究也投人了大量的人力和财力。机器视觉的应用普及 主要集中在半导体和电子行业,其中40%~50%集中在半导体 制造行业,如PCB印制电路板组装工艺与设各、SMT表面贴 装工艺与设各、电子生产加工设备等。此外,智能视觉技 术在其他领域的产品质量检测方面也得到了广泛应用,如 在线产品尺寸测量、产品表面质量判定等。
视觉测量中环状编码标记点-概述说明以及解释
视觉测量中环状编码标记点-概述说明以及解释1.引言1.1 概述环状编码标记点是一种常用的视觉测量技术,在工业、医学、航空航天等领域均有广泛的应用。
该技术通过在被测物体表面布置特定的环状编码标记点,并利用相机等视觉设备对这些标记点进行拍摄和识别,从而获得物体在三维空间中的姿态和形态信息。
环状编码标记点具有较高的识别精度和稳定性,能够满足对精度要求较高的测量任务。
本文将介绍环状编码标记点的定义、在视觉测量中的应用以及其优势,旨在为读者提供深入了解这一重要技术的基础知识。
文章结构部分的内容如下:1.2 文章结构:本文主要分为三个部分,包括引言、正文和结论。
在引言部分,将对环状编码标记点进行概述,并介绍文章的结构和目的。
在正文部分,将详细讨论环状编码标记点的定义、在视觉测量中的应用以及其优势。
最后,在结论部分,将对全文进行总结,展望未来研究方向,并得出结论。
整个文章结构清晰,逻辑性强,旨在全面介绍和探讨环状编码标记点在视觉测量中的重要性和应用。
1.3 目的:本文旨在探讨环状编码标记点在视觉测量中的重要性和应用价值,介绍环状编码标记点的定义及其优势,为读者提供对视觉测量技术的深入了解和应用指导。
通过对环状编码标记点的研究和分析,希望能够为视觉测量领域的学术研究和实际应用提供新的思路和方法,并促进该领域的发展和进步。
同时,也希望能够引起更多学者和工程技术人员对视觉测量中环状编码标记点的关注,促进相关研究的深入和扩展。
2.正文2.1 环状编码标记点的定义:环状编码标记点是一种用于在视觉测量中定位和识别目标的特殊标记点。
这些标记点通常具有圆形或环状的形状,由一系列特定的编码序列构成。
通过识别和解码这些编码序列,可以确定标记点的位置、角度和唯一标识符。
环状编码标记点通常由黑色或彩色的环形条纹组成,条纹沿着环形或圆形的轮廓分布。
这些条纹的排列和间距是根据特定的编码规则而设计的,可以唯一标识每个标记点。
使用环状编码标记点进行视觉测量时,相机或传感器可以通过识别并解码标记点上的条纹,精确地测量目标的位置和姿态。