
自适应控制迭代的随机值脉冲噪声滤波
基于PnP和自适应线性卡尔曼滤波的实时位姿估计

基于PnP和自适应线性卡尔曼滤波的实时位姿估计
吴春平;胡洁
【摘 要】针对实时位姿估计中扩展卡尔曼滤波(EKF)线性化引入非线性误差和依赖已知噪声分布的缺点,提出一种基于PnP的自适应线性卡尔曼滤波位姿估计求解方法.将PnP位姿估计求解策略引入卡尔曼滤波观测方程,通过对动态方程误差统计参数实时估计,自适应调节卡尔曼滤波递推参数.所提算法求解精度高,固定了观测方程的观测向量维度,提高了算法实用性.通过仿真试验,比较了该算法与EKF的位姿估计精度,通过量化误差分析,证明了该方法可以提高三维运动位姿估计精度,也验证了该方法的有效性.
【期刊名称】《电机与控制应用》
【年(卷),期】2018(045)007
【总页数】6页(P61-66)
【关键词】位姿估计;自适应卡尔曼滤波;三维运动
【作 者】吴春平;胡洁
【作者单位】上海工业自动化仪表研究院有限公司,上海200233;上海交通大学机械工程学院,上海200240
【正文语种】中 文
【中图分类】TP242
0 引 言 实时位姿估计是视觉控制的关键组成部分,对许多领域都有重要的研究价值,包括视觉伺服[1]、机器人抓取[2]、自动视频监控[3]等。但是,实时位姿估计精度受多种因素影响,摄像头视觉标定中标定模型和标定方法会引入模型误差和标定参数估计误差,特征提取和匹配带来关键点位置检测误差,同时,实时位姿估计线性化引入的非线性化误差导致位姿估计精度依赖已知的噪声统计分布、高采样频率和精确的初始化位姿估计。因此,如何消减估计误差获得鲁棒稳定的实时位姿估计成为国内外研究的热点。
国内外学者在实时位姿估计的求解算法研究方面做了大量研究。文献[4]在位姿估计中以摄像头小孔成像模型作为观测模型引入卡尔曼滤波,通过将非线性观测模型线性化建立扩展卡尔曼滤波递推模型,获得实时位姿估计求解算法。文献[1]针对EKF在位姿估计方法中引入的非线性化误差导致估计精度低的问题,提出一种基于迭代自适应的EKF方法,该方法通过自适应估计误差统计参数并利用迭代机制弥补线性化引入的非线性化误差,从而大幅度提高了位姿估计精度。文献[5]同样采用EKF算法融合多目视觉进行位姿估计。多目融合位姿估计方法利用多目测量能够获得更高精度,同时多目视觉能够减轻传感器误差影响,提高位姿估计容错率,具有更高的位姿估计鲁棒性。相比于基于EKF进行实时位姿估计的方法,摄像头外参数估计方法,也就是PnP方法[6],具有原理简单、求解精确等优点,近年来在实时定位与全景成像[7]领域取得了迅速发展。
基于滤波算法的陀螺仪噪声抑制技术研究
基于滤波算法的陀螺仪噪声抑制技术研究
随着科技的发展,陀螺仪在各个领域中都有广泛的应用。然而,由于一些基本原理和特性的限制,陀螺仪在使用过程中经常会受到各种噪声的干扰,这给陀螺仪的精度和准确性带来了很大的影响。为了解决这个问题,滤波技术被广泛应用于陀螺仪噪声的抑制中。
一、陀螺仪的噪声及其分类
陀螺仪的噪声分为内部噪声和外部噪声两种。内部噪声是由于材料、制造工艺、结构设计等原因造成的,这种噪声一般是稳定的,可以通过校准数据进行补偿。外部噪声则是由于周围环境的影响,如温度、压力、振动等引起的噪声,这种噪声的干扰比内部噪声更难处理。
二、滤波算法的基本原理和分类
滤波算法是将原始信号经过一定的处理,去除掉其中的噪声,使得输出信号更加平滑,更为准确。常见的滤波算法有低通滤波、高通滤波、带通滤波和带阻滤波等。
低通滤波指的是截止频率低于某一特定值的滤波器,这种滤波器主要是用于降低高频噪声的干扰。高通滤波则是截止频率高于某一特定值的滤波器,用于降低低频噪声,提高信号的高频部分。带通滤波则是只允许一定范围内的频率通过,用于只保留一定的频率范围内的信号。带阻滤波则是在一定的频率范围内完全屏蔽信号,用于去除干扰的特定频率信号。
三、滤波算法在陀螺仪中的应用
由于陀螺仪中存在各种噪声,因此滤波算法被广泛应用于陀螺仪数据的处理中。目前,常见的滤波算法有卡尔曼滤波、小波变换滤波、中值滤波和无限脉冲响应滤波等。
卡尔曼滤波是一种非常常见的滤波算法,它可以用于多维信号的处理,并能够自适应的调整噪声控制强度,使得输出信号更加稳定和准确。小波变换滤波则是通过将原始信号分解成某些特定的频率段,来达到噪声消除的效果。中值滤波则是取信号序列中的中位数,对于含有较多噪声比较适用。无限脉冲响应滤波采用了一种特殊的滤波器,能够有效的去除信号中的噪声。
四、总结
陀螺仪的噪声会给其应用带来很大的影响,但是滤波算法的使用可以很好地解决这个问题。通过对各种滤波算法的比较和分析,可以更好的选择适合于自己应用的滤波算法,提高系统的准确性和精度。未来,滤波算法的研究和应用将会更加广泛和深入,为各个领域的应用带来更好的性能和效果。
光纤陀螺信号降噪的无监督自适应滤波方法
光纤陀螺信号降噪的无监督自适应滤波方法
光纤陀螺信号降噪是提高光纤陀螺仪性能的重要问题之一、由于光纤陀螺信号是通过采集光强数据得到的,它受到各种噪声干扰的影响,如光源噪声、检测器噪声以及环境振动等。这些噪声会对陀螺仪输出的精度和稳定性造成不利影响,因此需要采用降噪方法对信号进行处理。
对于光纤陀螺信号的降噪,常用的方法是滤波。一般来说,滤波方法可以分为两类:有监督滤波和无监督滤波。有监督滤波需要先提供已知的噪声模型或噪声测量值作为输入,然后通过模型或测量数据对信号进行滤波。然而,在实际应用中,我们常常无法获得准确的噪声模型或测量数据。而无监督滤波方法则不依赖已知的噪声模型或测量数据,而是通过对信号的统计特性进行估计和分析,从而实现信号的降噪。
一种常用的无监督自适应滤波方法是基于小波变换的降噪方法。小波变换是一种时频分析方法,它具有良好的局域特性和多分辨率分析能力,适用于非平稳信号的处理。在小波域中,信号分解成不同尺度的频带,并且可以对每个频带的系数进行调整和滤波。因此,小波变换在信号降噪中具有较好的效果。
具体而言,基于小波变换的降噪方法的步骤如下:
1.将光纤陀螺信号进行小波分解,得到信号的小波系数。
2.对小波系数进行阈值去噪。阈值去噪是指对小波系数进行幅值的判断和处理。可以使用硬阈值或软阈值来进行去噪。硬阈值将小于给定阈值的系数置零,而软阈值将小于阈值的系数缩小到一个较小的值。通过调整阈值的大小,可以控制信号的平滑程度和噪声的去除效果。
3.对去噪后的小波系数进行小波逆变换,得到降噪后的光纤陀螺信号。 需要注意的是,在选择小波基函数和确定阈值时需要考虑到信号的特性和噪声的统计特性。不同的小波基函数对信号的处理效果不同,而适当选择阈值可以使得信号在去噪后尽可能保留原始信号的特征信息。
除了基于小波变换的降噪方法,还可以采用其他无监督自适应滤波方法,如自适应滤波器和自适应滤波算法等。这些方法的原理类似,都是通过对信号的统计特性进行估计和分析,从而实现信号的降噪。
6-8自适应陷波滤波器
31 §6-8自适应陷波滤波器
自适应消噪器可以作自适应陷波器用。主要解决那些原始输入信号是
由有用信号和一个多余的正弦干扰叠加组成的。消除这种干扰的传统
方法是利用陷波滤波器。
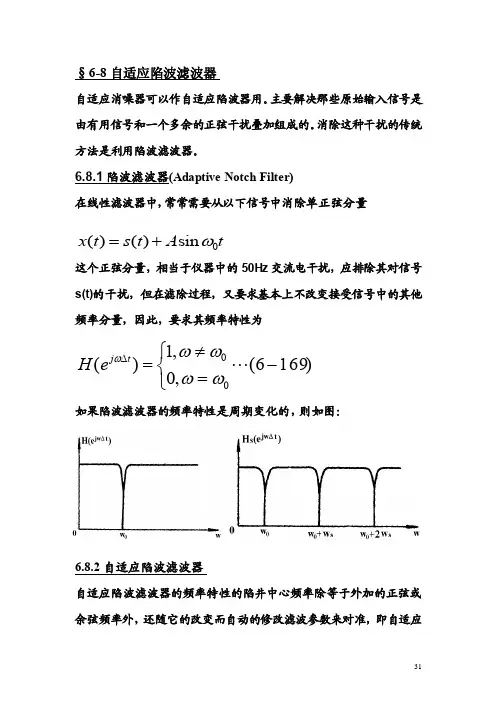
6.8.1陷波滤波器(Adaptive Notch Filter)
在线性滤波器中,常常需要从以下信号中消除单正弦分量
tAtstx
0sin)()(
这个正弦分量,相当于仪器中的50Hz交流电干扰,应排除其对信号
s(t)的干扰,但在滤除过程,又要求基本上不改变接受信号中的其他
频率分量,因此,要求其频率特性为
)1696(
,0,1
)(
00
tj
eH
如果陷波滤波器的频率特性是周期变化的,则如图:
6.8.2自适应陷波滤波器
自适应陷波滤波器的频率特性的陷井中心频率除等于外加的正弦或
余弦频率外,还随它的改变而自动的修改滤波参数来对准,
即自适应 32 的跟踪。其优点是很容易控制带宽,消噪声的能力没有限制,能够准
确跟踪干扰频率。图6-27所示为两个自动加权的、单频的自适应陷
波滤波器,他的原始输入可以是任一种信号:随机的或确定的,周期
的或瞬时的。
假设参考输入是一个纯余弦波)cos(
0
kTC
,原始输入与参考输入均以采样频率f
Ts1
同步采样,考虑x
1(k) 与x
2(k)间存在90’相移,即:
)(sin)()cos()(
0201
kTsCkxkTCkx
它们通过相关抵消回路以最小均方算法去控制w1(k)与w2(k)加权,
而由两个加权输出相加,成为自适应陷波滤波器的输出。根据LMS
算法,由式(6-114)则:
)1706(2,1),()(2)()1(ikxkekwkw
iii
为收敛因子。
为确定自适应陷波滤波器的传递函数,根据上面讨论,可以画出LMS
算法工作原理的流程图。如图:先求c点至f
点传输支路的输出响应, 33 令c点加上一个单位采样序列
()km
,有
mkmk
【国家自然科学基金】_随机滤波_基金支持热词逐年推荐_【万方软件创新助手】_20140802

序号科研热词推荐指数序号科研热词1线性矩阵不等式51卡尔曼滤波2粒子滤波42kalman滤波3最优滤波33线性矩阵不等式4kalman滤波34粒子滤波5随机振动25自适应滤波6迭代学习控制26广义系统7距离估计27多传感器信息融合8自适应滤波28非线性系统9网络化系统29射频干扰10结构随机跳变系统210光纤陀螺11测量数据丢失211allan方差12时滞212随机系统13数据丢失213随机噪声14数字水印214距离估计15小波分析215自动控制技术16多传感器216耗散滤波17信息融合217算法18kalman滤波器218滤波19h∞滤波219有色观测噪声20鲁棒无源滤波120扩展卡尔曼滤波器21鲁棒h2滤波121强随机噪声22高耸结构122姿态估计23高压直流输电123奇异值分解24马尔科夫跳跃系统124图像复原25马尔可夫跳变系统125去噪26飞行器控制126加权观测融合27频谱特性127中值滤波28非高斯128kalman滤波方法29非脆弱129ar模型30非线性随机系统130arma模型31非线性滤波131高阶相关32非线性时变132高斯过程33非线性双稳态系统133高斯函数34非线性134高斯-牛顿35非平稳随机过程135高分辨率radon变换36雷达136马尔可夫随机场37随机风荷我137马尔可夫跳变38随机置乱138风致振动39随机系统139非高斯脉动风压40随机离散系统140非负矩阵分解41随机电报信号噪声141非脆弱滤波42随机漂移142非线性降维43随机游走143非线性双稳态系统44随机波动(sv)模型144非恒定流45随机模型145非平稳噪声46随机时廷146非因果47随机延时147雷达数据处理48随机噪声148集合卡尔曼滤波49随机变形攻击149随机误差50随机共振150随机等效采样51阶数151随机相位编码52锐化滤波152随机漂移2008年2009年53量子计算153随机游走算法54重要性重采样154随机游走模型55采样点155随机梯度下降法56通信时滞156随机时延57递推最小二乘法157随机摄动58进化算法158随机动态系统59运动分割159随机减量技术(rdt)60边界积累误差160随机共振61软阈值消噪161阿伦方差62轨道不平顺162阈值收缩63贝叶斯预测163阈上非周期随机共振64说话人跟踪164量测噪声65证据理论165野值66解耦融合166重采样67虚拟仪器167邻域系数68荧光信号168逼近最优滤波69舰位推算169退化现象70自适应kalman滤波170迭代维纳滤波71脉冲超宽带无线通信171过程噪声72脉冲噪声172轮廓波73网络诱导时延173轨道计算和定轨74维纳滤波器174超高层建筑75绝缘监测175谐波检测76经验模态分解176误差补偿77经典kalman滤波177识别78组合导航178计算量79组内因子的多次有效相加179解耦80纹理特征180观测方程81纹理分类181观测扩增方法82纳米mos器件182观测噪声估计器83红外系统183衰减订正84红外目标跟踪184衰减规律85系统辨识185融合算法86系数矩阵186蒙版滤波87粒子退化现象187自适应观测器88粒子滤波器188自适应时窗89粒子滤波(pf)189自适应控制90符号函数190自适应kalman滤波器91离散系统191自适应92相位平滑伪距192自然激励技术93直流系统193自校正94直流母线194自反褶积95直方图排序分割195脉冲耦合神经网络(pcnn)96盲检测196脉冲噪声97疑似点归类197背景杂波抑制98玻璃厚度198聚类分析99现代时间序列分析方法199网络化非线性系统100现代时间序列分析1100结构随机跳变系统101独立成分分析1101结构张量102状态时滞系统1102结构103状态向量扩展法1103经验统计法104特征点1104线性连续时变系统105熵1105线性最小方差估计106滤波器设计1106红外弱小目标
一种有效的脉冲噪声去除算法

一种有效的脉冲噪声去除算法
胡积宝;朱柱
【摘 要】噪声像素的检测精度是修复图像的重要因素。为提高噪声像素的检测精度,提出一种有效的两步脉冲噪声滤波算法,算法先以空间局部异常测度为基础,结合S-估计统计量对图像中的脉冲噪声进行检测,然后通过建立、解算正则化目标函数实现对噪声像素的赋值修复。实验验证了该算法的有效性。%An impulse
noise removal algorithm based on spatial local outlier measurement is
proposed, which can realize the elimination of the impulse noise in image
effectively. The algorithm identifies impulse-noise in a corrupted image
based on SLOM, S-estimate firstly. Then it restores noise candidates by
establishing and solving the regularization objec-tive function afterward.
Extensive experimental results show the algorithm’s effectiveness.
【期刊名称】《计算机工程与应用》
【年(卷),期】2014(000)011
【总页数】6页(P223-228)
【关键词】脉冲噪声;空间局部异常测度;S-估计;正则化
【作 者】胡积宝;朱柱
【作者单位】安庆师范学院 物理与电气工程学院,安徽 安庆 246011;安庆师范学院 物理与电气工程学院,安徽 安庆 246011
【正文语种】中 文 【中图分类】TP393
图像去噪是图像处理领域内最基本问题,其目标是将被噪声干扰的图像恢复成原始图像或者最大程度的逼近原始图像,为图像的进一步处理和分析提供良好的数据来源[1]。滤除图像中脉冲噪声并有效地保护好图像的细节一直以来都是设计滤波算法的核心理念。为了实现这个目标,国内外研究者们针脉冲噪声提出了线性滤波算法和非线性滤波算法[2-6]。由于脉冲噪声本身的非线性特征,导致很多线性滤波算法很难有效地处理这种噪声。标准中值滤波滤波算法作为一种统计排序的非线性滤波算法由于其良好的滤波效果、快速的运算速度一度非常流行[7]。但是由于这种方法对图像中很多原始信息遭到破环,容易造成图像细节模糊。
核辐射脉冲幅度分析的基线自适应Kalman滤波估计
第32卷第2期 2012年2月 核电子学与探测技术
Nuclear Electronics&Detection Technology Vo1.32 No.2
Feb. 2012
核辐射脉冲幅度分析的基线自适应
Kalman滤波估计
张同锋,方 方,王 敏,曹建宇
(成都理工大学,四川成都610059)
摘要:为实现核辐射脉冲幅度分析中的基线估计,该文探讨了一种用自适应Kalman滤波方法对基 线进行估计的方法。通过对核辐射脉冲信号波形物理特性的分析,结合自适应Kalman滤波算法,对核 辐射信号基线进行数学建模,进而实现基线估计。实验结果证明了该方法的有效性,能为脉冲数字成形 等后续工作提供很好的预处理数据。 关键词:自适应Kalman滤波;基线估计;核辐射脉冲 中图分类号:TL 99 文献标识码:A 文章编号:0258-0934(2012)02-0203-04
在多道核脉冲幅度测量系统中,由于探测 器漏电流、差的极零相消处理以及电子学元器 件温漂、交流供电电源纹波等的影响,有用信
号总是叠加在一个不稳定的基线电压水平 上 J,从而导致脉冲幅度测量结果的波动,降
低了能量分辨率,为此对信号进行基线扣除是 处理核辐射能量信号时必不可少的环节。
通常使用的模拟基线恢复器正在被数字基 线估计方法所替代,数字基线估计可显著提高
系统稳定性和可靠性,具有较高的灵活性和适
应性,可进一步改善系统能量分辨率,从而成 为数字化核信号处理方法特别是数字多道分析
中的一个重要部分。 利用卡尔曼滤波方法进行的数字基线估
计,具有很高的准确性,但经典卡尔曼滤波对系
统数学模型和过程噪声与测量噪声统计特性的
高度依赖性,使得在缺乏过程噪声和测量噪声 统计特性的情况下,只能通过对噪声注入一定
收稿日期:2011—09—13 作者简介:张同锋(1987一),男,河北邢台人,成都理 工大学在读硕士研究生,研究方向:测试计量技术及 仪器专业。 的不确定性,进而产生可以接受的结果,这种方
MATLAB自适应滤波器的阶数优化及其实现技术
---------------------------------------------------------------范文最新推荐------------------------------------------------------ 1 / 8 MATLAB自适应滤波器的阶数优化及
其实现技术
摘要自适应滤波器理论是自适应信号处理领域的一个分支,它能够自动地迭代调节自身的滤波器参数,
以满足某种准则的要求,从而实现最优滤波。自适应
滤波器由于收敛性和稳定性相对比较简单,而且已有相对比较完善的算法,已获得广泛应用。但目前的自
适应滤波器的阶数一般都不可变,若滤波器的阶数太高,则不仅计算量增加,同时也增加了均方误差;若
阶数太低,则无法满足滤波器的性能要求。而在许多
自适应滤波器的应用场合,如信道估计或系统辨识等,系统的特征不可知或是时变的,固定长度的滤波器就
可能无法达到最优性能。因此本论文将对如何能够得到滤波器的最优阶数进行探讨,介绍目前经典的三种
变阶数最小均方算法(LMS)的思想及特点,并对他
们的性能进行比较。其中基于分数阶数的变阶数LMS算法的性能和计算量均有较大的优势,然而该算法参
数众多,在应用时很难选取获得最佳性能的参数,所
以本文对参数的选取也给出了一定的讨论,并通过
MATLAB仿真验证此方法的正确性。8505
关键词自适应滤波器变抽头长度算法MATLAB仿真
毕业设计说明书(论文)外文摘要
TitleOrder Optimization of the Adaptive Filter and ItsImplementation techniques
Abstract
Searching for the optimum tap-length that best balances the complexity and steady-state performance of an adaptive
伺服控制器中常见的数字滤波技术
伺服控制器中常见的数字滤波技术
数字滤波技术是伺服控制器中常用的一种信号处理方法,可以帮助对控制系统中的噪声和干扰进行有效抑制,提高控制系统的稳定性和性能。本文将介绍伺服控制器中常见的数字滤波技术,并分析其原理和应用。
1.低通滤波器
低通滤波器是一种广泛应用于伺服控制系统中的数字滤波器。它的主要功能是去除输入信号中高频成分,保留低频成分。在伺服控制器中,低通滤波器通常用于滤除噪声和校正信号的抖动。
低通滤波器的原理是通过限制输入信号的频率范围,只允许低于某个截止频率的信号通过。常见的低通滤波器设计方法有无限脉冲响应(IIR)滤波器和有限脉冲响应(FIR)滤波器。
IIR滤波器具有较小的存储需求和更高的处理速度,但可能导致相位延迟和不稳定性。FIR滤波器则不会引入相位延迟,并且具有更好的稳定性和可控性。
2.带通滤波器
带通滤波器是对指定频率范围内的信号进行增益,而对其他频率进行滤除的滤波器。在伺服控制器中,带通滤波器常用于滤除频率不正确的信号,如干扰或噪声。
带通滤波器的设计基于滤波器的中心频率和带宽。中心频率指示滤波器允许通过的频率范围,而带宽则确定了中心频率周围的频率范围。
常见的带通滤波器设计方法有巴特沃斯滤波器、切比雪夫滤波器和椭圆滤波器等。这些滤波器的选择取决于对滤波器的要求,如幅频响应的涟漪和阻带衰减等。
3.陷波滤波器 陷波滤波器是一种用于抑制指定频率信号的滤波器。在伺服控制器中,陷波滤波器常用于滤除系统中的共振频率。
陷波滤波器的设计基于滤波器的中心频率和带宽,其中中心频率是希望滤除的频率,而带宽用于定义滤波器对中心频率周围的频率范围的响应。
常见的陷波滤波器设计方法有单频陷波滤波器和多频陷波滤波器。单频陷波滤波器适用于单个频率的滤除,而多频陷波滤波器适用于多个频率的滤除。
4.自适应滤波器
自适应滤波器是一种能够根据输入信号的变化自动调整滤波器参数的滤波器。在伺服控制器中,自适应滤波器可以根据实时的系统响应调整滤波器参数,以提高控制系统的性能。
基于自适应切比雪夫滤波器的非线性有源噪声控制
基于自适应切比雪夫滤波器的非线性有源噪声控制
郭新年;周恒瑞
【摘 要】提出一种基于自适应切比雪夫滤波器的非线性有源噪声控制算法FCLMS.FCLMS算法使用传统的FxLMS结构,将初级噪声使用第一类切比雪夫多项式展开,进而拟合该信号,而后使用LMS自适应算法进行噪声控制.该算法的计算复杂度低于2阶VFxLMS和1阶FS LMS算法.在不同的仿真模型下的仿真结果表明,该算法控制效果均达到或优于VFxLMS和FS LMS算法,且收敛速度快.%A
Chebshev filter based filtered-x least mean square (FCLMS) algorithm is
proposed for nonlinear active noise control (NANC). The FCLMS algorithm
uses the traditional FxLMS structure with the first kind Chebyshev
polynomial expansion of the original signal. The computational complexity
analyses in comparison with the second-order Volterra filtered-xLMS
(VFxLMS) and first-order filtered-s LMS (FSLMS) algorithms are provided.
The performance of the FCLMS algorithms is validated through computer
simulations. Results of the simulations demonstrate that the developed FC
LMS algorithm is better than the VFxLMS and FSLMS algorithms in terms