
运动估计算法的实现
快速块匹配算法研究

快速块匹配运动估计算法的
探索与分析
——浙江大学第13期srtp研究报告
指导教师: 陆系群
组员: 金鑫、徐洋、徐超 快速块匹配运动估计算法的探索与分析
摘 要:本文介绍了块匹配运动估计算法及对现已实现的三种算法(新三步法、
四步法、钻石算法)进行分析及对比。
关键词:运动估计算法、块匹配、三步法、四步法、钻石算法
Exploration and Analysis of Fast Block Matching Algorithms for
Motion Estimation
Abstract: This article introduces Fast Block Matching Algorithms for Motion
Estimation, and analyzes three implemented algorithms (New three-step search
algorithm, Four-step search algorithm, diamond search algorithm).
Key Words: Motion Estimation Algorithms, Fast Block Matching, Three-step search
algorithm, Four-step search algorithm, diamond search algorithm
第一部分 概述
1. 研究背景
视频压缩(Video Compression)技术是计算机处理视频的前提。视频信号数字
化后数据带宽很高,通常在20MB/秒以上,因此计算机很难对之进行保存和处理。
采用压缩技术以后通常数据带宽能降到1-10MB/秒,这样就可以将视频信号保存
在计算机中并作相应的处理。
视频图像数据有极强的相关性,也就是说有大量的冗余信息(Redundant
information)。冗余信息可分为空域冗余信息和时域冗余信息。压缩技术就是将
基于投影的运动向量估计方法研究

2O昕年l1月 第l3卷第4期 安庆师范学院学报(自然科学版) Journal of Anqing Teachers College(Natural Science Edition) No 隈n V l3 NoA
基于投影的运动向量估计方法研究
刘萌萌
(安庆师范学院教育学院,安徽安庆24601 I)
摘要:本文介绍了一种快速基于投影的运动向!i}估计算法,能够减少进行二维匹配的块的数量。该算法通过控制在
一维匹配中所淘汰掉的候选块数目控制算法的执行速度。实验结果表明,与穷尽算法相比,在所得效粜完全相同的情况 下,快速算法的复杂度明显下降,在计算上也具有很强的伸缩性。 关键词:投影;匹配;运动向量 中圈分类号:TP391.41 文献标识码:A 文章编号:l007-426o(2007)O4-OO64--O3
0引言
本文介绍了一种快速基于块的运动估计算法,它最早是在Austin会议上提出来的…。在MPEG--4的
编码器巾运动估计占复杂度的66%,在H.26L巾,由于采用多参考帧的缘故,所占比例会更大。其基本 思想是:两个进行匹配的块,如果它们相应的一维投影匹配的不好,那么这两个块就会匹配的不好,可
以利用观察到的这个结论,通过将二维的块匹配问题转换成一维投影的匹配问题,从而快速淘汰大部
分候选块,这样就减少了二维匹配的次数,使计算的速度得到大幅度提高[2l。当然,要想得到高质量的
MEC(即运动估计和运动补偿),只用一维投影进行匹配是不够的,还要在一维匹配的基础上进行二维 匹配,从而获得最后结果。
1 算法的实现 1.1投影 假设帧的大小是WxH,块的大小是BhxB ,搜索窗口的大小是W xW 这样,要预测一个块,就有
W xW 个候选块需要搜索。通常情况下,所选的块的大小是l6×l6(一个宏块的大小)例。 用 ,来表示二维的像素块,其巾 ,y)是表示该块左上角元素在视频帧中的位置;用 (0 rc Ⅱ0 .,c ) 表示块中位于第j行第i列的像素灰度值。将Bx,Y的垂直投影定义成 ,它是一维行向员,它的第i
MPEG4 编码器流程
一、MPEG4 编码器流程
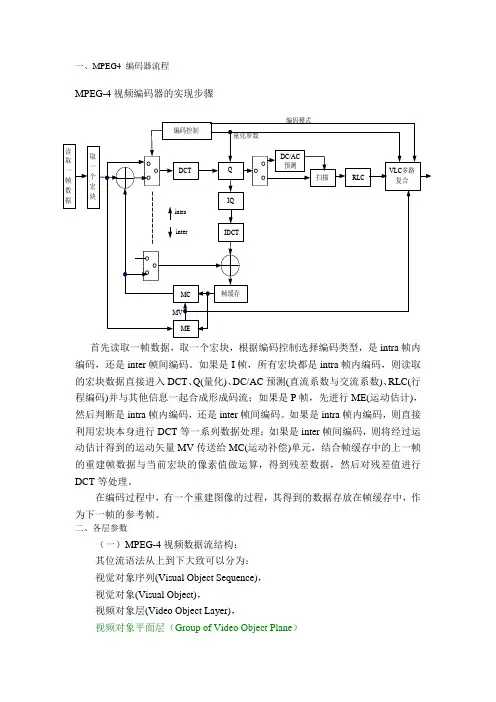
MPEG-4视频编码器的实现步骤
首先读取一帧数据,取一个宏块,根据编码控制选择编码类型,是intra帧内编码,还是inter帧间编码。如果是I帧,所有宏块都是intra帧内编码,则读取的宏块数据直接进入DCT、Q(量化)、DC/AC预测(直流系数与交流系数)、RLC(行程编码)并与其他信息一起合成形成码流;如果是P帧,先进行ME(运动估计),然后判断是intra帧内编码,还是inter帧间编码。如果是intra帧内编码,则直接利用宏块本身进行DCT等一系列数据处理;如果是inter帧间编码,则将经过运动估计得到的运动矢量MV传送给MC(运动补偿)单元,结合帧缓存中的上一帧的重建帧数据与当前宏块的像素值做运算,得到残差数据,然后对残差值进行DCT等处理。
在编码过程中,有一个重建图像的过程,其得到的数据存放在帧缓存中,作为下一帧的参考帧。
二、各层参数
(一)MPEG-4视频数据流结构:
其位流语法从上到下大致可以分为:
视觉对象序列(Visual Object Sequence),
视觉对象(Visual Object),
视频对象层(Video Object Layer),
视频对象平面层(Group of Video Object Plane) 帧缓存VLC多路复合编码控制MVMEMCDCTQIQIDCTRLCintrainter编码模式量化参数DC/AC预测扫描取一个宏块读取一帧数据视频对象平面(Video Object Plane)。
VS(Visual Object Sequence):由一系列VO视频对象组成。
场景是一个或多个声视频对象的组合。场景的逻辑结构可以用一棵树表示,树中的节点是声视频对象。MPEG4系统用二进制场景格式BIFS描述场景中声视频对象的空间和时间位置及它们之间的关系。MPEG4的视频比特流提供了对场景的分层描述。在比特流中,表示场景的层是可视对象序列VS(VideoObjectSequence),它是一个完整的MPEG4场景,其中可能包含自然对象或合成的对象以及它们的增强层。
运动估计UMHexagonS算法的研究与改进

mage Processing and Multimedia Technology
运动估计UMHexagonS算法的研究与改进
涂成.余谅
(四川大学计算机学院,四川I 成都610000)
摘 要:针对UMHexagonS算法计算复杂、耗时等问题提出改进算法。首先,通过在预测起始点处
增加了准静止块闽值来判断是否可以立即停止搜索;然后,用扩展的菱形搜索代替原算法中的5×5
的螺旋式全搜索以降低计算复杂度:最后,利用多层次8点八边形代替多六边形网格搜索。实验结果
表明,改进算法在保证图像质量的前提下可以有效地减少lO%一30%的运动估计时间,提高了总体的
编码性能。
关键词:H.264;运动估计;UMHexagonS算法;中止判断
中图分类号:TP37 文献标识码:A 文章编号:1674—7720(2013)07—0040—03
An improvement on the motion estimation algorithm:UMHexagonS
Tu Cheng,Yu Liang
(College of Computer Science,Sichuan University,Chengdu 6 10000,China)
Abstract:According to the problems that UMHexagonS'algorithm have high computational complexity and time-consuming,the article proposed three improvements.Firstly,the algorithm increase a quasi—stationary block threshold at the forecast starting point tor
early termination;Then,in order to reduce the computational complexity,5 x5 spiral—full—search of UMttexagonS algorithm is replaced by the extended-diamond search.Finally.we use the eight point multi—octagon—grid search to replace the muhi-hexagon一
运动补偿算法范文

运动补偿算法范文
在视频编码中,运动补偿算法根据当前帧和参考帧之间的运动信息,预测当前帧的像素值。运动补偿算法主要包含两个步骤:运动估计和运动补偿。
运动估计是指在当前帧和参考帧中寻找最佳的匹配块,以确定当前帧的运动信息。常用的运动估计算法包括全算法(Full Search
Algorithm)、快速算法(Fast Search Algorithm)、三步算法(Three
Step Search Algorithm)等。
全算法是最简单但计算量较大的算法,它通过计算当前块与每个候选块之间的均方误差(Mean Square Error),选取最小均方误差的候选块作为最佳匹配块。然而,全算法需要遍历所有候选块,其计算复杂度较高。
快速算法通过减少范围来降低计算复杂性。其中一种常用的快速算法是三步算法。三步算法首先以当前块为中心,在相邻位置得到的最佳匹配块作为候选块;然后,在上一步得到的候选块为中心,以更小的步长得到新的候选块;最后,在上一步得到的候选块为中心,在更小的步长范围内进一步得到最佳匹配块。
全帧补偿是将整个参考帧复制到当前帧中,作为当前帧的预测值。全帧补偿简单直接,但在运动剧烈的情况下,会导致运动模糊和编码效率低下。
区块补偿是将参考帧中的相应块复制到当前帧中,与当前帧中的块进行加权平均,得到预测值。区块补偿算法通常使用插值算法(如双线性插值)来获得更加精确的预测值。 除了上述的运动估计和运动补偿算法,还有一些其他的运动补偿技术。例如,采用分层结构的运动补偿算法能够提高编码效率和解码质量;基于块匹配的运动补偿算法能够提供更加准确的运动估计。
总结来说,运动补偿算法在视频编码和解码中起到了重要作用。它通过运动估计和运动补偿,提供了准确的运动预测和图像复原,从而实现了视频的高效编码和高质量解码。
基于H.264UMHexagonS运动估计算法的改进
第3O卷第9期
2013年9月 计算机应用与软件
Computer Applications and Software Vo1.30 No.9
Sep.2013
基于H.264 UMHexagonS运动估计算法的改进
方宝磊李民政丘宇
(桂林电子科技大学计算机科学与工程学院广西桂林541004)
摘 要 针对H.264多模式运动估计与模式选择编码时间开销较大的问题,提出一个降低UMHexagonS(Unsymmetrical—cross
Multi—Hexagon一 d Search)运动估计算法计算复杂度的改进算法。通过不等式对搜索区域点的有效性进行预判断,同时结合十字交 叉5点搜索法代替5×5小矩形搜索,达到减少搜索点数目的。实验结果表明该算法有效降低了多模式运动估计与模式选择编码的
时间开销,能节约大概9%一18%的编码时间而视频质量没有明显降低。
关键词 UMHexagonS运动估计SAD SEA 5×5小矩形
中图分类号TP37 文献标识码A DOI:10.3969/j.issn.1000—386x.2013.09.077
IMPROVEMENT ON H.264 UMHexagonS-BASED MOTION ESTIMATION ALGORITHM
Fang Baolei Li Mingzheng Qiu Yu (School of Computer ̄ienee and Engineering,Guilin University of Electronic Technology,Guilin 541004,Guangxi,China)
Abstract Aiming at the problem of bigger time consuming the H.264 multi—mode motion estimation and model selection encoding have,we
SLAM算法解析
SLAM算法解析
SLAM(Simultaneous Localization and Mapping)算法是一种通过同时进行定位和建图来实现机器人自主导航的技术。它是机器人领域中的关键技术之一,可以使机器人在未知环境中实现自主导航和路径规划。
1.传感器数据获取:机器人通过激光、相机、里程计等传感器感知周围环境,获取环境中的特征点、颜色、深度等数据。
2.数据预处理:传感器数据通常存在噪声和误差,需要对数据进行滤波、去噪等预处理操作,以提高数据的准确性和稳定性。
3.特征提取和匹配:根据传感器数据,提取环境中的特征点,并通过特征描述子等方法对特征点进行描述和编码。同时,将当前的特征点与之前的特征点进行匹配,以实现位置的估计。
4.运动估计:根据特征点的匹配结果,使用里程计等方法对机器人的运动进行估计。通过分析机器人的运动,可以对机器人的位置进行更新和预测。
5.地图构建:根据特征点的位置信息,通过三角测量等方法将特征点组合为地图。地图可以是拓扑图、栅格图等形式,用于表示环境的结构和特征。
6.数据关联和更新:在SLAM算法中,数据关联指的是将新观测到的特征点与已知的地图特征点进行匹配。通过数据关联,可以更新机器人的位置估计和地图构建。
7.优化和回环检测:随着机器人行走,SLAM算法会不断进行位置估计和地图构建。在这个过程中,可能会出现误差累积的问题。因此,需要对机器人的运动轨迹进行优化,以提高算法的精度和稳定性。同时,回环检测可以判断机器人是否经过已经探索过的区域,从而减小误差的积累。
SLAM算法在实际应用中有着广泛的应用。在自动驾驶领域,SLAM算法可以帮助车辆实时感知周围环境并规划最优路径。在机器人导航领域,SLAM算法可以帮助机器人避障、定位和导航。在增强现实和虚拟现实领域,SLAM算法可以帮助构建虚拟环境和实时定位跟踪。
总之,SLAM算法是一种通过同时进行定位和建图来实现机器人自主导航的技术。它通过传感器数据的获取、处理和分析,实现机器人的位置估计和地图构建。SLAM算法在自动驾驶、机器人导航、增强现实等领域有着广泛的应用前景。同时,SLAM算法仍然面临着数据关联、误差累积等问题,需要进一步研究和改进。
流体运动估计光流算法研究综述
论文引用格式:Shao X Q, Yang Y and Liu Y L. 2021. Review of optical flow algorithms in fluid motion estimation. Journal of Image and Graphics,
26(02):0355-0367(邵绪强,杨艳,刘艺林.2021.流体运动估计光流算法研究综述.中国图象图形学报,26(02):0355-0367 ) [ DOI : 10. 11834/ jig. 200050]E-mail: ***********.cnWebsite: Tel: ************中国图象图形学报JOURNAL OF IMAGE AND GRAPHICS©中国图象图形学报版权所有355
中图法分类号:TP391 文献标识码:A文章编号:1006-8961(2021)02-0355-13
流体运动估计光流算法研究综述
邵绪强,杨艳,刘艺林
华北电力大学控制与计算机工程学院,保定071003
摘要:对流体图像序列进行运动分析一直是流体力学、医学和计算机视觉等领域的重要研究课题。从图像对
中提取的密集精确的速度矢量场能够为许多领域提供有价值的信息,基于光流法的流体运动估计技术因其独特的
优势成为一个有前途的方向。光流法可以获得具有较高分辨率的密集速度矢量场,在小尺度精细结构的测量上有
所改进,弥补了基于相关分析法的粒子图像测速技术的不足。此外,光流方法还可以方便的引入各种物理约束,获
得较为符合流体运动特性的运动估计结果。为了全面反映基于光流法的流体运动估计算法的研究进展,本文在广
泛调研相关文献的基础上,对国内外具有代表性的论文进行了系统阐述。首先介绍了光流法的基本原理,然后将
现有算法按照要解决的突出问题进行分类:结合流体力学知识的能量最小化函数,提高对光照变化的鲁棒性,大位
移估计和消除异常值。对每类方法,从问题解决过程的角度予以介绍,分析了各类突出问题中现有算法的特点和
一种有效的MPEG—2相容的运动预测算法
2 0 0 2年8月 第2O卷第3期 西北工业大学学报 Journal of Northwestern Polytechnical University Aug. 2002 Vo1.2O NO.3
一种有效的MPEG一2相容的运动预测算法
王 琪,郭 雷 (西北工业大学自动控制系,陕西西安 710072) 摘 要:双基预测算法是标准MPEG一2(Moving Picture Expert Group)引入的一种有效率的运动 预测算法,是为了更好的弥补运动估计对于特殊情况处理的不足,它的预测效果在某些情况下甚至 可以和存在双向预测帧的效果相当。分析了这种算法的实现过程及其优越之处,同时给出了一个切 实可行的编码算法,产生了一个符合MPEG一2语义的视频流。实验证明,编码算法不但复杂度不 高,而且平均信噪比高可以达到48 dB,重构图像的主观质量良好,可以应用到实际工程中。
关键词:双基预测,运动估计,运动预测,MPEG一2 中图分类号:TN919.81 文献标识码:A 文章编号:i000—2758(2002)03~0422—04
在任何序列图像编码结构中,运动估计、预测、 补偿都是非常重要并且有效的一种算法,在很多国 际标准中也被采纳作为提高压缩比的核心算法。 Dufaux F,Moscheni F L1 对各种运动估计算法进行 了比较,验证了基于块匹配的运动估计算法虽然是 建立在比较简单的运动模型之上的,但在大多数情 况下,与其他运动估计算法C2 ̄s]相比,估计性能仍旧 非常优秀,并且特别适合于编码序列图像。同时,一 个好的预测算法可以进一步弥补运动估计的不足。 在预测时如果估计预测单位越小,那么估计预 测的越准确,效果越好,但编码的负担就越大。 MPEG一2标准L6 中支持隔行视频,这样就很大的提 高了运动估计的精确性。为了更好的利用场预测的 特点,在MPEG一2标准L7 中还定义了一种特殊的预 测方式——双基预测,它的目的是把不同奇偶性的 场通过运动矢量时域的伸缩而转换为相同奇偶性的 场预测的叠加,这样就很大的提高了压缩的性能。因 为这种预测算法在某些情况下可以与B帧预测的 性能相比,同时又有低编码延迟的好处,所以在实际 中有很大的用处。由于MPEG一2标准只是定义了比 特流的解码过程,这样就有了一定的灵活性,为研究 开发者留下了很大的余地。 本文首先从理论上结合MPEG一2标准L7 定义 的解码过程给出了这种特殊的预测方式的实现原 理,提出了双基预测算法和算法的流程图,通过实验 得出与一般的基于帧/场预测的对比实验结果。这对 MPEG一2视频编码运动估计的VI SI实现研究具有 参考价值,可作为MPEG一2视频编码标准关于运动 预测、运动补偿的一个补充。
几种基于H.264的运动估计搜索算法的分析
Microcomputer Applications Vo1.22,No.9,2006 综 述 微型电脑应用 2006Z年第22卷第9期 文章编号:1OO7—757X(2006)09—00O4一O3 几种基于H.264的运动估计搜索算法的分析 闰 磊,张翠芳 摘要:H.264视频编码标准的性能很大程度上取决于运动估计,而影响运动估计的主要是匹配准则和搜索算法。本文对多 种匹配准则和快速搜索算法进行了研究,并比较了几种新颖的搜索算法的优缺点,给出了现有的几种搜索算法应用在H.264编 码器上的性能比较。 关键词:H.264;运动估计;匹配准则;搜索算法 中图分类号:TP391;TN9l1.73 文献标识码:A 1 引言 为了提高编码效率,H.264/AVC采用了许多新的技 术 】],其中一个新技术就是帧间编码采用了基于块匹配的运 动估计(BMME,Block—Matching Motion Estimation)技术。 基于块匹配的运动估计的准确性和时间性是影响编码器整体 性能的主要因素之一,对图像块进行匹配搜索的计算量很大, 它和运动补偿块模式选择部分的处理共占整个编码器运算量 的6O%左右。所以如何在保证一定图像质量条件下,尽量减少 对运动估计的计算量,成为当今研究的一个热点。因此,很多 针对块匹配的快速搜索算法被相继提出来。 2运动估计的匹配准则 在参考帧中搜索与当前块“最匹配”的块时,所有的运动 搜索算法都是依据一定的匹配准则 ],依据这个准则并在这 个运动搜索法所遍历的点中寻找最优的匹配点。运动估计算 法中常用的匹配准则有以下几种:最小绝对差(MAD)、最小 均方差(MSE)、最小绝对误差(SAD)。 (1)最小绝对差 MAD(i.j)一 (m,n)--f (m+i,n+j)l 公式(1) 式中,(i,j)为位移矢量,f 和f 一 和分别为当前帧和上一 帧的灰度值,M×N为宏块大小,若在某一个点(i。,j。)处MAD (i。,io)达到最小,则该点为要找的最优匹配点。 (2)最小均方误差 MSE(i.j)一 (m,n)_fk m n+j)]。 公式(2) MSE值最小的为最优匹配点。 (3)最小绝对误差 SAD表达式如下: M N SAD(i,j)一∑∑[f (m,n)一f 一 (m+i,n+j)] 公 …1=1 式(3) SAD值最小的为最优匹配点。 在运动估计中,匹配准则对匹配的精度影响不是很大,由 于SAD准则不需要作乘法运算,实现简单、方便、所以使用最 多,通常使用SAD准则。 3常用的搜索方法 确定了匹配准则后,然后就可以按一定的步骤来进行运 动搜索。各搜索算法的主要区别就在于搜索路径和搜索窗口 的选择。比较经典的搜索算法有:全搜索法(FS,Full Search)、 三步搜索法(TSS,Three Steps Search) ]、基于中心三步法 (CTSS)和菱形搜索(Diamond Search,DS) 。下面介绍几种 比较新颖的搜索算法。 (1)运动向量场自适应搜索技术(MVFAST) - 2000年3月,MPEG一4标准第七部分采用运动向量场自 适应搜索技术(Motion Vector Field Adaptive Search Tech— nique,MVFAST)算法作为快速估计的核心技术。 MVFAST通过利用支持区域(Region Of Support,ROS) 中的相邻宏块的运动信息来预测当前宏块的运动剧烈程度, 并确定搜索中心,最后通过大小钻石搜索模板搜索最佳匹配 块。与钻石搜索不同的是,MVFAST除了利用ROS中的信息 进行预测,还根据经验得出了一个预先判零的阈值T一512, 如果在(O,O)搜索点处的SAD值小于T,则认为运动向量为 (O,O),并停止搜索,并且当T一0时这一阈值条件就被关闭