
西工大noj答案完整版
西工大noj答案完整版 西北工业大学POJ答案 绝对是史上最全版(不止100题哦……
按首字母排序) 1.“1“的传奇 2.A+B 3.A+BⅡ 4.AB 5.ACKERMAN 6.Arithmetic Progressions 7.Bee 8.Checksum algorithm 9.Coin Test 10.Dexter need help 11.Double 12.Easy problem 13.Favorite number 14.Graveyard 15.Hailstone 16.Hanoi Ⅱ 17.Houseboat 18.Music Composer 西工大noj答案完整版 19.Redistribute wealth 20.Road trip 21.Scoring 22.Specialized Numbers 23.Sticks 24.Sum of Consecutive 25.Symmetric Sort 26.The Clock 27.The Ratio of gainers to losers 28.VOL大学乒乓球比赛 29.毕业设计论文打印 30.边沿与内芯的差 31.不会吧,又是A+B 32.不屈的小蜗 33.操场训练 34.插入链表节点 35.插入排序 36.插入字符 37.成绩表计算 38.成绩转换 39.出租车费 40.除法 西工大noj答案完整版 41.创建与遍历职工链表 42.大数乘法 43.大数除法 44.大数加法 45.单词频次 46.迭代求根 47.多项式的猜想 48.二分查找 49.二分求根 50.发工资的日子 51.方差 52.分离单词 53.分数拆分 54.分数化小数 55.分数加减法 56.复数 57.高低交换 58.公园喷水器 59.韩信点兵 60.行程编码压缩算法 61.合并字符串 62.猴子分桃 西工大noj答案完整版 63.火车站 64.获取指定二进制位 65.积分计算 66.级数和 67.计算A+B 68.计算PI 69.计算π 70.计算成绩 71.计算完全数 72.检测位图长宽 73.检查图像文件格式 74.奖金发放 75.阶乘合计 76.解不等式 77.精确幂乘 78.恐怖水母 79.快速排序 80.粒子裂变 81.链表动态增长或缩短 82.链表节点删除 83.两个整数之间所有的素数 84.路痴 西工大noj答案完整版 85.冒泡排序 86.你会存钱吗 87.逆序整数 88.排列 89.排列分析 90.平均值函数 91.奇特的分数数列 92.求建筑高度 93.区间内素数 94.三点顺序 95.山迪的麻烦 96.删除字符 97.是该年的第几天 98.是该年的第几天? 99.数据加密 100.搜索字符 101.所有素数 102.探索合数世纪 103.特殊要求的字符串 104.特殊整数 105.完全数 106.王的对抗 西工大noj答案完整版 107.危险的组合 108.文件比较 109.文章统计 110.五猴分桃 111.小型数据库 112.幸运儿 113.幸运数字”7“ 114.选择排序 115.寻找规律 116.循环移位 117.延伸的卡片 118.羊羊聚会 119.一维数组”赋值“ 120.一维数组”加法“ 121.勇闯天涯 122.右上角 123.右下角 124.圆及圆球等的相关计算 125.圆及圆球等相关计算 126.程序员添加行号 127.找出数字 128.找幸运数 西工大noj答案完整版 129.找最大数 130.整数位数 131.重组字符串 132.子序列的和 133.子字符串替换 134.自然数立方的乐趣 135.字符串比较 136.字符串复制 137.字符串加密编码 138.字符串逆序 139.字符串排序 140.字符串替换 141.字符串左中右 142.组合数 143.最次方数 144.最大乘积 145.最大整数 146.最小整数 147.最长回文子串 148.左上角 149.左下角 西工大noj答案完整版 1.“1“的传奇 #include #include #include
int main() { int n,i,j,k=0,x=1,y,z,m,p,q,a,s=0; scanf("%d",&n); m=n; for(i=1;i<12;i++) { m=m/10; k++; if(m==0) break; } q=n; k=k-1; for(a=1;a<=k;a++) { 西工大noj答案完整版 x=x*10; } y=q%x; z=q/x; p=q-y; if(z>=2) s=s+x+z*k*(x/10); else s=s+z*k*(x/10); for(j=p;j<=n;j++) { m=j; for(i=1;i<12;i++) { x=m%10; if(x==1) s++; m=m/10; if(m==0) break; } } 西工大noj答案完整版 printf("%d",s); return 0; }
2.A+B #include
int doubi(int n,int m) { n=n+m; n=n%100; return n; } int main() { int t,i,a[100],n,m; scanf("%d",&t); for (i=0;i<=(t-1);i++){ scanf("%d%d",&n,&m); a[i]=doubi(n,m); } for (i=0;i<=(t-1);i++) 西工大noj答案完整版 printf("%d\n",a[i]); return 0; }
3.A+BⅡ #include int main() { int A,B,sum; scanf("%d%d",&A,&B); sum=A+B; printf("%d\n",sum); return 0; } 4.AB
#include #include #include int main() 西工大noj答案完整版 { char s[100],q[100]; double a,b,c; int n=0,i; scanf("%lf%lf",&a,&b); c=a*b; sprintf(s,"%.0lf",c); for(i=0;in=n+s[i]-48;} while(n>=10){ sprintf(q,"%d",n); n=0; for(i=0;in=n+q[i]-48; } printf("%d",n); return 0; }
5.ACKERMAN #include #include 西工大noj答案完整版 #include int ack(int x,int y) { int n; if (x==0) {n=y+1; return n;} else if (y==0) n=ack(x-1,1); else n=ack(x-1,ack(x,y-1)); return n; } int main() { int m,b; scanf("%d%d",&m,&b); m=ack(m,b); printf("%d",m); return 0; }
6.Arithmetic Progressions #include 西工大noj答案完整版 #include #include int g(int n) { int i; if(n==1) return 0; if(n==2) return 1; if(n==3) return 1; for(i=2;i<=sqrt(n);i++) if(n%i==0) return 0; return 1; } int f(int a,int b,int c) { int i=0,s=a-b; if(c==1&&g(a)==1) return a; if(b==0&&g(a)!=1) return -1; while(1){ s=s+b; if(g(s)) i++; if(i>=c) break; } return s;
西工大机械原理复习题带(答案)

机械原理复习题一、机构组成1、机器中各运动单元称为__B_______。
A、零件B、构件 C 、机件D、部件2、组成机器的制造单元称为___A______。
A、零件B、构件 C 、机件D、部件3、机构中的构件是由一个或多个零件所组成,这些零件间A产生相对运动。
A、可以B、不能C、不一定能4、机构中只有一个A。
A、闭式运动链B、机架C、从动件D、原动件5、通过点、线接触构成的平面运动副称为 C 。
A、转动副B、移动副C、高副6、通过面接触构成的平面运动副称为A。
A、低副B、高副C、移动副7、用简单的线条和规定的符号代表构件和运动副严格按照比例所绘制的机构图形称为____A______。
A、机构运动简图 B 、机构示意图C、运动线图8、在机构中,某些不影响机构运动传递的重复部分所带入的约束为___A____。
A、虚约束B、局部自由度C、复合铰链9、基本杆组是自由度等于_________A___的运动链。
A、0B、 1C、原动件数10、机构运动简图完全能表达原机械具有的运动特性。
()11、虚约束在计算机构自由度时应除去不计,所以虚约束在机构中没有什么作用。
(W)12、虚约束对机构的运动有限制作用。
(W)13、在平面内考虑,低副所受的约束数为_1________。
14、在平面内考虑,移动副所受的约束数为_________。
15、在平面内考虑,凸轮运动副所受的约束数为_________。
16、一平面机构由两个Ⅱ级杆组和一个Ⅲ级杆组组成,则此机构为_____级机构。
17、一平面机构由三个Ⅱ级杆组和一个Ⅲ级杆组组成,则此机构为_____级机构。
18、曲柄摇杆机构是_____级机构。
19、 如图所示机构,若取杆AB 为原动件,试求:(1) 计算此机构自由度,并说明该机构是否具有确定的运动;(6分) (2) 分析组成此机构的基本杆组,并判断此机构的级别。
(6分)(1) 活动构件n=5 (1分) 低副数=L P 7 (1分) 高副数=H P 0 (1分)10725323=-⨯-⨯=--=H L P P n F (2分) 有确定运动。
机械原理第2、3、4、6章课后答案西北工业大学(第七版)
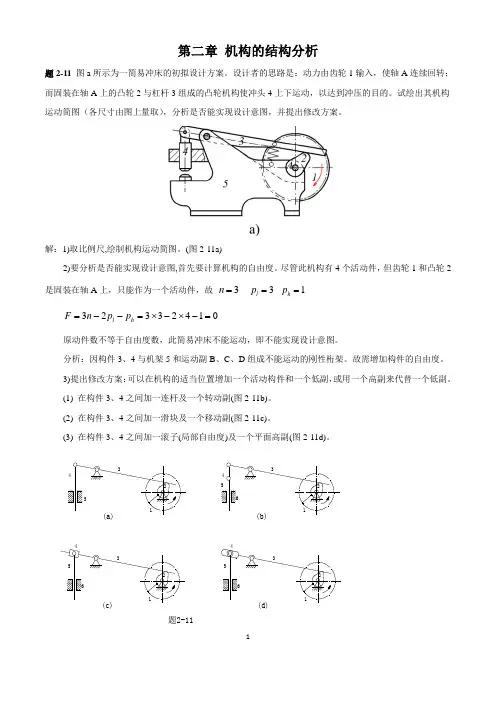
第二章 机构的结构分析题2-11 图a 所示为一简易冲床的初拟设计方案。
设计者的思路是:动力由齿轮1输入,使轴A 连续回转;而固装在轴A 上的凸轮2与杠杆3组成的凸轮机构使冲头4上下运动,以达到冲压的目的。
试绘出其机构运动简图(各尺寸由图上量取),分析是否能实现设计意图,并提出修改方案。
解:1)取比例尺,绘制机构运动简图。
(图2-11a)2)要分析是否能实现设计意图,首先要计算机构的自由度。
尽管此机构有4个活动件,但齿轮1和凸轮2是固装在轴A 上,只能作为一个活动件,故 3=n 3=l p 1=h p01423323=-⨯-⨯=--=h l p p n F原动件数不等于自由度数,此简易冲床不能运动,即不能实现设计意图。
分析:因构件3、4与机架5和运动副B 、C 、D 组成不能运动的刚性桁架。
故需增加构件的自由度。
3)提出修改方案:可以在机构的适当位置增加一个活动构件和一个低副,或用一个高副来代替一个低副。
(1) 在构件3、4之间加一连杆及一个转动副(图2-11b)。
(2) 在构件3、4之间加一滑块及一个移动副(图2-11c)。
(3) 在构件3、4之间加一滚子(局部自由度)及一个平面高副(图2-11d)。
11(c)题2-11(d)5364(a)5325215436426(b)321讨论:增加机构自由度的方法一般是在适当位置上添加一个构件(相当于增加3个自由度)和1个低副(相当于引入2个约束),如图2-1(b )(c )所示,这样就相当于给机构增加了一个自由度。
用一个高副代替一个低副也可以增加机构自由度,如图2-1(d )所示。
题2-12 图a 所示为一小型压力机。
图上,齿轮1与偏心轮1’为同一构件,绕固定轴心O 连续转动。
在齿轮5上开有凸轮轮凹槽,摆杆4上的滚子6嵌在凹槽中,从而使摆杆4绕C 轴上下摆动。
同时,又通过偏心轮1’、连杆2、滑杆3使C 轴上下移动。
最后通过在摆杆4的叉槽中的滑块7和铰链G 使冲头8实现冲压运动。
(完整word版)西工大,西电孙肖子版模电第六章复频域系统函数与系统模拟--答案

第六章习题图题所示电路,求u(t)对i(t)的系统函数H(s)=U(s)/ I(s) 。
11Fi(t)+CU(t)1H LR2 _(a)R1I(s)+1Ls LR2U(s)Cs_(b)图题答案解:图解 6.1 (a)电路的 s 域电路模型图解6.1 (b)所示。
故有Ls1 R2I (s) R1Cs U ( s)1Ls R2Cs代入数据得U(s)2s22s1H ( s)s2s1I(s)1Cs +U 1 (s)-1F13+C+U 1L1HU 2(t)-R 22-(a)R1+LsU 2R2-(b)图题图解(a)所示电路,求u2t对u1t的U 2 (s)H (s)系统函数U 1 (s) 。
答案解:图解 6.2 (a)所示电路的 s 域电路模型如图解 6.2 (b)所示。
故有U 2 (s)Ls R 2H(s)1U 1(s)Ls R22RCs代入数据得H (s)U 2s s22s U1s s25s 3已知系统的单位冲激响应h(t) 5te 5t U (t) ,零状态响应y(t ) U (t ) 2e 5t U (t)5te 5t U (t ) 。
求系统的激励f(t)。
答案5h s解:s 5125Y (s)s 5s 5 2s故得激励 f(t)的像函数为125Y (s) s s 5s 5 2311F(s)55s s 5H (s)s5故得f (t)3δ(t) U(t) e-5t U(t)3δ(t) 1 e-5t U(t)55s256.4 已知系统函数H (s)5s 5 ,初始状态为y 00 ,s2y / 0-2 。
(1). 求系统的单位冲激响应h(t);(2).当激励f(t)=δ(t)时,求系统的全响应y(t) ;(3) 当激励 f(t)=U(t)时,求系统的全响应y(t) 。
答案解: (1)s 2 5 12s 2s s 12H (s)5s 52s 511 s 12 4s 2s 2 s 22故h(t)δ (t)- 2e -2t costU (t ) e -2t sinU ( t) δ (t)- 2e -2t cos2t 2sin2t U (t )(2)系统的微分方程为y // t 2y / t 5y tf // t 5f / t对上式等号两边同时求拉普拉斯变换, 并考虑到拉普拉斯变换的微分性质,有s 2Y (s)sy 0y / 02sY (s) 2y 05Y (s) s 2F(s) 5F(s①今F(s) 1, y(0 )0, y / 02,代入上式得s 2 3 2 s 1Y (s)2s 514s 2s 1 2故得全响应为y(t )δ (t)- 2e -t costU( t)F(s)1, y(0 ) 0, y / 02(3)将s代入上式①,有Y (s)s 2 2s 5 1 2 2 4s s 2 5s 5s s 1 2故得全响应为y(t ) 1 2e t sin2t U (t)图题所示电路。
西北工业大学机械原理课后答案第2章(可编辑)
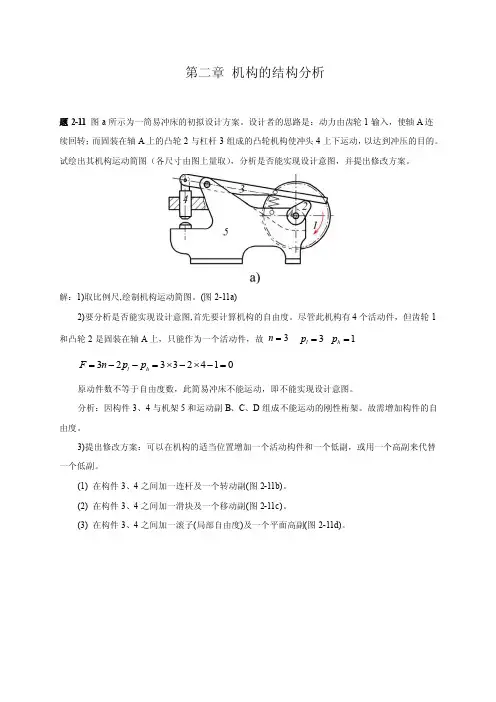
第二章 机构的结构分析题2-11 图a 所示为一简易冲床的初拟设计方案。
设计者的思路是:动力由齿轮1输入,使轴A 连续回转;而固装在轴A 上的凸轮2与杠杆3组成的凸轮机构使冲头4上下运动,以达到冲压的目的。
试绘出其机构运动简图(各尺寸由图上量取),分析是否能实现设计意图,并提出修改方案。
解:1)取比例尺,绘制机构运动简图。
(图2-11a)2)要分析是否能实现设计意图,首先要计算机构的自由度。
尽管此机构有4个活动件,但齿轮1和凸轮2是固装在轴A 上,只能作为一个活动件,故 3=n 3=l p 1=h p01423323=-⨯-⨯=--=h l p p n F原动件数不等于自由度数,此简易冲床不能运动,即不能实现设计意图。
分析:因构件3、4与机架5和运动副B 、C 、D 组成不能运动的刚性桁架。
故需增加构件的自由度。
3)提出修改方案:可以在机构的适当位置增加一个活动构件和一个低副,或用一个高副来代替一个低副。
(1) 在构件3、4之间加一连杆及一个转动副(图2-11b)。
(2) 在构件3、4之间加一滑块及一个移动副(图2-11c)。
(3) 在构件3、4之间加一滚子(局部自由度)及一个平面高副(图2-11d)。
题2-11讨论:增加机构自由度的方法一般是在适当位置上添加一个构件(相当于增加3个自由度)和1个低副(相当于引入2个约束),如图2-1(b )(c )所示,这样就相当于给机构增加了一个自由度。
用一个高副代替一个低副也可以增加机构自由度,如图2-1(d )所示。
题2-12 图a 所示为一小型压力机。
图上,齿轮1与偏心轮1’为同一构件,绕固定轴心O 连续转动。
在齿轮5上开有凸轮轮凹槽,摆杆4上的滚子6嵌在凹槽中,从而使摆杆4绕C 轴上下摆动。
同时,又通过偏心轮1’、连杆2、滑杆3使C 轴上下移动。
最后通过在摆杆4的叉槽中的滑块7和铰链G 使冲头8实现冲压运动。
试绘制其机构运动简图,并计算自由度。
解:分析机构的组成:此机构由偏心轮1’(与齿轮1固结)、连杆2、滑杆3、摆杆4、齿轮5、滚子6、滑块7、冲头8和机架9组成。
西工大C语言POJ习题答案之欧阳德创编
一.1.第一季10题全(注:第五题问题已经解决,确认AC!)#include <stdio.h>int main(){int a,b,sum;scanf("%d%d",&a,&b);sum=a+b;printf("%d\n",sum);return 0;}2.#include <stdio.h>#define PI 3.1415926int main(){double r,h,l,s,sq,vq,vz;scanf("%lf%lf",&r,&h);l=2*PI*r;s=PI*r*r;sq=4*PI*r*r;vq=4*PI*r*r*r/3;vz=s*h;printf("%.2lf\n%.2lf\n%.2lf\n%.2lf\n%.2lf\n",l,s,sq, vq,vz); return 0;}3.#include <stdio.h>int main(){int a,b,c;double d,e;scanf("%d%d%d",&a,&b,&c); d=a+b+c;e=d/3;printf("%lf\n%lf\n",d,e);return 0;}4.#include <stdio.h>int main(){int a,b,c;scanf("%d%d%d",&a,&b,&c); if(a<b)a=b;if(a<c)a=c;printf("%d\n",a);return 0;}5.#include<stdio.h>int main(){int i=0,j=0,k=1;char a[6];while((a[i]=getchar())!='\n') { i++;}for(;i>0;i--){if(a[j]==a[i-1]){j++;continue;}else {k=0;break;}}if(k==1)printf("yes\n");elseprintf("no\n");}6.#include<stdio.h>int main(){double a,c;scanf("%lf",&a);switch((int)a/10){case 0:c=a*0.1;break;case 1:c=(a-10)*0.075+10*0.1;break;case 2:case 3:c=(a-20)*0.05+10*0.075+10*0.1;break; case 4: case 5:c=(a-40)*0.03+20*0.05+10*0.075+10*0.1;break;case 6:case 7:case 8:case 9:c=(a-60)*0.015+20*0.03+20*0.05+10*0.075+10*0.1;break; default:c=(a-100)*0.01+40*0.015+20*0.03+20*0.05+10*0.075+10 *0.1;}printf("%lf\n",c);return 0;}7.#include<stdio.h>int main(){double a,b,c;scanf("%lf",&a);c=(int)a;if(a>c)a=c+1;if(a>15)b=(a-15)*2.1+7+13*1.5;else {if(a>2)b=(a-2)*1.5+7;else b=7; }printf("%lf\n",b);return 0;}8.#include <stdio.h>int main(){int a,b,c,e,f=30,g=31,n;scanf("%d-%d-%d",&a,&b,&c);if((a%400==0)||(a%100!=0&&a%4==0))e=29;elsee=28;switch (b){case 1:n=c;break;case 2:n=g+c;break;case 3:n=g+e+c;break; case 4:n=g+e+g+c;bre ak;case 5:n=g+e+g+f+c;break;case 6:n=g+e+g+f+g+c;break;case 7:n=g+e+g+f+g+f+c;break;case 8:n=g+e+g+f+g+f+g+c;break;case 9:n=g+e+g+f+g+f+g+g+c;break;case 10:n=g+e+g+f+g+f+g+g+f+c;break;case 11:n=g+e+g+f+g+f+g+g+f+g+c;break;default: n=g+e+g+f+g+f+g+g+f+g+f+c;}printf("%d\n",n);return 0;}9.#include <stdio.h> int main(){int x;scanf("%d",&x);if(x>=90&&x<=100) printf("A\n");else if (x>=80)printf("B\n");else if (x>=70)printf("C\n");else if (x>=60)printf("D\n");elseprintf("E\n");return 0;}10.#include<stdio.h>int main(){double x,y,s;scanf("%lf,%lf",&x,&y);s=(x+2)*(x+2)+(y-2)*(y-2);if(s>1){s=(x+2)*(x+2)+(y+2)*(y+2);if(s>1){ s=(x-2)*(x-2)+(y+2)*(y+2); if(s>1){s=(x-2)*(x-2)+(y-2)*(y-2);if(s>1){printf("0\n");return 1;}}}}printf("10\n");return 0;}二。
西北工业大学航空学院结构力学课后题答案第二章结构的几何组成分析
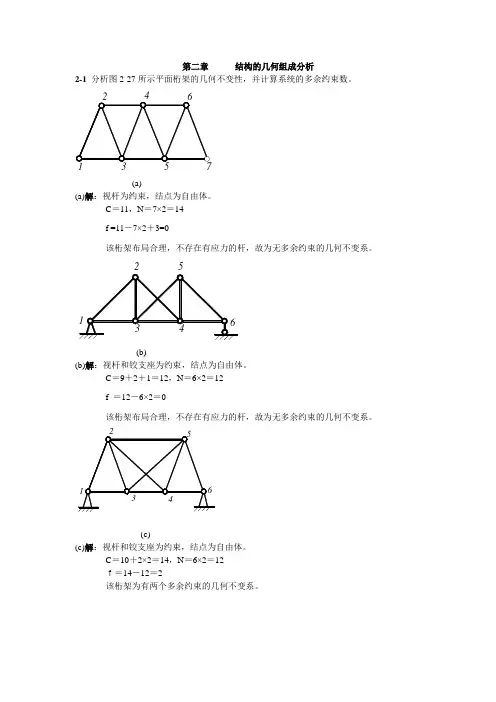
第二章 结构的几何组成分析2-1 分析图2-27所示平面桁架的几何不变性,并计算系统的多余约束数。
3571(a)(a)解:视杆为约束,结点为自由体。
C =11,N =7×2=14f =11-7×2+3=0该桁架布局合理,不存在有应力的杆,故为无多余约束的几何不变系。
(b)(b)解:视杆和铰支座为约束,结点为自由体。
C =9+2+1=12,N =6×2=12f =12-6×2=0该桁架布局合理,不存在有应力的杆,故为无多余约束的几何不变系。
(c)(c)解:视杆和铰支座为约束,结点为自由体。
C =10+2×2=14,N =6×2=12f=14-12=2该桁架为有两个多余约束的几何不变系。
1217(d)(d)解:视杆和铰支座为约束,结点为自由体。
C =30+3=33,N =17×2=34f=33-34=-1故该桁架为几何可变系。
8(e)(e)解:视杆为约束,结点为自由体。
C =13,N =8×2=16f=13-16+3=0将1-2-3-4、5-6-7-8看作两刚片,杆3-6、杆2-7、杆4-5相互平行,由两刚片原则知,为瞬时可变系统。
6(f)(f)解:视杆和固定铰支座为约束,结点为自由体。
C =22+3×2=28,N =14×2=28f=28-28=0将12-13-14、7-11-12、1-2-3-4-5-6-7-8-9-10看作三刚片,三刚片由铰7、铰12、铰14连结,三铰共线,故该桁架为瞬时可变系统。
(g)(g)解:视杆和固定铰支座为约束,结点为自由体。
C=24+4×2=32,N=16×2=32f=32-32=0由于杆15-14-3、杆12-11-4、杆9-5相交于一点,故该桁架为瞬时可变系。
(h)(h)解:视杆和固定铰支座为约束,结点为自由体。
C=12+2×2=16,N=8×2=16f=16-16=0该桁架布局合理,加减二元体之后,无有应力的杆,故该桁架为无多余约束的几何不变系。
西北工业大学现代控制理论习题加答案
一、 习 题 及 解 答第1章习题及解答1-1 根据图1-15所示的电动机速度控制系统工作原理图,完成:(1) 将a ,b 与c ,d 用线连接成负反馈状态;(2) 画出系统方框图。
解 (1)负反馈连接方式为:,d a ↔c b ↔;(2)系统方框图如图解1-1 所示。
1-2 图1-16是仓库大门自动控制系统原理示意图。
试说明系统自动控制大门开、闭的工作原理,并画出系统方框图。
图1-16 仓库大门自动开闭控制系统解 当合上开门开关时,电桥会测量出开门位置与大门实际位置间对应的偏差电压,偏差电压经放大器放大后,驱动伺服电动机带动绞盘转动,将大门向上提起。
与此同时,和大门连在一起的电刷也向上移动,直到桥式测量电路达到平衡,电动机停止转动,大门达到开启位置。
反之,当合上关门开关时,电动机带动绞盘使大门关闭,从而可以实现大门远距离开闭自动控制。
系统方框图如图解1-2所示。
1-3 图1-17为工业炉温自动控制系统的工作原理图。
分析系统的工作原理,指出被控对象、被控量和给定量,画出系统方框图。
图1-17 炉温自动控制系统原理图解 加热炉采用电加热方式运行,加热器所产生的热量与调压器电压c u 的平方成正比,c u 增高,炉温就上升,c u 的高低由调压器滑动触点的位置,该触点由可逆转的直流电动机驱动。
炉子的实际温度用热电偶测量,输出电压f u 。
f u 作为系统的反馈电压与给定电压r u 进行比较,得出所控制偏差电压,经电压放大器、功率放大器放大成后,作为 况下,炉温等于某个期望值e u a u 控制电动机的电枢电压。
在正常情T °C ,热电偶的输出电压f u 正好等于给定电压r u 。
此时,0=−=f r e u u u 故01,==a u u ,可逆电动机不转动,调压器的滑动触点停留在某个合适的位置上,使c u 保持一定的数值。
这时,炉子散失量正好等于从加热器吸的热取的热量,形成稳定的热平衡状态,温度保持恒定。
西工大20年秋《数控编程技术》机考答案
一. 单选题(共20题,共40分)4. 在程序编制时,认为()。
(2分)12. 如果在某一个零件外轮廓进行粗铣加工时,所用的刀具半径补偿值设定为5,精加工余量为1mm,16. 车削固定循环中,车端面时是先走(),再走Z轴,车外圆时则是先走Z轴,再走X轴。
(217. 下列确定加工路线的原则中正确的说法是()。
(2分)二. 判断题(共30题,共60分)一. 单选题(共20题,共40分)2. 从提高刀具耐用度的角度考虑,螺纹加工应优先选用()。
(2分)17. 如果在某一个零件外轮廓进行粗铣加工时,所用的刀具半径补偿值设定为5,精加工余量为1mm,19. 车削固定循环中,车端面时是先走(),再走Z轴,车外圆时则是先走Z轴,再走X轴。
(2分)二. 判断题(共30题,共60分)一. 单选题(共20题,共40分)13. 数控机床诞生于()。
(2分)18. 如果在某一个零件外轮廓进行粗铣加工时,所用的刀具半径补偿值设定为5,精加工余量为1mm,20. 车削固定循环中,车端面时是先走(),再走Z轴,车外圆时则是先走Z轴,再走X轴。
(2二. 判断题(共30题,共60分)一. 单选题(共20题,共40分)1. 从提高刀具耐用度的角度考虑,螺纹加工应优先选用()。
(2分)8. 如果在某一个零件外轮廓进行粗铣加工时,所用的刀具半径补偿值设定为5,精加工余量为1mm,则在用同一把刀具,同一加工程序对它进行精加工时,应将上述半径补偿值调整为()。
(2分)14. 车削固定循环中,车端面时是先走(),再走Z轴,车外圆时则是先走Z轴,再走X轴。
(2分)二. 判断题(共30题,共60分)5. 为保证工件轮廓表面粗糙度,最终轮廓应在一次走刀中连续加工出来。
()(2分)19. 使用G71粗加工时,在ns-nf程序段中的F、S、T是无效的。
()(2分)。
西工大矩阵论最新期末试题答案
又设向量空间 K n 的两个子空间为
W1 = { x | ( I − A) x = 0} , W2 = { x | ( I + A) x = 0}
证明: K n = W1 ⊕ W2 ,即 K n 是 W1 与 W2 的直和。
矩 阵 论 (M2015A) 参 考 解 答
⎛−1 0 0 0 ⎞ ⎜ ⎟ ⎜ 0 −1 0 0 ⎟ 一、1. ⎜ ; 2. 24,1 1 ,15; 3. A , I + A(cos t − 1) ; 0 0 −1 1 ⎟ ⎜ ⎟ ⎜ 0 0 0 − 1⎟ ⎝ ⎠
b a
Q + A P + PQQ + B ) P +
b
a
≤ Q + AP +
a
PQ
a
Q + BP +
a
PQ
a
Bb≤ ABbFra bibliotek故 •
b
是 Cn× n 上的矩阵范数。
三、解
1. det(λI − A) = (λ − 2) 2 (λ + 2) , m(λ ) = (λ − 2)(λ + 2) ;
2t ⎧a = 1 (e2t + e −2t ) ⎧ ⎪ ⎪r (2) = a + 2b = e 2 设 r (λ ) = a + bλ ,由 ⎨ 解得 ⎨ ,故 − 2t 2t − 2t 1 ⎪ = − − = − = r ( 2 ) a 2 b e b (e e ) ⎪ ⎩ 4 ⎩
eAt
⎛ 3e 2t + e −2t 1⎜ = aI + bA = ⎜ − e 2t + e − 2t 4 ⎜ 2t − 2t ⎝− e + e
西北工业大学理论力学课本及习题集答案
第十八章:动量定理
第十九章:动量矩定理
第二十章:碰撞理论
第二十一章:达朗伯原理
第二十二章:虚位移原理
理论力学习题集答案
西北工业大学理论力学教研室
第1章:静力学ቤተ መጻሕፍቲ ባይዱ基本概念
第二章:平面基本力系
第三章:平面任意力系
第五章:空间基本力系
第六章:空间任意力系
第七章:重心
第八章:点的运动
第九章:刚体的基本运动
第十章:点的复合运动
第十一章:刚体的平面运动
第十二章:刚体的转动合成
第十四章:质点动力学基础
第十五章:质点的振动