
详细的舵机控制原理资料
舵机的控制方式和工作原理介绍

舵机的控制方式和工作原理介绍舵机是一种常见的电动执行元件,广泛应用于机器人、遥控车辆、模型飞机等领域。
它通过电信号控制来改变输出轴的角度,实现精准的位置控制。
本文将介绍舵机的控制方式和工作原理。
一、舵机的结构和工作原理舵机的基本结构包括电机、减速装置、控制电路以及输出轴和舵盘。
电机驱动输出轴,减速装置减速并转动输出轴,而控制电路则根据输入信号来控制电机的转动或停止。
舵机的主要工作原理是通过PWM(脉宽调制)信号来控制。
PWM信号是一种周期性的方波信号,通过调整占空比即高电平的时间来控制舵机的位置。
通常情况下,舵机所需的控制信号频率为50Hz,即每秒50个周期,而高电平的脉宽则决定了输出轴的角度。
二、舵机的控制方式舵机的控制方式主要有模拟控制和数字控制两种。
1. 模拟控制模拟控制是指通过改变输入信号电压的大小,来控制舵机输出的角度。
传统的舵机多采用模拟控制方式。
在模拟控制中,通常将输入信号电压的范围设置在0V至5V之间,其中2.5V对应于舵机的中立位置(通常为90度)。
通过改变输入信号电压的大小,可以使舵机在90度以内左右摆动。
2. 数字控制数字控制是指通过数字信号(如脉宽调制信号)来控制舵机的位置。
数字控制方式多用于微控制器等数字系统中。
在数字控制中,舵机通过接收来自微控制器的PWM信号来转动到相应位置。
微控制器根据需要生成脉宽在0.5ms至2.5ms之间变化的PWM信号,通过改变脉宽的占空比,舵机可以在0度至180度的范围内进行精确的位置控制。
三、舵机的工作原理舵机的工作原理是利用直流电机的转动来驱动输出轴的运动。
当舵机接收到控制信号后,控制电路将信号转换为电机驱动所需的功率。
电机驱动输出轴旋转至对应的角度,实现精准的位置控制。
在舵机工作过程中,减速装置的作用非常重要。
减速装置可以将电机产生的高速旋转转换为较低速度的输出轴旋转,提供更大的扭矩输出。
这样可以保证舵机的运动平稳且具有较大的力量。
四、舵机的应用领域舵机以其精准的位置控制和力矩输出,广泛应用于各种领域。
舵机原理及控制
舵机原理及控制舵机原理及控制第一章:引言舵机是一种用来控制机械设备运动的装置,广泛应用于航空、汽车、机器人等各个领域。
本章将介绍舵机的基本概念和其在实际应用中的重要性。
第二章:舵机工作原理2.1 舵机概述舵机是一种能够转动到特定角度的电机,其内部结构包括电机、减速机构和反馈控制系统。
舵机通过接收控制信号来控制转动角度,然后通过反馈控制系统使得舵机转动到目标位置。
2.2 舵机工作原理舵机的电机通过控制信号接收到电源,电机产生转动力矩,并通过减速机构将高速低扭的电机输出转化为低速高扭的输出。
同时,反馈控制系统监测舵机位置,并与目标位置进行比较,若有差异,则调整电机输出力矩,直到舵机转动到目标位置。
第三章:舵机控制方法3.1 PWM控制PWM(脉冲宽度调制)是一种常用的舵机控制方法。
通过调整脉冲信号的占空比,控制舵机转动的角度。
一般而言,脉冲信号周期为20ms,脉宽在0.5ms至2.5ms之间,其中1.5ms表示中立位置。
通过改变脉宽,可以将舵机转动到不同的角度。
3.2 PID控制PID(比例-积分-微分)是一种反馈控制方法,可用于舵机控制中的位置闭环控制。
PID控制通过比较目标位置与实际位置之间的差异,计算出控制器的输出值。
比例项决定控制器的输出与误差之间的线性关系,积分项和微分项则用于消除稳态误差和防止控制器过冲。
第四章:舵机在实际应用中的案例分析4.1 航空领域舵机广泛应用于飞机和其他飞行器的操纵系统中。
通过控制舵面的运动,可以实现飞行器的方向调整和姿态稳定。
4.2 汽车领域在汽车行业中,舵机被应用于转向系统中。
通过控制舵机转动到不同角度,实现车辆的方向转向。
4.3 机器人领域舵机是机器人运动的重要部件。
通过控制舵机的转动,可以使机器人的各个关节运动,实现复杂的动作。
在以上几个实际应用的案例中,舵机的原理和控制方法起到了至关重要的作用,使得舵机在现代技术中具有广泛的应用前景。
综上所述,舵机是一种用来控制机械设备运动的装置,其工作原理包括电机、减速机构和反馈控制系统。
浅谈舵机电路及其控制原理
舵机是一种位置(角度)伺服的驱动器,适用于那些需要角度不断变化并可以保持的控制系统。
目前在高档遥控玩具,如航模,包括飞机模型,潜艇模型;遥控机器人中已经使用得比较普遍。
舵机是一种俗称,其实是一种伺服马达。
在机器人机电控制系统中,舵机控制效果是性能的重要影响因素。
舵机可以在微机电系统和航模中作为基本的输出执行机构,其简单的控制和输出使得单片机系统非常容易与之接口。
舵机的工作原理:一般来讲,舵机主要由以下几个部分组成,舵盘、减速齿轮组、位置反馈电位计、直流电机、控制电路板等。
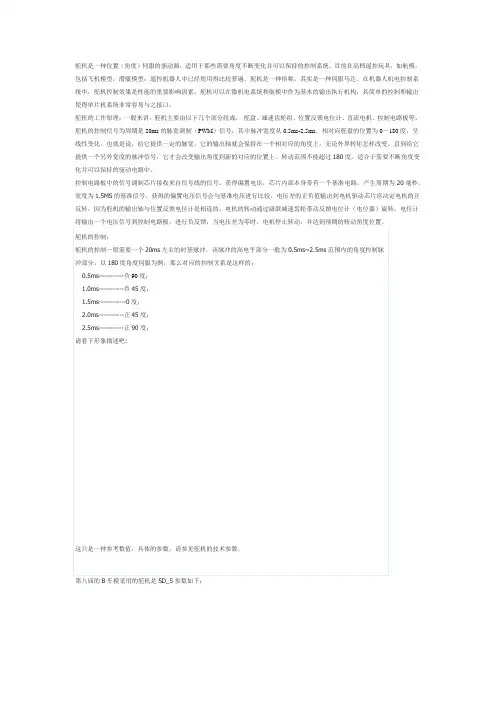
舵机的控制信号为周期是20ms的脉宽调制(PWM)信号,其中脉冲宽度从0.5ms-2.5ms,相对应舵盘的位置为0-180度,呈线性变化。
也就是说,给它提供一定的脉宽,它的输出轴就会保持在一个相对应的角度上,无论外界转矩怎样改变,直到给它提供一个另外宽度的脉冲信号,它才会改变输出角度到新的对应的位置上。
转动范围不能超过180度。
适合于需要不断角度变化并可以保持的驱动电路中。
控制电路板中的信号调制芯片接收来自信号线的信号,获得偏置电压,芯片内部本身带有一个基准电路,产生周期为20毫秒,宽度为1.5MS的基准信号,获得的偏置电压信号会与基准电压进行比较,电压差的正负值输出到电机驱动芯片将决定电机的正反转,因为舵机的输出轴与位置反馈电位计是相连的,电机的转动通过级联减速齿轮带动反馈电位计(电位器)旋转,电位计将输出一个电压信号到控制电路板,进行负反馈,当电压差为零时,电机停止转动,并达到预期的转动角度位置。
舵机的控制:舵机的控制一般需要一个20ms左右的时基脉冲,该脉冲的高电平部分一般为0.5ms~2.5ms范围内的角度控制脉冲部分。
以180度角度伺服为例,那么对应的控制关系是这样的:0.5ms-----------负90度;1.0ms-----------负45度;1.5ms------------0度;2.0ms-----------正45度;2.5ms-----------正90度;请看下形象描述吧:这只是一种参考数值,具体的参数,请参见舵机的技术参数。
舵机原理与控制

void Degree180()//180度 {
unsigned char i; for(i=0;i<200;i++) {
P1_0=1; delay(50);//2.5ms P1_0=0; delay(350);//17.5ms } }
#include <AT89X51.H> #include <duoji.H>
<duoji.c>
void delay10ms(void) {
unsigned char i,j; for(i=20;i>0;i--) for(j=248;j>0;j--); }
void main(void) {
unsigned char ID; while(1) { if(P3_7==0)
测试电路图:
源程序如下:
void delay(unsigned int t)//50ms延时 {
unsigned char j; for(;t>0;t--) for(j=19;j>0;j--); }
void Degree0()//0度 {
unsigned char i; for(i=0;i<200;i++) {
舵机的控制: 舵机的控制一般需要一个20ms左右的时基脉冲,该脉冲的高电平部分一
般为0.5ms~2.5ms范围内的角度控制脉冲部分。以180度角度伺服为例,那么对应 的控制关系是这样的: 0.5ms--------------0度; 1.0ms------------45度; 1.5ms------------90度; 2.0ms-----------135度; 2.5ms-----------180度;
舵机的工作原理
舵机的工作原理舵机是一种常见的电动机械装置,广泛应用于机器人、无人机、航模、机械臂等设备中,用于控制和调节机械部件的运动。
舵机的工作原理主要涉及到电机、电子电路和反馈控制。
一、舵机的组成部分舵机主要由电机、电子电路和反馈系统组成。
1. 电机:舵机通常采用直流电机或步进电机作为驱动源。
电机通过转动输出轴来驱动机械部件的运动。
2. 电子电路:舵机内部的电子电路主要包括控制电路、驱动电路和信号处理电路。
控制电路接收来自外部的控制信号,将其转换为电流或电压信号,用于驱动电机。
驱动电路则负责将控制电路输出的信号转换为电机所需的电流或电压。
信号处理电路则用于处理反馈信号,实现闭环控制。
3. 反馈系统:舵机通常配备有位置反馈装置,例如旋转电位器或编码器。
反馈系统可以实时监测舵机输出轴的位置,并将信息反馈给控制电路,从而实现精确的位置控制。
二、舵机的工作原理舵机的工作原理可以简单分为三个步骤:接收控制信号、驱动电机、反馈控制。
1. 接收控制信号:舵机通过接收来自外部的控制信号来确定输出轴的位置。
常见的控制信号是脉冲宽度调制(PWM)信号。
PWM信号的周期一般为20ms,脉宽范围通常为1ms到2ms。
舵机根据接收到的脉宽信号来确定输出轴的位置。
2. 驱动电机:控制电路接收到控制信号后,将其转换为电流或电压信号,通过驱动电路传递给电机。
电机根据接收到的信号来产生相应的转矩,驱动输出轴的运动。
电机的转动方向和速度取决于控制信号的脉宽和频率。
3. 反馈控制:舵机通常配备有位置反馈装置,反馈系统实时监测输出轴的位置,并将信息反馈给控制电路。
控制电路根据反馈信号与控制信号的差异来调整输出轴的位置,实现闭环控制。
通过不断的反馈控制,舵机可以精确地控制输出轴的位置。
三、舵机的应用舵机广泛应用于各种机械设备中,以实现精确的位置控制和运动调节。
以下是一些舵机的应用场景:1. 机器人:舵机用于控制机器人的关节,实现机器人的各种动作,例如行走、抓取、转动等。
舵机的工作原理

舵机的工作原理
舵机是一种常见的电机控制装置,广泛应用于遥控模型、机器人、航空航天等领域。
它通过接收控制信号,可以实现精确的位置控制和角度调节。
那么,舵机是如何实现这些功能的呢?下面我们就来详细了解一下舵机的工作原理。
首先,我们需要了解舵机的结构。
舵机通常由电机、减速器、位置传感器和控制电路组成。
电机负责驱动舵盘转动,减速器可以减小输出转速并增加输出扭矩,位置传感器用来检测舵盘的角度,控制电路则负责接收控制信号并控制电机的转动。
当接收到控制信号后,控制电路会根据信号的脉冲宽度来确定舵盘应该转动的角度。
这个脉冲宽度通常在0.5ms到2.5ms之间,对应着舵盘的角度范围。
控制电路会将这个脉冲信号转换成电机的驱动信号,从而驱动电机转动到指定的位置。
在电机转动的过程中,位置传感器会不断地监测舵盘的角度,并将实际角度信息反馈给控制电路。
控制电路会通过比较实际角度和期望角度的差值,来调整电机的转动,直到舵盘转动到指定的位置。
这样,舵机就实现了根据控制信号精确地控制舵盘的角度。
在
实际应用中,舵机可以通过不同的控制信号来实现不同角度的转动,从而满足各种需要精确位置控制的场景。
总的来说,舵机的工作原理是通过接收控制信号,控制电路驱
动电机转动,并通过位置传感器不断监测舵盘的角度,从而实现精
确的位置控制和角度调节。
这种机制使得舵机在遥控模型、机器人
等领域有着广泛的应用,为这些领域的发展提供了重要的支持。
舵机驱动原理
舵机驱动原理
舵机驱动原理是指通过控制信号来改变舵机的角度和位置。
舵机是一种特殊的电机,它具有精确控制角度的能力,常用于模型控制、机器人、自动控制等领域。
舵机驱动原理基于PWM(脉冲宽度调制)信号的控制方式。
PWM信号是一种周期信号,具有不同的高电平时间和周期。
舵机的驱动引脚通常接收PWM信号,其中高电平时间决定了
舵机的角度位置。
具体来说,舵机驱动原理可分为以下几个步骤:
1. 生成PWM信号:控制舵机的主控设备(例如单片机)通过
定时器或其他方式生成PWM信号。
PWM信号的周期通常为
20毫秒,频率为50赫兹。
2. 设定高电平时间:根据需要控制舵机的角度位置,将主控设备中的定时器配置为合适的高电平时间。
一般来说,舵机的位置范围为0至180度,对应的高电平时间为1至2毫秒。
3. 发送PWM信号:主控设备通过GPIO口将生成的PWM信
号发送至舵机的驱动引脚。
舵机的驱动引脚接收PWM信号后,根据高电平时间来判断应该转动到哪个角度位置。
4. 舵机位置控制:舵机驱动引脚解析接收到的PWM信号,根
据高电平时间的不同调整舵机的位置。
较短的高电平时间将使舵机转向较小的角度,较长的高电平时间则使舵机转向较大的
角度。
通过不断改变发送PWM信号的高电平时间,可以实现对舵机角度位置的精确控制。
舵机驱动原理就是基于这种方式,通过控制电脉冲的宽度来实现舵机的转动。
舵机的工作原理
舵机的工作原理舵机是一种常用于控制机械运动的电子设备,广泛应用于机器人、航模、无人机等领域。
它能够根据输入的控制信号,精确地控制输出轴的位置,实现精确的运动控制。
本文将详细介绍舵机的工作原理。
一、舵机的组成结构舵机主要由机电、减速器、位置反馈装置和控制电路组成。
1. 机电:舵机采用直流机电作为驱动源,能够提供足够的转矩来驱动输出轴的运动。
2. 减速器:舵机的减速器用于减小机电输出的转速,同时增加输出轴的扭矩,以提供更精确的控制。
3. 位置反馈装置:舵机内部装有位置反馈装置,通常是一种称为“电位器”的装置。
它通过检测输出轴的位置,将实际位置信息反馈给控制电路。
4. 控制电路:舵机的控制电路接收外部的控制信号,根据信号的脉宽来确定输出轴的位置。
控制电路通过比较输入信号与反馈信号的差异,控制机电的转动,使输出轴达到预定的位置。
二、舵机的工作原理基于PWM(脉宽调制)信号的控制。
PWM信号是一种周期性的方波信号,其脉冲宽度可以调整。
舵机通过接收PWM信号来确定输出轴的位置。
当PWM信号的脉冲宽度为最小值时,舵机的输出轴会转到一个极限位置,通常是最左侧。
当脉冲宽度逐渐增大时,输出轴会逐渐向右转动,直到达到最大脉冲宽度时,输出轴会转到另一个极限位置,通常是最右侧。
舵机的控制电路会根据输入的PWM信号脉冲宽度来控制输出轴的位置。
当输入信号的脉冲宽度与输出轴的实际位置相同时,控制电路会住手机电的转动,保持输出轴的位置稳定。
三、舵机的工作模式舵机通常有三种工作模式:位置控制模式、速度控制模式和扭矩控制模式。
1. 位置控制模式:在位置控制模式下,舵机会根据输入信号的脉冲宽度来确定输出轴的位置。
较小的脉冲宽度会使输出轴转到最左侧,较大的脉冲宽度会使输出轴转到最右侧。
2. 速度控制模式:在速度控制模式下,舵机会根据输入信号的脉冲频率来确定输出轴的转速。
较高的脉冲频率会使输出轴转动得更快,较低的脉冲频率会使输出轴转动得更慢。
舵机的工作原理和PWM信号控制分析(二)2024
舵机的工作原理和PWM信号控制分析(二)引言概述:在上一篇文章中,我们已经初步了解了舵机的工作原理以及PWM信号的基本概念。
本文将继续深入探讨舵机的工作原理,并详细分析PWM信号在舵机控制中的运用。
正文:一、舵机的工作原理1. 电机运转原理- 舵机内部装有电动机,通过电能转换为机械能。
- 电机通常采用直流无刷电机,具有高效率和长寿命的特点。
2. 位置反馈系统- 舵机内部配备位置反馈系统,用于检测舵盘位置并实时反馈给控制器。
- 位置反馈系统通常采用编码器或霍尔传感器等装置。
3. 控制器- 舵机的控制器根据接收到的控制信号和位置反馈信号,计算出应去的位置,并驱动电机转动到该位置。
- 控制器的设计和算法决定了舵机的精度和响应速度。
二、PWM信号的概念1. PWM信号的产生- PWM信号是一种脉冲宽度调制信号,由一个高电平和一个低电平组成。
- 通过改变高电平和低电平的持续时间比例,可以调整PWM信号的占空比。
2. PWM信号在舵机中的作用- PWM信号被用于控制舵机的位置。
- 控制器根据接收到的PWM信号的占空比,确定舵盘应该转到的位置。
三、PWM信号与舵机的工作原理的关系1. PWM信号与位置控制- 不同的PWM信号占空比对应不同的位置输入。
- PWM信号的占空比与舵盘位置的关系可以通过试验得到,从而建立校准模型。
2. PWM信号与速度控制- 通过改变PWM信号的占空比可以改变舵盘旋转的速度。
- PWM信号的频率也会影响到舵机的响应速度。
四、PWM信号控制舵机的注意事项1. PWM信号的频率选取- 通常舵机的工作频率在50Hz到300Hz之间,选择合适的频率可以保证舵机的正常工作。
- 过低的频率可能导致舵机颤动或者无法工作。
2. PWM信号的占空比设置- 根据舵机的校准模型,设置PWM信号的占空比可以精确控制舵盘的位置。
- 过大或过小的占空比可能导致舵盘不能准确到达期望位置。
五、总结本文深入探讨了舵机的工作原理以及PWM信号在舵机控制中的应用。
舵机的工作原理
舵机的工作原理舵机是一种常用的电机驱动装置,广泛应用于机器人、无人机、航模、机械臂等领域。
它的主要作用是控制机械装置的角度或位置,实现精确的运动控制。
在本文中,我们将详细介绍舵机的工作原理。
一、舵机的基本结构舵机主要由电机、减速机、控制电路和反馈装置组成。
1. 电机:舵机通常采用直流电机或无刷电机作为驱动源。
电机的转动产生动力,驱动舵机的输出轴运动。
2. 减速机:舵机的减速机主要由齿轮组成,通过减速比将电机的高速转动转换为输出轴的低速高扭矩转动。
3. 控制电路:舵机的控制电路是舵机的核心部分,它接收外部的控制信号,并根据信号的脉宽来控制舵机的角度或位置。
4. 反馈装置:舵机通常内置有位置反馈装置,如光电编码器或霍尔传感器,用于实时监测输出轴的位置,并将信息反馈给控制电路,以实现闭环控制。
二、舵机的工作原理舵机的工作原理可以简单概括为:接收控制信号→解码信号→驱动电机→输出轴运动→反馈装置监测位置→控制电路调整驱动信号。
1. 接收控制信号:舵机通过接收外部的控制信号来确定输出轴的位置。
控制信号通常采用脉冲宽度调制(PWM)信号,脉宽的变化对应着不同的角度或位置。
2. 解码信号:控制电路接收到控制信号后,会对信号进行解码,提取出脉宽信息。
3. 驱动电机:解码后的信号被送入舵机的驱动电路,驱动电路根据信号的脉宽信息来控制电机的转动。
通常情况下,舵机的驱动电路采用H桥电路来实现正反转和速度控制。
4. 输出轴运动:驱动电机的转动通过减速机传递给输出轴,使得输出轴按照设定的角度或位置运动。
5. 反馈装置监测位置:舵机内置的反馈装置会实时监测输出轴的位置,并将位置信息反馈给控制电路。
6. 控制电路调整驱动信号:控制电路根据反馈装置提供的位置信息,与输入信号进行比较,如果输出轴的位置与设定位置不一致,控制电路会调整驱动信号,使输出轴逐渐接近设定位置,实现闭环控制。
三、舵机的特点和应用舵机具有以下几个特点:1. 高精度:舵机能够实现较高的角度或位置控制精度,通常可以达到数度甚至更小的角度。