
工业机器人外部传感器 PPT
(2024年)智能传感器PPT课件
2024/3/26
8
信号调理电路
信号调理电路定义
指将敏感元件输出的微弱信号进 行放大、滤波、转换等处理,以 便于后续电路或系统处理的电路
。
2024/3/26
信号调理电路功能
包括放大、滤波、隔离、转换等, 以提高信号的信噪比和抗干扰能力 ,保证信号的稳定性和可靠性。
信号调理电路类型
根据具体需求,可采用运算放大器 、仪表放大器、隔离放大器、滤波 器、模数转换器等不同类型的电路 。
接口技术标准
常见的接口标准包括I2C、SPI、UART等,这些标 准定义了数据传输的格式、速率、时序等参数, 以确保数据的可靠传输和设备的互操作性。
10
03
典型智能传感器介绍
2024/3/26
11
温度智能传感器
01
02
03
工作原理
利用物质随温度变化而变 化的特性,将温度转换为 可测量的电信号。
2024/3/26
远程医疗
通过智能传感器采集患者的生理数据并远程传输给医生,实现远程 诊断和治疗,提高医疗服务的便捷性和效率。
19
环境保护领域应用
2024/3/26
空气质量监测
智能传感器可以实时监测空气中的PM2.5、甲醛等有害物质的含 量,为环境保护和治理提供依据。
水质监测
利用智能传感器监测水体中的PH值、溶解氧、重金属等参数, 保障水资源的安全和可持续利用。
对采集到的数据进行预处理和分析
智能传感器应用实验
2024/3/26
30
实验内容和步骤
设计并实现一个基于 智能传感器的应用系 统
分析实验结果并撰写 实验报告
2024/3/26
对系统进行测试和调 试
机器人的组成结构(PPT52页)
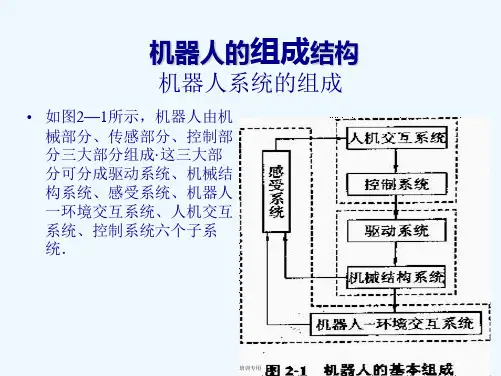
• 机器人一环境交互系统 机器人一环境交互系统是实现机器人与外部环境中的设备相 互联系和协调的系统.机器人与外部设备集成为一个功能单 元,如加工制造单元、焊接单元、装配单元等
度,即重复度。
培训专用
工作空间(Working space):机器人手腕 参考点或末端操作器安装点(不包括末端 操作器)所能到达的所有空间区域,一般 不包括末端操作器本身所能到达的区域。
培训专用
工业机器人的机械结构
工业机器人的机械本体类似于具备上肢机能的机械手 ,由 手部、腕部、臂、机身(有的包括行走机构)组成。
培训专用
• 正弦波电动机(交流无刷伺 服电动机):顾名思义,它 是由正弦波电流驱动的。对 三相情况,电流相位差 120。,而且这三相电流是 随转子位置不同而不同的, 也就是说,转子的位置检测 需更精确,驱动电路也比梯 形波电动机的更复杂,但却 代表着无刷电动机最高水平, 因为它能保持恒定转矩输出
培训专用
加入速度反馈。一般直流电动机和位置反馈、速度反馈形成 一个整体,即通常所说的直流伺服电机。由于采用闭环伺 服控制,所以能实现平滑的控制和产生大的力矩
• 当今大部分机器人都采用直流伺服电机驱动机器人的各个关节, 但它们也有一些缺点,如转速不能太高
• 近年来,新发展起来的无刷直(交)流伺服电动机克服了 上述缺点,并保留了直流伺服电动机的优点,因此无刷电 动机逐渐取代了直流伺服电动机
培训专用
相关术语及性能指标
《工业机器人认识》PPT课件

端执行器(例如焊接机器人的焊钳或焊 枪)进行空间点位运动或轨迹运动。 2)机器人的控制中经常使用复杂控制 技术 3)用人工智能的方法进行控制、决策、 管理和操作
.
52
1.4.4 工业机器人运动控制程序的编程方 式 1. 示教盒示教方式
工业机器人的分类
. 40
工业机器人的分类
. 41
1.2 工业机器人的类型
1. 搬运机器人
. 42
1.3 工业机器人的结构
目前的工业机器人多为6轴关节型机器人。
6轴关节型机器人有 三个“关节”:“肩关 节”、“肘关节”、“腕 关节”。而6轴是指: 转腰轴、摆臂(肩) 轴、摆肘轴、转腕轴、 摆腕轴和转手轴
34精选ppt工业机器人的分类工业机器人的分类35精选ppt工业机器人的分类工业机器人的分类36精选ppt工业机器人的分类工业机器人的分类五种基本坐标式机器人37精选ppt工业机器人的分类工业机器人的分类38精选ppt工业机器人的分类工业机器人的分类39精选ppt工业机器人的分类工业机器人的分类40精选ppt工业机器人的分类工业机器人的分类41精选ppt1212工业机器人的类型工业机器人的类型搬运机器人42精选ppt1313工业机器人的结构工业机器人的结构目前的工业机器人多为6轴关节型机器人
.
25
机 器 人 的 控 制 过 程
.
26
工业机器人的控制方式
1. 示教再现控制
通过示教器把作业内容变制成程序,输入到 记忆装置中。给出启动命令后,系统从存储 单元中读出信息并送到控制装置,控制装置 发出控制信号,由驱动机构控制机械手在一 定精度范围内按照存储单元中的内容完成各 种动作。
传感器PPT
U a U m sin t
Um——电压幅值
q d 33 Fm Um Ca Ca
由图(b)可得放大器输入端的电压Ui,其复数形式为 jR U i d33 F 1 jRC Ca
2、电荷放大器
电荷放大器是一个具有深度负反馈的高增益放大器, 其基本电路如图。若放大器的开环增益A0足够大,并且 放大器的输入阻抗很高,则放大器输入端几乎没有分流, 运算电流仅流入反馈回路 CF与RF。由图可知i的表达式为:
酒精测试仪
烟雾报警器
3、温度传感器
工作原理: 将两种不同材料的导体或半导体A和B焊接起 来,构成一个闭合回路,当导体A和B的两个执着 点1和2之间存在温差时,两者之间便产生电动势, 因而在回路中形成一个大小的电流,这种现象称为 热电效应。温度传感器热电偶就是利用这一效应 来工作的。
空调 电子温度计
电子秤 表面张力测试仪
6、光敏传感器 工作原理: 光敏电阻的阻值会随光照射程度的不同而产生变 化,在一个闭合的电路中,电阻阻值的大小会影 响电流的大小,从而将光这种外部信号转化为电 信号。
太阳能电池
第、压电传感器的工作原理
压电式传感器是一种自发电式传感器。它以 某些电介质的压电效应为基础,在外力作用下, 在电介质表面产生电荷,从而实现非电量电测的 目的。 压电传感元件是力敏感元件,它可以测量最 终能变换为力的那些非电物理量,例如动态力、 动态压力、振动加速度等,但不能用于静态参数 的测量。 压电式传感器具有体积小、质量轻、频响高、 信噪比大等特点。由于它没有运动部件,因此结 构坚固、可靠性、稳定性高。
一、压电效应
天然结构的石英晶体呈六角形晶柱,用 金刚石刀具切割出一片正方形薄片。当晶体 薄片受到压力时,晶格产生变形,表面产生 正电荷,电荷Q与所施加的力F成正比 ,这种 现象称为压电效应 。还有一些人造的材料也 具有压电效应。 若在电介质的极化方向上施加交变电压, 它就会产生机械变形。当去掉外加电场时, 电介质的变形随之消失,这种现象称为逆压 电效应(电致伸缩效应)。
机器人ppt(共21张PPT)
明确机器人行为规范和道德 标准,确保其行为符合社会 伦理要求。
提高机器人自主决策技术的 可靠性和安全性,降低伦理 风险。
提高公众对机器人伦理问题 的认识,鼓励公众参与讨论 和制定相关政策。
法律法规现状及完善建议
01
02
03
04
05
当前法律法规概述 法律空白与挑战
制定专门针对机器 加强国际合作与交 建立机器人法律监
机器人在工业生产中的应用将大幅提高生产效率和 质量,降低人力成本,推动制造业转型升级。
智能时代创造更多就业机会
机器人产业的发展将创造更多的就业机会,涉及研 发、生产、销售、服务等多个环节,为社会提供更 多就业岗位。
THANKS
感谢观看
加强政策扶持和资金投入
政府应加大对机器人产业的扶持力度,制定相关政策和措施,引导社 会资本投入机器人产业。
促进产学研用协同创新
加强企业、高校、科研机构之间的合作与交流,推动机器人技术的研 发和应用创新。
培养高素质人才队伍
重视机器人领域人才的培养和引进,建立完善的人才培养和激励机制, 为机器人产业发展提供强有力的人才保障。
人的法…
流
管机制
目前,各国针对机器人的法 律法规尚不完善,主要集中 在机器人安全、隐私保护等 方面。
机器人在许多领域的应用超 明确机器人的法律地位和责 出了现有法律框架的范围, 任,规范其设计、生产、使 如自动驾驶、医疗机器人等, 用和管理等方面的行为。 需要制定相应的法律法规加 以规范。
各国应加强在机器人法律领 域的合作与交流,共同应对 机器人带来的挑战。
设立专门的监管机构,负责 监督和管理机器人的研发、 生产和使用过程,确保其符 合法律法规要求。
社会影响与公众认知调整
工业机器人传感器概述

重复性是指传感器在其输入信号按同一方式进行全量程连续多次测量 时,相应测量结果的变化程度。对于多数传感器来说,重复性指标优于精 度指标。这些传感器的精度指标不一定很高,但只要它的温度、湿度、受 力条件和其他参数不变,传感器的测量结果也没有较大的变化。同样,传 感器重复性也应考虑使用条件和测量方法的问题。
4.重量轻、体积小
对于安装在工业机器人臂部等运动部件上的传感器,重量要轻, 否则会加大运动部件惯性,影响机器人的运动性能。对于工作空间 受到某种限制的机器人,体积和是否安装方便的要求也是必不可少 的。
工业机器人基础
对被测量物定向、定位; 目标分类与识别; 控制操作; 抓取物体; 检查产品质量; 适应环境变化; 修改程序
1.2 传感器的性能指标
1.灵敏度
灵敏度是指传感器的输出信号达到稳定时,输出信号变化 y 与输入信号变化 x 的比值。假如 传感器的输出和输入呈线性关系,其灵敏度可表示为
S y x
式中,S 为传感器的灵敏度; y 为传感器输出信号的增量; x 为传感器输入信号的增量。
分类
内部 传感器
视觉
外部 传感器
非视觉
类别 位移 速度 加速度 力 姿态角
单点视觉 线阵视觉 平面视觉 立体视觉 接近(距离)觉
温度 接触觉
滑觉测机器人自身状态,如 自身的运动、位置和姿态等 信息
控制机器人按规定的位置、 速度、加速度、轨迹和受力状 态等工作
检测外部状况,如作业中 对象或障碍物状态以及工业 机器人与环境的相互作用信 息,使机器人适应外界环境 的变化
图4-2 传感器的线性度
3.精度
精度是指传感器的测量输出值与实际被测量值之间的误差。在工业机器人系统设 计中,应该根据系统的工作精度要求选择合适的传感器精度。
机器人学基础 第6章 机器人传感器 蔡自兴
L(2e E ) x E
6.2 Internal Sensors
8
2. Rotary encoder
A rotary encoder, also called a shaft encoder, is an electromechanical device that converts the angular position of a shaft or axle to an analog or digital code, making it an angle transducer.
6.1 Introduction to Robot Sensors
3
6.1.1 Classification of Robot Sensors Robot sensors can be divided into two main categories: Internal state
Detect position and orientation in the coordinate of the robot itself, deal with the detection of variables such as arm joint position, velocity, and acceleration.
Compound Force: detect forces along multiple directions.
Proximity: non-contact detection of objects. Simple Vision: detect feature such as holes, lines, and corners. Compound Vision: recognition of object.
外部传感器简介
机器人用外部传感器1.概述为了检测作业对象及环境或机器人与它们的关系,在机器人上安装了触觉传感器、视觉传感器、力觉传感器、接近觉传感器、超声波传感器和听觉传感器,大大改善了机器人工作状况,使其能够更充分地完成复杂的工作。
由于外部传感器为集多种学科于一身的产品,有些方面还在探索之中,随着外部传感器的进一步完善,机器人的功能越来越强大,将在许多领域为人类做出更大贡献。
2.外部传感器按功能分类(1)触觉传感器触觉是接触、冲击、压迫等机械刺激感觉的综合,触觉可以用来进行机器人抓取,利用触觉可进一步感知物体的形状、软硬等物理性质。
对机器人触觉的研究,只能集中于扩展机器人能力所必需的触觉功能,一般把检测感知和外部直接接触而产生的接触觉、压力、触觉及接近觉的传感器称为机器人触觉传感器。
1)接触觉:接触觉是通过与对象物体彼此接触而产生的,所以最好使用手指表面高密度分布触觉传感器阵列,它柔软易于变形,可增大接触面积,并且有一定的强度,便于抓握。
接触觉传感器可检测机器人是否接触目标或环境,用于寻找物体或感知碰撞。
①机械式传感器:利用触点的接触断开获取信息,通常采用微动开关来识别物体的二维轮廓,由于结构关系无法高密度列阵。
②弹性式传感器:这类传感器都由弹性元件、导电触点和绝缘体构成。
如采用导电性石墨化碳纤维、氨基甲酸乙酯泡沫、印制电路板和金属触点构成的传感器,碳纤维被压后与金属触点接触,开关导通。
也可由弹性海绵、导电橡胶和金属触点构成,导电橡胶受压后,海绵变形,导电橡胶和金属触点接触,开关导通。
也可由金属和铰青铜构成,被绝缘体覆盖的青铜箔片被压后与金属接触,触点闭合。
工业机器人技术基础ppt课件
LOGO
(b)示教模式时 1. 按再现操作盒的[SERVO ON READY]键,该键闪烁,此时伺服电
源未通。 2. 在示教编程器上按[示教锁定]键。 3. 握住安全开关,接通伺服电源。再现操作盒上的[SERVO ON
READY]键灯亮。
注意:伺服电源接通时可听 见伺服电机带电后的声音。
41
LOGO
(5)输入输出功能 用来与外部传感器进行信息交互和中断。如“DOUT”执行 外部输出信号的开关,“DIN”给变量读入输入信号, “WAIT”待机至外部输入信号与指定状态相符。 如:DIN B016 IN#(16); ——把通道16的输入信号赋给变 量B016。
WAIT IN#(12)=ON T=10.00; ;——当通道12信号 为开时,等待10秒
3
LOGO
1、Motoman机器人简介
焊接制造工艺由于其工艺的复杂性、劳动强度 、产品质量、批量等要求,使得焊接工艺对自 动化对于其工艺的自动化、机械化的要求极为 迫切,实现机器人焊接代替人工操作成为焊接 工作者追求的目标。
4
LOGO 焊接机器人典型应用案例
轿车后桥双机协调弧焊系统
5
LOGO
37
LOGO
38
LOGO
2 接通电源
注意:接通电源时,请务必按照先开主电源再开伺服电源的顺序。 接通电源前,必须充分确认机器人周围是否安全。 (1)接通主电源 把XRC正面主电源开关旋至“ON”位,接通主电源,XRC内部进行初 始化诊断后,在示教编程器上显示初始画面。
39
LOGO
(2) 接通伺服电源 把XRC正面主电源开关旋至“ON”位,接通主电源,XRC内部进行初 始化诊断后,在示教编程器上显示初始画面。 (a)再现模式时 按再现操作盒的[SERVO ON READY]键,接通伺服电源,该键灯亮。
工业机器人组成及工作原理ppt课件
的命令。
经营者提供商品或者服务有欺诈行为 的,应 当按照 消费者 的要求 增加赔 偿其受 到的损 失,增 加赔偿 的金额 为消费 者购买 商品的 价款或 接受服 务的费 用
控制信息
• 顺序信息:各种动作单元(包括机械手和外围设备)按动作先 后顺序的设定、检测等。
±(0.01 ±(0.01 ±(0.2~ ~0.5) ~0.5) 0.5)
经营者提供商品或者服务有欺诈行为 的,应 当按照 消费者 的要求 增加赔 偿其受 到的损 失,增 加赔偿 的金额 为消费 者购买 商品的 价款或 接受服 务的费 用
分辨率
是指机器人每根轴能够实现的最小移动距离或最小转动 角度。精度和分辨率不一定相关。
“遥控”方式:由人用有线或无线遥控器控制机器人在人难以 到达或危险的场所完成某项任务。如防暴排险机器人、军用机 器人、在有核辐射和化学污染环境工作的机器人等。
“自主控制”方式:是机器人控制中最高级、最复杂的控制方 式,它要求机器人在复杂的非结构化环境中具有识别环境和自 主决策能力,也就是要具有人的某些智能行为。
控制系统的组成 工业机器人的控制系统一般分为上、下两个控制层次:
下上级—实组时织控级制级
动前轨运它其迹动根任或情据务适况机是当,器将的综人期操合动望作出力的,适学任并当特务随的性转时命及化检令机为测,器运机驱人动当 器机人器各人部机分构的完运成动指及定工的作运情动况和,操处作理。 意外事件。
24
经营者提供商品或者服务有欺诈行为 的,应 当按照 消费者 的要求 增加赔 偿其受 到的损 失,增 加赔偿 的金额 为消费 者购买 商品的 价款或 接受服 务的费 用