
六分力传感器技术参数
六分力传感器技术参数
序号 设备名称 主要技术指标
1 六分力传感器
整体要求:车轮动态六分力测量传感器需可实现X/Y/Z三方向力,X/Y/Z三方向力矩,车轮转角及角速率信号车轮温度,供电电压精确测量。需带实时的力臂补偿,传感器自动识别功能。
技术参数:1)量程:Fx(kN)≥±20; Fy(kN)≥±15; Fz(kN) ≥±20Mx(kN·m)≥±4;My(kN·m) ≥±4;Mz(kN·m)≥±4
2) 转角精确度 ≤0.18°
3) 工作温度范围 -20~125 ℃
4) 最大冲击加速度 ≥50g
5) 满足SAE J267对于载货汽车、客车、货车拖车、多功能车的车轮测试要求。
2 信号放大器及滑环组件 1、整体要求:车轮动态力测量信号放大器车轮端需接收车轮动态六分力测量传感器输出力信号(模拟量),并将接收到的模拟量进行模数转变成数字信号,将车轮力通过滑环组件以数字信号输出至车轮动态力测量信号放大器车载端。
2、技术参数
车轮动态力测量信号放大器车轮端:使用温度-20~125℃;分辨率:≥16 bit;采样率:≥2000Hz
车轮动态力测量信号放大器车载端:
1) 为车轮端信号放大器与动态六分力测量传感器供电
2) 最多可连接4个动态六分力测量传感器车轮
6)可提供至少4路CAN信号端口输出
7)输出信号:Fx,Fy,Fz,Mx,My,Mz,车轮转角及角速率信号
8)使用温度 -20~70℃
9)供电电压 9~36V
滑环组件:
10)最高转速 ≥3100 rpm
11)角度分辨率 ≤0.18°
12)寿 命 ≥4x10E8转
13)使用温度 -20~125℃
14)电缆长度 ≥5m
3 轮辋、轮毂适配器 1) 轮辋及适配器尺寸18英寸
2) 所有适配器的设计、加工、组装,需满足招标方需求
3)所有适配器的设计、加工、组装,均由原厂完成
凡与此项目相关的一切费用均包括在投标总价内,买方不再承担其他费用,投标报价须包含:货物的运输、卸货、安装、调试、培训等服务费用。
其他要求:
★(1)供货方负责设备现场安装,并且需要提供原厂的培训,负责不少于两名设备使用人员的技术培训。
(2)供货方提供全套安装、拆卸工具。
(3)在一年的软硬支持维护服务期内,对于买方在使用过程中的技术咨询,卖方保证在1个工作日内及时通过email 、电话和传真的方式答复用户。
交货期:合同预付款后六个月交货。 总则
对于新型车轮力传感器的试验验证

第29卷第6期 2011年11月 佳木斯大学学报(自然科学版) Journal of Jiamusi University(Natural Science Edition) Vol_29 No.6 Nov. 2011
文章编号:1008—1402(2011)o6一O824—05
对于新型车轮力传感器的试验验证①
赵朕,靳晓雄,彭为,何剑峰
(同济大学汽车学院,上海201804)
摘要: 以车轮力传感器(WFTr)技术为核心的汽车道路试验,在车型开发和优化过程中的作
用越来越重要.其中wFT产品在欧美等国已经趋于成熟,而在国内仅处于起步阶段.本文以国内
新型车轮力传感器为研究对象,对wFT系统的结构和原理进行了分析和介绍.并在此基础上,将 其与国外产品进行了同车对比试验,通过采集和处理不同路况的路面信息,从时域、频域和循环
计数等多个角度对两者进行了全面对比,验证了国产新型WFr原理的正确性.
关键词: 车轮力传感器(测力轮);时域信号;功率谱;循环计数
中图分类号:U467.11 文献标识码:A
0 引 言
随着我国汽车行业的蓬勃发展,汽车保有量高
速增长,人们越来越重视汽车的动力、舒适、安全等
性能.而如何获得汽车在形式过程中的各项参数指
标是实现各项性能评价和优化的前提.整车道路试
验能够真实的反映汽车在实际工况下的运行状况, 是准确获得各种环境下汽车性能参数的重要手段.
车轮六分力传感器简称测力轮,能够实时测量
车辆行驶过程中地面作用于车轮的力,得到准确的 路面信息,对于悬架和车身的耐久性分析起到重要
作用,也有助于车辆行驶及操稳性优化、动力学分
析和轮胎的开发.目前,欧美发达国家的整车道路 试验均以车轮力传感器技术为核心,对轴头六分力
进行动态测量.该技术已经得到广泛应用,其中美
国MTS,德国Kisfler等公司已有成熟的产品面世, 但价格昂贵,且关键技术保密 J.
车轮力传感器需要面对恶劣的工作环境,并且
位移传感器技术参数
位移传感器技术参数
位移传感器的技术参数主要包括以下几项:
1. 满量程:传感器额定的有效测量范围,即检测物的段差或检测物的移动范围。
2. 重复精度:在激光位移传感器测量时,检测物静止状态下测量值也会有轻微波动。静止状态下的检测物在相同位置下反复测量所得值的误差幅度,就是重复精度。简单来说是指:测量值浮动的最大幅度。
3. 采样频率:采样频率(单位:Hz)是指每一秒钟测量的次数,采样频率数值越大,则测量(采样)一次所花的时间就越短。测量时间越快,越适用于高速移动物体的检测,但由于采样频率较快时,受光量会变少,因此检测反射率较低的物体(黑色橡胶等)时请注意。
4. 分辨率:指的是传感器的最小刻度,即传感器的最大识别能力。
5. 受光波形:受光波形是指显示传感器的受光位置和光强度的机能。受光波形的波峰位置就是测量值。
6. 平均采样次数:即使在静止状态下进行测量,每次的测量值也会有所波动,此时需要n次的平均采样次数使得测量值稳定下来。
7. 线性精度:指测量值与实际位移值(距离)的误差。如果传感器测量没有误差的话,实际距离和传感器测量值会合并成一条直线,这就是上图的理想值。但是,实际情况是,传感器测量值会与理想值之间存在偏差,这就是线性精度。
8. 灵敏度:对于一个仪器来说,灵敏度越高越好,因为越灵敏,对周围环境发生的加速度的变化就越容易感受到,加速度变化大,很自然地,输出的电压的变化相应地也变大,这样测量就比较容易方便,而测量出来的数据也会比较精确的。
9. 零点温漂:环境温度的变化引起的零点平衡变化。一般以温度每变化10℃时,引起的零点平衡变化量对额定输出的百分比来表示,即传感器不受压时的输入由温度变更引起的漂移。
10. 带宽:指的的是传感器可以测量的有效的频带,比如一个传感器有上百HZ带宽的就可以测量振动;一个具有五十HZ带宽的传感器就可以有效测量倾角。
11. 输出方式:数字输出和模拟输出两种方式。数字式传感器向仪表输入的是数字信号;模拟式传感器向仪表输入的是模拟量信号。
轮心六分力作用下悬架疲劳载荷谱提取

轮心六分力作用下悬架疲劳载荷谱提取
悬架是整个车辆中承担载重、减震、保持车身平衡等重要功能的组成部分,对车辆的性能、舒适性和安全等方面都有着至关重要的影响。然而,长期使用下悬架会面临疲劳载荷的问题,从而影响悬架的使用寿命和安全性能。因此,对于悬架的疲劳载荷谱的提取和分析具有重要的意义。
轮心六分力作用下悬架疲劳载荷谱的提取是指在车辆运行过程中,考虑到轮胎与地面之间的接触,通过实测或通过仿真技术,将轮心六分力所引起的悬架载荷谱进行提取和分析,为悬架的寿命评估和设计提供数据支持。
首先需要确定测量点和传感器的布置位置。一般来说,可以在车轮位置或减震器支座处设置应变传感器或位移传感器等测量设备,接收到的数据可以反映车轮与地面之间的互动情况。同时需要考虑到测量点的分辨率、灵敏度和准确度等问题,以确保所获得的数据具有可靠性和代表性。
其次,通过运用试验分析方法,对实测数据进行处理和分析。在分析过程中,需要将数据进行采样、滤波和预处理等处理,从而消除数据中的噪声和干扰因素,以获得更为准确和可靠的数据。同时,还可以采用统计方法和振动分析方法等方法,对数据进行进一步分析和处理。
最后,通过对分析结果的深入研究和评估,可以得出轮心六分力作用下悬架疲劳载荷谱的特征和规律。这有助于对悬架的寿命评估和设计进行优化和改进,从而提高悬架的安全性能和使用寿命。
总之,轮心六分力作用下悬架疲劳载荷谱的提取对于车辆设计和安全性能具有重要意义。通过实测和仿真技术等方法,可以获得更为准确和可靠的数据,从而对悬架的寿命评估和设计进行科学的分析和研究。在实际应用中,悬架的受力情况除了轮心六分力之外,还会受到车辆的行驶状态、路面条件、悬架结构等多种因素的影响。因此,在对轮心六分力作用下悬架疲劳载荷谱进行提取时,还需要考虑到这些因素的影响。
首先,车辆的行驶状态会对悬架载荷产生影响。例如,在路面不平的情况下,悬架会受到更大的振动和冲击,从而会产生更高的载荷。此外,加速和制动过程中也会对悬架载荷产生影响。因此,在提取悬架疲劳载荷谱时需要结合车辆行驶状态进行综合分析和处理。
传感器的技术参数说明

传感器的技术参数说明
1.测量范围:传感器可测量的物理量的范围,通常以最小值和最大值表示。例:温度传感器的测量范围为-40到+125摄氏度。
2.精度:传感器输出值与实际值之间的误差。通常以百分比或绝对值表示。例:压力传感器的精度为±0.5%FS。
3.分辨率:传感器的最小可测量刻度。例:光线传感器的分辨率为0.1勒克斯。
4.响应时间:传感器从接收到输入信号到输出稳定的时间。例:加速度传感器的响应时间为0.1毫秒。
5.线性度:传感器输出值与输入信号之间的线性关系程度。例:位移传感器的线性度为±0.2%FS。
6.温度特性:传感器输出值随温度变化的变化。例:温度传感器的温度特性为±0.1摄氏度/摄氏度。
7.稳定性:传感器输出值在长时间使用中的漂移程度。例:湿度传感器的稳定性为每年漂移不超过1%。
8.工作电压:传感器需要的电源电压范围。例:电流传感器的工作电压为5-24V。
9.输出信号:传感器的输出类型。例:加速度传感器的输出信号为模数转换为数字电压信号。
六维力传感器原理
六维力传感器原理
1六维力传感器概述
六维力传感器(SixDegreeofFreedomForce/TorqueSensor)
是一种能够测量和记录物体六个维度(XYZ力和三个旋转角)的线性力
变形传感器。它有助于提供有关物体的外力,扭矩,速度和振动的详
细信息。主要有圆柱形,六角形和穹顶形多边形六维力传感器。通
常,它由压电、膜片、传感电阻器,感应器和温度计等组成。它可以
用于三坐标测量设备,反馈加工机器人,外接力传感器等机械设备中
来测量线性变形和扭矩变形。
2六维力传感器工作原理
六维力传感器通常是由MEMS(微机电系统)传感器组成,它主要
分为三个部分:力传感器,角度传感器和转换器。当力施加到六维力
传感器上时,力传感器会产生电压信号,针对力的大小和方向,而角
度传感器则会产生与角度相关的电压信号。这些信号会传输到转换
器,转换器会分析这些电压信号并将其传输到数据处理单元,以便通
过计算得到正确的线性变形和扭矩变形度量值。
3六维力传感器的应用
六维力传感器可以用于许多不同的应用。机器人技术,运动控制
系统,轻载车,悬架和联合系统设计,飞机结构检测和研究,运动拍
摄等等,都可以使用六维力传感器提供准确的参数信息。它也可以用于生物医学,运动捕捉,运动模拟,品质分析和运动分析。六维力传
感器特别适合用于机器人,运动反馈和流体力学分析等领域。
4结论
六维力传感器是一种基于微机电系统(MEMS)的传感器,主要由
力传感器,角度传感器和转换器组成。它可以记录物体六个维度的量
值,可以用于机器人技术,运动控制系统,轻载车,悬架系统,飞机
结构检测,生物医学,运动捕捉,运动模拟,品质分析等等。没有
它,无法提供准确的参数信息。
轮心六分力作用下车身疲劳寿命分析与改进
轻型汽车技术2012(5/6)总273/274 技术纵横 17
轮心六分力作用下车身疲劳寿命分析与改进
沈磊 张守元郁 强 张一京
(南京汽车集团有限公司汽车工程研究院)
‘ 摘要 准确提取悬架连接点载荷是车身疲劳耐久性分析的关键。本文基于某轻型客车新车
研发过程中测取的道路试验轮心六分力数据,研究单独采用悬架模型进行车身连接点疲
劳载荷提取的准确性,为低成本准确获取车身疲劳耐久分析输入载荷提供了一种可行方 法。在某国产轻型客车研发过程中,利用该方法对车身优化前后进行疲劳寿命分析,取得 良好效果。 关键词:六分力悬架疲劳载荷谱 疲劳寿命分析
1 前 言
现代机械工业中,有80%以上的结构强度破坏
是由疲劳破坏造成I1],随着机械产品运转速度提高和 高强度钢的使用,疲劳破坏更加普遍。车身是汽车的
主要承载部件,尤其轿车、客车等承载式车身,是悬 架、发动机和车身附件的安装基础,承受来自路面、 发动机等各种交变载荷,其疲劳强度性能对保证汽
车产品安全和可靠性至关重要。现代汽车工业竞争 日益白热化,为缩短研发周期,节约成本,疲劳耐久
性CAE分析受到极大重视。近年来综合有限元方法
和多体动力学的车身耐久性CAE分析研究取得一 定进展,清华大学朱涛等通过同时测取四个车轮的
六分力数据,进行了白车身和焊点疲劳寿命分析_2’3】。 由于六分力仪价格昂贵,同时测取四个车轮六分力 需要四套传感器,试验成本过高。本文结合国内某汽
车集团新型客车开发项目,单独对前后车轮测取六 分力信号,采用前后悬架动力学模型提取车身连接
点载荷,并对方法准确性进行验证,取得满意结果。 利用该方法提取的载荷谱对车身优化前后进行疲劳
寿命分析,经试验验证取得良好的效果。
2道路载荷谱采集
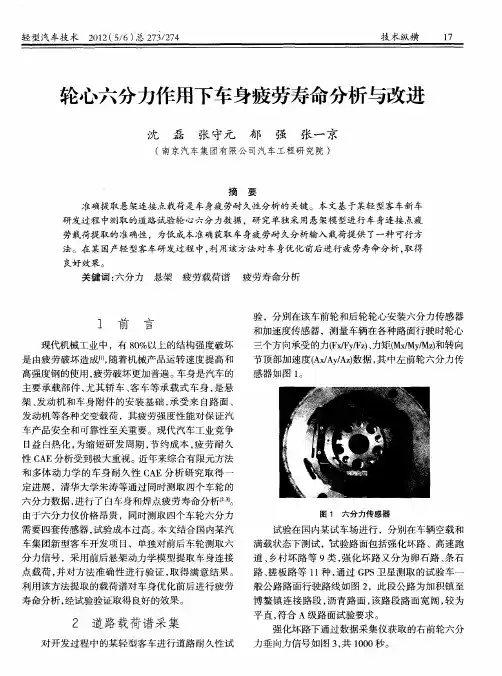
对开发过程中的某轻型客车进行道路耐久性试 验,分别在该车前轮和后轮轮心安装六分力传感器
和加速度传感器,测量车辆在各种路面行驶时轮心 三个方向承受的力(Fx/Fy/Fz)、力矩(Mx/My/Mz)和转向
六维力传感器
六维力传感器
1六维力传感器的分类 .................................................................................................................... 1
2六维力传感器的研究现状 ............................................................................................................ 1
1六维力传感器的分类
六维力传感器有很多种名称,如六轴力传感器、六分量天平、六轴力/力矩传感器、六向力传感器等,实际上就是一种可以同时检测3个力分量和3个力矩分量的力传感器,根据X, Y, Z方向的力分量和力矩分量可以得到合力和合力矩。
传感器的种类按敏感兀件可以分为:电阻应变式、压电式、光学式、电容式、电感式等几类。六维力传感器按测力原理可分为电阻式应变式,电容式,电感式,压电式和光电式等。
就以上几种类型的传感器而言,电阻应变式六维力传感器的应用得最为广泛而且目前技术最为成熟的一种。其基本工作原理是外力作用下,弹性体结构形变,贴在弹性体上的应变片发生应变引起电阻值的变化,再经电路将阻值的变化转化为电压或电流的变化表现。
电容式则是将电容式力敏传感器的核心部分是对压力敏感的电容器。力敏电容器的电容量是由电极面积和两个电极间的距离决定的,当硅膜片两边存在压力差时,硅膜片产生形变,极板间的间距发生变化,从而引起电容量的变化,电容变化量与压力差有关。。
光学式多维力传感器 通过光学传感器来测量微小变形,从而测出多维力和力矩。
压电式多维力传感器是另一种比较常用的测力装置,它的基本测力原理是在外部应力的作用下压电材料产生电荷,当外力变化时,压电材料表面的电荷随之变化带来输出电压信号的变化。压电传感器的主要特点是其有很高的固有频率(200kHz),特别适合动态测量。石英晶片的合理布置是传感器设计的关键。克服传感器各向载荷间的相互干扰是提高压电传感器测量精度的有效途径。
密西根科技公司传感器资料
密西根科技(Michigan Scientific Corporation)公司六分力传感器
型号:MC-3.5K
• 量程:±15.6 KN 径向载荷量(Fx,Fz)
• ±5.3 KN 横向载荷量(Fy)
Mx,Mz: ±1.6KN·m
My : ±3.4KN·m
• 无线遥测系统
• 可测量 3 个方向的力与力矩
• 适用于8-14 英寸的轮胎
• 低轴间灵敏度
• 不受恶劣环境影响
• 温度补偿
• 结实的不锈钢构造
• 低磁灵敏度
概述 应用 资料 联系
数据带宽 200 Hz (-½ dB) ; 500 Hz (-3 dB)
非线性 (F.C.R.) < 0.5 % 读值
延迟现象(F.C.R.) < 0.5 % 读值
通道串扰(F.C.R.) < 1 % 读值
数据分辨率 2 lb (9 N) ; 1.5 lbft (2 N-m)
总精度 (F.C.R.)
(考虑非线性,延迟,通道串扰,
纹波,遥测系统噪声等因素) ± [5 lbs (± 22 N) + 2 % 读值]
± [5 lbft (± 7 N-m) + 2 % 读值] 纹波(F.C.R.) < 1 % 读值
记录模拟量输出 +/- 10 volts max
总延迟 0.7 ms
采样率 3000 Hz
数据保真滤波器种类 线性相位
桥激励电压 3.6 V
系统输入电压 10 – 18 VDC
系统总输入功率 (@ 13.5 VDC) ~2.5 Amps; ~35 Watts
防水性能 IP 65
角度分辨率 0.35°
角度精度 ± 0.5°
遥测系统工作温度范围 0 to 140 F (-18 to 60 C)
六分力传感器工作温度范围 0 to 248 F (-18 to 120 C)
坐标系定义
传感器核心图片
六分力传感器的工作原理
六分力传感器的工作原理
六分力传感器的工作原理
六分力传感器是一种广泛应用于工业制造、生物医学等领域的传感器,可以实现对物体六个方向的力的测量,具有高精度、高灵敏度和高可靠性的特点。那么,这种传感器的工作原理是什么呢?
六分力传感器主要由弹性元件、传感电路和相应电路组成。当施加力于弹性元件时,它将变形,变形量将通过传感电路转化为电信号。传感电路会对这些信号进行处理,并将其转化为数字信号,以供读取和分析。
弹性元件是六分力传感器的核心部件,其一般包括两个相互垂直的管道,每个管道内装有一段弹簧。这些弹簧可以承受从六个方向传递过来的力,并导致弹性元件发生微小的形变。传感电路会测量这种形变并转换成电信号。
在力传感器中,弹性元件具有高强度、高耐久性和优异的弹性特性。传感电路则包括增益器和滤波器等多个部分,它们可以对信号进行放大和优化,以提高传感器的灵敏度和精度。最终,测得的信号将被发送到一个外部设备或计算机中进行处理和分析。
总而言之,六分力传感器的工作原理基于弹性元件的变形和传感电路的信号处理,它们是实现对物体六个方向力的测量的关键。此外,传感器具有高灵敏度、高精度和高可靠性的特点,广泛应用于生物医学、机械制造、装配调试等领域。
六维力传感器的原理及应用
六维力传感器的原理及应用
一、六维力传感器的概述
六维力传感器是一种专门用于检测和测量物体在空间中受到的六个方向上的力和力矩的传感器。它可以精确地测量力和力矩的大小和方向,广泛应用于机械手臂、机器人、航天器、汽车等领域。
二、六维力传感器的工作原理
六维力传感器基于应变测量原理工作。其结构包括应变片、弹性体和传感器电路。当物体受到力或力矩作用时,应变片会发生应变,这些应变通过传感器电路转化为电信号,最终得到力和力矩的测量值。
三、六维力传感器的组成部分
六维力传感器由以下几个主要组成部分构成:
1. 应变片
– 应变片是六维力传感器的核心部件,通常采用金属或半导体材料制成。
– 应变片具有高敏感度和良好的弹性性能,能够有效地感知外界力和力矩的作用。
2. 弹性体
– 弹性体用于支撑和保护应变片,同时起到缓冲作用,使应变片在受到外力作用时能够发生应变。
– 弹性体通常采用橡胶、硅胶等材料制成,具有良好的弹性和耐磨性。
3. 传感器电路
– 传感器电路负责将应变片产生的应变信号转化为电信号。
– 传感器电路通常包括放大器、滤波器、模数转换器等组件,以确保测量结果的准确性和稳定性。
四、六维力传感器的应用领域
六维力传感器广泛应用于以下领域:
1. 机械手臂
– 六维力传感器可以用于机械手臂的力控制和位置控制,使机械手臂能够根据所受力的大小和方向做出相应的动作。 – 在装配、焊接、搬运等工作中,六维力传感器可以帮助机械手臂实现精确的位置和力量调节,提高工作效率和精度。
2. 机器人
– 六维力传感器在机器人领域有着广泛的应用。通过测量机器人受到的力和力矩,可以实现机器人的力控制、力觉反馈以及外界环境的感知和交互。
– 在工业自动化、医疗机器人、服务机器人等领域,六维力传感器可以帮助机器人更好地适应和与环境进行交互。
3. 航天器
– 在航天器的设计和测试中,六维力传感器起到了至关重要的作用。它可以帮助工程师评估航天器在发射、飞行和着陆过程中所受到的力和力矩的大小和方向。