
零极点对系统性能的影响分析
系统的零极点
系统的零极点在探讨系统的特性和行为时,零极点是一个重要的概念。
零极点是指系统的传递函数中使得分子或分母为零的点,它们直接影响系统的稳定性、响应速度和频率特性等方面。
本文将详细介绍系统的零极点及其对系统行为的影响。
一、什么是零极点?在控制系统中,传递函数是描述输入和输出之间关系的数学表达式。
传递函数通常写成分子和分母多项式的比值形式。
其中,分子多项式的根称为零点,分母多项式的根称为极点。
零极点的个数和位置直接决定了系统的特性。
零点是使得系统传递函数的分子为零的点。
当输入信号通过系统时,零点能够消除或减弱某些频率成分,从而改变系统的频率响应特性。
例如,一个一阶系统的传递函数为H(s)=s+1/s+2,其中s为复变量。
该系统有一个零点为-1,当输入信号中包含频率为1的成分时,系统的输出将为零。
极点是使得系统传递函数的分母为零的点。
极点的位置可以决定系统的稳定性和响应速度。
例如,一个一阶系统的传递函数为H(s)=1/s+2,该系统有一个极点为-2。
当输入信号经过该系统时,极点的位置将决定系统的阻尼特性和响应速度。
二、零极点对系统行为的影响1. 系统的稳定性系统的稳定性是指系统在受到扰动后是否能够回到稳定的状态。
在控制系统中,极点的位置直接影响系统的稳定性。
当所有极点的实部为负时,系统是稳定的;当存在极点的实部为正时,系统是不稳定的。
2. 响应速度零极点的位置也会影响系统的响应速度。
当零点和极点的实部越大,系统的响应速度越快。
如果极点的实部接近于零点的实部,系统的阻尼特性将减弱,导致系统的超调和振荡现象。
3. 频率特性零点和极点的位置还决定了系统的频率特性。
零点和极点的位置决定了系统的增益和相位响应。
当零点和极点靠近虚轴时,系统的频率响应会出现共振现象;当零点和极点离虚轴越远,系统的频率响应越平坦。
三、如何设计系统的零极点设计系统的零极点是控制系统设计的重要任务之一。
通过合理布置零极点的位置,可以实现所需的系统特性。
零极点对系统性能的影响分析_课程设计报告
设计任务书学生XX :梅浪奇 专业班级:自动化1002班指导教师: 肖纯 工作单位: 自动化学院题 目: 零极点对系统性能的影响分析 初始条件:系统开环传递函数为1)s (s 1)(s/a 21+++=(s)G 或1)s 1](s [(s/p)122+++=(s)G ,其中G 1(s )是在阻尼系数5.0=ξ的归一化二阶系统的传递函数上增加了一个零点得到的,G 2(s )是在阻尼系数5.0=ξ的归一化二阶系统的传递函数上增加了一个极点得到的。
要求完成的主要任务: (包括课程设计工作量及其技术要求,以及说明书撰写等具体要求)(1) 当开环传递函数为G 1(s )时,绘制系统的根轨迹和奈奎斯特曲线; (2) 当开环传递函数为G 1(s )时,a 分别取0.01,1,100时,用Matlab 计算系统阶跃响应的超调量和系统频率响应的谐振峰值,并分析两者的关系;(3) 画出(2)中各a 值的波特图;(4) 当开环传递函数为G 2(s )时,绘制系统的根轨迹和奈奎斯特曲线; (5) 当开环传递函数为G 2(s )时,p 分别取0.01,1,100时,绘制不同p 值时的波特图;(6) 对比增加极点后系统带宽和原二阶系统的带宽,分析增加极点对系统带宽的影响;(7) 用Matlab 画出上述每种情况的在单位反馈时对单位阶跃输入的响应; (8) 对上述任务写出完整的课程设计说明书,说明书中必须写清楚分析计算的过程,并包含Matlab 源程序或Simulink 仿真模型,说明书的格式按照教务处标准书写。
时间安排:指导教师签名:年月日系主任(或责任教师)签名:年月日目录1综述12增加零极点对系统稳定性的影响12.1增加零点对系统稳定性的影响22.1.1开环传递函数G1(s)的根轨迹曲线22.1.2开环传递函数G1(s)的奈奎斯特曲线32.2增加极点对系统稳定性的影响42.2.1开环传递函数G2(s)的根轨迹曲线42.2.2开环传递函数G2(s)的奈奎斯特曲线7 3增加零极点对系统暂态性能的影响83.1增加零点对系统暂态性能的影响83.1.1零点a=0.01时的阶跃响应和伯德图93.1.2零点a= 1时的阶跃响应和伯德图103.1.3零点a= 100时的阶跃响应和伯德图123.1.4原系统的阶跃响应和伯德图133.1.5综合分析153.2增加极点对系统暂态性能的影响153.2.1极点p=0.01时的阶跃响应和伯德图163.2.2极点p=1时的阶跃响应和伯德图173.2.3极点p=100时的阶跃响应和伯德图183.2.4综合分析204增加零极点对系统稳态性能的影响214.1增加的零极点在s的左半平面214.2增加的零极点在s的虚轴上255设计心得体会286参考文献29附录1:课程设计中所用到的程序30附录2:本科生课程设计成绩评定表42零极点对系统性能的影响分析1综述在自动控制系统中,对系统各项性能如稳定性,动态性能和稳态性能等有一定的要求,稳定性是控制系统的本质,指的是控制系统偏离平衡状态后自动恢复到平衡状态的能力。
零极点对系统的影响
MATLAB各种图形结论1对稳定性影响错误!增加零点不改变系统的稳定性;错误!增加极点改变系统的稳定性,不同的阻尼比下即使增加的是平面左侧的零点系统也有可能不稳定。
2对暂态性能的影响错误!增加的零点离虚轴越近,对系统暂态性影响越大,零点离虚轴越远,对系统的影响越小。
分析表1可以发现,增加零点会对系统的超调量、调节时间、谐振峰值和带宽产生影响,且增加的零点越大,对系统的暂态性能影响越小。
当a增加到100时,系统的各项暂态参数均接近于原系统的参数。
增加的极点越靠近虚轴,其对应系统的带宽越小.同时还可以发现,时域中的超调量和频域中的谐振峰值在数值上亦存在一定的关系。
具体表现为超调量减小时,谐振峰值也随之减小。
错误!增加的极点离虚轴越近,对系统暂态性影响越大,极点离虚轴越远,对系统的影响越小。
①增加零点,会使系统的超调量增大,谐振峰值增大,带宽增加。
②增加极点,会使系统的超调量减小,谐振峰值减小,带宽减小.③增加的零极点离虚轴越近,对系统暂态性影响越大;零极点离虚轴越远,对系统的暂态性影响越小。
3 对稳态性能的影响①当增加的零极点在s的左半平面时,不改变系统的类型,使系统能跟踪的信号类别不变,但跟踪精度会有差别。
②当增加的零点在s的虚轴上时,系统的型别降低,跟踪不同输入信号的能力下降。
③当增加的极点在s的虚轴上时,系统的型别升高,跟踪不同输入信号的能力增强。
1、绘制G1(s)的根轨迹曲线(M2_1.m)%画G1(s)的根轨迹曲线n=[1,0]; %分子d=[1,1,2]; %分母figure1 = figure(’Color’,[1 1 1]);%将图形背景改为白色rlocus(n,d); %画G1(s)根轨迹曲线title('G1(s)的根轨迹’); %标题说明2、绘制G1(s)的奈奎斯特曲线(M2_2.m)%画G1(s)的奈奎斯特曲线figure1 = figure(’Color',[1 1 1]); %将图形背景改为白色for a=1:10 %a取1,2,3……10,时,画出对应的奈奎斯特曲线G=tf([1/a,1],[1,1,1]);nyquist(G);hold onendtitle('G1(s)的奈奎斯特曲线’);%标题说明3、绘制G2(s)的根轨迹曲线(M2_3.m)%画G2(s)的根轨迹曲线n=[1,1,1,0] ; %分子d=[1,1,2] ; %分母figure1 = figure('Color',[1 1 1]);%将图形背景改为白色g2=tf(n,d) %求G2(s)的传递函数rlocus(g2); %画G2(s)根轨迹曲线title(’G2(s)的根轨迹'); %标题说明4、绘制ξ=0.1,0.3,1,1。
闭环系统零、极点位置对时间响应性能指标的影响
闭环系统零、极点位置对时间响应性能指标的影响
稳定性:
如果闭环极点全部位于s左半平⾯。
则系统⼀定稳定;
运动形式:
如果闭环系统⽆零点,且闭环极点均为实数极点,则时间响应⼀定是单调的;如果闭环系统极点均为复数极点,则时间响应⼀般是震荡的。
超调量:
超调量主要取决于闭环复数主导极点的衰减率,并与其它闭环零极点接近坐标原点的程度有关。
调节时间:
调节时间主要取决于最靠近虚轴的闭环复数极点的复数的实部绝对值;如果实数极点距离虚轴最近,并且它没有实数零点,则调节时间主要取决于该实数的模值。
实数零极点的影响:
零点减⼩系统阻尼,使峰值时间提前,超调量增⼤;极点增⼤系统阻尼,使峰值之间迟后,超调量减⼩,它们的作⽤,随着它们本⾝接近坐标原点的程度⽽增强。
偶极⼦及其处理:
远离原点的偶极⼦,其影响可忽略;接近原点的偶极⼦其影响必须考虑
主导极点:
在s平⾯上,最靠近虚轴⽽附近有闭环零点的⼀些闭环极点,对系统的影响最⼤。
结合偶极⼦的处理原则,将⾼阶系统简化为⼆、三个主导极点和⼀两个零点,然后估算系统的单位阶跃响应的性能指标。
开环系统零极点对系统的影响
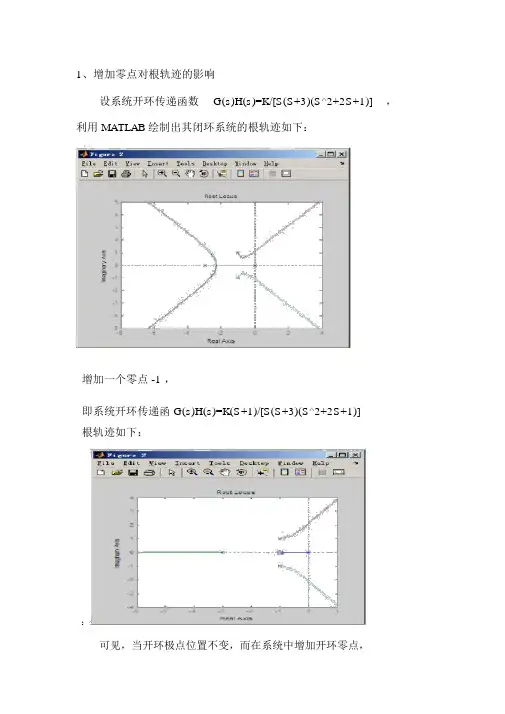
1、增加零点对根轨迹的影响
设系统开环传递函数G(s)H(s)=K/[S(S+3)(S^2+2S+1)],利用 MATLAB绘制出其闭环系统的根轨迹如下:
增加一个零点 -1 ,
即系统开环传递函 G(s)H(s)=K(S+1)/[S(S+3)(S^2+2S+1)]
根轨迹如下:
:
可见,当开环极点位置不变,而在系统中增加开环零点,
可是系统根轨迹向 s左边平面方向弯曲,或者说,将使系统的根轨迹图趋向增加零点的方向形变,而且这种影响随开环零点接近
坐标原点的程度而加强。
因此,在s平面的左半平面适当的位置增加开环零点,可以显著改善系统的稳定性。
2、增加极点对根轨迹的影响
设系统开环传递函数 G(s)H(s)=K/[S(S+1)], 利用 MATLAB 绘制出其闭环系统的根轨迹如下:
增加一个极点 P=-2,
即系统开环传递函 G(s)H(s)=K/[S(S+1) (S+2)] ,利用 MATLAB 绘制出其闭环系统的根轨迹如下:
欢迎下载 2
如图可得出:原来的二阶系统,K 从 0 变到无穷大时,系统总是稳定的。
增加一个开环极点后,当 K 增大到一定程度后,有两条根轨迹跨过虚轴进入S 平面右半部,系统变为不稳定。
当轨迹仍在 S 平面左侧时,随着K 的增大,阻尼角增大,阻尼
比变小,震荡程度加剧,特征根进一步接近虚轴,衰减震荡过
程变得很缓慢。
总而言之,增加开环极点对系统动态性能是不
利的。
欢迎下载 3。
极点对系统性能的影响闭环零

• 全部零点仅影响幅度和相位,对波形无影响; • 若有重根,则时间函数可能具有t,t2,……与 指数相乘的形式,同样满足上述结论
第四章 线性系统的根轨迹法
13
4-4-1 闭环零、极点对系统性能的影响
相距很近的一对闭环零、极点可以相消, 不会影响系统的动态性能
本节内容:
闭环零、极点对系统性能的影响 闭环零、极点分布求动态响应 开环零、极点对根轨迹图的影响
11
4-4-1 闭环零、极点对系统性能的影响
闭环极点的类型确定了系统的动态响应 的类型
闭环实极点指数型动态过程 闭环复极点指数型振荡动态过程
第四章 线性系统的根轨迹法
12
4-4-1 闭环零、极点对系统性能的影响
(k 0,1,, n m 1)
n
m
pi z j
a
i 1
j 1
nm
第四章 线性系统的根轨迹法
7
3 零度根轨迹…
零度根轨迹绘制法则(续)
实轴上某一区域,若其右方开环实数
4 根轨迹在实轴的分布 零极点个数之和为偶数,则该区域必 是根轨迹
根轨迹的分离点 5 与分离角
L条根轨迹分支相遇,分离点坐标满足
j 1
i1
( ji)
第四章 线性系统的根轨迹法
8
3 零度根轨迹…
零度根轨迹绘制法则(续)
7 根轨迹于虚轴的交点 8 根之和
根轨迹与虚轴交点的K*值和 值,
可用劳思判据确定.
n
n
si pi
i 1
i 1
第四章 线性系统的根轨迹法
9
3 零度根轨迹…
极点对系统性能的影响闭环零
• 全部零点仅影响幅度和相位,对波形无影响; • 若有重根,则时间函数可能具有t,t2,……与 指数相乘的形式,同样满足上述结论
第四章 线性系统的根轨迹法
13
4-4-1 闭环零、极点对系统性能的影响
相距很近的一对闭环零、极点可以相消, 不会影响系统的动态性能
-1
-0.1-0.995j
进行等效变换
s 1 Ta s(s 0.2) 1 0
Ta变化时的根轨迹
其等效开环传递函数为
G1 ( s) H1 ( s)
Ta
s(s
s 0.2)
1
有两个开环极点,一个开环零点
第四章 线性系统的根轨迹法
3
2 附加开环零点的作用
j ×
G(
s)
H
(s)
K* s(s2
j 1
பைடு நூலகம்
i1
( ji)
第四章 线性系统的根轨迹法
8
3 零度根轨迹…
零度根轨迹绘制法则(续)
7 根轨迹于虚轴的交点 8 根之和
根轨迹与虚轴交点的K*值和 值,
可用劳思判据确定.
n
n
si pi
i 1
i 1
第四章 线性系统的根轨迹法
9
3 零度根轨迹…
R(s)
例9:
正反馈,K*>0为零度根轨迹
近原点,其模值较大则影响系统增益,从而 影响稳定性。
第四章 线性系统的根轨迹法
25
第四章 线性系统的根轨迹法
21
4-4-2 根据闭环零、极点分布求系统动态性能
系统闭环零、极点分布根轨迹图图 解法求极点上的留数拉氏变换求系统 动态响应
闭环零极点及偶极子对系统性能的影响
闭环零极点及偶极⼦对系统性能的影响闭环零极点及偶极⼦对系统性能的影响1.综述闭环零极点及偶极⼦对系统的性能有很⼤的影响,其中以动态性能最为显著,本⽂将采⽤增加或减少零极点以及⾼阶零极点的分布来研究⾼阶系统的动态性能指标,并借助⼯程软件matlab通过编程来绘制系统的阶跃响应曲线,研究系统的零极点及偶极⼦对系统动态性能的影响。
2.动态性能分析⾼阶系统的闭环传递函数⼀般表⽰为:设系统闭环极点均为单极点,单位阶跃响应的拉⽒变换式为:对于上式求拉⽒反变换得到⾼阶系统的单位阶跃响应为:闭环极点离虚轴越远,表达式中对应的暂态分量衰减越快,在系统的单位阶跃响应达到最⼤值和稳态值时⼏乎衰减完毕,因此对上升时间、超调量影响不⼤;反之,那些离虚轴近的极点,对应分量衰减缓慢,系统的动态性能指标主要取决于这些极点所对应的分量。
从c(t)的表达式还可以看出,各暂态分量的具体值还取决于其模的⼤⼩,有些分量虽然衰减慢,但模值⼩,所以对超调量等影响较⼩,⽽有些分量衰减得稍快些,但模值⼤,所以对超调量等影响仍然很⼤。
因此,系统的零极点的分布对系统的影响如下:①若某极点远离虚轴与其它零、极点,则该极点对应的响应分量较⼩。
②若某极点邻近有⼀个零点,则可忽略该极点引起的暂态分量。
这样的零极点即为偶极⼦。
③若偶极⼦靠近虚轴,则不可忽略该极点引起的暂态分量。
3线性⾼阶系统的动态性能仿真1和Φ2的阶跃响应曲线在matlab 中建⽴M ⽂件,输⼊程序如下:%传递函数Φ1和Φ2的阶跃响应 z1=[-2];p1=[-8,-1+i,-1-i]; num1=8*poly(z1); den1=poly(p1);figure1 = figure('Color',[1 1 1]); step(num1,den1); hold on;z2=[-2];p2=[-1+i,-1-i]; num2=poly(z2); den2=poly(p2); step(num2,den2); xlabel('t'); ylabel('c(s)');title('Φ1和Φ2阶跃响应曲线'); legend('Φ1','Φ2')运⾏后得到如下图1结果。
增加开环零点、极点、偶极子对系统性能的影响
案例三 增加开环零点、极点对系统性能影响以典型二阶系统为例,利用自动控制理论实验箱搭建模拟电路,研究增加开环零点、极点以及偶极子对系统性能的影响。
一、原始二阶系统典型二阶系统的开环传递函数为:)12.0(1.01s +=s s G )(其结构图如图1所示。
-10.1(0.21)s s +图1 二级系统结构图根据上述结构图和传递函数,利用自动控制理论试验箱中的运放、电阻、电容等建立二阶环节的模拟电路。
传递函数对应的二阶系统模拟电路图如图2所示。
UiUo1μF1μF-100K100K200K200K100K100K+++---图2 二阶系统模拟电路图在自动控制理论试验系统中测量得到该系统的阶跃响应曲线如图3所示,记录超调量等动态性能指标。
此时二阶系统阶跃响应的超调量为%46.30%=δ,峰值时间为t p =0.481s ,调节时间为t s =2.71s 。
图3 典型二阶系统阶跃响应曲线二、增加开环零点增加开环零点即增加一个一阶微分环节,其的传递函数为:11.0+=s s G )(一阶微分环节的模拟电路如图4所示。
-+1.0K100K100K1uF图4 一阶微分环节的模拟电路增加以上开环零点后,系统的结构图如图5所示。
0.1s+1-10.1(0.21)s s +图5 增加开环零点后系统结构图根据图4和图5,利用自动控制理论实验箱单搭建增加开环零点后的二阶系统的模拟电路,并测量该系统的阶跃响应曲线,记录是与响应性能指标。
阶跃响应曲线如图6所示。
图6 增加开环零点后系统的阶跃响应曲线此时,系统阶跃响应的超调量为%29.6%=δ,峰值时间为t p =0.424s, 调节时间为t s =1.12s 。
与原系统的是与性能指标相比较,可以明显的看到系统超调量减小,峰值时间减少,系统响应速度加快,相对稳定性得到改善。
由此可以得出结论:增加开环零点可以改善系统的动态性能。
其原因在于微分环节表现出超前特性,增加微分环节会使系统阻尼系数增加,超调提前,稳定裕量增加。
电路中零极点
电路中零极点
在电路分析中,零极点是描述电路频率特性的重要概念。
零点是指系统函数在某个特定频率处的值为零的点,而极点则是系统函数在某个特定频率处的一阶导数为零的点。
在分析电路的频率响应时,零极点可以提供重要的信息,包括系统的稳定性、增益和相位等。
在电路中,零极点的存在会影响系统的频率响应。
具体来说,一个电路系统的传递函数可以表示为一系列的零点和极点的形式。
当输入信号的频率接近零点或极点时,系统的输出信号会受到较大的影响,可能会产生幅度跳跃、相位失真等现象。
因此,通过分析电路中的零极点,可以了解系统在不同频率下的响应特性,从而优化电路设计。
在分析电路中的零极点时,通常需要使用电路分析方法和数学工具。
例如,使用交流等效电路分析方法可以得到系统函数的具体形式,然后根据数学工具求解零极点的位置。
此外,还可以使用计算机仿真软件进行电路的频域分析和参数优化。
综上所述,零极点是描述电路频率特性的重要概念,通过分析零极点的位置和特性,可以深入了解电路在不同频率下的响应特性,优化电路设计,提高系统的性能。