
机器人遥操作技术
概
述
三.国外遥操作技术的发展现状
日本的仿人形机器人遥操作系统
关于多机器人之间的通讯
摘要:通信在多机器人系统中起着非常重要的作用,自从 高效而且相对低代价的无线局域的出现,将其运用于多 机器人的无线通信中已经成为实际的方法.无论如何,在 一个有多个机器人的大系统中,为所有的机器人在同一 时刻交互信息已经变得困难,因为通信的能力是有限的. 在这个情况下,就需要有一个有效的而且高可靠性的通 信网络。这篇论文提出一些无线通信方案和他们的应用。 最后,得出一个结论在这个领域。
自从人们开始研究分布式多机器人群体之间的通 信已经被广泛的研究,为了在一群机器人之间成 功的控制和使其协同,主要依赖于机器人内部的 有效的通信。一些研究人员已经开始研究多机器 人在各种不同的任务中如何执行,而且已经总结 出这种通信在特定的任务中所有的优点。另外, 这些研究人员已经发现,在许多情形下,即使通 信中的少量的信息都是很有用处的。 在这篇论文中,讨论多机器人通信领域中的一些 通信方法和协议。在文章中提到了一些操作是估 计一个通信系统的标准。将各种通信方法分类对 设计多机器人通信系统有用的。
System Design
System scheme
Manipulator
Input Unit
Humanoid Robot
Microphone Keyboard
Control PC
Wireless PC Card
Wireless Route
Joints motion data
Feed back
Image of Scene and location
MAC层主要的功能是提供控制,信道的分配,还 有邻居列表的管理。它也完成能量控制确保能量 的节省。低能量分布MAC设计的主要原则包括避 免撞突,减少协议之间的OVERHEAD,和在空 闲时间能量关闭。研究人员已经开发了一些能量 观测的MAC协议:载波侦听多路复用(CSMA), 频分复用(TDMA)和电气和电子工程师协会的 802.11规则手则。 CSMA/CD(带有冲突检测的载波侦听多路存取) 或CSMA/CA(带有避免冲突的载波侦听多路存 取)是一种广泛被应用在多机器人通信系统中的 协议。它对在网络中的数
被多种复杂的机器人协作系统中使用的技术是外在的通 信。Easton和Martinoli提出了三种通信方案,两个是 基于内部方式的通信(机械的互相作用和视觉)还有一 种是基于外部的通信模式(红外信号)。它们模拟了三 种通信方案表明了外在的通信要优于内部的通信方案。 不幸的是,当于移动代理密度的增加,通信带宽变得越 来越拥挤,需要小心的设计协议。事实上,内部的通信 协议提供了一些直接的优点优于外部的通信.,由于外 部通信需要一事实上的信道宽度和基站。Pagello al和 Pereiraet al.表明了尽管组织一个机器人队伍,当部内 部方案可用时,外部通信并不是关键。另一个例是由 StiwellTt和Bishop[19],使用内部通信可以减少外部 通信所用的数量
在多机器人互相协作的系统中,通信在它 们之间起着非常关键的重。每一个机器人 能需要互相交换自己从传感器收集到的信 息和其它机器人协商自身的任务时间。, 这些机器人的通信是随机的通过机器人的 无线通讯而被执行。
C.能量最优化协议 选择一个合适的通讯协议对于多机器之间协作也是十分 重要的。通常来说,在多机器人系统中所用的通信协议, 遵循OSI(开放式系统互联参考模型)和TCP/IP(传输 控制协议/网际协议)参考模型,包括IEEE802.11, TCP/IP或UDP/IP,HTTP,CSMA/CD(载波侦听多 址接入/碰撞检测协议)或CSMA/CA(载波监听多路访 问/冲突防止),TDMA,TOKEN RING或TOKEN BUS。他们之间的关系在表一中。由于大多数的机器是 主要用的是电池的能量,因此使它们所耗能量最小化有 着重要的意义。下面,我们讨论在MAC(介质访问控制) 层,网络层和传输层的协议。
据传输有着重要的影响,特别是当网络系统为忙时。在 CSMA/CD(带有冲突检测的载波侦听多路存取),当一 个节点想发磅数据时,它必须首先访问传输媒体和感知 信道是否空闲。如果信道正在忙的话,这个节点就等待 和经过一个随机的时间再次检查信道的状态。如果信道 是空闲的,那么节点开始传输它的数据。图2描述了 CSMA/CD(带有冲突检测的载波侦听多路存取)管理数 据流避免和检测冲突。 TDMA(频分复用)协议已经被提议来减少能量在传感 器网络中。为了减少任务周期,这些协议可以为反应时 间处理空闲时间的能量消耗。无论如何,冲突 。
机器人本体控制 计算机
反馈信息
(1)指令控制:步行 表演等 (2)手臂的作业控制 (3)头部的运动控制
Built in robot
Wireless Lan
Communications CPU
Motion command
Memory Link
Control CPU
Sensor Data
Built in robot Sketch map of the remote cockpit
IEEE802.11标准是一种被广泛应用的无线网络 标准,它构成了OSI开放式系统互联参考模型的 第二层的低的部分,和第一层物理层。它指定了 两仲裁方案,被应用于两种可选的周期。一个方 案是基于CSMA和允许冲突发生在媒介的,别一 个仲裁方案是排除在媒介中的冲突。当无线数据 传输在一个低的速率上,结论依就存在。 能量的保存应该被认为不只是在MAC,网络层和 传输层,而且也在应用层。未来的工作需要在多 层网络中有综合能量保存的想法。
1.介 绍
商业机器是首次被PLANNET公司1959 年介绍的,它们是可以编程的机器,通过 小的开关和凸轮和做一些简单的拿和放的 工作。在70年代早期,商业的机器人的基 于数字计算机的控制器已经实现,在80年 代,机器人中已经引入了大量的多计算机 的结构。在80年代后期,当很多研究人员 开始在多运动机器人系统中研究时,分布 式的机器开始出现了它的雏形。
在早期的机器人无线通信当中,红外技术被广 泛的应用,由于它的低廉的成本,但是由于红 外系统低的传输率和质量。因此,(无线电频 率RF)和(展布频谱技术)在设计多机器人通 信系统中多为首选。机器人可以和其它机器人 之间通信通过(无线电频率RF)点对点的连接 或者是广播机制。展布频谱模型技术被广泛的 应用于ISM,这个是在多个国家被许可的
In the early robot wireless communications, infrared technology was applied in a large scale [8],[9] because of its low cost. But infrared systems have poor communication rate and quality. Therefore, radio frequency (RF) and spread spectrum technologies are more preferred in the design of multirobot communication. Robots can communicate with others by RF point-to-point link or broadcasting mechanism [10]. The spread spectrum modulation technologies are extensively applied at the Industrial Scientific Medical (ISM) band (2.4GHz), which is license-free in many countries [11]. Multirobot wireless networks provide the networking infrastructure to support the quality of service (QoS) needs (bandwidth, latency and reliability) of robot communications. They must support: quick reconfiguration (802.11, token ring), mobility management (mobile IP, AODV), service levelagreement (SLA) management, and QoS (mobile Internet Protocol). Figure 1 gives the layered model (OSI based model and TCP/IP based model) of multirobot wireless networking.
B.无线网络和分层模型 自从高效的低代价的无线局域网络技术的出现,将其应 用于控制多机器人上已经很普遍了。 有三种传输技术:红外线,窄带微波,和展布频谱技术, 每一种技术都有其自身的优点和缺点。红外线局域网通 过红外线来传输数据。主要的缺点是很容易被阻隔,因 为光波是不能够通过固体的。窄带微波的主要缺点是所 用的频带需要有通信委员会许可。展布频谱技术是一种 被广范应用的技术。有三种主要的方法来发送一个信号 光谱:(跳频技术FHSS),通过快速的开关运送都的 频率。直接序列展频技术(DSSS)通过伪随机二元序 列来达到同样的效果,还有一种混合式的展频技术。
机器人遥操作技术
介绍一下机器人遥操作的产生背景 实验室遥操作的发展现状 国外遥操作的基本情况 翻译一篇关于多机器人之间通信的论文,摘 自IEEEROBIO2004
一.机器人遥操作系统产生的背景
机器人遥操作产生的背景:机器人遥操作是指操 作人员监视和控制远方机器人完成各种作业, 从而使机器人能够代替人类在一些无法触及的、 甚至一些危及人类健康或生命安全的环境下完 成各种任务
基于VR的机器人遥操作系统及其遥操作方法与相关技术
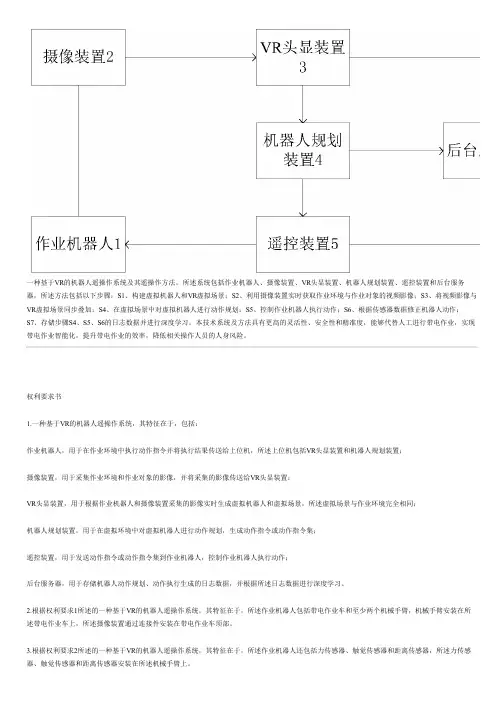
一种基于VR的机器人遥操作系统及其遥操作方法,所述系统包括作业机器人、摄像装置、VR头显装置、机器人规划装置、遥控装置和后台服务器,所述方法包括以下步骤:S1、构建虚拟机器人和VR虚拟场景;S2、利用摄像装置实时获取作业环境与作业对象的视频影像;S3、将视频影像与VR虚拟场景同步叠加;S4、在虚拟场景中对虚拟机器人进行动作规划;S5、控制作业机器人执行动作;S6、根据传感器数据修正机器人动作;S7、存储步骤S4、S5、S6的日志数据并进行深度学习。
本技术系统及方法具有更高的灵活性、安全性和精准度,能够代替人工进行带电作业,实现带电作业智能化,提升带电作业的效率,降低相关操作人员的人身风险。
权利要求书1.一种基于VR的机器人遥操作系统,其特征在于,包括:作业机器人,用于在作业环境中执行动作指令并将执行结果传送给上位机,所述上位机包括VR头显装置和机器人规划装置;摄像装置,用于采集作业环境和作业对象的影像,并将采集的影像传送给VR头显装置;VR头显装置,用于根据作业机器人和摄像装置采集的影像实时生成虚拟机器人和虚拟场景,所述虚拟场景与作业环境完全相同;机器人规划装置,用于在虚拟环境中对虚拟机器人进行动作规划,生成动作指令或动作指令集;遥控装置,用于发送动作指令或动作指令集到作业机器人,控制作业机器人执行动作;后台服务器,用于存储机器人动作规划、动作执行生成的日志数据,并根据所述日志数据进行深度学习。
2.根据权利要求1所述的一种基于VR的机器人遥操作系统,其特征在于,所述作业机器人包括带电作业车和至少两个机械手臂,机械手臂安装在所述带电作业车上,所述摄像装置通过连接件安装在带电作业车顶部。
3.根据权利要求2所述的一种基于VR的机器人遥操作系统,其特征在于,所述作业机器人还包括力传感器、触觉传感器和距离传感器,所述力传感器、触觉传感器和距离传感器安装在所述机械手臂上。
4.根据权利要求1所述的一种基于VR的机器人遥操作系统,其特征在于,所述摄像装置选用双目摄像头。
移动操作机器人及其共享控制力反馈遥操作研究(可编辑)

移动操作机器人及其共享控制力反馈遥操作研究博士学位论文移动操作机器人及其共享控制的力反馈遥操作研究RESEARCH ON MOBILE MANIPULATOR AND ITSFORCE FEEDBACK TELEOPERATION BASED ONSHARED CONTROL MODE于振中哈尔滨工业大学2010年 11月国内图书分类号:TP242.2学校代码:10213国际图书分类号:681.5 密级:公开工学博士学位论文移动操作机器人及其共享控制的力反馈遥操作研究博士研究生 :于振中导师 :蔡鹤皋院士副导师 :赵杰教授申请学位 :工学博士学科 :机械电子工程所在单位 :机电工程学院答辩日期 : 2010 年 11 月授予学位单位 :哈尔滨工业大学Classified Index: TP242.2U.D.C: 681.5Dissertation for the Doctoral Degree in EngineeringRESEARCH ON MOBILE MANIPULATOR AND ITSFORCE FEEDBACK TELEOPERATION BASED ONSHARED CONTROL MODEYu ZhenzhongCandidate:Supervisor: Academician Cai HegaoVice-Supervisor: Prof. Zhao Jie Academic Degree Applied for: Doctor of EngineeringSpeciality: Mechantronics EngineeringUnit: School of Mechatronics EngineeringDate of Defense: Nov, 2010University: Harbin Institute of Technology摘要摘要移动操作机器人相比于固定操作机器人具有更大的操作空间和更强的操作灵活性,成为机器人领域研究的热点方向之一。
遥操作机器人

遥操作机器人引言遥操作机器人是一种具有遥控功能的机器人系统。
它允许人们通过遥控器、计算机或移动设备控制机器人的运动和执行任务。
这种机器人系统广泛应用于各种领域,如工业、医疗、教育和娱乐等。
本文将介绍遥操作机器人的工作原理、应用领域以及未来发展趋势。
工作原理遥操作机器人的工作原理可以简单分为三个主要步骤:传感器感知、信号传输和操作执行。
首先,机器人通过内置的传感器系统感知周围环境。
这些传感器可以包括摄像头、触摸传感器、声音传感器和距离传感器等。
通过这些传感器,机器人可以获取周围环境的图像、声音和其他感知信息。
其次,感知到的信息通过无线信号传输到遥控设备,如遥控器、计算机或移动设备。
这些设备通常与机器人通过无线网络或蓝牙进行通信。
通过这种信号传输,人们可以实时接收到机器人感知到的信息。
最后,遥操作设备通过软件或硬件界面向机器人发送指令,控制机器人的运动和执行任务。
这些指令可以包括前进、后退、左转、右转等基本运动命令,以及抓取、放置、扫地等复杂任务命令。
应用领域遥操作机器人在各个领域都有广泛的应用。
工业领域在工业领域,遥操作机器人被广泛应用于危险环境和高风险作业。
例如,在石油和天然气行业,遥操作机器人可以在油井或管道中进行检查和维修工作,减少了工人的安全风险。
此外,遥操作机器人还可以应用于汽车制造、飞机维修和核能工业等领域,提高生产效率和减少人力成本。
医疗领域在医疗领域,遥操作机器人可以被用于手术操作。
通过遥控设备,医生可以在远程控制下操作机器人进行手术。
这种遥操作手术系统可以实现高精度、微创和稳定的手术操作,减少了患者的创伤和恢复时间。
教育领域在教育领域,遥操作机器人可以用于远程教育和实验。
学生可以通过遥控设备与机器人进行互动,学习机器人技术和编程知识。
此外,遥操作机器人还可以帮助教师进行远程实验和演示,扩展教育资源和提高教学效果。
娱乐领域在娱乐领域,遥操作机器人被广泛应用于无人机和机器人比赛。
通过遥控设备,参与者可以操作机器人进行竞技和娱乐活动。
空间机器人地面遥操作的关键技术研究
三、地面移动机器人遥操作系统 的关键技术
1、无线通信技术:无线通信技术是实现远程操作的关键。例如,蓝牙、WiFi和4G/5G等技术,都可以用于传输控制指令和实时视频数据。
2、遥控技术:遥控技术是实现远程操作的基础。除了传统的遥控器外,现在 越来越多的系统开始使用智能手机或其他智能设备作为遥控器,提供更直观和 便捷的操作体验。
4、通信技术
通信技术是实现空间机器人地面遥操作的关键之一。在空间任务中,地面控制 中心需要通过通信技术将遥控指令传输给空间机器人,同时需要将空间机器人 的状态信息和环境感知数据传输回地面控制中心。因此,通信技术需要具备高 速、高可靠性、低延迟等特点,以满足实时性要求。目前,常用的通信技术包 括卫星通信、微波通信、激光通信等,其中卫星通信是最常用的通信方式之一。
四、未来发展趋势
随着技术的不断发展,地面移动机器人的遥操作系统也将不断进步。未来,我 们可以预见到以下几个发展趋势:
1、无线通信技术的进一步发展:未来的遥操作系统将更加依赖于高速、低延 迟的无线通信技术,如6G等。
2、人机交互的改进:通过增强现实、虚拟现实等技术,将使得操作者与机器 人的交互更加直观和自然。
参考内容
随着空间科技的快速发展,空间机器人已经成为了太空探索的重要工具。然而, 由于空间环境的复杂性和危险性,遥操作技术成为了空间机器人应用的关键技 术之一。本次演示将基于虚拟现实与局部自主的空间机器人遥操作技术进行研 究,旨在提高空间机器人的自主性和操作性,为太空探索提供更高效、更安全 的支持。
空间机器人地面遥操作的关键技术研究
01 引言
03 研究现状 05 结论
目录
02 关键技术 04 应用前景 06 参考内容
引言
随着空间科技的不断发展,空间机器人已经成为了探索和开发太空的重要工具。 空间机器人地面遥操作技术作为一种关键支撑技术,可以实现地面控制人员对 空间机器人的远程操控,提高空间任务的完成效率和精度,降低空间任务的危 险性。本次演示将介绍空间机器人地面遥操作的关键技术,包括遥控技术、传 感器技术、计算机技术和通信技术,并分析当前研究现状和未来发展趋势,同 时探讨空间机器人地面遥操作技术的应用前景。
机器人遥操作系统的设计与实现

机器人遥操作系统的设计与实现一、概述机器人遥操作系统是指通过计算机网络远程控制机器人运动并进行操作的系统。
本文将阐述机器人遥操作系统的设计与实现,包括硬件框架、软件平台以及网络通讯等方面。
二、硬件框架设计机器人遥操作系统的硬件框架是系统实现的基础,其设计应考虑到机器人的运动机构、传感器的布局以及数据传输。
一般而言,机器人遥操作系统的硬件框架需要包含以下几个部分:1. 机器人动力控制模块机器人控制模块是机器人运动的核心控制单元,包括电机、驱动电路、控制器等,负责控制机器人的运动、停止、转向等操作。
2. 机器人传感器模块机器人传感器模块是机器人的见、听、触感官,包括计量传感器、触摸传感器、影像传感器等,用于采集机器人周围环境的信息,为机器人提供能力支持。
3. 机器人数据传输模块机器人数据传输模块负责将机器人传感器模块采集到的信息传递给机器人控制中心,一般包括WiFi、蓝牙等传输手段,为机器人远程控制提供技术支持。
三、软件平台设计机器人遥操作系统的软件平台设计为机器人控制提供了支持。
软件平台缺乏稳定、高效的控制算法和控制程序,控制系统就无法得到有效控制,因此软件平台的设计十分重要。
机器人遥操作系统软件平台设计一般包括以下几个部分:1. 控制算法设计机器人遥控系统的控制算法设计是关键,它主要包括机器人运动规划、运动控制和定位等方面。
控制算法的设计必须充分考虑到机器人行走稳定性、精度,同时具有良好的响应速度和柔性控制特性。
2. 控制程序设计控制程序设计的核心是机器人操作界面,一般需考虑到交互性、实时性、安全性等方面。
此外,控制程序还应包括故障判断和系统保护等控制功能。
3. 控制参数优化机器人遥操作系统的控制参数需要根据不同的任务进行优化,通常通过模拟机器人运动模型和实际测试等方式确定每个参数的最优值。
四、网络通讯设计机器人遥操作系统的网络通讯设计是实现遥控的必要条件,网络通讯设计一般包括远程命令控制和视频传输等方面。
机器人遥操作技术
机器人遥操作技术在当今科技飞速发展的时代,机器人遥操作技术正逐渐成为一个备受关注的领域。
它不仅为我们的生活带来了诸多便利,还在工业、医疗、太空探索等众多领域发挥着重要作用。
简单来说,机器人遥操作技术就是指操作人员在远处对机器人进行控制和操作,使其完成特定的任务。
想象一下,在危险的环境中,如核辐射区域或深海,人类无法直接进入,但通过遥操作技术,我们可以指挥机器人去进行探测、维修等工作。
又或者在医疗领域,医生可以在千里之外操控机器人为患者进行手术,大大提高了医疗资源的可及性。
机器人遥操作技术的实现离不开几个关键的部分。
首先是通信系统,它要确保操作人员发出的指令能够快速、准确地传递给机器人,同时机器人所感知到的信息也能及时回传给操作人员。
这就好比我们打电话,信号要清晰、稳定,不能有卡顿或延迟,否则就会影响交流效果。
为了达到这一要求,科学家们不断探索和改进通信技术,从早期的有线通信到如今的无线通信,从低速传输到高速传输,每一次进步都为机器人遥操作技术的发展提供了有力支持。
其次是传感器系统。
机器人需要通过各种传感器来感知周围的环境,比如视觉传感器(摄像头)、触觉传感器、力传感器等等。
这些传感器就像机器人的“眼睛”和“皮肤”,能够让机器人获取到关于周围环境的详细信息,然后将这些信息传递给操作人员。
操作人员根据这些信息做出判断和决策,再向机器人发送相应的指令。
然后是控制系统。
这是整个遥操作技术的核心部分,它负责将操作人员的指令转化为机器人能够理解和执行的动作。
控制系统要具备高精度、高稳定性和高可靠性,以确保机器人能够准确地执行任务。
同时,它还要能够处理各种复杂的情况,比如机器人遇到障碍物时的自动避让、在不稳定环境中的平衡控制等等。
在实际应用中,机器人遥操作技术面临着许多挑战。
其中之一就是时延问题。
由于信号传输需要时间,操作人员发出的指令到达机器人时可能会有一定的延迟,而机器人反馈的信息回到操作人员这里也会有延迟。
机器人的遥操作技术研究
机器人的遥操作技术研究一、引言机器人作为一种能够拟人化行为的智能机器人,目前已被广泛应用于许多领域,如工业生产、医疗保健等。
遥操作技术作为机器人技术中重要的内容,对机器人的控制、运作等方面起到关键作用。
本文主要研究机器人的遥操作技术,介绍机器人的遥控操作、传感器技术、控制算法等方面的研究进展。
二、机器人的遥控操作技术机器人的遥控操作技术作为机器人控制领域的重要分支,其目的是通过遥控器、计算机等设备实现对机器人的远程控制,使机器人能够在远程环境下完成人类所需的各种操作,如工业机器人的物料搬运、病房机器人的患者护理等。
机器人的遥控操作技术已经取得了很大的进步,在机器人的控制精度、运作速度等方面都有了很大的提高。
1. 遥控器技术遥控器技术是机器人遥操作技术中最常见的一种技术。
遥控器通过无线通信协议,将指令传输到机器人中,指导机器人完成各种操作。
目前市场上的遥控器种类很多,每种遥控器都有其独特的特点和优势。
如有些遥控器在传输距离上强于其他遥控器,有些遥控器具有更好的控制精度,而有些则具有更多的操作按键。
2. 计算机远程遥控技术计算机远程遥控技术是基于网络技术的一种遥控技术。
用户可以通过计算机软件来控制机器人在任意距离下工作,这种方法可以有效地扩展机器人的使用场景。
计算机远程遥控技术需要具有较高的实时性和灵敏度,以及快速的反应速度。
目前,通过云技术实现遥控操作已成为一种新的趋势。
用户可以通过云端互联网服务器、移动终端或计算机端进行机器人远程控制,降低了传输延迟,大幅提升了机器人的控制效率和操作便利性。
三、机器人的传感器技术机器人的传感器技术是指机器人通过传感器采集其所处环境信息,以定位自身位置、感知周围的场景等,从而对机器人进行控制和操作的技术。
机器人传感器技术发展迅速,已经广泛应用于机器人导航、环境控制、物体识别等方面。
1. 视觉传感器技术视觉传感器技术是一种基于计算机视觉的传感器技术,通过对图像进行处理,识别出图像中的特征物体。
机器人遥操作控制系统设计与实现
机器人遥操作控制系统设计与实现随着现代科技的不断发展,越来越多的机器人开始出现在人们的生活中,为生产、服务和科学研究等领域带来了巨大的便利和效益。
但机器人技术的发展必须与遥操作控制系统相结合,才能实现机器人的智能化和自主化控制。
本文将介绍机器人遥操作控制系统设计与实现的相关内容。
一、机器人遥操作概述机器人遥操作是一种通过远程设备或网络对机器人进行控制,对不适合人类直接操作的场景进行介入的技术手段。
它可以应用于各种环境和场景中,如制造业、医疗、军事、勘探和维护等领域。
遥操作系统一般由操作器、控制器和机器人控制软件组成。
同时,通过传感器和摄像头等设备,还可以实时获取机器人所处环境的信息。
这使得用户能够对机器人进行更灵活、更精细的控制,在避免人工操作风险的同时,提高生产效益和作业质量。
二、遥操作控制系统的系统架构遥操作控制系统分为两个主要的部分,即人机交互界面和机器人控制。
人机交互界面通常是由操作器、显示器和摄像头组成,并通过控制器和机器人控制软件,将用户的指令转化为控制机器人的指令。
遥操作系统的系统架构中,机器人控制部分包括了机器人本身、控制器以及控制算法。
其中,控制器负责机器人的动力、通讯和感知等任务,而控制算法则负责的是控制机器人各种动作和运动的规划和执行。
同时,传感器也是遥操作控制系统中不可或缺的部分。
机器人通过传感器获取周围环境的信息,以便识别和感知,这项技术也被称为“遥感技术”。
三、机器人遥操作控制系统的基本设计流程机器人遥操作控制系统的设计流程包括以下步骤:1.需求分析:根据机器人的功能和控制需求,确定遥操作控制系统的功能和技术指标。
同时,需求分析阶段还需要考虑安全性、可靠性和维护性等方面。
2.硬件设计:包括遥操作器、控制器和机器人本身等硬件设备的设计和制造。
3.软件设计:设计并开发控制机器人的软件,需要考虑到机器人的运动控制、传感器数据处理和通信等方面。
4.系统集成:将硬件和软件进行集成测试,测试各个部分之间的协同工作,并优化设计方案和控制算法。
机器人遥操作技术
机器人遥操作技术在当今科技飞速发展的时代,机器人遥操作技术正逐渐成为一项引人瞩目的前沿领域。
它不仅为我们的生活带来了诸多便利,还在工业、医疗、航天等众多领域发挥着至关重要的作用。
简单来说,机器人遥操作技术就是让操作人员在远处对机器人进行控制和指挥,使其完成各种任务。
想象一下,你可以坐在舒适的办公室里,通过一系列的设备和通信手段,精准地操控千里之外的机器人进行危险的救援工作,或者在复杂的工业生产线上进行精细的操作,这就是机器人遥操作技术的魅力所在。
要实现机器人遥操作,首先需要有可靠的通信链路。
这就好比是机器人与操作人员之间的“桥梁”,负责将操作人员的指令快速、准确地传输给机器人,同时将机器人的状态和感知信息反馈给操作人员。
在过去,由于通信技术的限制,遥操作往往存在较大的延迟和数据丢失,这严重影响了操作的精度和效率。
但随着 5G 等高速通信技术的发展,通信的实时性和稳定性得到了极大的提升,为机器人遥操作技术的发展奠定了坚实的基础。
在遥操作过程中,操作人员如何获取机器人的状态信息也是一个关键问题。
传感器技术在这里发挥了重要作用。
机器人身上配备了各种各样的传感器,如视觉传感器、力传感器、位置传感器等,它们能够实时感知周围环境和自身的状态,并将这些信息转化为电信号传输给操作人员。
操作人员通过这些信息,就能够像身临其境一样了解机器人所处的环境和工作情况,从而做出更加准确的决策和操作指令。
为了让操作人员能够更加直观、自然地对机器人进行控制,人机交互设备也在不断创新和发展。
传统的键盘、鼠标等设备已经无法满足复杂的遥操作需求,取而代之的是更加先进的手柄、数据手套、动作捕捉设备等。
这些设备能够更加精准地捕捉操作人员的动作和意图,并将其转化为机器人的控制指令。
例如,操作人员戴上数据手套,通过手指的弯曲和伸展,就可以控制机器人的机械手进行精细的抓取动作。
然而,机器人遥操作技术并非一帆风顺,它面临着许多挑战。
其中之一就是操作的准确性和稳定性。
时延双边遥操作机器人系统控制方法
通信链路带宽有限,需要设计 高效的数据压缩和传输策略。
03
控制方法研究与实现
时延补偿算法
基于预测的时延补偿
通过预测机器人未来的状态,提前发 送控制指令,减少时延对操作的影响 。
自适应时延补偿
根据网络状况实时调整控制指令的发 送频率和参数,以适应不同时延情况 。
双边协人在远程医疗、深海探测、太空任务等更 多领域的应用可能性。
THANK YOU
未来研究方向与目标
时延优化 多机器人协同
智能化升级 应用场景拓展
进一步研究如何降低双边遥操作系统中的时延,提高系统的实 时性和响应速度。
将所提出控制方法应用于多机器人协同遥操作系统,实现更复 杂、高效的任务执行。
引入人工智能和机器学习技术,提升双边遥操作机器人的自主 性和智能化水平,降低对人工操作的依赖。
02 03
工作原理
操作者通过主端机器人发出控制指令,指令经通信网络传输至从端机器 人,从端机器人根据指令完成相应任务,并将任务执行情况经通信网络 反馈至主端机器人和操作者。
时延问题
由于通信网络的传输时延,操作者从从端机器人接收到的反馈信息存在 延迟,影响遥操作的控制精度和稳定性。
研究背景与意义
遥操作机器人的应用
创新点与贡献
新型时延估计算法
提出了一种新型的时延估计算法,可实时、 准确地估计双边遥操作系统中的时延。
自适应控制策略
设计了一种自适应控制策略,可根据时延估计结果 自动调整控制参数,确保系统的稳定性和性能。
多样化实验验证
通过设计多种实验场景和任务,对所提出控 制方法进行了全面、深入的验证,展示了其 在不同应用场景下的潜力。
02
时延双边遥操作机器 人系统基本原理