
基于最大类间方差准则的变化区域提取
第35卷第12期 光电工程V ol.35, No.12 2008年12月Opto-Electronic Engineering Dec, 2008文章编号:1003-501X(2008)12-0063-04基于最大类间方差准则的变化区域提取孟瑜1, 2,赵忠明1,柳星春3,汤泉1, 2( 1. 中国科学院遥感应用研究所,北京 100101;2. 中国科学院研究生院,北京 100039;3. 国家遥感中心航空遥感一部,北京 100076 )摘要:针对不同时相遥感影像变化检测研究中变化区域的自动提取问题,本文提出一种基于类间最大方差准则,利用C均值算法自动确定变化阈值的方法。
该方法中将变化区域提取问题转化为两类之间的分类问题,利用C均值算法进行迭代处理,当两类之间方差最大时即为最佳变化阈值T。
实验结果表明,该方法可准确快速地确定图像变化检测的最佳阈值,实现变化区域提取的自动化。
关键词:变化阈值;最大类间方差;C均值;自动提取中图分类号:TP751 文献标志码:AAutomatic Extraction of Changed Region Based onMaximal Variance Between-classMENG Yu1, 2,ZHAO Zhong-ming1,LIU Xing-chun3,TANG Quan1, 2( 1. Institute of Remote Sensing Application, Chinese Academy of Science, Beijing 100101, China;2. Graduate University of Chinese Academy of Sciences, Beijing 100039, China;3. First Aerial Remote Sensing Department, National Remote Sensing Center, Beijing 100076, China )Abstract: Extracting changed areas from different images was an important problem in the field of remote sensing image change detection. To solve this problem, a method based on maximal variance between-class criteria and C-means algorithm was proposed. Changed area extraction was converted into a typical problem of two-category classification and could be solved by employing threshold strategy. The C-means algorithm is used to classify an image into two classes and obtained its best threshold when the variance between-class is maximal. The experimental results show that the method can automatically determine the best image change detection threshold and extract the changed areas quickly and accurately.Key words: change threshold; maximal variance between-class; C-means algorithm; automatic extraction1 引 言随着社会与技术的发展,人类的各种活动每天都在改变着地表景观及其利用形式,人口的快速增长及城市化的发展,加速了这种变化的速度。
因此,快速而有效地检测这些变化信息,分析变化的特点和原因及其影响结果,对于实现我国的可持续发展具有十分重要的意义。
近几十年来,随着航天技术、传感器技术、计算机技术及其相关科学的迅猛发展,遥感技术得到了飞速进步。
作为一门正在兴起、并有着广泛应用前景的学科,遥感技术具有空间上的连续性和时间上的序列性,可以提供进行地物感知和监测的多时相图像数据。
利用多时相遥感图像获取地物变化信息的过程称之为变化检测,在变化检测中阈值的选择起着关键作收稿日期:2008-06-19;收到修改稿日期:2008-09-03作者简介:孟瑜(1981-),女(汉族),宁夏银川人,博士研究生,主要研究工作是遥感图像处理。
E-mail:mengyu_irsa@光电工程 第35卷第12期 64 用,一般预知的选择方法都是根据人工经验给定。
阈值的自动确定一直是变化检测的重点和难点。
随着变化检测的发展,图像分割中阈值的自动选择方法逐渐的应用到了变化检测中。
本研究将以最大类间方差为聚类准则,利用C 均值聚类法进行迭代处理,确定图像变化检测的最佳阈值,实现变化区域提取的自动化。
2 变化区域提取的原理按照遥感影像变化检测的基本目标,需要解决从差异影像中将发生了变化的区域提取出来的问题,我们将这个问题称之为变化区域的提取。
具体来说,变化区域的提取就是要将差异影像中的像元分为两类——变化像元(ωc )类和未变化像元(ωu )类,判断每个像元属于哪一类并标上响应的类别标记,从而生成一幅将变化区域跟未变化区域区分开来的变化检测结果图。
因此,变化区域提取实际上可以理解为典型的两类识别问题,从而可以采用影像分类或影像分割中的方法加以解决。
其中阈值法是最常用的一种方法。
这种方法的基本出发点是假定差异影像中未发生变化的区域像元值接近于0,而发生了变化的区域的像元值远离0,通过选取合适的阈值,可以将这两类像元区分开来,称这样的阈值为变化阈值。
变化阈值法所需的阈值个数为1或2,这取决于差异影像的类别,如果差异影像中的像元值只有正值,则只需1个阈值即可,如图1(a)所示;反之若差异影像中的变化像元值有正有负,则需要正负各一个阈值才能区分变化和未变化两类像元,如图1(b)所示。
Singh 指出变化阈值是由研究人员根据经验主观确定的或用统计方法推断得到的[3]。
一种经典的变化阈值确定方案是将变化阈值T 设定在距像元值的均值一定距离处,这一距离大小取为像元值分布标准偏差σ的倍数,即σa X T ±=,通常这一倍数a 由一个反复试错过程给出,在这种情况下,分析人员的主观因素在倍数a 的选取中起着主导作用,因而容易导致变化检测结果的可靠性较低。
同时,这样的试错过程需要反复进行多次而且难以实现自动化处理,需要花费不菲的工作时间,从而会降低变化检测的效率。
为了解决经验方法可靠性和效率不高的问题,一些学者提出了采用监督法来确定变化阈值。
从理论上来说,不同的变化类型所对应的最优变化阈值应该是不同的,采用监督方法可以对每种变化类型确定各自不同的变化阈值。
但实际上,在很多情况下,研究者受数据条件的限制,无法预先获得足够数量的各种变化类别的典型训练样本数据,因此只能采用非监督方法,根据差异影像自身的特点,确定全局统一的变化阈值来确定提取变化区域。
3 基于最大类间方差准则的变化区域提取算法介绍3.1 定义聚类准则函数由于变化区域提取实际上可以理解为典型的两类识别问题,即将其差异影像划分为变化类和未变化类。
因此,我们希望聚类结果使类间距离越大越好。
为此需构造能反映出类间距离的准则函数[4]。
假定灰度级直方图为连续的概率密度函数p (x ),变化区和未变化区的类间方差定义为[5]2o 2c c 2u u 2c u c 2o u u 2)()()(m m p m p m m p m m p T −−=−+−=σ (1)式中:∫=T x s p p 0u d )(,∫∞=T x x p p d )(c ,∫∞=T x x xp p m d )()/1(c c ,c c u u 0o d )(m p m p x x xp m +==∫∞,(a) 单阈值 (b) 双阈值(a) Single threshold (b) Dual-threshold图1 变化阈值个数与差异影像类别之间的关系Fig.1 Relationship between the number of threshold and the type of difference imageXh (x2008年12月 孟 瑜 等:基于最大类间方差准则的变化区域提取 65∫=Tx x xp p m 0u u d )()/1(。
使)(2T σ最大,得2/)(c u m m T +=,此时T 为区分变化区与未变化区的最佳阈值。
3.2 求解最佳阈值本研究中求解T 的过程采用C 均值法实现。
算法基本步骤如下:1) 选择2个模式特征矢量作为初始的变化类和未变化类聚类中心:)0(c z ,)0(u z 。
2) 将待分类的模式特征矢量集}{i x 中的模式逐个按最小距离原则分划给2类中的某一类,即:如果 ][min )(k ij jk ij d d =,N i ...,,2,1= (2) 则判 )1(+∈k j i x ω式中)(k ij d 表示i x 和)(k j ω的中心)(k j z 的距离,上角标表示迭代次数。
于是产生新的聚类)1(+k j ω)c u,(=j 。
3) 计算重新分类后的各类心c u,1)1()1(1==∑+∈++j x n z k j i x i k j k j ,ω (3)式中)1(+k j n 为)1(+k j ω类中所含模式的个数。
4) 如果)()1(k j k j z z =+)c u,(=j ,则结束;否则,1+=k k ,转至2)。
3.3 算法收敛性分析我们以欧式距离为例,简单的分析该算法的收敛性。
在上述算法中,虽然没有直接运用准则函数)(2T σ进行分类,但根据式(2)进行模式分划可使)(2T σ趋于变大。
设某样本i x 从聚类u ω移至c ω中,u ω移出i x 后的集合为u ~ω,c ω移入i x 后的集合为c ~ω。
设ωu 和ωc 所含样本数分别为n u 和n c ,聚类u ω、u ~ω、c ω和c~ω的均值分别为u m 、u ~m 、c m 和c ~m 。
显然有 )(11~u u uu m x n m m i −−−= (4) )(11~c c c c m x n m m i −+−= (5) 则这两个新的聚类的类间方差)~(2T σ与原来的两个聚类的类间方差)(2T σ的关系是 εσσ=−)()~(22T T (6) 因此,只需证明0<ε。
基于最大类间方差与形态学的淋巴结图像分割

( S u n Ya t - s e n Un i v e r s i t y Ca n c e r C e n t e r , Gu a n g z h o u 5 1 0 0 8 0 , C h i n a )
Ab s t r a c t L y mp h n o d e s a r e a n i mp o r t a n t o r g a n o f t h e h u ma n b o d y i mmu n e r e s p o n s e . Th e p a t h o l o g i c a l c h ng a e s o f
述算 法对与周 围组织有粘连但 目标与背景的灰 度级相 差较 大的淋 巴结图像 的分割效果较好 。 关键词 最大类 间方差 , 数 学形 态学, 淋巴结图像 分割, 增强处理 中图法分类号 T P 3 9 1 文献标识码 A
Ly mp h No de I mag e S e g me nt a t i o n Al g o r i t h m Ba s e d o n Ma x i mal Va r i a n c e Be t we e n - c l a s s a nd Mo r p ho l o g y
b e t we e n - c l a s s a n d mo r p h o l o g y wa s i n t r o d u c e d t o s e g me n t l y mp h n o d e .Ma x i ma l v a r i a n c e b e t we e n - c l a s s me t h o d wa s u s e d t o o p e r a t e b i n a r y e n h a n c e me n t p r o c e s s i n g f o r t h e o r i g i n a l i a g m e . Ma t h e ma t i c a l mo r p h o l o g y wa s i n t r o d u c e d o t d o b o u n d ry a c o r r e c t i o n f o r b i n a r y i ma g  ̄ Er o s i o n a d n e x p a n s i o n o p e r a t i o n wa s u s e d t o s o l v e t h e p r o b l e m o f t h e t a r g e t a r e a c o n n e c t e d wi t h e x c e s s is t s u e a f t e r b i n a r i z a t i o n . I n t h e e n d , u s e f u l l y mp h n o d e i t s s u e wa s b e t t e r e x t r a c t e d . Ex p e r i me n t l a r e s u l t s s h o w t h a t t e h p r o p o s e d me t h o d c a i 1 g e t b e t t e r s e g me n t a t i o n e f f e c t f o r 1 m p y h n o d e i ma g e s wi t h s u r r o u n d i n g t i s — s u e a d h e s i o n s a n d l rg a e r g r a y l e v e l d i f f e r e n c e b e t we e n t rg a e t a n d b a c k g r o u n d . Ke y wo r d s M a x i ma l v a r i a n c e b e t we e n - c l a s s , a t M h e a t m i c a l mo r p h o l o g y , Ly mp h n o d e i ma g e s e g me n t a t i o n , En ha n c e me n t
基于最大类间方差准则的变化区域提取

值算法进行迭代处理 ,当两类之 间方差最 大时即为最佳 变化 阈值 T 。实验 结果表 明,该方法可 准确快速地确 定图
像 变化检测 的最佳 阈值 ,实现 变化 区域提取 的 自动化 。
关键词 :变化 阈值;最 大类 间方差 ;C均值 ; 自动提取
中图分类号 :T 7 1 P 5 文献标志码:A
基 于最大 类 间方差准 则 的变化 区域提取
孟 瑜 一,赵 忠 明 ,柳 星春 。 ,汤 泉 2 ,
( .中国科学院遥感应用研究所 ,北京 10 0 ; 1 0 1 1
2 .中国科学院研究生院 ,北京 1 0 3 ; 0 0 9
r
3 .国家遥 感中心航 空遥 感一 部 ,北京 10 7 0 06) 摘要 :针对 不同时相遥感影像 变化检测研究 中变化 区域 的 自动提取 问题Байду номын сангаас,本 文提 出一种基 于类 间最 大方差准 则, 利用 c均值 算法 自动确定变化 阈值 的方法。该方 法中将 变化 区域提取 问题转化 为两类之 间的分 类问题 ,利用 C均
A u o a i t a to fCha e g o s d o t m tcEx r c i n o ng d Re i nBa e n
M a i l ra c t e . l s x ma i n eBe we n C a s
ME u ,,Z NG Y . HAO Z o gmig ,L U n .h n , h n . n I Xigc u 3 G a Qu n,
( .n tue f e oeSnig p l ain C iee cd m cec , e i 0 1 1C ia 1Is tto R m t esn A pi t , hns A a e yo i eB in 10 0 , hn ; i c o fS n jg 2 G a u t U iesyo hn s A a e yo cecsB in 0 3 , hn ; . rd ae nvri fC iee cd m fS i e, e i 1 0 9 C ia t n jg 0
otsu算法——图像分割
背景比例:
像素点总数:
前景和背景概率之和:
平均灰度值:
类间方差:
将公式(4)和(5)带入(6)可以得到等价公式:
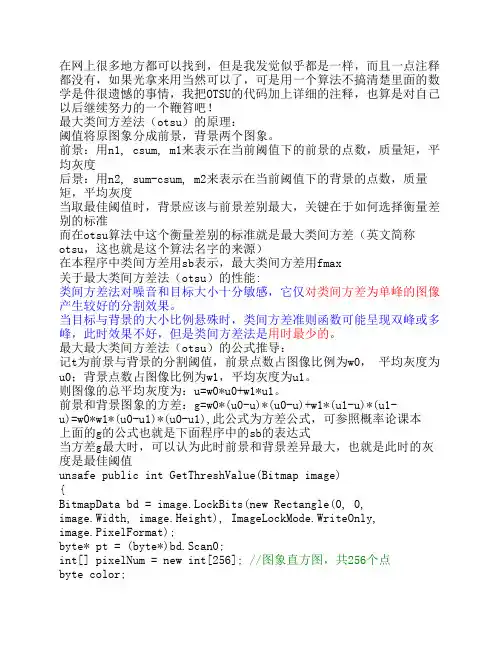
核心代码:Histogram[data[i*srcimage.step + j]]++;//step指向每行的字节总量,date访问每个像素的值for (int i = 1; i < 255 ;i++)//从1开始遍历,寻找最合适的值{//每次遍历前需要初始化各变量w0 = 0; u0 = 0; w1 = 0; u1 = 0;for (int j = 0; j <= i; j++)//背景部分各值计算 { w0 += Histogram[j]; //背景部分像素点总数 u0 += j*Histogram[j]; //背景部分像素总灰度和 } u0 = u0 / w0; //背景像素平均灰度 w0 = w0 / number; //背景部分像素点所占比例}double varValueI = w1*w2*(u1 - u2)*(u1 - u2); //类间方差计算
算法过程:(1)设K(x,y)=f(x,y)/g(x,y)为像素点的 斜率,其中f(x,y)为点(x,y)的灰度值, g(x,y)为点(x,y)周围点的平均值。 (2)设阈值t1,t2将二维直方图分为A、B、 C三个区域。其中B区域代表前景和背 景像素点部分,而A、C代表边界点和 噪声点部分。
算法过程:(1)对于图像I(x,y),将前景与背景的分割阈值设为T。(2)将属于前景的像素点的个数占整个图像的比例设为w0,其平均灰度设为u0。(3)将属于背景的像素点的个数占整个图像的比例设为w1,其平均灰度设为u1。(4)图像的总平均灰度设为u,类间方差设为S。 假设图片的大小为M*N,图像中像素灰度值小于阈值T的像素个数记为N0,像素灰度大于阈值T的像素个数记为N1。则它们之间的关系如下。
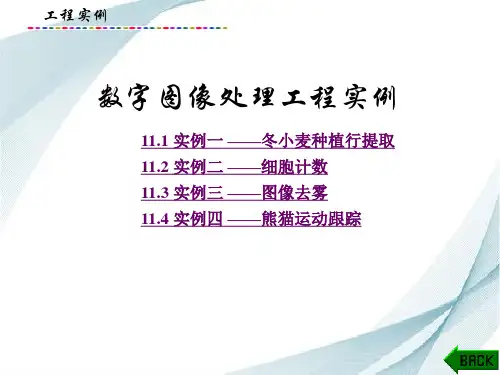
最大类间方差法(otsu)的原理
q = k + t; if (q < 0) //越界处理 q = 0; if (q > 255) q = 255; total = total + pixelNum[q]; //total为总和,累计值 } pixelNum[k] = (int)((float)total / 5.0 + 0.5); //平滑化,左边2 个+中间1个+右边2个灰度,共5个,所以总和除以5,后面加0.5是用修 正值 } //求阈值 sum = csum = 0.0; n = 0; //计算总的图象的点数和质量矩,为后面的计算做准备 for (k = 0; k <= 255; k++) { sum += (double)k * (double)pixelNum[k]; //x*f(x)质量矩,也就是 每个灰度的值乘以其点数(归一化后为概率),sum为其总和 n += pixelNum[k]; //n为图象总的点数,归一化后就是累积概率 } fmax = -1.0; //类间方差sb不可能为负,所以fmax初始值为-1不影响 计算的进行 n1 = 0; for (k = 0; k < 255; k++) //对每个灰度(从0到255)计算一次分割 后的类间方差sb { n1 += pixelNum[k]; //n1为在当前阈值遍历前景图象的点数 if (n1 == 0) { continue; } //没有分出前景后景 n2 = n - n1; //n2为背景图象的点数 if (n2 == 0) { break; } //n2为0表示全部都是背景图象,与n1=0情 况类似,之后的遍历不可能使前景点数增加,所以此时可以退出循环 csum += (double)k * pixelNum[k]; //前景的“灰度的值*其点数”的 总和 m1 = csum / n1; //m1为前景的平均灰度 m2 = (sum - csum) / n2; //m2为背景的平均灰度 sb = (double)n1 * (double)n2 * (m1 - m2) * (m1 - m2); //sb为类
数字图像处理项目实例
工程实例 2.阈值分割 本例采用判别分析法(Otsu法)确定分割阈值为112,分割
效果如图11-9所示。
图11-9 阈值分割
工程实例 3.形态学处理 由图11-9可知,经阈值分割的图像中,还包含一些较大的
噪声。这里采用形态学方法去除这些较大的噪声。具体做法 是用3×3的结构元素对图11-9进行两次腐蚀操作,处理结果 如图11-10所示。
工程实例
(2)对数变换增强。对数变换将窄带低灰度输入图像值 映射为宽带输出值。基数越大,低灰度增强效果越好,高灰度 区域压缩能力越强。不同参数值增强结果如图11-17所示。
工程实例
图11-17 不同(1+r)值的增强结果
工程实例 不同(1+r)值的增强图像评价结果如表11-2所示。
工程实例 利用上述方法,对图11-18(a)所示的原始遥感图像进行去
工程实例
图11-14 遥感图像去雾流程图
工程实例
1.参数选择与 DCP算法处理 经过大量观测与统计,在大部分无雾图像的无天空区域, 像素中至少有一个颜色通道存在极低的亮度值。为了更好地 实现遥感图像去雾,需对参数窗口大小Ω(x)、透射因子t(x)的 下限值t0和大气光线A 进行最佳值选择。本实例优先使用 Ω(x)=5、t0=0.1和 A=215/255进行 DCP去雾,去雾前后的图像 分别如图11-15(a)、(b)所示,可见去雾后的图像比原始图像更 清晰,但存在亮度失真问题,仍需进一步处理。
工程实例 细胞计数和细胞面积统计结果如图11-12所示。
图11-12 细胞计数及面积统计
工程实例
6.小结 细胞计数是生物医学图像处理中一个重要的研究内容。 当拍摄的图像中细胞和细胞液颜色差别明显时,判别分析法 通常能估计一个好的阈值,将二者良好分开。细胞通常存在 粘连现象,通过形态学腐蚀可去掉一些粘连程度较轻的连接 细胞,但对多个粘连紧密的细胞,这种方法并不一定有效。最 后,简单将区域像素数大于1000的细胞认为是两个细胞,虽简 化了处理过程,但在一些情况下,容易造成计数错误。
otsu阈值最大类间方差法
Otsu阈值最大类间方差法是一种确定阈值的算法,通过将图像分成前景和背景两部分,以最大化这两部分之间的方差。
这种方法是在判决分析最小二乘法原理的基础上推导得出的。
具体来说,Otsu算法首先基于直方图得到每个分割特性值的发生概率,并以阈值变量将分割特征值分为两类。
然后,算法计算出每一类的类内方差及类间方差,选取使类间方差最大或类内方差最小的阈值T作为最佳阈值。
当目标与背景的大小比例悬殊时,类间方差准则函数可能呈现双峰或多峰,此时效果不好。
但总体来说,Otsu阈值最大类间方差法在图像分割、二值化等方面具有高效性,且该算法的稳定性能够得到保证。
一种基于区域生长算法的脊椎椎体提取方法
第 6期
2 0 1 4年 2月
科
学
技
术
与
工
程
V0 1 . 1 4 No . 6 F e b.2 01 4
1 6 7 1 —1 8 1 5 ( 2 0 1 4 1 0 6 — 0 2 2 2 — 0 4
S c i e n c e T e c h n o l o g y a n d E n  ̄ n e e i f n g
建模中的一项重要的成像技术。它能够直接作出横 断面 、 矢状面、 冠状 面以及各种斜面的体层 图像 , 不 会 出现其 他成 像 如 C T( c o mp u t e r t e c h n o l o g y ) 产 生 的 伪影 ; 不需注射造影剂 ; 无 电离辐射 , 对机体没有不 良影 响 。MR I 对 检 测脑 内血 肿 、 脑外血肿、 脑肿瘤、 颅内动脉瘤 、 动静脉血管畸形、 脑缺血 、 椎管内肿瘤、 脊髓空 洞症 和 脊髓 积 水 等颅 脑 常见 疾 病 非 常有 效… , 同时对腰椎椎 间盘后 突、 原发性肝 癌等疾病 的诊 断也 很 有 效 。正 因为 MR I 对 于 上 述 软 组 织 具
准确提取 脊椎 椎体 区域 , 提 出了一种基 于区域 生长算 法 的脊 椎椎体 提取方 法。通过 最大类 间方差 法求得到 自适应 阈值代 替 传统 区域 生长 算法 中的手动阈值 , 再结合 中值滤波算 法对原始 图像进行预处 理 , 避 免 了传统 区域 生长算 法手动 阈值 造成 的过
分 割, 或者欠分 割等现象 ; 并有效抑制 MR I图像 噪声 , 使椎体 区域 内像 素变化更为缓和, 弥补 了传统 区域生长在 MR I图像椎体
模 的椎体提取方法 , 它基于区域生长分割方法 , 结合 了中值滤波算法 以及最大类 间方差法 , 将其用于提 取三维建模前的 M R I 图像中的脊椎椎体 , 取得了满 意的效 果 。
巡检机器人中的指针式仪表读数识别系统
巡检机器人中的指针式仪表读数识别系统摘要:巡检机器人能自动识别仪表设备的状态,先准确定位图像中的仪表设备,在此基础上,实现了仪表读数的自动识别。
关键词:巡检机器人;仪表读数识别;指针提取巡检机器人主要在户外工作,仪器识别算法需适用于各种不同的光照和天气情况,基于此,本文提出了一种迭代最大类间方法,解决了由光照或镜面反射引起的仪器图像过亮或过暗时指针提取问题;提出基于Hough变换的指针角度计算方法,推导了指针角度与仪表读数间的函数关系,实现了指针仪表读数的自动识别。
一、仪表识别算法概述变电站的仪表多数安置在室外,巡检机器人采集的仪表图像通常受到环境的影响。
现有的识别算法为,利用仪表表盘的形状特征,通过模板匹配或椭圆拟合确定仪表表盘在图像中的基本位置及区域范围。
其算法虽具备一定实时性和鲁棒性,但并不适用于巡检机器人采集到的变电站仪表图像。
这是因变电站设备结构复杂,在机器人采集到的图像中,背景紊乱,并不仅包含仪表区域,还同时囊括了其它设备。
在指针识别方面,通常在获取仪表表盘的子图像后,再使用多种的图像处理方法提取仪表指针的位置及指向方向。
另外,智能机器人能自动实现对仪表设备的状态识别,必须进行仪表设备在图像中的准确定位,在这基础上,实现仪表读数的自动识别。
二、指针式仪表读数识别1、指针区域提取。
在仪器图像采集过程中,由于受仪器玻璃的光照条件或镜面反射的影响,很难提取仪器指针等特征信息,从而影响仪器的读数识别。
因此,在提取指针区域前,需要去除噪声,增强高通图像。
为后续指针中心线的精确提取提供清晰的图像,从而提高仪器识别的精度。
1)表盘图像去噪。
由于仪器图像在采集过程中会受到噪声的干扰,可采用图像平滑的方法来降低噪声对仪器图像质量的影响。
如果平滑窗口太大或太小,仪器图像的细节将变得模糊或边界轮廓将被破坏。
本文采用5*5方形窗口的中值滤波去除图像噪声,不仅达到了去噪的目的,而且保持了图像的细节信息。
2)高通增强。
模式识别(第九章2010)
方法:
可分性不仅和类内距离有关,还和类间距离有关。 可靠的方法是:希望类间散射大,各维的方差小,∴ 设计判别准则
J (x j ) u T Sb u j j u S wu j
T j
u T Sb u j j
j
由Sw、Sb共同来刻化变换后的分量的可分性
j是Sw的第j个本征值,实际就是第j维方差。
注意:采用K-L作为样本分类的特征提取时,要特别
注意尽可能保留不同类别的样本分类鉴别信息。若
仅考虑准确地提取原来样本的主成分,有时不一定
有利于分类的鉴别。
9.5
利用类平均向量提取判别信息
吸收类均值向量带来的信息进行特征提取 为了使变换后的低维空间尽可能多的保持原有 的分类信息,需进一步研究如何利用类均值向量包 含的大量分类信息,以便更有效提取特征,即需寻 找“最好”的K-L坐标系。
实质上保留了原样本中方差最大的特征成份,突出
了差异性。
j E[C ]
2 j
2 j
除了使用x的自相关阵Rx的本征矢量构成正交变 换矩阵来实现均方误差最小的K-L变换外,还可用x 的协方差阵x的本征矢量构成正交变换矩阵,使均
方误差最小, 即:
E[( x m)( x m)T ]
C T x
j 1, 2,..., D
即C的各量为: c j T x j
其中: T [ j (t1 ), j (t2 ),, j (tD )]T j
∴ C就是随机向量x的一个正交归一化变换的 结果,C的每个值都是选出来的特征。
∵K-L变换的一个非常重要的性质是展开系数ci 互 不相关,即要求:
a [c1 , c2 ,..., cm ]T
迭代阈值法
数字图像处理的目的之一是图像识别, 而图像分割是图像识别工作的基础。
图像分割是指把图像分解成具有特性的区域并提取出感兴趣目标的技术和过程,是计算机视觉领域的一个重要而且基本的问题,分割结果的好坏将直接影响到视觉系统的性能。
因此从原理,应用和应用效果的评估上深入研究图像分割技术具有十分重要的意义。
本课题主要介绍了图像分割的基本知识。
图像分割的算法有阈值分割法,边缘检测法,区域分割等,本设计重点介绍了基于最小点阈值方法,基于最优阈值分割方法,基于迭代图像分割方法,最大类间方差法(OTSU)的图像分割法的原理和他们的MATLAB的实现代码与运行结果。
关键词:图像分割;MATLAB;阈值分割;1 课程设计目的 (3)2 课程设计要求 (3)3 相关知识 (3)3.1 图像分割的概述 (3)3.2 阈值分割的基本原理 (4)3.3 阈值分割方法的分类 (5)3.3.1 基于点的全局阈值方法 (6)3.3.2 基于区域的全局阈值方法 (6)3.3.3 局部阈值法和多阈值法 (6)4 程设计分析 (6)4.1 基于迭代的方法实现图像切割 (6)4.2 最大类间方差的方法实现图像切割 (7)5 程序设计 (8)5.1 程序简单介绍 (8)5.2 程序代码 (8)6 结果与分析 (11)结束语 (13)参考文献 (14)迭代阈值法1 课程设计目的本设计的课题任务是掌握图像阈值分割算法研究,实现对图像的分割。
了解图像分割的应用及基本方法,理解阈值化图像分割原理,理解三类典型的阈值化分割算法,并利用之进行图像分割,给出实验结果并做出分析。
2 课程设计要求⑴查阅相关资料;⑵理解基于各像素值的阈值分割算法,基于区域性质的阈值分割算法, 基于坐标位置的阈值分割算;软件编程实现利用基于各像素值的阈值分割算法进行图像分割,要求完成如下内容:包括极小值点阈值、最优阈值、迭代阈值,基于最大方差的阈值,基于最大熵的阈值等方法,利用之实现图像分割,这里的图像可以针对核磁共振图像⑶用MATLAB实现,并观察各算法之间的区别。