
气动理论1
如果气体分子有i 个自由度,则每个分子的总平均 动能就是 i kT
2
气体分子动理论的基本概念 几种分子结构的平均总动能:
第八章 气体分子动理论
单元子分子( i=3 ): k 3kT / 2
双原子分子( i=5 ): 多原子分子( i=6 ):
k 5kT / 2
k 3kT
三、理想气体的内能 一个系统内所有分子的动能(质心系)和分子间 相互作用势能的总和称为系统的内能。 对理想气体而言,其分子间无相互作用,其内能 就是其所有分子动能之和。设N为理想气体分子总数, 则其内能为:
z
6、第i 个分子给A1面的平均冲力
x
气体分子动理论的基本概念
Fix 2mv ix vix 2x
第八章 气体分子动理论
y
7、所有分子给A1面的压强
P 2mv ix
i 1
N
N
vix /yz 2x
z
y
A2
vi
A1
x
mv 2 ix P xyz i 1
z x
利用统计规律
2 vix 2 vx i 1 N N
小球在伽 尔顿板中的分 布规律 .
气体分子动理论的基本概念
第八章 气体分子动理论
统计规律 当小球数 N 足够大时小球的分布具有 统计规律. . . . . . . . . . 设 N i 为第 格中的粒子数 .
. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
(A)
pV m
(B) pV (D)pV
(kT )
(m T )
(C) pV
(RT )
解
p nkT
pV N nV kT
气体分子动理论的基本概念
第八章 气体分子动理论
例:三个容器A,B,C中装有同种理想气体,其分子数密 度n相同,方均根速率之比为 v 2 : v 2 : v 2 1 : 2 : 4
气体分子动理论的基本概念 二、理想气体的压强公式
第八章 气体分子动理论
设处于平衡态的体积为V 的理想气体分子总数 为N,每个分子质量为m。体积的边长为 x, y, z
1、考察第i 个分子 与A1面碰撞(1次)
y
pix 2mvix
2、第i 个分子一次给A1 面碰撞的冲量 y A2 x
vi A1 x
i
粒子总数
N Ni
i
Ni p i lim N N
概率 粒子在第 格中 出现的可能性大小 .
i
归一化条件
pi
i
i
Ni 1 N
气体分子动理论的基本概念
第八章 气体分子动理论
8.1 气体分子动理论的概念 8.1.1 气体的分子构成 1、宏观气体是由大量微粒(分子)组成的 1摩尔宏观气体含有6.023×10²³个分子。 2、气体内的分子在不停地运动着,这种运动是无规 则的,其剧烈程度与 f 斥 物体的温度有关(扩 散现象和布朗运动)。 力
1 2 v v v v 3
2 x 2 y 2 z
气体分子动理论的基本概念
mv 2 ix P xyz i 1
N
第八章 气体分子动理论
m N 2 P vix V i 1
2 1 2 2 P 或者记为: n( mv ) nεt 3 2 3 1 2 ε 其中:t mv 称为分子的平均平动动能 2
又v x v y v z
2 2
2
1 1 1 1 2 2 2 mv x mv y mv z kT 2 2 2 2
这说明平动自由度对能量而言是等价的。
气体分子动理论的基本概念
第八章 气体分子动理论
还可进一步证明:在温度为T的平衡态下,气体分 子每一个自由度的平均动能都相等,而且等于kT / 2 。 这就是能量均分定理。在经典物理学中这一结论同样 适用于液体和固体分子热运动。
2 P n t 3
nkT
3 εt kT 2
这就是理想气体的温度公式,理想气体在平衡态 下其分子平均平动动能只与温度有关。
气体分子动理论的基本概念
第八章 气体分子动理论
讨论:1、温度公式从微观的角度说明了温度的实质, 即热力学温度是分子平均平动动能的量度, 温度越高物质内部分子的热运动越剧烈; 2、温度是一个统计的概念。只能用来描述大量 分子的集体状态,对单个分子谈它的温度 是没有意义的。
温度:反映了物质内部分子运动的剧烈程度;
T ( K ),t ( o C ) 8.1.3 平衡态
T t 273.15
在不受外界影响的条件下,宏观性质不随时间 变化的状态称为平衡态。
气体分子动理论的基本概念
第八章 气体分子动理论
说明:1.不受外界影响是指外界对系统既不
作功又不传热. 2.从微观看,在平衡态下,组成系统 的分子仍在不停地运动着,只不过 分子运动的平均效果不随时间改变, 而这种平均效果在宏观上就表现为 系统达到了平衡态.通常把这种平衡 叫热动平衡.
气体分子动理论的基本概念
第八章 气体分子动理论
对于由大 量分子组成的 热力学系统从 微观上加以研 究时,必须用 统计的方法 .
. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
:气体的摩尔数
第八章 气体分子动理论 气体分子动理论的基本概念 M PV RT RT M mol 说明:1.理想气体的状态方程只适用平衡态. 2.理想气体的状态方程的另一表示: 设气体的质量为M,总分子数为N,一个分子的质量为m. 有:
M Nm , M mol N A m
M N R P RT T VM mol V NA N 令:n 分子数密度 P nkT V
气体分子动理论的基本概念
第八章 气体分子动理论
宏观量:描述热力学系统的状态和属性的物理量 (如:体积、压强、温度等)。
分子物理学:从物质的微观结构出发,认 为物质的宏观性质是大量分子无规则的运 动的平均效果,用统计的方法研究物体的 宏观性质. 热学 热力学:由观察和实验总结出的基本规律, 用逻辑推理的方法,研究物体的宏观性质及 宏观过程进行的方向和限度。
注意
热运动与宏观运动的区别:温度所反 映的是分子的无规则运动,它和物体的整 体运动无关,物体的整体运动是其中所有 分子的一种有规则运动的表现.
气体分子动理论的基本概念 讨论
第八章 气体分子动理论
一瓶氦气和一瓶氮气密度相同,分子平均平动动 能相同,而且它们都处于平衡状态,则它们 (A)温度相同、压强相同。
z
I ix 2mvix
z
气体分子动理论的基本概念
第八章 气体分子动理论
3、第i 个分子与A1面碰撞一次所需要的时间 2x t vix 4、第i 个分子单位时间与A1面碰撞的次数
vix f 2x
y
5、第i 个分子单位时间给A1面的冲量
vix ΔIix 2mvix 2x
y
z
A2
vi
A1 x
气体分子动理论的基本概念
E N k i N kT 2
第八章 气体分子动理论
R M N 又:k , N A M mol NA M i RT M mol 2
(B)温度、压强都不同。 (C)温度相同,但氦气的压强大于氮气的压强. (D)温度相同,但氦气的压强小于氮气的压强.
N k 解 p nkT kT T V m p( N2 ) p(He) m( N2 ) m(He)
气体分子动理论的基本概念
第八章 气体分子动理论
例 理想气体体积为 V ,压强为 p ,温度为 T , 一个分子 的质量为 m ,k 为玻尔兹曼常量,R 为摩 尔气体常量,则该理想气体的分子数为:
x y z
则压强之比PA : PB : PC 为:
(A) 1:2:4 (C) 1:4:16 (B) 1:4:8 (D) 4:2:1
3 1 2 解: t mv kT p nkT 2 2
2 2 2 PA : PB : PC TA : TB : TC v A : vB : vC
气体分子动理论的基本概念 8.3 能量均分定理
Y β α o
P(x,y,z) φ
X
气体分子动理论的基本概念 刚性双原子分子
第八章 气体分子动理论
质心需要三个平动自由度; 两原子连线方位需要二个转 动自由度; 一共五个自由度;
气体分子动理论的基本概念 自由度数目
第八章 气体分子动理论
i t r v
平 动 转 动 振 动
刚性分子自由度
分子 自由度
t 平动 r
3 3 3
转动 0 2 3
i
3 5 6
总
单原子分子 双原子分子 多原子分子
气体分子动理论的基本概念 二、能量均分定理 单原子分子平均能量
第八章 气体分子动理论
3 kT 2
3 1 1 2 2 2 2 kT εt mv m( v x v y v z ), 2 2 2
1 2 v v v v 3
2 x 2 y 2 z
气体分子动理论的基本概念 8.2.2 理想气体的压强
第八章 气体分子动理论
一、 理想气体的微观模型 1、气体分子的大小与气体分子的间距相比较, 可以忽略不计; 2、除碰撞瞬间外,气体分子间的相互作用力及 分子与器壁的相互作用力可忽略不计;
1气动马达工作原理
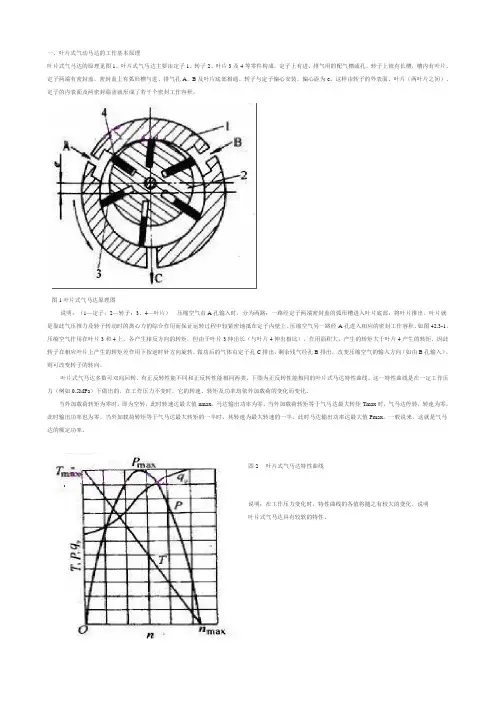
一、叶片式气动马达的工作基本原理叶片式气马达的原理见图1。
叶片式气马达主要由定子1、转子2、叶片3及4等零件构成。
定子上有进、排气用的配气槽或孔,转子上铣有长槽,槽内有叶片。
定子两端有密封盖,密封盖上有弧形槽与进、排气孔A、B及叶片底部相通。
转子与定子偏心安装,偏心距为e。
这样由转子的外表面、叶片(两叶片之间)、定子的内表面及两密封端盖就形成了若干个密封工作容积。
图1 叶片式气马达原理图说明:(1—定子;2—转子;3、4—叶片)压缩空气由A孔输入时,分为两路:一路经定子两端密封盖的弧形槽进入叶片底部,将叶片推出。
叶片就是靠此气压推力及转子转动时的离心力的综合作用而保证运转过程中较紧密地抵在定子内壁上。
压缩空气另一路经A孔进入相应的密封工作容积。
如图42.3-1,压缩空气作用在叶片3和4上,各产生相反方向的转矩,但由于叶片3伸出长(与叶片4伸出相比),作用面积大,产生的转矩大于叶片4产生的转矩,因此转子在相应叶片上产生的转矩差作用下按逆时针方向旋转,做功后的气体由定子孔C排出,剩余残气经孔B排出。
改变压缩空气的输入方向(如由B孔输入),则可改变转子的转向。
叶片式气马达多数可双向回转,有正反转性能不同和正反转性能相同两类。
下图为正反转性能相同的叶片式马达特性曲线。
这一特性曲线是在一定工作压力(例如0.5MPa)下做出的,在工作压力不变时,它的转速、转矩及功率均依外加载荷的变化而变化。
当外加载荷转矩为零时,即为空转,此时转速达最大值nmax,马达输出功率为零。
当外加载荷转矩等于气马达最大转矩Tmax时,气马达停转,转速为零,此时输出功率也为零。
当外加载荷转矩等于气马达最大转矩的一半时,其转速为最大转速的一半。
此时马达输出功率达最大值Pmax。
一般说来,这就是气马达的额定功率。
图2 叶片式气马达特性曲线说明:在工作压力变化时,特性曲线的各值将随之有较大的变化。
说明叶片式气马达具有较软的特性。
二、活塞式气动马达的工作基本原理常用活塞式气马达大多是径向连杆式的,图3为径向连杆活塞气马达工作原理图。
3-1 气动仪表基本知识

代替A0。Δ不能反映仪表的精度。
3、相对误差δ——绝对误差Δ占指示误差的百分数。
δ=Δ/A×100% δ反映仪表的精度。
4、仪表的精度——测量中的最大指示误差与量程(最大 测量范围)的比值。
变节流阀全开,RF=0,P1=P0
变节流阀全关,RF=∞,P1=0 改变RF,可使K=0~1。
应用:节流分压器与1:1跟踪器配合使用,可用来调整
比例带
R
pi
ቤተ መጻሕፍቲ ባይዱ
p0
(2)节流盲室 节流盲室是在节流元件(可调气阻或恒气阻)之后串
联一个定容气室(盲室)构成。如图所示。 Pi是节流盲室的输入量 PO是输出量 R表示节流元件气阻
一条是Psr经过可调气阻R对盲室充放气; 另一条是波纹管E伸缩造成挤排作用对弹性气室形成的通道。
Psr
Psc
E/
特性曲线 Psr→ 首先挤压气室E,使Psc突增→比例作用 Psr经R不断向Psc充气,Psc↑,而E逐渐收缩,直
到Psc=Psr为止→惯性充气环节
气动调节器中,常用比例惯性环节作负反馈,实 现实际比例微分作用。
常用的等级有:0.1、0.2、0.35、0.5、1.0、1.5、
2.0、2.5级等
0
max A/
例:求量程为5.9KPa(600mmH2O)的一级精度气动 差压变送器的最大指示误差。
max 0 A/ 1% 600 6mmH 2O
5.仪表的灵敏度:仪表达到稳定工作状态时,输出变 化量Δy与引起变化的输入变化量Δx之比
喷咀档板机构中,恒节流孔径很小(d1 =0.15— 0.3mm),工作时输出气量少,不能直接推动执行机构 (也很难远距离传送),所以在喷咀档板机构后要加一功 率放大器(进行流量或流量压力放大),两者一起又称二 级功率放大。
空气动力学01第1章绪论及基础知识-航院
教材:1.2.3.4.参考书:空气与气体动力学的任务、研究方法及发展流体静力学水力学理论流体动力学润滑理论基本任务:航空、航天、天气预报、船舶、体育运动、22v p constρ+=理想不可压流体伯努利方程空气流过飞行器外部时运动规律y L V ρ∞∞=Γ库塔儒可夫-儒科夫斯基定理假设实际黏性附面层旋涡/涡量Stokes 定理ndA Ω⋅=Γ∫y 翼梢小翼下洗速度诱导阻力有效迎角↓下洗角翼尖尾涡升力↓当地升力等效来流来流实际升力尾涡后掠机翼平直机翼n V 是产生升力/激波的有效速度后掠翼可提高产生激波的Ma cr边条涡边条翼:下表面压力>上表面压力气流旋转涡旋转涡心p 低而V 高流经部位压力低注入机翼表面气流能量推迟分离激波1V a >21V V <()120sh D mV V =−> 激波阻力7发动机气体动力学y 压气机/风扇:气体增压涡轮:气体膨胀8y 音障/音爆/音爆云正激波及阻力弱压缩波斜激波y 音障楔型体超音速运动激波及激波阻力阻力系数↑消耗3/4功率y 活塞发动机高速时螺旋桨效率低、桨尖易产生激波⇒喷气发动机y 降低波阻的超音速气动布局如后掠翼、面积率→蜂腰机身等y 音爆激波面上声学能量高度集中,这些能量让人感受到短暂而极其强烈的爆炸声。
超音速低压气流局部正激波斜激波局部亚音气流超音/亚音气流超音速气流膨胀加速压缩减速尾激波压缩减速y 音爆云激波后气体急剧膨胀降压降温潮湿天气气温低于露点水汽凝结水珠云雾y 亚燃冲压发动机进气道及扩压段斜激波及正激波拉伐尔喷管气流增压至亚音速燃烧室燃烧气流超音速喷出推力超燃冲压发动机进气道/斜激波气流增压且超音速气流超音速喷出航天空气动力学y 可压缩性黏性摩擦生热气流带走加热飞行器表面Ma=2⇒温度≈120侦察机Ma=3⇒温度y 热障结构强度↓刚度↓热能热辐射热传导气动热力学常温常压2000K<T<4000K 9000K<T 分子密度低11空气y 扑动速度均匀来流合速度合力升力推力机动性强举升/推进/悬停/快速变向等动作集于一个扑翼系统大升力利用非定常机制,其升力远高于常规飞行器,能够在低雷诺数条件下飞行。
1 气动-压强公式10-1.
真空膨胀
p
p,V ,T
( p,V ,T )
( p,V ,T )
o
V
p,V ,T
16
平衡态的特点
p
( p,V ,T )
o
(1)单一性 (p,T 处处相等);
( p,V ,T ) V
(2)物态的稳定性—— 与时间无关;
(3)自发过程的终点;
M NR
NA
p
T nkT
V NA
n =N/V,为气体分子数密度。
k R / NA 1.381023 J K 1 称为玻耳兹曼常量。
20
7.3 理想气体压强公式
一、理想气体的微观模型 (每一个分子力学性质的假设) (1)分子本身的大小与分子间平均距离相比可以忽 略不计。分子可看作是质点。
例 标准状态氧分子
z
- mmvvvxx x
A1 y
zx
第一步:任选一分子i,一次碰撞给器壁A1的冲量:
碰前 碰后
: :
vix vix
分子动量的改变:mvix mvix 2mvix
分子对A1的冲量:2mvix
2020/9/26
28
第二步:计算单位时间内第i个分子施于A1的冲量:
第i个分子连续两次碰撞A1所需的时间:t
休止的无规则运动。 研究对象特征:
单个分子: 无序、具有偶然性、遵循力学规律。 整体(大量分子): 服从统计规律 。
研究方法: 1. 热力学 —— 宏观描述 实验经验总结,给出宏观物体热现象的规律,
从能量观点出发,分析研究物态变化过程中热功转 换的关系和条件 。
特点 1)具有可靠性; 2)知其然而不知其所以然; 3)应用宏观参量 。
气动冲床原理

气动冲床原理气动冲床是一种利用气动装置驱动冲头做上下往复直线运动进行冲压加工的机床。
它是通过压缩空气驱动气缸,带动连杆机构使冲头做上下往复直线运动,从而对工件进行冲压加工。
气动冲床主要由机架、滑块、冲头、气缸、连杆机构、进料装置、模具等部分组成。
下面将详细介绍气动冲床的工作原理。
首先,气动冲床的工作原理是利用气缸产生的压缩空气来驱动冲头做上下往复直线运动。
当气缸接通压缩空气后,气缸内部的活塞会受到气压的作用而向下运动,带动连杆机构使冲头向下运动,对工件进行冲压加工。
而当气缸排气时,气缸内部的活塞会受到外部弹簧的作用而向上运动,带动连杆机构使冲头向上运动,完成一个冲压加工的循环。
其次,气动冲床的连杆机构是实现冲头上下往复直线运动的关键部件。
连杆机构由连杆、销轴和轴承等部件组成,通过气缸带动连杆做上下运动,从而带动冲头进行冲压加工。
连杆机构的设计要求具有较高的刚度和强度,以确保冲头的运动稳定性和加工精度。
另外,气动冲床的冲头是直接与工件接触并进行冲压加工的部件。
冲头通常由上模和下模组成,上模固定在滑块上,下模固定在机床工作台上。
当气缸带动冲头向下运动时,上模和下模之间的工件就会受到冲压加工。
冲头的设计和制造要求具有较高的硬度和耐磨性,以确保长时间稳定地进行冲压加工。
最后,气动冲床的工作过程是由控制系统控制和调节的。
控制系统通过控制气缸的通断气和气压大小来实现冲头的上下往复直线运动。
控制系统还可以通过调节气缸的行程和速度来实现对冲压加工过程的精确控制。
同时,控制系统还可以根据加工工件的要求来实现多道工艺的自动化加工。
总之,气动冲床是一种利用气动装置驱动冲头进行冲压加工的机床,其工作原理是通过气缸产生的压缩空气来驱动冲头做上下往复直线运动。
气动冲床具有结构简单、成本低、加工效率高等优点,在金属冲压加工领域有着广泛的应用。
希望本文的介绍能够帮助大家更加深入地了解气动冲床的工作原理。
风力机的基本参数与理论.
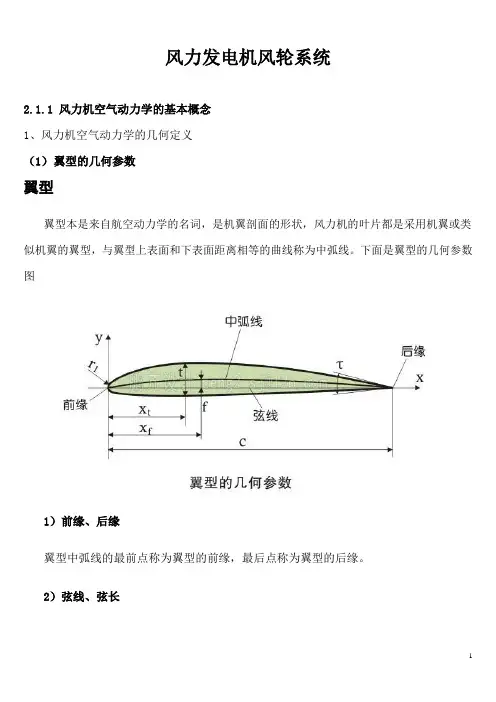
风力发电机风轮系统2.1.1 风力机空气动力学的基本概念1、风力机空气动力学的几何定义(1)翼型的几何参数翼型翼型本是来自航空动力学的名词,是机翼剖面的形状,风力机的叶片都是采用机翼或类似机翼的翼型,与翼型上表面和下表面距离相等的曲线称为中弧线。
下面是翼型的几何参数图1)前缘、后缘翼型中弧线的最前点称为翼型的前缘,最后点称为翼型的后缘。
2)弦线、弦长连接前缘与后缘的直线称为弦线;其长度称为弦长,用c表示。
弦长是很重要的数据,翼型上的所有尺寸数据都是弦长的相对值。
3)最大弯度、最大弯度位置中弧线在y坐标最大值称为最大弯度,用f表示,简称弯度;最大弯度点的x坐标称为最大弯度位置,用x f表示。
4)最大厚度、最大厚度位置上下翼面在y坐标上的最大距离称为翼型的最大厚度,简称厚度,用t表示;最大厚度点的x坐标称为最大厚度位置,用x t表示。
5)前缘半径翼型前缘为一圆弧,该圆弧半径称为前缘半径,用r1表示。
6)后缘角翼型后缘上下两弧线切线的夹角称为后缘角,用τ表示。
7)中弧线翼型内切圆圆心的连线。
对称翼型的中弧线与翼弦重合。
8)上翼面凸出的翼型表面。
9)下翼面平缓的翼型表面。
(2)风轮的几何参数1)风力发电机的扫风面积风轮旋转扫过的面积在垂直于风向的投影面积是风力机截留风能的面积,称为风力机的扫掠面积,下图是一个三叶片水平轴风力机的扫掠面积示意图。
下图是一个四叶片的H型升力垂直轴风力发电机的扫掠面积示意图。
根据前面两表可由所需发电功率估算出风力机所需的扫风面积,例如200W的升力型垂直轴风力发电机工作风速为6m/s,全效率按25%计算所需扫风面积约为6.2m2,如果工作风速为10m/s则所需扫风面积约为1.4m2即可;例如10kW的升力型垂直轴风力发电机工作风速为10m/s,全效率按30%计算所需扫风面积约为56m2,如果工作风速为13m/s则所需扫风面积约为25m2即可。
按高风速设计的风力机体积小成本相对低些,但必须用在高风速环境,例如把一台设计风速为10m/s的风力机放在风速为6m/s的环境工作,其功率会下降80%;按风速6m/s设计的风力机风轮会很大,虽在6m/s时运行很好,但遇大风易超速损坏电机,为抗强风时需增加结构强度使成本大大增加。
试讲气动系统的PLC控制1
梯形图
梯形图
梯形图
梯形图
梯形图
梯形图
电路组成及元器件功能
必要知识讲解
态 4 自动控制系统应能多次重复执行同一工艺过程,
因此功能图应包含有由步和有向连线组成的闭 环。
三、顺序功能图基本结构
1 单序列结构 2 分支结构
✓选择分支 ✓并列分支 3 循环结构 4 复合结构
1 单序列结构
单序列结构由若干顺序激活的步组成,每步后面有一个转换,每个转换后也仅有 一个步
0
等待
按下起动按钮
“步”—用编程元件(如辅助存储器M和状态继 电器S)表示。
与系统的初始状态对应的步叫“初始步”,用 双线方框表示。
当正系统处于某一步说在的阶段时,该步处于活 动状态,称该步处于“活动步”。
步处于活动状态时,相应的动作被执行;处于不 活动状态时,相应的非存储型动作被停止执行。
5.2 顺序功能图设计方法
1
电机M1 起动
T1 延时时间到
2
电机M2 起动
按下停止按钮
图5.5 顺序结构
5.顺序功能图的特点
(1)可以将复杂的控制任务或控制过程分解成若干个状态。 (2)相对某一个具体的状态来说,控制任务简单了,给局部程序的编
制带来了方便。 (3)整体程序是局部程序的综合,只要搞清楚各状态需要完成的动作、
状态转移的条件和转移的方向,就可以进行顺序功能图的设计。 (4)这种图形很容易理解,可读性强,能清楚地反映全部控制的工艺
气动技术第一讲气动基础知识 ppt课件
记忆回路,双气控二位五通阀
• 由于双气控二位五通阀的 记忆特性,作为发讯元件
的按钮阀,其产生的气信
号可以是短信号或脉冲信
号。一旦驱动按钮阀( 1S1)动作,在双气控二 位五通阀的控制口(14 )上就有气信号,结果使
双气控二位五通阀换向, 气缸(1A1)活塞杆伸出 。
启动按钮时的气动回路见
图。
16
比较驱动按钮阀的顺序 。
18
记忆回路,双气控二位五通阀
• 可调单向节流阀可对气 缸活塞杆伸出或回缩的 速度进行调节,通常采 用排气节流方式。只有 在控制口(14)上有气 信号(该信号由按钮阀 (1S1)产生),气缸活 塞杆才伸出。此时,压 缩空气进入无杆腔,双 气控二位五通阀保持当 前位置,不换向。 讨论同时驱动按钮阀1S1 和1S2动作时,气动回路 的动作情况。
4、辅助元件:保证系统正常工作所需要的辅助装 置,包括气管、管接头、储气罐、过滤器等。
4
气动系统示意图
5
气动系统示意图
气 缸
6
直接控制,已驱动
• 在该回路中,因 只有一个执行元 件—气缸,所以 ,气缸被标识为 1A1。使气缸活 塞杆伸出的控制 元件被标识为 1S1。
7
间接控制,未驱动
• 按下按钮时, 气缸(大缸径 ,单作用)活 塞杆将伸出。 按钮阀可安装 在距气缸较远 的位置上。一 旦松开按钮, 气缸活塞杆将 回缩。
24
气动技术的发展趋势
• 〈2〉、小型化、轻量化:由于气动技术在 电子行业、工业自动化等领域的应用,气 动元件必须小型化和轻量化。各种新技术、 新材料的应用,使气动元件实现了小型化 和轻量化。
19
气动顺序回路
• 气动顺序回路通常具有 下列特征:驱动按钮阀 动作时,气缸(1A1) 活塞杆伸出,需确认动 作顺序中的每一工步。 该气动回路的动作顺序 为A+B+A-B-。
飞机隐身说明和小部分气动原理_1_1
隐身:作为一款四代战机,具备隐形,高机动,超巡等这些是必备的基本能力。
在四代机中,隐身是非常重要的一个因素,那飞机如何做到隐身呢?雷达波发射出去了是一回事,回波就又是另外一回事了。
事实上,雷达回波的强度跟被照射物体的形状有很大的关系。
我们假设一块一平方公尺的方板,但他正面垂直对着雷达时,得到的雷达发射截面大约是一千平方公尺。
如果我们把方板弯个角度,数据就会骤减为0.1平方公尺.事实上,还可以做的更厉害点,把方板斜45度,从正面看像个菱形。
还是那块方板,面积根本不变,但如果我们把这菱形也弯成一个后倾的角度。
那么数据就会降的更厉害,直接成0.001平方公尺.可以看到,同是一块方板,我们把它用不同的角度对准雷达,反射的截面积从1000平方公尺变成0.001平方公尺。
变化相差了整整100万倍!!!!!所以,如果把一架飞机的外形,做成像菱形那样。
那他的雷达信号会变的极其小,隐身的效果就处来了。
因而自然有人想到了这个外形布局。
怎么样,这个外形就是上面讲到的倾斜的菱形。
其实这就是洛克希德马丁公司最早的方案。
够科幻吧。
什么?眼熟?没错,这就是大名鼎鼎的F117夜鹰型隐形飞机最早的方案!!!!这F117的方案,第一个图的外形就是这么来的,但是后来研究发现这个菱形方块根本飞不起来,所以后来把两侧拉长,加了个内倾尾翼,成了第二张.这个验证机被称之为Have Blue,已经有夜鹰的影子了。
而上面的第三个就是真正量产型的F117。
第四个方案,加了尾翼的是个海军型的,后来项目被取消。
F117毕竟是第一代的隐形飞机,这飞机最大的毛病在于为了追求隐身而导致机动性超级差,而且很多地方受当时条件的限制,计算机只能处理二维面,所以处处棱角分明。
在南联盟被打下一架后,他的地位就急转直下,因为缺点突出,没几年后就开始退役,到2008年,全部的F117退役,一代名机,就这么匆匆下场,无不让人感慨。
雷达波也是一种波,所以它具有波的普遍特性。
第四章气动理论(1)
(1)单一性 (p,T 处处相等); 平衡态的特点 (2)物态的稳定性—— 与时间无关; (3)自发过程的终点; (4)热动平衡(有别于力平衡).
§3-1 气体动理论的基本概念
四 气体的压强、体积、温度(宏观量)
(1)宏观可测量p取决于微观量n、 k 的统计平均值! (2)增大p的方法有二:增大n;增大 k !
(3)理想气体压强公式只适用于平衡态!
大学物理
三、理想气体温度公式(牢记)
理想气体压强公式
2 p ቤተ መጻሕፍቲ ባይዱ k 3
理想气体状态方程
k
p nkT
3 kT 2
统计意义:温度是 气体分子平均平动 动能大小的量度!
两个方程
1、R-------气体状态方程。
m PV RT M
2、K-------气体状态方程。
P nkT
(1)m:理想气体实际质量。 (2)M气体分子摩尔质量。 (3)R普适气体常量。 (1)n理想气体分子数密度。 (2)k波尔兹曼常量。
大学物理
§8-2
理想气体的压强和温度
两个假设
(一) 个体假设(力学性质假设;或理想气体分子微观模型): 1 气体分子的大小比分子之间的距离小得多,可忽略其大小而视为质点, 其运动遵循牛顿运动定律。 2 除碰撞瞬间,气体分子之间以及分子与容器器壁之间的相互作用力可 忽略不计,所受重力也可忽略不计。 3 气体分子之间的碰撞以及分子与器壁之间的碰撞是完全弹性碰撞。 (二) 集体假设(统计性假设): 1 平衡态气体每个分子的运动速度各不相同,且通过碰撞不断发生变化。 2 平衡态气体分子的位置处在容器空间内任一点机会(概率)是一样的。 即,分子按空间位置的分布是均匀的。 3 平衡态气体分子的速度指向任何方向的机会(概率)是一样的。即, 分子速度按方向的分布是均匀的。(推导压强公式)