
1机械振动(川大聂娅老师物理)
0.04
SI
2
A
v0
=/2
A 从 t = 0 作反时针旋转时
矢端的投影从x=0向X轴的负方运动
即 v0 ,与 已知 X~ t 曲线一致
相差 phase difference
(1) 对同一简谐振动,相差(不同时刻)可以给出两振动
正X向
反X向
X
水平光滑面,弹簧劲度 质量可忽略,物体质量 以物体受力为零的平衡位置为坐标原点
物体在任一位 置受的弹性力
单摆在任一角位置
所受的重力矩为
取摆幅很小
以铅垂方向 则
为摆角参考轴线
恢复力
或
恢复力矩
质点在恢复力或恢复力矩的作用下的运动即为简 谐振动——简谐振动的动力学定义
对于给定的弹簧振子 则 得
初始条件即为
时质点的运动状态
位置 速度
A A
由 和 求给定振子的振幅 AFra bibliotekA A
消去 得 A
由 和 求给定振子的初相
A A
消去 A得
但由于 在 [ 0 ~ 2 ) 范围内,同一正切值对应有两个 因此,还必须再根据 和 的正负进行判断。
值,
简谐振动的运动函数
A
振动 曲线
A
简谐振动的速度
A
A
简谐振动的加速度
机械振动
本章内容
Contents chapter 11
简谐振动的描述 description of simple harmonic motion 简谐振动的能量 energy of simple harmonic motion
简谐振动的合成 superposition of simple harmonic motion
A
A
弹簧振子 单摆
周期 :完成一次全振动
X
所需要的时间
频率 :
角频率 :
相位 :
是界定振子在时刻 的运动状态的物理量
运动状态要由位置 和速度 同时描述,而 和 的正负取决于
A 一定的相
A
一定的运动状态 [0, 2 ] 或 [ , ]
初相 :是
时,振子的相位。
所谓
,不是指振动开始,而是指计时零点。
x
是简谐振动
x
x F
试证明,若选取受力平衡点作为位置坐标原点,垂直弹簧 振子与水平弹簧振子的动力学方程和运动函数相同。
选取受力平衡点作为位置坐标原点 小球在为置坐标 处所受弹性力
平衡点
小球 在受力平衡点 受弹性力大小
合外力
动力学方程
微分方程
的解:
运动函数 A
均与水平弹簧振子结果相同
A 振幅 A : 的最大绝对值
radius--amplitude
angular speed--angular frequency
initial angular displacement – initial phase
ΦA
j
O
x
矢径 A —— 振幅矢量 ( 旋转矢量 )
summary
1. 若物体处于正的极大位移处,则在相量图中, 振幅矢量与x轴的夹角为零,即与x轴正向重合。
注意
只要满足方程
d2 x dt 2 Kx 0
不管 x 是什么物理量,它的变化就一定是简谐振 动的形式,其角频率就等于 x 的系数的平方根。
K
思考:地球,M、R 已知,中间开一遂道;小球 m, 从地表附近掉入隧道,问,小球是否作简谐振动?
F
G
mM x x2
Mx
M
4 R3
4 x3
3
3
F
G
mM R3
A t j
旋转矢量端点 M 的加速度
为法向加速度,其大小为
A
t j
O
振子的运动加速度(与 X 轴同向为正)
A
X
A t j
O
X
A
A
结论: 借助于匀速率圆周运动来研究简谐振动
The projection of circular motion onto a straight line
is SHM.
参考圆
例如:电路中的电流、电压或电场中的电场强度和磁场中 的磁感应强度随时间作周期性变化 —— 电磁振动或电磁 振荡等。
掌握机械振动的基本规律是研究其它形式振动的基础。
简谐振动(simple harmonic motion)亦称简谐运动
是最简单、最基本的振动理想模型。它是研究各种复杂振 动的重要基础。这里主要讨论简谐振动 SHM。
x0 Acosj
循环往复
t t AtAt t MM((T00)) 周期 T
t t tT
jj
初初相相 j
O
x0 M ( t )
X
矢量端点
振动相位
在X 轴上
( t﹢j )
的投影对
M(t )
M ( t ) 应振子的
M(t )
位置坐标
X
A
A
旋转矢量端点 M 作匀速圆周运动
其 速率
A
振子的运动速度(与 X 轴同向为正)
2. 若物体处于负的极大位移处,则在相量图中,
振幅矢量与x轴的夹角为 ,即与x轴负向重合。
3. 若物体处于平衡位置,则在相量图中,振幅矢
量与x轴垂直。
vm
2
3 or
2
2
v0 v0
O
x
vm
4. 一般情况下,物体处于任一位置处,在相量图中, 振幅矢量均对应两个位置。
ox x
v 0 振幅矢量位于x轴上方; v 0 振幅矢量位于x轴下方。
A
A
v
is
a最h大ead
of
x
/2
a最n大d
a
is
ahead
of x
最大
.
A
A
Uniform Circular Motion ( Rotating Vector ) method
简谐振动函数
x = A cos ( t﹢j )
旋转矢量 A
以匀角速
逆时针转动 M ( t )
t 时刻的
M ( t ) M ( t )M ( t )
X
为常量,其比值亦为常量。令 即
简谐振动动力学方程
单摆:
对于给定的弹簧振子
X
为常量,其比值亦为常量。令
简谐振动动力学方程
该微分方程的解 通常表成余弦函数
A
简谐振动函数
A 为微分方程求解时的积分常量,由系统的初始条件决定。
简谐振动的速度 简谐振动的加速度
A A
应用转动定律,同理也可求得单摆的振动函数
*阻尼振动 受迫振动和共振 *damped vibration forced vibration and resonance
11 .1
simple harmonic motion
机械振动 vibration or oscillation 位置附近所作的往复运动。
物体在它的平衡
广义振动:任一物理量(如位移、电流等)在某 一数值附近随时间作周期性变化。
如何根据振动曲线判断振动的初相?
x A
o -A
j 3 or
2
2
t
T
难点
x A o -A
x A A/2 o -A
j 0
t T
j
3 t T
o A/2 x
A
简谐振动的
曲线
0.04
完成下述简谐运动函数
0.04
1
2
t=0
A = 0.04 (m) T = 2 (s)
= 2 / T = (rad /s )
第3章 多自由度机械振动系统 作业答案
⎤ ⎡ x1 ⎤ ⎡ p1 ( t ) ⎤ ⎢x ⎥ = ⎢ p t ⎥ − k3 ⎥ ⎥ ⎢ 2 ⎥ ⎢ 2 ( )⎥ k3 + k 4 ⎥ ⎦⎢ ⎣ x3 ⎥ ⎦ ⎢ ⎣ p3 ( t ) ⎥ ⎦ 0
d ∂T ∂T ∂U ∂D ( )− + + = Qi i ∂qi ∂qi ∂q i dt ∂q
2、拉格朗日法:
1 1 2 12 + m2 x 2 T = m1 x 2 2
U=
1 2 1 1 2 ⎤ k1 x1 + k2 (2 x2 − x1 ) 2 = ⎡ (k1 + k2 ) x12 + 4k2 x1 x2 + 4k2 x2 ⎣ ⎦ 2 2 2
Dr. Rong Guo
School of automotive studies, tongji university
⎡ k1r 2 K =⎢ 2 ⎣ − k1r
⎡3 2 ⎢ 2 Mr ⎢ ⎢ 0 ⎢ ⎣ 0
⎤ ⎥ ( k1 + k2 ) r 2 ⎦ − k1r 2
− k1r 2 ⎤ ⎡θ1 ⎤ ⎡0 ⎤ ⎥⎢ ⎥ = ⎢ ⎥ θ 2 ⎦ ⎣0 ⎦ ( k1 + k2 ) r 2 ⎦ ⎣
⎤ ⎤ ⎡ k1r 2 ⎥ ⎡θ ⎥ ⎢ 1 ⎥ + ⎢ 3 −k r 2 θ Mr 2 ⎥ ⎣ 2 ⎦ ⎣ 1 ⎥ ⎦ 2
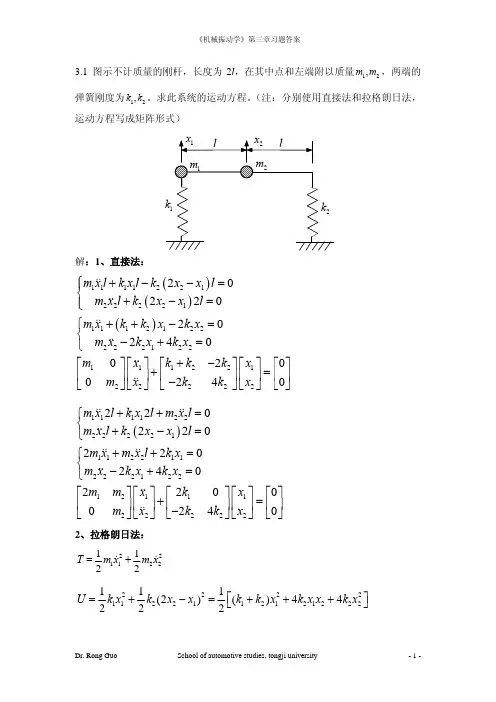
x1 2l + k1 x1 2l + m2 x2l = 0 ⎧m1 ⎨ ⎩m2 x2l + k2 ( 2 x2 − x1 ) 2l = 0 x1 + m2 x2l + 2k1 x1 = 0 ⎧2m1 ⎨ x2 − 2k2 x1 + 4k2 x2 = 0 ⎩ m2 ⎡ 2m1 ⎢ 0 ⎣ m2 ⎤ ⎡ x1 ⎤ ⎡ 2k1 ⎢ ⎥ + ⎢ −2 k m2 ⎥ x 2 ⎦⎣ 2⎦ ⎣ 0 ⎤ ⎡ x1 ⎤ ⎡0 ⎤ ⎢ x ⎥ = ⎢0 ⎥ 4k 2 ⎥ ⎦⎣ 2⎦ ⎣ ⎦
32《机械振动基础》课程教学大纲

《机械振动基础》课程教学大纲一.课程基本信息开课单位:船舶与海洋工程学院课程编号: 01060005b英文名称:Theory of Mechanical Vibration with Applications学时:总计32学时,其中理论授课28学时,实验4学时学分:2.0学分面向对象:机械电子工程、机械设计制造及其自动化专业先修课程:理论力学、材料力学、机械原理、机械设计基础教材:《机械振动与噪声学》,赵玫等编著,科学出版社,2004年9月,第1 版主要教学参考书目或资料:1.《噪声与振动控制技术基础》,盛美萍等编著,科学出版社,2003年9月,第 1 版2.《机械振动控制基础》,李晓雷编著,北京理工大学出版社,2005年9月,第 1 版3.《噪声与振动控制工程手册》,马大猷编著,机械工业出版社,2002年9月,第 1 版4.《动力机械振动与噪声学》,陈端石编著,上海交通大学出版社,2002年8月,第 3 版二.教学目的和任务随着动力机械制造技术的不断发展,人们对动力机械性能的要求越来越高,而振动噪声作为动力机械的一项性能指标,逐步受到人们的关注和重视,所以对动力机械振动噪声的控制具有十分重要的意义。
噪声污染是严重的环境污染之一,随着现代工业化程度的不断提高,噪声污染也日益加剧,严重影响广大人民群众的身心健康,因此噪声控制已经成为环境保护的一项重要内容。
振动是产生噪声的主要原因,因此振动控制不仅可以保护仪器设备和人员不受振动危害,而且采用减振隔振措施也可以有效地控制噪声污染。
本课程作为一门专业课程,其教学目的与任务是通过学习振动噪声的基本理论,使学生掌握振动噪声控制的基本知识,并受到基本技能的训练,为学生以后解决生产实际问题和从事科学研究工作打下理论基础。
学生学完本课程后,应能牢固地掌握振动噪声控制的基本原则和主要途径,初步具有把实际问题抽象为理论模型,并运用所学理论知识来分析和解决实际问题的能力,此外还应学会有关的实验方法和技能。
川大机械设计855各章复习讲义

tg
1
1
m
r r
a
m a
或
a
1 a a m
m
1 m a m
S r
S S
S
max m
a a
1(m a m a m
)
(k S
1
)D
r
a
1(ma
m
max a m
)
( a
ห้องสมุดไป่ตู้m)
a
1 m
3、当应力循环次数 N<N0 时零件在变应力下的极限应力和安全系数
1. D
2. B
3. C
4. B 9. A
5. A
6. A
10. B
7. A
8. B
测试三
1、普通平键联接工作时,键的主要失效形式是
。
A、键受剪切破坏
B、键的侧面受挤压破坏
C、剪切与挤压同时产生
D、磨损和键被剪断
2、普通平键联接强度校核的内容主要是
。
A、校核键侧面的挤压强度 B、校核键的剪切强度
C、A、B 二者均需校核 D、校核磨损
四川大学 855 机械设计考研基础资料
四川大学专业课考研
【科目:855 机械设计】
1
四川大学 855 机械设计考研基础资料
复试知识总结
一至五章
1、当应力循环次数 N=N0 的对称循环变应力时的极限应力和安全系数
极限应力为σ-1 全系数
最大工作应力σmax=σa 安全系数 S=σ-1/σa 考虑应力集中等因素的影响安
7.A 8.C 9. B 10.A,C,B
1、机械零件设计计算的最基本计算准则是强度。
2、机械零件的主要失效形式有整体断裂、表面破坏、变形量过大、破坏正常工作条件引起的失效。
《机械振动》考试试题

2009--2011中南大学考试试卷一、填空题(本题15分,每空1分)1、按不同情况进行分类,振动系统大致可分成,线性振动和(非线性振动);(确定性振动)和随机振动;自由振动和(强迫振动);周期振动和(瞬态振动);(连续系统)和离散系统。
2、(惯性)元件、(弹性)元件、(阻尼)元件是离散振动系统的三个最基本元素。
3、系统固有频率主要与系统的(质量)和(刚度)有关,与系统受到的激励无关。
4、研究随机振动的方法是(概率统计),工程上常见的随机过程的数字特征有:(均值),(方差),(自相关函数)和(互相关函数)。
二、简答题(本题40分,每小题8分)1、简述机械振动的定义和系统发生振动的原因。
(10分)答:机械振动是指机械或结构在它的静平衡位置附近往复弹性运动。
振动系统发生振动的原因是由于外界对系统运动状态的影响,即外界对系统的激励或作用。
2、简述振动系统的实际阻尼、临界阻尼、阻尼比的联系与区别。
答:实际阻尼是度量系统消耗能量的能力的物理量,阻尼系数c是度量阻尼的量;临界阻尼是c2enm ω=;阻尼比是/eccξ=(8分)3、共振具体指的是振动系统在什么状态下振动?简述其能量集聚过程?答:共振是指振动系统在激励频率约等于系统的固有频率时的振动状态。
在此过程中,激励力与阻尼力平衡,弹性力与惯性力平衡。
即动能与势能相互转化,激励力提供阻尼消耗。
4、简述线性系统在振动过程中动能和势能之间的关系。
(8分)5、简述刚度矩阵[K]中元素k ij的意义。
答:如果系统的第j个自由度沿其坐标正方向有一个单位位移,其余各个自由度的位移保持为零,为保持系统这种变形状态需要在各个自由度施加外力,其中在第i个自由度上施加的外力就是kij(8分)三、计算题(45分)3.1、(10分)求如图1所示的扭转系统的固有频率。
图13.2、(15分)如图2所示系统,轮子可绕水平轴转动,对转轴的转动惯量为I,轮缘绕有软绳,下端挂有重量为P的物体,绳与轮缘之间无滑动。
机械振动教学大纲

《机械振动》教学大纲一、课程基本信息二、课程目的和任务《机械振动》是理论与应用力学等力学类本科专业必修的专业课程,同时也是机械、土建等工程学科本科和研究生培养的一门专业基础课程。
《机械振动》是一门系统地研究自然界和工程技术领域中振动现象的产生机理、运动规律、描述和控制方法的科学。
本课程教学应立足于加强学生的振动力学基础理论素养和相关基本技能培养,并着眼于拓宽学生的相关工程背景,提高科学建模能力,为今后学生能够创造性的从事相关理论研究或工程技术实践奠定必要的基础。
三、本课程与其它课程的关系本课程学习所需的主要选修课程为微分方程、矩阵理论、概率与统计、理论力学、材料力学等一系列数学、力学基础课程。
本课程教学应紧密结合相关的实验力学教学共同完成。
通过本课程的学习,为学生完成相关毕业设计课题奠定必备的基础。
四、教学内容、重点、教学进度、学时分配第一章绪论(2学时)1、主要内容机械振动的概念、振动理论研究体系、振动系统分类、简谐振动以及振动发展历史概述(选)2、本章重点机械振动的概念,振动理论研究体系,简谐振动3、本章难点振动系统分类4、教学要求从工程实践方面介绍广泛存在的振动现象,概括其特点和共同性,由此给出机械振动的科学概念。
指出振动理论的研究体系,分类的方法及振动力学的发展历史与现状,特别是指出振动力学在工程中的应用前景和应用价值;介绍相关参考书,提示学生在今后的学习中,从全书观点逐步理解分类的系统性。
第二章单自由度系统的自由振动(10学时)1、主要内容单自由度系统的无阻尼自由振动、等效质量与等效刚度、等效黏性阻尼和有阻尼自由振动。
2、本章重点建立振动微分方程、固有频率和振型、阻尼比、幅频和相频曲线与共振。
3、本章难点建立微分方程、固有频率、振幅减缩率和阻尼比。
4、教学要求介绍单自由度振动系统的工程实际背景,给出描述这一自然现象的力学模型,通过牛顿法和拉氏法建立数学模型及其简化理由和适用条件。
给出固有频率、阻尼特性及它们在自由振动中的物理意义,着重讲解幅频特性、相频特性曲线的物理意义及其在工程设计、控制中的重要作用。
“机械振动和机械波”试题的评析与教学建议

“机械振动和机械波”试题的评析与教学建议作者:施生晶吴文胜来源:《物理教学探讨》2022年第02期摘要:2021年高考理综全国甲卷“机械振动和机械波”的试题考查了该模块的基本概念和规律。
同时,还深化了关键能力的考查。
文章主要赏析试题命制特点,提出复习备考建议:要加强对真题的训练与拓展,不断提高复习效率;让学生掌握必备知识,落实物理学科核心素养的培养。
关键词:机械振动;机械波;核心素养;教学建议;高考中图分类号:G633.7 文献标识码:A 文章编号:1003-6148(2022)2-0040-5“四翼”是高考评价体系的主要内容[1],“四翼”即“基础性、综合性、应用性、创新性”。
2021年高考理综全国甲卷“机械振动和机械波”试题的命制,实现了考查“四翼”的要求。
试题背景贴近教材,内容基础但有新意,考查了机械振动和机械波的基本概念和规律,并深化关键能力的考查。
试题对“机械振动和机械波”的教学和备考复习具有积极的导向作用,试题有力地指向学生核心素养的形成和发展。
1 2021年高考理综全国甲卷“机械振动和机械波”试题评析原题均匀介质中质点A、B的平衡位置位于x轴上,坐标分别为0和xB=16 cm。
某简谐横波沿x轴正方向传播,波速为v=20 cm/s,波长大于20 cm,振幅为y=1 cm,且传播时无衰减。
t=0时刻A、B偏离平衡位置的位移大小相等、方向相同,运动方向相反,此后每隔△t=0.6 s两者偏离平衡位置的位移大小相等、方向相同。
已知在t1时刻(t1>0),质点A位于波峰。
求:(1)从t1时刻开始,质点B最少要经过多长时间位于波峰;(2)t1时刻质点B偏离平衡位置的位移。
【命题意图】命题者创设情境:给出A、B两质点在t=0和每隔△t=0.6 s时的位移与运动情况,让考生结合质点做机械振动的特点,从位移角度出发,经过■、■、■、T,判断运动质点所处的位置;进而分析出质点做机械振动的周期,这是解题的关键。
2024高考物理一轮复习第34讲机械振动(讲义)(学生版+解析)
第34讲机械振动目录复习目标网络构建考点一简谐运动的基本规律【夯基·必备基础知识梳理】知识点1 简谐运动的基础知识知识点2 简谐运动的五个特征【提升·必考题型归纳】考向1 简谐运动中各物理量的分析考向2 简谐运动的特征应用考点二简谐运动的公式和图像【夯基·必备基础知识梳理】知识点1 对简谐运动图像的认识知识点2 由简谐运动图像可获取的信息【提升·必考题型归纳】考向1 从振动图像获取信息考向2 根据条件写出振动方程考点三简谐运动的两类模型【夯基·必备基础知识梳理】知识点弹簧振子模型和单摆模型【提升·必考题型归纳】考向1 弹簧振子模型考向2 单摆模型考点四受迫振动和共振【夯基·必备基础知识梳理】知识点1 简谐运动、受迫振动和共振的比较知识点2 对共振的理解【提升·必考题型归纳】考向1 受迫振动和共振规律考向2 实际生活中的受迫振动和共振真题感悟1、理解和掌握简谐运动的基本规律和图像。
2、能够利用简谐运动的基本规律处理有关弹簧振子和单摆模型的有关问题。
3、理解和掌握受迫振动和共振。
考点一 简谐运动的基本规律机械振动动量守恒的条件及应用1.简谐运动的基础知识2.简谐运动的五个特征简谐运动的公式和图像1.对简谐运动图像的认识2.由简谐运动图像可获得的信息简谐运动的两类模型1.弹簧振子模型2.单摆模型受迫振动和共振1.受迫振动和共振2.对共振的理解知识点1 简谐运动的基础知识(1)定义:如果物体的位移与时间的关系遵从 函数的规律,即它的振动图像(xt 图像)是一条正弦曲线,这样的振动是一种简谐运动。
(2)条件:如果物体在运动方向上所受的力与它偏离平衡位置位移的大小成正比,并且总是指向 ,质点的运动就是简谐运动。
(3)平衡位置:物体在振动过程中 为零的位置。
(4)回复力①定义:使物体返回到 的力。
②方向:总是指向 。
③来源:属于 ,可以是某一个力,也可以是几个力的 或某个力的 。
2024版公开课西安交通大学大学物理机械振动、波和波动[1]
2024/1/29
13
03
波动现象与波动方程
2024/1/29
14
波动现象产生原因及传播方式
产生原因
波动现象是由振源产生的振动经过介质传播而形成的。振源的 振动使得周围的介质粒子产生周期性的振动,并将振动能量向 四周传播开去。
2024/1/29
传播方式
波动现象的传播方式主要有横波和纵波两种。横波中,介质粒 子的振动方向与波的传播方向垂直;而纵波中,介质粒子的振 动方向与波的传播方向平行。
2024/1/29
12
振幅、频率和相位概念
03
振幅
振幅是简谐振动中物体离开平衡位置的最 大距离,它反映了振动的强弱程度。
频率
频率是单位时间内物体完成振动的次数, 它反映了振动的快慢程度。在国际单位制 中,频率的单位是赫兹(Hz)。
相位
相位是描述简谐振动状态的物理量,它反 映了物体在振动周期中所处的位置。相位 差则反映了两个同频率振动的相对位置关 系。
15
波动方程推导与理解
推导过程
波动方程是描述波动现象的数学模型,可以 通过对介质粒子的振动进行受力分析,结合 牛顿第二定律和振动方程推导得出。具体推 导过程涉及复杂的数学运算和物理概念,这 里不再赘述。
理解方法
波动方程描述了波在传播过程中的振幅、频 率、波长等物理量的变化规律。通过对方程 的解析,可以深入理解波的传播特性,如传 播速度、传播方向、波的叠加等。
公开课西安交通大学大学物理 机械振动、波和波动
2024/1/29
1
目录
• 机械振动基本概念与分类 • 简谐振动及其性质 • 波动现象与波动方程 • 介质中机械波传播特性
2024/1/29
高等教育出版社大学物理 主编王磊,陈钢,聂娅课件
波程差
x21 x2 - x1
2π x
x2 - x1 x21 12 1 - 2 2 π 2π
四川大学物理科学与技术学院
波线上各点的简谐运动图
四川大学物理科学与技术学院
x t x y A cos[ (t - ) ] A cos[ 2 π( - ) ] u T
2 当 t 一定时,波函数表示该时刻波线上各点 相对其平衡位置的位移,即此刻的波形.
y ( x, t ) y ( x , t ) (波具有空间的周期性)
平面简谐波:波面为平面的简谐波.
四川大学物理科学与技术学院
以速度u 沿
x 轴正向传播的
平面简谐波 . 令 原点O 的初相为 零,其振动方程 时间推 迟方法
yO A cos t
yO A cos t
点O 的振动状态
t-x/u时刻点O 的振动状态
点P 振动方程
x y P A cos (t - ) u
四川大学物理科学与技术学院
教学基本要求
1.简谐波
基本内容:机械波的形成 横波与纵波 平面简谐波函 数 波函数的物理意义 波动方程 波动的能量 基本要求:理解机械波产生的条件;掌握描述简谐波 的各物理量及各量间的关系;掌握由已知质点的简谐运 动函数得出简谐波的波函数的方法;理解波函数的物理 意义;了解波动方程;明确波的能量传播特征
四川大学物理科学与技术学院
教学基本要求
2.惠更斯原理 基本内容:惠更斯原理 波的衍射 基本要求:理解惠更斯原理,了解用惠更斯原理来定 性分析波的衍射现象 3.波的叠加 波的干涉 驻波 基本内容:波的叠加原理 波的干涉 驻波 基本要求:理解波的叠加原理,掌握波的干涉及干涉 条件,理解驻波的特点及其与行波的区别
11111281机械振动课程教学大纲(机械工程学院)王凤兰
11111281机械振动课程教学大纲(机械工程学院)王凤兰D机械振动课程教学大纲课程代码:11111281 学时:32 学分:2适用专业:机械设计制造及其自动化一、课程性质和任务1.课程的性质本课程是机械工程学院机械设计制造及其自动化专业的选修课程。
2.课程的任务及目的本课程通过对机械振动的基本知识、基本原理的学习,使学生掌握机械振动的基本规律;通过对各种类型的单自由度、两个自由度及多自由度的系统振动(自由振动、阻尼振动、强迫振动)原理的学习,使学生对各种类型的振动规律有清晰的理解,会计算相关的物理量;懂得如何利用振动现象,以及消振和隔振的原理与方法,从而有效地消除或隔离振动,同时尽量地利用机械振动积极的一面;为学生在今后研究工作中涉及振动问题打下理论基础。
二、课程教学内容的基本要求、重点和难点及学时分配序号课程内容理论学时实验/上机学时备注1 绪论 4无阻尼的强迫振动;隔振原理及其应用;(3)熟练掌握固有频率的计算;等效质量、等效刚度和等效阻尼的计算。
重点:固有频率的计算;等效质量、等效刚度和等效阻尼的计算。
难点:固有频率的计算;等效质量、等效刚度和等效阻尼的计算。
3.两个自由度系统的振动(1)了解广义坐标和主坐标的概念;有阻尼的自由振动和受迫振动;二自由度振动系统在工程实际中的应用实例;(2)掌握系统振动微分方程的建立及求解;无阻尼的强迫振动;无阻尼吸振器;(3)熟练掌握位移方程和柔度系数的计算。
重点:系统振动微分方程的建立及求解;位移方程和柔度系数的计算。
难点:位移方程和柔度系数的计算。
4.多自由度系统的振动(1)了解多自由度无阻尼系统对初始条件的响应;多自由度振动系统在工程实际中的应用实例;(2)掌握作用力方程与刚度影响系数的表达;位移方程与柔度影响系数的表达;系统固有频率及主振型的计算;(3)熟练掌握刚度矩阵、柔度矩阵的计算;系统固有频率及主振型的计算。
重点:刚度矩阵、柔度矩阵的计算;系统固有频率及主振型的计算。