
线性系统理论大作业2
摘要:本文主要讨论线性系统解集的几何结构与系统能观性、能控性和稳定性之间的关系。
这一关系从两个方面来说明,第一部分讲述系统解集几何结构与特征值和特征向量之间的关系,通过Matlab 仿真例子说明这一关系;第二部分分别讲述特征值和特征向量与系统能观性、能控性和稳定性之间的关系,并讲述了能观性,能控性以及稳定性的定义和判据,通过以约旦标准型为例来讲述相同特征值和不同特征值情况下的能观性,能控性,最后在Simulink中仿真一定特征值条件下系统的稳定性。
从以上两个方面来说明解集的几何结构与系统能观性、能控性和稳定性之间的关系。
1. 零输入响应解集与特征值和特征向量之间的关系线性定常系统状态方程x Ax Buy Cx Du=+⎧⎨=+⎩,0(0),0x x t =≥的解为()00()(),0t At A t x t e x e Bu d t τττ-=+≥⎰。
为了研究线性定常系统状态方程解集的几何结构与线性系统的特征之间的关系,将系统简化,只考虑系统为零输入的状态响应,即x Axy Cx=⎧⎨=⎩,0(0),0x x t =≥的解为0()At x t e x =。
所有的零输入状态响应组成了一个线性空间,且该线性空间中有n 个独立的元素,它们的线性组合决定了所有零输入响应。
所以可以通过选择一组线性独立的初始条件得到一组零输入响应集中的基底。
下面先考虑最简单的零输入状态响应集的基底。
若12,,...n λλλ是A 的两两互异的特征值,且12,,...n v v v 是相应的单位特征向量,即,1,2,...i i i Av v i n λ==。
选0,1,2,...i x v i n ==,则0()(...)......i At At i2233i 2233i i i i 2233i i i i i i i t i x t e x e v 11I +At +A t +A t +v 2!3!11v Av t A v t A v t 2!3!11v v t v t v t 2!3!e v λλλλ====++++=++++=所以取01122...n n x v v v ααα=+++时,相应的零输入响应为121122()...n t t t n nx t e v e v e v λλλααα=+++由此可以看出线性定常系统的零输入响应解集的几何结构可以由系统矩阵A 的特征值和特征向量来表征。
即其解集由12,,...n v v v 构成的n 维坐标空间的线性组合。
上述结论的Matlab 仿真程序和结果如下:系统的状态方程为()10122023x x uy x⎧-⎛⎫⎛⎫=+⎪ ⎪ ⎪-⎝⎭⎝⎭⎨⎪=⎩,取初始状态x(0)=α1*V 1+α2 *V 2,其中V 1、V 2为特征值对应的特征向量。
取[α1 α2]=[1 4]。
打开MATLAB编辑器,编写如下程序,clear all;close all;clc;A=[-1 0;2 -2];B=[1;0];C=[2 3];D=[0];%设定系统的状态方程参数sys=ss(A,B,C,D);[b,a]=ss2tf(A,B,C,D);%状态方程转换成传递函数alpha =input('input alpha:');%输入alpha参数[1 4][V,D]=eig(A); %利用eig函数求系统的特征值D与特征向量Vt=0:0.01:5;u=zeros(1,length(t));%输入为零x0=alpha(1)*V(:,1)+alpha(2)*V(:,2);%设定初始状态subplot(211);[y,t,x]=lsim(sys,u,t,x0);t=0:0.01:5;plot(t,x);%绘制系统的零输入响应xlabel('时间t');title('原系统的零输入响应状态');grid on;%绘制以特征值对应的特征向量为基底的零输入响应的状态xz=alpha(1)* V(:,1)*exp(D(1)*t)+alpha(2)* V(:,2)*exp(D(4)*t);subplot(212);plot(t,xz);xlabel('时间t');title('以特征值对应的特征向量为基底的零输入响应的状态');grid on;输出结果如下图:由图可知,当系统的初始状态为系统特征值对应的特征向量的线性组合时,系统的零输入响应也是相应特征向量的对应线性组合。
即当x(0)=α1*V1+α2 *V2时,e At*x(0)=α1*eλ1*t*V1+α2*eλ2*t*V2。
2 特征值、特征向量与系统特征之间的关系2.1 系统能控性与系统特征值和特征向量之间的关系2.1.1 能控性的定义状态空间中的任意两点x 0,x 1即x(t 0)=x 0,x(t 1)=x 1,若存在控制信号u(t)能将状态x(t)从t 0时刻的x 0在[t 0,t 1]中驱动到x 1,则系统能控。
2.1.2 能控性判据对于系统()()()x t Ax t Bu t =+, 其响应为1000()()0()()t A t t A t t t x t e x e Bu d τττ---=⋅+⎰(1) W c 矩阵为非奇异矩阵⇔系统能控 在t 1时刻,110100()()10()t A t t A t t t x e x e Bu d τττ---=⋅+⎰,设计控制器10()10()T A t t T u B e w u ττ---=, 则11010100()()()1100T t A t t A t t A t t Tt x e x eBB ew u d τττ------=⋅+⎰=10()00A t t ex u -⋅+假设110100()()Tt A t t At t T c t W e BB e d τττ----=⎰则10()010A t t u x e x -=-⋅若能保证W c 为非奇异矩阵,则能保证系统的能控性。
这一命题的逆命题也成立,证明过程略。
(2)矩阵C=[B AB A 2B…A N-1B]满秩⇔系统能控 (3)PHB 判据:矩阵[A-λI B]满秩⇔系统能控 (4)AP+PA T =-BB T 有唯一正定解⇔系统能控(5)矩阵B 中所有列张成的子空间不属于A 的任意一个不变子空间⇔系统能控 不变子空间:若V 是线性空间X 的子空间,0v V ∈是V 中任意一个元素,若对所有0v ,0Av V ∈(A 为矩阵)则V 称为A 的不变子空间。
2.1.3 特征值和特征向量与能控性的关系对于状态方程x Ax Buy Cx Du=+⎧⎨=+⎩,由第一节中讨论可知,其零输入响应的解集是在由ξ1,ξ2,ξ3…组成的线性空间中。
以下讨论以三阶系统为例说明能控性与特征值特征向量的关系。
设初始条件为x (0)=α1*ξ1+α2*ξ2+α3*ξ3,若B=α1*ξ1+α2*ξ2,则定义:()()12121122112211220112211220111212022()()()()T TttAt T A t At T TA t c tt t t t T T t T tttt T w e BB e dt e e dte e e e dte e e dte λλλλλλλλαξαξαξαξαξαξαξαξξαξξααξα==++ =++⎛⎫⎛⎫ = ⎪ ⎪⎝⎭⎝⎭⎰⎰⎰⎰由以上推导可知,c w 不满秩,系统不能控。
可以得出结论:B 矩阵的方向决定了能控性。
即能控性判据(5),(A,B )能控需要B 中所有列张成子空间不属于A 的任意一个不变子空间(以特征向量为基底的线性空间)。
例如:对于系统100112112300x x u -⎛⎫⎛⎫⎪ ⎪=-+ ⎪ ⎪ ⎪ ⎪-⎝⎭⎝⎭,A 矩阵的特征值为λ1=-1λ2=-2, λ3=-3。
对应的特征向量为ξ1=(1 0 0)T ,ξ2=(0 1 0)T ,ξ3=(0 -1 1)T 。
B=(ξ1+ξ2 ξ1+2ξ2),B 的所有列张成子空间属于A 的由ξ1=(1 0 0)T 和ξ2=(0 1 0)T 组成的不变子空间。
根据以上结论可知,系统不能控。
以下根据判据(2)来判断系统是否能控:(B AB A 2B )=111111122448000000--⎛⎫ ⎪-- ⎪ ⎪⎝⎭不满秩,系统不能控,与以上结论一致。
若B 所有列张成的子空间属于A 的某一个不变子空间,以下讨论对(A ,B )进行能控分解。
若(A ,B )不能控,系统()()()x t Ax t Bu t =+可分解为11122200c c c c c x x A A B u x x A ⎛⎫⎛⎫⎛⎫⎛⎫=+ ⎪ ⎪ ⎪ ⎪ ⎪⎝⎭⎝⎭⎝⎭⎝⎭ (1)当输入u=0 ,初始状态(0)(0)(0)0c c c x x x ⎛⎫⎛⎫= ⎪ ⎪⎝⎭⎝⎭时,则1112c c c c x A x A x B u =⋅+⋅+,从而11()(0)A c c x t ex =⋅。
说明输入为零,初始状态落在能控子空间里,则状态响应在能控子空间里。
(2)当出入u≠0,初始状态(0)(0)(0)0c c c x x x ⎛⎫⎛⎫= ⎪ ⎪⎝⎭⎝⎭时, 则1111()0()(0)()tA A t c c c x t ex e B u d τττ-=⋅+⎰,()0c x t =。
(3)当出入u≠0,初始状态(0)c x ,(0)c x 都不为零时, 则111111()()120()(0)()()ttA A t A t c c c c x t ex eB u d e A x d ττττττ--=⋅++⎰⎰,22()(0)A c c x t e x =⋅说明初始条件不在特征向量张成子空间里,则状态响应不完全在能控子空间里。
综上所述:当初始条件落在能控子空间,则一定能设计控制器使状态点到达预定点。
2.1.4 A 的约旦标准型判断能控性要判断一个系统基于约旦标准型的能控性,必须考虑其约旦标准型和输入矩阵的形式,这里通过举例说明这种方法。
如果A 不是约旦标准型,则可以通过线性变换将A 化为约旦标准型。
对于系统 .x Ax Bu =+ y Cx =变换为约旦标准型 1.x J x T Bu ---=+ y CT x -=我们可以求出系统矩阵A 的特征值,来直接写出系统的约旦标准型矩阵J 。
当特征值无重根时,1200n J λλλ⎡⎤⎢⎥⎢⎥⎢⎥=⎢⎥⎢⎥⎢⎥⎣⎦当特征值有q 个重根1λ时,1111110q n J λλλλλ+⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥=⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦对于已经通过线性变换转化成约旦标准型的系统:当21l b ≠0时,2λ是系统的能控模态;111111111211122112221.11l l l b b b x x ub b b λλλλλλ⎡⎤⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥=+⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦⎣⎦当11l b 与12l b 相互线性独立时,1λ是系统的能控模态。
线性系统设计大作业

第一章 背景1.1自相关函数自相关函数是信号在时域中特性的平均度量,它用来描述信号在一个时刻的取值与另一时刻取值的依赖关系,对于离散信号r 长度为N ,记为{r(k),k=0,1,2,…,N-1}。
该信号的自相关函数为101R()[()()]N i r i i N ττ-==+∑()()r i r i N ττ+=+-伪随机信号在每个采样点k 信号值为-a 或a ,其自相关函数为自相关函数就是信号x(t)和它的时移信号()x t τ+乘积的平均值,它是时移变量τ的函数。
自相关函数具有如下主要性质:(1)自相关函数为偶函数,xy R ()τ=xy R ()τ-,其图形对称于纵轴。
因此,不论时移方向是导前还是滞后(τ为正或负),函数值不变。
(2)当τ=0时,自相关函数具有最大值,且等于信号的均方值,即(3)周期信号的自相关函数仍为同频率的周期信号。
自相关函数的典型应用包括:检测淹没在随机噪声中的周期信号。
由于周期信号的自相关函数仍是周期性的,而随机噪声信号随着延迟增加,它的自相关函数将减到零。
因此在一定延迟时间后,被干扰信号的自相关函数中就只保留了周期信号的信息,而排除了随机信号的干扰。
1.2互相关函数互相关函数,表示的是两个时间序列之间和同一个时间序列在任意两个不同时刻的取值之间的相关程度,即互相关函数是描述随机信号x(t),y(t)在任意两个不同时刻t1,t2的取值之间的相关程度。
随机信号x(t)和y(t)的互相关函数xy R ()τ定义为xy R ()[()()]n m x n m y n +∞=-∞=-∑系统脉冲响应的测定。
在随机激励试验中,假如以随机白噪声作为试验信号输入被测系统,则输入信号与输出信号的互相关函数R() 就是被测系统的脉冲xy响应。
这种测量方法的优点可以在系统正常工作过程中测量。
测量时,其他信号都与试验信号无关,因而对互相关函数没有影响,不影响脉冲响应的测量。
第二章 基于Hankel 阵的实现2.1 Markov 系数概述对于严格真有理分式111111...()...n n nnn n nb s b s b G s s a s a s a ----+++=+++ 用多项式除法按指数级数展开12()(0)+(1)(2)...g s h h s h s --=++∵传递函数是严格真有理分式 ∴(0)=0hG(s)按Markov 矩阵展开成1(1)(1)1G(s)=C[SI-A]()()i i i i i B CA s G s h i s ∞--+=∞-+==⇒=∑∑我们把{(1),(2),(3)...}h h h 称为Markov 系数。
线性系统理论大作业2
摘要:本文主要讨论线性系统解集的几何结构与系统能观性、能控性和稳定性之间的关系。
这一关系从两个方面来说明,第一部分讲述系统解集几何结构与特征值和特征向量之间的关系,通过Matlab 仿真例子说明这一关系;第二部分分别讲述特征值和特征向量与系统能观性、能控性和稳定性之间的关系,并讲述了能观性,能控性以及稳定性的定义和判据,通过以约旦标准型为例来讲述相同特征值和不同特征值情况下的能观性,能控性,最后在Simulink中仿真一定特征值条件下系统的稳定性。
从以上两个方面来说明解集的几何结构与系统能观性、能控性和稳定性之间的关系。
>1. 零输入响应解集与特征值和特征向量之间的关系线性定常系统状态方程x Ax Buy Cx Du=+⎧⎨=+⎩,0(0),0x x t =≥的解为()00()(),0t At A t x t e x e Bu d t τττ-=+≥⎰。
为了研究线性定常系统状态方程解集的几何结构与线性系统的特征之间的关系,将系统简化,只考虑系统为零输入的状态响应,即x Axy Cx=⎧⎨=⎩,0(0),0x x t =≥的解为0()At x t e x =。
所有的零输入状态响应组成了一个线性空间,且该线性空间中有n 个独立的元素,它们的线性组合决定了所有零输入响应。
所以可以通过选择一组线性独立的初始条件得到一组零输入响应集中的基底。
下面先考虑最简单的零输入状态响应集的基底。
若12,,...n λλλ是A 的两两互异的特征值,且12,,...n v v v 是相应的单位特征向量,即,1,2,...i i i Av v i n λ==。
选0,1,2,...i x v i n ==,则0()(...)......i At At i2233i 2233i i i i 2233i i i i i i i t i x t e x e v 11I +At +A t +A t +v 2!3!11v Av t A v t A v t 2!3!11v v t v t v t 2!3!e v λλλλ====++++=++++=-所以取01122...n n x v v v ααα=+++时,相应的零输入响应为121122()...n t t t n nx t e v e v e v λλλααα=+++由此可以看出线性定常系统的零输入响应解集的几何结构可以由系统矩阵A 的特征值和特征向量来表征。
第二次大作业(终)

关键词:伪随机序列
Markov 系数
Hankel 阵
奇异值分解
频率特性
《线性系统》课程论文
目 第一章 第二章
录
绪论 ....................................................................................................................... 1 伪随机信号 ............................................................................................................ 2
5.1 模型降阶方法简介 ................................................................................................ 20 5.1.1 Pade 降阶算法 .............................................................................................. 20 5.1.2 基于 Schur 均衡实现模型的降阶算法 ........................................................ 20 5.1.3 最优 Hankel 范数的降阶模型 ...................................................................... 20 5.1.4 均衡实现模型的降阶算法 ........................................................................... 21 5.1.5 经验法降阶 ................................................................................................... 21 5.2 实际设计分析 ........................................................................................................ 22 5.2.1 Pade 降阶 ...................................................................................................... 22 5.2.2 基于 Schur 均衡实现模型的降阶 ................................................................ 24 5.2.3 最优 Hankel 范数的降阶 ............................................................................. 24 5.2.4 均衡实现模型的降阶................................................................................... 25 5.2.5 经验法降阶 ................................................................................................... 26 5.2.6 最简 3 阶模型的比对 .................................................................................. 28 第六章 总结 ..................................................................................................................... 31
华电线性系统理论大作业

而前文已经得出导轨的动能 Tw ,因此两式相加得系统的动能 T 为:
2 2 2 2 1 x T Tb Tw m x x2 a Ib I w a 2 R
是导轨相对于水平线的倾斜角。
图 1.球杆系统简图
2.2 拉格朗日法建模
为了对球杆系统进行研究, 我们先对其进行建模, 一般来说, 这种球杆系统, 运用拉格朗日方程建立其数学模型比较方便,拉格朗日方程如下:
d T T V R U t dt q q ' q ' q
v v' w r
其中 v ' 是小球相对于导轨的线速度,其数值等于 x ,负号是指方向与规定 的正方向相反, 指的是导轨的角速度,即 a ,r 是小球的质心在坐标系中的位 置向量,计算式如下:
R x 0 x x a v 0 0 R xa a 0 0 0
其中 T 为系统的动能,包括小球的转动的动能,导轨转动的动能等,V 为系 统的势能, 包括重力势能弹性势能等等, 能量耗散函数为 R ,q
q1 , q2 ....qk
T
1
为广义坐标向量,其中 k 代表系统的自由度,即完全描述系统运动特性需要的坐 标数目,关于自由度在下文会具体分析, u 为作用于系统的外力。 以下为各个变量所表示的物理意义,M:导轨的质量,g:重力加速度 r:小 球的半径 I b :球的惯性力矩, I w :杆的惯性力矩,x:球的相对横坐标,y:球 的相对纵坐标, :小球相对于导轨的转角,a:导轨与水平线的夹角,球杆系 统受力分析如下:
线性系统理论课后答案

6 XI 给定图P2.12)和<b)所示两个电路,试列写出其状态方S 和输出方程。
其中, 分别指定:⑹状态变组廿二叱•勺输入变M « = ef(r):输出支量尹=/(b)状态变宣组X 严气,输入变S“y(O;输出变量丿■“CP2 1解 本题A 于由物理系统養立状态令问描述的基本题,意在训练正磧和熟塚运用电 路定律列写岀电路的状态方程和输出方程•(1)列写P2・l(a)电路的状态方程和输山方程。
首先.考虎到电容C 和电感E 为给定 电路中仅有的两个储能元件•电容端电压弋和流经电感电流了构成此电路的线性无关极 人变*组,从而透取状态变*组州=%:和巧=i 符合定义要求。
基此,利用电路元件关 系式和回路基尔《夫定律,定出电路方程为C 虬r dr L —+= e再由上述电路方程导出状态变量陀和i 的导》项,可得到状态变査方程规范形式, 血C I •—=—(tU C d/ 1 心 1 d/L c L L表%=3山和dW/dn 并将上述方程组表为向量方程,就得到此电路的状态方程:继而.按约定输出y = A 可直接得到此电路的输出方程:(b)列写P2.i(b)电路的状态方程和«ta 方程•类似地.考虑到电容C ]和C2为给定电 路中仅有的两个储能元件,电容端电压乜和七构成此电路的线性无关极大变fi 组,选 取状态变量组二叱和可二叱2符合定义要求,基此,利用电路元件关系式和回路基尔 霍夫定定出电路方程为dur GRpM 叱+叱之71RZ,皿6再由上述电路方程导出状态变量叱和叱的导数项,可得到状态变量方程规范形式: % 1 I 1少GR q GR 5 C,Kdr 表M 也C| /曲和 MqI方程:继而,按约定输出y =坯,可由电路导出:尸叱=%+七 将其表为向*方程,就得萸i 此电路的皴出方程,八不叱~孫"6 +丽e并将上述方程组表为向量方程,就得封此电路的状态K2.6求出下列^输入输出描述的一个状态空同描述: (i) 施)二 2^2 十 18$+40u(s)『+ 6“ +11S+6 (ii) 型十妙⑴_u(j) (g + 3)2(zl)解本®属于由传递函数型输入输出描述导出狀态空间描述的基本fi 。
线性系统理论试题
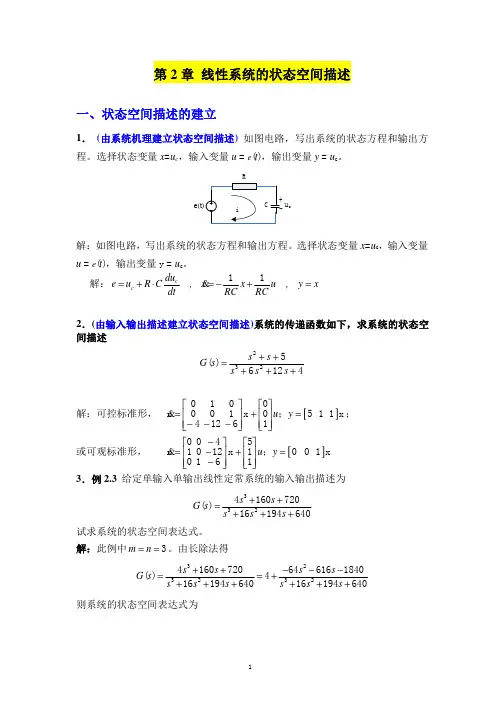
x&1 x&2
=
−7
0
x&3 0
0 −5 0
0 x1 0
0
x2
+
4
−1 x3 7
0
0 5
u1 u2
解:由于对角规范型中 B 包含元素全为零的行,故系统不完全能控。
3.(约当规范形判据的应用)判断下面系统的能控性和能观性
1 1 0 0 0 1
x&
=
0 0
1 0
0 1
u = e(t),输出变量 y = uc。
解:
e
=
uc
+
R
⋅C
duc dt
, x& = − 1 x + 1 u RC RC
, y=x
2.(由输入输出描述建立状态空间描述)系统的传递函数如下,求系统的状态空 间描述
G(s)
=
s3
s2 + s + 5 + 6 s2 + 12 s
+
4
0 解:可控标准形, x& = 0
s −1 0 1 det(sI − A) = 0 s −1 0 = (s −1)2 (s − 2) = 0
0 0 s−2
则系统特征值为 λ1 = 1( λ1 的代数重数 σ1 = 2 ), λ2 = 2 ( λ2 的代数重数 σ 2 = 1 )。 (2)有重特征值,判断是否可以化为对角规范形
对于 2 重特征值 λ1 = 1,它所对应的特征矩阵
1 0
υ11
= 1,υ22
= 1 ,得到
2
个属于二重特征值 λ1
= 1的特征向量υ1
=
0
线性系统理论大作业
线性系统理论大作业(总11页)-CAL-FENGHAI.-(YICAI)-Company One1-CAL-本页仅作为文档封面,使用请直接删除目录题目一 ............................................. 错误!未指定书签。
(一)状态反馈加积分器校正的输出反馈系统设计 ....... 错误!未指定书签。
(1)建立被控对象的状态空间模型,并判断系统性质 ...... 错误!未指定书签。
(2)状态反馈增益矩阵和积分增益常数的设计 ............ 错误!未指定书签。
(3)全维观测器设计 .................................. 错误!未指定书签。
(4)如何在闭环调速系统中增加限流环节 ................ 错误!未指定书签。
(二)二次型最优全状态反馈控制和按负载扰动前馈补偿的复合控制系统设计错误!未指定书签。
(1)线性二次型最优全状态反馈设计 .................... 错误!未指定书签。
(2)降维观测器设计 .................................. 错误!未指定书签。
题目二 ............................................. 错误!未指定书签。
(1)判断系统是否存在最优控制律 ...................... 错误!未指定书签。
(2)非零给定点的最优控制设计和仿真分析 .............................. 错误!未指定书签。
(3)权矩阵的各权值对动态性能影响分析 .................................. 错误!未指定书签。
题目一(一)状态反馈加积分器校正的输出反馈系统设计 (1)建立被控对象的状态空间模型,并判断系统性质 1)画出与题目对应的模拟结构图,如图1所示:图1 原始系统结构图取状态变量为1x =n ,2x =d I ,3x =d u ,控制输入u=c u将已知参数代人并设输出y=n=1x ,得被控对象的状态空间表达式为其中,237500039.768011=-3.696-17.85727.05600-588.235100T ela lala s C GD CA RT T RT T ⎡⎤⎢⎥⎢⎥⎡⎤⎢⎥⎢⎥=--⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦⎢⎥-⎢⎥⎣⎦,000=023529.41s s B K T ⎡⎤⎢⎥⎡⎤⎢⎥⎢⎥=⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦⎢⎥⎢⎥⎣⎦,2375-30.4880=000GD E ⎡⎤-⎢⎥⎡⎤⎢⎥⎢⎥=⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦⎢⎥⎣⎦,[]100C = 2)检查被控系统的结构性质判断系统能控性、能观性、稳定性 程序如下:A=[0 39.768 0;-3.696 -17.857 27.056;0 0 -588.235]; B=[0;0;23529.41];C=[1 0 0]; Qc=ctrb(A,B); Qo=obsv(A,C); L=length(A); if rank(Qc)==Ldisp('系统是状态完全能控'); elsedisp('系统是状态不完全能控'); endif rank(Qo)==Ldisp('系统是状态完全能观'); elsedisp('系统是状态不完全能观'); enddisp(eig(A))%利用A 的特征值判断系统稳定性 运行结果:系统是状态完全能控 系统是状态完全能观 1.0e+02 *-0.0893 + 0.0820i -0.0893 - 0.0820i -5.8823 + 0.0000i由于矩阵A 全部特征值均具有负实部,因此系统渐近稳定。
江苏大学线性系统理论(现代控制理论)考试必备--第2章
t e 0 0 0 0 te e
(t; t0 , x0 , u) (t ; t0 , x0 , 0) (t ;t0 , 0,u )
线性系统的一个基本属性是满足叠加定理。基于叠 加定理,可将线性系统的全响应可看成初始状态 x0 和 输入u(t)共同作用下的系统状态运动 x(t ),分解为由初始 x0 和输入u(t)分别单独作用所产生的响应的叠加。 状态
e A1t
e2t
n t e
Al t e
典型2 若矩阵A为对角线分块矩阵,则 e 为:
A2
At
e
At
e A2t
第2章 线性系统的运动分析
江苏大学电气学院
典型3 若矩阵A具有如下形式 ,应用e At 的定义式,可得 e At
性质9 e 的相似变换 如果矩阵A的特征值互不相同,并且存在非奇异变换 矩阵P,使得 A PAP 1,由 e At定义可得到:
At
e At Pe At P 1
第2章 线性系统的运动分析
At e 三. 几种典型的矩阵指数函数
江苏大学电气学院
由于矩阵指数函数 e At在计算线性系统的响应起着十分
第2章 线性系统的运动分析
江苏大学电气学院
三. 零输入响应和零状态响应及全响应
1. 零输入响应 线性系统的零输入响应是指只有初始状态作用即 x0 0 , 而无输入作用即 u(t ) 0 时的系统的状态响应。此时,系 统的状态方程为
A(t )x , x(t0 ) x0 , t t0 , t x
显然,e At 和矩阵A一样,也是一个方阵。
线性系统理论多年考题和答案
2008级综合大题[]400102110010112x x u y x⎡⎤⎡⎤⎢⎥⎢⎥=-+⎢⎥⎢⎥⎢⎥⎢⎥-⎣⎦⎣⎦=1 能否通过状态反馈设计将系统特征值配置到平面任意位置?2 控规范分解求上述方程的不可简约形式?3 求方程的传递函数;4 验证系统是否渐近稳定、BIBO 稳定、李氏稳定;(各种稳定之间的关系和判定方法!)5 可能通过状态反馈将不可简约方程特征值配置到-2,-3?若能,确定K ,若不能,请说明理由;6 能否为系统不可简约方程设计全阶状态观测器,使其特征值为-4,-5; 7画出不可简约方程带有状态观测器的状态反馈系统结构图。
参考解答: 1.判断能控性:能控矩阵21416124,() 2.000M BABA B rank M ⎡⎤⎢⎥⎡⎤==-=⎣⎦⎢⎥⎢⎥⎣⎦系统不完全可控,不能任意配置极点。
2按可控规范型分解取M 的前两列,并加1与其线性无关列构成1140120001P -⎡⎤⎢⎥=-⎢⎥⎢⎥⎣⎦,求得1203311066001P ⎡⎤⎢⎥⎢⎥⎢⎥=-⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦进行变换[]1120831112,0,22260001A PAP B PB c cP --⎡⎤⎢⎥⎡⎤⎢⎥⎢⎥⎢⎥=-====⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦⎢⎥⎢⎥⎣⎦所以系统不可简约实现为[]08112022x x u y x ⎧⎡⎤⎡⎤=+⎪⎢⎥⎢⎥⎨⎣⎦⎣⎦⎪=⎩3.12(1)(1)2(1)()()(4)(2)(1)(4)(2)s s s G s c sI A B s s s s s --+-=-==-++-+4.det()(4)(2)(1)sI A s s s -=-++,系统有一极点4,位于复平面的右部,故不是渐近稳定。
12(1)()()(4)(2)s G s c sI A B s s --=-=-+,极点为4,-2,存在位于右半平面的极点,故系统不是BIBO 稳定。
系统发散,不是李氏稳定。
5.可以。
令11228,12Tk k k k A Bk k +⎡⎤⎡⎤=+=⎢⎥⎢⎥⎣⎦⎣⎦则特征方程[]2112()det ()(2)28f s sI A Bk s k s k k =-+=-++--期望特征方程*2()(2)(3)56f s s s s s =++=++比较上两式求得:728Tk -⎡⎤=⎢⎥-⎣⎦6.可以。
线性系统理论习题答案
《线性系统理论》作业参考答案1-1 证明:由矩阵úúúúúúûùêêêêêêëé----=--121000001000010a a a a A n n nL M O M M M L L L则A 的特征多项式为nn n n n n n n n n n n n n n n n n na a a a a a a a a a a a a a a a a A I +++==+--++--=--++--=+--=--------+-----L L L M O MM ML LL L M O M M M L L L L M O MMM L L L112114322111321121)1()1(00001001)1()1(000010001000010001l l l l l l ll l l l l l l l l ll 若i l 是A 的特征值,则00001000010001)(1112121=úúúúúúûùêêêêêêëé+++=úúúúúúûùêêêêêêëéúúúúúúûùêêêêêêëé+--=-----n n i n i n i i i in n ni i i i i a a a a a a A I L M M L M O M M M L L L l l l l l l l l l u l 这表明[]Tn ii i121-l l l L 是i l 所对应的特征向量。