
机械原理-MATLAB基于四杆机构运动分析的运用
MATLAB软件由美国MathWorks公司于1982年推出,经过十几年的发展和竞争,现已成为国际公认的最优秀的科技应用软件之一。
MATLAB提供了强大的矩阵处理和绘图功能。
它主要包括两部分内容:核心函数和工具箱。
Matlab编程代码接近数学推导公式,简洁直观,与科技人员的思维方式和书写习惯相适应,操作简易,人机交互性能好,且可以方便迅速地用三维图形、图像、声音、动画等表达计算结果,拓展思路。
编制相应的M函数文件。
Pos.m用于求解位置、角度和角加速度。
th1为初始角度,w1为杆1角速度,其余为杆长。
将课本P35(i)、(ii)、(iii)式用MATLAB语言表述,即可编制为四杆机构求解函数文件pos.m。
function f=pos(th1,w1,l1,l2,l3,l4)
syms x21 x31 x22 x32
x1=th1*pi/180;x11=cos(x1);x12=sin(x1);
eq1=l1*x11+l2*x21-l3*x31-l4;
eq2=l1*x12+l2*x22-l3*x32;
eq3=x21^2+x22^2-1;eq4=x31^2+x32^2-1;
s=solve(eq1,eq2,eq3,eq4,x21,x22,x31,x32);
s1=double(s.x21); s2=double(s.x22);
s3=double(s.x31); s4=double(s.x32);
x2=(acos(s1(1,1)))/pi*180;
x3=(acos(s3(1,1)))/pi*180;
A=[l2*s2(1,1),-l3*s4(1,1);l2*s1(1,1),-l3*s3(1,1)];
B=[-l1*x12;-l1*x11];
w=A\(w1*B);w2=w(1,1);w3=w(2,1);
C=[-l2*w(1,1)*s1(1,1),l3*w(2,1)*s3(1,1);l2*w(1,1)*s2(1,1),-l3*w(2,1)*s4(1,1)];
D=[w(1,1);w(2,1)];E=[-l1*w1*x11;l1*w1*x12];
F=[l2*s2(1,1),-l3*s4(1,1);l2*s1(1,1),-l3*s3(1,1)];
t=F\(C*D+w1*E);a2=t(1,1);a3=t(2,1);
l1=cat(1,th1,w1,0);l2=cat(1,x2,w2,a2);
l3=cat(1,x3,w3,a3);f=(cat(2,l1,l2,l3))';
subplot(2,2,1);plot(th1,w2,'r-');hold on;title('连杆2角速度分析');
subplot(2,2,2);plot(th1,a2,'b-');hold on;title('连杆2角加速度分析');
subplot(2,2,3);plot(th1,w3,'r-');hold on;title('连杆3角速度分析');
subplot(2,2,4);plot(th1,a3,'b-');hold on;title('连杆3角加速度分析');
return
在MA TLAB命令窗口输入命令:
>> th1=60;w1=pi/3;l1=20;l2=30;l3=40;l4=45;
>> function f=pos(th1,w1,l1,l2,l3,l4)
60°,ω=pi/3时的值
即可得到
theta=
采用实时动画的方法编写draw.m文件:
function dw = draw(l1,l2,l3,l4,x1,x2,x3)
figure(2);
th1=x1*pi/180;th2=x2*pi/180;th3=x3*pi/180;
x=0:0.001:l4;plot(x,0,'r-');axis([-25,70,-25,60]);hold on
for i=0:0.1:l1;
s=i*cos(th1); c=i*sin(th1);
plot(s,c,'b-');hold on;
end;
for x=0:0.1:l3;
s2=x*cos(th3)+l4;c2=x*sin(th3);
plot(s2,c2);hold on;
end
for x=0:0.1:l2;
s3=l1*cos(th1)+x*cos(th2); c3=l1*sin(th1)+x*sin(th2);
plot(s3,c3);hold on;
end
return
代入pos.m中所得的结果,输入命令:
>>draw(l1,l2,l3,l4,y(1,1),y(2,1),y(3,1))
即可得到当前位置下的四杆图形。
实例计算
假设已知各杆的尺寸和杆1的初始角度th1及角速度w1,其分别为th1=60,w1=pi/3,l1=25,l2=40,l3=50,l4=60。
现求在图1所示位置时的杆2和3的角位移,角速度和角加速度及当前位置下的四杆机构图形。
仅需输入:
>> th1=60;w1=pi/3;l1=25;l2=40;l3=50;l4=60;
>> pos(th1,w1,l1,l2,l3,l4)
>>draw(l1,l2,l3,l4,y(1,1),y(2,1),y(3,1))
若要得到四杆机构的运动图形,则输入:
>>for m=0:1:360;%步距为1°,可更改;
y=pos(m,w1,l1,l2,l3,l4);
draw(l1,l2,l3,l4,y(1,1),y(2,1),y(3,1));%不断重画;
end
最后可得到杆2和杆3的角速度、角加速度曲线,如图示:
参考文献
[1]陈怀深.MATLAB及其在理工课程中的应用指南.西安:西安电子科技大学出版社,2000.
[2]孙桓,傅则绍.机械原理[M].北京:高等教育出版社,1995.
[3]张智星.Matlab程序设计及应用[M].北京:清华大学出版社,2002.
[4]岳修科,黄俊杰.Matlab在平面机构运动解析法分析中的应用.计算机应用技术.2006年第8期总第33卷.
[5]王华杰.基于MATLAB的偏心轮机构运动仿真系统.机械研究与应用.Vol 16 No4,2003-12.
《本文相关内容摘自本人已刊登的论文,注意版权! pengyun99》
附数据含义:
图表 1。
MATLAB 的交互仿真在《机械设计基础》课堂教学中的应用

MATLAB 的交互仿真在《机械设计基础》课堂教学中的应用徐高欢;陈雯兰;孙培峰;万海波
【期刊名称】《浙江水利水电专科学校学报》
【年(卷),期】2014(000)001
【摘要】《机械设计基础》是汽车专业的专业基础课程,针对学生缺乏机械专业基础,对机械原理、机械本概念、机械结构不熟悉的特点,尝试在课堂上使用matlab仿真动画,直观展示复杂杆件的运动规律,帮助学生掌握基本原理。
并以铰链四杆机构交互仿真、凸轮机构的交互仿真、标准齿轮的交互仿真设计的教学案例进行了说明和阐述。
【总页数】5页(P82-86)
【作者】徐高欢;陈雯兰;孙培峰;万海波
【作者单位】浙江水利水电学院机械与汽车工程学院,浙江杭州 310018;浙江水利水电学院机械与汽车工程学院,浙江杭州 310018;浙江水利水电学院机械与汽车工程学院,浙江杭州 310018;浙江水利水电学院机械与汽车工程学院,浙江杭州 310018
【正文语种】中文
【中图分类】G642
【相关文献】
1.ADAMS和Matlab交互仿真的机械臂定位控制 [J], 殷翔;董正筑;王继燕
2.Pro/E的机构仿真在机械设计基础课堂教学中的辅助应用 [J], 滕跃
3.《机械设计基础》课堂教学中交互式教学法的应用与评估 [J], 张鄂
4.基于Pro/E的机构仿真在《机械设计基础》课堂教学中的应用 [J], 胡迎花
5.MATLAB仿真在机械振动课堂教学中的应用 [J], 和二斌;韦艳芳;罗志荣;易施光因版权原因,仅展示原文概要,查看原文内容请购买。
考研机械原理-8_真题-无答案
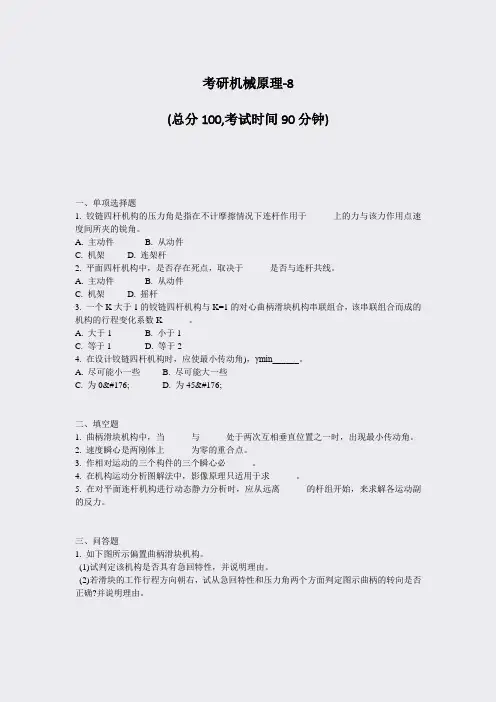
考研机械原理-8(总分100,考试时间90分钟)一、单项选择题1. 铰链四杆机构的压力角是指在不计摩擦情况下连杆作用于______上的力与该力作用点速度间所夹的锐角。
A. 主动件B. 从动件C. 机架D. 连架杆2. 平面四杆机构中,是否存在死点,取决于______是否与连杆共线。
A. 主动件B. 从动件C. 机架D. 摇杆3. 一个K大于1的铰链四杆机构与K=1的对心曲柄滑块机构串联组合,该串联组合而成的机构的行程变化系数K______。
A. 大于1B. 小于1C. 等于1D. 等于24. 在设计铰链四杆机构时,应使最小传动角),γmin______。
A. 尽可能小一些B. 尽可能大一些C. 为0°D. 为45°二、填空题1. 曲柄滑块机构中,当______与______处于两次互相垂直位置之一时,出现最小传动角。
2. 速度瞬心是两刚体上______为零的重合点。
3. 作相对运动的三个构件的三个瞬心必______。
4. 在机构运动分析图解法中,影像原理只适用于求______。
5. 在对平面连杆机构进行动态静力分析时,应从远离______的杆组开始,来求解各运动副的反力。
三、问答题1. 如下图所示偏置曲柄滑块机构。
(1)试判定该机构是否具有急回特性,并说明理由。
(2)若滑块的工作行程方向朝右,试从急回特性和压力角两个方面判定图示曲柄的转向是否正确?并说明理由。
2. 在曲柄等速转动的曲柄摇杆机构中,已知:曲柄的极位夹角θ=30°,摇杆工作时间为7s,试问:(1)摇杆空回行程所需时间为多少秒?(2)曲柄每分钟转速是多少?3. 在曲柄摇杆机构中,已知一曲柄长为50mm,连杆长为70mm,摇杆长为80mm,机架长为90mm,曲柄转速n1=60r/min。
试问:(1)摇杆工作行程需多少时间?(2)空回行程多少秒?(3)行程速比系数为多少?4. 在下图所示导杆机构中,已知lAB=40mm,试问:(1)若机构成为摆动导杆时,lAC的最小值为多少?(2)AB为原动件时,机构的传动角为多大?(3)若lAC=50mm,且此机构成为转动导杆时,lAB的最小值为多少?5. 在铰链四杆机构ABCD中,已知lAD=400mm,lAB=150mm,lBC=350mm,lCD=300mm,且杆AB为原动件,杆AD为机架,试问构件AB能否作整周回转,为什么?四、分析计算题1. 计算下图所示机构的自由度,并判定该机构是否具有确定的运动(标有箭头的构件为原动件)。
机械原理实验 机械结构的分析及运动简图测绘(二)实验报告

实验名称实验四机械结构的分析及运动简图测绘(二)
课程名称机械原理实验时间实验地点 S401 组号同组人成绩
一、实验目的
1.熟悉机构运动简图的画法,掌握从实际机构中测绘其运动简图的技能。
2.巩固机械结构的分析原理及自由度计算方法。
3.加深理解四杆机构的演化过程及验证曲柄存在的条件。
二、仪器设备
1.设备:唧筒、手摇抽气机、内燃机模型
2.工具:卷尺 0-3m;
游标卡尺 0-150mm,精度0.02mm;
游标卡尺 0-300mm,精度0.02mm;
三、实验原理简要
1.什么是机构运动简图?
2.在绘制机构运动简图时,长度比例尺及投影面怎样选择?
长度比例尺: =
投影面的选择方法:
四、实验过程和步骤
画图,格式如下:
序号.机构名称
长度比例尺:
机构自由度计算:
是否有确定的运动:
机构运动简图:
五、数据记录与处理:
继续画图,格式同上
六、实验结论分析与讨论:
请用红色水笔标注出本次实验中的机构运动简图所缺失的尺寸,并按顺序编号。
总计缺失的尺寸数目是个。
1。
AMESim在四连杆机构教学中的应用及效果分析

Value Engineering 0引言四连杆机构作为最典型的一类平面连杆机构,是《机械原理》课程教学的一项重要内容,在实际教学中,四连杆机构各杆件的位置难以准确计算和画出,各参数之间的关系难以描述,致使该部分内容比较抽象,利用仿真软件建立模型可以进行演示以改善教学效果。
连杆机构常用的方法有几何法和解析法[1]。
几何法直观方便但精度较低;解析法计算复杂但精度高。
在计算机辅助设计与分析中得到普遍应用[2-3]。
利用MATLAB 等软件分析机构运动时,所建立的几何方程是含有三角函数的非线性方程组,求解困难,需要编写较复杂的数值求解程序,涉及选取积分算法、确定步长和差分格式等专业性较强的数学问题[4-6],AMESim 采用图形化建模方式,自动选择积分算法,可以在积分过程中监视方程特性的改变并自动变换积分算法以获得最佳结果,不需要推导复杂的数学模型,可以更多地关注问题本身,仿真效率高,使用方便。
因此可以利用AMESim 仿真软件图形化建模方式,可以方便地建立四连杆机构的仿真模型,进行动态演示,并通过对单个参数及多个参数的改变生动形象地演示相关特性和概念。
1四连杆机构的几何方程四连杆机构如图1所示。
已知AB 、BC 、CD 、DA 的长度分别为L1=40mm ,L2=100mm ,L3=80mm ,L4=120mm ,主动件AB 杆以角速度w 绕铰接点A 匀速转动。
由封闭矢量四边形投影法[1]可建立如下方程组L1cos 准1+L2cos 准2=L3cos 准3+L4L1sin 准1+L2sin 准2=L3sin 准准3(1)2四连杆机构仿真模型的建立在AMESim 环境下新建一个文件,即进入草图模式,如图2所示。
选取Planar Mechanical 模型库中的相关元件,搭建四连杆机构。
在草图模式下,只需要确定各杆件和铰接点的连接关系,不必考虑几何尺寸和位置关系。
在模拟铰接点A 的元件上,依次添加Mechanical 模型库中的扭簧模型和角速度输入元件,以及Signal ,Control 模型库中的常量信号源,成为匀角速度的输入,所建立的模型如图3所示。
基于MATLAB的平面四连杆机构运动仿真.

图2~4分别为θ4角速度、点C的速度变化曲线。
4结论
本文在复数向量坐标系中推导了四连杆机构运动方程,并应用MATLAB软件进行了连杆机构运动数值仿真。从计算结果可以看出,该方法可以方便快捷地得到连杆运动参数,能够有效提高分析效率和计算精度,可进一步推广到多连杆机构设计及优化计算中。
文章编号:1009-9492(201104-0051-02
引言
四连杆机构因其结构灵活、能够传递动力并有效地实现预定动作,在很多领域得到了广泛应用
[1]
。进行连杆机
构运动分析,传统方法主要是图解法或分析法[2]
,无论设
计精度还是设计效率都相对低下,无法满足现代机械高速高精度的要求。随着计算机技术的飞速发展,特别是以
面四杆机构[J ].机械制造, 2002,
(3:26-28.
[3]周进雄,张陵.机构动态仿真[M ].西安:西安交通大学出
版社, 2002.
[4]李娟玲,张建峰.基于C语言的平面连杆机构的运动分析
[J ].机械研究与应用, 2006, 19(5:117-120.
[5]宋兆基. MATLAB6.5在科学计算中的应用[M ].北京:清
华大学出版社, 2005.
[6]王正林.精通MATLAB科学计算[M ].北京:电子工业出
版社, 2009.
[7]曹惟庆.机构设计[M ].北京:机械工业出版社, 2004. [8]李洪涛,徐巍华.基于MATLAB软件对抽油机连杆运动规律
的仿真研究[J ].机械工程师, 2009(5:99-101.
参考文献:
[1]孙桓,陈作模.机械原理[M ].北京:高等教育出版社,
2006.
基于MATLAB的四连杆机构运动分析软件设计开题报告

基于MATLAB的四连杆机构运动分析软件设计开题报告云南农业大学本科生毕业设计开题报告工程技术学院车辆工程专业( 工科) 2008级设计题目:基于MATLAB的四连杆机构运动分析软件设计人机交互界面的设计云南农业大学教务处制2011年10月8日云南农业大学毕业设计开题报告1(本课题所涉及的问题在国内(外)的研究现状综述目前,MATLAB软件是功能强大的科学计算软件,被国内外高校和科研单位所使用。
尤其是基于矩阵运算的数据处理,还可用符号运算计算解析解;还可以实现数值分析、图像处理等若干个领域的计算和图形显示功能。
在工程技术界,MATLAB 也被用来解决一些实际课题和数学模型问题。
典型的应用包括数值计算、算法预设计与验证,以及一些特殊的矩阵计算应用,如自动控制理论、统计、数字信号处理(时间序列分拆)等。
平面连杆机构是一种应用十分广泛的机构。
对它的分析及设计一直是机构学研究的一个重要课题。
但传统方法对于常见的连杆机构的运动学、动力学分析仍然是非常繁琐,以至于很难对它进行深入的研究,如果建立一个连杆机构的仿真系统,使设计人员在进行设计时,从复杂的机构分析和烦琐的计算中摆脱出来,集中精力从事于创新工作,那将是很有意义的。
基于这样一种考虑,本课题尝试建立一个平面连杆机构的运动学仿真系统。
应用Matlab/Simulink对机构领域中应用广泛的基本机构——双曲柄机构、曲柄摇杆机构、曲柄滑块机构等的连杆点轨迹作仿真,该方法编程工作量小、轨迹图形显示便捷,所建模型只需作少量更改即可适应四杆机构的不同特征值,并可推广至多杆机构情况。
建立四杆机构的优化设计模型,用 MATLAB 优化工具箱实现四杆机构的优化设计及仿真,得到的优化结果有足够的精度,能满足设计需求,同时表明MATLAB 优化工具箱在四杆机构优化设计及其相关问题中具有较好的应用前景。
2(本人对课题提出的任务要求及实现预期目标的可行性分析由于连杆机构的性能受机构上繁多的几何参数的影响,呈复杂的非线性关系,无论从性能分析上还是性能综合上都是一个比较困难的工作。
基于OBE理念的“MATLAB及工程应用”教学及评价体系改革
些/ 常见零件选型及校核时"相关参数化设计"针对图表
的公式化"需要学生参考文献中拟合公式"如单根o带的
额定功率$链号的选择$齿轮的齿形系数和重合度系数的
公式拟合%
目前已建立丰富的线上资源供学生自学其他实验项
目"并选择其中一项上传编写的程序和结果"不仅能激发
学生的学习兴趣"给学生更多的自由度"还能督促学生强
高$有创造性的程序%
生积极讨论发布自己看法% 如分析铰链四杆机构的运动
习题训练包括线上和线上资源"共1 次作业% 线上网 特性分析时"必须先了解运动的特性具体包括哪些/ 分析
络自学包括' 章"可供学生课后自学所用"提供给学生感 曲柄滑块机构力学特性时"让学生思考数学模型是如何建
兴趣的内容课后自学%
立的/ 掌握齿轮优化设计时"讨论齿轮的基本参数有哪
养学生的工程实践能力"调动学生的积极性和激发学生的 平时的作业$出勤和实验"以及最终的期末试卷考核% 严
兴趣% 鉴于实验课堂课时有限"由学生根据自身所学理论 重忽略通过课程的学习"学生能力是否提高"毕业要求能
知识及兴趣开展三个项目% 线性代数较薄弱的学生着重 否达到"能否培养解决实际工程问题的能力%
满足毕业要求指标点 评价者$设计者
接受者$参与者$执行者
传统教学评价 作业$出勤$ 实验$试卷
分数 评价者 接受者
部分学生学习主动性强#另一方面"试卷虽然有6卷和Z 卷且试题对学生的机械专业知识和编程综合能力有较高 的要求"需要学生灵活运用所学知识"但核心知识点学生 课上和课下都能很好地反复学习"因此成绩整体良好%
《机械原理》中四杆机构的运动分析
《机械原理》中四杆机构的运动分析赵连生【摘要】The paper seeks to solve the confusion of students when they learn kinematic analysis in the course of "Mechanical Principle". Motion characteristics of the elements of lower-pairs, the choice of reference point, the existence terms of Coriolis accelerati%针对学生学习《机械原理》课程中运动分析的困惑,本文给出了低副要素的运动特点、参考点的选择、哥氏加速度存在的条件,并举例作了相应的运动分析,以提高学生对机构运动分析的分析能力和课堂教学效果。
【期刊名称】《常熟理工学院学报》【年(卷),期】2011(025)006【总页数】3页(P115-117)【关键词】机械原理;运动分析;四杆机构【作者】赵连生【作者单位】常熟理工学院机械工程学院,江苏常熟215500【正文语种】中文【中图分类】G642《机械原理》对于机械工程类专业来说,是一门专业基础课,也是一门学位课程,知识结构承前启后,是学习专业课的基础。
在《机械原理》教学中,平面机构的运动分析是必不可少的教学内容。
虽然学生在《理论力学》教学过程中已经学过了相关的运动分析,但普遍掌握得不够扎实,针对实际机构的运动分析往往无从下手。
如选择哪两点列运动矢量方程?何时会有哥氏加速度存在?学生对此时常会感到困惑。
本文就此问题,结合《机械原理》课程的实际教学情况,针对四杆机构的运动分析总结了几点体会。
经过高副低代后,任何平面机构都可以认为是由低副连接而成的。
因此,在进行平面机构运动分析时,必须明确组成低副的两构件之间相对运动的特点。
转动副:若构件2、3在B点组成转动副,则构件2上的B2点和构件3上的B3点之间不可能产生任何的相对移动,所以这两点具有相同的速度和加速度,即VB2=VB3=VB,aB2=aB3=aB。
机械原理四连杆机构全解
双摇杆机构
一、 曲柄摇杆机构
在铰链四杆机构中,若两个连架杆, 一个为曲柄,另一个为摇杆,则此铰链 四杆机构称为曲柄摇杆机构。
图4-2所示为调整雷达天线俯仰角的 曲柄摇杆机构。曲柄1缓慢地匀速转动, 通过连杆2使摇杆3在一定的角度范围内 摇动,从而调整天线俯仰角的大小。
图4-2 雷达天效的回转力矩, 显然Pt越大越好。而P在垂直于vc方向的 分力Pn=Psin则为无效分力,它不仅无 助于从动件的转动,反而增加了从动件 转动时的摩擦阻力矩。因此,希望Pn越 小越好。由此可知,压力角越小,机 构的传力性能越好,理想情况是=0, 所以压力角是反映机构传力效果好坏的 一个重要参数。一般设计机构时都必须 注意控制最大压力角不超过许用值。
死点会使机构的从动件出现卡死或 运动不确定的现象。可以利用回转机构 的惯性或添加辅助机构来克服。如家用 缝纫机中的脚踏机构,图4-3a。 有时死点来实现工作,如图4-6所示 工件夹紧装置,就是利用连杆BC与摇杆 CD形成的死点,这时工件经杆1、杆2传 给杆3的力,通过杆3的传动中心D。此力 不能驱使杆3转动。故当撤去主动外力F 后,工件依然被可靠地夹紧。
图4-3a所示为缝纫机的踏板机构, 图b为其机构运动简图。摇杆3(原动 件)往复摆动,通过连杆2驱动曲柄1 (从动件)做整周转动,再经过带传 动使机头主轴转动。
图4-3 缝纫机的踏板机构
曲柄摇杆机构的主要特性有。
急回 压力与传动角 死点
1.急回运动
如图4-4所示为一曲柄摇杆机构, 其曲柄AB在转动一周的过程中,有两 次与连杆BC共线。在这两个位置,铰 链中心A与C之间的距离AC1和AC2分别 为最短和最长,因而摇杆CD的位置C1D 和C2D分别为其两个极限位置。摇杆在 两极限位置间的夹角称为摇杆的摆角。
分析机械原理四连杆机构的图解法与解析法的优缺点
分析机械原理四连杆机构的图解法与解析法的优缺点摘要:铰链四杆机构是机械设备中最基本的机构类型之一,文中以它为研究对象建立数学模型,应用MATLAB编程与ADMAS建模分别
对四杆机构进行仿真分析,获得各点的运动曲线,进行对比,两种方法各有所长,分析结果显示直观。
平面四杆机构是连杆机构中最常见的机构组成,由于其结构简单,可承受载荷大,连杆曲线具有多样性等优点,它在工程中得到广泛的运用,设计四杆机构的方法有很多,比如解析法、作图法、实验法,但这些方法都存在一定的缺点,图解法精度差,解析法的计算工作量大,不直观使其在工程运用中受到约束,如果设计平面四杆机构时能显示其运动轨迹从而将图示结果与设计要求进行对比,可以使设计显得更加直观,提高工作效率。
本文以MATLAB、ADMAS为平台,开发了一个平面四杆机构运动轨迹仿真系统,模拟四杆机构的运动仿真,并获得各点的运动轨迹坐标,使设计显得直观,更好的帮助了工程技术人员在机构分析与设计过程中进行优化,提高了工作效率,降低产品开发成本。