
机械原理例题(第二章机构分析)15-9-6
2015.9
例1:绘制机构运动简图,并计算自由度。
3 4 2 5 1
选取合适的比例尺 绘制运动简图;
计算自由度:
F 3 4 2 5 1 1
例2:试绘制图示偏心回转油泵机构的运动简图。图中偏心轮 1 绕固定轴心A转动,外环2上的叶片在可绕轴心 C 转动的圆 柱 3 中滑动。当偏心轮连续转动时,将低压油由右端吸入, 高压油从左端排出。
2-17:计算图示机构的自由度: (b)图示凸轮—连杆组合机构。在D处为铰接 在一起的两个滑块。
虚约束
F D
局部自由度
E B A
C
F=3×5+2×6-2=1
2-17:计算图示机构的自由度: (c)凸轮——连杆组合机构:精压机构
解: 该机构中存在结构对称部分,从 运动传递的独立性来看,有机构 ABCDE 就可以了,其余部分对 机构的运动传递没有影响,故引 入了虚约束。 将机构中的虚约束部分去掉不计, C处为复合铰链, n = 5, pl = 7, ph =0 F = 3n - 2pl - ph = 3×5-2×7-0 =1
e)
f)
2-13:图示为一新型偏心轮滑阀式真空泵。其偏心轮1绕固定 轴心A转动,与外环2固连在一起的滑阀3在可绕固定轴心C转 动的圆柱4中滑动。当偏心轮1 按图示方向连续回转时,可将 设备中的空气吸入,并将空气从阀5中排出,从而形成真空。 试绘制其运动简图,并计算其自由度。
选取比例尺作机构运动简图, 如图所示。
例6:图示凸轮驱动式四缸活塞空气压缩机的机构运动简图, 计算其自由度。凸轮1为原动件,当其转动时,分别推动装于 四个活塞上的ABCD处的滚子,使活塞在相应的汽缸内往复运 动。连杆长度AB=BC=CD=AD。
6 F 5 B 4 2 3 E 13 D 11 12 H
12 B 6 F 5
解: ABCD四个滚子为 局部自由度;
例12: 计算图示机构的自由度,并进行机构组成分析, 确定杆组和机构的级别。
A
1 1
2
3 33 4 4
7
4
5 55
6 6
7
2
2
1
6
不同的原动件,组成机构的杆 组与级别不相同。
解: 计算机构的自由度 A处为复合铰链,则 n = 6, pl = 8, ph = 0 F = 3 n - 2 pl - ph = 3×6-2×8-0 =2 机构的组成 ① 以构件1、2为原动件: 6-5为Ⅱ级杆组;3-4为Ⅱ级杆组 机构为Ⅱ级机构。 以构件2、6为原动件: 1-3-4-5为Ⅲ级杆组,机构为Ⅲ 级机构。 以构件1、6为原动件: 4-5为Ⅱ级杆组;2-3为Ⅱ级杆组 机构为Ⅱ级机构。
1.选择题:
5)平面机构中原动件自由度数目最多为 A 个。 A.一个 B.两个 C.三个 6)平面机构中若引入一个高副将带入 A 个约束。 A.一个 A.一个 8) 图 C B.两个 B.两个 C.三个
7)平面机构中若引入一个低副将带入 B
C.三个
所示构件系统是不能运动的。
个约束。
2.判断题:
1) 运动链能够成为机构的条件是,运动链相对于机 架的自由度大于零,且等于原动件的数目。 Y 2) 平面机构的级别取决于机构能够分解出的基本杆 组的级别。 N (最高级别)
2-17:计算图示机构的自由度: (d)齿轮——连杆组合机构:
3 2 C 1 6 A 4 B 5 7 D
解: 齿轮3-5啮合中心距保持不 变,故算一个高副。 齿轮5-齿条7啮合中心距变 化,齿的两侧面保持接触, 故为两个高副。 n = 6, pl = 7, ph =3 F = 3n - 2pl - ph = 3×6-2×7-3 =1
例9:计算各运动链的自由度,并判断其能否成 为机构。
B
复合铰链 复合铰链
O4 B E A O2 O1 D C O3
C
A
D
E
复合铰链??
F=3×7-2×10-0=1
F=原动件数,因此为机构。
F=3×7-2×10-0=1 F=原动件数,因此为机构。
例10:图示为一刹车机构。刹车时操纵杆1向右拉,通 过由构件2、3、4、5、6使两闸瓦刹住车轮。是计算机 构的自由度,并就刹车过程说明机构自由度的F ∥=CD,试计算机构自由度。 解: C处为复合铰链, m=3; G处为局部自由度。 I处有一个高副虚约束。 机构ABCDEF为平行四边形 机构,构件EF及引入的约束 为虚约束。 机构自由度F
G H
C
E F
B
D I
A
n=6, Pl=7, Ph=2 F=3n-2Pl- Ph =3×6-2×7-2 =2
7 8
3 9 2 A E 8 9 C G 3
O A
1
O
1
C G 10
连杆4、7、10、 13为虚约束;
机构自由度F
D 11 H
n=5, Pl=5, Ph=4 F=3n-2Pl-Ph =3×5-2×5-4 =1
例7:图示凸轮—连杆组合机构的自由度。铰接在凸 轮上D处的滚子可在CE杆上的曲线槽中滚动。
1 2
5 3
5 3
解: 机构的自由度, n = 4, pl = 6, ph = 0 F = 3n - 2 pl - ph = 3 × 4- 2× 6 - 0 =0 F<机构原动件数 不能运动。 修改: 增加机构自由度的 方法是:在机构的 适当位置添加一个 活动构件和一个低 副或者用一个高副 代替原来机构中的 一个低副。
求自由度: n = 3, Pl = 4, ph =0,
F = 3n - 2pl - ph
= 3×3-2×4-0 = 1
2-17:计算图示机构的自由度: (a)齿轮——连杆组合机构
解:
4 A 3 B 4 D 1 C 2
A点是三构件相铰接的复
合铰链; n = 4, pl = 5, ph = 1 F = 3n - 2pl - ph = 3 × 4- 2 × 5- 1 =1
B A
解: 选取合适的比例尺绘 制运动简图; 计算机构自由度 n = 3, pl = 4, ph =0 F = 3n - 2 pl - ph = 3×3-2×4-0 =1 结论:此机构为曲柄 滑块机构,需要一个 原动件。
例3: 计算图示机构的自由度。
解:
D 点是三构件相铰接的复
合铰链, 凸轮从动件的滚子G引入 一个局部自由度,凸轮与 大齿轮固结为同一构件。 n = 9, pl = 12, ph = 2 F = 3n - 2pl - ph = 3×9-2×12-2 =1
c)
d)
在分析设计方案是否合理时, 应首先画出方案的运动简图, 根据运动链成为机构的条件, 检验方案是否可行,并提出 修改方案。 增加机构自由度的方法是: 在机构的适当位置添加一个 活动构件和一个低副(如c、 d、e方案)或者用一个高 副代替原来机构中的一个低 副(如f方案)。 从机构运动的角度来看,机 构的组成可以有多种方案 。 至于选定那一种修改方案最 佳,还必须根据实际中的许 多因素加以分析、比较、评 价来决定。
例13:图示牛头刨机构设计方案图。设计者的意图是动力由曲 柄1输入,通过滑块2使摆动导杆3做往复摆动,并带动滑枕4 往返移动以达到刨削的目的。试分析此方案有无结构组成原理 上的错误,若有,请说明原因并修改。(作业:补充修改方案)
4
4
ω
1 2
ω
1 2 3
5 3
4 6 ω 1 2 5 3
4
4
ω
1 2
ω
E
C
A
F
2-24(b):计算图示机构的自由度,并在高副低代后分析组 成该机构的基本杆组。
解: 计算机构的自由度 C 处为复合铰链, H处为局部自由度, F 和 G 处的移动副一个算作虚约束 n = 8, pl = 11, ph = 1 F = 3 n - 2pl - ph = 3×8-2×11-1 = 1 高副低代 n = 9, pl = 13, ph = 0 F = 3n - 2pl - ph = 3×9-2×13 = 1 机构的组成: 该机构为Ⅲ级机构。
D
C C BB
A
E
E
Ⅲ级杆组
H
H
FF
Ⅱ级杆组
G
Ⅰ级杆组
G
(2)EG为原动件: 该机构为Ⅲ级机构。
2-24(a):计算图示机构的自由度,并在高副低代后分析组 成该机构的基本杆组。
D n E C B n A F F
D
F
解: 滚子局部自由度1个,虚约束1个 n = 4, pl = 5, ph = 1 F = 3 n - 2pl - p h = 3×4-2×5-1 = 1 高副低代: n = 5, pl = 7, ph = 0 F = 3n - 2pl - ph = 3 × 5- 2× 7 = 1 机构的组成 该机构为Ⅱ级机构 。
K L
局部自由度
C B
J
M D A
I F
E
F=3×8-2×10-2 =2 F=3×7-2×9-2 =1
复合铰链
虚约束
例8: 试计算所示惯性筛机构的自由度,判断机构是 否具有确定的运动(标箭头的构件为原动件)。
C 复合铰链 B E' A D E F G
虚约束
局部自由度
F=3×7+2×9-1=2 F=原动件个数 有确定的运动
基本概念题
1.选择题:
1)当机构的自由度F>0,且
B 原动件数,则该机构即
具有确定的相对运动。 A.小于 B.等于 C.大于 D.大于或等于 2)有两个平面机构的自由度都等于1,现用一个带有两铰 链的运动构件将他们串成一个平面机构,则其自由度等 于 B 。 A.0 B.1 C.2 3)机构中的构件是由一个或多个零件所组成,这些零件间 B 产生任何相对运动。 A.可以 B.不能 C.不一定 4)平面机构中运动副引入的约束的数目最多为 B 个。 A.一个 B.两个 C.三个
机械原理习题册答案
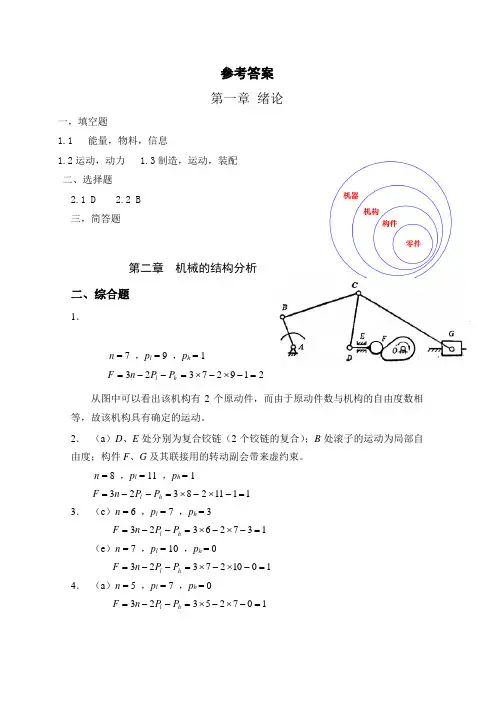
参考答案 第一章 绪论一,填空题1.1 能量,物料,信息1.2运动,动力 1.3制造,运动,装配 二、选择题2.1 D 2.2 B 三,简答题第二章 机械的结构分析二、综合题1.n = 7 ,p l = 9 ,p h = 121927323=-⨯-⨯=--=h l P P n F从图中可以看出该机构有2个原动件,而由于原动件数与机构的自由度数相等,故该机构具有确定的运动。
2. (a )D 、E 处分别为复合铰链(2个铰链的复合);B 处滚子的运动为局部自由度;构件F 、G 及其联接用的转动副会带来虚约束。
n = 8 ,p l = 11 ,p h = 1111128323=-⨯-⨯=--=h l P P n F3. (c )n = 6 ,p l = 7 ,p h = 313726323=-⨯-⨯=--=h l P P n F(e )n = 7 ,p l = 10 ,p h = 0101027323=-⨯-⨯=--=h l P P n F 4. (a )n = 5 ,p l = 7 ,p h = 010725323=-⨯-⨯=--=h l P P n FⅡ级组 Ⅱ级组 因为该机构是由最高级别为Ⅱ级组的基本杆组构成的,所以为Ⅱ级机构。
(c )n = 5 ,p l = 7 ,p h = 010725323=-⨯-⨯=--=h l P P n FⅢ级组因为该机构是由最高级别为Ⅲ级组的基本杆组构成的,所以为Ⅲ级机构。
5. n = 7 ,p l =10 ,p h = 0101027323=-⨯-⨯=--=h l P P n FⅡ级组 Ⅲ级组当以构件AB 为原动件时,该机构为Ⅲ级机构。
Ⅱ级组 Ⅱ级组 Ⅱ级组当以构件FG 为原动件时,该机构为Ⅱ级机构。
可见同一机构,若所取的原动件不同,则有可能成为不同级别的机构。
6. (a )n = 3 ,p l = 4 ,p h = 101423323=-⨯-⨯=--=h l P P n F因为机构的自由度为0,说明它根本不能运动。
机械原理—平面机构的结构分析
齿轮齿廓
作者:潘存云教授
活塞与缸套
§2-1 运动链与机构
按两构件之间相对运动方式分:
运动副
转动副——两构件之间的相对 运动为转动的运动副
移动副——两构件之间的相对 运动为平动的运动副
对于空间机构,还有螺旋副和球面副
§2-1 运动链与机构
按两构件之间接触方式分:
运动副
低副——两构件之间为面接触 的运动副
第二章 平面机构的结构分析
§2-1 运动链与机构 §2-2 机构运动简图 §2-3 机构自由度的计算 §2-4 机构分析与创新 §2-5 机构结构的拓展内容简介
§2-1 运动链与机构
机构是传递机械运动的装置,也就是传递机械运动、力 或者导引构件上的点按给定轨迹运动的机械装置。
机构的组成要素为构件和运动副。
在
机 架 上
齿 轮 齿
的 电 机
条 传 动
圆
带
锥
传
齿
动
轮
传
动
§2-2 机构的运动简图
链
圆柱
传
蜗杆
动
蜗轮
传动
外啮 合圆 柱齿 轮传 动
凸 轮 传 动
§2-2 机构的运动简图
内啮
棘
合圆
轮
柱齿
机
轮传
构
动
§2-2 机构的运动简图
(3)构件表示时的注意事项:
画构件时应撇开构件的实际外形,而只考虑运动 副的性质。
C D4
A1 1 B
3 2
5
E
6
冲床传动机构运动简图
§2-2 平面机构运动简图
§2-2 平面机构运动简图
§2-2 平面机构运动简图
机械原理题库

第七版机械原理复习题 第2章 机构的结构分析一、填空题8.两构件之间以线接触所组成的平面运动副称为高副,它产生一个约束,而保留了两个自由度。
10.机构具有确定的相对运动条件是原动件数等于机构的自由度。
11.在平面机构中若引入一个高副将引入1个约束,而引入一个低副将引入2个约束,构件数、约束数与机构自由度的关系是F=3n-2pl-ph 。
12.平面运动副的最大约束数为2,最小约束数为1。
13.当两构件构成运动副后,仍需保证能产生一定的相对运动,故在平面机构中,每个运动副引入的约束至多为2,至少为1。
14.计算机机构自由度的目的是判断该机构运动的可能性(能否运动〕及在什么条件下才具有确定的运动,即确定应具有的原动件数。
15.在平面机构中,具有两个约束的运动副是低副,具有一个约束的运动副是高副。
三、选择题3.有两个平面机构的自由度都等于1,现用一个带有两铰链的运动构件将它们串成一个平面机构,则其自由度等于 B 。
(A)0; (B)1; (C)24.原动件的自由度应为B 。
(A)-1; (B)+1; (C)05.基本杆组的自由度应为 C 。
(A)-1; (B)+1; (C)0。
7.在机构中原动件数目B 机构自由度时,该机构具有确定的运动。
(A)小于 (B)等于 (C)大于。
9.构件运动确定的条件是C 。
(A)自由度大于1; (B)自由度大于零; (C)自由度等于原动件数。
七、计算题1.计算图示机构的自由度,若有复合铰链、局部自由度或虚约束,需明确指出。
1.解E 为复合铰链。
F n p p =--=⨯-⨯=33921312L H6.试求图示机构的自由度(如有复合铰链、局部自由度、虚约束,需指明所在之处)。
图中凸轮为定径凸轮。
ABCDEF虚约束在滚子和E 处,应去掉滚子C 和E ,局部自由度在滚子B 处。
n =4,p L =5,p H =1,F =⨯-⨯-=342511 7.试求图示机构的自由度。
机械原理复习题第2章机构的结构分析

4
ω1 1
5 3
2
2
题9图
• • • •
解: F=3n-(2pL+pH)=3×4-2×6=0 或F=3n-(2pL+pH-p')-F′ =3×4-(2×7+0-2)-0=0 此方案有结构组成原理的错误。因为它 的自由度为零,不能运动。 • 修改方案如答图a、b所示。
• 例题2 图示为毛纺设备洗毛机中所采用的双 重偏心轮机构,偏心轮1可以在偏心轮2中相 对转动,偏心轮2可以在构件3的圆环中相对 转动。⑴试绘制其在图示位置时的机构运动 简图;⑵当以偏心盘1为原动件时,该机构是 否有确定的运动?
B 3 3 1 O A B
2
O΄
O 1 2 A
O΄
题2图
题答图
• 解 在绘制机构运动简图时,首先必须搞清 机构的组成及运动传递情况。在图示机构中, 偏心盘1为原动件,其与机架构成转动副A; 偏心盘1与偏心盘2构成转动副O;偏心盘2 与带环的构件3构成转动副O΄;构件3与机 架组成转动副B。 • 根据上述分析,再选定一适当的比例尺和视 图平面,并依次定出各转动副的位置。就不 难画出其机构运动简图,如答图所示。
O 1 A
O A 1 2
3 B 题4图
4
2
3
B
题答图
• 解 在绘制机构运动简图时,首先必须搞
清机构的组成及运动传递情况。在图示
机构中,偏心盘1为原动件,其与机架4
构成转动副O;偏心盘1与构件2构成转
动副A;构件2与滑块3构成转动副B;滑
块3与机架4组成移动副,其相对移动方
向沿OB方向。
• 根据上述分析,再选定一适当的比例尺和 视图平面,并依次定出各转动副的位置和 移动副导路的方位。就不难画出其机构运 动简图,如答图所示。 • 由于该机构具有3个活动构件、3个转动副 和1个移动副,没有高副,没有局部自由 度和虚约束,故机构的自由度为 O1 A • F=3n-(2pL+pH) OA 2 • =3×3-(2×4+0) 1 2 3B • =1
机械原理课后答案第二章 机构的结构分析

习题 2-11 习题 2-14 习题 2-16 习题 2-23 习题 2-24
2-11 如图所示为一简易冲床的初拟设计方案。设计者的思 如图所示为一简易冲床的初拟设计方案。 路是:动力由齿轮1输入 输入, 连续回转; 路是:动力由齿轮 输入,使轴 A连续回转;而固装在轴 连续回转 而固装在轴A 上的凸轮2与杠杆 与杠杆3组成的凸轮机构将使冲头上下运动以达 上的凸轮 与杠杆 组成的凸轮机构将使冲头上下运动以达 到冲压目的。试绘出其机构运动简图, 到冲压目的。试绘出其机构运动简图,分析其是否能实现 设计意图?并提出修改方案。 设计意图?并提出修改方案。
Ⅱ级组
1)取比例尺绘制机构运动简图。 解:1)取比例尺绘制机构运动简图。
2)分析其是否可实现设计意图。 解:2)分析其是否可实现设计意图。 解:F = 3n - ( 2Pl + Ph – p’ )-F’ =3×3 - (2×4+1 -0)-0 × × =0 此简易冲床不能运动,无法实现设计意图。 此简易冲床不能运动 无法实现设计意图。 无法实现设计意图
F = 3n - ( 2Pl + Ph – p’ )-F’ =3×7 - (2×8+2 -0)-2 × × =1 处存在局部自由度) (2、4处存在局部自由度) 、 处存在局部自由度
F = 3n - ( 2Pl + Ph – p’ )-F’ p’ = ( 2Pl ’ + Ph ’)- 3n’ =3×11 - (2×17+0 -2)-0 × × =2×10 +0 -3 × 6 × =1 =2 (C、F、K 处存在复合铰链) 处存在复合铰链) 、 (重复部分引入虚约束) 重复部分引入虚约束)
解:2)拆组 )
Ⅱ级组
机械原理复习

机械原理复习第2章机构的结构分析1.学习要求1)搞清构件、运动副、约束、⾃由度及运动链等重要概念。
2)能绘制⽐较简单的机械的机构运动简图。
3)能正确计算平⾯机构的⾃由度,并能判断其是否具有确定的运动;对空间机构⾃由度的计算有所了解。
4)对虚约束对机构⼯作性能的影响及机构结构合理设计问题的重要性有所认识。
52.学习的重点及难点本章的重点:构件、运动副、运动链等的概念,机构运动简图的绘制,机构具有确定运动的条件及机构⾃由度的计算。
本章的难点:机构中虚约束的判定问题。
⾄于平⾯机构中的⾼副低代则属于拓宽知识⾯性质的内容。
3. 基本概念题)对平⾯机构的组成原理有所了解。
1)何谓构件?构件与零件有何区别?2)何谓⾼副?何谓低副?在平⾯机构中⾼副和低副⼀般各带⼊⼏个约束?3)何谓运动链?运动链与机构有何联系和区别?4)何谓机构运动简图?它与机构⽰意图有何区别?绘制机构运动简图的⽬的和意义是什么?绘制机构运动简图的主要步骤如何?5)何谓机构的⾃由度?在计算平⾯机构的⾃由度时应注意哪些问题?6)机构具有确定运动的条件是什么? 若不满⾜这⼀条件,机构将会出现什么情况?4. 运动简图绘制题4-1 试画出图⽰泵机构的机构运动简图,并计算其⾃由度。
5. ⾃由度计算题计算下列各图所⽰机构的⾃由度,并指出复合铰链、局部⾃由度和虚约束所在位置第三章平⾯机构的运动分析1.学习要求1)正确理解速度瞬⼼(包括绝对瞬⼼及相对瞬⼼)的概念,并能运⽤“三⼼定理”确定⼀般平⾯机构各瞬⼼的位置。
2)能⽤瞬⼼法对简单⾼、低副机构进⾏速度分析。
3)能⽤⽮量⽅程图解法或解析法对Ⅱ级机构进⾏运动分析。
2.学习的重点及难点本章的学习重点是对Ⅱ级机构进⾏运动分析。
难点是对机构的加速度分析,特别是两构件重合点之间含有哥⽒加速度时的加速度分析。
3. 基本概念题1)何谓速度瞬⼼?相对瞬⼼与绝对瞬⼼有何区别?2)何谓三⼼定理?3)速度瞬⼼法⼀般适⽤于什么场合?能否利⽤速度瞬⼼法对机构进⾏加速度分析?4)何谓速度影像和加速度影像,应⽤影像法必须具备什么条件?要注意哪些问题?5)既然每⼀个构件与其速度图和加速度图之间都存在影像关系,那末整个机构也存在影像关系,对吗?机构中机架的影像在图中的何处?4. 运动分析题4-1 图⽰机构构件l等速转动,⾓速度为。
机械原理习题参考答案
习题参考答案第二章机构的结构分析2-2 图2-38所示为一简易冲床的初拟设计方案。
设计者的思路是:动力由齿轮1输入,使轴A连续回转;而固装在轴A上的凸轮2与杠杆3组成的凸轮机构将使冲头4上下运动以达到冲压的目的。
试绘出其机构运动简图,分析其运动是否确定,并提出修改措施。
4351 2解答:原机构自由度F=3⨯3- 2 ⨯4-1 = 0,结构均可:1为滚子;2为摆杆;3为滑块;4为滑杆;5为齿轮及凸轮;6为连杆;7为齿轮及偏心轮;8为机架;9为压头。
试绘制其机构运动简图,并计算其自由度。
O齿轮及偏心轮ωA齿轮及凸轮BEFDC压头机架连杆滑杆滑块摆杆滚子解答:n=7; P l =9; P h =2,F=3⨯7-2 ⨯9-2 = 12-6 试计算图2-42所示凸轮—连杆组合机构的自由度。
解答:a) n=7; P l =9; P h =2,F=3⨯7-2 ⨯9-2 =1 L 处存在局部自由度,D 处存在虚约束b) n=5; P l =6; P h =2,F=3⨯5-2 ⨯6-2 =1 E 、B 处存在局部自由度,F 、C 处存在虚约束b)a)A EMDFELKJIFBCCDBA2-7 试计算图2-43所示齿轮—连杆组合机构的自由度。
BDCA(a)CDBA(b)解答:a) n=4; P l =5; P h =1,F=3⨯4-2 ⨯5-1=1 A 处存在复合铰链b) n=6; P l =7; P h =3,F=3⨯6-2 ⨯7-3=1 B 、C 、D 处存在复合铰链2-8 试计算图2-44所示刹车机构的自由度。
并就刹车过程说明此机构自由度的变化情况。
解答:① 当未刹车时,F=3⨯6-2 ⨯8=2② 在刹车瞬时,F=3⨯5-2⨯7=1,此时构件EFG 和车轮接触成为一体,位置保持不变,可看作为机架。
③ 完全刹死以后,F=3⨯4-2⨯6=0,此时构件EFG 、HIJ 和车轮接触成为一体,位置保持不变,可看作为机架。
机械原理 第二章-2相对运动图解、解析
1
3
aC1n c2 (c3) aC1t 4 D
A
4 P c1
一步减少未知数的个数。
n t k r aC2 aC3D aC3D aC1 aC2C1 aC2C1
2 3 l3
大小: 方向:
? 3l3
√ √
21vC 2C 1 ?
√ ∥AB
C→D ⊥CD
2) 取速度比例尺a , 作 加速度多边形。
P
c1
( 顺时针 )
2. 加速度分析:
1) 依据原理列矢量方程式 分析:
aC2 = aC1 + aC2C1
B
2 C akC2C1
当牵连点系(动参照系)为 转动时,存在科氏加速度。 3
D 4
ω1
1
1
c2 (c3)
r k aC2C1 aC2C1 aC2C1
科氏加速度
A
4 P c1
k r a 2 v
√
√
22lBC
C→B
?
⊥BC
b) 根据矢量方程式,取加速度比例尺
a
实际加速度
c´ 图示尺寸
m/
s2
p
mm
, 作矢量多边形。
c e b
p
极点
n
b
由加速度多边形得:
aC a pc m / s2
t 2 aCB l BC a nc l BC
同样,如果还需求出该构件上E 点的加速度 aE,则
pe 则代表 aE
由加速度多边形得:
p c´ n
aE pea
△b’c’e’ ~ △BCE , 叫 做
△BCE 的加速度影像,字 母的顺序方向一致。
机械原理典型例题第二章机构分析
A
B
C
运动链能够成为机构的条件是,运动链相对于机架的自由度大于零,且等于原动件的数目。 平面机构的级别取决于机构能够分解出的基本杆组的级别。
Y
N
1
2
3
2.判断题:
作业评讲
2-8: 图示为一简易冲床的初拟设计方案。设计者的思路是:动力由齿轮1输入,使轴A来连续回转,而固定在A轴上的凸轮2与杠杆3组成的凸轮机构将使冲头4上下运动达到冲压的目的。试绘出机构运动简图,分析是否能实现设计意图,并提出修改方案。
例4:图示机构中,AB∥=EF ∥=CD,试计算机构自由度。
解: C处为复合铰链, m=3; G处为局部自由度;有一个虚约束。 I处有一个高副虚约束。 机构ABCDEF为平行四边形机构,构件EF及引入的约束为虚约束。 机构自由度F n=6, Pl=7, Ph=2 F=3n-2Pl- Ph =3×6-2×7-2 =2
F=3×8-2×10-2 =2
局部自由度
复合铰链
F=3×7-2×9-2 =1
虚约束
2-14(b):图示凸轮—连杆组合机构的自由度。在D处为铰接在一起的两个滑块。
虚约束
局部自由度
F=3×5+2×6-2=1
2-17: 试计算所示惯性筛机构的自由度,判断机构是否具有确定的运动(标箭头的构件为原动件)。
不同的原动件,组成机构的杆组与级别不相同。
例9:图示牛头刨机构设计方案图。设计者的意图是动力由曲柄1输入,通过滑块2使摆动导杆3做往复摆动,并带动滑枕4往返移动以达到刨削的目的。试分析此方案有无结构组成原理上的错误,若有,请说明原因并修改。(作业:补充修改方案)
解: 机构的自由度, n = 4, pl = 6, ph = 0 F = 3n - 2 pl - ph = 3×4-2×6-0 =0 F<机构原动件数 不能运动。 修改: 增加机构自由度的方法是:在机构的适当位置添加一个活动构件和一个低副或者用一个高副代替原来机构中的一个低副。AEBDCFG
机械原理典型例题(第二章机构分析)10-13
ω
1 2 3
解: 机构的自由度, 机构的自由度, n = 4, pl = 6, ph = 0 F = 3n - 2 pl - ph = 3×4-2×6-0 × - × - =0 F<机构原动件数 < 不能运动。 不能运动。 修改: 修改: 增加机构自由度的 方法是: 方法是:在机构的 适当位置添加一个 活动构件和一个低 副或者用一个高副 代替原来机构中的 一个低副。 一个低副。
例9:图示牛头刨机构设计方案图。设计者的意图是动力由曲 :图示牛头刨机构设计方案图。 输入, 使摆动导杆3做往复摆动 柄1输入,通过滑块 使摆动导杆 做往复摆动,并带动滑枕 输入 通过滑块2使摆动导杆 做往复摆动,并带动滑枕4 往返移动以达到刨削的目的。 往返移动以达到刨削的目的。试分析此方案有无结构组成原理 上的错误,若有,请说明原因并修改。 作业:补充修改方案) 上的错误,若有,请说明原因并修改。(作业:补充修改方案)
计算图示机构的自由度,并进行机构组成分析, 例8: 计算图示机构的自由度,并进行机构组成分析, 确定杆组和机构的级别。 确定杆组和机构的级别。
2
1 1 3 33 4 4
7
4
5 5
6
2 1
不同的原动件, 不同的原动件,组成机构的杆 组与级别不相同。 组与级别不相同。
解: 计算机构的自由度 A处为复合铰链,则 处为复合铰链, 处为复合铰链 n = 6, pl = 8, ph = 0 F = 3n - 2 pl - ph = 3×6-2×8-0 =2 × - × - 机构的组成 ① 以构件1、2为原动件: 以构件 、 为原动件: 为原动件 6-5为Ⅱ级杆组;3-4为Ⅱ级杆组 为 级杆组; 为 机构为Ⅱ级机构。 机构为Ⅱ级机构。 以构件2、 为原动件 为原动件: 以构件 、6为原动件: 1-3-4-5为Ⅲ级杆组,机构为Ⅲ 为 级杆组,机构为Ⅲ 级机构。 级机构。 以构件1、 为原动件 为原动件: 以构件 、6为原动件: 4-5为Ⅱ级杆组;2-3为Ⅱ级杆组 为 级杆组; 为 机构为Ⅱ级机构。 机构为Ⅱ级机构。