
台达PLC台达B2伺服脉冲模式下按键在线调节掉电保持
台达DVP-PLC控制台达B2伺服脉冲速度模式下通过按键调节速度说
明---在线调节,掉电保持
1、目的:本技术文档旨在说明用台达PLC发出脉冲指令给伺服控制器,进而控制伺服电机按指定方向(正方向)旋转指定角度,再通过按键调节速度。
当正常启动PLC跟伺服系统后,按下X1,则系统以2000HZ频率开始旋转;当X3接通一次,则频率增加100,接通2次,频率增加200HZ,每次均增加100HZ。
当按下X2,则伺服电机停止,再按X1,则系统以2000HZ频率开始旋转。
2、相关设备型号
序号名称型号
1 PLC DVP28SV11S2
2 伺服控制器ASD-B2-0121-B
3 伺服电机ECMA-C20401ES
4 伺服电机与控制器接连线请咨询台达3、台达PLC接线
S/S接24V
X1接常开再接0V
X2接常开再接0V
UP0接24V
ZP0接0V
Y0接43,输入脉冲指令(位置指令脉冲+)
Y3接39,控制方向(位置指令符号+)4、伺服控制器接线
14接0V
11跟17短接(采用24V内部供电模式)
35接0V
9接控制按钮再接0V
43接Y0(正脉冲指令输入)
39接Y3(正方向指令输入)
L1C接火线,L1C跟R短接
L2C接火线,L2C跟S短接
注:伺服电机与控制器采用专用配线连接
5、PLC程序,详见文件夹中PDF,
6、伺服控制器设置(位置模式)
1.恢复出厂设置:P2-08 设置参数为10,P2-10 设置为101, p2-15设置为 0, p2-16 设置为0, p2-17设置为 0,重新上电。
(不按上述设置,只改p2-08,会报错)
2.位置模式选择:P1-01 设置参数为00,重新上电。
设置P1-00为2,脉冲+方向模式。
(若设置P1-01为100,则方向为“-”方向,仅需改变设置P1-01)
3.设置DI1为Servo On:P2-10设置为101(默认初始值就是101)
4.设置电子齿轮比:根据功能具体要求确定合适的电子齿轮比。
这里我们设置为160。
设置P1-44和P1-45。
5.设置增益:P2-00,P2-02。
电机抖动,这个参数设置的要小些。
6.P0-02:设置为01 脉冲指令输入脉冲数 (电子齿轮比之后)
7、相关照片
图1 伺服接线
图2 PLC 接线
图3 整体接线。
台达PLC台达B2伺服脉冲模式下按键在线调节掉电保持

台达PLC台达B2伺服脉冲模式下按键在线调节掉电保持台达DVP-PLC控制台达B2伺服脉冲速度模式下通过按键调节速度说明---在线调节,掉电保持1、目的:本技术文档旨在说明用台达PLC发出脉冲指令给伺服控制器,进而控制伺服电机按指定方向(正方向)旋转指定角度,再通过按键调节速度。
当正常启动PLC跟伺服系统后,按下X1,则系统以2000HZ频率开始旋转;当X3接通一次,则频率增加100,接通2次,频率增加200HZ,每次均增加100HZ。
当按下X2,则伺服电机停止,再按X1,则系统以2000HZ频率开始旋转。
2、相关设备型号序号名称型号1 PLC DVP28SV11S22 伺服控制器ASD-B2-0121-B3 伺服电机ECMA-C20401ES4 伺服电机与控制器接连线请咨询台达3、台达PLC接线 S/S接24VX1接常开再接0VX2接常开再接0VUP0接24VZP0接0VY0接43,输入脉冲指令(位置指令脉冲+)Y3接39,控制方向(位置指令符号+)4、伺服控制器接线 14接0V11跟17短接(采用24V内部供电模式)35接0V9接控制按钮再接0V43接Y0(正脉冲指令输入)39接Y3(正方向指令输入)L1C接火线,L1C跟R短接L2C接火线,L2C跟S短接注:伺服电机与控制器采用专用配线连接5、PLC程序,详见文件夹中PDF,6、伺服控制器设置(位置模式)1.恢复出厂设置:P2-08 设置参数为10,P2-10 设置为101, p2-15设置为 0, p2-16 设置为0, p2-17设置为 0,重新上电。
(不按上述设置,只改p2-08,会报错)2.位置模式选择:P1-01 设置参数为00,重新上电。
设置P1-00为2,脉冲+方向模式。
(若设置P1-01为100,则方向为“-”方向,仅需改变设置P1-01)3.设置DI1为Servo On:P2-10设置为101(默认初始值就是101)4.设置电子齿轮比:根据功能具体要求确定合适的电子齿轮比。
台达DVPSVLC控制台达B伺服接线及程序说明
伺服位置控制说明
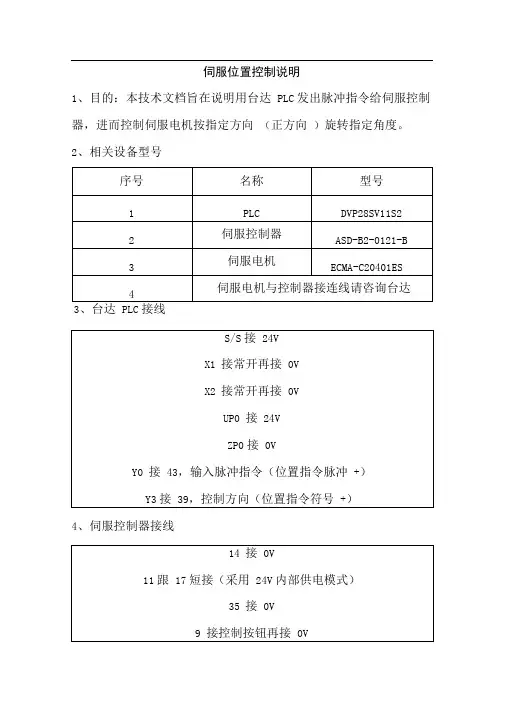
1、目的:本技术文档旨在说明用台达PLC发出脉冲指令给伺服控制器,进而控制伺服电机按指定方向(正方向)旋转指定角度。
2、相关设备型号
3、台达PLC接线
4、伺服控制器接线
43接Y3(正脉冲指令输入)
39 接Y3(正方向指令输入)
L1C接火线,L1C跟R 短接L2C接火线,L2C 跟S 短接注:伺服电机与控制器采用专用配线连接
5、PLC程序
6、伺服控制器设置(位置模式)
1. 恢复出厂设置:P2-08 设置参数为10,P2-10 设置为101, p2-15 设置为0, p2-16 设置为0, p2-17 设置为0 ,重新上电。
(不按上述设置,只改p2-08, 会报错)
2. 位置模式选择:P1-01 设置参数为00,重新上电。
设置P1-00为2,脉冲+方向模式。
3. 设置DI1为Servo On:P2-10设置为101(默认初始值就是101)
4. 设置电子齿轮比:根据功能具体要求确定合适的电子齿轮比。
这里我们设置为160。
设置P1-44 和P1-45。
5. 设置增益:P2-00,P2-02。
电机抖动,这个参数设置的要小些。
6. P0-02 :设置为01 脉冲指令输入脉冲数(电子齿轮比之后)
7、相关照片
图 1 伺服接线
图 2 PLC接线
ε S。
台达PLC控制伺服说明
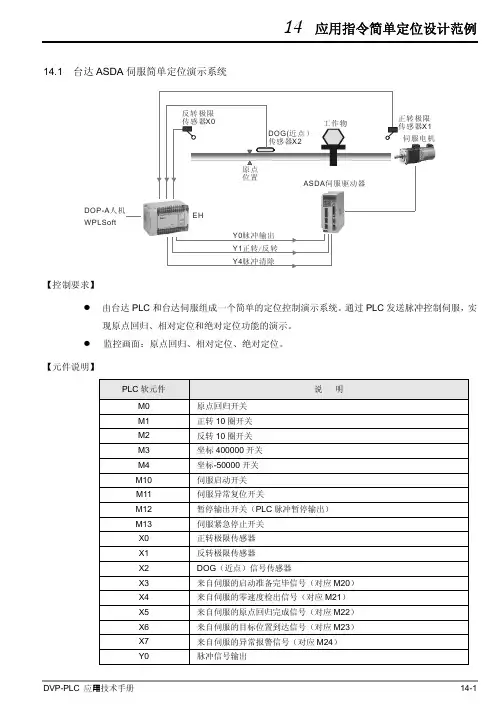
14应用指令简单定位设计范例14.1 台达ASDA伺服简单定位演示系统X1伺服电机Y0脉冲输出Y1正转反转/Y4脉冲清除DOP-A人机ASDA伺服驱动器WPLSoft【控制要求】z由台达PLC和台达伺服组成一个简单的定位控制演示系统。
通过PLC发送脉冲控制伺服,实现原点回归、相对定位和绝对定位功能的演示。
z监控画面:原点回归、相对定位、绝对定位。
【元件说明】PLC软元件说明M0 原点回归开关M1 正转10圈开关M2 反转10圈开关M3 坐标400000开关M4 坐标-50000开关M10 伺服启动开关M11 伺服异常复位开关M12 暂停输出开关(PLC脉冲暂停输出)M13 伺服紧急停止开关X0 正转极限传感器X1 反转极限传感器X2 DOG(近点)信号传感器X3 来自伺服的启动准备完毕信号(对应M20)X4 来自伺服的零速度检出信号(对应M21)X5 来自伺服的原点回归完成信号(对应M22)X6 来自伺服的目标位置到达信号(对应M23)X7 来自伺服的异常报警信号(对应M24)Y0 脉冲信号输出14应用指令简单定位设计范例Y1 伺服电机旋转方向信号输出Y4 清除伺服脉冲计数寄存器信号Y6 伺服启动信号Y7 伺服异常复位信号Y10 伺服电机正方向运转禁止信号Y11 伺服电机反方向运转禁止信号Y12 伺服紧急停止信号M20 伺服启动完毕状态M21 伺服零速度状态M22 伺服原点回归完成状态M23 伺服目标位置到达状态M24 伺服异常报警状态【ASD-A伺服驱动器参数必要设置】参数设置值说明P0-02 2伺服面板显示脉冲指令脉冲计数P1-00 2外部脉冲输入形式设置为脉冲+方向P1-01 0位置控制模式(命令由外部端子输入)P2-10 101当DI1=On时,伺服启动P2-11 104当DI2=On时,清除脉冲计数寄存器P2-12 102当DI3=On时,对伺服进行异常重置P2-13 122当DI4=On时,禁止伺服电机正方向运转P2-14 123当DI5=On时,禁止伺服电机反方向运转P2-15 121当DI6=On时,伺服电机紧急停止P2-16 0无功能P2-17 0无功能P2-18 101当伺服启动准备完毕,DO1=OnP2-19 103当伺服电机转速为零时,DO2=OnP2-20 109当伺服完成原点回归后,DO3=OnP2-21 105当伺服到达目标位置后,DO4=OnP2-22 107当伺服报警时,DO5=OnÚ当出现伺服因参数设置错乱而导致不能正常运行时,可先设置P2-08=10(回归出厂值),重新上电后再按照上表进行参数设置。
台达B2伺服电机参数调整
台达B2伺服电机参数调整1. 简介本文档旨在介绍如何调整台达B2伺服电机的参数。
台达B2伺服电机是一种先进的电机系统,优化其参数能够提高电机性能和响应速度。
2. 参数调整步骤下面是调整台达B2伺服电机参数的步骤:2.1 确定目标首先,我们需要明确调整参数的目标。
例如,您可能希望提高伺服电机的响应速度,增强其负载能力,或者改善其稳定性等。
根据目标,调整参数会有所不同。
2.2 打开参数设置界面在电机控制器上找到参数设置界面。
这通常是通过连接计算机来配置电机控制器实现的。
打开软件,并通过连接方式连接电机控制器。
2.3 浏览和调整参数在参数设置界面上,浏览可用的参数选项。
这些参数通常包括增益参数、滤波器设置、反馈类型和控制模式等。
根据目标选择要调整的参数。
2.4 调整参数值根据选择的参数,修改其对应的值。
这些值可能包括比例增益、积分增益、微分增益、滤波器频率等。
根据目标和实际要求,逐步进行参数调整。
2.5 保存并测试完成参数调整后,将修改后的参数保存到电机控制器中。
然后,进行一些测试来验证调整后的参数是否达到预期效果。
这些测试可能包括加载测试、速度响应测试和位置精度测试等。
2.6 进一步优化如果测试结果不理想,您可以根据实际情况进一步优化参数。
可以尝试不同的参数组合,逐步细化调整,直到达到预期的电机性能。
3. 注意事项在调整台达B2伺服电机参数时,请注意以下事项:- 仔细阅读设备手册和参数配置指南,确保正确理解参数的作用和范围。
- 为了避免意外的参数修改,请确保在调整参数之前备份现有的参数设置。
- 在调整参数时,根据实际要求进行适当的增加或减小。
要谨慎修改参数值,避免过度调整导致电机不稳定或不工作。
- 在进行参数调整时,建议进行实时监测和记录电机的性能数据,以便后续分析和优化。
- 如有需要,请随时咨询___的技术支持团队,以获取更详细的参数调整建议和指导。
4. 总结通过调整台达B2伺服电机的参数,您可以优化其性能,提高响应速度和稳定性。
台达b2伺服说明书
台达b2伺服说明书篇一:台达B2伺服电机参数设定台达B2系列伺服电机参数设定自动:P0-02 驱动器状态显示参数功能:07 电机转速(r/min) P1-01控制模式及控制指令输入源设定参数功能:02 选择为S模式(r/min)P1-38 :零速度检出准位(低于设定速度无反馈) P1-40:仿真速度指令最大回转速度如果模式为S模式,则命令来源是V-REF,GND之间的模拟量电压差,输入的电压范围为-10v-10v(应该是0-10v吧,),电压对应的转速是由P1-40 调整的。
P1-55:最大速度限定值P1-40与P1-55设定的值一样。
P2-10:数字输入接脚DI1功能规划参数功能:10101:此信号接通时,伺服启动。
P2-11:数字输入脚DI2功能规划参数功能:10909:在速度及位置模式下,次信号接通,电机速度将被限制,限制的速1度指令为内部寄存器或仿真电压指令P2-12:数字输入接脚DI3功能规划参数功能:114P2-13: 数字输入接脚DI4功能规划参数功能:115P2-14: 数字输入接脚DI5功能规划参数功能:102 02:当伺服启动后,若没有异常发生,此信号输出信号P2-15: 数字输入接脚DI6功能规划参数功能:0P2-16: 数字输入接脚DI7功能规划参数功能:0P2-17: 数字输入接脚DI8功能规划参数功能:0000为设定输入点为常闭接点b。
手动设为001P2-18: 数字输出接脚DO1功能规划参数功能:102 02:当伺服启动后,若没有异常发生,此信号输出信号。
P2-19:103 03:当电机运行速度低于零速度(参数P1-38)的速度设定时,此信号输出信号。
P2-20: 数字输出接脚DO3功能规划参数功能:109P2-21: 数字输出接脚DO4功能规划参数功能:105P2-22: 数字输出接脚DO5功能规划参数功能:07 07:当伺服发生警示时,此信号输出信号。
篇二:台达PLC控制伺服ASDA说明台达ASDA伺服简单定位演示系统【控制要求】1:由台达PLC和台达伺服组成一个简单的定位控制演示系统。
台达B2伺服电机参数修改
台达B2伺服电机参数修改
简介
本文档介绍如何修改台达B2伺服电机的参数。
在使用伺服电
机时,经常需要根据实际需求修改一些参数,以达到更好的运行效果。
步骤
1. 连接电机和电源,按下伺服电机上的“MODE”键,进入参数
编辑模式。
2. 使用伺服电机上的上下键/滚动轮,选择需要修改的参数。
3. 使用伺服电机上的左右键/滚动轮,修改参数值。
4. 按下“MODE”键保存修改后的参数值。
5. 如果需要修改其他参数,重复步骤2-4。
6. 完成参数修改后,按下电机上的“RESET”键退出参数编辑模式。
注意事项
- 在修改参数值之前,要确保已经了解每个参数的作用和范围。
不正确的参数设置可能会导致电机无法正常运行。
- 在修改参数值时,应该谨慎,逐个参数进行调整,以免出现不可预知的后果。
- 当参数被修改后,建议先进行一些简单的测试,以确保电机仍然可以正常工作。
- 如果不确定如何修改参数,建议先查看伺服电机的用户手册或者咨询专业技术人员。
结论
通过本文档,我们了解到如何修改台达B2伺服电机的参数,并且注意到在修改参数时需要注意一些事项,以确保电机可以正常工作。
在实际应用中,必须根据具体需求进行参数配置,以确保运行效果最佳。
台达PLC控制伺服说明
14应用指令简单定位设计范例14.1 台达ASDA伺服简单定位演示系统X1伺服电机Y0脉冲输出Y1正转反转/Y4脉冲清除DOP-A人机ASDA伺服驱动器WPLSoft【控制要求】z由台达PLC和台达伺服组成一个简单的定位控制演示系统。
通过PLC发送脉冲控制伺服,实现原点回归、相对定位和绝对定位功能的演示。
z监控画面:原点回归、相对定位、绝对定位。
【元件说明】PLC软元件说明M0 原点回归开关M1 正转10圈开关M2 反转10圈开关M3 坐标400000开关M4 坐标-50000开关M10 伺服启动开关M11 伺服异常复位开关M12 暂停输出开关(PLC脉冲暂停输出)M13 伺服紧急停止开关X0 正转极限传感器X1 反转极限传感器X2 DOG(近点)信号传感器X3 来自伺服的启动准备完毕信号(对应M20)X4 来自伺服的零速度检出信号(对应M21)X5 来自伺服的原点回归完成信号(对应M22)X6 来自伺服的目标位置到达信号(对应M23)X7 来自伺服的异常报警信号(对应M24)Y0 脉冲信号输出14应用指令简单定位设计范例Y1 伺服电机旋转方向信号输出Y4 清除伺服脉冲计数寄存器信号Y6 伺服启动信号Y7 伺服异常复位信号Y10 伺服电机正方向运转禁止信号Y11 伺服电机反方向运转禁止信号Y12 伺服紧急停止信号M20 伺服启动完毕状态M21 伺服零速度状态M22 伺服原点回归完成状态M23 伺服目标位置到达状态M24 伺服异常报警状态【ASD-A伺服驱动器参数必要设置】参数设置值说明P0-02 2伺服面板显示脉冲指令脉冲计数P1-00 2外部脉冲输入形式设置为脉冲+方向P1-01 0位置控制模式(命令由外部端子输入)P2-10 101当DI1=On时,伺服启动P2-11 104当DI2=On时,清除脉冲计数寄存器P2-12 102当DI3=On时,对伺服进行异常重置P2-13 122当DI4=On时,禁止伺服电机正方向运转P2-14 123当DI5=On时,禁止伺服电机反方向运转P2-15 121当DI6=On时,伺服电机紧急停止P2-16 0无功能P2-17 0无功能P2-18 101当伺服启动准备完毕,DO1=OnP2-19 103当伺服电机转速为零时,DO2=OnP2-20 109当伺服完成原点回归后,DO3=OnP2-21 105当伺服到达目标位置后,DO4=OnP2-22 107当伺服报警时,DO5=OnÚ当出现伺服因参数设置错乱而导致不能正常运行时,可先设置P2-08=10(回归出厂值),重新上电后再按照上表进行参数设置。
台达B2伺服电机参数调整方案
台达B2伺服电机参数调整方案简介本文档旨在提供台达B2伺服电机参数调整方案,以帮助用户充分发挥伺服电机的性能和功能。
调整步骤步骤1:确认现有参数在进行参数调整之前,首先需要确认当前伺服电机的参数设置。
可以通过以下步骤来获取当前参数:1. 进入伺服电机的设置界面;2. 寻找并记录当前参数设置。
步骤2:确定调整目标在调整伺服电机参数之前,需要明确调整的目标。
根据实际需求和应用场景,可以考虑以下方面进行调整:1. 速度响应:调整速度响应参数,以提高电机的响应速度;2. 加速度和减速度:通过调整相应的参数,优化电机的加速和减速性能;3. 稳定性:根据控制要求,调整控制环节参数,提高电机的稳定性。
步骤3:参数调整根据确定的调整目标,按照以下步骤进行参数调整:1. 针对速度响应的调整:根据实际需求,调整速度环节的参数,如速度比例增益、速度积分时间等;2. 针对加速度和减速度的调整:根据需要,调整加速度和减速度环节的参数,如加速度时间、减速度时间等;3. 针对稳定性的调整:通过调整控制环节的参数,如位置环节的比例增益、位置环节的积分时间等,以提高电机的稳定性。
步骤4:测试和优化完成参数调整后,建议进行测试和优化,以确保调整效果的质量和稳定性。
可以通过以下方式进行测试:1. 运行电机并观察其响应速度、准确性和稳定性;2. 针对不理想的现象进行优化,如速度过快或波动较大等;3. 根据实际需求,逐步调整参数,以达到最佳的性能和功能。
结论通过以上步骤,您可以根据实际需求和应用场景,调整台达B2伺服电机的参数,以充分发挥其性能和功能。
请注意,在进行参数调整时,务必小心谨慎,并进行充分的测试和优化,以确保参数调整的效果和稳定性。
台达DVP28SV11PLC控制台达B2伺服接线及程序说明
伺服位置控制说明1、目的:本技术文档旨在说明用台达PLC发出脉冲指令给伺服控制器,进而控制伺服电机按指定方向(正方向 )旋转指定角度。
2、相关设备型号序号名称型号1 PLC DVP28SV11S22 伺服控制器ASD-B2-0121-B3 伺服电机ECMA-C20401ES4 伺服电机与控制器接连线请咨询台达3、台达 PLC接线S/S接 24VX1 接常开再接 0VX2 接常开再接 0VUP0 接 24VZP0接 0VY0 接 43,输入脉冲指令(位置指令脉冲+)Y3 接 39,控制方向(位置指令符号+)4、伺服控制器接线14接0V11 跟 17 短接(采用 24V 内部供电模式)35接0V9 接控制按钮再接0V43 接 Y3(正脉冲指令输入 )39 接 Y3(正方向指令输入 )L1C接火线, L1C跟 R 短接L2C接火线, L2C跟 S短接注:伺服电机与控制器采用专用配线连接5、PLC程序6、伺服控制器设置(位置模式)1. 恢复出厂设置: P2-08 设置参数为10,P2-10 设置为101, p2-15 设置为0, p2-16 设置为 0, p2-17 设置为0 ,重新上电。
(不按上述设置,只改p2-08, 会报错)2.位置模式选择: P1-01 设置参数为 00,重新上电。
设置 P1-00 为 2,脉冲 +方向模式。
3.设置 DI1 为 Servo On :P2-10 设置为 101(默认初始值就是 101)4.设置电子齿轮比:根据功能具体要求确定合适的电子齿轮比。
这里我们设置为160。
设置 P1-44 和 P1-45。
5.设置增益: P2-00, P2-02。
电机抖动,这个参数设置的要小些。
6.P0-02 :设置为 01 脉冲指令输入脉冲数(电子齿轮比之后)7、相关照片图 1 伺服接线图 2 PLC接线图 3 整体接线。
台达伺服调机步骤简易说明书
台达伺服调机步骤简易说明书■f 中达电iB台达伺服调机步骤简易说明书本调机步骤简易说明书主要就配线及调试做一简易说明,因客户使用情况各异,此说明书 只做一个调试流程的大概说明,具体细节部分请依实际要求调整。
一:检查确定伺服驱动器及电机是否为所需型号;注意安装环境。
(祥见操作手册):配线(1)周边装置接线图T”橙冼R , S r T L1 JL2的电源和接线昱否正佛2一确认恫服电机输出U , V , wffl 子相序按线是否正昵m 便用扑部冋生也si 吋需将p ’Dss 开踣,外部冋生屯阻庙:接於■巴c 瑞.掉便用内部冋q :. 电阻时剧需将P. D 端fei^HP.C 端幵幽4.界警■紧急停止时’利用ALRM^tU 将屯磴按触話(IWC )断电・U (切断屯机电Jfi.CN3QN1g 连接,湮至上位控" 上住机不一妊是PLC.也可是数挫系辯.等!100W-1KW120 O'230V2KW-S KW S z HH200'230V周服屯机电磁接触擀(MC )CN2編屈器连按通削字接盂要用到蚂迅 功龜吋才希按CN3 !蚩辈注点爭项驅動器容量電機型號100w ASMT-01L250X 200w ASMT-02L250X 400w ASMT-04L250X 750W ASMT-07L250X1KW ASMT-10L250XASMT-10M250X En coder Conn ectorHOUSING:AMP(1-1318118-6)20-29E中迖电直(2)信号与配线请根据您所需的控制模式和具体要求功能来配线,不同控制模式的配线是不同的,具体请参照手册3-23至3-26页说明。
但请注意,1■无论是什么控制模式,伺服驱动器均需DC24V电源,您可以让驱动器自已供给此电源(PIN17脚VDD与PIN11脚COM+短接);也可以外加POWER 供电(+24接伺服驱动器PIN11脚COM+,GND接伺服的PIN45,47,49 脚COM-); 2■驱动器均需SERVO ON,如参数没有变动,PIN9脚DI1 SON 信号需导通。