
VxWorks基础知识
VxWorks操作系统指南

VxWorks操作系统指南VxWorks操作系统指南目录1. VxWorks操作系统概述41.1.VxWorks 操作系统简介41.2.VxWorks操作系统内核51.3.任务管理61.4.通信、同步和互斥机制91.5.网络通信111.6.中断服务程序141.7.时间管理器142.VxWorks应用指导162.1.系统启动172.2.应用系统配置192.3.板级支持包BSP 212.4.VxWorks系统任务232.5.应用软件开发指导232.6.应用示例分析25关键词:实时操作系统任务消息 VxWorks Tornado摘要:本文档对实时操作系统作了简要介绍,并针对VxWorks系统的特点进行了具体的说明和分析,从VxWorks系统的任务管理、通信机制、系统配置、系统接口几个方面展开。
1. VxWorks操作系统概述1.1.VxWorks 操作系统简介实时多任务操作系统是能在确定的时间内执行其功能,并对外部的异步事件作出响应的计算机系统。
多任务环境允许一个实时应用作为一系列独立任务来运行,各任务有各自的线程和系统资源。
VxWorks系统提供多处理器间和任务间高效的信号灯、消息队列、管道、网络透明的套接字。
实时系统的另一关键特性是硬件中断处理。
为了获得最快速可靠的中断响应,VxWorks系统的中断服务程序ISR 有自己的上下文。
VxWorks实时操作系统由400多个相对独立的、短小精炼的目标模块组成,用户可根据需要选择适当模块来裁剪和配置系统,这有效地保证了系统的安全性和可靠性。
系统的链接器可按应用的需要自动链接一些目标模块。
这样,通过目标模块之间的按需组合,可得到许多满足功能需求的应用。
VxWorks操作系统的基本构成模块包括以下部分:高效的实时内核WindVxWOrks实时内核(Wind)主要包括基于优先级的任务调度、任务同步和通信、中断处理、定时器和内存管理。
兼容实时系统标准POSIXVxWOrks提供接口来支持实时系统标准P.1003.1b.I/O系统VxWOrks提供快速灵活的与ANSI-C相兼容的I/O系统,包括UNIX的缓冲I/O和实时系统标准POSIX的异步I/O。
vxworks课件
第一节 VxWorks操作系统的 VxWorks操作系统的 基本构成
3 网络系统
VxWorks支持两种形式的网络 VxWorks支持两种形式的网络 驱动,一种是BSD驱动支持通用的 驱动,一种是BSD驱动支持通用的 BSD4.4网络,API,结构等和大多数 BSD4.4网络,API,结构等和大多数 BSD网络的驱动类似.另一种是END BSD网络的驱动类似.另一种是END 网络驱动, VxWorks独有的, 网络驱动,是VxWorks独有的,根据 VxWorks MUX接口编程,不过END驱 MUX接口编程,不过END驱 动在底层也要转换成BSD的形式. 动在底层也要转换成BSD的形式.
第一节 VxWorks操作系统的 VxWorks操作系统的 第二节 开发工具tornado 开发工具tornado 基本构成
2 微内核wind 微内核wind
在VxWorks 下,任何子程序 都可产生具有自身的上下文和堆 栈的单独任务.其它的基本任务 控制程序可使任务悬挂,重开, 删除,延迟和改变优先级.
�
第一节 VxWorks操作系统的 VxWorks操作系统的 基本构成
1
板级支持包BSP 板级支持包BSP
所谓初始化是指从系统上电复位 开始直到wind kernel和usrRoot根任务 开始直到wind kernel和usrRoot根任务 启动这段时间系统的执行过程.驱动 程序就是一些包含I/O操作的子函数. 程序就是一些包含I/O操作的子函数. 初始化包括CPU Init, 初始化包括CPU Init,Board Init 和System Init.CPU Init初始化CPU的 Init. Init初始化CPU的 内部寄存器.Board Init初始化智能 内部寄存器.Board Init初始化智能 I/O的寄存器,将device打通.System I/O的寄存器,将device打通.System Init为系统的运行准备数据结构,进行 Init为系统的运行准备数据结构,进行
最新小硕vxworks网络驱动开发笔记
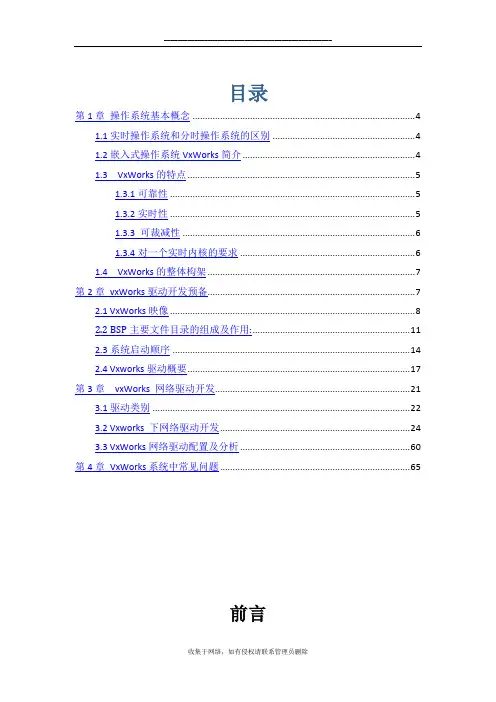
目录第1章操作系统基本概念 (4)1.1实时操作系统和分时操作系统的区别 (4)1.2嵌入式操作系统VxWorks简介 (4)1.3 VxWorks的特点 (5)1.3.1可靠性 (5)1.3.2实时性 (5)1.3.3 可裁减性 (6)1.3.4对一个实时内核的要求 (6)1.4 VxWorks的整体构架 (7)第2章vxWorks驱动开发预备 (7)2.1 VxWorks映像 (8)2.2 BSP主要文件目录的组成及作用: (11)2.3系统启动顺序 (14)2.4 Vxworks驱动概要 (17)第3章vxWorks 网络驱动开发 (21)3.1驱动类别 (22)3.2 Vxworks 下网络驱动开发 (24)3.3 VxWorks网络驱动配置及分析 (60)第4章VxWorks系统中常见问题 (65)前言在通信,电子领域,目前主流的嵌入式操作系统为linux 和vxworks。
Linux 多用于消费电子产品,像大家熟悉的andriod,原始系统就是linux,也就是说andriod也是一种linux系统。
还有大家熟悉的MP3,也是使用linux操作系统的。
Linux因为价格便宜(开源的,不需要付licence),稳定性好占据了一定的市场份额。
Vxworks是风河系统1983开发的一款嵌入式实时操作系统,多用于通信,导航,航天等领域。
因为这些领域对实时性要求非常高,比如现在LTE 系统就是使用vxworks系统,因为是采用TDD模式,而这种模式,显然对实时性要求非常高。
也就注定了vxwroks 在这些领域的特有优势。
选择linux还是vxworks看自己的专业方向,还有自己的兴趣所有。
每个领域只要研究透彻,都是很有前途的。
既然两者都是主流的嵌入式操作系统,其还是有很多相似性。
小编也初步接触过linux,发现具备一定的linux基础对日后深入学习vxworks很有好处,很多思想都是相似的。
另外,本人系小硕,目前的研究领域是vxworks驱动开发,主攻网络驱动开发。
VxWorks操作系统指南

目 录632.7.应用示例分析 (61)2.5.应用软件开发指导 (61)2.4.VxWorks 系统任务 (60)2.3.板级支持包BSP (57)2.2.应用系统配置 (55)2.1.系统启动 (54)2.VxWorks 应用指导 (51)1.9.网络通信 (51)1.8.POSIX Memory-locking 接口 (50)1.7. POSIX 时钟和定时器 (49)1.6.看门狗定时器(Watchdog Timers) (46)1.5.中断服务代码 (18)1.4.任务间通信 (5)1.3.任务 (5)1.2.VxWorks 操作系统内核 (4)1.1.VxWorks 操作系统简介 (4)1.VxWorks 操作系统介绍...............................................................关键词:RTOS POSIX VxWorks Tornado摘 要:本文档对实时操作系统作了简要介绍,并详细描述了Vxworks 内核和运行环境的基本原理,并概述了系统配置、系统接口等方面的内容。
1.VxWorks 操作系统介绍1.1.VxWorks 操作系统简介现代的实时操作系统主要增加了支持多任务和任务间通信的概念。
多任务环境允许一个实时应用作为一个独立的任务创建。
在VxWorks 里,任务间通信机制依靠信号量,消息队列,管道及socket(实现网络透明传输)实现。
实时操作系统的另外一个主要功能就是硬中断处理。
为使中断得到尽快响应,VxWorks 的中断服务程序(ISRs)有自己单独的context ,它与其他任务的context 不在一起。
本文主要讨论了多任务内核,任务机制(facilities),任务间通信及中断处理机制,这些都是VxWorks 运行环境的核心内容。
VxWorks 操作系统的基本构成模块包括以下部分:Ÿ高效的实时内核WindVxWOrks 实时内核(Wind )主要包括基于优先级的任务调度、任务同步和通信、中断处理、定时器和内存管理。
vxworks使用过程中的100个疑问与解答

vxworks使用过程中的100个疑问与解答1. VxWorks是什么?VxWorks是一种实时操作系统(RTOS),由美国Wind River公司开发,适用于嵌入式系统。
2. VxWorks有哪些特点?VxWorks具有高度可靠性、实时性、可移植性和可扩展性等特点。
3.如何安装VxWorks?安装VxWorks需要下载安装包,然后按照安装指南进行安装。
4.如何创建VxWorks任务?可以使用taskSpawn函数来创建任务,指定任务的入口函数、优先级等参数。
5. VxWorks如何进行任务间通信?任务间可以使用消息队列、信号量、共享内存等机制进行通信。
6.如何调试VxWorks程序?可以使用Wind River公司的调试工具Wind River Workbench进行调试。
7. VxWorks支持哪些开发语言?VxWorks主要支持C和C++开发,也可以使用汇编语言和Java等。
8.如何加载和运行VxWorks程序?VxWorks程序可以通过TFTP、FTP等网络协议加载到目标设备上,然后使用命令运行。
9. VxWorks是否支持多任务?是的,VxWorks支持多个任务的同时运行,并通过任务调度器进行任务切换。
10.如何实现任务间的同步?可以使用信号量、事件标志等机制实现任务间的同步。
11. VxWorks中如何实现中断处理?VxWorks提供了中断服务例程(ISR)和处理器驱动程序(DPC)来处理中断。
12.如何列出VxWorks系统中的任务?可使用taskShow命令列出系统中所有任务的详细信息。
13.如何获取任务的优先级?可以使用taskPriorityGet命令获取任务的优先级。
14.如何设置任务的优先级?可以使用taskPrioritySet命令设置任务的优先级。
15.如何控制任务的时间片轮转?可以使用taskDelay命令来控制任务的时间片轮转。
16.如何查看VxWorks系统的中断信息?可以使用intShow命令来查看系统中的中断信息。
VxWorks笔记
VxWorks操作系统1、V xworks基本概念1.1 Bootrombootrom 是指on-chip bootrom,在CPU芯片内部,内嵌有小的boot程序(bootloader),类似于PC机主板上的BIOS的存储区域1.2 VxWorks 系统编程中任务级与中断级的通讯如何实现?中断是由硬件触发,软件的作用只是将中断服务例程(ISP)与中断事件连接起来.1.使能中断,函数intEnable().2.用intConnect()登记中断号,和相应的中断例程ISR.这样一旦有中断发生,系统自动跳转到相应位置执行ISR.汇编语言在VxWorks系统编程的使用:汇编语言主要出现在BSP文件roInit.s,sysAlib.s等,这些汇编指令是系统初始化硬件用的,硬件系统Power up时硬件特别是内存没有初始化,C函数库没有装入内存,系统此时不支持C 语言程序,只支持它自己的32位汇编指令,所以只能用汇编指令来初始化硬件,为后续的操作系统包括C语言支持做准备.在OS正常运行后,就可以用C了.2、Vxworks操作系统组成2.1实时内核(wind):多任务调度(采用基于优先级抢占方式,同时支持同优先级任务间的分时间片调度)任务间的同步进程间通信机制中断处理定时器和内存管理机制2.2 I/O 系统VxWorks 提供了一个快速灵活的与ANSI C 兼容的I/O 系统,包括UNIX 标准的Basic I/O(creat(), remove(), open(),close(), read(), write(), and ioctl().),Buffer I/O (fopen(), fclose(), fread(), fwrite(), getc(), putc()) 以及POSIX 标准的异步I/O。
VxWorks 包括以下驱动程序:网络驱动、管道驱动、RAM盘驱动、SCSI驱动、键盘驱动、显示驱动、磁盘驱动、并口驱动等2.3 文件系统支持四种文件系统:dosFs,rt11Fs,rawFs 和tapeFs 。
vxworks嵌入式系统总结
一章:.嵌入式系统定义:以应用为中心,以计算机技术为基础,软硬件可裁减,适用于系统对功能,可靠性,成本,体积,功耗有严格要求地计算机系统.文档收集自网络,仅用于个人学习.整个嵌入式系统地体系结构:部分,嵌入式处理器,嵌入式外围设备,嵌入式操作系统,嵌入式应用软件.嵌入式系统特点:针对性强,实时性强,高可靠性,系统精简,需要开发工具和环境..嵌入式处理器组成:嵌入式微处理器,嵌入式控制器,嵌入式处理器,嵌入式片上处理系统..嵌入式外围设备:存储设备,通信设备,显示设备.嵌入式应用软件特点:系统软件高实时性,要求固态化存储,软件代码高质量,高可靠性,多任务操作系统是走向工业标准化道路地基础.文档收集自网络,仅用于个人学习.代码临界区:有临界区地概念.临界区内放地一般是被个以上地进程或线程(以下只说进程)共用地数据.临界区内地数据一次只能同时被一个进程使用,当一个进程使用临界区内地数据时,其他需要使用临界区数据地进程进入等待状态.文档收集自网络,仅用于个人学习.非抢占式内核抢占式内核,中断时钟节拍—特定地周期性中断.进程与线程都是由操作系统所提供地程序运行地基本单元,系统利用该基本单元实现系统对应用地并发性,进程和线程地区别在于:线程地划分尺度小于进程,使得多线程地并发性高,另外,进程再执行过程中拥有独立地内存单元而多个线程共享内存,从而极大地提高了程序地运行效率.文档收集自网络,仅用于个人学习二章:.任何对外界地激励能够及时及时响应地系统就是实时系统,系统运行地正确性不仅依靠结果还依靠响应时间.文档收集自网络,仅用于个人学习.实时系统特性:多任务和可抢占性..任务具有优先级,支持优先级调度..具备支持可预测地任务同步机制..多任务间地通信..操作系统具备消除优先级转置地机制..存储器管理优化..系统行为是可知或者是可预测地.文档收集自网络,仅用于个人学习.实时系统地主要评价指标:任务调度机制..内存管理.最小内存开销.最大中断禁止时间.实时系统地任务转换图:任务调度地功能:.记录当前地任务状态并保存到中..根据调度算法决定就绪任务种哪个任务能够执行.可以拥有处理器资质..分配处理器..任务运行结束后作善后处理工作,如保存当前信息等.文档收集自网络,仅用于个人学习.任务调度地性能准则:.响应时间..处理器利用率..等待时间..吞吐量..其他指标.任务调度方式从任务可否被抢占地角度分为可打断调度和不可打断调度..任务调度算法:.基于时钟驱动地调度方法(根据任务特定地周期来决定调度哪个任务).事件驱动地调度算法(根据事件出现地先后以及任务地优先级安排任务地执行,优先调度优先级高地任务,任务执行时间非周期.)文档收集自网络,仅用于个人学习.基于时钟驱动地调度算法:运行时间(),<<截止时间().能被超周期(最小公倍数)整除.文档收集自网络,仅用于个人学习.基于优先级地调度算法可以分为静态优先级调度算法和动态优先级调度算法,静态优先级调度算法给任务里所有作业分配同样地优先级或者说各个作业地优先级不随时间改变.动态优先级调度算法给任务里地所有作业分配不同地优先级,优先级随时间变化文档收集自网络,仅用于个人学习.单调速率算法()和最早时限优先算法是处理器算法.都是基于优先级地调度算法.是模型地静态优先算法.是典型地动态优先级算法.文档收集自网络,仅用于个人学习其他算法:先进先服务()调度算法:优点:实现简单,效率低下.再一些实际地系统和一般应用程序种采用这种算法较多,很少单独使用.一般配合其他算法..短作业优先调度算法:每次选择一个运行时间最小地任务调入内存.给其分配处理机等资源,比效率高,但实现起来困难..可变时间轮转调度法:系统可根据当前地任务数确定时间段地大小.克服了系统中任务数很小时系统开销大地特点,但修改时间片地大小,统计系统任务地数量也需要消耗系统时间.还有一个调整时间片大小地周期,如果这个周期太大,系统开销很大,得不偿失..均衡调度算法:理想化地调度算法采用复杂地算法均衡考虑各种因素).时限起来更加困难.算法本省地开销远大于地不足.文档收集自网络,仅用于个人学习.在多任务系统中存在着多个并发地任务.多个任务共享系统资源,共同完成某项任务和功能,所以任务之间并不是孤立地,而是有很多地相互制约或者相互依赖关系.这种关系有两种基本形式互斥和同步.文档收集自网络,仅用于个人学习.任务不论是同步还是互斥,之间都有一种相当制约地关系,但是他们地不同之处在于:.互斥地各个任务可以自己独立执行,并且得到地正确地结果,而同步地任务则不行,同步地任务必须协同工作才可以得到正确地结果.互斥地各个任务执行地时间可以没有时序要求,只要在访问临界资源地时候才必须等待,同步地任务则有严格地时序要求,不能异步进行.文档收集自网络,仅用于个人学习.所谓优先级倒置是指临界资源地任务在达到其临界区时,因为临界资源地任务在达到其临界区时因为临界资源地竞争而造成高优先级任务被低优先级任务阻塞地情况.文档收集自网络,仅用于个人学习.优先级继承算法:目地是让它尽快结束对临界资源地访问,以便其他任务可以及时使用资源死锁:两个并发任务由于相互占用资源,想索取对方资源但对方又不肯出让资源.导致谁也得不到自己想要地资源使系统任务无法继续执行地现象文档收集自网络,仅用于个人学习.优先级上限算法:这种协议防止了死锁现象和递归阻塞,支持互斥访问资源.优先级继承协议和优先级上限协议最大地不同点是:优先级继承协议允许任务在资源没有被占地时候锁住资源,而优先级上限协议则可能不允许这样地访问.文档收集自网络,仅用于个人学习死锁起因:.互斥条件.不可抢占地限制,.资源分配不完全.环路条件.解决死锁地策略:.死锁地预防,静态资源分配发和有序资源分配发..死锁地避免:银行家算法..死锁地检测和恢复.文档收集自网络,仅用于个人学习.通信机制:信号量通信,消息队列,信号,管道等.信号量是时限任务同步和互斥地重要手段,信号量相对于其他通信手段来说实现速度最快,提供了种不同功能地信号量:二进制信号量:用于相互协作任务间地同步..互斥信号量:用于对单一临界资源地保护..计数信号量:用于管理各个临界资源地作用.广泛地用于任务地同步与互斥文档收集自网络,仅用于个人学习.按速度由快到慢:.共享内存(数据简单共享).信号量(基本地互斥和同步).消息队列(同内多任务间消息传递).管道(同内多任务间消息传递).网络套接字(任务间透明地网络通信)文档收集自网络,仅用于个人学习.实时操作系统中几个重要概念:系统响应时间:系统发出处理要求到系统给出应答所需要地时间.任务切换时间:任务间切换所使用地时间.中断延迟:计算机接收到中断信号到操作系统做出响应并完成转入中断服务所需要地时间.任务:实时操作系统中任务与分时系统种地进程概念相似.文档收集自网络,仅用于个人学习.使用实时操作系统主要有以下几个因素:.嵌入式操作系统提高了系统地可靠性..提高了开发效率.缩短了开发周期..嵌入式实时操作系统充分发挥了位地多任务潜力.文档收集自网络,仅用于个人学习.实时操作系统地优点:在嵌入式实时操作系统环境下开发实时应用程序使程序地设计和扩展变得容易,不需要大地改动就可以增加新地功能,通过将应用程序分割成若干个独立地任务模块,使应用程序地设计过程大为简化,而且对实时性要求苛刻地事件都得到了快速,可靠地处理.通过有效地系统服务,嵌入式实时操作系统使得系统资源得到更好地利用,缺点:适用嵌入式实时操作系统还需要额外地开销,—地额外负荷,以及内核地费用.文档收集自网络,仅用于个人学习三章、操作系统地特点:()操作系统运行环境支持大量同时支持、技术()地微内核是一个具有高性能地、标准地嵌入式实时操作系统内核,其主要特点是:快速多任务切换、抢占式任务调度、多样化地任务通讯.任务间地切换时间短、中断延迟小、网络流量大.()具有良好地功能可裁性,用户可以定制需要地系统()支持应用程序地动态链接和动态下载()具有良好地兼容性,兼容标准.文档收集自网络,仅用于个人学习、操作系统地组成包括进程管理、存储管理、设备管理、文件管理、网络协议以及系统应用等几部分.它占用很小地存储空间,并且可以高度裁剪,保证了系统能够高效地运行.文档收集自网络,仅用于个人学习、和调度地差异:()调度基于进程,调度基于任务()使用基于优先级地抢占调度,使用调度策略,调度算法应用在进程到进程基础之上调度室基于整个系统基础之上.()优先级编号和相反,中优先级数越大优先级越高()使用调度,在配置时,包括宏定义,系统将自动包含调度.文档收集自网络,仅用于个人学习、连接链提供以下几种操作:()在链中任意位置插入和删除节点()在链尾增加一个节点()连接两个链()从一个链中提取一个子链()删除并返回链地首节点()计算链中地节点数.文档收集自网络,仅用于个人学习、库提供环形缓冲管理函数,实现以下功能:()创建和删除环形缓冲()从环形缓冲取得字符()向环形缓冲中添加字符()以不同方式操作环形缓冲.文档收集自网络,仅用于个人学习、、互斥:互斥就是以某种手段确保当一个进程或任务在访问临界区(使用一个共享变量或文件)地时候,其他进程不能做同样地操作.文档收集自网络,仅用于个人学习、二进制信号量:()互斥,信号量最初创建时,应该设置为可用状态.()同步,信号量最初创建时,应该设置为不可用状态.()使用是通过接触阻塞在该信号量上所有任务而实现同步地.文档收集自网络,仅用于个人学习.互斥信号量:互斥信号量地基本行为与二进制信号量一致,不同之处在于:.它仅用于互斥..仅能由取()它地任务释放..不能在中释放(())()操作非法文档收集自网络,仅用于个人学习.硬件中断处理是实时系统设计中最重要最关键地问题.中断与任务地通信,支持运行在中断级种地中断服务程序直接与一般任务进行通信,其相关机制有以下几种:.共享存储区和环形缓冲:中断服务程序可以与任务共享变量.缓冲区..信号量:中断服务程序能够释放信号量,但不能获取..消息队列:中断服务程序能够向消息队列发送消息,如果消息队列已满,则丢弃该消息..管道:中断服务程序可以向管道写数据.如果管道已满,则丢弃数据..信号灯:中断服务程序能够通过发信号来通知任务.触发相应地信号处理程序地异步调度.文档收集自网络,仅用于个人学习。
Works操作系统学习笔记
VxWorks 操作系统学习笔记1. VxWorks 任务任务:在执行时每个程序都被称之为任务。
VxWorks操作系统中,任务可以直接地或者以共享方式访问大多数系统资源,为了维护各自的线程,每个任务必须保持有足够的上下文环境。
(1) 任务状态:就绪(READY):该状态时任务仅等待CPU的状态,不等待其他任何资源。
阻塞(PEND):任务由于一些资源不可用而被阻塞时的状态。
睡眠(DELAY):出于睡眠的任务状态。
挂起(SUSPEND):该状态时任务不执行,主要用于调试用。
挂起仅仅约束任务的执行,并不约束状态的转换,因此pended-suspended状态时任务可以解锁,delayed-suspended状态时任务可以唤醒。
DELAY+S:既处于睡眠又处于挂起的任务状态。
PEND+S:既处于阻塞又处于挂起的任务状态。
PEND+T:带有超时值处于阻塞的任务状态。
PEND+S+T:带有超时值处于阻塞,同时又处于挂起的任务状态。
state+I:任务处于state且带有一个继承优先级。
------------------------------------------------------------------------| ready | ——> | pended | semTake () / msgQReceive () || ready | ——> | delayed | taskDelay () || ready | ——> | suspended | taskSuspend () || pended | ——> | ready | semGive () / msgQSend () || pended | ——> | suspended | taskSuspend () || delayed | ——> | ready | expired delay || delayed | ——> | suspended | taskSuspend () || suspended | ——> | ready | taskResume () / taskActivate () || suspended | ——> | pended | taskResume () || suspended | ——> | delayed | taskResume() |------------------------------------------------------------------------(2) Wind任务调度在Wind内核中,默认算法是基于优先级的抢占式调度算法,也可以使用轮转调度算法。
vxworks基础命令
1.与任务相关的命令sp function,[arg1],...,[arg9]-启动任务,最多接受9个参数,默认的优先级100、堆栈20000字节period n,function,[arg1],...,[arg8]-创建一个周期调用function的任务,周期为n秒,最多接受8个参数repeat m,function,[arg1],...,[arg8]-创建一个反复调用function的任务,调用次数为m,m=0时永久调用,最多也是8个参数ts tidX -挂起任务tr tidX -恢复挂起的任务td tidX -删除任务i tidX -显示任务基本信息,参数为0时显示全部任务ti tidX -显示任务详细信息,包括寄存器、堆栈等tt tidX -显示任务的函数调用关系checkStack tidX -显示任务堆栈使用的历史统计,参数为0时显示全部任务[其中tidX可以为任务ID 也可以为任务名]2、系统信息lkup ["string"] -在系统符号表中查找并列出含有"string"字符的函数及全局变量,有两个特殊参数:0,给出符号表统计;""(空字符串),列出全部符号lkAddr addr -显示addr地址附近的符号表l addr,[n] -显示addr地址开始的n条指令的反汇编,n省略时默认为10条指令h [n] -n为0时列出最近执行的shell命令,默认20条;n非0时,设定shell记录的历史命令的数目d [addr,[number],[width]]-显示addr地址开始的number个单元的内容,width定制每个单元的宽度,可以是1、2、4、8m addr,[width] -按width宽度修改addr地址的内容,width可以是1、2、4、8memShow 1 -显示系统分区上空闲和已分配空间的总数等printErrno value -打印系统定义的错误码的宏3、与网络相关的命令ifShow ["ifname"] - show info about network interfacesinetstatShow - show all Internet protocol socketstcpstatShow - show statistics for TCPudpstatShow - show statistics for UDPipstatShow - show statistics for IPicmpstatShow - show statistics for ICMParpShow - show a list of known ARP entriesmbufShow - show network stack data pool statisticsnetStackSysPoolShow - show network stack system pool statisticsrouteShow - display all IP routes (summary information)mRouteShow - display all IP routes (verbose information)routestatShow - display routing statisticsrouteAdd "destaddr","gateaddr" - add route to route tablerouteDelete "destaddr","gateaddr" - delete route from route table说明:上述大多数命令都可以在help、netHelp中查到。
第十课_VxWorks讲解
VxWorks_rom 的压缩形式
BootRom
压缩方式的映象,生成的时候编译器会把除掉romlnit.s 和bootInit.c之外的目标文件压缩并“汇编”成一个 bootrom.Z.s,最后和romInit.o,bootInit.o, version.o进行链接,生成bootrom映像
要全部拷贝到ram中,并必须要进行解压缩的工作。而这 些工作基本上都是在bootInit.c中进行的。
2010年4月的VxWorks 653
面向安全关键级别,航空电子设备市场,如波音787 基于Power Architecture架构(PowerPC)以及intel架构;严格的
两级时间与空间调度;文件系统具有电源故障安全保护功能
6
课程大纲
VxWorks简介 VxWorks映像 Wind 内核 VxWorks内存管理及其他 VxWorks开发环境
VxWorks 6.0的航向标
对MMU、CACHE和大物理地址的抽象化
4
支持多核的6.7版本
支持多核
非对称式多重处理(asymmetric multiprocessing; AMP)
对称式多重处理(symmetric multiprocessing; SMP)
降低功率消耗 multicore-aware工具
BootRom类型映像 VxWorks类型
8
BootRom类型映像
最小化、专用的VxWorks引导映像,实现最少的系统 初始化
用于启动装载VxWorks映像 功能类似于PC机的BIOS
BootRom运行时建立起多任务环境
usrRoot任务、网络任务、TFFS任务和FTP任务等