
永磁同步电机的高阶终端滑模控制方法
第26卷第6期 2009年6月 控制理论与应用 Control Theory&Applicatiot ̄s 、,_01.26No.6 Jun.2009 文章编号:1000—8152(2009)06—0697—04 永磁同步电机的高阶终端滑模控制方法 郑剑飞,冯勇,陆启良 (哈尔滨工业大学电气工程系,黑龙江哈尔滨150001) 摘要:提出一种基于高阶终端滑模的永磁同步电机转速控制方法,提高了系统的鲁棒性和响应速度.根据矢量控 制原理,设计了非奇异终端滑模面,使得电机转速、直轴电流、交轴电流在有限时间内达到给定值.同时,采用高阶 滑模消除抖振,保证系统的稳定性.仿真结果表明,和PI控制方法相比,电机转速能够更快地跟踪给定值,并且,系统 对于负载扰动具有较强的鲁棒性. 关键词:永磁同步电机;高阶滑模;终端滑模;矢量控制 中图分类号:TP273 文献标识码:A High-order terminal sliding-mode control for permanent magnet synchronous motor ZHENG Jian—fei,FENG Yong,LU Qi—liang (Department of Electrical Engineering,Harbin Institute of Technology,Harbin Heilongjiang 150001,China) Abstract:A permanent magnet synchronous motor speed control based on high—order terminal sliding mode is proposed to improve the robustness and the response speed of the system.Based on the vector control principle,nonsingular terminal sliding modes are designed to make the motor speed,the d-axis current and the q.axis current reach the given values in a finite period of time.Meanwhile,high.order sliding modes are utilized to eliminate the chaaedng phenomenon,and to guarantee the stability of the system.The simulation results show that the motor speed Can reach the given value more rapidly than that of a proportional integral(PI)control;and£he system is robust with respect to the load disturbantes. Key words:permanent magnet synchronous motor;high—order sliding mode;terminal sliding mode;vector control 1 引言(Introduction) 永磁同步电机是一个多变量、强耦合的非线性 系统,同时存在着参数摄动、负载扰动等不确定性. 目前很多方法可以提高系统的鲁棒性和动态性能, 如自适应控制[ 】、模糊控制[。】、神经网络【3】、自抗扰 控¥0141等.其中,滑模变结构控制对系统数学模型精 度要求不高,对系统参数摄动、外部扰动具有强鲁 棒性.但是,传统滑模控制下系统的状态在无限时间 后到达平衡点,并且控制量存在抖振.近期提出的非 奇异终端滑模能够使系统状态在有限时间内到达平 衡点,稳态跟踪精度高[5】5,但仍存在抖振.常用的准 滑模方法{6】在去除抖振的同时会造成较大的跟踪误 差.而近年提出的高阶滑模控制将高频切换控制加 到滑模变量的高阶导数上,有效消除了抖振,同时保 留着传统滑模的良好特性【7]. 本文结合高阶滑模和非奇异终端滑模的优点,提 出一种基于高阶终端滑模的永磁同步电机转速控制 收稿日期:2007—10—18;收修改稿日期:2008—10—13. 基金项目:国家自然科学基金资助项目(60474016,60774040) 方法,在消除控制量抖振的同时,实现了电机转速的 快速收敛,并且对负载扰动具有较强的鲁棒性.仿真 结果验证了该方法的有效性. 2永磁同步电机高阶终端滑模控制器 设计(High.order terminal sliding mode con— troller design for PMSM1 假设磁路不饱和,空间磁场呈正弦分布,不计 磁滞和涡流损耗影响,面贴式永磁同步电动机在 d一口坐标系下的状态方程为 式中:Ud, q,id,iq分别为定子电压和电流的d,g轴 分量, 和R 为绕组等效电感和电阻, f为每对磁极 磁链,P为磁极对数,
和 分别为电机转子的角速度 控制理论与应用 第26卷 和角位置, 为负载转矩, 为转动惯量,B为摩擦系 数.本文根据矢量控制原理【 引,将高阶滑模和终端 滑模控制方法相结合,分别设计了电机转速、交轴 及直轴电流控制器. 2.1电机转速控制器设计(Motor speed controller design) 转速控制器用于精确跟踪速度给定,并且对负 载扰动具有鲁棒性.设速度给定信号为 ,并且假 设 足够平滑,几乎处处具有2阶连续导数,定义误 差状态为e = 一 ,则转速误差系统的方程为 0 一(1.5pCfi*q—Bw—TL)/J. (2) 转速误差系统的相对阶为1[7】’因此可通过2阶滑 模控制消除抖振.为了提高电机转速的响应速度和 跟踪精度,本文提出如下非奇异终端滑模面: 终端滑模乙=0[5】’则e 也将在有限时间内收敛. 证毕. 注1 实际应用时,可以通过7111调节滑模 收敛的 速度,通过卵10调节 对负载扰动的抑制能力.根据式(4),可 以选择参数p1,口1和'71调节转速误差e 的收敛速度. 注2 实际电机转速控制器输出信号之后通常串联 个饱和函数环节限流.只要电流限幅值 等参数满足 稳定条件【8l,即使控制量 达到限幅值,也可以退出饱和, 则滑模收敛条件仍可以满足.根据传统PI控制器Anti.reset Windup方法的思想【8,9l,设限幅环节输入和输出的信号 为 和《,两者做差后补偿到式(7)的积分作用,可以有效减 小控制量饱和引起的转速超调量,即 qn= g J。t【 m/q +( 1 。)sg毗+ 叩11j 一 m(Z—q— :)】d7-, (8) 乙:e + 1 q1, (3) 式中 m>o为补偿系数 式中:71>0,Pl,qx为奇数,且1<pl/ql<2. 假设在t 时刻,f ( )=0,则 和 将在有限时 间内收敛为零,收敛时刻为 针 I I ,(4) 之后,误差系统进入2阶滑模状态e = =0. 定理1 选取非奇异终端滑模面式(3),并设计 如下控制律,则电机转速将在有限时间收敛: Z~q=iqeq+iqn, (5) J( (6) 。qeq 【 +了u), 【0J j舭ft [伸ql 2--p1 q + (k1+7710)sgn l +71111 ]d7-, (7) 式中:k1>lTL/JI,卵10>0,叼l1>0为设计参数. 证选取李雅普诺夫函数为 ( )=0.5圪(t), 则 ( )对时间求导得 (t)=乙(t)乙(t)= l ̄/lPl 叫 +( q1) 2-pl q ]= l ̄/lPl [_(klq-710)sgnl ̄+等 1f ]≤ 71 1/q1)邑 ql-1(叩10If I+7711f:). 可见,当 ≠0时,由于 /a 一 ≥0,故 ≤0, 当且仅当 =0时, =0.而 =0,e ≠0W以 证明并不是一个稳定的状态,即 =0不可能一直 保持[5】.因此,系统将在有限时间到达并保持非奇异 2.2交轴电流控制器设计(Q—axis current con. troller design) 交轴电流控制器用于精确跟踪交轴电流给定 (考虑转速控制器输出饱和时,则跟踪蝠),并且对反 电动势p 等扰动具有鲁棒性.定义交轴电流误 差状态为e =Z。’q—i .同样设计如下非奇异终端滑 模面,实现2阶滑模控制: sq=eq+ 邑:。 , (9) 式中: >0,P2,q2为奇数,且1<P2/q2<2. 定理2 选取非奇异终端滑模面式(9),并设计 如下控制律,则交轴电流在有限时间内收敛: uq ̄--?Zqeq+Ztqn, (10) Uq。q= ;+Lpwid+ q+pCfw, (11) 2 p2/q ̄+k2osgnSq+ , 02) 式中:k2o>0,k21>0为设计参数. 证略,和定理1的证明过程类似. 注3 由于i 中包含了符号函数,为了使电流控制器 输出电压更加平滑,可以对琵进行低通滤波后再用于等效 控制中.滤波时间常数7-0可以通过试凑法来确定. 2.3直轴电流控制器设计(D—axis current con— troller design) 由于z~d=0,电流误差状态 ed: —id=一id. 设计如下非奇异终端滑模面:
第6期 郑剑飞等:永磁同步电机的高阶终端滑模控制方法 8d=ed+ 。, (13) 式中: >0,P3,q3为奇数,且1<P3/q3<2. 定理3 选取非奇异终端滑模面式(13),并设计 如下控制律,则直轴电流将在有限时间内收敛: Ad=Udeq+Udn, (14) Ud。q=一LIx ̄iq+ id, (15) [ 9.-p3/q3+k3sgn sd ,(16) 式中k3>0为设计参数. 证略,和定理1的证明过程类似. 3仿真研究(Simulation research) 本节分别采用PI控制方法和高阶终端滑模控制 方法对永磁同步电机矢量控制系统进行仿真.永磁 同步电机的参数为 PN=1.5kW,nN=1000 r/min, 3.5 A,UN=380 V, P=3,R =2.875 , L=33mH.J=0.011kgm . 0.002Nms, f=0.8Wb. 交轴电流限幅值 =4 A.高阶终端滑模控制器参 数为 Pl:7,ql=5,71=0.002,kl=910,7110=90, 77n=5000,k =500,P2:5,q2:3, :0.01,k2o:200,k21=0,7b=0.001, P3:5,q3:3,73=0.01, 3=0.1. PI控制器采用传统 ̄Anti—reset Windup方法[。]整定 参数,速度环参数为:kpl=0.3,Til=0.067,kc1= 0.02;交轴电流环参数为:kp2=2,Ti2=0.005;直 轴电流环参数为: p3=20,"53=4.仿真结果见 图1所示. , PI以及高阶终端滑模控制‘ t|S (a)定子电流id ̄fliq > 黾 t|S (b)控制量ud和 q e/(rad·S ) (C)e 与其微分的相平面 t{S (d)电机转速n 图1 iq饱和时的仿真结果 Fig.1 Simulation results when iq is saturated 图1中:转速给定为n =1000 r/min,负载转 矩 在0 s一0.5 s时保持为2 Nm,在0.5 s一0.75 s时,突 变为5Nm,在0.75 s—l s时,突变为3Nm.由图l(a) 可知,虽然两种控制方法的交轴电流给定信号已经 饱和,但是PI控制下电流i。无法精确跟踪达到饱和 值,而高阶终端滑模控制的电流i。可以精确跟踪到
滑模控制永磁同步电动机的矢量控制技术
滑模控制永磁同步电动机的矢量控制技术
永磁同步电动机/滑模控制/抖振削弱/边界层
1 引言
永磁同步电动机具有结构简单、体积小、重量轻、没有机械换向器、坚固耐用、无需太多维护的优点。这些使得永磁同步电动机在数控机床、航空航天等领域中得到广泛应用。目前永磁同步电动机大多采用矢量控制,包括由PI调节器构成的速度和电流的双闭环。这样的系统具有结构简单、稳定性好、稳态精度高等优点,但存在响应不够快速和抗负载扰动能力有限等弊端。高性能的永磁同步电动机控制系统需要同时具备快速的响应能力、极强的抗扰能力以及无超调、无静差、精度高的特点。传统的PI控制是利用不变的参数来处理变化的动态过程,因此很难解决快速性和准确性的矛盾。
近些年来,一些现代控制理论相继被引入到交流调速系统中。其中滑模变结构控制不受参数变化和外部扰动的影响,具有很好的自适应性和鲁棒性。同时这种控制方法无需对系统的精确观测,控制算法相对简单,易于数字化实现,使得它得到研究人员的重视。现在对于滑模变结构控制器的研究重点主要在控制律的求取和简化以及抖振的消除。
本文针对永磁同步电动机矢量控制系统,设计了滑模变结构的转速控制器。采用积分方式的变结构控制策略,对滑模速度控制系统进行一阶建模,在滑模线的设计中引入状态的积分项,省去实现滑模速度控制所必需的加速度信号。并与传统的PI控制器进行了比较研究,结果表明滑模变结构转速控制器具有良好的动态性能和较强的抗干扰能力。
2 永磁同步电动机数学模型
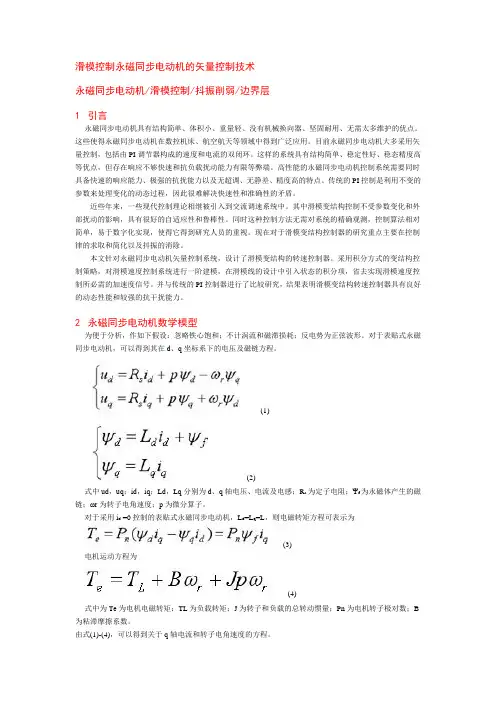
为便于分析,作如下假设:忽略铁心饱和;不计涡流和磁滞损耗;反电势为正弦波形。对于表贴式永磁同步电动机,可以得到其在d、q坐标系下的电压及磁链方程。
(1)
(2)
式中ud,uq;id,iq;Ld,Lq分别为d、q轴电压、电流及电感;Rs为定子电阻;Ψf为永磁体产生的磁链;ωr为转子电角速度;p为微分算子。
永磁同步电机调速系统反演终端滑模控制

永磁同步电机调速系统反演终端滑模控制
宋绍楼;吴亚洲;杨雯旭
【摘 要】针对永磁同步电机的转速跟踪控制问题,提出一种基于反演终端滑模控制策略,提高了调速系统的响应速度和对外界扰动及参数摄动的抑制能力.在反演设计速度控制中加入积分项,并且利用负载转矩观测器实时估计负载转矩,把转矩估计值作为前馈电流补偿,以抑制负载突变带来的影响,提高系统抗负载扰动的能力;在反演设计的最后一步结合高阶非奇异终端滑模控制律,消除了控制量的抖振,使得电流环定子电流在有限时间内收敛,减少反演设计对电机参数的敏感性,提高了鲁棒性.理论分析和仿真结果表明所提出控制策略具有有效性和可行性.%For permanent
magnet synchronous motor speed tracking control problems,backstepping
technique with terminal sliding mode control is proposed.The method
enhances the quick response and anti-disturbance ability of the control
system.An integral factor is applied to the backstepping control to improve
the performance of steady-state and achieve zero steady-state error.A load
torque observer is used to estimate load torque in real time to be the feed
forward current compensation.The influence on the performance of
control system caused by load torque disturbance can be inhibited.In the
永磁直线电机快速终端滑模预测电流控制
第27卷 第6期2023年6月 电 机 与 控 制 学 报Electric Machines and Control Vol.27No.6
Jun.2023
永磁直线电机快速终端滑模预测电流控制
汪凤翔, 何龙
(中国科学院海西研究院泉州装备制造研究中心,福建泉州362216)
摘 要:在表贴式永磁同步直线电机(SPMLSM)系统中,参数失配将影响传统无差拍预测电流控制
的性能,为此,提出一种基于快速终端滑模扰动观测器的鲁棒无差拍预测电流控制策略(FTDO-DPCC)。首先,结合经典SPMLSM数学模型设计传统无差拍预测电流控制策略,并分析其在参数
失配情况下的鲁棒性;其次,将参数扰动和未建模动态归并到一个集总扰动项,提出永磁同步直线
电机扩张状态模型;再次,设计快速终端滑模扰动观测器(FTSMDO)快速准确地跟踪集总扰动,并
在每个控制周期将估计扰动值馈入扩张状态模型;最后,构建基于跟踪误差指数收敛的成本函数,
得到新型无差拍预测电流控制策略。该方法在基于现场可编程门阵列(FPGA)的驱动器系统上进
行了实验验证,结果证明了该算法的有效性和优越性能。
关键词:永磁同步直线电机;无差拍预测电流控制;快速终端滑模;扰动观测器;模型预测控制;滑模
观测器DOI:10.15938/j.emc.2023.06.017
中图分类号:TM351文献标志码:A文章编号:1007-449X(2023)06-0160-10
收稿日期:2022-04-25
基金项目:国家自然科学基金(52277070,51877207);福建省科技计划项目(2021T3062,2022T3061)
作者简介:汪凤翔(1982—),男,博士,研究员,研究方向为电机控制技术;
何 龙(1984—),男,高级工程师,研究方向为电机控制技术。
通信作者:何 龙Fastterminalslidingmodepredictivecurrentcontrolforpermanent
一种永磁同步电机的滑模控制

一种永磁同步电机的滑模控制
钟义长
【摘 要】永磁同步电动机(PMSM)是一个多变量、非线性、强耦合的系统,传统的PID调节器不能满足高性能的控制要求。本文在同步电机数学模型的基础上首先提出自适应的滑模观测器,以在静止坐标下的电压、电流为变量计算电机转速,并利用滑模变结构控制的方法对q轴电流进行检测,利用Lyapunov证明了方法的收敛性。仿真结果表明:该方案比传统的PID控制具有超调小,过渡时间短、鲁棒性强的特点,表明了该策略的有效性。%Permanent magnet synchronous
motor (PMSM) is a multivariable nonlinear system with strong coupling.
Traditional PID controller is widely used in PMSM system, but it can't
meet the need of high performance. By using the voltage and current of
the d-q coordinate, an adaptive sliding mode observer for estimating the
speed of rotor is presented in this article and the q-axis current is
measured on-line. The convergence condition is proved by laypunov
theory. Simulation results show the improved performance with the
advantages of fastness rapid response and good robustness is superior to
高阶滑模控制永磁同步电机在线状态估计
高阶滑模控制永磁同步电机在线状态估计
皇甫宜耿;刘卫国;马瑞卿
【期刊名称】《电力系统及其自动化学报》
【年(卷),期】2009(021)005
【摘 要】为实现永磁同步电机的状态在线估计,采用一种新型带有微分器的高阶滑模控制技术.由于系统输出耦合,利用反馈线性化进行解耦.设计了高阶滑模控制器消除传统滑模控制中的抖颤问题,状态估计中的滑模变量及其微分值通过任意阶精确滑模微分器得到,避免复杂计算同时保证了精度,同时电机状态的估计值可以替代用于检测的传感器.仿真实验结果表明,多输入多输出的永磁同步电机系统具有较好的动态性能,同时其状态变量得到了在线精确估计.
【总页数】6页(P18-23)
【作 者】皇甫宜耿;刘卫国;马瑞卿
【作者单位】西北工业大学自动化学院,西安,710072;西北工业大学自动化学院,西安,710072;西北工业大学自动化学院,西安,710072
【正文语种】中 文
【中图分类】TP341
【相关文献】
1.一种高阶滑模控制的永磁同步电机磁通和电阻辨识 [J], 皇甫宜耿;ghrouche;刘卫国;A.Miraoui
2.永磁同步电机高阶滑模控制与扰动转矩估计 [J], 皇甫宜耿;刘卫国;马瑞卿 3.永磁同步电机快速高阶终端滑模控制 [J], 童灵华
4.永磁同步电机的高阶终端滑模控制方法 [J], 郑剑飞;冯勇;陆启良
5.基于负载摆动状态估计的双摆型吊车滑模控制 [J], 肖友刚;朱铖臻;李蔚;谢劲松
因版权原因,仅展示原文概要,查看原文内容请购买
PMSM双闭环平滑非奇异终端滑模控制
PMSM双闭环平滑非奇异终端滑模控制
1. 引言
1.1 引言
为了克服传统滑模控制的这些问题,平滑非奇异终端滑模控制应运而生。该方法在保持传统滑模控制鲁棒性的基础上,通过引入非奇异终端控制律和平滑控制律,有效地改善了系统的动态特性和控制性能。
本文将介绍PMSM双闭环平滑非奇异终端滑模控制方法的原理和设计过程,并通过仿真分析验证该控制方法的有效性。希望通过本文的研究,能够为PMSM控制领域的进一步研究和实际应用提供一定的参考和借鉴。
2. 正文
2.1 绪论
为了克服这些问题,控制系统设计变得至关重要。传统的PID控制器无法满足PMSM高性能控制的要求,因此研究者们开始探索更加先进的控制方法。双闭环控制系统是一种有效的控制策略,可以提高系统的稳定性和动态性能。
滑模控制是一种常用的非线性控制方法,具有较好的鲁棒性和抗干扰能力。传统的滑模控制在系统的起始阶段会出现“抖动”现象,影响系统的性能。平滑非奇异终端滑模控制是一种改进的滑模控制策略,可以在系统的起始阶段避免“抖动”,提高系统的性能和鲁棒性。
本文将介绍PMSM双闭环平滑非奇异终端滑模控制的原理和实现方法,并通过仿真分析验证该控制策略的有效性和优越性。通过本文的研究,可以为PMSM控制系统的设计和优化提供参考和指导。
2.2 PMSM双闭环控制系统
PMSM双闭环控制系统是一种针对永磁同步电机的控制策略。在传统的PMSM控制算法中,通常只考虑到单一的闭环控制结构,如速度闭环控制或电流闭环控制。这种单闭环控制结构往往会导致系统性能的局限,对于PMSM这种高性能电机来说,需要更加复杂和精细的控制策略来满足其高要求。
PMSM双闭环控制系统是一种综合了速度和电流两个闭环控制结构的控制方法。通过同时控制电流和速度两个环节,可以更好地调节电机的性能,提高系统响应速度和稳定性。在PMSM双闭环控制系统中,速度闭环控制用于跟踪期望速度指令,而电流闭环控制用于保持电机电流在合适的范围内,从而保证电机的稳定运行。
PMSM双闭环平滑非奇异终端滑模控制 2
PMSM双闭环平滑非奇异终端滑模控制
PMSM,即永磁同步电机,是一种具有高效、高功率密度和高控制精度的电机,广泛应用于工业控制和汽车电动化领域。在PMSM控制中,双闭环控制是常用的控制策略之一,通过分别控制电流环和速度环,可以实现对PMSM的精确控制。
传统的双闭环控制策略存在一些问题,如相位差误差、实时性差等。为了克服这些问题,可以采用平滑非奇异终端滑模控制(SMC)算法来优化PMSM的控制性能。
平滑非奇异终端滑模控制是一种具有强鲁棒性和高精度的控制算法。它通过引入滑模面来消除系统非线性和外界干扰,从而使系统具有优异的鲁棒性。在PMSM控制中,平滑非奇异终端滑模控制可以应用于速度环和电流环,实现对PMSM的精准控制。
在速度环中,平滑非奇异终端滑模控制通过引入速度滑模面来消除速度误差,并结合速度观测器来实时估计速度。通过调整滑模面和控制参数,可以使系统快速、稳定地跟踪给定速度。
整个控制过程中,平滑非奇异终端滑模控制能够实时调整滑模面和控制参数,以适应系统的变化和外界干扰。该控制策略还具有较低的计算复杂度和较小的控制误差,能够提高PMSM的控制精度和动态响应性能。
永磁同步电机快速高阶终端滑模控制
迫轧与控制应用2016,43(12) 控制与应用技术E A
永磁同步电机快速高阶终端滑模控制木
童灵华
(国网浙江省电力公司宁海县供电公司,浙江宁海315600)
摘要:为了提高永磁同步电机(PMSM)调速系统的抗扰动能力,提出了一种基于改进趋近律的快速高 阶终端滑模速度控制器。与常规的指数趋近律不同,改进的趋近律能够根据系统状态距离平衡点的远近自适 应地调节趋近速度,从而实现在提高趋近速度的同时消除系统抖振。应用该方法设计了一种PMSM调速系统 的高阶非奇异终端滑模速度控制器。仿真及试验结果表明,与传统的PI控制器相比,该算法提高了系统的鲁 棒性和动态响应速度。 关键词:永磁同步电机;PI控制;趋近律;高阶滑模控制 中图分类号:TM 351 文献标志码:A 文章编号:1673—6540(2016)12—0001—05
High・Order Terminal Sliding Mode Control for Permanent
Magnet Synchronous Motor
TONG Linghua
(Ninghai Power Supply Company,State Network Zhejiang Electric Power Corporation,
Ninghai 3 15600,China)
Abstract:In order to improve the control performance of permanent magnet synchronous motor(PMSM)drive system,a high—order siding mode control strategy based on improved reaching law was proposed.Different from the conventional exponential reaching law,the proposed reaching law could adaptively adjust the reaching speed according to the state variables’distance to the equilibrium position,which could shorten the reaching time and weaken system chattering.The method was applied to PMSM drive system.Comp ̄ed with traditional PI controller,simulation and experiment results showed that the proposed controller improve the system robustness and dynamic performance.
PMSM双闭环平滑非奇异终端滑模控制 3
PMSM双闭环平滑非奇异终端滑模控制
随着电力电子技术和数字控制技术的不断发展和应用,交流电机在工业领域中越来越广泛地应用于高效、低噪、高精度、高速、高可靠性的驱动系统中,其中永磁同步电机(PMSM)因其高性能、高效率、高功率因数、无污染等优点,成为交流电机中的一种重要类型。
在PMSM的调速控制中,传统的控制方法包括矢量控制和直接转矩控制。但是,这些方法存在问题,如调节精度低,系统响应时间长、稳态误差大等等。因此,近年来,研究人员开始着重探讨新的控制策略以提高调节精度和增强系统鲁棒性。
终端滑模控制(TSMC)是一种有效的非线性控制方法,可以大大提高系统的控制精度和鲁棒性,被广泛应用于各种电机调速控制系统。在过去的研究中,使用TSMC来控制PMSM的性能得到了很大的提升,但一些问题,如大尺寸转矩、控制器抖动等,仍然存在。因此,近年来,一些研究人员建议将平滑技术引入终端滑模控制中,以解决这些问题。
本文提出了一种PMSM双闭环平滑非奇异终端滑模控制方法,该方法包含一个内环和一个外环。内环使用PI控制器,对机械转角进行控制。外环采用TSMC和平滑算法,并控制电流和速度,以进一步提高控制精度和系统的鲁棒性。平滑算法不仅可以在控制器输出的电流或速度中降低高频振荡的幅度,还可以有效减小摩擦力矩和非线性因素的影响,从而提高控制精度。
模拟实验结果表明,所提出的方法能够控制PMSM的转速和转矩,并且具有良好的控制性能。与传统的TSMC方法相比,所提出的方法在响应速度、稳态误差和抗扰性方面都有很大的改善。相信该方法能够为PMSM的控制提供有效的参考。
综上所述,PMSM双闭环平滑非奇异终端滑模控制方法在提高控制精度和系统鲁棒性方面具有一定优势,可以为PMSM的控制提供一个有效的方案。在未来的研究中,我们将进一步完善该方法并进行实际应用,以验证其效果和可行性。
永磁同步电机 滑模控制
永磁同步电机 滑模控制
永磁同步电机(Permanent Magnet Synchronous Motor,PMSM)是一种高效、高精度的交流电机,广泛应用于工业控制、电动汽车、家用电器等领域。滑模控制(Sliding Mode Control,SMC)是一种非线性控制方法,具有响应速度快、鲁棒性好等优点,适用于永磁同步电机的控制。
滑模控制的基本思想是通过设计一个滑模面,使得系统的状态在滑模面上运动时,系统的输出能够快速地收敛到期望的状态。在永磁同步电机的控制中,滑模控制通常用于速度控制或位置控制。
永磁同步电机滑模控制的基本步骤如下:
1.
建立永磁同步电机的数学模型:包括电机的电压方程、电流方程、转矩方程等。
2.
设计滑模面:根据控制目标,选择合适的滑模面,通常选择电机的速度或位置作为滑模面。
3.
设计滑模控制器:根据滑模面的设计,选择合适的滑模控制器,使得系统的状态能够快速地收敛到滑模面上。
4.
稳定性分析:对滑模控制器进行稳定性分析,确保系统在滑模面上运动时是稳定的。
5.
系统实现:将滑模控制器应用到实际的永磁同步电机控制系统中,进行实验验证和调试。
要注意的是,永磁同步电机滑模控制是一种复杂的控制方法,需要深入了解电机的数学模型和滑模控制的理论基础。同时,在实际应用中,还需要考虑系统的参数不确定性、干扰等因素,对滑模控制器进行适当的改进和优化。