
一种苹果抓取机械手爪装置_CN209648752U
【CN209964674U】一种水果采摘装置【专利】
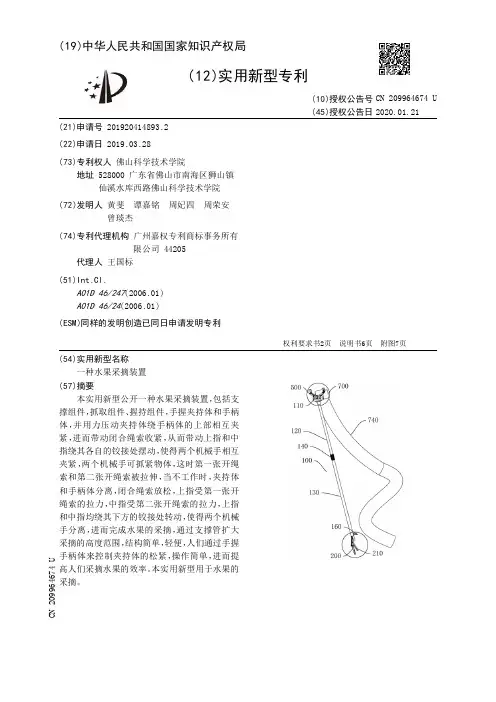
(19)中华人民共和国国家知识产权局(12)实用新型专利(10)授权公告号 (45)授权公告日 (21)申请号 201920414893.2(22)申请日 2019.03.28(73)专利权人 佛山科学技术学院地址 528000 广东省佛山市南海区狮山镇仙溪水库西路佛山科学技术学院(72)发明人 黄斐 谭嘉铭 周妃四 周荣安 曾琰杰 (74)专利代理机构 广州嘉权专利商标事务所有限公司 44205代理人 王国标(51)Int.Cl.A01D 46/247(2006.01)A01D 46/24(2006.01)(ESM)同样的发明创造已同日申请发明专利 (54)实用新型名称一种水果采摘装置(57)摘要本实用新型公开一种水果采摘装置,包括支撑组件,抓取组件、握持组件,手握夹持体和手柄体,并用力压动夹持体绕手柄体的上部相互夹紧,进而带动闭合绳索收紧,从而带动上指和中指绕其各自的铰接处摆动,使得两个机械手相互夹紧,两个机械手可抓紧物体,这时第一张开绳索和第二张开绳索被拉伸,当不工作时,夹持体和手柄体分离,闭合绳索放松,上指受第一张开绳索的拉力,中指受第二张开绳索的拉力,上指和中指均绕其下方的铰接处转动,使得两个机械手分离,进而完成水果的采摘,通过支撑管扩大采摘的高度范围,结构简单,轻便,人们通过手握手柄体来控制夹持体的松紧,操作简单,进而提高人们采摘水果的效率。本实用新型用于水果的
采摘。
权利要求书2页 说明书6页 附图7页CN 209964674 U2020.01.21
CN 209964674
U1.一种水果采摘装置,其特征在于:包括支撑组件,抓取组件、握持组件;所述支撑组件包括竖向设置的支撑管、安装于支撑管上端的支撑座,所述支撑座的中部设有与支撑管连通的通孔;所述握持组件包括呈条状的手柄体和夹持体,所述手柄体的上端与支撑管的下端连接,所述夹持体的上端与手柄体的上部铰接;所述抓取组件包括闭合绳索、张开绳索和安装于支撑座上的两个机械手,两个机械手呈左右对称设置,所述机械手包括从上往下设置的上指、中指和下指,在所述上指中部的外侧内设有缚绳柱,在所述上指的下部设有第一通线孔、第一缚绳块,所述上指的下端与中指的上端铰接,在所述中指中部的外侧内设有分线柱,在所述中指的上部和下部均设有第二通线孔,所述下指呈横向设置安装于支撑座上,所述中指的下端与下指的外端铰接,在所述下指外端的中部设有第三通线孔、第二缚绳块,在所述下指的两端之间的下侧内设有绕线柱,所述闭合绳索的一端连接于缚绳柱,所述闭合绳索的另一端依次通过第一通线孔、上指与中指铰接处的内侧、中指上端的第二通线孔、分线柱与中指外侧面之间的间隙、中指下端的第二通线孔、中指与下指铰接处的内侧、第三通线孔、绕线柱与下指下侧之间的间隙、通孔、支撑管的上端口和支撑管的上端口后系于夹持体的下部,所述张开绳索包括第一张开绳索和第二张开绳索,所述第一张开绳索的一端连接于第一缚绳块连接,所述第一张开绳索的另一端通过上指与中指铰接处的外侧后与分线柱连接,所述第二张开绳索的一端连接于分线柱,所述第二张开绳索的另一端通过中指与下指铰接处的外侧后与第二缚绳块连接,所述第一张开绳索和第二张开绳索为弹性绳索。2.根据权利要求1所述的一种水果采摘装置,其特征在于:所述支撑座呈左右延伸设置,在所述支撑座的上壁面设有呈左右延伸设置的滑轨,在所述滑轨上滑动连接有两个滑块,两个滑块呈左右间隔设置,两个滑块分别与两个下指固定连接,在所述支撑座的左端和右端均固定连接有挡块,在两个挡块的内侧面与对应的滑块的外侧面之间均设有呈左右延伸设置的弹簧,所述弹簧的一端与对应挡块的内侧面连接,所述弹簧的另一端与对应滑块的外侧面连接,所述弹簧可拉动滑块沿滑轨往外侧移动,使得两个下指相互张开。3.根据权利要求2所述的一种水果采摘装置,其特征在于:在所述滑块的内侧设有镂空部,当两个滑块的内侧相互抵接时,两个镂空部形成与通孔连通的绳索调节区,所述闭合绳索通过绳索调节区。4.根据权利要求1所述的一种水果采摘装置,其特征在于:在所述上指的内侧设有凹形的第一夹持面,所述第一夹持面沿上指延伸的方向设置,在所述中指的内侧设有凹形的第二夹持面,所述第二夹持面沿中指延伸的方向设置。5.根据权利要求1所述的一种水果采摘装置,其特征在于:所述支撑管包括呈上下设置的上管和下管,在所述上管与下管之间设有连接筒,所述上管的下端与连接筒的上端连接,所述下管的上端与连接筒的下端连接,从而形成所述支撑管。6.根据权利要求1所述的一种水果采摘装置,其特征在于:在所述支撑座的底部连接有螺纹套管,所述螺纹套管与通孔连通,在所述支撑座与支撑管的上端之间设有连接块,在所述连接块内设有呈上下贯通的螺孔,所述螺孔的上端与螺纹套管螺纹连接,所述螺孔的下端与支撑管的上端螺纹连接。7.根据权利要求6所述的一种水果采摘装置,其特征在于:还包括收集组件,
基于鳍形效应的一种自适应机械手爪设计
第26期2020年9月No.26September,2020
基于鳍形效应的一种自适应机械手爪设计
杨涛1,许展2,季宇辰2,王哲哲2(1.南京航空航天大学航空学院,江苏南京210016;2.南京航空航天大学机电学院,江苏南京210016)
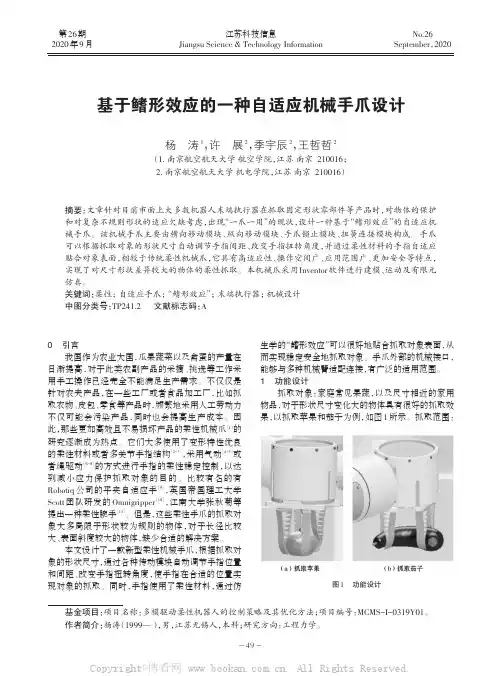
摘要:文章针对目前市面上大多数机器人末端执行器在抓取固定形状零部件等产品时,对物体的保护和对复杂不规则形状的适应欠缺考虑,出现“一爪一用”的现状,设计一种基于“鳍形效应”的自适应机械手爪。该机械手爪主要由横向移动模块、纵向移动模块、手爪锁止模块、扭簧连接模块构成。手爪可以根据抓取对象的形状尺寸自动调节手指间距、改变手指扭转角度,并通过柔性材料的手指自适应贴合对象表面,相较于传统柔性机械爪,它具有高适应性、操作空间广、应用范围广、更加安全等特点,实现了对尺寸形状差异较大的物体的柔性抓取。本机械爪采用Inventor软件进行建模、运动及有限元仿真。关键词:柔性;自适应手爪;“鳍形效应”;末端执行器;机械设计中图分类号:TP241.2文献标志码:A江苏科技信息JiangsuScience&TechnologyInformation
基金项目:项目名称:多模驱动柔性机器人的控制策略及其优化方法;项目编号:MCMS-I-0319Y01。作者简介:杨涛(1999—),男,江苏无锡人,本科;研究方向:工程力学。0引言我国作为农业大国,瓜果蔬菜以及禽蛋的产量在日渐提高,对于此类农副产品的采摘、挑选等工作采用手工操作已经完全不能满足生产需求。不仅仅是针对农夫产品,在一些工厂或者食品加工厂,比如抓取衣物、皮包、零食等产品时,频繁地采用人工劳动力不仅可能会污染产品,同时也会提高生产成本。因此,那些更加高效且不易损坏产品的柔性机械爪[1]的研究逐渐成为热点。它们大多使用了变形特性优良的柔性材料或者多关节手指结构[2-3],采用气动[4-5]或者绳驱动[6-8]的方式进行手指的柔性稳定控制,以达到减小应力保护抓取对象的目的。比较有名的有Robotiq公司的平夹自适应手[9],英国帝国理工大学Scott团队研发的Omnigripper[10],江南大学张秋菊等提出一种柔性腕手[11]。但是,这些柔性手爪的抓取对象大多局限于形状较为规则的物体,对于长径比较大、表面斜度较大的物体,缺少合适的解决方案。本文设计了一款新型柔性机械手爪,根据抓取对象的形状尺寸,通过各种传动模块自动调节手指位置和间距、改变手指扭转角度,使手指在合适的位置实现对象的抓取。同时,手指使用了柔性材料,通过仿生学的“鳍形效应”可以很好地贴合抓取对象表面,从而实现稳定安全地抓取对象。手爪外部的机械接口,能够与多种机械臂适配连接,有广泛的适用范围。1功能设计抓取对象:家庭常见果蔬,以及尺寸相近的家用物品,对于形状尺寸变化大的物体具有很好的抓取效果,以抓取苹果和茄子为例,如图1所示。抓取范围:
五自由度机械手的抓取设计

五自由度机械手的抓取设计
一、本文概述
随着现代工业自动化程度的不断提高,机械手作为实现自动化生产的关键设备之一,其设计和应用日益受到重视。其中,五自由度机械手因其灵活的操作能力和广泛的适用范围,成为了研究和应用的热点。本文旨在探讨五自由度机械手的抓取设计,包括其结构特点、抓取策略、运动规划与控制等方面,以期为实现高效、精确的抓取操作提供理论支持和实践指导。
本文将简要介绍五自由度机械手的基本结构和运动特点,包括其各个关节的转动范围和自由度分配,为后续的设计和分析奠定基础。本文将重点分析五自由度机械手的抓取策略,包括抓取力的计算、抓取姿态的确定以及抓取过程中的稳定性分析等内容。在此基础上,本文将探讨五自由度机械手的运动规划与控制方法,包括路径规划、速度控制、力位混合控制等方面,以实现快速、准确的抓取操作。
本文将通过实例分析,展示五自由度机械手在实际应用中的抓取效果,并总结其设计要点和注意事项。本文的研究成果将为五自由度机械手的设计和应用提供有益的参考和借鉴,同时也为相关领域的研究和发展提供新的思路和方法。 二、五自由度机械手的抓取设计原理
五自由度机械手的抓取设计主要基于机械臂的运动学和动力学原理,以及物体的形状、尺寸和重量等特性。通过合理的设计,五自由度机械手可以实现精准、稳定、高效的抓取操作。
五自由度机械手的运动学设计是关键。运动学主要研究物体的运动规律,而不考虑引起这些运动的力和力矩。在五自由度机械手的抓取设计中,我们需要根据目标物体的位置和姿态,通过运动学计算,确定机械手的各个关节角度,使机械手的末端执行器能够准确地到达并适应物体的形状和尺寸。
动力学设计也是必不可少的。动力学主要研究物体的运动状态和引起这些状态的力和力矩。在抓取过程中,五自由度机械手需要克服物体的重力和摩擦力等外部力,因此,我们需要通过动力学计算,确定适当的关节力矩,以保证机械手能够稳定地抓取物体。
抓取设计还需要考虑物体的形状、尺寸和重量等特性。对于不同形状和尺寸的物体,我们需要设计不同的末端执行器,以适应物体的形状和尺寸。同时,对于不同重量的物体,我们需要调整机械手的关节力矩,以保证抓取的稳定性和效率。
机械手抓取锥形物体的原理

机械手抓取锥形物体的原理
机械手是一种用于抓取、搬运和操作物体的机械装置。它通常由一系列的关节和链接组成,具有极高的灵活性和精度。对于机械手来说,抓取是其中非常重要的一个功能。机械手的抓取原理与其形状和结构密切相关,因此,我将重点讨论机械手抓取锥形物体的原理。
首先,我们需要了解锥形物体的特点。锥形物体,也称为圆锥体,是一个上面有一个顶点,底部是一个平面圆的几何体。它的形状使得抓取它变得复杂,因为通常无法完全用平面抓取。因此,机械手需要采用特殊的抓取策略来解决这个问题。
一种常见的解决方案是使用分步抓取。首先,机械手通过视觉感知或其他传感器获取有关锥形物体的数据。这些数据可以包括其位置、方向、尺寸等信息。然后,机械手将根据这些数据计算出最佳的抓取点和抓取方式。
对于抓取点的选择,机械手可以通过计算锥形物体的重心来确定。重心是一个物体所受重力的主要作用点,通常位于物体的中心位置。机械手可以通过计算和预测锥形物体的重心来决定最佳的抓取点。
针对抓取方式,机械手可以采用两种常见的策略:平面抓取和多点抓取。
平面抓取是指机械手使用一个平面充分接触锥形物体以实现抓取的策略。这种抓取方式可以通过机械手的手指或夹爪展开,形成一个平坦表面,并与锥形物体的平面底部接触。然后,机械手可以通过施加适当的力来稳定地抓住锥形物体。随后,机械手可以通过旋转或移动来控制锥形物体的方向和位置。
然而,平面抓取可能无法实现完全稳定的抓取,因为锥形物体的形状很容易导致滑动或失稳。为了解决这个问题,机械手可以采用多点抓取策略。多点抓取是指机械手使用多个接触点来抓取锥形物体。这些接触点可以通过机械手的手指或夹爪的多个部分实现,以增加抓取的稳定性。机械手可以通过计算和控制这些接触点之间的力和位置来稳定地抓住锥形物体。
总结起来,机械手抓取锥形物体的原理主要涉及抓取点的选择和抓取方式的决策。通过计算和预测锥形物体的重心、使用平面抓取或多点抓取的策略,机械手可以实现有效而稳定地抓取锥形物体。当然,具体的实现方式可能因不同的机械手结构和应用需求而有所不同。
为定子铁芯上粉机设计的机械手抓取装置

为定子铁芯上粉机设计的机械手抓取装置
摘要:本文主要是为定子铁芯上粉机设计机械手抓取装置,以便于为企业节约人力成本、提高工作效率,满足工业自动化的要求。该装置主要采用plc控制方式,结合气动控制回路以实现机械手的动作要求。
关键词:机械手 plc 气动
由于工业自动化的全面发展和科学技术的不断提高,对工作效率的提高迫在眉睫。单纯的手工劳作以满足不了工业自动化的要求,因此,必须利用先进设备生产自动化机械以取代人的劳动,满足工业自动化的需求。其中机械手是其发展过程中的重要产物之一,它不仅提高了劳动生产的效率,还能代替人类完成高强度、危险、重复枯燥的工作,减轻人类劳动强度,可以说是一举两得。
苏州工业园区某公司有一台自制的无刷电机定子铁芯上粉机,需要两人完成上粉过程,一人负责把定子铁芯连轴一起架到上粉机入口的丝杠上,随丝杠的旋转传入其中进行上粉,另一人则负责在出口处把上完粉的定子铁芯装箱。现在为了节约人力成本,故需要在出口处加装机械手装置,抓取定子铁芯放到传送带上传回入口处。
1 机械手的设计
目前来说,国内外机械手的研究大体是两个方向:其一是机械手的智能化,多传感器、多控制器,先进的控制算法,复杂的机电控制系统;其二是与生产加工相联系,性价比高,在满足工作要求
的基础上,追求系统的经济、简洁、可靠,大量采用工业控制器,市场化、模块化的元件。
因此,根据定子铁芯在上粉机中是架在丝杠上传输这一特点,故采用固定不动的承托式u型勾爪,直接从底下向上勾起定子铁芯。这样做减免了手爪抓紧、放松的动作控制,现在只需要用两个气缸,控制机械手的手臂垂直升降和水平移动就可以了。从而使其结构简单,大大提高其工作时的安全可靠性。
2 工作过程与控制要求
机械手的动作主要由两个气缸控制的手臂垂直升降和水平移动。气缸由相应的电磁阀控制。手臂垂直升降由单线圈的两位电磁阀控制,当升降电磁阀通电时,机械手下降;断电时,机械手上升。而手臂水平移动则由双线圈的三位电磁阀控制,当下降电磁阀通电时,机械手下降;断电时,机械手下降停止;当上升电磁阀通电时,机械手上升;断电时,机械手上升停止。
国家开放大学《液压与气压传动》机械手抓取机构气压回路连接与操作实验实验报告
国家开放大学《液压与气压传动》机械手抓取机构气压回路连接与操作实验实验报告
液压与气压传动——机械手抓取机构气压回路连接与操作实验报告
一、实验目的
通过对典型气动系统——机械手抓取机构气压回路连接与操作实验,掌握气压元件在气动控制回路中的应用,了解连续往复动作回路的组成及性能。能利用现有气压元件拟订其他方案,并进行比较。
二、实验内容
图所示为机械手抓取机构示意图,工作要求为:按下按钮,活塞杆伸出,机械手将工件抓取;松开按钮,活塞杆收回,机械手将工件松开。试根据要求,设计机械手抓取机构的气压控制回路。
三、主要实验步骤
1.元件的选择 1)选择气源装置;
2)选择执行元件;
3)选择控制元件。
2.回路设计
1)省去不必要的元件,以简化系统结构;
2)保证工作循环中的每个动作安全、可靠,无相互干扰;
3)使系统经济、合理,便于维修与检验;
4)采用标准元件,以减少自行设计的专用件。
3.夹具气压夹紧系统操作实验。
四、实验小结
通过本次实验,我们掌握了气压元件在气动控制回路中的应用,并了解了连续往复动作回路的组成及性能。在实验中,我们遇到了一些问题,如元件的选择和回路设计等,但我们通过认真分析和解决,顺利完成了实验。建议在以后的实验中,加强对元件的选择和回路设计的讲解,以提高实验效果。
机械臂抓取原理
机械臂抓取原理
机械臂抓取的原理是利用机械手上的夹爪或吸盘等装置,通过控制机械手的运动和夹爪或吸盘的开合,来抓取物体。具体来说,机械臂抓取的原理可以分为以下几个方面:
1. 夹爪抓取原理:机械手上的夹爪可以通过电机或液压缸等装置实现开合运动。当夹爪张开时,可以将物体夹住;当夹爪闭合时,可以将物体固定在机械手上。夹爪抓取的优点是可以抓取各种形状和大小的物体,但对于易碎或易损的物体,需要特别注意夹爪的设计和材料。
2. 吸盘抓取原理:机械手上的吸盘可以通过真空泵等装置实现吸力的产生。当吸盘与物体接触时,吸盘会产生负压,将物体吸附在机械手上。吸盘抓取的优点是可以抓取平面或平滑的物体,但对于粗糙或不规则的物体,需要特别注意吸盘的设计和位置。
3. 机械爪抓取原理:机械手上的机械爪可以通过电机或液压缸等装置实现开合运动。当机械爪张开时,可以将物体夹住;当机械爪闭合时,可以将物体固定在机械手上。机械爪抓取的优点是可以抓取各种形状和大小的物体,但对于易碎或易损的物体,需要特别注意机械爪的设计和材料。
机械臂抓取的原理是通过机械手上的夹爪、吸盘或机械爪等装置,控制机械手的运动和夹爪、吸盘、机械爪等的开合,来抓取物体。在实际应用中,需要根据具体的物体形状、大小和材质等因素,选择合适的机械臂和抓取装置。
毕业设计采摘机械手
设计一个采摘机械手作为毕业设计是一个有趣和有挑战的项目。以下是一个简要的设计方案:
1. 目标与需求分析:
- 目标:设计一个能够自动采摘果实的机械手,提高采摘效率和减轻劳动强度。
- 需求:机械手应具备准确的定位能力、稳定的抓取力度,并适应不同类型的果实。
2. 机械结构设计:
- 手臂结构:选择合适的关节设计,使机械手具备较大的工作范围和灵活性。
- 抓取器设计:根据果实的形状和大小,设计合适的抓取器,如夹爪、吸盘或夹子等,以确保稳定和安全地抓取果实。
3. 控制系统设计:
- 定位系统:使用视觉传感器或激光测距仪等装置,实时识别果实的位置和姿态,并将数据传输给控制系统。
- 运动控制:根据定位系统提供的数据,通过电动驱动或气动驱动等方式,控制机械手的运动,实现精确定位和抓取。
4. 自动化控制设计: - 控制算法:设计合适的算法,用于判断果实的成熟度、确定最佳采摘时机,并控制机械手的动作。
- 用户界面:设计一个友好的用户界面,方便操作员监控和调整机械手的工作参数。
5. 安全性与可靠性设计:
- 安全保护:考虑在机械手上安装传感器,如碰撞传感器或力传感器,以避免对果实和操作人员造成损害。
- 可靠性测试:进行系统测试和验证,确保机械手在连续工作中的稳定性和可靠性。
6. 性能评估与改进:
- 进行实地测试和评估机械手的采摘效率、准确性和稳定性。
- 根据实际使用情况,收集反馈意见并进行改进,优化机械手的设计和性能。
以上是一个初步的设计方案,具体实施过程中需要根据自身的条件和资源对细节进行调整和完善。另外,为确保设计的可行性和安全性,建议与导师和相关专业人士进行深入讨论和指导。
机械手说明书
1 --
前 言
机械手是模仿人的手部动作,按给定程序、轨迹和要求实现自动抓取、搬运和操作的自动装置。它特别是在高温、高压、多粉尘、易燃、易爆、放射性等恶劣环境中,以及笨重、单调、频繁的操作中代替人作业,因此获得日益广泛的应用。机械手一般由执行机构、驱动系统、控制系统及检测装置三大部分组成,智能机械手还具有感觉系统和智能系统。本篇介绍的是用于物件装卸的机械手的设计,属圆柱坐标式机械手。本篇根据设计机械手的一般程序,分八步详细地的介绍了用于物件装卸的机械手的设计的过程。
第一章 设计任务书
一.设计内容:
1、机械手机构总体方案设计
2、手架的结构设计
3、液压、气压或电气系统设计
机械手动作要求是:手架能作任何角度的伸缩和转动。
各动作由液压、气压驱动,电磁阀控制。
手架承重不小于10kg。
第二章 设计任务分析以及总体方案
机械手是一种模仿人手部分动作,按照预先设定的程序、轨迹或其它要求,实现抓取、搬运工件或者操纵工具的自动化装置。
一.机械手设计原则
总体设计的任务:包括执行系统、驱动系统、控制系统的设计及参数计算,最后绘出草图。总体设计后要进行各部件的强度、刚度、驱动力验算。
1、运动设计及确定主要要求
手架能作任何角度的伸缩和转动 2 2、驱动方式:液压、气压驱动
该机械手是独立的自动化机械装置。通用性高,机械手结构比较复杂。手臂可作前后伸缩、上下升降和水平左右摆动三个动作,手臂可以绕Z轴转动360度
4)按驱动方式分为联合驱动,电力驱动,液压驱动。
5)按臂力大小来说是中型机械手。
二、机械手分类
1.按驱动方式分:液压式、气动式、机械式
2.按适用范围分:专用机械手、通用机械手
3.按运动轨迹控制方式分:点位控制、连续轨迹控制
4.按臂部的运动形式分:直角坐标式、圆柱坐标式、球座坐标式、关节式
三.机械手主要组成:
机械手主要是由执行系统,驱动系统,控制系统三大部分组成。
机械手爪的抓取力控制与优化研究
机械手爪的抓取力控制与优化研究
引言
机械手臂作为一种能够模拟人手动作的装置,广泛应用于自动化生产领域。而机械手爪则是机械手臂的重要组成部分,负责实现物体的抓取、搬运和放置等功能。在传统的机械手爪设计中,往往只注重其机械结构的刚性和稳定性,而忽视了抓取力的控制与优化。本文将研究机械手爪的抓取力控制与优化,旨在提高其抓取的稳定性和灵活性。
一、机械手爪的抓取力控制
1. 抓取力的定义和意义
抓取力是指机械手爪在抓取物体时施加在物体上的力量。合适的抓取力对于实现稳定的抓取操作至关重要。抓取力过大可能会导致物体损坏,而抓取力过小则会导致物体滑脱或抓取不牢固。
2. 抓取力的控制方法
(1)传统的控制方法
传统的机械手爪抓取力控制方法主要依赖于机械结构的设计。通过调整机械手爪的开闭程度和松紧度来实现对抓取力的控制。然而,这种方法的控制精度较低,难以满足复杂的抓取任务的需求。
(2)传感器反馈控制
为了提高抓取力的控制精度,可以采用传感器反馈控制方法。通过在机械手爪上安装压力传感器或力传感器,实时获取抓取物体的受力情况,并通过反馈控制算法对抓取力进行调节。这种方法可以实现对抓取力的精确控制,但也增加了系统的复杂度和成本。 3. 抓取力控制的优化
虽然传感器反馈控制方法可以实现对抓取力的精确控制,但在实际应用中,并非所有的抓取任务都需要如此高的控制精度。因此,对于不同的抓取任务,需要根据实际需求对抓取力进行优化。
(1)灵敏度分析
通过对不同物体的抓取试验,并记录抓取力与抓取物体的性质、形状等参数的关系,可以进行灵敏度分析,找出主要影响抓取力的因素。然后根据实际应用需求进行抓取力的优化设计。
(2)多模式抓取力控制
对于不同的抓取任务,可以根据物体的性质和形状设计多种抓取模式,并在实际抓取时切换不同的抓取模式。这样可以在满足抓取要求的前提下,实现抓取力的最优控制。
二、机械手爪的抓取力优化研究
1. 设计优化