
雷达测距原理及实现方法
脉冲雷达高精度测距方法研究与仿真

脉冲雷达高精度测距方法研究与仿真
脉冲雷达是一种通过发射和接收电磁脉冲来实现测距的技术。它在军事、安防、工业等领域具有重要的应用价值。本文将对脉冲雷达的高精度测距方法进行研究与仿真。
脉冲雷达的测距原理是利用电磁波在空间传播的时间差来计算目标物体与雷达的距离。通常,雷达首先发射一个短时脉冲信号,然后接收目标物体反射回来的信号。通过测量发射信号和接收信号之间的时间差,可以得到目标物体与雷达之间的距离。
为了提高脉冲雷达的测距精度,研究人员提出了一些方法。首先是超高精度脉冲雷达技术。该技术利用超高精度的本振信号,以及精确的时钟同步技术,可以将测距精度提高到亚米级甚至毫米级。这种技术通常用于精确测量静止的目标物体的距离。
其次是多普勒效应在脉冲雷达中的应用。多普勒效应是由于目标物体与雷达之间的相对运动而导致的频率偏移。通过测量多普勒频移,可以计算出目标物体的速度。在脉冲雷达中,将多普勒频移转换为距离信息,可以实现目标物体的测距。 另外,脉冲压缩技术也是提高脉冲雷达测距精度的重要方法。脉冲压缩技术利用信号处理算法,将发射信号的频带展宽,然后将接收信号与展宽后的发射信号进行相关处理,从而实现信号的压缩。这种方法可以提高脉冲雷达的分辨率和测距精度。
为了验证上述方法的有效性,我们可以通过仿真来进行验证。仿真可以复现雷达工作的环境和参数,通过控制变量的方法,研究不同方法对测距精度的影响。例如,我们可以利用Matlab等工具进行脉冲雷达仿真。通过设定不同的目标物体距离、速度等参数,分别采用不同的测距方法进行仿真实验。通过比较仿真结果和真实值,评估不同方法的测距精度。
综上所述,脉冲雷达的高精度测距方法研究与仿真具有重要意义。通过研究与仿真,我们可以深入理解脉冲雷达的测距原理和方法,进一步提高测距精度。同时,仿真结果也可以为实际应用提供参考,指导雷达系统的优化和改进。
tof激光雷达测距原理(一)
tof激光雷达测距原理(一)
TOF激光雷达测距原理
TOF(Time of Flight)激光雷达是目前应用较广泛的测距技术之一。本文将从浅入深,介绍TOF激光雷达的工作原理和相关技术细节。
什么是TOF激光雷达
TOF激光雷达是一种基于激光测距原理的传感器。它利用激光脉冲的发送和接收时间差来计算目标物体的距离。TOF激光雷达可以广泛应用于自动驾驶、工业自动化、智能家居等领域。
TOF激光测距原理
TOF激光雷达的测距原理是利用光的传播速度和发送接收时间差来计算距离。
1. 发射激光脉冲:TOF激光雷达通过激光器发射一个短脉冲光束,该光束在空气中以光速传播。
2. 接收反射光:光束照射到目标物体上后,会部分被反射回来。TOF激光雷达内部的光接收器会接收到反射光,并记录下接收到光的时间。
3. 计算距离:通过测量发射和接收时间差,乘以光速,即可得到目标物体到雷达的距离。 TOF激光雷达系统组成
TOF激光雷达由以下几个主要组成部分构成:
• 激光器:产生短脉冲激光光束。
• 光接收器:接收反射光,并记录接收时间。
• 光电探测器:将接收的光信号转换为电信号。
• 时间测量单元:记录发射和接收时间,计算时间差。
• 数据处理单元:根据时间差和光速计算目标物体的距离。
TOF激光雷达的优点和挑战
TOF激光雷达相比其他测距技术具有以下优点:
• 高精度:基于光速计算距离,测距精度高。
• 高可靠性:不易受环境光影响,适用于各种场景。
• 高抗干扰能力:能有效抑制其他光源的干扰。
然而,TOF激光雷达也面临一些挑战:
• 成本较高:相比其他传感器,TOF激光雷达的价格较高。
• 受材料反射率影响:目标物体的材料反射率会影响测距精度。
• 多目标识别:同时测量多个目标物体的距离需要较高的处理能力。 结语
TOF激光雷达是一种应用广泛的测距技术,利用激光脉冲的发送和接收时间差来计算目标物体的距离。它的工作原理简单,但在实际应用中需要考虑诸多因素,如材料反射率和多目标识别能力。TOF激光雷达在自动驾驶、工业自动化等领域具有广阔的应用前景。
雷达测距原理

雷达测距原理
雷达(Radar),即“辐射定位”的英文缩写,是一种测量距离、速度、方向的精密仪器。它可以用来探测物体的位置、大小、速度以及其它特征。
雷达的原理是通过发射微波,然后接收反射回来的微波,来测量物体的距离。发射微波的过程叫做“探测”,接收反射回来的微波的过程叫做“跟踪”。
雷达的测距原理是:当发射的微波束照射到物体上时,会反射回来一部分微波,而且强度与距离成反比。所以,只要测量反射回来的微波的强度,就可以得到物体距离雷达发射源的距离。
雷达还可以测量物体的速度和方向,这是通过计算反射回来的微波的频率来实现的。微波的频率和物体的速度、方向成正比,所以只要测量微波的频率,就可以得出物体的速度和方向。
此外,雷达还可以测量物体的大小及其它特征,这是通过计算反射回来的微波的相位来实现的。相位和物体的大小、形状成正比,所以只要测量微波的相位,就可以得出物体的大小及其它特征。
总之,雷达的测距原理是:通过发射微波,然后接收反射回来的微波,来测量物体的距离、速度、方向以及其它特征。
雷达fft原理测距公式推导
雷达fft原理测距公式推导
雷达FFT原理测距公式推导如下:
首先,我们需要明确雷达测距的基本原理。雷达测距是通过发射电磁波,然后接收反射回来的电磁波,再根据发射和接收的时间差来计算目标的距离。
在FFT(快速傅里叶变换)算法中,我们将雷达信号的频谱进行快速变换,从而得到信号的频率信息。而这个变换的过程,实际上是将信号从时域转换到了频域,从而可以更好地分析信号的特性。
具体推导过程如下:
假设雷达发射的信号为x(t),那么反射回来的信号则为x_r(t)=x(t)-x_t(t),其中x_t(t)是目标反射回来的信号经过反射、传输等过程后与原始信号之间的时间延迟δt所对应的回波信号。
回波信号的时间延迟可以通过下式表示:
δt = (ct/2) + τ_r + τ_n + τ_d + τ_i (1)
其中c是光速,τ_r是信号与目标之间的传播时间,τ_n是噪声引起的延迟,τ_d是雷达设备的延迟,τ_i是干扰引起的延迟。 接下来,我们可以通过FFT算法对回波信号进行频谱分析,得到其频谱X(f)。由于回波信号是由原始信号和目标反射回来的信号组成,因此其频谱可以表示为:
X(f) = X_0(f) + X_t(f) (2)
其中X_0(f)是原始信号的频谱,X_t(f)是目标反射回来的信号的频谱。由于目标反射回来的信号是目标物体的反射特性决定的,因此可以通过测量回波信号的频谱来推算出目标的反射特性。
最后,我们可以通过测量回波信号的相位和幅度,结合雷达测距的基本原理,就可以推算出目标的距离。具体来说,我们可以通过测量回波信号的相位差Δφ和频率差Δf来推算出距离Δr:
Δr = cΔφ/2π (3)
其中c是光速。因此,通过FFT算法对雷达信号进行频谱分析,并结合雷达测距的基本原理,我们可以推算出目标的距离。
总之,通过FFT算法对雷达信号进行频谱分析,可以更好地分析信号的特性,并且可以推算出目标的距离,从而实现雷达测距的功能。
雷达原理及测试方案
1 雷达原理及测试方案
1 雷达组成和测量原理
雷达(Radar)是Radio Detection and Ranging的缩写,原意“无线电探测和测距”,即用无线电方法发现目标并测定它们在空间的位置。现代雷达的任务不仅是测量目标的距离、方位和仰角,而且还包括测量目标速度,以及从目标回波中获取更多有关目标的信息。
1.1 雷达组成
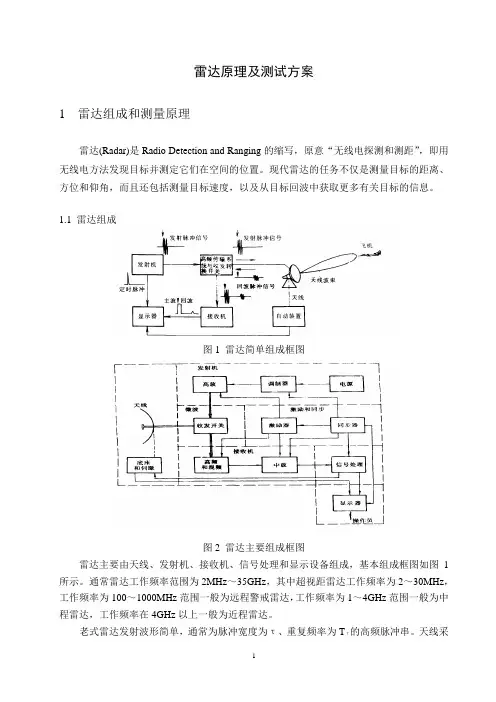
图1 雷达简单组成框图
图2 雷达主要组成框图
雷达主要由天线、发射机、接收机、信号处理和显示设备组成,基本组成框图如图1所示。通常雷达工作频率范围为2MHz~35GHz,其中超视距雷达工作频率为2~30MHz,工作频率为100~1000MHz范围一般为远程警戒雷达,工作频率为1~4GHz范围一般为中程雷达,工作频率在4GHz以上一般为近程雷达。
老式雷达发射波形简单,通常为脉冲宽度为τ、重复频率为Tτ的高频脉冲串。天线采 2 用机械天线,接收信号处理非常简单。这种雷达存在的问题是抗干扰能力非常差,无法在复杂环境下使用。
由于航空、航天技术的飞速发展,飞机、导弹、人造卫星及宇宙飞船等采用雷达作为探测和控制手段,对雷达提出了高精度、远距离、高分辨力及多目标测量要求,新一代雷达对雷达原有技术作了相当大的改进,其中频率捷变和线性相位信号、采用编码扩频的低截获概率雷达技术、动态目标显示和脉冲多普勒技术是非常重要的新技术。
表1 雷达频率分段
波段名称 频 率 分配雷达频段
HF 2~30 超视距雷达
VHF/UHF 100~1000MHz 420~450MHz 890~940MHz 远程雷达
L 1~2GHz 1.215~1.4GHz 中程雷达
S 2~4GHz 2.3~2.5GHz 2.7~3.7GHz 中/近程雷达
C 4~8GHz 5.25~5.925GHz 近程雷达
X 8~12GHz 13.4~14GHz 15.7~17.7GHz 近程雷达
Ku 12~18GHz 13.4~14GHz 15.7~17.7GHz
雷达测距原理 2
雷达测距原理
雷达(Radar)是一种利用无线电波进行探测和测距的技术,它在军事、航空、气象等领域有着广泛的应用。雷达测距原理是指雷达系统利用发射和接收无线电波的时间差来计算目标距离的基本原理。下面我们将介绍雷达测距的原理和相关知识。
首先,雷达测距的基本原理是利用无线电波在空气中的传播速度来计算目标距离。无线电波在空气中传播的速度约为光速的3/4,即每秒约为3×10^8米。雷达系统通过发射无线电波并接收目标反射回来的信号,然后利用发射和接收的时间差来计算目标距离。
其次,雷达测距的原理是利用无线电波的“发射-接收-回波”过程。雷达系统首先发射一束无线电波,这些波在空间中传播并遇到目标后被反射回来,形成回波。雷达系统接收到这些回波并计算发射和接收的时间差,然后根据时间差和无线电波传播速度来计算目标距离。
此外,雷达测距原理还涉及到了雷达系统的工作模式和信号处理。雷达系统通常采用脉冲式工作模式,即通过间隔一定时间发射短脉冲的无线电波,并在每次发射后等待接收回波。雷达系统接收到回波后,利用信号处理技术来提取目标信息,并计算目标距离。
最后,雷达测距原理还需要考虑到误差和精度的问题。由于无线电波在空间传播的速度受到环境条件和天气影响,因此雷达系统在测距时需要考虑这些因素对测距精度的影响,并进行相应的校正和修正。
总的来说,雷达测距原理是利用无线电波的发射、传播和接收来计算目标距离的基本原理。通过了解雷达测距的原理,我们可以更好地理解雷达技术的工作原理,以及在实际应用中如何提高测距的精度和准确性。雷达技术的不断发展和应用将为各个领域带来更多的便利和安全保障。
毫米波雷达测距原理
毫米波雷达测距原理
毫米波雷达是一种以微波的形式运作的雷达,它的工作原理是通过发出微波,再接收反弹回来的信号,从而计算出目标物体的距离。毫米波雷达又被称为微波雷达,它使用的频段是底频微波,也就是30GHz至300GHz之间的频段。毫米波雷达被广泛应用于机载雷达、车载雷达和船载雷达等领域,因为它能够对短距离、小目标进行精确测量。
毫米波雷达测距的原理是基于雷达设计的一条基本公式,即“距离=时间×速度”。在毫米波雷达中,发射器会向目标发射微波信号,在信号到达目标后,它会被目标吸收或散射,一部分微波信号会返回雷达系统,由接收器接收。测距公式的关键是计算信号往返时间,也就是信号从雷达系统发射到目标,再从目标反弹回来到雷达系统的时间。
毫米波雷达中的发射器和接收器是非常关键的组件,发射器和接收器之间的时间差被称为“时延”,毫米波雷达可以通过计算“时延”来测量目标的距离。这可以通过使用一个叫做“时间差测距器”的装置实现,其实现的原理是在发射和接收之间添加一个称为“时钟”的组件。时钟在发射器和接收器之间同步运行,它开始计时时刻并记录每次微波信号从发射器发出时间,并在接收器接收到微波信号后停止计时。通过这种方法可以很方便地计算出微波信号从发射器到接收器的时间差,从而得到目标物体的距离。
除了使用时间差测距器来计量时间差,在毫米波雷达中还可以使用频率测量器来计算时间差。这种测量方式和时间差测距器不一样,它的原理是利用频率不同来计算微波信号的时间差。具体来说,发射器会发出一定频率的微波信号,当它遇到目标时,它的频率会随着接收到的信号的频率变化。那么,如果我们知道了发出的频率和接收到的频率,就可以计算出从发射器到目标,再从目标反弹回来到接收器的时间差。
除了测距,毫米波雷达还可以使用反射系数来测量目标的尺寸和轮廓。反射系数是一个数值范围从0到1,它代表了目标物体反射信号的强度,这个数值越高,则目标物体的反射信号越强。利用这个原理,我们可以推测出目标物体的尺寸和轮廓,并识别出目标物体的材料属性和形状。
雷达测距工作原理
雷达测距工作原理
雷达(Radar)是一种利用无线电波(电磁波)进行探测和测距的技术。雷达测距原理基于电磁波的传播与反射,通过发送无线电波并接收其反射信号来确定目标的距离。
一、雷达组成
雷达系统由发射机、天线、接收机和信号处理系统组成。发射机负责发送无线电波,天线接收并发送信号,接收机接收目标反射信号,信号处理系统对接收信号进行处理分析。
二、测距原理
雷达测距的原理是基于电磁波传播速度恒定的特性。当发射出的无线电波遇到目标时,部分能量会被目标物体吸收,而剩余的能量则会被反射回来。雷达接收机会接收到这些反射回来的信号,并进行分析。
根据电磁波传播的速度恒定,我们可以通过测量从发射到接收的时间来计算出目标物体与雷达的距离。因为光速在大气中几乎保持不变,所以我们可以使用光速作为计算的基准。
三、计算公式
为了测量出目标物体与雷达的距离,我们需要测量从发射到接收的时间间隔,即飞行时间(Time of Flight)。根据飞行时间和光速之间的关系,距离(Distance)可以通过以下公式计算:
距离 = (飞行时间 × 光速)/ 2 其中,飞行时间为从发射无线电波到接收目标反射信号所经历的时间,光速是已知的常数。
四、应用与优势
雷达测距技术广泛应用于军事、航空、气象等领域。它可以用于飞机和船只的导航定位,飞机着陆辅助,天气预测等方面。
相较于其他测距技术,雷达测距具有以下优势:
1. 非接触式测量:雷达测距不需要与目标物体接触,可以实现远距离测量,减少了测量误差。
2. 高精度:雷达测距技术精度高,可以测量到目标物体与雷达之间的距离差异,实现精确定位。
3. 多目标测量:雷达可以同时测量多个目标物体的距离,提高工作效率。
4. 适应性强:雷达测距技术适用范围广,不受天气、光照等因素的影响。
总结:
雷达测距通过计算电磁波传播时间来测量目标物体与雷达之间的距离。它广泛应用于航空、军事和气象等领域,具有非接触式测量、高精度、多目标测量和适应性强等优势。随着技术的不断发展,雷达测距在未来将继续发挥重要作用。
雷达测距原理公式
雷达测距原理公式
雷达测距的基本原理,主要通过测定雷达发射电磁波的脉冲在被测目标上反射
返回的时间间隔来计算距离。更详细地讲,雷达设备发射的电磁脉冲会射向目标,
然后从目标反射回来。雷达接收器会接收到这个反射信号,并计算出信号发射到返
回的时间差。因为电磁波在空气中的传播速度是一定的,所以可以通过这个时间差
来计算出雷达与目标的准确距离。
雷达测距原理的基本公式可以表述为:D=c*t/2。在这个公式中,D代表雷达
与目标之间的距离,c代表电磁波在空气中的传播速度,t代表电磁波信号发射后
返回所需的时间。除以2的原因是因为电磁波需要来回传播,即所需时间包括了电
磁波从雷达发射到目标,然后从目标反射返回雷达的总时间。
在实际应用中,由于各种因素(如大气折射、目标的大小和反射特性等)的影
响,雷达测距的精度会有所下降。但是通过使用更复杂的测距方法,如多普勒效
应,相位测量等,可以进一步提高测距的精度。
因此,雷达测距原理是复杂的,并非单纯的利用电磁波反射来测距,而是结合
了多种因素和技术。通过深入理解雷达测距原理和公式,可以更好地利用雷达设备,
提高测距的精度和效率。
利用雷达测高仪进行高程测量的方法
利用雷达测高仪进行高程测量的方法
雷达测高仪是一种常用的地理测量设备,可以精确测量地表和其他目标物体的高程。利用雷达测高仪进行高程测量,可以为地质勘探、建筑工程和航空航天等领域提供重要的参考数据。本文将介绍雷达测高仪的原理、使用方法和相关技术进展。
一、雷达测高仪原理
雷达测高仪的原理基于雷达测距原理,通过测量发射和接收的电磁波的往返时间,进而计算出目标物体的距离和高程。雷达测高仪发射的脉冲电磁波会碰撞地面或其他目标物体并反弹回来,设备通过接收到反弹波的时间差来确定目标物体的高度。
二、雷达测高仪使用方法
雷达测高仪的使用方法相对简单,但需要严格按照操作规程进行。首先,需要选择一个合适的测量位置,保证目标物体的反射信号能够准确地被接收到。然后,根据具体目的选择合适的测量模式,可以是单点测量、连续测量还是面测量等等。
在进行测量时,需确保设备的稳定性和准确性。理想情况下,将测量设备放置在一个平稳的平台上,以减少测量误差。在测量过程中,需保持设备和目标物体之间的相对位置不变,并防止干扰源的影响。
三、雷达测高仪的应用领域
雷达测高仪的应用领域非常广泛,下面将就几个常见的领域进行介绍。
1. 地质勘探领域:在地质勘探中,雷达测高仪用于测量地表和地下水位的高程。通过测量地表或地下水位的高程,可以帮助研究人员更好地了解地质构造的分布和特征,为地质勘探和矿产资源开发提供重要数据。 2. 建筑工程领域:在建筑工程中,雷达测高仪广泛应用于地基测量和地下管道的定位。通过测量地基的高程,可以确定建筑物的基础深度和土壤的承载力,有助于合理设计建筑结构。同时,雷达测高仪还可以用于地下管道的定位和测量,避免在施工过程中对地下设施造成损坏。
3. 航空航天领域:在航空航天领域,雷达测高仪常用于测量飞行器与地面的距离和高程。通过测量飞行器与地面的高度,可以帮助飞行员准确掌握飞行高度和地面情况,保障飞行安全。
四、雷达测高仪的技术进展