
车辆CAN总线概述(完整版)
一.CAN总线简介1、CAN总线得发展历史20世纪80年代初期,欧洲汽车工业得蓬勃发展,车辆电子信息化程度得也不断提高。
当时,由于消费者对于汽车功能得要求越来越多,而这些功能得实现大多就是基于电子操作得,这就使得电子装置之间得通讯越来越复杂,同时意味着需要更多得连接信号线,但就是传统得线束式汽车电子系统已经不能满足车辆电子信息功能发展得需求。
为了解决这一制约现代汽车电子信息化发展得瓶颈,德国Bosch公司设计了一个单一得网络总线,所有得外围器件可以被挂接在该总线上,经过试验,这一总线能够有效解决现代汽车中庞大得电子控制装置之间得通讯,并且能够减少不断增加得信号线。
所以在1986年Bosch公司正式公布了这一总线,且命名为CAN总线。
CAN控制器局部网(CAN—Controller Area Network)属于现场总线得范畴,它就是一种有效支持分布式控制或实时控制得串行通讯网络,它具有很高得网络安全性、通信可靠性与实时性,简单实用,网络成本低,特别适用于汽车计算机控制系统与环境恶劣、电磁辐射强与振动大得工业环境,因此CAN总线在诸多现场总线中独占鳌头,成为汽车总线得代名词,CAN总线开始进入快速发展时期: 1987年Intel公司生产出了首枚CAN控制器(82526)。
不久,Philips公司也推出了CAN 控制器82C200;1991年,Bosch颁布CAN 2、0技术规范,CAN2、0包括A与B两个部分为促进CAN以及CAN协议得发展,1992在欧洲成立了国际用户与厂商协会(CAN in Automation,简称CiA),在德国Erlangen注册,CiA总部位于Erlangen。
CiA 提供服务包括:发布CAN得各类技术规范, 免费下载CAN文献资料, 提供CANopen规范DeviceNet规范;发布CAN产品数据库,CANopen产品指南;提供CANopen验证工具执行CANopen认证测试;开发CAN规范并发布为CiA标准。
1993 年CAN 成为国际标准ISO11898(高速应用)与ISO11519(低速应用);1993年,ISO颁布CAN国际标准ISO11898;1994年,SAE颁布基于CA N得J1939标准;2003年,Maybach发布带76个ECU得新车型(CAN,LIN,MOST);2003年,VW发布带35个ECU得新型Golf。
根据CiA组织统计,截止到2002年底,约有500多家公司加入了这个协会, 协作开发与支持各类CAN高层协议;生产CAN控制器(独立或内嵌) 厂家, 包括世界上主要半导体生产厂家在内,已有20多家,CAN控制器产品得品种已达110多种,CAN控制器得数量已达210,000,000 枚。
CAN接口已经被公认为微控制器(Microcontroller)得标准串行接口,应用在各种分布式内嵌系统。
该协会已经为全球应用CAN技术得权威。
2、CAN总线得特点CAN总线与一般得通信总线相比,它得数据通信具有突出得可靠性、实时性与灵活性。
其主要特性如下:1) 具有较高得性价比。
它结构简单,器件容易购置,每个节点得价格较低,而且开发过程中能充分利用现在得单片机开发工具;2) 就是目前为止唯一有国际标准得现场总线;3) 为多主方式工作,网络上任一节点均可在任意时刻主动向网络上其她节点发送信息而不分主从,通信方式灵活,且无需站地址等节点信息4) 网络上得节点信息分成不同得优先级,可满足不同得实时要求,高优先级得数据最多可在134μs内得到传输;5) 采用非破坏性总线仲裁技术,当多个节点同时向总线发送信息时,优先级较低得节点会主动地退出发送,而最高优先级得节点不受影响地继续传输数据,从而大大节省了总线冲突仲裁时间。
尤其就是在网络负载很重得情况下也不会出现网络瘫痪情况;6) 只需通过报文滤波即可实现点对点、一点对多点及全局广播等几种方式传送接收数据,无需专门得“调度”;7) 直接通信距离最远可达10 km (速率5 kb/s以下) ,通信速率最高可达1 Mkb / s(此时通信距离最长为40 m) ;8) 节点数主要取决于总线驱动电路,目前可达成110个;9) 采用短帧结构,传输时间短,受干扰概率低,具有极好得检错效果;10) 每帧信息都有CRC校验及其她检错措施,保证了数据出错率低;11) 通信介质可为双绞线、同轴电缆或光纤,选择灵活;12) 节点在错误严重得情况下具有自动关闭输出功能,以使总线上其她节点得操作不受影响。
自CAN总线问世以来,为满足CAN总线协议得多种应用需求,相继出现了几种高层协议。
目前大多数基于CAN总线得网络都采用CAN总线得高层协议。
CANopen、DeviceNet与SDS就是通常采用得高层协议,适用于任何类型得工业控制局域网应用场合,而CAL则应用于基于标准应用层通信协议得优化控制场合,SAEJ1939则应用于卡车与重型汽车计算机控制系统。
其总线规范已被ISO 国际标准化组织制定为国际标准,并被公认为就是最有前途得现场总线之一。
CAN总线得应用范围遍及从高速网络到低成本得多线路网络,广泛应用于控制系统中得各检测与执行机构之间得数据通信。
随着控制、计算机、通信、网络等技术得发展,信息交换沟通得领域正在迅速覆盖从现场设备到控制、管理得各个层次。
信息技术得发展引起自动化系统结构得变革,逐步形成以网络集成自动化系统为基础得企业信息系统。
现场总线(Fieldbus)就就是顺应这一形势发展起来得新技术,成为当今自动化领域技术发展得热点,被誉为自动化领域得计算机局域网。
它得出现,标志着自动化领域得又一个新时代得开始,并对该领域得发展产生重要影响。
二、CAN总线基本原理1、CAN标准1)CAN总线得分层结构OSI(Open System Interconnection)开放系统互连参考模型将网络协议分为7层,由上至下分别为:应用层、表示层、会话层、传输层、网络层、链路层与物理层。
国际电工技术委员会定义现场总线模型分为三层:应用层、链路层与物理层。
CAN得分层定义与OSI模型一致,使用了七层模型中得应用层、链路层与物理层。
CAN技术规范定义了模型最下面得两层:数据链路层与物理层,如图1所示。
图1 CAN总线分层结构2)CAN协议标准CAN总线协议现有CAN1、0、CAN1、2、CAN2、0A与CAN2、0B四个版本。
CAN2、0A以及以下版本使用标准格式信息帧(11位),CAN2、0B使用扩展格式信息帧(29位)。
CAN2、0A 及以下版本在接收到扩展帧信息格式时认为出错;CAN2、0B被动版本接收时忽略29位扩展信息帧,不认为出错;CAN2、0B主动版本能够接收与发送标准格式信息帧与扩展格式信息帧。
3)CAN总线网络基本结构一般而言,CAN总线网络由若干个具有CAN通信功能得控制单元(又称节点)通过CAN_H与CAN_L两条数据线并联组成,CAN_H与CAN_L两条数据线得两端各安装一个120Ω电阻构成数据保护器,避免数据传输到终端被反射回来而产生反射波,影响数据得传送,如图2所示。
汽车CAN总线网络结构示意图如图3所示。
图2 CAN网络基本结构图3 汽车CAN总线网络结构示意图4)CAN总线节点硬件电路框图一个完整得CAN总线节点应该包含微控制器、CAN控制器与CAN收发器三部分。
其中微控制器负责完成CAN控制器得初始化,与CAN控制器得进行数据传递;CAN控制器负责将数据以CAN报文得形式传递,实现CAN协议数据链路层得功能;CAN收发器就是CAN控制器与CAN物理总线得接口,为总线提供差动发送功能,也为控制器提供差动接收功能。
CAN节点得基本结构框图如图4所示。
部分微控制器集成有CAN控制器,因此,节点方案有两种。
图4 CAN节点基本结构框图5)CAN差分通信CAN总线得信号传输采用差分通信信号,差分通信具有较强得抗干扰能力。
CAN收发器得差动信号放大器在处理信号时,会用CAN_H数据线得电压减去CAN_L数据上得电压,这两个数据线得电位差可对应两种不同逻辑状态进行编码。
在静止状态时,这两条导线上作用有相同预先设定值,该值称为静电平。
对于CAN驱动数据总线来说,这个值大约为2、5V。
静电平也称为隐性状态,因为连接得所有控制单元均可修改它。
在显性状态时,CAN_H线上得电压值会升高一个预定值(对CAN驱动数据总线来说,这个值至少为1V)。
而CAN_L线上得电压值会降低一个同样值(对CAN驱动数据总线来说,这个值至少为1V)。
于就是在CAN 驱动数据总线上,CAN_H线就处于激活状态,其电压不低于3、5V(2、5V+1V=3、5V),而CAN_L线上得电压值最多可降至1、5V(2、5V1V=1、5V)。
因此在隐性状态时,CAN_H线与CAN_L线上得电压差为0V,在显性状态时该差值最低为2V,如图5所示。
如果CAN_H–CAN_L > 2,那么比特为0,为显性;如果CAN_H–CAN_L = 0,那么比特为1,为隐性。
图5 CAN数据线得电平2、CAN总线通信原理当CAN总线上得一个节点(站)发送数据时,它以报文形式广播给网络中所有节点。
对每个节点来说,无论数据就是否就是发给自己得,都对其进行接收。
每组报文开头得11位字符为标识符,定义了报文得优先级,这种报文格式称为面向内容得编址方案。
在同一系统中标识符就是唯一得,不可能有两个站发送具有相同标识符得报文。
当一个站要向其它站发送数据时,该站CPU将要发送得数据与自己得标识符传送给本站得CAN控制器芯片,并处于准备状态;当它收到总线分配时,转为发送报文状态。
CAN控制器芯片将数据根据协议组织成一定得报文格式发出,这时网上得其它站处于接收状态。
每个处于接收状态得站对接收到得报文进行检测,判断这些报文就是否就是发给自己得,以确定就是否接收它。
当多个站点同时发送消息时,需要进行总线仲裁,每个控制单元在发送信息时通过发送发送标识符来识别。
所有得控制单元都就是通过各自得RX线来跟踪总线上得一举一动并获知总线得状态。
每个发射器将TX线与RX线得状态一位一位地进行比较,采用“线与”机制,“显性”位可以覆盖“隐性”位;只有所有节点都发送“隐性”位,总线才处于“隐性”状态。
CAN就是这样来进行调整得:TX 信号上加有一个“0”得控制单元得控制单元必须退出总线。
用标识符中位于前部得“0”得个数就可调整信息得重要程度,从而就可保证按重要程度得顺序来发送信息。
标识符中得号码越小,表示该信息越重要,优先级越高。
发送低优先级报文得节点退出仲裁后,在下次总线空闲时重发报文。
三个节点总线仲裁示意图如图6所示。
图6 总线仲裁示意图3、CAN报文帧结构CAN总线报文传输由以下4个不同得帧类型所表示与控制:数据帧:数据帧携带数据从发送器至接收器。
CAN总线简介(2024版)

驱动系统的高速CAN
• 驱动系统CAN主要连接对象是发动机控制器 (ECU)、ABS控制器、安全气囊控制器、 组合仪表等等,它们的基本特征相同,都是 控制与汽车行驶直接相关的系统。
倍。这种传统布线方法不能适应汽车的发展。CAN总线可有效减少线束,节省空间。
例如某车门-后视镜、摇窗机、门锁控制等的传统布线需要20-30 根,应用总线 CAN 则
只需要 2 根。(3)关联控制在一定事故下,需要对各ECU进行关联控制,而这是传统
汽车控制方法难以完成的表1 汽车部分电控单元数据发送、接受情况
• (5)直接通信距离最远可达10km(速率5Kbps以下)。
• (6)通信速率最高可达1MB/s(此时距离最长40m)。
• (7)节点数实际可达110个。
• (8)采用短帧结构,每一帧的有效字节数为8个。
• (9)每帧信息都有CRC校验及其他检错措施,数据出错 率极低。
• (10)通信介质可采用双绞线,同轴电缆和光导纤维,一 般采用廉价的双绞线即可,无特殊要求。
可靠性高:传输故障(不论是由内部还是外部引起 的)应能准确识别出来 使用方便:如果某一控制单元出现故障,其余系统 应尽可能保持原有功能,以便进行信息交换 数据密度大:所有控制单元在任一瞬时的信息状态 均相同,这样就使得两控制单元之间不会有数据偏 差。如果系统的某一处有故障,那么总线上所有连 接的元件都会得到通知。 数据传输快:连成网络的各元件之间的数据交换速 率必须很快,这样才能满足实时要求。
• (2)网络上的节点(信息)可分成不同的优先级,可以满 足不同的实时要求。
原车CAN总线升级系统

某汽车改装企业为客户定制了一套改装方案,其中涉及到 CAN总线升级系统。通过升级系统,实现了对车辆灯光、 音响、安全等多个方面的个性化控制,提高了车辆的舒适 性和安全性。
05 CAN总线升级系统的未来 发展趋势和展望
CAN总线升级系统的技术发展趋势
更高传输速率
随着汽车电子系统的日益复杂,CAN总线需要更高的传输速率以满足数据传输需求。未来,CAN总线将向更高的传 输速率发展,以支持更多的节点和更快速的数据交换。
THANKS FOR WATCHING
感谢您的观看
案例分析
某汽车维修企业针对一款老旧车型的CAN总线进行了 升级,通过升级系统,实现了对车辆故障的快速诊断 和修复,提高了维修效率和客户满意度。
汽车改装企业中的应用场景和案例分析
要点一
应用场景
要点二
案例分析
汽车改装企业在为客户定制改装方案时,需要对原车CAN 总线进行升级,以实现更个性化的车辆控制和智能化功能 。
03 CAN总线升级系统介绍
CAN总线升级系统的原理和功能
原理
CAN总线升级系统基于CAN总线协议,通过在原车上加装CAN总线设备,实现对原车CAN总线的升级和扩展。
功能
CAN总线升级系统可以实现多种功能,如数据采集、远程控制、故障诊断等,提升原车的智能化和便利性。
CAN总线升级系统的优点和效益
VS
CAN总线由德国BOSCH公司开发, 最早在汽车行业中得到广泛应用,现 已成为国际标准ISO11898。
CAN总线的特点
分布式网络架构
可靠性高
CAN总线采用多主控制方式, 网络上任意节点均可主动向 网络上其他节点发送信息, 通信具有广播效应。
CAN总线采用差分信号传输 方式,抗干扰能力强,可靠 性高。
CAN总线基础知识总结(建议收藏)
CAN总线基础知识总结(建议收藏)CAN总线基础知识总结一、CAN总线简介1、CAN总线(Controller Area Network,控制器局域网)是由德国BOSCH(博世)公司在1986年为汽车而设计的,它是一种串行通信总线,只需两根线CAN_H和CAN_L。
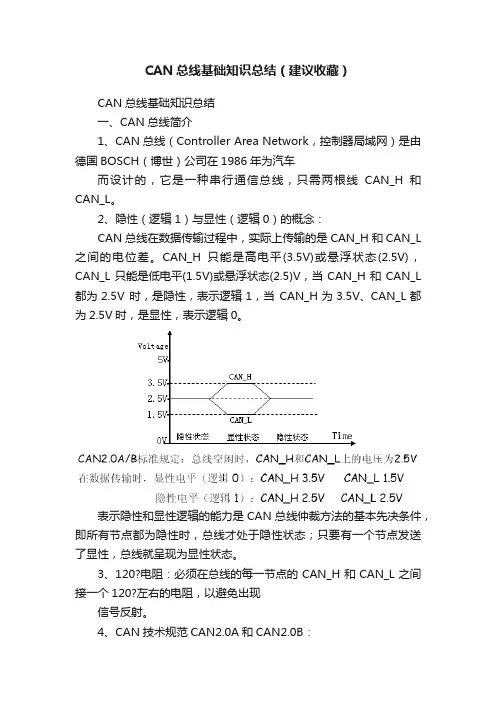
2、隐性(逻辑1)与显性(逻辑0)的概念:CAN总线在数据传输过程中,实际上传输的是CAN_H和CAN_L 之间的电位差。
CAN_H只能是高电平(3.5V)或悬浮状态(2.5V),CAN_L只能是低电平(1.5V)或悬浮状态(2.5)V,当CAN_H和CAN_L 都为2.5V 时,是隐性,表示逻辑1,当CAN_H为3.5V、CAN_L都为2.5V时,是显性,表示逻辑0。
表示隐性和显性逻辑的能力是CAN总线仲裁方法的基本先决条件,即所有节点都为隐性时,总线才处于隐性状态;只要有一个节点发送了显性,总线就呈现为显性状态。
3、120?电阻:必须在总线的每一节点的CAN_H和CAN_L之间接一个120?左右的电阻,以避免出现信号反射。
4、CAN技术规范CAN2.0A和CAN2.0B:CAN2.0A只有标准帧(标识符(ID)有11位);CAN2.0B除了标准帧,还有扩展帧(标识符(ID)有29位)。
5、CAN的国际标准ISO11898和ISO11519:CAN 协议经ISO 标准化后有ISO11898和ISO11519两种标准,它们对于数据链路层的定义相同,但物理层不同。
ISO11898 是波特率为125kbps-1Mbps 的CAN高速通信标准。
ISO11519 是波特率为125kbps 以下的CAN低速通信标准。
高速通信标准和低速通信标准的硬件规格也不一样,所以需要选用不同的收发器。
在收发器的规格书上都会注明高速通信用还是低速通信用,或者是符合ISO11898标准还是ISO11519标准。
6、CAN总线协议只定义了物理层和数据链路层,要将CAN总线应用于工程项目中必须制定上层的应用协议。
CAN总线技术介绍
CAN总线技术介绍
CAN总线技术,也被称为Controller Area Network(CAN),是一种广泛使用的低层次的工业总线,是一种高效的低成本高性能的汽车总线。
主要应用于车辆对信息和控制来说非常重要的多个电子设备之间的连接,用于传输信息,控制信号和多媒体信号等。
是一种以多路复用网络技术技术为基础,可以实现节点间信息和控制的互连网络,这种网络经常被用来实现车辆各组件之间的联动,实现多媒体的信号传输和各类信号的交互。
CAN总线技术也是一种多路复用网络技术,它在不同类型的节点之间传输信号和控制信号,实现节点之间互连,实现多媒体的信号传输和各类信号的交互。
CAN总线采用两线总线结构,通信线缆一般采用双绞线、单绞线或者光纤。
它的通信特性具有低延时、高速率、低成本、可靠性高等优点,可以满足现代车辆对节能、安全、可靠性要求。
(1)硬件:包括CAN总线收发器(Transceiver)、CAN总线线缆(Cable)及CAN总线连接线(Connector)。
(2)软件:主要是CAN 控制器(Controller)和CAN驱动软件(Driver)。
汽车CAN总线详解

汽车CAN总线详解概述CAN(Controller Area Network)总线协议是由 BOSCH 发明的⼀种基于消息⼴播模式的串⾏通信总线,它起初⽤于实现汽车内ECU之间可靠的通信,后因其简单实⽤可靠等特点,⽽⼴泛应⽤于⼯业⾃动化、船舶、医疗等其它领域。
相⽐于其它⽹络类型,如局域⽹(LAN, Local Area Network)、⼴域⽹(WAN, Wide Area Network)和个⼈⽹(PAN, Personal Area Network)等,CAN 更加适合应⽤于现场控制领域,因此得名。
CAN总线是⼀种多主控(Multi-Master)的总线系统,它不同于USB或以太⽹等传统总线系统是在总线控制器的协调下,实现A节点到B节点⼤量数据的传输,CAN⽹络的消息是⼴播式的,亦即在同⼀时刻⽹络上所有节点侦测的数据是⼀致的,因此⽐较适合传输诸如控制、温度、转速等短消息。
CAN起初由BOSCH提出,后经ISO组织确认为国际标准,根据特性差异⼜分不同⼦标准。
CAN国际标准只涉及到 OSI(开放式通信系统参考模型)的物理层和数据链路层。
上层协议是在CAN标准基础上定义的应⽤层,市场上有不同的应⽤层标准。
发展历史1983年,BOSCH开始着⼿开发CAN总线;1986年,在SAE会议上,CAN总线正式发布;1987年,Intel和Philips推出第⼀款CAN控制器芯⽚;1991年,奔驰 500E 是世界上第⼀款基于CAN总线系统的量产车型;1991年,Bosch发布CAN 2.0标准,分 CAN 2.0A (11位标识符)和 CAN 2.0B (29位标识符);1993年,ISO发布CAN总线标准(ISO 11898),随后该标准主要有三部分:ISO 11898-1:数据链路层协议ISO 11898-2:⾼速CAN总线物理层协议ISO 11898-3:低速CAN总线物理层协议注意:ISO 11898-2和ISO 11898-3物理层协议不属于 BOSCH CAN 2.0标准。
汽车CAN总线详细教程

03
和纠正等功能。
CAN总线的优缺点
CAN总线的优点包括
实时性强、可靠性强、灵活性强、成 本低等。
CAN总线的缺点包括
对噪声和干扰敏感、节点数量有限、 对总线长度有限制等。
02
CAN总线基础知识
位时间与位编码
位时间
在CAN总线中,每一位的传输时间称为位时间。位时间与波特率有关,因为波特率定义了每秒传输的位数。
电源故障
检查CAN总线电源是否正常,以及电源分配 是否合理。
CAN总线维修与保养建议
定期检查
定期检查CAN总线的连接和终端电 阻,确保连接牢固、电阻正确。
备份数据
备份CAN总线的配置和故障码数据 ,以便在需要时进行恢复。
更换元件
如果发现故障元件,及时更换以确保 CAN总线的正常运行。
软件升级
及时升级CAN总线的软件版本,以 提高系统的稳定性和可靠性。
VS
连接方式
CAN总线可以以不同的方式连接,例如 串联、并联或混合连接。串联连接是最常 见的连接方式,其中每个节点串联连接在 总线上。
03
CAN总线在汽车上的应用
车载网络架构
车载网络
车载网络是汽车内部各个电子控制单元(ECU) 之间进行数据传输和信息共享所构成的通信系统 。
LIN总线
LIN总线是一种低速的串行通信协议,主要用于汽 车中的低速网络,如车门控制、座椅控制等。
错误检测与处理
错误检测
CAN总线使用循环冗余校验(CRC)来检测错误。CRC码附加在数据帧的尾部,用于验证数据的完整 性。
错误处理
如果检测到错误,CAN总线可以采取不同的错误处理策略,例如重新发送数据或忽略错误数据。
通信接口与连接方式
CAN总线与车辆网络控制系统
CAN总线与车辆网络控制系统随着汽车科技的不断发展,车辆网络控制系统在现代汽车中扮演着越来越重要的角色。
而CAN(Controller Area Network)总线技术,则是车辆网络控制系统中至关重要的组成部分之一。
CAN总线作为一种先进的通信协议,为车辆内部各种控制单元之间的通信提供了高效、可靠的解决方案。
本文将探讨CAN总线技术在车辆网络控制系统中的应用,以及其在提高汽车性能、安全性和可靠性方面的重要作用。
一、CAN总线技术概述CAN总线技术是一种串行通信协议,最初由德国的Bosch公司在1980年代开发。
它采用了差分信号传输和CSMA/CA(载波监听多路访问/碰撞检测)的通信方式,能够在汽车等工业环境中提供可靠的数据传输。
CAN总线主要分为两种速率,即高速CAN(ISO 11898-2)和低速CAN(ISO 11898-3),分别适用于不同的汽车系统和传感器。
二、CAN总线在车辆网络中的应用1. 控制单元通信:CAN总线连接了车辆内部的各种控制单元,如发动机控制单元(ECU)、制动系统、空调控制等,实现它们之间的实时数据交换和通信。
这种分布式的控制架构使得车辆系统更加灵活高效。
2. 数据传输:CAN总线可靠地传输各种类型的数据,包括引擎参数、车速、转向角度等。
这些数据对于车辆的正常运行和驾驶员的驾驶体验至关重要。
3. 网络管理:CAN总线具有自动检测和纠正错误的能力,能够在通信过程中实时监测数据的完整性和准确性,提高了系统的可靠性和稳定性。
三、CAN总线在提升汽车性能和安全性方面的作用1. 实时性能:CAN总线的高速通信能力确保了车辆各个系统之间的实时数据传输,从而提高了车辆的响应速度和性能。
2. 故障诊断:CAN总线可以通过故障码诊断系统快速检测和定位车辆故障,提高了维修效率和成本效益。
3. 安全性:CAN总线具有高度的数据完整性和稳定性,能够有效防止数据的篡改和恶意攻击,保障了车辆系统的安全性。
CAN总线介绍
CAN总线介绍CAN(Controller Area Network)总线是一种广泛应用于汽车、工业控制等领域的数据通信协议。
CAN总线具有高可靠性、高实时性和高带宽等特点,被广泛应用于车辆电子控制系统、航空航天、机械设备等领域。
CAN总线最早由德国Bosch公司在上世纪80年代开发,用于车辆的电子控制。
由于CAN总线在汽车电子领域的成功应用,其优势同样得到了其他领域的认可,逐渐被应用于其他工业领域。
CAN总线采用串行通信方式,可以连接多个节点,实现节点间的数据交换和通信。
1.高可靠性:CAN总线采用差分信号传输,具有较强的抗干扰能力。
在电磁干扰、噪声和抗电气干扰等环境下,CAN总线能够保持正常的数据传输,确保数据的可靠性。
2.高实时性:CAN总线具有优异的实时性能,数据传输的延迟时间很短,一般在毫秒级别。
这使得CAN总线能够满足实时应用的需求,例如车辆的实时控制系统、工业自动化过程控制等。
3. 高带宽:CAN总线的传输速率可达到1Mbps,远远超过了一般串行数据通信协议的速率。
这使得CAN总线能够传输大量的数据,满足复杂系统的通信需求。
4.易于扩展:CAN总线的节点数可以达到数百个,能够方便地扩展系统。
不同的节点可以通过CAN总线进行数据交换,实现节点之间的通信和协作。
这使得CAN总线非常适合于复杂的系统中使用,例如车辆电子控制系统中的各个控制单元。
CAN总线的应用非常广泛,特别是在汽车电子领域。
在汽车中,CAN 总线用于车辆的电子控制系统,如发动机管理系统、制动系统、安全系统等,实现不同控制单元之间的数据传输和通信。
CAN总线可以使得不同控制单元之间实时交换数据,协调各个功能模块的工作,提高整个车辆系统的性能和安全性。
除了汽车电子领域,CAN总线还应用于其他工业控制领域。
例如,CAN总线可以用于机械设备的控制系统,实现各个执行机构之间的协调与控制。
此外,CAN总线还可以用于工业自动化系统,实现各个传感器和执行器之间的数据交换和控制。
车辆 CAN 总线定义详解
车辆CAN 总线定义详解CAN总线技术简介CAN总线又称作汽车总线,其全称为“控制器局域网(CAN—Controller Area Network)”。
CAN总线是一种现场总线(区别于办公室总线),是德国Bosch公司为解决现代汽车中众多的电控模块(ECU)之间的数据交换而开发的一种串行通信协议。
汽车电子业最大的热点就是网络化。
”一位业内人士如此描述汽车网络的应用前景。
“汽车电子业最大的热点就是网络化。
”一位业内人士如此描述汽车网络的应用前景。
而控制器局域网(CAN)拥有的多主节点、开放式架构,以及错误检测及自恢复能力等优势,成为汽车网络应用的热门。
从以下一组数字中也印证了这一趋势,02年数据,全球市场上大约有一亿只CAN收发器,平均一辆车上有12个到15个低速CAN收发器,4到5个高速CAN收发器。
一些汽车专家认为,就像在20世纪70年代引入集成电路、80年代引入微处理器一样,近10年来数据总线技术的引入也将是汽车电子技术发展的一个里程碑。
车辆CAN 总线定义详解适应实时诊断与安全性需求CAN总线成必备装置CAN总线网络技术的应用可以说是躬逢其盛。
德尔福电子与安全部中国工程经理许向东指出,随着排放法规的驱动以其在线诊断的需要,通过CAN总线将各系统中的诊断总线连接在一起,通过ECU软件来实时诊断与维修。
并且,随着安全性能日益受到重视,安全气囊也将逐渐增多,以前是在驾驶员前面安装一个,今后侧面与后座都会安装安全气囊,这些气囊通过传感器感受碰撞信号,通过CAN总线将传感器信号传送到一个中央处理器内,控制各安全气囊的启动弹出动作。
同时,先进的防盗设计也正基于CAN总线网络技术。
首先,确认钥匙合法性的校验信息通过CAN网络进行传递,改进了加密算法,其校验的信息比以往的防盗系统更丰富;其次,车钥匙、防盗控制器和发动机控制器相互储存对方信息,而且在校验码中搀杂随机码,无法进行破译,从而提高防盗系统的安全性。
车辆CAN总线概述(完整版)
一.CAN总线简介1. CAN总线的发展历史20世纪80年代初期,欧洲汽车工业的蓬勃发展,车辆电子信息化程度的也不断提高。
当时,由于消费者对于汽车功能的要求越来越多,而这些功能的实现大多是基于电子操作的,这就使得电子装置之间的通讯越来越复杂,同时意味着需要更多的连接信号线,但是传统的线束式汽车电子系统已经不能满足车辆电子信息功能发展的需求。
为了解决这一制约现代汽车电子信息化发展的瓶颈,德国Bosch公司设计了一个单一的网络总线,所有的外围器件可以被挂接在该总线上,经过试验,这一总线能够有效解决现代汽车中庞大的电子控制装置之间的通讯,并且能够减少不断增加的信号线。
所以在1986年Bosch公司正式公布了这一总线,且命名为CAN总线。
CAN控制器局部网(CAN—Controller Area Network)属于现场总线的范畴,它是一种有效支持分布式控制或实时控制的串行通讯网络,它具有很高的网络安全性、通信可靠性和实时性,简单实用,网络成本低,特别适用于汽车计算机控制系统和环境恶劣、电磁辐射强和振动大的工业环境,因此CAN总线在诸多现场总线中独占鳌头,成为汽车总线的代名词,CAN总线开始进入快速发展时期:1987年Intel公司生产出了首枚CAN控制器(82526)。
不久,Philips公司也推出了CAN 控制器82C200;1991年,Bosch颁布CAN 2.0技术规范,CAN2.0包括A和B两个部分为促进CAN以及CAN协议的发展,1992在欧洲成立了国际用户和厂商协会(CAN in Automation,简称CiA),在德国Erlangen注册,CiA总部位于Erlangen。
CiA提供服务包括:发布CAN的各类技术规范,免费下载CAN文献资料,提供CANopen规范DeviceNet规范;发布CAN产品数据库,CANopen产品指南;提供CANopen验证工具执行CANopen认证测试;开发CAN规范并发布为CiA 标准。