
实验六北航-自控实验报告-状态反馈和状态观测器
成绩
北京航空航天大学
自动控制原理实验报告
学院电子信息工程
专业方向
班级
学号
学生
指导教师
自动控制与测试教学实验中心
实验六 状态反馈与状态观测器
实验时间2015.6.15 实验编号 17 同组同学 无
一、 实验目的:
1. 掌握用状态反馈进行极点配置的方法。
2. 了解带有状态观测器的状态反馈系统。
二、 实验原理:
1. 闭环系统的动态性能与系统的特征根密切相关,在状态空间的分析中可
利用状态反馈来配置系统的闭环极点。
这种校正手段能提供更多的校正信息,在形成最优控制率、抑制或消除扰动影响、实现系统解耦等方面获得广泛应用。
2. 为了实现状态反馈,需要状态变量的测量值,而在工程中,并不是状态
变量都能测量到,而一般只有输出可测,因此希望利用系统的输入输出量构成对系统状态变量的估计。
解决的方法是用计算机构成一个与实际系统具有同样动态方程的模拟系统,用模拟系统的状态向量作为系统状态向量的估值。
3. 状态观测器的状态和原系统的状态之间存在着误差,而引起误差的原因
之一是无法使状态观测器的初态等于原系统的初态。
引进输出误差的反馈是为了使状态估计误差尽可能快地衰减到零。
4. 若系统是可控可观的,则可按极点配置的需要选择反馈增益阵k ,然后按
观测器的动态要求选择H ,H 的选择并不影响配置好的闭环传递函数的极点。
因此系统的极点配置和观测器的设计可分开进行,这个原理称为分离定理。
三、 实验容:
1. 设控制系统如6.1图所示,要求设计状态反馈阵K ,使动态性能指标满
足超调量%5%≤σ,峰值时间
s t p 5.0≤。
2. 被控对象传递函数为
57
.
103
945
.3
100
)
(
2+
+
=
S
S
s
G
写成状态方程形式为
CX
Y
Bu
AX
X
=
+
=
式中
⎥
⎦
⎤
⎢
⎣
⎡
-
-
=
945
.3
57
.
103
1
A
,
⎥
⎦
⎤
⎢
⎣
⎡
=
1
B
;
[]0
100
=
C;模拟电路图
虚线表示连续域转换成离散域在计算机中的实现方法:
)
(
)
(
)1
(k
Hu
k
Gx
k
x+
=
+
其中
AT e G =
B dt t H T ⎪⎭⎫ ⎝⎛=⎰0)(ϕ At e t =)(ϕ
21⨯---K 维状态反馈系数矩阵,由计算机算出。
12⨯---L 维观测器的反馈矩阵,由计算机算出。
---Kr 为使)(t y 跟踪)(t r 所乘的比例系数。
四、 实验数据处理:
1. 图6-1 系统响应
根据仿真数据可得:σ=4.76%,t p =0.44s ,满足设计要求
2. 无观测器时系统仿真:
3. 有观测器时实测:
五、状态观测器配置:
1. 采样时间计算:
由关系Ts z e =,已知7.357.5s j =-±,0.7120.22z j =±,可以求得:
(7.357.5)7.35(cos 7.5sin 7.5)j T T z e e T j T -±-==±
即采样时间0.04T s ≈;
2. 反馈增益K 计算:
利用可控标准型:
01103.57 3.945A ⎡⎤=⎢⎥--⎣⎦,01b ⎡⎤=⎢⎥⎣⎦
,[1000]c =; 设:反馈矩阵12[]K k k =,观测器12h H h ⎡⎤=⎢⎥⎣⎦
特征式:
221121()(3.945)(103.57)103.57 3.945s sI A bK s k s k k s k -⎡⎤--==++++⎢⎥+++⎣⎦
由目标极点可得:2()14.7110.2725f s s s =++
反馈:110.755k =,2 6.7025k =
3. 可控矩阵H 计算:
观测器特征式:
1212121001()(3.945100)(103.57100394.5)100103.57 3.945s h sI A Hc s h s h h h s +-⎡⎤--==+++++⎢⎥++⎣⎦
利用采样时间可得观测器对应目标特征式:2()115.133313.69f s s s =++ 对应方程求解:1 1.11185h =,227.715h =;
六、 结果分析:
状态反馈器不影响系统的极点,改变状态观测器的极点后,系统的输出并不改变,可以改变系统的性能。
加入带状态观测器的系统的调节时间减小,超调量
减小,稳定性变好。
若系统可控,则状态反馈的极点可任意配置,若系统可测,则状态观测器的极点可任意配置。
七、收获与体会
本次试验让我们了解并设计了状态反馈和状态观测器。
并且通过此次实验我们巩固了课上学到的状态反馈的相关知识,并尝试进行设计,对书本知识进行了应用和验证。
现代控制理论状态反馈和状态观测器的设计实验报告

本科实验报告课程名称:现代控制理论实验项目:状态反馈和状态观测器的设计实验地点:中区机房专业班级:自动化学号:学生姓名:指导教师:年月日现代控制理论基础一、实验目的(1)熟悉和掌握极点配置的原理。
(2)熟悉和掌握观测器设计的原理。
(3)通过实验验证理论的正确性。
(4)分析仿真结果和理论计算的结果。
二、实验要求(1)根据所给被控系统和性能指标要求设计状态反馈阵K。
(2)根据所给被控系统和性能指标要求设计状态观测器阵L。
(3)在计算机上进行分布仿真。
(4)如果结果不能满足要求,分析原因并重复上述步骤。
三、实验内容(一)、状态反馈状态反馈是将系统的状态变量乘以相应的反馈系数,然后反馈到输入端与参考输入叠加形成控制作为受控系统的控制输入,采用状态反馈不但可以实现闭环系统的极点任意配置,而且也是实现解耦和构成线性最优调节器的主要手段。
1.全部极点配置给定控制系统的状态空间模型,则经常希望引入某种控制器,使得该系统的闭环极点移动到某个指定位置,因为在很多情况下系统的极点位置会决定系统的动态性能。
假设系统的状态空间表达式为(1)其中 n m C r n B n n A ⨯⨯⨯::;:;: 引入状态反馈,使进入该系统的信号为Kx r u -=(2)式中r 为系统的外部参考输入,K 为n n ⨯矩阵. 可得状态反馈闭环系统的状态空间表达式为(3)可以证明,若给定系统是完全能控的,则可以通过状态反馈实现系统的闭环极点进行任意配置。
假定单变量系统的n 个希望极点为λ1,λ2, …λn, 则可以求出期望的闭环特征方程为=)(*s f (s-λ1)(s-λ2)…(s-λn)=n n n a s a s +++-Λ11这是状态反馈阵K 可根据下式求得K=[])(100*1A f U c -Λ(4)式中[]bA Ab b U n c 1-=Λ,)(*A f是将系统期望的闭环特征方程式中的s 换成系统矩阵A 后的矩阵多项式。
例1已知系统的状态方程为u x x ⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---=•111101101112 采用状态反馈,将系统的极点配置到-1,-2,-3,求状态反馈阵K..其实,在MATLAB的控制系统工具箱中就提供了单变量系统极点配置函数acker(),该函数的调用格式为K=acker(A,b,p)式中,p为给定的极点,K为状态反馈阵。
现代控制理论-6-状态反馈和状态观测器-第111讲

h22
h2m
hr 1
hr 2
hrm
闭环传递函数矩阵为: G H (s)C [s I(A BH ) 1 ]B C
结论1:当HC=K时,输出到参考输入的反馈与状态反馈等价。
即对于任意的输出反馈系统,总可以找到一个等价的状态反馈,
即K=HC。故输出反馈不改变系统的能控性。
第6章 状态反馈和状态观测器
经典控制:只能用系统输出作为反馈控制器的输入; 现代控制:由于状态空间模型刻画了系统内部特征, 故而还可用系统内部状态作为反馈控制器的输入。 根据用于控制的系统信息:状态反馈、输出反馈
• 控制系统的动态性能,主要由其状态矩阵的特征 值(即闭环极点)决定。
• 基于状态空间表达式,可以通过形成适当的反馈 控制,进而配置系统的极点,使得闭环系统具有 期望的动态特性。
[解]: (1)先判断该系统的能控性
2019/9/20
13
0 0 1 ra[Q n c] k ra[B nA kB A 2B ]ra 0 nk1 6 3
1 6 3 1
该系统状态完全能控,通过状态反馈,可任意进行极点配置。
(2)计算闭环系统的特征多项式
设状态反馈增益矩阵为:K[k1 k2 k3]
1)直接法求反馈矩阵K(维数较小时,n≤ 3) (1)判断系统能控性。如果状态完全能控,按下列步骤继续。
2019/9/20
12
(2)求状态反馈后闭环系统的特征多项式: f()d eI t(A [B)K ]
(3)根据给定(或求得)的期望闭环极点,写出期望特征多项式。
f * ( ) ( 1 ( ) 2 ) ( n ) n n 1 n 1 1 0
实验六状态反馈与状态观测器
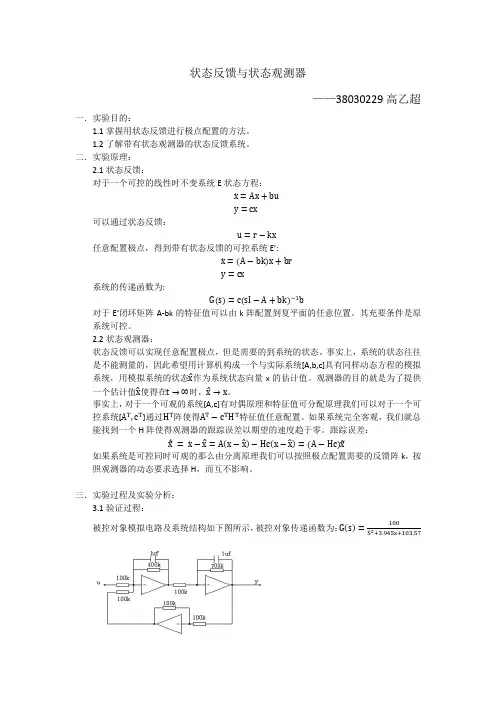
状态反馈与状态观测器——38030229高乙超一.实验目的:1.1掌握用状态反馈进行极点配置的方法。
1.2了解带有状态观测器的状态反馈系统。
二.实验原理:2.1状态反馈:对于一个可控的线性时不变系统E状态方程:ẋ=Ax+buy=cx可以通过状态反馈:u=r−kx任意配置极点,得到带有状态反馈的可控系统E’:ẋ=(A−bk)x+bry=cx系统的传递函数为:G(s)=c(sI−A+bk)−1b对于E’闭环矩阵A-bk的特征值可以由k阵配置到复平面的任意位置。
其充要条件是原系统可控。
2.2状态观测器:状态反馈可以实现任意配置极点,但是需要的到系统的状态。
事实上,系统的状态往往是不能测量的,因此希望用计算机构成一个与实际系统[A,b,c]具有同样动态方程的模拟系统,用模拟系统的状态x̂作为系统状态向量x的估计值。
观测器的目的就是为了提供一个估计值x̂使得在t→∞时,x̂→x。
事实上,对于一个可观的系统[A,c]有对偶原理和特征值可分配原理我们可以对于一个可控系统[A T,c T]通过H T阵使得A T−c T H T特征值任意配置。
如果系统完全客观,我们就总能找到一个H阵使得观测器的跟踪误差以期望的速度趋于零。
跟踪误差:x̃=ẋ−x̂=A(x−x̂)−Hc(x−x̂)=(A−Hc)x̃如果系统是可控同时可观的那么由分离原理我们可以按照极点配置需要的反馈阵k,按照观测器的动态要求选择H,而互不影响。
三.实验过程及实验分析:3.1验证过程:被控对象模拟电路及系统结构如下图所示,被控对象传递函数为:G(s)=100S2+3.945s+103.57系统响应曲线如下:未加状态观测器: 系统仿真(L),模拟输出(R)加状态观测器: 系统仿真(L),模拟输出(R)3.2对如下图控制系统设计状态反馈阵K,使动态性能指标满足超调量σ%≤5%,峰值时间tp≤5.0s。
设计反馈器电路图如下:系统响应曲线如下:四.实验总结:理论上,对于一个可观可控的系统我们可以通过状态反馈和状态观测器满足我们对于系统性能的需求,实际上状态观测器提供的估计状态是存在一定误差的,为满足实时和准确性的需要,合理的设计H阵是有必要的。
北航自动化学院计算机控制系统实验报告

2011- 2012 学年 第二学期计算机控制实验报告班级 姓名392311 李 柏学院 学号高等工程3903· 24152012 年 6 月 12 日实验 1 模拟式小功率随动系统的实验调试一、实验目的1.熟悉反馈控制系统的结构和工作原理,进一步了解位置随动系统的特点。
2. 掌握判别闭环系统的反馈极性的方法。
3.了解开环放大倍数对稳定性的影响及对系统动态特性的影响,对静态误差的影响。
二、实验仪器XSJ-3 小功率直流随动系统学习机一台 DH1718 双路直流稳压电源一台 4 1/2 数字多用表一台三、 实验原理模拟式小功率随动系统结构如图 2-3 所示 调试步骤如下: 零位调整:为了保证精度,同时判断运放是否好用,在连接成闭环系统之前进行零位的调整。
首先,把三个运放负相端输入 电阻接地,并使其增益为 1(利用电阻调整) ,再利用运放上方的调零旋钮,使输出端输出为 0;然后将电位计两端接上±10V 电压后,用数字电压表测其电刷输出,旋转之,使其电刷输出为 0,并同时调整刻度盘零点于 0 点。
开环工作状态:断开反馈电为计,加入给定电压,使电压从小到大,当信号大时,电机转速高,信号反极性时,电机反转。
反馈极性判断。
首先判断测速机反馈极性。
在一级运放处加一电压(正或负) ,记住电机转向,然后断开输入,用手旋转电 机按同一转向转动,测量测速机输出电压,如与前电机所加电压极性相同,则可将该信号接入运放二的负端;否则应把测速 机输出极性倒置, 即把另一信号接入运放二的负相端。
其次判断位置反馈极性。
将回路接成开环状态, 给电机加入一正电压, 可使其转动,然后使电机回零,顺着电机刚才转动的方向转一小角度(不可转到非线性区) ,同时用数字电压表测电位计电 刷的输出电压,倘若其值为负,则表明此时是负反馈,否则,需把电位计两端±10V 接线头对调,以保证闭环系统是负反馈。
检验系统跟随情况:按图 2-2 连线,逐渐加大电压,察看输出角度是否也同时增加(绝对量值) ,如跟随则系统跟随情况良 好。
状态反馈实验报告总结(3篇)

第1篇一、实验背景在现代控制理论中,状态反馈是控制系统设计中的重要方法之一。
它通过将系统的状态信息反馈到控制输入,实现对系统动态特性的调节和优化。
本实验旨在通过MATLAB软件,验证状态反馈在控制系统设计中的应用,并分析其效果。
二、实验目的1. 理解状态反馈的原理和设计方法;2. 掌握状态反馈在控制系统中的应用;3. 分析状态反馈对系统性能的影响;4. 比较不同状态反馈策略的优劣。
三、实验内容1. 系统模型建立:根据实验要求,建立被控对象的传递函数模型。
2. 状态反馈设计:采用极点配置法,将闭环系统的极点配置在期望的位置上,实现状态反馈。
3. 仿真分析:通过MATLAB软件进行仿真实验,分析不同状态反馈策略对系统性能的影响。
4. 结果比较:比较不同状态反馈策略的优劣,总结实验结论。
四、实验步骤1. 系统模型建立:根据实验要求,建立被控对象的传递函数模型。
2. 状态反馈设计:根据极点配置法,确定闭环系统的极点位置,设计状态反馈控制器。
3. 仿真分析:在MATLAB软件中,搭建仿真模型,设置不同状态反馈策略,进行仿真实验。
4. 结果比较:分析仿真结果,比较不同状态反馈策略的优劣。
五、实验结果与分析1. 系统模型建立根据实验要求,建立被控对象的传递函数模型如下:G(s) = 1 / (s^2 + 2s + 2)2. 状态反馈设计采用极点配置法,将闭环系统的极点配置在期望的位置上,设计状态反馈控制器如下:K = [k1, k2]其中,k1和k2为待定系数。
通过求解以下方程组,确定k1和k2的值:(sI - A - BK)^-1B = C其中,A为系统矩阵,B为输入矩阵,C为输出矩阵,I为单位矩阵。
3. 仿真分析在MATLAB软件中,搭建仿真模型,设置不同状态反馈策略,进行仿真实验。
(1)无状态反馈将K置为零,观察系统响应。
(2)状态反馈根据上述设计的控制器,设置不同的k1和k2值,观察系统响应。
4. 结果比较通过仿真实验,比较不同状态反馈策略的优劣。
北航自动控制原理实验报告(完整版)

自动控制原理实验报告一、实验名称:一、二阶系统的电子模拟及时域响应的动态测试 二、实验目的1、了解一、二阶系统阶跃响应及其性能指标与系统参数之间的关系2、学习在电子模拟机上建立典型环节系统模型的方法3、学习阶跃响应的测试方法三、实验内容1、建立一阶系统的电子模型,观测并记录在不同时间常数T 时的响应曲线,测定过渡过程时间T s2、建立二阶系统电子模型,观测并记录不同阻尼比的响应曲线,并测定超调量及过渡过程时间T s四、实验原理及实验数据 一阶系统系统传递函数:由电路图可得,取则K=1, T 分别取:0.25, 0.5, 1T 0.25 0.501.00 R 2 0.25M Ω 0.5M Ω 1M Ω C1μ1μ1μT S 实测 0.7930 1.5160 3.1050 TS 理论 0.7473 1.4962 2.9927 阶跃响应曲线图1.1图1.2图1.3误差计算与分析(1)当T=0.25时,误差==6.12%;(2)当T=0.5时,误差==1.32%;(3)当T=1时,误差==3.58%误差分析:由于T 决定响应参数,而,在实验中R 、C 的取值上可能存在一定误差,另外,导线的连接上图1.1图1.2图1.3也存在一些误差以及干扰,使实验结果与理论值之间存在一定误差。
但是本实验误差在较小范围内,响应曲线也反映了预期要求,所以本实验基本得到了预期结果。
实验结果说明由本实验结果可看出,一阶系统阶跃响应是单调上升的指数曲线,特征有T 确定,T 越小,过度过程进行得越快,系统的快速性越好。
二阶系统系统传递函数:令二阶系统模拟线路0.25 0.50 1.00 R 4210.5C 2111实测 45.8% 16.9% 0.6% 理论 44.5% 16.3% 0% T S 实测13.98605.48954.8480T S 理论 14.0065 5.3066 4.8243 阶跃响应曲线图2.1图2.2图2.3注:T s 理论根据matlab 命令[os,ts,tr]=stepspecs(time,output,output(end),5)得出,否则误差较大。
北航自动控制实验报告
自动控制原理实验报告2013年12月7日班级:学号:姓名:目录实验一一、二阶系统的电子模拟及时域响应的动态测试 (3)一、实验目的 (3)二、实验内容 (3)三、实验原理 (3)四、实验设备 (5)五、实验步骤 (5)六、实验结果 (5)七、实验结论 (10)实验二频率响应测试 (11)一、实验目的 (11)二、实验内容 (11)三、实验原理 (12)四、实验设备 (12)五、实验步骤 (12)六、数据记录 (13)七、数据处理 (16)八、误差分析和实验结论 (17)九、实验结论 (17)实验三控制系统串联校正 (18)一、实验目的 (18)二、实验内容 (18)三、实验设备 (18)四、实验步骤 (18)五、设计过程 (19)六、数据记录 (20)七、数据分析 (24)实验一一、二阶系统的电子模拟及时域响应的动态测试一、实验目的1.了解一、二阶系统阶跃响应及其性能指标与系统参数之间的关系。
2.学习在电子模拟机上建立典型环节系统模型的方法。
3.学习阶跃响应的测试方法。
二、实验内容1.立一阶系统的电子模型,观测并记录在不同时间常数T时的跃响应曲线,并测定其过渡过程时间TS。
2.立二阶系统的电子模型,观测并记录在不同阻尼比ζ时的跃响应曲线,并测定其超调量σ%及过渡过程时间TS。
三、实验原理1.一阶系统:系统传递函数为:模拟运算电路如图1-1所示:图1-1由图得:在实验当中始终取, 则,取不同的时间常数T分别为:0.25、0.5、1。
记录不同时间常数下阶跃响应曲线,测量纪录其过渡过程时ts。
(取 误差带)2.二阶系统:其传递函数为:=令,则系统结构如图1-2所示:图1-2根据结构图,建立的二阶系统模拟线路如图1-3所示:图1-3取,,则及取不同的值, , ,观察并记录阶跃响应曲线,测量超调量σ%(取 误差带),计算过渡过程时间Ts。
四、实验设备1.HHMN-1型电子模拟机一台。
2.PC 机一台。
3.数字式万用表一块。
北航自控实验报告
北航自控实验报告北航自控实验报告自控实验是北航自动化专业学生的重要课程之一,通过实验,学生能够巩固和应用所学的自动控制理论知识,提高实践能力。
本文将从实验目的、实验内容、实验结果和实验总结等方面,对北航自控实验进行详细介绍。
实验目的自控实验的目的是通过实际的控制系统,让学生了解自动控制的基本原理和方法,培养学生的实际操作能力和问题解决能力。
通过实验,学生能够掌握控制系统的建模、仿真和实际控制过程中的参数调整方法,提高自己的工程实践能力。
实验内容北航自控实验包括多个实验项目,其中包括PID控制器的设计与调整、系统建模与仿真、状态空间控制等。
在PID控制器的设计与调整实验中,学生需要根据给定的控制要求,设计出合适的PID控制器,并通过调整PID参数来实现系统的稳定性和性能要求。
在系统建模与仿真实验中,学生需要根据给定的系统动力学方程,建立系统的数学模型,并通过仿真软件进行系统的动态仿真。
在状态空间控制实验中,学生需要学习和应用状态空间法进行系统的控制设计。
实验结果通过实验,学生能够得到实验结果,并进行分析和总结。
实验结果包括系统的响应曲线、参数调整结果等。
学生需要根据实验结果,评估系统的控制性能,并对控制器的参数进行调整。
通过实验结果的分析,学生能够深入理解自动控制的原理和方法,并提高自己的问题解决能力。
实验总结自控实验是北航自动化专业学生的重要课程之一,通过实验,学生能够将理论知识应用到实践中,并提高自己的实际操作能力和问题解决能力。
在实验过程中,学生需要仔细操作实验设备,准确记录实验数据,并进行数据分析和总结。
通过实验总结,学生能够发现实验中存在的问题,并提出改进措施,提高自己的实验技巧和创新能力。
总之,北航自控实验是自动化专业学生不可或缺的一部分,通过实验,学生能够巩固和应用所学的自动控制理论知识,提高实践能力。
通过实验目的、实验内容、实验结果和实验总结等方面的介绍,相信读者对北航自控实验有了更加深入的了解。
北航_自控实验报告_状态反馈和状态观测器
北航_自控实验报告_状态反馈和状态观测器摘要:本实验通过对一个质点的运动进行实时控制的实验研究,了解了状态反馈和状态观测器的原理和应用。
通过实验验证了状态反馈和状态观测器在控制系统中的重要性和有效性。
1引言状态反馈和状态观测器是控制系统中常用的两种控制方法,可以实现对系统状态的准确估计和实时控制。
在实际控制应用中,状态反馈和状态观测器广泛应用于电力系统、轨道交通系统等领域。
本实验通过对一个质点运动的控制,以实验方式掌握状态反馈和状态观测器的原理和应用。
2实验目的2.1理解状态反馈和状态观测器的原理;2.2 学会使用Matlab编程实现状态反馈和状态观测器;2.3通过实验验证状态反馈和状态观测器的有效性。
3实验内容与方法3.1实验设备本实验所需设备和材料有:计算机、Matlab软件。
3.2系统建模通过对质点的运动进行建模,得到系统的状态空间方程,用于状态反馈和状态观测器的设计。
3.3状态反馈设计根据系统建模和状态反馈的原理,设计状态反馈控制器,并进行仿真实验。
3.4状态观测器设计根据系统建模和状态观测器的原理,设计状态观测器,并进行仿真实验。
4实验结果与分析4.1状态反馈实验结果在进行状态反馈实验时,观察到质点运动的稳定性得到了明显提高,达到了预期的控制效果。
4.2状态观测器实验结果在进行状态观测器实验时,观察到对系统状态的估计准确性得到了明显提高,状态观测器的设计能够很好地预测系统状态变化。
5结论本实验通过对一个质点运动进行实时控制的实验研究,学习并实践了状态反馈和状态观测器的原理和应用。
通过实验验证了状态反馈和状态观测器在控制系统中的重要性和有效性。
实验结果表明,状态反馈和状态观测器能够有效改善系统的稳定性和估计准确性,达到了实时控制的目的。
[1]袁永安.现代控制理论与技术[M].北京:中国电力出版社。
[2]何国平,刘德海.控制系统设计与应用[M].北京:中国电力出版社。
[3]王晓红.状态反馈和状态观测在电力系统控制中的应用[J].电网技术,2024。
状态反馈综合实验报告
实验名称:状态反馈综合实验实验日期:2023年X月X日实验地点:XX大学自动化实验室实验人员:XXX、XXX、XXX指导教师:XXX一、实验目的1. 理解状态反馈控制原理,掌握状态反馈控制系统的设计方法。
2. 熟悉状态观测器的设计与应用,提高对系统稳定性和鲁棒性的认识。
3. 通过实验,验证状态反馈和状态观测器在控制系统中的应用效果。
二、实验原理状态反馈控制是一种将系统输出反馈到输入端的控制方法,通过改变系统的输入信号来调整系统的状态,实现对系统性能的优化。
状态观测器是一种能够估计系统状态的装置,它通过对系统输入、输出信号的观测,实现对系统状态的估计。
三、实验内容及步骤1. 实验内容(1)设计一个状态反馈控制系统,并实现系统的稳定运行。
(2)设计一个状态观测器,实现对系统状态的估计。
(3)将状态反馈和状态观测器结合,验证其在控制系统中的应用效果。
2. 实验步骤(1)根据系统要求,确定系统状态变量和输入、输出变量。
(2)建立系统状态方程和输出方程。
(3)设计状态反馈控制器,使系统满足稳定性和性能要求。
(4)设计状态观测器,实现对系统状态的估计。
(5)将状态反馈和状态观测器结合,构建综合控制系统。
(6)进行实验,观察系统运行状态,分析实验结果。
四、实验结果与分析1. 状态反馈控制器设计根据系统要求,选择合适的控制器设计方法,如PID控制器、线性二次调节器(LQR)等。
通过仿真实验,调整控制器参数,使系统满足稳定性和性能要求。
2. 状态观测器设计根据系统状态方程和输出方程,设计状态观测器。
通过仿真实验,验证状态观测器的估计精度和稳定性。
3. 状态反馈与状态观测器结合将状态反馈控制器和状态观测器结合,构建综合控制系统。
通过仿真实验,观察系统运行状态,分析实验结果。
实验结果表明,结合状态反馈和状态观测器的综合控制系统具有良好的稳定性和鲁棒性。
在系统受到干扰或参数变化时,系统能够快速恢复到稳定状态,满足实际工程应用需求。