
Matlab机械原理第二次作业
平面机构运动分析4-23在图示的正弦机构中,已知l AB =100 mm,h1=120 mm,h2 =80 mm,W1 =10 rad/s(常数),滑块2和构件3的重量分别为G2 =40 N和G3 =100 N,质心S2 和S3 的位置如图所示,加于构件3上的生产阻力Fr=400 N,构件1的重力和惯性力略去不计。
试用解析法求机构在Φ1=60°、150°、220°位置时各运动副反力和需加于构件1上的平衡力偶M b 。
分别对三个构件进行受力分析如图:构件3受力图构件2受力图构件1受力图(1)滑块2:V S2 =L AB W1 ①a s2 = L AB W12②构件3:S=L AB sinΦ1 ③V3 =L AB W1 COSΦ1 ④a3 =-L AB W12 sinΦ1 ⑤(2)确定惯性力:F12=m2a s2=(G2/g)L AB W12 ⑥F13=m3a3=(G3/g)L AB W12sinΦ1 ⑦(3)各构件的平衡方程:构件3:∑Fy=0,F R23 =Fr-F13∑Fx=0,F R4’=F R4∑M S3 =0,F R4=F R23L A cosΦ1/h2构件2:∑Fx=0,F R12x=F12cosΦ1∑Fy=0,F R12y=F R32-F12sinΦ1构件1:∑Fx=0,F R41x=F R12x∑Fy=0,F R41y=F R12y∑M A =0,M b =F R32L AB cosΦ1总共有八个方程,八个未知数。
归纳出一元八次方程矩阵:1 0 0 0 0 0 0 0 F R23 Fr-F130 1 -1 0 0 0 0 0 F R4’ 0-L AB COSΦ1/h2 0 1 0 0 0 0 0 F R4 00 0 0 1 0 0 0 0 F R12x = F12cosΦ1 -1 0 0 0 1 0 0 0 F R12y -F12 sinΦ1 0 0 0 -1 0 1 0 0 F R41x 00 0 0 0 -1 0 1 0 F R41y 0-L AB COSΦ1 0 0 0 0 0 0 1 Mb 0AX=B进而可得:X=A\B。
进行MATLAB编程分析:1.编写函数F用于实现上述运算功能:function y=F(x)%%input parameters%%x(1)=lAB%x(2)=h1%x(3)=h2%x(4)=W1%x(5)=G2%x(6)=G3%x(7)=Fr%x(8)=theta1%%output parameters%%y(1)=FR23%y(2)=FR4'%y(3)=FR4%y(4)=FR12x%y(5)=FR12y%y(6)=FR41x%y(7)=FR41y%y(8)=Mb%A=[1 0 0 0 0 0 0 0;0 1 -1 0 0 0 0 0;-x(1)*cos(x(8))/x(3) 0 1 0 0 0 0 0;0 0 0 1 0 0 0 0;-1 0 0 0 1 0 0 0;0 0 0 -1 0 1 0 0;0 0 0 0 -1 0 1 0;-x(1)*cos(x(8)) 0 0 0 0 0 0 1];B=[x(7)-(x(6)/10)*x(1)*x(4)^2*sin(x(8));0;0;(x(5)/10)*x(1 )*x(4)^2*cos(x(8));-(x(5)/10)*x(1)*x(4)^2*sin(x(8));0;0;0 ];y=A\B;2.运行程序计算Φ1=60°的各未知量值:lAB=0.1;h1=0.120;h2=0.08;W1=10;G2=40;G3=100;Fr=400;th1=60*pi/180;x=[lAB h1 h2 W1 G2 G3 Fr th1];y=F(x)y =313.3975195.8734195.873420.0000278.756420.0000278.756415.6699得到:Φ1=60°时F R23=F R32=313.3975 N;F R4=F R4’=195.8734 N;F R12x=20.0000 N;F R12y=278.7564 N;F R41x=20.0000 N;F R41y=278.7564 N;Mb=15.6699 N*m。
3.运行程序计算Φ1=150°的各未知量值:>> th1=150*pi/180;>> x=[lAB h1 h2 W1 G2 G3 Fr th1];>> y=F(x)y =350.0000-378.8861-378.8861-34.6410330.0000-34.6410330.0000-30.3109得到:Φ1=150°时F R23=F R32=350.0000 N;F R4=F R4’=-378.8861 N;F R12x=-34.6410 N;F R12y=330.0000 N;F R41x=-34.6410 N;F R41y=330.0000 N;Mb=-30.3109 N*m。
4.运行程序计算Φ1=220°的各未知量值:>> th1=220*pi/180;>> x=[lAB h1 h2 W1 G2 G3 Fr th1];>> y=F(x)y =464.2788-444.5727-444.5727-30.6418489.9903-30.6418489.9903-35.5658得到:Φ1=220°时F R23=F R32=464.2788 N;F R4=F R4’=-444.5727 N;F R12x=-30.6418 N;F R12y=489.9903 N ;F R41x=-30.6418 N;F R41y=489.9903 N;Mb=-35.5658 N*m。
4.取Φ1=0~360°范围分析其受力:h1=0.120;h2=0.08;W1=10;G2=40;G3=100;Fr=400;th1=linspace(0,2*pi,36);x=zeros(length(th1),8);for n=1:36x(n,:)=[lAB h1 h2 W1 G2 G3 Fr th1(n)];endp=zeros(8,length(th1));for k=1:36p(:,k)=F(x(k,:));end>> pp =Columns 1 through 8400.0000 382.1443 364.8625 348.7101 334.2061 321.8169 311.9404 304.8943 500.0000 470.0039 426.9963 374.1872 314.6014 250.8119 184.7735 117.7719 500.0000 470.0039 426.9963 374.1872 314.6014 250.8119 184.7735 117.7719 40.0000 39.3572 37.4494 34.3380 30.1229 24.9396 18.9547 12.3607 400.0000 375.0020 350.8075 328.1941 307.8886 290.5436 276.7166 266.8521 40.0000 39.3572 37.4494 34.3380 30.1229 24.9396 18.9547 12.3607 400.0000 375.0020 350.8075 328.1941 307.8886 290.5436 276.7166 266.8521 40.0000 37.6003 34.1597 29.9350 25.1681 20.0650 14.7819 9.4218Columns 9 through 16300.9050 300.1007 302.5072 308.0472 316.5427 327.7205 341.2215 356.6116 50.4893 -16.8300 -84.1427 -151.3378 -217.9780 -283.0943 -345.0675 -401.620050.4893 -16.8300 -84.1427 -151.3378 -217.9780 -283.0943 -345.0675 -401.62005.3693 -1.7946 -8.9008 -15.7210 -22.0359 -27.6425 -32.3607 -36.0388 261.2670 260.1410 263.5101 271.2661 283.1597 298.8087 317.7101 339.2563 5.3693 -1.7946 -8.9008 -15.7210 -22.0359 -27.6425 -32.3607 -36.0388 261.2670 260.1410 263.5101 271.2661 283.1597 298.8087 317.7101 339.2563 4.0391 -1.3464 -6.7314 -12.1070 -17.4382 -22.6475 -27.6054 -32.1296Columns 17 through 24373.3963 391.0361 408.9639 426.6037 443.3884 458.7785 472.2795 483.4573 -449.9252 -486.8273 -509.1470 -514.0376 -499.3489 -463.9495 -407.9684 -332.9190-449.9252 -486.8273 -509.1470 -514.0376 -499.3489 -463.9495 -407.9684 -332.9190-38.5585 -39.8390 -39.8390 -38.5585 -36.0388 -32.3607 -27.6425 -22.0359 362.7548 387.4505 412.5495 437.2452 460.7437 482.2899 501.1913 516.8403 -38.5585 -39.8390 -39.8390 -38.5585 -36.0388 -32.3607 -27.6425 -22.0359 362.7548 387.4505 412.5495 437.2452 460.7437 482.2899 501.1913 516.8403 -35.9940 -38.9462 -40.7318 -41.1230 -39.9479 -37.1160 -32.6375 -26.6335 Columns 25 through 32491.9528 497.4928 499.8993 499.0950 495.1057 488.0596 478.1831 465.7939 -241.6872 -138.3782 -28.0349 83.7439 191.2451 289.0952 372.6779 438.4701-241.6872 -138.3782 -28.0349 83.7439 191.2451 289.0952 372.6779 438.4701-15.7210 -8.9008 -1.7946 5.3693 12.3607 18.9547 24.9396 30.1229 528.7339 536.4899 539.8590 538.7330 533.1479 523.2834 509.4564 492.1114 -15.7210 -8.9008 -1.7946 5.3693 12.3607 18.9547 24.9396 30.1229 528.7339 536.4899 539.8590 538.7330 533.1479 523.2834 509.4564 492.1114-19.3350 -11.0703 -2.2428 6.6995 15.2996 23.1276 29.8142 35.0776 Columns 33 through 36451.2899 435.1375 417.8557 400.0000484.2616 509.2386 513.9257 500.0000484.2616 509.2386 513.9257 500.000034.3380 37.4494 39.3572 40.0000471.8059 449.1925 424.9980 400.000034.3380 37.4494 39.3572 40.0000471.8059 449.1925 424.9980 400.000038.7409 40.7391 41.1141 40.0000P矩阵的每一行分别是八个未知量在Φ1等于36个分量下的值。
机械原理习题全解
c ∈ [340 , 600 )
c ∈ [600 ,860 ]
c ∈ [140 , 240 ]
非最短杆, 240 ≤ c ≤ 600 (2)c非最短杆, ) 非最短杆 c ∈ [240 , 340 240 + 600 ≥ c + 500 也非最长杆 c > 600 为最长杆, (3)c为最长杆, ) 为最长杆 c ∈ [860 ,1340 240 + c ≥ 600 + 500 且满足安装条件 c ≤ 600 + 240 + 500 综合以上结果, 综合以上结果,得:c ∈ 140,1340
习题集 3-1
P34在∞ P24
P13
P12
P23
P12 P23 P14 P34 P13
P14
P12 P14 P23 P34 P24
作业: 作业 习题集 3-1
P13在∞
P12 P23
作业: 作业 习题集 3-1
P13
P34在∞
P14 P23 P24 P12 P14 P23 P34 P24
P12 P12 P23 P14 P34 P13
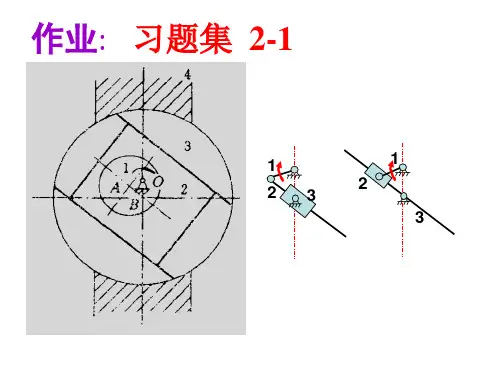
作业: 习题集 2-2 作业
解:
5 4 3 2 1
n=4 pl = 4 ph = 2 F’ = 1 F= 3n- (2pl+ph) - F’ = 1 机构自由度数=机构原动件数 机构自由度数 机构原动件数 所以,机构具有确定的运动。 所以,机构具有确定的运动。
作业: 习题集 2-2 作业
4 3 2 1 5
a +e αmax = arcsin( ) b
a +e γ min = −αmax = − arcsin( ) 2 2 b
机械原理大作业——凸轮.docx
大作业(二)凸轮机构设计题号:6班级:姓名:学号:同组者:成绩:完成时间:目录一凸轮机构题目要求 (1)二摆杆的运动规律及凸轮轮廓线方程 (2)三计算程序 (3)四运算结果及凸轮机构图 (9)4.1 第一组(A组)机构图及计算结果 (9)4.2 第二组(B组)机构图及计算结果 (14)4.3 第三组(C组)机构图及计算结果 (19)五心得体会 (24)第一组(A组) (24)第二组(B组) (24)第三组(C组) (24)六参考资料 (25)附录程序框图 (26)一凸轮机构题目要求(摆动滚子推杆盘形凸轮机构)题目要求:试用计算机辅助设计完成下列偏置直动滚子推杆盘形凸轮机构或摆动滚子推杆盘形凸轮机构的设计,已知数据如下各表所示。
凸轮沿逆时针方向作匀速转动。
表一摆动滚子推杆盘形凸轮机构的已知参数题号初选的基圆半径R0/mm机架长度Loa/mm摆杆长度Lab/mm滚子半径Rr/mm推杆摆角φ许用压力角许用最小曲率半径[ρamin][α1] [α2]A 15 60 55 10 24°35°70°0.3RrB 20 70 65 14 26°40°70°0.3RrC 22 72 68 18 28°45°65°0.35Rr 要求:1)凸轮理论轮廓和实际轮廓的坐标值2)推程和回程的最大压力角,及凸轮对应的转角3)凸轮实际轮廓曲线的最小曲率4)半径及相应凸轮转角5)基圆半径6)绘制凸轮理论廓线和实际廓线7)计算点数:N:72~120推杆运动规律:1)推程运动规律:等加速等减速运动2)回程运动规律:余弦加速度运动二摆杆的运动规律及凸轮轮廓线方程1)推程:1,运动规律:等加速等减速运动;2,轮廓线方程:A:等加速推程段设定推程加速段边界条件为:在始点处δ=0,s=0,v=0。
在终点处。
整理得:(注意:δ的变化范围为0~δ0/2。
机械原理课程设计matlab程序及成果图

Wjr_main.m%1.输入已知数据clear;l2=0.1605;%AB的长度单位ml4=0.6914;%CD的长度单位ml5=0.2074;%DE的长度单位ml1=0.370;%AC的长度单位ml1p=0.6572;%CF的长度单位momg2=8.378;af2=0;hd=pi/180;du=180/pi;%2.调用子函数abc.m计算牛头刨机构位移,角速度,角加速度for n1=1:689;tt2(n1)=-0.4488+(n1-1)*hd;ll=[l2,l4,l5,l1,l1p];[tt,omg,af]=abc(tt2(n1),omg2,af2,ll);s4(n1)=tt(1);tt4(n1)=tt(2);tt5(n1)=tt(3);sE(n1)=tt(4);v34(n1)=omg(1);omg4(n1)=omg(2);omg5(n1)=omg(3);vE(n1)=omg(4);a3(n1)=af(1);af4(n1)=af(2);af5(n1)=af(3);aE(n1)=af(4);end%3.位移,角速度,角加速度figure(1);n1=1:689;t=(n1-1)*pi/180;subplot(2,2,1); %绘角位移及位移线图plot(t,tt4*du,'r-.');grid on;hold on;axis auto;[haxes,hline1,hine2]=plotyy(t,tt5*du,t,sE);grid on;hold on;xlabel('时间/份');axes(haxes(1));ylabel('角位移/\circ');axes(haxes(2));ylabel('位移/m');hold on;grid on;text(1.15,-0.65,'tt_4');text(3.4,0.27,'tt_5');text(2.25,-0.15,'s_E');subplot(2,2,2); %绘角速度及速度线图plot(t,omg4,'r-.');grid on;hold on;axis auto;[haxes,hline1,hline2]=plotyy(t,omg5,t,vE); grid on;hold on;xlabel('时间/份')axes(haxes(1));ylabel('角速度/rad\cdots^{-1}')axes(haxes(2));ylabel('速度/m\cdots^{-1}')hold on;grid on;text(3.1,0.35,'\omg_4')text(2.1,0.1,'\omg_5')text(5.5,0.45,'v_E')subplot(2,2,3); %绘角加速度和加速度图plot(t,af4,'r-.');grid on;hold on;axis auto;[haxes,hline1,hline2]=plotyy(t,af5,t,aE); grid on;hold on;xlabel('时间/份')axes(haxes(1));ylabel('角加速度/rad\cdots^{-2}')axes(haxes(2));ylabel('加速度/m\cdots^{-2}')hold on;text(1.5,0.3,'\af_4')text(3.5,0.51,'\af_5')text(1.5,-0.11,'a_E')wjr_abc.mfunction[tt,omg,af]=abc(tt2,omg2,af2,ll)l2=ll(1);l4=ll(2);l5=ll(3);l1=ll(4);l1p=ll(5);%1.计算角位移和线位移s4=sqrt((l2*cos(tt2))*(l2*cos(tt2))+(l1+l2*sin(tt2))*(l1+l2*sin(tt2))); tt4=acos((l2*cos(tt2))/s4);tt5=asin((l1p-l4*sin(tt4))/l5);sE=l4*cos(tt4)+l5*cos(tt5);tt(1)=s4;tt(2)=tt4;tt(3)=tt5;%2.计算角速度和线速度A=[cos(tt4),-s4*sin(tt4),0,0; %速度分析矩阵之从动件位置参数矩阵sin(tt4),s4*cos(tt4),0,0;0,-l4*sin(tt4),-l5*sin(tt5),-1;0,l4*cos(tt4),l5*cos(tt5),0];B=[-l2*sin(tt2); %原动件位置参数矩阵l2*cos(tt2);0;0];omg=A\(omg2*B);v34=omg(1);omg4=omg(2);omg5=omg(3);vE=omg(4);%计算角加速度和加速度A=[cos(tt4),-s4*sin(tt4),0,0; %速度分析矩阵之从动件位置参数sin(tt4),s4*cos(tt4),0,0;0,-l4*sin(tt4),-l5*sin(tt5),-1;0,l4*cos(tt4),l5*cos(tt5),0];At=[-omg4*sin(tt4),-v34*sin(tt4)-s4*omg4*cos(tt4),0,0;omg4*cos(tt4),v34*cos(tt4)-s4*omg4*sin(tt4),0,0;0,-l4*omg4*cos(tt4),-l5*omg5*cos(tt5),0;0,-l4*omg4*sin(tt4),-l5*omg5*sin(tt5),0];Bt=[-l2*omg2*cos(tt2);-l2*omg2*sin(tt2);0;0];af=A\(-At*omg+omg2*Bt);a34=af(1);af4=af(2);af5=af(3);aE=af(4);wjr_force.m%1.输入已知数据clear;l2=0.1605;%AB的长度单位ml4=0.6914;%CD的长度单位ml5=0.2074;%DE的长度单位ml1=0.370;%AC的长度单位ml1p=0.6572;%CF的长度单位momg2=8.378;%单位rad/shd=pi/180;du=180/pi;H=0.6;%行程单位msEmax=0.5046; sEmin=0.0954;%单位mJs4=0.9; Js5=0.015;%单位kgm^2g=9.8;%单位m/s^2m4=22; m5=3; m6=52;%kgG4=196; G5=29.4; G6=509.6;%单位NFc=1400;%2.机构运动分析% 位移及角位移for n1=1:689;tt2(n1)=-0.4488+(n1-1)*hd;s4(n1)=sqrt((l2*cos(tt2(n1)))*(l2*cos(tt2(n1)))+(l1+l2*sin(tt2(n1)))*(l1+l2 *sin(tt2(n1))));tt4(n1)=acos((l2*cos(tt2(n1)))/s4(n1));tt5(n1)=asin((l1p-l4*sin(tt4(n1)))/l5);sE(n1)=l4*cos(tt4(n1))+l5*cos(tt5(n1));end%2.计算角速度和线速度for n1=1:689;A=[cos(tt4(n1)),-s4(n1)*sin(tt4(n1)),0,0; %速度分析矩阵之从动件位置参数sin(tt4(n1)),s4(n1)*cos(tt4(n1)),0,0;0,-l4*sin(tt4(n1)),-l5*sin(tt5(n1)),-1;0,l4*cos(tt4(n1)),l5*cos(tt5(n1)),0];B=[-l2*sin(tt2(n1)); %原动件位置参数矩阵l2*cos(tt2(n1));0;0];omg=A\(omg2*B);v34(n1)=omg(1);omg4(n1)=omg(2);omg5(n1)=omg(3);vE(n1)=omg(4);%计算角加速度和加速度A=[cos(tt4(n1)),-s4(n1)*sin(tt4(n1)),0,0; %速度分析矩阵之从动件位置参数sin(tt4(n1)),s4(n1)*cos(tt4(n1)),0,0;0,-l4*sin(tt4(n1)),-l5*sin(tt5(n1)),-1;0,l4*cos(tt4(n1)),l5*cos(tt5(n1)),0];At=[-omg4(n1)*sin(tt4(n1)),-v34(n1)*sin(tt4(n1))-s4(n1)*omg4(n1)*cos(tt4(n1)),0,0;omg4(n1)*cos(tt4(n1)),v34(n1)*cos(tt4(n1))-s4(n1)*omg4(n1)*sin(tt4(n1 )),0,0;0,-l4*omg4(n1)*cos(tt4(n1)),-l5*omg5(n1)*cos(tt5(n1)),0;0,-l4*omg4(n1)*sin(tt4(n1)),-l5*omg5(n1)*sin(tt5(n1)),0];Bt=[-l2*omg2*cos(tt2(n1));-l2*omg2*sin(tt2(n1));0;0];af=A\(-At*omg+omg2*Bt);a34(n1)=af(1);af4(n1)=af(2);af5(n1)=af(3);aE(n1)=af(4);end%3.机构的力平衡计算for n1=1:689;%计算各铰链点坐标xa=0;ya=l1;xb(n1)=l2*cos(tt2(n1));yb(n1)=l1+l2*sin(tt2(n1));xc=0;yc=0;xd(n1)=l4*cos(tt4(n1));yd(n1)=l4*sin(tt4(n1));xe(n1)=sE(n1);ye=l1p;%计算各质心坐标xs4(n1)=(xc+xd(n1))/2;ys4(n1)=(yc+yd(n1))/2;xs5(n1)=(xd(n1)+xe(n1))/2;ys5(n1)=(yd(n1)+ye)/2;xs6=0.15;%各质心点加速度as4x(n1)=-l4*(af4(n1)*sin(tt4(n1))+omg4(n1)^2*cos(tt4(n1)))/2;as4y(n1)=l4*(af4(n1)*cos(tt4(n1))-omg4(n1)^2*sin(tt4(n1)))/2;adx=-l4*(af4(n1)*sin(tt4(n1))+omg4(n1)^2*cos(tt4(n1)));ady=l4*(af4(n1)*cos(tt4(n1))-omg4(n1)^2*sin(tt4(n1)));as5x(n1)=adx+l5*(af5(n1)*sin(tt5(n1))+omg5(n1)^2*cos(tt5(n1)))/2; as5y(n1)=ady+l5*(af5(n1)*cos(tt5(n1))-omg5(n1)^2*sin(tt5(n1)))/2; as6(n1)=aE(n1);%惯性力及惯性力矩F4x(n1)=-m4*as4x(n1);F4y(n1)=-m4*as4y(n1);F5x(n1)=-m5*as5x(n1);F5y(n1)=-m5*as5y(n1);F6(n1)=-m6*as6(n1);M4(n1)=-Js4*af4(n1);M5(n1)=-Js5*af5(n1);%未知力系数矩阵xya=zeros(15);xya(1,2)=-1;xya(1,4)=-1;xya(2,3)=-1;xya(2,5)=-1;xya(3,1)=1;xya(3,4)=yb(n1)-ya;xya(3,5)=xa-xb(n1);xya(4,4)=1;xya(4,6)=-1;xya(5,5)=1;xya(5,7)=-1;xya(6,6)=cos(tt4(n1));xya(6,7)=sin(tt4(n1));xya(7,6)=1; xya(7,8)=-1;xya(7,10)=-1;xya(8,7)=1;xya(8,9)=-1;xya(8,11)=-1;xya(9,6)=ys4(n1)-yb(n1);xya(9,7)=xb(n1)-xs4(n1);xya(9,8)=yc-ys4(n1); xya(9,9)=xs4(n1)-xc;xya(9,10)=yd(n1)-ys4(n1);xya(9,11)=xs4(n1)-xd(n1);xya(10,10)=1;xya(10,12)=-1;xya(11,11)=1;xya(11,13)=-1;xya(12,10)=ys5(n1)-yd(n1); xya(12,11)=xd(n1)-xs5(n1);xya(12,12)=ye-ys4(n1);xya(12,13)=xs5(n1)-xe(n1);xya(13,12)=1;xya(14,13)=1;xya(14,14)=-1;xya(15,13)=xs6;xya(15,15)=1;%已知力矩阵if vE(n1)<0&sE(n1)>=(sEmin+0.05*H)&sE(n1)<=(sEmax-0.05*H)D=[0;0;0;0;0;0;-F4x(n1);-F4y(n1)+G4;-M4(n1);-F5x(n1);-F4y(n1)+G5;-M5( n1);-Fc-F6(n1);G6;0;];elseD=[0;0;0;0;0;0;-F4x(n1);-F4y(n1)+G4;-M4(n1);-F5x(n1);-F4y(n1)+G5;-M5( n1);-F6(n1);G6;0;];end%未知力矩阵FR=inv(xya)*D;M2(n1)=FR(1);FR12x(n1)=FR(2);FR12y(n1)=FR(3);FR45x(n1)=FR(10);FR45y(n1)=FR(11);FR16(n1)=FR(14);M6(n1)=FR(15);end%4.输出力的分析图figure(2);n1=1:689;t=(n1-1)*2*pi/360;subplot(2,2,1); %绘平衡力矩图plot(t,M2);grid on;hold on;axis auto;title('平衡力矩M_2')xlabel('时间/份');ylabel('力矩/N\cdotm');hold on;grid on;text(3.8,880,'M_2');subplot(2,2,2); %绘A处x方向约束反力即FR12x plot(t,FR12x,'-');grid on;hold on;axis auto;title('转动副A处约束反力')xlabel('时间/份');ylabel('力/N');hold on;grid on;text(1.1,5000,'F_R_1_2_x')plot(t,FR12y,'r-.'); %绘A处y方向约束反力即FR12y grid on;hold on;text(1.1,-3000,'F_R_1_2_y')subplot(2,2,3); %绘移动副FR16plot(t,-FR16);grid on;hold on;axis auto;title('移动副6约束反力F_R_1_6')xlabel('时间/份')ylabel('力/N')grid on;hold on;text(1.5,3100,'F_R_1_6')subplot(2,2,4); %绘转动副D处约束反力plot(t,FR45x,'-');grid on;hold on;axis auto;title('转动副D处约束反力')xlabel('时间/份')ylabel('力/N')grid on;hold on;text(1.1,-900,'F_R_4_5_x')plot(t,FR45y,'r-.');grid on;hold on;text(1.1,-3700,'F_R_4_5_y')。
机械原理matlab编程

机械原理(Matlab绘图)专业班级学号姓名:图一:导杆的角位移曲线和刨刀的位移曲线x1=linspace(0,2*pi,100);l1=100;l3=360;l4=200;l6=200;y=336;w1=2*pi;x3=atan((l6+l1*sin(x1))./(l1*cos(x1)));for i = 1 : 100;if x3(i)<0x3(i)=x3(i)+pi;endendS3=l1*cos(x1)./cos(x3);V23=(-1)*w1*l1*sin(x1-x3);w3=w1*l1*cos(x1-x3)./S3;a23=w3.^2.*S3-w1.^2*l1*cos(x1-x3);A3=(w1.^2.*l1.*sin(x3-x1)-2.*w3.*V23)./S3;x4= atan((y-l3*sin(x3))./l4);Se=l3*cos(x3)+l4*cos(x4);w4=(-1)*w3.*l3.*cos(x3)./(l4.*cos(x4));Ve=(-1)*w3.*l3.*sin(x3-x4)./cos(x4);A4=(x3.^2.*l3.*sin(w3)+x4.^2.*l4.*sin(x4)-A3.*l3.*cos(x3))./(l4.*cos(x4)); ae=(-1)*(A3.*l3.*sin(x3-x4)+w3.^2.*l3.*cos(x3-x4)-w4.^2.*l4)./cos(x4); plotyy(180*x1./pi,180*x3./pi,180*x1./pi,Se/1000);xlabel('x1/(°)'),ylabel('x3(°)');title('导杆的角位移曲线和刨刀的位移曲线');text(150,108,'x3');text(200,60,'Se');grid on;plotedit on;图二:导杆的角速度曲线和刨刀的速度曲线x1=linspace(0,2*pi,100);l1=100;l3=360;l4=200;l6=200;y=336;w1=2*pi;x3=atan((l6+l1*sin(x1))./(l1*cos(x1)));for i = 1 : 100;if x3(i)<0x3(i)=x3(i)+pi;endendS3=l1*cos(x1)./cos(x3);V23=(-1)*w1*l1*sin(x1-x3);w3=w1*l1*cos(x1-x3)./S3;a23=w3.^2.*S3-w1.^2*l1*cos(x1-x3);A3=(w1.^2.*l1.*sin(x3-x1)-2.*w3.*V23)./S3;x4= atan((y-l3*sin(x3))./l4);Se=l3*cos(x3)+l4*cos(x4);w4=(-1)*w3.*l3.*cos(x3)./(l4.*cos(x4));Ve=(-1)*w3.*l3.*sin(x3-x4)./cos(x4);A4=(x3.^2.*l3.*sin(w3)+x4.^2.*l4.*sin(x4)-A3.*l3.*cos(x3))./(l4.*cos(x4)); ae=(-1)*(A3.*l3.*sin(x3-x4)+w3.^2.*l3.*cos(x3-x4)-w4.^2.*l4)./cos(x4); plotyy(180*x1./pi,w3,180*x1./pi,Ve/1000);xlabel('x1/(°)'),ylabel('w3(rad/s)');title('导杆的角速度曲线和刨刀的速度曲线');grid on;text(100,-5,'Ve');text(100,1.8,'w3');axis([0 400 -7 4]);plotedit on;图三:导杆的角加速度曲线和刨刀的加速度曲线x1=linspace(0,2*pi,100);l1=100;l3=360;l4=200;l6=200;y=336;w1=2*pi;x3=atan((l6+l1*sin(x1))./(l1*cos(x1)));for i = 1 : 100;if x3(i)<0x3(i)=x3(i)+pi;endendS3=l1*cos(x1)./cos(x3);V23=(-1)*w1*l1*sin(x1-x3);w3=w1*l1*cos(x1-x3)./S3;a23=w3.^2.*S3-w1.^2*l1*cos(x1-x3);A3=(w1.^2.*l1.*sin(x3-x1)-2.*w3.*V23)./S3;x4= atan((y-l3*sin(x3))./l4);Se=l3*cos(x3)+l4*cos(x4);w4=(-1)*w3.*l3.*cos(x3)./(l4.*cos(x4));Ve=(-1)*w3.*l3.*sin(x3-x4)./cos(x4);A4=(x3.^2.*l3.*sin(w3)+x4.^2.*l4.*sin(x4)-A3.*l3.*cos(x3))./(l4.*cos(x4)); ae=(-1)*(A3.*l3.*sin(x3-x4)+w3.^2.*l3.*cos(x3-x4)-w4.^2.*l4)./cos(x4); plotyy(180*x1./pi,A3,180*x1./pi,ae/1000);xlabel('x1/(°)'),ylabel('A3(rad/s^2)'),grid;title('导杆的角加速度曲线和刨刀的加速度曲线');text(250,25,'ae');text(300,50,'A3');plotedit on;图四:凸轮从动件位移曲线h=20;F1=2*pi/3;F2=pi/2;i=1;for x=0:0.01:2*pi;if x>=0&x<=2*pi/3;S(i)=h*(1-cos(pi*x./F1))./2;elseif x>=2*pi/3&x<=pi;S(i)=h;elseif x>=pi&x<=5*pi/4;S(i)=h-2*h*(x-pi).^2./(F2.^2);elseif x>=5*pi/4 &x<=3*pi/2;S(i)= 2*h*(F2-x+pi).^2./(F2.^2); elseif x>=3*pi/2 &x<=2*pi;S(i)=0;endi=i+1;x=0:0.01:2*pi;plot(x,S);title('从动件位移曲线');axis([0 7 0 25]);xlabel('x/(rad)');ylabel('S/(mm)');grid on;图五:凸轮的理论轮廓曲线和实际轮廓曲线e=10;Rt=10;Rb=25;w=2*pi;F1=2*pi/3;F2=pi/2;i=1;for f=0:0.01:2*pi;if f>=0&f<=2*pi/3;S(i)=h*(1-cos(pi*f./F1))./2;elseif f>=2*pi/3&f<=pi;S(i)=h;elseif f>=pi&f<=5*pi/4;S(i)=h-2*h*(f-pi).^2./(F2.^2);elseif f>=5*pi/4 &f<=3*pi/2;S(i)= 2*h*(F2-f+pi).^2./(F2.^2);elseif f>=3*pi/2 &f<=2*pi;S(i)=0;endi=i+1;endf=0:0.01:2*pi;s0=sqrt((Rb.^2)-(e.^2));x =e*cos(f)+(s0+S).*sin(f);y =(s0+S).*cos(f)-e*sin(f);d1=e*(-1).*sin(f).*w+(s0+S).*cos(f).*w;d2=(s0+S).*sin(f).*(-1).*w-e*cos(f).*w;x1=x+Rt*d2./sqrt((d1.^2)+(d2.^2));y1=y-Rt*d1./sqrt((d1.^2)+(d2.^2));plot(x,y,'k-',x1,y1,'k-.');title('凸轮的理论轮廓曲线和实际轮廓曲线'); text(-10,-30,'实际轮廓曲线');text(-10,-40,'理论轮廓曲线');axis([-40 50 -55 40 ]);hold on;plot(0,0);text(0,-3,'O');。
机械原理matlab分析大作业3-28

机械原理第一题:求C点的位移、速度及加速度。
由封闭形ABCDEA与AEFA得:L6+L4+L3 =L1+L2L1’=L6+L4’(1)位置分析机构的封闭矢量方程式写成在两坐标上的投影表达式:由以上方程求出θ2 、θ3 、θ4 、L1’1.主程序:%输入已知数据l2=60;l3=35;l4=75;l5=50;l6=40;l7=70;hd=pi/180;du=180/pi;omega1=10;alpha1=0;%调用子函数计算角位移,角速度及角加速度for n1=1:66 %曲柄转角范围theta1(n1)=(n1-1)*hd;ll=[l2,l3,l4,l5,l6,l7];[theta,omega,alpha]=six_bar(theta1(n1),omega1,ll);l1(n1)=theta(1);theta2(n1)=theta(2);theta4(n1)=theta(3);theta3(n1)=theta(4);v1(n1)=omega(1);omega2(n1)=omega(2);omega3(n1)=omega(3);omega4(n1)=omega(4);a1(n1)=alpha(1);alpha2(n1)=alpha(2);alpha3(n1)=alpha(3);alpha4(n1)=alpha(4);e nd%图像输出figure(1);n1=1:66;t=(n1-1)*2*pi/360;subplot(2,2,1);%滑块F线位移L1图像输出plot(theta1*du,l1,'k');title('L1线位移图');xlabel('角位移\theta_1/\circ')ylabel('线位移/mm')grid on;hold on;gtext('L1')pause(1);subplot(2,2,2);%theta2、theta3、theta4角位移图像输出plot(theta1*du,theta2*du,'g',theta1*du,theta3*du,'r',theta1*du,th eta4*du);title('\theta_2、\theta_3、\theta_4角位移图');xlabel('角位移\theta_1/\circ')ylabel('角位移/\circ')grid on;hold on;legend('\theta_2','\theta_3','\theta_4');pause(1);subplot(2,2,3);%滑块F的速度图像输出plot(theta1*du,v1,'k');title('滑块F的速度图');xlabel('角位移\theta_1/\circ')ylabel('速度/mm\cdots^{-1}')grid on;hold on;gtext('v1')pause(1);subplot(2,2,4);%滑块F的加速度图像输出plot(theta1*du,a1,'k');title('滑块F的加速度图');axis auto;xlabel('角位移\theta_1/\circ')ylabel('加速度/mm\cdots^{-2}')grid on;hold on;gtext('a1');pause(5);figure(2);subplot(1,2,1);%omega2、omega3和omega4角位移图像输出plot(theta1*du,omega2,'g',theta1*du,omega3,'r',theta1*du,omega4,' b');title('\omega_2、\omega_3、\omega_4角速度图');axis auto;grid on;hold on;xlabel('角位移\theta_1/\circ')ylabel('角速度/rad\cdots^{-1}')box on;legend('\omega_2','\omega_3','\omega_4');pause(1);subplot(1,2,2);%alpha2、alpha3和alpha4角加速度图像输出plot(theta1*du,alpha2,'g',theta1*du,alpha3,'r',theta1*du,alpha4,' b');title('\alpha_2、\alpha_3、\alpha_4角加速度图');axis auto;grid on;hold on;xlabel('角位移\theta_1/\circ')ylabel('角加速度/rad\cdots^{-2}')box on;legend('\alpha_2','\alpha_3','\alpha_4');pause(5);figure(3);xC=-l6*cos(theta1+pi)+l5*cos(theta3);yC=l6*sin(theta1+pi)+l5*sin(theta3);% rC=sqrt(xC.*xC+yC.yC)vCX=-omega1*l6*sin(theta1+pi)-omega3*l5.*sin(theta3);vCY=omega1*l6*cos(theta1+pi)+omega3*l5.*cos(theta3);% v3=sqrt(vCX.*vCX+vCY.*vCY);subplot(2,2,1);hold on;grid on;%C点x、y方向位移图像输出plot(theta1*du,xC,'r',theta1*du,yC);axis auto;hold on;grid on;title('C点位移图');xlabel('角位移\theta_1/\circ')ylabel('位移/mm')grid on;hold on;legend('xC','yC');pause(1);subplot(2,2,2);grid on;hold on;%C点x、y方向速度图像输出plot(theta1*du,vCX,'k',theta1*du,vCY);title('C点速度图');xlabel('角位移\theta_1/\circ')ylabel('速度/mm\cdots^{-1}')legend('vCX','vCY');pause(1);aCX=omega1*omega1*l6*cos(theta1)-omega3.*omega3.*l5.*cos(theta3)-alpha3.*l5.*sin(theta3);aCY=omega1*omega1*l6*sin(theta1)-omega3.*omega3.*l5.*sin(theta3)+ alpha3.*l5.*cos(theta3);%a3=sqrt(aCX.*aCX+aCY.*aCY);subplot(2,2,3);%C点x、y方向加速度图像输出plot(theta1*du,aCX,'r',theta1*du,aCY,'b');title('C点加速度图');grid on;hold on;xlabel('角位移\theta_1/\circ')ylabel('加速度/mm\cdots^{-2}')box on;legend('aCX','aCY');%主程序结束2.子程序:%子函数function[theta,omega,alpha]=six_bar(theta1,omega1,ll)l2=ll(1);l3=ll(2);l4=ll(3);l5=ll(4);l6=ll(5);l7=ll(6);%1.计算角位移和线位移l1=l7*cos(theta1)+sqrt((l7*cos(theta1))*(l7*cos(theta1))-l7*l7+l2 *l2);theta2=asin((l1*sin(theta1))/l2);A=2*l4*(l6*sin(theta1)-l3*sin(theta2).*sin(theta2));B=2*l4*(l6*cos(theta1)+l7-l3*cos(theta2));C=l4*l4-l5*l5+l6*l6+l7*l7+l3*l3-2*l3*l6*(cos(theta1)*cos(theta2)+ sin(theta1)*sin(theta1))-2*l7*l3*cos(theta2)+2*l6*l7*cos(theta1); theta4=2*atan((A+sqrt(A.*A+B.*B-C.*C))/(B-C));theta3=asin((l6*sin(theta1)+l4*sin(theta4)-l3*sin(theta2))/l5); theta(1)=l1;theta(2)=theta2;theta(3)=theta4;theta(4)=theta3;%2利用矩阵计算角速度和线速度D=[-l5*sin(theta3),l4*sin(theta4),-l3*sin(theta2+pi),0l5*cos(theta3),-l4*cos(theta4),-l3*cos(theta2+pi),00,0,l2*sin(theta2),cos(theta1)0,0,-l2*cos(theta2),sin(theta1)];E=[l6*sin(theta1+pi);-l6*cos(theta1+pi);l1*sin(theta1);-l1*cos(theta1)];omega=D\(omega1*E);v1=omega(4);omega2=omega(3);omega3=omega(1);omega4=omega(2);%3利用矩阵计算角加速度和加速度Dt=[-l5*omega3*cos(theta3),l4*omega4*cos(theta4),-l3*omega2*cos(t heta2),0-l5*omega3*sin(theta3),l4*omega4*sin(theta4),-l3*omega2*sin(theta 2),00,0,l2*omega2*cos(theta2),-omega1*sin(theta1)0,0,l2*omega2*sin(theta2),omega1*cos(theta1)];Et=[l6*omega1*cos(theta1);l6*omega1*sin(theta1);l1*omega1*cos(theta1)+v1*sin(theta1);l1*omega1*sin(theta1)-v1*cos(theta1)];alpha=D\(-Dt*omega+omega1*Et);a1=alpha(4);alpha2=alpha(3);alpha3=alpha(1);alpha4=alpha(2);%3子程序结束3.图像输出:%1.滑块F线位移L1图像输出%2.theta2、theta3、theta4角位移图像输出%3.滑块F的速度图像输出%4.滑块F的加速度图像输出%5.omega2、omega3和omega4角位移图像输出%6.alpha2、alpha3和alpha4角加速度图像输出%7.C点x、y方向位移图像输出%8.C点x、y方向速度图像输出%9.C点x、y方向加速度图像输出。
机械原理matlab课程设计

机械原理matlab课程设计一、教学目标本课程的学习目标主要包括知识目标、技能目标和情感态度价值观目标。
知识目标要求学生掌握机械原理的基本概念、理论和方法;技能目标要求学生能够运用MATLAB软件进行机械系统仿真和分析;情感态度价值观目标要求学生培养创新意识、团队合作精神和自主学习能力。
通过本课程的学习,学生将能够:1.描述和解释机械原理的基本概念和理论。
2.使用MATLAB软件进行机械系统仿真和分析。
3.提出问题、解决问题并开展创新设计。
4.能够进行团队合作,共同完成项目任务。
二、教学内容教学内容将根据课程目标进行选择和,确保内容的科学性和系统性。
教学大纲将明确教学内容的安排和进度,指出教材的章节和列举内容。
主要内容包括:1.机械原理的基本概念和理论,包括力学、动力学、运动学等方面。
2.MATLAB软件的基本操作和功能,包括矩阵运算、绘图、编程等。
3.机械系统仿真的方法和技巧,包括模型建立、参数调整、结果分析等。
4.机械系统设计案例分析,包括机器人的运动控制、机构的优化设计等。
三、教学方法为了激发学生的学习兴趣和主动性,将采用多种教学方法。
包括讲授法、讨论法、案例分析法和实验法等。
1.讲授法:通过教师的讲解和演示,向学生传授基本概念和理论知识。
2.讨论法:学生进行小组讨论,促进学生之间的交流和思维碰撞。
3.案例分析法:通过分析实际案例,引导学生运用所学知识解决实际问题。
4.实验法:安排实验课程,让学生亲自动手进行实验操作和数据分析。
四、教学资源为了支持教学内容和教学方法的实施,将选择和准备适当的教学资源。
包括教材、参考书、多媒体资料和实验设备等。
1.教材:选择权威、实用的教材,作为学生学习的主要参考资料。
2.参考书:推荐一些相关的参考书籍,供学生深入学习和拓展知识。
3.多媒体资料:制作精美的PPT、教学视频等多媒体资料,增强课堂教学的趣味性和效果。
4.实验设备:准备必要的实验设备,让学生能够进行实际操作和验证。
机械原理matlab作业
1.在图示的铰链四杆机构中,AB 为主动杆,以s rad /47.10=ω匀角速度逆时针旋转,各杆长度分别为mm l mm l mm l mm l 80,100,120,404321====,连杆点F 的位置是FE ⊥BC ,BE 长mm S 60=,EF 长mm T 10=,选取直角坐标系如图所示。
求当曲柄1与x 轴正向夹角为 360~01=ϕ时,连杆2和摇杆3所转过的角度2ϕ、3ϕ以及它们的角速度和角加速度2ω、3ω、2α、3α,并求出连杆点F 的各位置坐标、速度和加速度。
规定ϕ角从轴x 正向测量时,逆时针为正,反之为负。
y机械原理作业撰写要求机械原理电算分析是机械原理课程学习的重要环节,是检验学生综合素质与实践能力培养的手段。
1、作业内容顺序作业内容顺序一般为:题目、数学模型、程序设计、计算结果和附件M 文件。
2、作业格式要求作业格式要求见摸板,纸张大小一律使用A4复印纸。
3. 书写规定 3.1公式公式号按顺序编号,如(2)表示第2个公式。
公式应采用公式编辑器输入,选择默认格式,公式号右对齐,公式调整至基本居中。
3.2 插表每个表格均应有标题(由表序和表名组成),如第一个插表的序号为“表1”。
表格统一用三线表,表序与表名之间空一格,表名中不允许使用标点符号,表名后不加标点。
标题置于表上,要求用5号字(包括表中的内容)。
3.3 插图插图应与文字紧密配合,文图相符,内容正确。
图题置于图的下方,要求用5号字。
插图应采用AutoCAD 绘制,然后拷贝粘贴到Word 文档,以利于以后编辑。
3.4物理量的名称、符号和计量单位物理量的名称、符号和计量单位应统一按照机械原理教科书的规定书写,某一量的名称、符号和计量单位应与教科书的规定相一致。
4. 排版要求4.1正文字体要求、每部分标题左顶边、小三宋体加粗。
正文文字用宋体小四号汉字和四号“Times New Roman”英文字体,每自然段首行缩进2个字符。
机械原理matlab
机械原理matlab
机械原理是研究机械结构运动规律和力学特性以及机械设备的设计、制造、检测和控制等方面的学科。
Matlab是一种功能强大的计算工具,对机械原理的理解和研究也有很大的帮助,以下是一些在机械原理中可以使用Matlab的应用:
1. 动力学模拟:Matlab可以用来建立机械结构的动力学模型,通过求解非线性方程组、微分方程等数学模型,模拟机械结构的运动和力学特性以及其对于外界的响应和输出。
2. 模态分析:Matlab还可以进行机械结构的动态模态分析,计算结构的固有频率、振型和振动特性,以及响应特性等。
这对于机械结构的设计、优化和降噪等方面非常有帮助。
3. 强度计算:Matlab可以计算机械结构的应力、应变等力学参数,分析结构的强度、刚度和稳定性等性能,对于结构设计、提高机械性能和耐久性等方面有很大帮助。
4. 优化设计:Matlab可以结合优化算法进行机械结构的优化设计,如遗传算法、模拟退火算法等,以达到最优性能。
同时,还可以进行优化建模、参数优化和多目标优化等方面的应用。
总之,机械原理中Matlab的应用十分广泛,对于机械结构的建模、分析和优化
等方面都有很大的帮助,可以提高机械设备的性能和效率,降低成本和风险。
机械原理大作业二凸轮机构设计18
机械原理大作业二课程名称:机械原理设计题目:凸轮机构设计题号:18院系:机电工程学院班级:*******设计者:********学号:***********指导教师:赵永强唐德威设计时间:2015年6月哈尔滨工业大学一、设计题目(18题)设计如图1所示直动从动件盘形凸轮机构。
其原始参数见表1。
图1 直动从动件盘形凸轮机构表1 原始参数凸轮推杆运动规律(1)推程运动规律方程(正弦加速度):位移方程s=h[φΦ0−12πsin(2πΦ0φ)], 0≤φ≤Φ0速度方程v=hωΦ0[1-cos(2πΦ0φ), 0≤φ≤Φ0加速度方程a=2πhω12Φ02sin(2πΦ0),0≤φ≤Φ0(2)回程运动规律方程(等加等减速):位移方程{s=h−2hΦ0′2(φ−Φ0−Φs)2,Φ0+Φs≤φ≤Φ0+Φs+Φ0′2s=2hΦ0′2(Φ0+Φs+Φ0′−φ)2,Φ0+Φs+Φ0′2<φ≤Φ0+Φs+Φ0′速度方程{v=−4hω1Φ0′2(φ−Φ0−Φs),Φ0+Φs≤φ≤Φ0+Φs+Φ0′2v=−4hω1Φ0′2(Φ0+Φs+Φ0′−φ),Φ0+Φs+Φ0′2<φ≤Φ0+Φs+Φ0′加速度方程{a=−4hω1Φ0′2,Φ0+Φs≤φ≤Φ0+Φs+Φ0′a=4hω1Φ0′2,Φ0+Φs+Φ0′2<φ≤Φ0+Φs+Φ0′式中,Φ0——推程运动角;Φs——远休止角;Φ0′——回程运动角。
二、建立凸轮轮廓设计计算数学模型1、建立坐标系图2 建立坐标系2、按许用压力角[α]确定凸轮机构的基本尺寸根据从动件运动规律可以作出从动件位移、速度和加速度线图。
以从动件的位移s 为纵坐标(相当于从动件导路),以类速度dsdφ为横坐标。
给定一系列的凸轮转角φ,则根据已知的运动规律,可求得相应的s 和ds dφ的值,从而作出ds/d φ-s 曲线。
其中ds dφ=dsdt d φdt=v ω,ω为凸轮转动角速度,取ω=1rad/s,则ds dφ=v 。
(完整版)MATLAB作业2参考答案
(完整版)MATLAB作业2参考答案MATLAB 作业⼆参考答案1、试求出如下极限。
【求解】极限问题可以由下⾯语句直接求解。
>> syms x; f=(x+2)A(x+2)*(x+3)A(x+3)/(x+5F(2*x+5); limit(f,x,i nf) ans = exp(-5) >> syms x yfa=(x A 2*y+x*y A 3)/(x+y)A 3; limit(limit(fa,x,-1),y,2) ans = -6>> fc=(1-cos(xA2+yA2))*exp(xA2+yA2)/(xA2+yA2); limit(limit(fc,x,O),y,O) ans = 02、试求出下⾯函数的导数。
(1) y(x) . xsinx 、1e x , (2) atan yIn(x 2 y 2)x【求解】由求导函数diff() 可以直接得出如下结果,其中 (2)为隐函数,故需要⽤隐函数求导公式得出导数。
>> syms x;f=sqrt(x*si n( x)*sqrt(1-exp(x))); simple(diff(f)) ans =1/2/(x*s in (x)*(1-exp(x))A(1/2))A(1/2)*(si n(x)*(1-exp(x))A(1/2)+ x*cos(x)*(1-exp(x))A(1/2)-1/2*x*sin (x)/(1-exp(x))A(1/2)*exp(x)) >> syms x,y; f=ata n(y /x)_log(xA2+yA2); f1=simple(-diff(f,x)/diff(f,y)) f1 =(y+2*x)/(x-2*y)2 23、假设U cos 1 J *,试验证⼀———。
\y x y y x【求解】证明⼆者相等亦可以由⼆者之差为零来证明,故由下⾯的语句直接证明。
>> syms x y; u=acos(x/y); diff(diff(u,x),y)-diff(diff(u,y),x) ans =(1) limx (x 2)x 2(x 3)x3(x 5)2x 52..x y lim y 21(x xy 3y)3H xy2Xos2Xe2o o2xyt 2x2f2f2f4、假设 f (x, y) e dt ,试求 22 2y x x yy【求解】由下⾯的命令可以得出所需结果。