
搬运机器人设计说明书
1 绪论1.1研究背景与意义工业机械手是近代自动控制领域中出现的一项新技术,并已成为现代机械制造生产系统中的一个重要组成部分,这种新技术发展很快,逐渐成为一门新兴的学科——机械手工程。
机械手涉及到力学、机械学、电器液压技术、自动控制技术、传感器技术和计算机技术等科学领域,是一门跨学科综合技术。
工业机械手是近几十年发展起来的一种高科技自动生产设备。
工业机械手也是工业机器人的一个重要分支。
他的特点是可以通过编程来完成各种预期的作业,在构造和性能上兼有人和机器各自的优点,尤其体现在人的智能和适应性。
机械手作业的准确性和环境中完成作业的能力,在国民经济领域有着广泛的发展空间[1-3]。
机械手的发展是由于它的积极作用正日益为人们所认识:其一、它能部分的代替人工操作;其二、它能按照生产工艺的要求,遵循一定的程序、时间和位置来完成工件的传送和装卸;其三、它能操作必要的机具进行焊接和装配,从而大大的改善了工人的劳动条件,显著的提高了劳动生产率,加快实现工业生产机械化和自动化的步伐。
因而,受到很多国家的重视,投入大量的人力物力来研究和应用。
尤其是在高温、高压、粉尘、噪音以及带有放射性和污染的场合,应用的更为广泛。
在我国近几年也有较快的发展,并且取得一定的效果,受到机械工业的重视。
图1-1 生产线上的机械手Fig.1-1 The manipulator on the production line进入21世纪,随着我国人口老龄化的提前到来,近来在东南沿海还出现大量的缺工现象,迫切要求我们提高劳动生产率,提高我国工业自动化水平势在必行。
工业机械手是工业生产的必然产物,它是一种模仿人体上肢的部分功能,按照预定要求输送工件或握持工具进行操作的自动化技术设备,对实现工业生产自动化,推动工业生产的进一步发展起着重要作用,因而具有强大的生命力受到人们的广泛重视和欢迎。
实践证明,工业机械手可以代替人手的繁重劳动,显著减轻工人的劳动强度,改善劳动条件,提高劳动生产率和自动化水平。
工业生产中经常出现的笨重工件的搬运和长期频繁、单调的操作,采用机械手是有效的。
此外,它能在高温、低温、深水、放射性和其他有毒、污染环境条件下进行操作以保护人身安全,更显示其优越性,有着阔的发展前途。
1.2工业机械手的简史用于再现人手的功能的技术装置称为机械手。
机械手是模仿着人手的部分动作,按给定程序、轨迹和要求实现自动抓取、搬运或操作的自动机械装置。
在工业生产中应用的机械手被称为工业机械手。
工业机械手是近代自动控制领域中出现的一项新技术,并已成为现代机械制造生产系统中的一个重要组成部分,这种新技术发展很快,逐渐成为一门新兴的学科——机械手工程。
机械手涉及到力学、机械学、电器液压技术、自动控制技术、传感器技术和计算机技术等科学领域,是一门跨学科综合技术。
工业机械手是近几十年发展起来的一种高科技自动生产设备。
工业机械手也是工业机器人的一个重要分支。
他的特点是可以通过编程来完成各种预期的作业,在构造和性能上兼有人和机器各自的优点,尤其体现在人的智能和适应性。
机械手作业的准确性和环境中完成作业的能力,在国民经济领域有着广泛的发展空间。
机械手的发展是由于它的积极作用正日益为人们所认识:其一、它能部分的代替人工操作;其二、它能按照生产工艺的要求,遵循一定的程序、时间和位置来完成工件的传送和装卸;其三、它能操作必要的机具进行焊接和装配,从而大大的改善了工人的劳动条件,显著的提高了劳动生产率,加快实现工业生产机械化和自动化的步伐。
因而,受到很多国家的重视,投入大量的人力物力来研究和应用。
尤其是在高温、高压、粉尘、噪音以及带有放射性和污染的场合,应用的更为广泛。
在我国近几年也有较快的发展,并且取得一定的效果,2受到机械工业的重视。
现代工业机械手起源于20世纪50年代初,是基于示教再现和主从控制方式、能适应产品种类变更,具有多自由度动作功能的柔性自动化产品。
机械手首先是从美国开始研制的。
1958年美国联合控制公司研制出第一台机械手。
他的结构是:机体上安装回转长臂,端部装有电磁铁的工件抓放机构,控制系统是示教型的。
1962年,美国机械铸造公司在上述方案的基础之上又试制成一台数控示教再现型机械手。
商名为Unimate(即万能自动)。
运动系统仿造坦克炮塔,臂回转、俯仰,用液压驱动;控制系统用磁鼓最存储装置。
不少球坐标式通用机械手就是在这个基础上发展起来的。
同年该公司和普鲁曼公司合并成立万能自动公司(Unimaton),专门生产工业机械手。
图1-2 世界上第一台工业机械手Fig.1-2 The world's first industrial robots1962年美国机械铸造公司也试验成功一种叫Versatran机械手,原意是灵活搬运。
该机械手的中央立柱可以回转,臂可以回转、升降、伸缩、采用液压驱动,控制系统也是示教再现型。
虽然这两种机械手出现在六十年代初,但都是国外工业机械手发展的基础。
1978年美国Unimate公司和斯坦福大学、麻省理工学院联合研制一种Unimate-Vic-arm型工业机械手,装有小型电子计算机进行控制,用于装配作业,定位误差可小于±1毫米。
美国还十分注意提高机械手的可靠性,改进结构,降低成本。
如Unimate公司建立了8年机械手试验台,进行各种性能的试验。
准备把故障前平均时间(注:故障前平均时间是指一台设备可靠性的一种量度。
它给出在第一次故障前的平均运行时间),由400小时提高到1500小时,精度可提高到±0.1毫米。
图1-3 六自由度机械手Fig.1-3 Six degrees of freedom manipulator德国机器制造业是从1970年开始应用机械手,主要用于起重运输、焊接和设备的上下料等作业。
德国KnKa公司还生产一种点焊机械手,采用关节式结构和程序控制。
瑞士RETAB公司生产一种涂漆机械手,采用示教方法编制程序。
瑞典安莎公司采用机械手清理铸铝齿轮箱毛刺等。
日本是工业机械手发展最快、应用最多的国家。
自1969年从美国引进二种典型机械手后,大力研究机械手的研究。
据报道,1979年从事机械手的研究工作的大专院校、研究单位多达50多个。
1976年个大学和国家研究部门用在机械手的研究费用42%。
1979年日本机械手的产值达443亿日元,产量为14535台。
其中固定程序和可变程序约占一半,达222亿日元,是1978年的二倍。
具有记忆功能的机械手产值约为67亿日元,比1978年增长50%。
智能机械手约为17亿日元,为1978年的6倍。
截止1979年,机械手累计产量达56900台。
在数量上已占世界首位,约占70%,并以每年50%~60%的速度增长。
使用机械手最多的是汽车工业,其次是电机、电器。
预计到1990年将有55万机器人在工作。
1978年,日本山梨大学牧野洋发明SCARA,该机器人具有四个轴和四个运动自由度,(包括绕X,Y,Z方向的旋转自由度和沿Z轴的平移自由度)。
该系列的操作手在其动作空间的四个方向具有有限刚度,而在剩下的其余两个方向上具有无限大刚度。
4如今SCARA机器人[4]还广泛应用于塑料工业、汽车工业、电子产品工业、药品工业和食品工业等领域。
它的主要职能是搬取零件和装配工作。
它的第一个轴和第二个轴具有转动特性,第三和第四个轴可以根据工作的需要的不同,制造成相应多种不同的形态,并且一个具有转动、另一个具有线性移动的特性。
由于其具有特定的形状,决定了其工作范围类似于一个扇形区域。
图1-4 日本的SCARA机器人Fig.1-4 Japan's SCARA robot第二代机械手正在加紧研制。
它设有微型电子计算机控制系统,具有视觉、触觉能力,甚至听、想的能力。
研究安装各种传感器,把感觉到的信息反馈,使机械手具有感觉机能。
目前国外已经出现了触觉和视觉机械手。
第三代机械手(机械人)则能独立地完成工作过程中的任务。
它与电子计算机和电视设备保持联系。
并逐步发展成为柔性制造系统FMS(Flexible Manufacturing system)和柔性制造单元(Flexible Manufacturing Cell)中重要一环。
1.3国内外机械手研究现状与发展趋势(1)工业机器人性能不断提高(高速度、高精度、高可靠性、便于操作和维修),而单机价格不断下降,平均单机价格从91年的10.3万美元降至97年的6.5万美元。
(2)机械结构向模块化、可重构化发展。
例如关节模块中的伺服电机、减速机、检测系统三位一体化;由关节模块、连杆模块用重组方式构造机器人整机;国外已有模块化装配机器人产品问市。
(3)工业机器人控制系统向基于PC机的开放型控制器方向发展,便于标准化、网络化;器件集成度提高,控制柜日见小巧,且采用模块化结构;大大提高了系统的可靠性、易操作性和可维修性。
(4)机器人中的传感器作用日益重要,除采用传统的位置、速度、加速度等传感器外,装配、焊接机器人还应用了视觉、力觉等传感器。
(5)虚拟现实技术在机器人中的作用已从仿真、预演发展到用于过程控制,如使遥控机器人操作者产生置身于远端作业环境中的感觉来操纵机器人。
(6)当代遥控机器人系统的发展特点不是追求全自治系统,而是致力于操作者与机器人的人机交互控制,即遥控加局部自主系统构成完整的监控遥控操作系统,使智能机器人走出实验室进入实用化阶段。
(7)机器人化机械开始兴起。
从94年美国开发出“虚拟轴机床”以来,这种新型装置已成为国际研究的热点之一,纷纷探索开拓其实际应用的领域。
1.4我国工业机器人的发展我国工业机器人起步于20世纪70年代初期,经过30多年的发展,大致经历了3个阶段:70年代的萌芽期,80年代的开发期和90年代的适用化期。
20世纪70年代是世界科技发展的一个里程碑:人类登上了月球,实现了金星、火星的软着陆。
我国也发射了人造卫星。
世界范围内工业机器人的应用掀起了一个高潮,尤其在日本发展更为迅猛,它补充了日益短缺的劳动力。
在这种背景下,我国于1972年开始研制自己的工业机器人。
进入20世纪80年代后,随着改革开放的不断深入,在高技术浪潮的冲击下,我国机器人技术的开发与研究得到了政府的重视与支持。
“七五”期间,国家投入资金,对工业机器人及其零部件进行攻关,完成了示教再现式工业机器人成套技术的开发,研制出了喷涂、电焊、弧焊和搬运机器人。
1986年,国家高技术研究发展计划开始实施,经过几年的研究,取得了一大批科研成果,成功地研制出了一批特种机器人。
从20世纪90年代初期起,我国的国民经济进入实现两个根本转变时期,掀起了新一轮的经济体制改革和技术进步热潮。
我国的工业机器人又在实践中迈进了一大步,先后研制出了点焊、弧焊、装配、喷漆、切割、搬运、包装、码垛等各种用途的工业机器人,并实施了一批机器人应用工程,形成了一批机器人产业化基地,为我国机器人产业的腾飞奠定了基础。
人形机器人的说明书
人形机器人的说明书一、概述本说明书旨在详细介绍"人形机器人"的功能、使用方法以及相关注意事项,以便用户能够正确、安全地操作该产品。
二、产品描述1. 外观特点:人形机器人采用先进的制造工艺,外观设计时尚简约,并配备了多彩LED灯,使机器人更具视觉吸引力。
2. 尺寸及重量:人形机器人的尺寸为1.8米高,重约85公斤,大小适中,方便使用和携带。
3. 功能特点:(1)语音交互功能:机器人内置智能语音识别系统,能够准确理解并回应用户的指令,实现智能对话功能。
(2)动作模仿功能:机器人可进行人类常见的动作模仿,并实现简单的舞蹈动作。
(3)人脸识别功能:机器人配备了先进的人脸识别技术,能够辨认用户的面部特征,以实现个性化互动体验。
(4)情感表达功能:机器人采用了情感感知模块,能够根据环境及用户的情绪变化做出相应表情,增强用户的情感共鸣。
(5)智能导航功能:机器人内置地图导航系统,能够自主移动及避障,方便用户操作和搬运物品。
三、使用方法1. 开机与关机:将机器人连接到电源,按下电源按钮机器人即可开机。
长按电源按钮2秒可关机。
2. 语音交互:机器人处于待机状态时,语音唤醒功能处于关闭状态,需要手动唤醒。
唤醒后,用户可以直接与机器人进行语音交互,系统会根据指令做出相应反应。
3. 动作模仿:通过控制面板或者语音指令,用户可以让机器人进行各种动作模仿,例如挥手、跳舞等。
4. 人脸识别:机器人具备人脸识别功能,用户可以在机器人的设置界面中添加自己的人脸信息,方便机器人进行个性化互动。
5. 情感表达:机器人通过内置的情感感知模块,能够自动感知用户情绪,做出相应表情,如微笑、流泪等,以增加用户的亲和力。
6. 智能导航:用户可通过遥控器或者手机APP向机器人发送导航指令,机器人会根据指令自主移动,避开障碍物,实现准确导航。
四、注意事项1. 使用环境:请确保在光线充足、通风良好的环境中使用机器人,避免长时间暴露在高温、潮湿或者封闭的环境中。
工业机器人结构设计【含全套CAD图纸和WORD说明书】
工业机器人结构设计00(陕理工机械工程学院机自专业000班,陕西汉中 723003)指导教师:000[摘要]本文简要介绍了工业机器人的概念,机器手硬件和软件的组成,即plc控制的机械手的系统工作原理,机械手各个部件的整体尺寸设计,plc控制的特点。
本文对机械手进行总体方案设计,确定了机械手的坐标形式和自由度,确定了机械手的技术参数。
同时设计了机械手的夹持式手部结构,设计了机械手的手腕结构,计算出了手腕转动时所需的驱动力矩和回转气缸的驱动力矩.设计了机械手的手臂结构。
利用可编程序控制器对机械手进行控制,选取了合适的plc型号,根据机械手的工作流程制订了可编程序控制器的控制方案,画出了机械手的工作时序图,并绘制了可编程序控制器的控制程序.[关键词]工业机器人机械手The Industrial robot design000(Grade00,Class00,Major Mechanical Design,Manufacturing and Automation,415Dept。
,Shaanxi University of Technology,Hanzhong 723003,Shaanxi)Tutor:000Abstract This paper introduces the concept of the composition of industrial robots,robot hardware and software, system working principle that plc manipulator control,the overall size of the various components of the robot design, plc control characteristics. In this paper,the robot overall program design,to determine the coordinates of the robot forms and degrees of freedom to determine the technical parameters of the robot。
RB08机器人使用说明书(2012年3月第2版)-2012-03-16定稿

3.1 安全栏的设置 ···············································································································7 3.2 机器人安装方法 ···········································································································8
第四章 基本规格 ·····································································································13
4.1 基本规格参数一览表··································································································13 4.2 机器人各轴名称及方向······························································································14 4.3 机器人外形尺寸及安装尺寸 ······················································································15 4.4 外形尺寸和最大动作范围 ··························································································16
埃夫特智能 ER180-4-3200 工业机器人快速使用手册说明书

2.3.3 机器人控制柜搬运 ..................................................... 16 2.4 安装 .......................................................................... 17
4.3.1 什么是点动操作 ....................................................... 50 4.3.2 点动操作注意事项 ..................................................... 50 4.3.3 开始点动操作 ......................................................... 50 4.3.4 关节坐标系-点动操作 .................................................. 51 4.4 程序操作 ...................................................................... 52 4.4.1 什么是程序操作 ....................................................... 52 4.4.2 程序操作注意事项 ..................................................... 52 4.4.3 开始程序操作 ......................................................... 52 4.5 停机断电 ...................................................................... 54 第 5 章 安装过程中常见故障与排查方法 ............................................ 55
SP 系列机器人本体使用说明书
2.1 机器人本体构成图 .................................................................................................................... 3 2.2 机器人机械参数 ........................................................................................................................ 4 2.3 机器人负载参数 ........................................................................................................................ 4 2.4 运动参数.................................................................................................................................... 7 2.5 工作空间.................................................................................................................................... 8
码垛机器人毕业设计
码垛机器人设计说明书前言本说明书阐述了此四自由度码垛机器人使用方法。
请仔细阅读并理解此说明书后使用机器人。
打开包装请先对照装箱清单检查配件是否齐全,若有遗漏请尽快与我们联系。
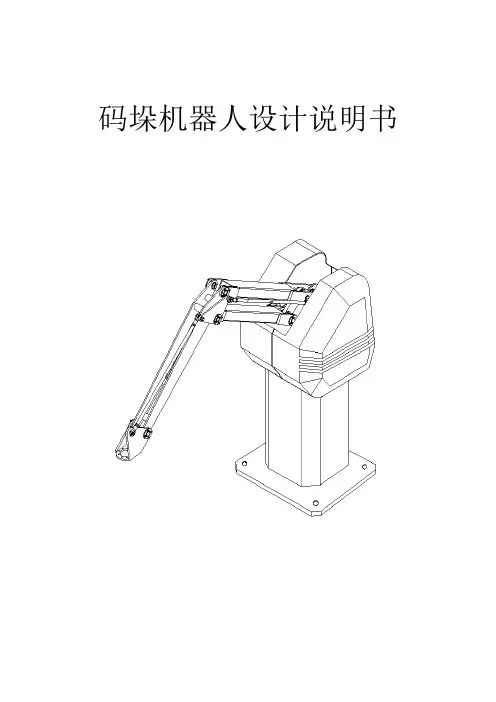
目录1.0 概述 (4)1.1 机器人的搬运及安装 (5)1.1.1 警告标示 (6)1.1.2 机器人安装环境 (7)1.1.3 机器人运动范围及安全围栏安装 (8)1.1.4 机器人的搬运方法 (10)1.1.5 基座安装尺寸 (11)1.1.6 机器人端持器的安装 (12)1.1.7 气路连接 (13)1.2 机器人控制柜的搬运与安装 (15)1.2.0 注意事项 (15)1.2.1 机器人控制箱安装环境 (16)1.2.2 机器人控制箱的内部电气接线 (17)1.2.3 机器人控制箱的搬运 (22)1.2.4 机器人控制箱的外部连接 (24)1.3 机器人系统与生产线的连接 (27)1.4 机器人操作方法 (28)1.4.0机器人的开关机 (28)1.4.1操作界面的认识 (30)1.4.2操作界面的使用方法 (31)1.5 常见故障分析及处理 (40)1.5.0 机器人无法运行 (40)1.5.1 机器人未按既定规划运行 (40)1.5.2 机器人系统提示“系统正在运行” (41)1.6 机器人保养与维护 (42)1.6.0机械部件的养护 (42)1.6.1控制系统的维护 (42)1.7 码垛机器人性能参数 (43)1.8 码垛机器人配置清单 (44)1.0 概述此码垛机器人属四自由度柱面坐标机器人,柱面坐标机器人的空间位置机构主要由旋转基座、垂直移动和水平移动轴构成,其动作空间呈圆柱形。
此码垛机器人有四个自由度,除旋转基座、垂直和水平移动外,还有前端端持器的旋转共四个自由度。
图11.1 机器人的搬运及安装1.1.0 注意事项当搬运机器人到其安装位置时,必须严格按照说明书所述措施操作,请详细阅读并理解以下说明事项:1.1.1 警告标示此说明书中,请注意以下符号。
汇川技术机器人选型手册说明书
深圳市汇川技术股份有限公司Shenzhen Inovance Technology Co., Ltd. 苏州汇川技术有限公司Suzhou Inovance Technology Co., Ltd.地址:深圳市龙华新区观澜街道高新技术产业园汇川技术总部大厦总机:(0755) 2979 9595 传真:(0755) 2961 9897客服:4000-300124地址:苏州市吴中区越溪友翔路16号总机:(0512) 6637 6666 传真:(0512) 6285 6720*19120208A03* 19120208 A03由于本公司持续的产品升级造成的内容变更,恕不另行通知版权所有 © 深圳市汇川技术股份有限公司Copyright © Shenzhen Inovance Technology Co., Ltd.工业自动化汇川技术机器人选型手册机器人产品家族六关节机器人SCARA 机器人 —— 正装机器人 —— 倒装IRS311系列& IR 系列安全易用、高速高精、功能丰富的中小型六关节机器人产品,凭借自主开发控制器和优秀的振动抑制功能,在绝大部分应用重去的优异表现。
高速、高精、易用、紧凑的全系列通用型SCARA 机器人产品,广泛应用于搬运、装配、检测、贴标等场景,为您提供最佳性价比解决方案。
倒装机器人采用吊顶安装方式,旨在最大化减少空间的占用,等臂长的结构设计保证工作空间无死角,祝您实现产线的最优布置。
IR-C8 系列是汇川技术推出的速度最快的SCARA 机器人,性能比肩欧系最高品牌。
节拍时间比上代产品缩短了28%,仅为0.26s !可助您的高精度加工产线大幅度提升效率。
IRS11 系列三轴机器人产品专为潮湿、油雾恶劣环境而专门设计,可长期可靠运行,具备IP67 高防护等级,表面耐酸碱腐蚀,特别适合于机床行业的上下料工艺应用,提供高防护、高性价比解决方案。
IRS111-3系列P 13IRS112 系列P 27负载3kg臂长638mm机型覆盖IRS311-3-60TS5负载3kg臂长250mm/300mm/400mm 机型覆盖IRS111-3-25Z15TS3IRS111-3-30Z15TS3IRS111-3-40Z15TS3负载3kg/4kg臂长350mm/550mm机型覆盖IRS112-3-35Z13RS3IRS112-4-55Z13RS3负载8kg臂长620mm机型覆盖I R-C8-62Z20S3-A1负载8kg臂长500mm机型覆盖IRS11-8-50TS5负载6kg臂长500mm/600mm/700mm 机型覆盖IRS111-6-50Z20TS3IRS111-6-60Z20TS3IRS111-6-70Z20TS3负载10kg臂长500mm/600mm 700mm/800mm机型覆盖IRS111-10-50Z20TS3IRS111-10-60Z20TS3IRS111-10-70Z20TS3IRS111-10-80Z20TS3IRS111-10-80Z30TS3负载20kg臂长600mm/700mm 800mm/1000mm机型覆盖IRS111-20-60Z18TS3IRS111-20-70Z18TS3IRS111-20-80Z42TS3IRS111-20-100Z42TS3负载20kg臂长800mm/1000mm 机型覆盖IR-S20-80Z42S3IR-S20-100Z42S3负载20kg臂长800mm/1000mm机型覆盖IR-GS20-80Z42S3IR-GS20-100Z42S3负载50kg臂长1200mm机型覆盖IR-S50-120Z40S3-B1负载7kg臂长717mm/ 911mm 机型覆盖IRS311-7-70TS5IRS311-7-90TS5负载10kg臂长1422mm机型覆盖IR-R10-140S5-B1负载20kg/10kg臂长1723mm/2045mm 机型覆盖IR-R20-170S5-B1IR-R10-200S5-B1负载60kg/80kg 臂长2109 mm 机型覆盖IR-R60-210S5IR-R80-210S5具备敏捷高速、定位精度高、功率强劲等优点,助力于高精高速的柔性生产。
蛇形机器人使用说明书
蛇形使用说明书蛇形使用说明书一、产品概述蛇形是一款具有自主移动能力的,其设计灵感来源于蛇的爬行动作。
蛇形由多个相互连接的模块组成,能够模拟蛇的运动方式,在不同的地形和环境中自由移动。
二、产品特性1.灵活性:蛇形采用模块化设计,每个模块都可以自由弯曲和旋转,使得在复杂地形中的运动更加灵活。
2.自主导航:蛇形配备了先进的导航系统和传感器,能够自主寻找路径并避开障碍物。
3.多功能:蛇形支持多种操作模式,如巡航模式、搬运模式和搜索救援模式,适用于不同场景的需求。
4.轻便易携:蛇形采用轻量化材料制作,便于携带和部署。
三、组装与连接1.将各个模块按照顺序连接起来,确保连接牢固且不松动。
2.在连接处使用连接器固定模块,以确保连接的稳定性。
3.在连接模块时,请确认每个连接器的方向和位置正确,以免造成连接错误。
4.连接完成后,进行功能测试,确保能够正常工作。
四、使用方法1.开机和关机操作:按下背部的电源开关按钮,即可启动或关闭。
2.操作模式选择:支持多种模式选择,通过面板上的模式选择按钮进行切换。
3.移动控制:使用遥控器或者智能方式APP,控制的运动方向和速度。
4.使用注意事项:在使用蛇形的过程中,需要注意周围环境,避免碰撞或损坏。
五、常见问题解答Q: 无法启动怎么办?A: 请检查的电源是否连接正常,是否有足够的电量。
Q: 移动困难怎么办?A: 请检查的连接是否牢固,模块之间是否有松动。
Q: 无法避开障碍物怎么办?A: 请检查的传感器是否正常工作,是否有物体遮挡传感器。
六、维护与保养1.定期清洁的外表面和连接器,保持的正常运行。
2.在使用中发现故障或异常情况时,及时联系售后服务中心进行维修。
附件:本文档无附件。
法律名词及注释:1.模块化设计:将产品拆分成多个相互独立的模块,使每个模块具备独立的功能和特点。
码垛机器人的机械结构设计毕业设计说明书
码垛机器人的机械结构设计毕业设计说明书毕业设计说明书(论文)论文题目:码垛机器人的机械结构设计系部:机械工程系专业:班级:学生姓名:学号:指导教师:2014年月日I摘要以码垛机器人本体为研究对象,通过分析其结构特点与性能参数,明确了设计的基本指标,为码垛机器人产品开发提供指标。
并依此为依据针对物流自动化行业中对箱包高速码垛的需求,并依据搬运机器人的性能要求,设计了一种四自由度的码垛机器人。
应用CERO2.0进行三维建模,并通过CERO2.0的机械设计分析模块,对其构建的三维模型的运动仿真。
结果表明,所设计机器人完全满足工业现场的需求。
关键词:码垛机器人机械设计CERO2.0运动分析AbstractIn this paper,the structure characteristics and performance indicators of palletizing robot body are an alyzed.It provides a reference for product development.In accordance with the requirement of robot palletizer in logistics automation technology,a universal robot palletizer was designed based on the functional requirement.Application CERO2.0 for 3 d modeling, and through the analysis of the mechanical design CERO2.0 module, the building of 3 d motion simulation of the model。
the experimental results show that the robot meets the objectives of the logistics automation requirements.Key Words:palletizing robot;machine design;cero2.0 motion analysisI目录绪论 (1)第1章码垛机器人现状研究 (2)1.1 引言 (2)1.2 结构分析 (2)1.3本体性能研究 (3)第2章码垛机器人的机械设计和电气控制 (6)2.1机械设计 (6)2.2电气控制系统 (13)第3章码垛机器人运动分析 (16)3.1 CERO2.0动态机构仿真简介 (16)3.2 CERO2.0机器人运动仿真 (20)致谢 (30)绪论随着21世纪工业及经济的蓬勃发展以及对产品精度的要求不断提高,机器人加工逐渐成为一种被普遍应用的加工方法,而码垛是物流自动化技术领域一门新兴技术,码垛按照一定模式,一件件堆成码垛,以便使单元化的码垛实现物料的搬运、存储、装卸运输等物流活动,随着工业化大生产规模的扩大,促使码垛自动化,以加快物流的速度,保护工人的安全和健康,同时也能获得整齐一致的物垛,减少物料的破损和浪费。
飞利浦6000系列扫拖机器人XU6500 82使用说明书
用户手册使用产品前请仔细阅读本使用说明书。
保留备用。
6000系列扫拖机器人飞利浦自动洗拖布扫码下载飞利浦智慧家APP目录1. 安全须知 (3)产品简介 (3)产品使用范围 (3)产品使用安全注意事项 (3)电磁场 (EMF) (5)关于电池 (5)回收 (5)保修政策 (5)2. 产品组成 (6)包装内容 (6)产品部件 (7)3. 产品安装 (11)使用前注意事项 (11)使用前安装产品 (12)4. 操作指引 (15)下载APP和联网操作 (15)开始清扫 (16)功能介绍.......................................185. 部件维护.. (19)尘盒维护 (19)拖布维护 (20)中扫与边刷维护 (21)驱动轮与万向轮维护 (22)传感器与充电极片清理 (23)清理水箱与基站 (23)关机存放 (26)维护和部件更换频率 (27)6. 常见问题排查 (27)7. 订购配件 (30)2简体中文. 1-APP--(0-35)35---------3-------------------4保修期:主机性能故障(不含电池)保修两年,基站性能故障和电源线保修两年,电池保修一年。
拖布、边刷、滤网、小鸟刷、中扫滚刷、中扫保护盖为耗材,无保修期,不参与免费保修。
5电磁场 (EMF)本飞利浦产品符合所有有关暴露于电磁场的适用标准和法规。
关于电池1. 仅可将本产品用于原定用途,并应遵循本用户手册中的注意事项和电池相关说明。
如有滥用,可能导致电击、烧伤、火灾和其他危害或伤害。
2. 本产品仅限使用飞利浦配备电池。
如果使用非配备的电池,有可能导致安全事故。
3. 在弃置本产品前,必须将电池从扫地机器人中取出。
不建议用户自行取出电池,请联系飞利浦专业人员处理。
4. 当使用工具打开本产品时以及在弃置电池时,请采取必要的安全保护措施。
5. 电池取出步骤:A. 在取出电池前,设备必须要断电。