
机械臂控制系统的设计
. .. . ..
..
. v ..
机械臂控制系统的设计
1 引言
近年来,随着制造业在我国的高速发展,工业机器人技术也得到了迅速的发展。根据负载的大小可以将机械臂分为大型、中型、小型三类。大型机械臂主要用于搬运、码垛、装配等负载较重的场合;中小型机械臂主要用于焊接、喷漆、检测等负载较小的场合。随着国外工业机器人技术的不断发展,尤其是一些中小型机器人,它们具有体积小、质量轻、精度高、控制可靠的特点,甚至研发出更为轻巧的控制箱,可以在工作区域随时移动,这样大大方便了工作人员的操作。在工业机器人的应用中最常见的是六自由度的机械臂。它是由6个独立的旋转关节串联形成的一种工业机器人,每个关节都有各自独立的控制系统。
2机械臂硬件系统设计
2.1 机械臂构型的选择
要使机器臂的抓持器能够以准确的位置和姿态移动到给定点,这就要求机器人具有一定数量的自由度。机器臂的自由度是设计的关键参数,其数目应该与所要完成的任务相匹配。为了使安装在双轮自平衡机器人上的机械臂能够具有完善的功能,能够完成复杂的任务,将其自由度数目定为6个,这样抓持器就可以达到空间中的任意位姿,并且不会出现冗余问题。在确定自由度后,就可以合理的布置各关节来分配这些自由度了。
由于计算数值解远比封闭解费时,数值解很难用于实时控制,这样,后3个关节就确定了末端执行器的姿态,而前3个关节确定腕关节原点的位置。采用这种方法设计的机械臂可以认为是由定位结构及其后面串联的定向结构或手腕组成的。这样设计出来的机器人都具有封闭解。另外,定位结构都采用简单结构连杆转角为0或90°的形式,连杆长度可以不同,但是连杆偏距都为0,这样的结构会使推倒逆解时计算简单。
定位机构是涉及形式主要有以下几种:SCARA型机械臂,直角坐标型机械臂,圆柱坐标型机械臂,极坐标型机械臂,关节坐标型机械臂等。
SCARA机械臂是平面关节型,不能满足本文对机械臂周边3维空间任意抓取的要求;直角坐标型机械臂投影面积较大,工作空间小;极坐标方式需要线性.
..
. .. ..
. v .. 移动,机械臂如需较大的工作空间,则臂长较长;和其他类型相比关节型机械臂在其工作空间内干涉是最小的,是一种较为优良的结构。所以初步确定本文机械臂构型为关节型。
2.2臂杆长度的确定
机械臂的臂杆设计如表2-1所示:
表2-1 机械臂臂杆长度
臂体名称 大臂L1 小臂L2 机械手
长度(mm) 550 500 150
2.3 机械臂结构设计
2.3.1 关节结构方案
为了便于机械臂关节的模块化涉及和简化结构,本设计使用电机直接连接减速器,减速器连接臂体连接结构。图2-1是关节结构动力传递方案。
图2-1 关节结构动力传递方案
使用这种联接方式因中间零件少,故形变量与回程间隙都较小,且能保持较高的结构刚度。
2.4 关键部件的选型
2.4.1 关节负载的估算
各关节的动态参数是驱动元件的选择和关节传动零件选择的重要依据。由机器人动力学相关知识可知完整的机器人动力学方程为:
式中 .
..
. .. ..
. v ..
一般使用静力学方法和动力学方法计算机器人的动力参数,速度较低的机械,在运行过程中,惯性引起的动载荷较小,一般使用静力学方法,忽略C和F的影响。而对于运行速度较高机械,其动载荷也较大,即C项的影响较大,甚至超过静载荷;且粘滞摩擦也较大,同时考虑静载荷和动载荷,需使用动力学计算。本文的设计要求是一款可以安装在全向移动平台上的轻型机械臂,对关节的旋转速度要求不高,因此估算机械臂力矩时采用静力学方法。
图2-2 机械臂受力简图
估计关节力矩之前,首先假设每个关节的重力作用集中在中心,将连杆的重量均分于各关节,机械臂受力简图如图 2-2 所示,使用静力学方法计算关节所受力矩的最大值。六自由度机械臂三维静态仿真图如图2-3所示:
图2-3 三维静态仿真图 . .. . ..
..
. v ..
2.4.2 关节驱动系统电机的选型
机械臂的驱动系统,有三种基本类型,即电动驱动、液压驱动和气动驱动,也可以根据需要组合成为复合式的驱动系统。
(1) 电机驱动
目前机械臂上使用最多的一种驱动方式是电动驱动,它利用各种电机产生的力和力矩,直接或通过机械传动装置来驱动执行机构。这类系统效率比液压驱动和气动驱动系统高,且电源方便,所以在机器人中得到了广泛的应用。
(2) 液压驱动
液压驱动的主要优点是功率密度大。液压缸也可直接作为臂体的一部分,因而结构紧凑,刚性好。由于液压油液的不可压缩性,系统的固有频率较高,快速响应好,可实现频繁平稳的变速和换向。液压系统易于实现过载保护,动作平稳、耐冲击、耐振动、防爆性好。
(3) 气动驱动
气动驱动系统通常由气缸、气阀、气罐和空压机组成,其特点是气源方便、结构简单、造价较低、维修方便。与液压驱动系统相比,同体积条件下功率较小,也难以进行速度控制,多用于中、小负荷且精度要求不高的机器人控制系统中。
综上,本设计决定使用电动驱动方式为机械臂提供动力,步进电机为驱动电机。
2.4.3驱动系统减速器的选型
结合上文,本文将使用步进电机为驱动电机为机械臂提供动力,结合各关节受力和机械臂关节传动机构组合方式,应在驱动电机和机械臂关节间安装减速器做扭矩适配,降低输出轴的速度,增大输出扭矩。一般行星齿轮减速器、蜗轮蜗杆减速器、谐波减速器、齿轮减速器等可以和步进电机适配。
1、行星齿轮减速器
行星齿轮减速器通常由一个或者多个外部齿轮围绕着一个中心齿轮旋转,就像行星绕着太阳公转一样。在工作状态中多个行星齿轮协同工作,因而承载能力大,属纯扭矩传动,工作平稳。单级行星齿轮减速器的减速比一般较小,需要增加减速比时只需增加行星轮系的级数即可,而整体体积变化较小。
2、蜗轮蜗杆减速器
蜗轮蜗杆减速器的传动比大,一般为 10-80,也可以达到 80 以上。此外,蜗轮蜗杆减速器机械结构紧凑、热交换性能好、工作平稳、噪声小、具备机械自锁能力,安全性高。 . .. . ..
..
. v .. 3、谐波减速器
波发生器,柔轮,刚轮是谐波减速器的三大部分,谐波齿轮减速器传动结构简单,减速比高,同时啮合的齿数多,运行平稳、传动承载力大,齿侧间隙小,传动精度高,传动误差只有普通圆柱齿轮传动的 1/4 左右,传动空程小,适用于反向转动,在机器人领域有着广泛应用。但对柔轮材料有较高的强度要求,工艺复杂。
4、齿轮减速器
圆柱齿轮减速机构为定传动比齿轮机构,其传动准确,平稳高效,传动功率范围和速度范围大,广泛用于各种仪器仪表中,但其制造和安装精度要求高,高减速比时结构较为复杂,体积一般较大。
综上,初步去确定使用谐波齿轮减速器,减速比大,传动精度高,体积小巧,输入轴与输出轴轴线重合,可很方便地与步进电机组合安装成为机械臂关节的一
部分,同时便于机械臂的模块化设计。本文将采用 Harmonic Drive CSF-mini 系列组合型谐波减速器,其中腰关节采用型号为 CSF-14-100-2XH-F;肘关节俯仰和肘关节旋转采用 CSF-11-100-2XHF,腕俯仰采用 CSF-8-100-2XH-F。
2.4.4电机驱动器的选型
虽然步进电机广泛地应用于各行各业,但步进电机并不能像普通的直流电机那样通过控制输入的等效电压就可以驱动和调速。它必须利用电子电路,将直流电变成分时多相时序控制电流,用这种电流为步进电机供电,步进电机才能正常工作。常见的有单片机 I/O 直接控制,步进电机驱动芯片、运动控制卡。
1、单片机 I/O 直接控制方式
使用单片机内部的锁存器、计数/定时器,和并行 I/O 接口,可以实现对步进电机的控制,脉冲环形分配器的功能由单片机系统实现完成,通过软件中断方式实现步进电机的变速控制,改变通电顺序则可改变转向。
2、步进电机专用驱动芯片
步进电机专用驱动芯片一般集成度较高,外围电路简单,一般有 ENABLE、STEP 和 DIR 三个输入端,ENABLE 为使能端,使能有效时方可驱动步进电机;STEP 为脉冲输入,输入一个脉冲,即可驱动步进电机产生微动;DIR 为方向 ,改变 DIR 逻辑电平即可换向。
3、运动控制卡驱动控制
通过计算机可直接控制步进电机,运动控制卡是专用于步进电机控制的 PC
插卡,是应对复杂系统的控制而出现的,一般可同时控制十几台甚至几十台步进电机的运动,一般价格很高。 . .. . ..
..
. v .. 综上,本设计将使用步进电机专用驱动芯片来驱动步进电机。其中肩关节和肘关节俯仰有自锁需求,使用东芝 THB7128 3A 128 高细分步进电机专用驱动芯片驱动,其他轴选用 A4988 微步驱动器。
表 2-3 步进电机驱动芯片相关参数
型号 最高耐压 电流 使用温度 自锁性能 细分模式
THB7128 40VDC ±3.3A -40-85(℃) 半流锁定 1-128(8 种)
机械臂设计毕设计说明书

机械臂设计毕设计说明书
机械臂设计毕设计说明书
1.引言
1.1 编写目的
本文档旨在详细介绍机械臂的设计方案和技术细节,为毕业设计提供合理的指导和参考。
1.2 背景
机械臂作为一种重要的工业自动化设备,广泛应用于物料搬运、装配等领域。本设计致力于设计一款具有高稳定性和精确性的机械臂。
2.需求分析
2.1 功能需求
① 物料搬运:机械臂需要能够准确地抓取、搬运和放置物体。
② 精确定位:机械臂需要能够准确定位到指定位置,并完成相应的动作。
③ 安全性:机械臂需要具备安全性能,保证在工作过程中不会对人员和设备造成伤害。2.2 技术需求
① 控制系统:机械臂需要配备稳定可靠的控制系统,以实现运动和动作的控制。
② 传感器:机械臂需要搭载合适的传感器,以获取环境信息和实时反馈数据。
③ 动力系统:机械臂需要具备足够的动力,以保证其能够承担物料搬运等任务。
④ 结构设计:机械臂需要进行合理的结构设计,以实现稳定性和精确性的要求。
⑤ 软件开发:机械臂需要有相应的软件支持,以实现控制和功能调试。
3.设计方案
3.1 机械结构设计
① 关节设计:根据机械臂的功能需求和工作负荷,设计合适的关节结构。
② 传动设计:选择适当的传动装置,确保机械臂的高效和稳定运作。
③ 结构材料选择:根据机械臂的工作环境和负荷,选择合适的结构材料。3.2 控制系统设计
① 控制器选择:根据机械臂的功能需求和预算限制,选择合适的控制器。
② 控制算法:设计合适的控制算法,实现机械臂的运动和动作控制。
③ 通讯接口:设计合适的通讯接口,与其他设备或系统进行数据传输。
3.3 传感器选择与配置
① 位置传感器:选择合适的位置传感器,实现机械臂的准确定位。
② 力传感器:选择合适的力传感器,实现机械臂的力控制和物料搬运。
③ 视觉传感器:选择合适的视觉传感器,实现机械臂的感知和视觉导航。
3.4 动力系统设计
① 驱动器选择:选择合适的驱动器,提供足够的动力输出。
② 电源系统设计:设计合适的电源系统,为机械臂提供稳定的电力供应。③ 能耗优化:优化动力系统设计,减少能耗和效率损失。
基于单片机的机械手臂控制系统设计
广西轻工业GUANGXIJOURNALOFLIGHTINDUSTRY计算机与信息技术2008年8月第8期(总第117期)
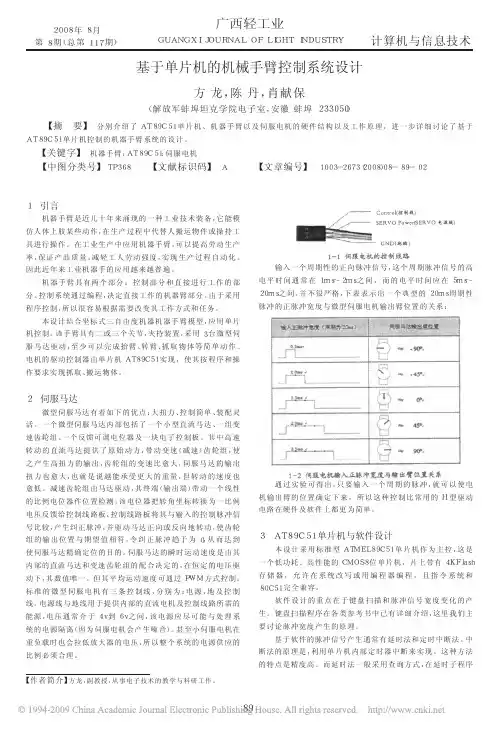
【作者简介】方龙,副教授,从事电子技术的教学与科研工作。1引言机器手臂是近几十年来涌现的一种工业技术装备,它能模仿人体上肢某些动作,在生产过程中代替人搬运物件或操持工具进行操作。在工业生产中应用机器手臂,可以提高劳动生产率,保证产品质量,减轻工人劳动强度,实现生产过程自动化。因此近年来工业机器手的应用越来越普遍。机器手臂具有两个部分:控制部分和直接进行工作的部分。控制系统通过编程,决定直接工作的机器臂部分。由于采用程序控制,所以很容易根据需要改变其工作方式和任务。本设计结合坐标式三自由度机器机器手臂模型,应用单片机控制。该手臂具有二或三个关节,夹持装置,采用3台微型伺服马达驱动,至少可以完成抬臂、转臂、抓取物体等简单动作。电机的驱动控制器由单片机AT89C51实现,使其按程序和操作要求实现抓取、搬运物体。2伺服马达微型伺服马达有着如下的优点:大扭力、控制简单、装配灵活。一个微型伺服马达内部包括了一个小型直流马达、一组变速齿轮组、一个反馈可调电位器及一块电子控制板。其中高速转动的直流马达提供了原始动力,带动变速(减速)齿轮组,使之产生高扭力的输出,齿轮组的变速比愈大,伺服马达的输出扭力也愈大,也就是说越能承受更大的重量,但转动的速度也愈低。减速齿轮组由马达驱动,其终端(输出端)带动一个线性的比例电位器作位置检测,该电位器把转角坐标转换为一比例电压反馈给控制线路板,控制线路板将其与输入的控制脉冲信号比较,产生纠正脉冲,并驱动马达正向或反向地转动,使齿轮组的输出位置与期望值相符,令纠正脉冲趋于为0,从而达到使伺服马达精确定位的目的。伺服马达的瞬时运动速度是由其内部的直流马达和变速齿轮组的配合决定的,在恒定的电压驱动下,其数值唯一。但其平均运动速度可通过PWM方式控制。标准的微型伺服电机有三条控制线,分别为:电源,地及控制线。电源线与地线用于提供内部的直流电机及控制线路所需的能源,电压通常介于4v到6v之间,该电源应尽可能与处理系统的电源隔离(因为伺服电机会产生噪音)。甚至小伺服电机在重负载时也会拉低放大器的电压,所以整个系统的电源供应的比例必须合理。1-1伺服电机的控制线路输入一个周期性的正向脉冲信号,这个周期脉冲信号的高电平时间通常在1ms~2ms之间,而的电平时间应在5ms~20ms之间,并不很严格,下表表示出一个典型的20ms周期性脉冲的正脉冲宽度与微型伺服电机输出臂位置的关系:
低温环境下的极地作业机器人的机械臂设计与控制
低温环境下的极地作业机器人的机械臂设计与控制
极地地区的气候条件恶劣,极寒的温度、强劲的风力和复杂的地形都对机器人的设计与控制提出了巨大挑战。在这样的环境下,机械臂成为极地作业机器人最为关键的部件之一。本文将探讨低温环境下极地作业机器人的机械臂设计与控制,旨在提供有效的解决方案。
首先,低温环境下的机械臂设计需要关注以下几个方面:材料选择、密封性能、结构设计和运动控制。
材料选择是机械臂设计的基础,需要考虑材料的抗低温性能和力学性能。在极地环境中,温度可以降至零下50摄氏度甚至更低,因此需要选择具有良好低温适应性的材料。常见的选择包括耐低温的塑料以及具有良好绝缘性能的复合材料。此外,材料的强度和刚度也需要充分考虑,以保证机械臂在极寒环境下能够承受复杂的工作负载。
密封性能对于低温环境下的机械臂设计尤为重要,因为低温会导致工作液体的冷凝、雪孔和冰霜的形成,进而影响机器人的运动和控制。因此,机械臂各个关节和液压系统均需要具备良好的密封性能。密封材料和密封结构的选择要考虑到低温的影响,经过充分的测试和验证,以确保机械臂在极地环境下能够可靠地工作。
结构设计是机械臂设计中的关键环节,需要考虑机械臂的稳定性、刚性和灵活性。由于极地地区的地形异常复杂,机械臂的结构设计需要具备足够的抗风能力和适应不同工作环境的能力。同时,机械臂的刚性和精度也需要保证,以确保机械臂能够准确地执行任务。此外,考虑到极地地区的寒冷天气,机械臂的结构设计还应尽量避免结构部件间的接触,以减少冰冻和结冰的可能性。 在低温环境下,机械臂的运动控制是确保工作效率和精度的关键因素之一。极寒的温度对电子元件和传感器的性能有较大影响,因此运动控制系统的设计需要充分考虑低温环境的特点。选用适应低温的电子元件和传感器,并进行合理的布局和密封,以确保运动控制系统的可靠性。另外,极地作业机器人在复杂地形中进行作业时,需要具备自适应的控制算法,以确保机械臂能够快速准确地响应环境变化,并协调各个关节的运动。
三自由度机械臂毕业设计
三自由度机械臂毕业设计
毕业设计题目:三自由度机械臂设计与控制
一、设计背景
三自由度机械臂是工业机器人中常见的一种结构,通常由三个关节驱动器构成,可以实现在三个方向上的运动。该设计旨在研究三自由度机械臂的结构设计和控制算法,提高其运动精度和稳定性,以满足工业生产中对机器人精准操作的需求。
二、设计内容
1.机械结构设计:根据机械臂的工作范围和负载要求,设计合适的机械结构,包括三个关节的连杆长度、角度范围等,确保机械臂能够在工作空间内自由灵活地运动,并能承受所需的负载。
2.关节驱动器选择:选择合适的关节驱动器,比如伺服电机、步进电机等,确保驱动器能够提供足够的转矩和精确的控制,以实现机械臂的精准运动。
3.控制系统设计:设计相应的控制系统,包括运动规划、轨迹跟踪、碰撞检测等算法,实现机械臂在各种工作场景下的自动化操作。同时,考虑到三自由度机械臂的运动学模型,设计合理的控制策略,提高机械臂的运动精度和稳定性。
4.系统集成和调试:将机械结构、关节驱动器和控制系统进行集成,通过实验验证机械臂的性能和稳定性,调试控制算法,不断优化设计方案,使机械臂达到预期的工作效果。
三、设计目标 1.实现三自由度机械臂在三维空间内的高精度运动,能够完成各种复杂的工作任务。
2.提高机械臂的运动速度和稳定性,减少运动过程中的振动和误差,提高工作效率。
3.实现机械臂与外部环境的智能交互,通过传感器实时监测工作环境,避免碰撞和危险情况的发生。
4.设计简洁高效的控制系统,具有良好的实时性和可靠性,便于操作和维护。
四、预期成果
通过以上设计内容和目标,预期能够完成一台具有高精度运动和稳定性的三自由度机械臂原型机,并实现其在工业生产中的应用。同时,可以得到相关的技术研究成果,为工业机器人领域的发展贡献一份力量。
五、结语
三自由度机械臂的设计与控制是一个具有挑战性和重要性的课题,需要多方面的知识和技能综合运用。希望通过本次毕业设计,能够全面学习和掌握机械臂设计与控制的相关知识,提升自己在工程领域的实践能力和创新能力,为未来的科研和工作打下坚实的基础。
机械臂设计 毕业论文
机械臂设计 毕业论文
机械臂是近年来发展非常迅速的领域之一,其应用范围广泛,涉及工业自动化、医疗器械、军事装备等多个领域。机械臂的设计是机械学科的重要研究内容,也是实现机械臂自动化、智能化的关键。本文将介绍机械臂的设计方法、关键技术、应用现状等内容。
一、机械臂设计方法
1. 设计目标确定
在机械臂的设计中,确定设计目标十分重要。设计目标应该包括机械臂的结构形式、工作载荷、控制方式、运动范围、精度等方面。
2. 结构设计
机械臂的结构设计是机械臂设计的核心,要根据设计目标、工作条件和材料选取等因素,确定机械臂的结构形式、长度、关节数量、关节类型和传动方式等。
3. 控制系统设计
控制系统是机械臂设计的另一个重要方面,主要涉及机械臂动作控制和信息处理。控制方式可以包括手动操控、遥控控制和自动控制等,其中自动控制是机械臂应用中的主要方式。
4. 运动学分析 机械臂的运动学分析是为了确定机械臂的运动学模型,并从中提取出重要信息。运动学分析通常包括位姿分析、运动学方程和关节尺寸等方面。
5. 动态分析
机械臂的动态分析是为了确定机械臂在不同工作状态下的动态参数,包括加速度、力矩、惯性矩等。动态分析对于机械臂的控制和优化设计等方面非常重要。
6. 仿真与实验
机械臂的仿真与实验是机械臂设计的关键环节,可以有效的验证设计方案和预测机械臂的运动性能。仿真和实验可以采用虚拟仿真、物理仿真和试验验证等方式。
二、机械臂的关键技术
1. 传动系统
传动系统是机械臂的基础,其运动精度和负载能力对机械臂性能有很大影响。传动系统常用的方式包括齿轮传动、同步带传动、链传动等。
2. 控制系统
机械臂的控制系统不仅可以控制机械臂的运动,还可以通过传感器获得机械臂周围环境的信息,实现机械臂的自主控制和智能化。
3. 传感器技术
传感器可以通过监测机械臂的电流、电压、位移、应变等物理量,实时捕获机械臂运动状态,并将其转换为数字信号进行分析和处理。 4. 建模与控制算法
51单片机机械臂设计流程

51单片机机械臂设计流程
设计一个基于51单片机的机械臂需要经过以下几个步骤:
1. 需求分析:明确机械臂需要完成的任务,例如抓取、移动、释放等。根据任务需求,确定机械臂的关节数量、自由度以及工作范围等。
2. 机械设计:根据需求,设计机械臂的各个关节和结构。这一步通常需要使用CAD软件(如SolidWorks、AutoCAD等)进行建模和仿真。
3. 控制系统设计:确定使用51单片机作为主控制器,并为其编写控制程序。根据机械臂的自由度和关节数量,选择合适的电机和驱动器,如步进电机、舵机等。
4. 硬件搭建:根据设计,采购并搭建控制系统所需的硬件,包括51单片机、电机驱动器、传感器等。同时,也需要设计和制作机械臂的电路板。
5. 软件编程:使用C语言或汇编语言为51单片机编写控制程序,实现对机械臂的精确控制。这一步需要编写各种算法,如PID控制、模糊控制等,以实现精确的运动控制。
6. 系统调试:在完成硬件搭建和软件编程后,需要进行系统调试,确保机械臂能够按照预期工作。这一步可能需要反复修改硬件和软件,直到达到满意的效果。
7. 优化和完善:在初步实现机械臂的基本功能后,需要进行优化和完善,以提高机械臂的性能和工作效率。
以上是一个基于51单片机的机械臂设计的基本流程,具体的设计过程可能会因实际需求和条件的不同而有所调整。
机械臂视觉伺服控制系统的设计
《工业控制计算机}2013年第26卷第8期 47
机械臂视觉伺服控制系统的设计
Design of Manipulator Servo System Based on Binocular Vision
江 杰 王鹏月 (内蒙古科技大学信息工程学院,内蒙古包头014010)
摘 要
针对传统机械臂无法更好的适应外部坏境的变化,提出了基于双目视觉的机械臂伺服控制系统的设计。首先用D—H 建模法对机械臂进行运动学分析以及运动学求解,然后利用数字图像处理技术,基于SURF特征完成目标物体的识别以
及双目立体视觉的测量,从而为机械臂的动作提供目标物体在空间中的坐标。最后,对目标测距的精度进行了结果验证,
并完成抓取动作。
关键词:双目视觉,机械臂,伺服控制
Abstract In view of the traditional robot arm is unable to adapt to changes of the external environment.this paper puts forward the design of robot arm servo control system based on binocular vision.Kinematics analysis of the robot arm by D—H modeling method,and then complete the target object recognition and binocular stereo vision measurement using digital image processing technology,based on SURF feature In order to provided the coordinates of the target object for robot arm. Keywords:binocular vision,robot arm,servo control 视觉伺服控制系统按摄像头的数量可以分为单目视觉伺服
二自由度机械臂控制系统的设计与实现
厦门大学
硕士学位论文
二自由度机械臂控制系统的设计与实现
姓名:曾岩
申请学位级别:硕士
专业:控制工程
指导教师:彭侠夫;曾春志
20080601摘要
摘要
在20世纪30至U40年代,奈奎斯特、伯德、维纳等人的著作为自动控制理论的初步形
成奠定了基础;二次大战以后,经过众多学者的努力,形成了较为完整的自动控制系统
设计的频率法理论和根轨迹法理论。这种建立在频率法和根轨迹法基础上的理论,通常
被称为经典控制理论。随着现代科学技术的迅速发展,控制对象、控制器以及控制任务
和目的的闩益复杂化,以数学建模和数值计算为基础的经典控制理论面临许多新问题,
如:计算复杂性的急剧增加;建模的困难越来越大;多输入和输入信息多样化;非线性
系统的控制等等,所以诞生了以状念空间法为基础的现代控制理论。较之经典控制理论,
现代控制理论的使用范围更广泛,它既可以适合单变量的、线性的、定常的、连续的的
系统,也可以适合多变量的、非线性的、时变的、离散的系统。随着科学技术的突飞猛
进,对工业过程控制的要求越来越高,不仅要求控制的精确性,更注重控制的鲁棒性、
实时性、容错性以及对控制参数的自适应和学习能力。另外,需要控制的工业过程R趋
复杂、工业过程严重的非线性和不确定性,使许多系统无法用数学模型精确描述,现代
控制方法面临空前的挑战。为解决以上现代控制系统存在的问题,“大系统理论”、“复杂
系统”及“智能控制”是目前控制理论较为热门的研究方向。
近年来,得益于计算机科学技术和智能信息处理的高速发展,智能控制理论与智能
化系统发展十分迅速。其中代表性的理论有专家系统、模糊逻辑控制、神经网络控制、
遗传算法、混沌控制等。模糊逻辑控制作为智能控制的一种重要方法,近年来发展很快。
模糊控制实质上是一种非线性控制,它采用模糊语言描述系统,既可以描述应用系统的
定量模型也可以描述其定性模型,所以模糊逻辑可适用于任意复杂的对象控制。
本文通过研究模糊控制理论的发展和应用,对L匕PID算法和其他模糊控制算法,阐述
机械臂设计
机械臂设计
机械臂是一种能够模仿人类手臂的机器人,它由多个关节构成,每个关节可以进行旋转或者摆动,从而实现抓取、搬运等复杂的任务。机械臂的设计需要考虑多个方面,包括机械结构、控制系统、感知系统等,以下将对机械臂的设计进行详细介绍。
一、机械结构的设计
机械臂主要的机械结构包括基座、臂体、关节、末端执行器等部分。在机械结构的设计中,需要考虑以下几个方面:
1、 功能需求:机械臂的设计首先需要满足功能需求,即机械臂需要完成什么任务。例如,如果是用于装配任务,则需要设计机械臂可以进行高精度的定位和抓取;如果是用于搬运任务,则需要设计机械臂可以承受一定的负载。
2、 关节数量:机械臂的关节数量决定了机械臂的自由度,也决定了机械臂可以完成的任务类型。一般来说,关节数量越多,机械臂的自由度越高,可以完成更加复杂的任务,但同时也会增加机械臂的复杂度和成本。
3、 关节类型:机械臂的关节可以分为旋转关节和摆动关节两种。旋转关节可以将机械臂的某一个部分围绕一个轴线进行旋转,而摆动关节则可以将机械臂的某一个部分摆动到不同的角度。在机械结构的设计中,需要根据不同的任务要求来选择合适的关节类型。
4、 末端执行器:机械臂的末端执行器可以是夹爪、真空吸盘、激光切割头等。在选择末端执行器时,需要考虑执行器的重量、大小、精度等参数,以及它是否适合完成机械臂的任务。
二、控制系统的设计
1、 传感器类型:机械臂需要用到各种传感器来感知周围环境,例如视觉传感器、力传感器、位置传感器等。在选取传感器的时候需要考虑传感器的精度、响应速度、可靠性等参数。
2、 控制算法:机械臂的控制算法可以分为开环控制和闭环控制两种。开环控制指的是在执行任务之前,预先设定机械臂的关节角度和运动序列,并通过程序控制机械臂的动作。闭环控制则根据机械臂运动过程中的反馈信号进行实时的控制。在实际设计中,需要根据机械臂的任务要求来选择合适的控制算法。
基于单片机的机械臂电子系统设计与实践
基于单片机的机械臂电子系统设计与实践
摘要:本文设计与实现的是一款基于单片机的机械臂控制系统,以4个关节舵机和1个手爪舵机控制机械手臂的运动和夹取功能,以MC9S12单片机作为控制器通过脉冲宽度调制信号控制舵机运动,最终实现将物料待抓区域的物料抓起后,移动至物料堆放区域,最终将物料放置在该区域的运动功能。
关键词:单片机;MC9S12;机械臂;控制系统
一、引言
机械臂控制系统是指一种以自动化方式运行并且形状类似人手臂的机器人,能够从事物料搬运、码垛等操作,并且具有可编程性和通用性,并且可以在手臂前端装配相应的工具,例如手抓、吸盘等,实现抓取、吸取等功能。
二、系统方案设计
2.1机械臂控制系统总体方案设计
为实现将大型机械臂小型化,本设计采用小型直流伺服机作为机械臂的各关节驱动器,控制器选用能够实现系统小型化的单片机,并为系统各模块设计相应的电源电路,如图1所示为系统整体框图。
图1
2.2机械臂功能描述
本文设计的机械臂具有4个自由度和1个手爪开合关节,能够实现抓取物料并运送至制定位置的运输和码垛功能。首先,通过机械臂硬件结构的搭建,组装成一个串联型机械臂;然后完成机械臂控制系统的硬件电路设计,包括机械臂小单片机最小系统模块 关节舵机1
关节舵机2
关节舵机3
关节舵机4
手爪舵机
多路电源模块 型直流伺服机电源电路设计和单片机最小系统电源设计,并将小型直流伺服机的控制端与单片机对应的脉冲宽度调制信号输出接口相连;最后完成软件程序的编写,以实现运送和码垛任务的动作设计。
2.3 机械臂关节执行器方案
本设计机械臂控制系统的关节执行器选用小型直流伺服机,小型直流伺服机具有位置精准、扭矩大等优点,在大型工业机器人机械臂中常使用交流伺服机作为机械臂关节执行器。由于追求系统小型化,故选用小型直流伺服机,并选取选用数字量舵机。数字量舵机内部具有微处理器,能够接收数字信号输入,一般采用脉冲宽度调试信号,即PWM信号。