
旋转矩阵
三维旋转矩阵
三维旋转特性
给定单位向量u和旋转角度φ,则R(φ,u)表示绕单位向量u旋转φ角度。
R(0,u)表示旋转零度。
R(φ,u)= R(−φ,−u)。
R(π+φ,u)= R(π−φ,−u)。
如果φ=0,则u为任意值。
如果0<φ<π,则u唯一确定。
如果φ= π,则符号不是很重要。
因为- π和π是一致的,结果相同,动作不同。
由旋转矩阵求旋转角和旋转轴
每一个三维旋转都能有旋转轴和旋转角唯一确定,好多方法都可以从旋转矩阵求出旋转轴和旋转角,下面简单介绍用特征值和特征向量确定旋转轴和旋转角的方法。
将旋转矩阵作用在旋转轴上,则旋转轴还是原来的旋转轴,公式表示如下:
Ru=u
转化得:
Ru=Iu =>(R−I)u=0
可以确定的是u在R-I的零空间中,角度可有下面的公式求得,Tr表示矩阵的迹:
Tr(R)=1+2cosθ
从旋转轴和旋转角求旋转矩阵
假设给定单位向量u=(u
x,u
y,
u z)
T
,并且u为单位向量即:
u x2+u y2+u z2=1,给定绕u旋转的角度θ,可以得出旋转矩阵R:
R=[cosθ+u x2(1−cosθ)u x u y(1−cosθ)−u z sinθu x u z(1−cosθ)+u y sinθ
u y u x(1−cosθ)+u z sinθcosθ+u y2(1−cosθ)u y u z(1−cosθ)−u x sinθ
u z u x(1−cosθ)−u y sinθu z u y(1−cosθ)+u x sinθcosθ+u z2(1−cosθ)
]
上面的公式等价于:
R=cosθI+sinθ[u]×+(1−cosθ)u⊗u
其中[u]×是单位向量u的叉乘矩阵,⊗表示张量积,I是单位向量. 这是罗德里格斯旋转方程的矩阵表示。
下面给出叉乘和张量积的公式:
u⊗u=[u x2u x u y u x u z
u x u y u y2u y u z u x u z u y u z u z2
]
[u]×=[
0−u z u y u z0−u x −u y u x0
]
面向旋转轴,逆时针旋转为正方向,此时旋转矩阵的行列式为1,反之为反方向,旋转矩阵的行列式为-1。
奇异值分解
奇异值分解可以返回两组标准正交向量基和一组拉伸向量,可以用于旋转矩阵的校正,如果在求解旋转矩阵的过程中引入了误差,使旋转动作中产生微量的拉伸,可以使用svd进行校正,将返回的拉伸向量用单位向量替换,并进行逆运算得到校正后的旋转矩阵。
三维坐标系转化—由点集求解
已知一系列点在A坐标系下的坐标和B坐标系下对应的坐标,求两个坐标系之间的转换关系。
把RT作为未知数表示出来
3 3个方程12个未知数,至少需要取4个对应点,联立方程得AX=b,所以,X=A\b。
matlab代码如下:
1.function [ X ] = ReadX( path )
2.%READXWORLD 此处显示有关此函数的摘要
3.% 此处显示详细说明
4.%读入txt中的格式化数据:(1,2,3)
5.%type为1组成n列,type为其他组成1列
6.[x y z] = textread(path,'(%f,%f,%f)');
7.X=[x y z]';
8.end
1.function [ R T ] = SolveRT( path1,path2 )
2.%SOLVERT 此处显示有关此函数的摘要
3.% 此处显示详细说明
4.
5.XWorld=ReadX(path1);
6.XCamera=ReadX(path2);
7.
8.[R T]=solveRT(XWorld,XCamera);
9.
10.end
11.function [R T] = solveRT(XWorld,XCamera)
12.%n是列数即有多少组点
13.n=size(XWorld,2);
14.zero=zeros(1,3);
15.one=eye(3,3);
16.x=[];
17.X=[];
18.Y=[];
19.for i=1:n
20. x=XWorld(:,i)';
21. xx=[x zero zero;zero x zero;zero zero x];
22. xx=[xx one];
23. X=[X;xx];
24. Y=[Y;XCamera(:,i)];
25.end
26.P=X\Y;
27.R=P(1:9);
28.R=reshape(R,3,3);
29.R=R';
30.T=P(10:12);
31.end
三维坐标系转化—由坐标系求解
对两个空间三维直角坐标系O1-X1Y1Z1和O2-X2Y2Z2,要实现空间直角坐标系O1-
X1Y1Z1到O2-X2Y2Z2的转换,首先通过坐标原点平移使O1和O2重合,然后通过旋转实现O1-X1Y1Z1到O2-X2Y2Z2的转换。
两个坐标系相乘即是旋转矩阵。
已验证,待证明:。
旋转变换(一)旋转矩阵

旋转变换(一)旋转矩阵1. 简介计算机图形学中的应用非常广泛的变换是一种称为仿射变换的特殊变换,在仿射变换中的基本变换包括平移、旋转、缩放、剪切这几种。
本文以及接下来的几篇文章重点介绍一下关于旋转的变换,包括二维旋转变换、三维旋转变换以及它的一些表达方式(旋转矩阵、四元数、欧拉角等)。
2. 绕原点二维旋转首先要明确旋转在二维中是绕着某一个点进行旋转,三维中是绕着某一个轴进行旋转。
二维旋转中最简单的场景是绕着坐标原点进行的旋转,如下图所示:如图所示点v 绕原点旋转θ角,得到点v’,假设v点的坐标是(x, y) ,那么可以推导得到v’点的坐标(x’, y’)(设原点到v的距离是r,原点到v点的向量与x轴的夹角是ϕ )x=rcosϕy=rsinϕx′=rcos(θ+ϕ)y′=rsin(θ+ϕ)通过三角函数展开得到x′=rcosθcosϕ−rsinθsinϕy′=rsinθcosϕ+rcosθsinϕ带入x和y表达式得到x′=xcosθ−ysinθy′=xsinθ+ycosθ写成矩阵的形式是:尽管图示中仅仅表示的是旋转一个锐角θ的情形,但是我们推导中使用的是三角函数的基本定义来计算坐标的,因此当旋转的角度是任意角度(例如大于180度,导致v’点进入到第四象限)结论仍然是成立的。
3. 绕任意点的二维旋转绕原点的旋转是二维旋转最基本的情况,当我们需要进行绕任意点旋转时,我们可以把这种情况转换到绕原点的旋转,思路如下:1. 首先将旋转点移动到原点处2. 执行如2所描述的绕原点的旋转3. 再将旋转点移回到原来的位置也就是说在处理绕任意点旋转的情况下需要执行两次平移的操作。
假设平移的矩阵是T(x,y),也就是说我们需要得到的坐标v’=T(x,y)*R*T(-x,-y)(我们使用的是列坐标描述点的坐标,因此是左乘,首先执行T(-x,-y))在计算机图形学中,为了统一将平移、旋转、缩放等用矩阵表示,需要引入齐次坐标。
旋转矩阵和欧拉角
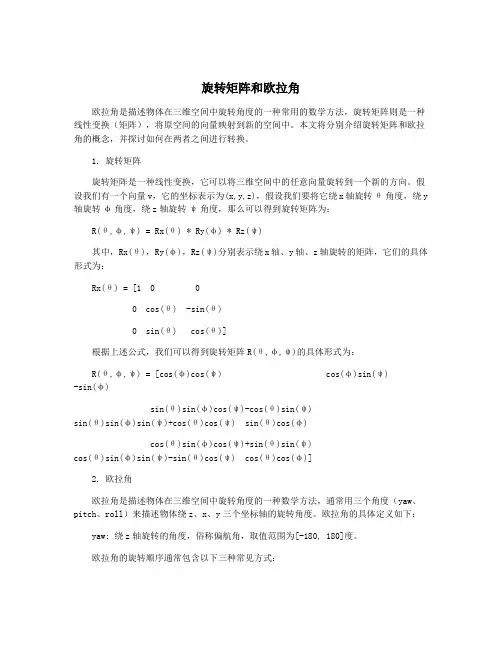
旋转矩阵和欧拉角欧拉角是描述物体在三维空间中旋转角度的一种常用的数学方法,旋转矩阵则是一种线性变换(矩阵),将原空间的向量映射到新的空间中。
本文将分别介绍旋转矩阵和欧拉角的概念,并探讨如何在两者之间进行转换。
1. 旋转矩阵旋转矩阵是一种线性变换,它可以将三维空间中的任意向量旋转到一个新的方向。
假设我们有一个向量v,它的坐标表示为(x,y,z),假设我们要将它绕x轴旋转θ角度,绕y轴旋转φ角度,绕z轴旋转ψ角度,那么可以得到旋转矩阵为:R(θ,φ,ψ) = Rx(θ) * Ry(φ) * Rz(ψ)其中,Rx(θ),Ry(φ),Rz(ψ)分别表示绕x轴、y轴、z轴旋转的矩阵,它们的具体形式为:Rx(θ) = [1 0 00 cos(θ) -sin(θ)0 sin(θ) cos(θ)]根据上述公式,我们可以得到旋转矩阵R(θ,φ,ψ)的具体形式为:R(θ,φ,ψ) = [cos(φ)cos(ψ) cos(φ)sin(ψ) -sin(φ)sin(θ)sin(φ)cos(ψ)-cos(θ)sin(ψ)sin(θ)sin(φ)sin(ψ)+cos(θ)cos(ψ) sin(θ)cos(φ)cos(θ)sin(φ)cos(ψ)+sin(θ)sin(ψ)cos(θ)sin(φ)sin(ψ)-sin(θ)cos(ψ) cos(θ)cos(φ)]2. 欧拉角欧拉角是描述物体在三维空间中旋转角度的一种数学方法,通常用三个角度(yaw、pitch、roll)来描述物体绕z、x、y三个坐标轴的旋转角度。
欧拉角的具体定义如下:yaw: 绕z轴旋转的角度,俗称偏航角,取值范围为[-180, 180]度。
欧拉角的旋转顺序通常包含以下三种常见方式:xyz乘积:先绕x轴旋转pitch角度,然后绕y轴旋转roll角度,最后绕z轴旋转yaw 角度。
欧拉角和旋转矩阵之间可以进行转换,这两种表示方式是等价的。
假设我们有一组欧拉角(yaw,pitch,roll),我们可以将它们转换成旋转矩阵R(θ,φ,ψ),具体方法如下:1)将欧拉角转换成弧度制。
8-旋转矩阵

回想:R矩阵的性质
1、R是正交矩阵。即行、列、对角线元素平方和为 “1”,行列式的值是“1”。 1 T R R 2、正交矩阵的逆矩阵是它本身的转置即 。 3、R矩阵的9个元素中只有3个是独立的,是三个旋转 角的函数。 4、无论采用坐标系统如何(旋转参数不同),但R是不 变的。因为其转换关系是唯一确定的。所以有课本上 2-10的公式。 tan a3 / c3 tan ' b3 / c3 tan A a3 / b3 ' sin b3 sin a3 cos c3 ' tan b1 / b2 tan a / a tan c / c 2 1 1 2
2、若采用以X为主轴的坐标系统,R矩阵中的 九个元素为
a1 cos ' cos ' a 2 sin ' sin ' a3 sin ' b1 cos ' sin ' sin ' sin ' cos ' b2 cos ' cos ' sin ' sin ' sin ' b sin ' cos ' 3 c1 sin ' cos ' cos ' sin ' cos ' c 2 sin ' cos ' cos ' sin ' sin ' c3 cos ' cos '
b1
a1a3b3 a2 c3 2 1 a3
b2 1 b12 b32 c1 a2b3 a3b2 c2 a3b1 a1b3
旋转矩阵公式

旋转矩阵是一种用于描述平面或三维空间中物体旋转的数学工具,常用的旋转矩阵公式如下:
二维旋转矩阵(二维平面):
设点P(x, y)绕原点逆时针旋转θ角度后得到点P'(x', y'),则旋转矩阵表示为:
x' = x * cos(θ) - y * sin(θ)
y' = x * sin(θ) + y * cos(θ)
三维绕X轴旋转矩阵:
设点P(x, y, z)绕X轴逆时针旋转θ角度后得到点P'(x', y', z'),则旋转矩阵表示为:
x' = x
y' = y * cos(θ) - z * sin(θ)
z' = y * sin(θ) + z * cos(θ)
三维绕Y轴旋转矩阵:
设点P(x, y, z)绕Y轴逆时针旋转θ角度后得到点P'(x', y', z'),则旋转矩阵表示为:
x' = x * cos(θ) + z * sin(θ)
y' = y
z' = -x * sin(θ) + z * cos(θ)
三维绕Z轴旋转矩阵:
设点P(x, y, z)绕Z轴逆时针旋转θ角度后得到点P'(x', y', z'),则旋转矩阵表示为:
x' = x * cos(θ) - y * sin(θ)
y' = x * sin(θ) + y * cos(θ)
z' = z
这些公式描述了在二维平面和三维空间中绕不同轴进行旋转的变化规律。
具体应用时,根据需要进行相应的数值替换,即可得到具体的旋转结果。
旋转变换(一)旋转矩阵
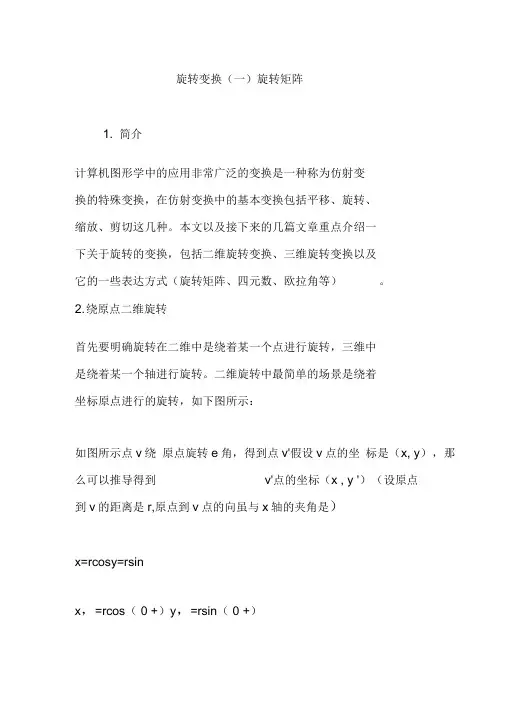
旋转变换(一)旋转矩阵1. 简介计算机图形学中的应用非常广泛的变换是一种称为仿射变换的特殊变换,在仿射变换中的基本变换包括平移、旋转、缩放、剪切这几种。
本文以及接下来的几篇文章重点介绍一下关于旋转的变换,包括二维旋转变换、三维旋转变换以及它的一些表达方式(旋转矩阵、四元数、欧拉角等)。
2. 绕原点二维旋转首先要明确旋转在二维中是绕着某一个点进行旋转,三维中是绕着某一个轴进行旋转。
二维旋转中最简单的场景是绕着坐标原点进行的旋转,如下图所示:如图所示点v绕原点旋转e角,得到点v'假设v点的坐标是(x, y),那么可以推导得到v'点的坐标(x , y ')(设原点到v的距离是r,原点到v点的向虽与x轴的夹角是)x=rcosy=rsinx,=rcos( 0 +)y,=rsin( 0 +)通过三角函数展开得到x' =rcos 0 cosrsin 0 sin y' =rsin 0 cos+rcos 0 sin带入x和y表达式得到x' =xcos 0 ysin 0y' =xsin 0 +ycos 0写成矩阵的形式是:[x ' y' ]=[cos 0 sin 0 sin 0 cos 0 ][xy]尽管图示中仅仅表示的是旋转一个锐角。
的情形,但是我们推导中使用的是三角函数的基本定义来计算坐标的,因此当旋转的角度是任意角度(例如大于180度,导致v'点进入到第四象限)结论仍然是成立的。
3. 绕任意点的二维旋转绕原点的旋转是二维旋转最基本的情况,当我们需要进行绕任意点旋转时,我们可以把这种情况转换到绕原点的旋转,思路如下:1. 首先将旋转点移动到原点处2. 执行如2所描述的绕原点的旋转3. 再将旋转点移回到原来的位置也就是说在处理绕任意点旋转的情况下需要执行两次平移的操作。
假设平移的矩阵是T(x,y),也就是说我们需要得到的坐标v' =T(x,y)*R*T(-x,-y)(我们使用的是列坐标描述点的坐标,因此是左乘,首先执行T(-x,-y))在计算机图形学中,为了统一将平移、旋转、缩放等用矩阵表示,需要引入齐次坐标。
绕x轴的旋转矩阵

绕x轴的旋转矩阵旋转矩阵是数学中一种重要的工具,用于描述物体在三维空间中的旋转变换。
其中,绕x轴的旋转矩阵是一种特殊的旋转矩阵,它可以将一个三维物体绕x轴进行旋转。
在三维几何中,我们可以将一个物体看作是由无数个点组成的集合。
而绕x轴的旋转矩阵则是通过改变这些点的位置,从而实现对物体的旋转。
具体来说,绕x轴的旋转矩阵可以将一个点(x, y, z)绕x轴旋转θ角度后得到新的点(x', y', z')。
在数学中,绕x轴的旋转矩阵可以使用以下公式来表示:```| 1 0 0 || 0 cos(θ) -sin(θ) || 0 sin(θ) cos(θ) |```其中,θ表示旋转的角度,cos(θ)和sin(θ)分别表示角度θ的余弦和正弦值。
通过矩阵乘法,我们可以将点(x, y, z)与旋转矩阵相乘,得到新的点(x', y', z')的坐标。
绕x轴的旋转矩阵的应用非常广泛。
在计算机图形学中,它被广泛用于三维模型的变换和动画效果的实现。
在机器人学中,它则被用于描述机器人臂的运动和姿态控制。
在物理学和工程学中,它被用于描述物体在空间中的运动和变形。
绕x轴的旋转矩阵可以帮助我们理解和描述许多实际问题。
例如,我们可以通过绕x轴的旋转矩阵来描述地球围绕太阳的公转运动,或者描述飞机绕纵轴旋转时的姿态变化。
除了绕x轴的旋转矩阵,我们还可以定义绕y轴和绕z轴的旋转矩阵。
这些旋转矩阵可以组合使用,从而实现更加复杂的旋转变换。
例如,我们可以先绕x轴旋转一定角度,然后再绕y轴旋转一定角度,最后再绕z轴旋转一定角度,从而得到完整的旋转变换。
绕x轴的旋转矩阵不仅仅是一种数学工具,它还具有一定的物理意义。
通过绕x轴的旋转矩阵,我们可以改变物体在空间中的朝向和姿态,从而实现各种各样的效果。
例如,我们可以通过绕x轴的旋转矩阵将一个平面上的物体旋转到立体空间中,或者将一个立体空间中的物体旋转到平面上。
旋转矩阵的转置
旋转矩阵的转置
旋转矩阵是描述一个空间中旋转变换的矩阵。
对于二维空间,旋转矩阵是一个二阶方阵,对于三维空间,旋转矩阵是一个三阶方阵。
旋转矩阵的转置是指将该矩阵的行和列交换得到的矩阵,也就是将原矩阵的第i行变成第i列,第j列变成第j行。
对于旋转矩阵来说,它的转置矩阵和它的逆矩阵是相等的。
旋转矩阵的转置可以用于旋转变换的逆运算,即将对象从一个旋转后的坐标系转换回原坐标系。
具体而言,如果一个对象在旋转后的坐标系中的坐标为[x', y'],则它在原坐标系中的坐标可以通过旋转矩阵的转置与[x', y']的乘积得到。
旋转矩阵的转置还可以用于解决一些计算问题,比如求解旋转矩阵的特征值和特征向量等。
因为旋转矩阵是一个正交矩阵,它的转置矩阵也是正交矩阵,因此可以方便地对其进行求解。
总之,旋转矩阵的转置是旋转变换的重要操作之一,它可以用于逆运算和解决一些计算问题。
- 1 -。
机器人学的旋转矩阵
机器人学的旋转矩阵
机器人学中的旋转矩阵可以表示物体的旋转。
在三维空间中,旋转矩阵通常表示为一个3x3的矩阵。
旋转矩阵的本质是一个方向余弦阵,其行向量构成了三维空间下的规范正交基向量(标准正交向量)。
设一个三维物体在三维空间中绕x、y、z轴的旋转角分别为α、β、γ,第一步可以通过一个x轴的旋转矩阵Rx(α)将物体旋转
到与x轴重合的平面上,接着通过一个y轴的旋转矩阵Ry(β)
将物体旋转到该平面内与y轴重合的位置,最后再通过一个z
轴的旋转矩阵Rz(γ)将物体旋转到最终位置。
事实上,这三个
矩阵的乘积R=Rz(γ)Ry(β)Rx(α)就是表示该三维物体绕x、y、
z轴旋转的旋转矩阵。
即:
R = Rz(γ)Ry(β)Rx(α)
其中,Rx(α)表示绕x轴旋转α度的矩阵,Ry(β)表示绕y轴旋
转β度的矩阵,Rz(γ)表示绕z轴旋转γ度的矩阵。
这些矩阵的具体形式如下:
Rx(α) = [1,0,0;0,cosα,-sinα;0,sinα,cosα]
Ry(β) = [cosβ,0,sinβ;0,1,0;-sinβ,0,cosβ]
Rz(γ) = [cosγ,-sinγ,0;sinγ,cosγ,0;0,0,1]
其中,cos和sin表示余弦和正弦函数。
罗德里格旋转公式矩阵
罗德里格旋转公式矩阵R = I + sinθK + (1-cosθ)K^2其中,R表示旋转矩阵,θ表示旋转的角度,K表示旋转轴的单位向量,I为单位矩阵。
接下来,我们将详细介绍罗德里格旋转公式的推导过程和其在矩阵形式中的含义。
首先,我们考虑绕坐标轴旋转的情况。
对于绕x轴旋转,我们可以得到旋转矩阵Rx:Rx=1000 cosθ -sinθ0 sinθ cosθ绕y轴旋转的旋转矩阵Ry:Ry = cosθ 0 sinθ010-sinθ 0 cosθ绕z轴旋转的旋转矩阵Rz:Rz = cosθ -sinθ 0sinθ cosθ 0001从上面的三个旋转矩阵可以看出,绕各坐标轴旋转时旋转矩阵中的元素不同。
对于任意旋转轴的旋转,我们可以通过以上三个旋转的组合来实现。
假设一个点P在三维空间中的坐标为(Px,Py,Pz),为了对点P进行旋转,我们将点P与旋转矩阵相乘,得到旋转后的点P'的坐标:P'=R*P那么,我们如何将绕任意轴旋转的操作转化为矩阵运算呢?这就是罗德里格旋转公式的关键所在。
首先,我们找到单位向量K,并选择它在坐标系中的投影,以便得到一个与绕轴/旋转轴平行的坐标系。
将旋转轴分解为平行和垂直于K的两个向量,其中平行向量(在K方向上)用P1表示,垂直向量用P2表示。
P1=(P•K)KP2=P-P1其中,P表示原坐标。
接下来,我们将P1和P2向量做线性变换,即旋转操作。
将P1旋转θ角度,得到P1',将P2保持不变。
最后,将P1'和P2向量相加,得到旋转后的坐标P'。
P' = P1' + P2 = (cosθ)P1 + (sinθ)K×P1 + P2其中,×表示向量的叉乘运算。
最后,我们将以上的推导进行矩阵形式的转化,乘以适当的矩阵系数和标量,并将K×P1项进行展开并化简,得到罗德里格旋转公式的最终形式:R = I + sinθK + (1-cosθ)K^2其中,R表示旋转矩阵,θ表示旋转的角度,K表示旋转轴的单位向量,I为单位矩阵。
计算旋转矩阵
计算旋转矩阵
计算旋转矩阵是数学中一个重要的概念,它主要用于在几何变换中执行旋转变换。
旋转矩阵定义了一种特定的变换操作,其中一个点经过变换后得到另一个点。
旋转矩阵是一种以列来表示的矩阵,它可以帮助我们理解如何把一个空间中的一个点经过变换得到另一个点的概念。
旋转矩阵的表示方法有多种,通常采用的是正交旋转矩阵的表示法,即:
旋转矩阵R=
(cosθ,-sinθ)
(sinθ,cosθ)
其中,θ代表要进行旋转的角度。
此时,可以看出,旋转矩阵R 是由旋转矩阵乘以平移到新坐标系的旋转矩阵来表示的。
计算旋转矩阵时,需要计算三个步骤:
1、原点进行平移:
先将原点从原有坐标系平移到新坐标系中(即原点变为原点),在此过程中,将原点的坐标记作(x1,y1)。
2、算旋转矩阵:
计算旋转矩阵时,将旋转矩阵的元素表示为:
旋转矩阵R=
[cos,-sin]
[sin,cos]
其中,θ是旋转的角度。
3、算新点的坐标:
将新点的坐标表示为(x2,y2),然后使用下面的公式计算新点的坐标:
x2 = x1 * cosθ - y1 * sinθ
y2 = x1 * sinθ + y1 * cosθ
由于旋转矩阵是一种线性变换,因此,可以使用多个旋转矩阵进行复合变换。
比如,如果将多个旋转矩阵连接起来,就可以得到一个更复杂的矩阵,可以实现更复杂的变换。
总的来说,计算旋转矩阵是一种简单易懂的运算,它能够帮助我们更好地理解空间中的变化,熟练掌握计算旋转矩阵能够大大地提高我们在几何变换、机器人控制、计算图像处理等方面的应用效率。