
控制工程基础
PPT文档演模板
2020/11/20
控制工程基础
1.5 自动控制系统的分类
•4. 按端口关系划分 •SISO系统
•MIMO系统
PPT文档演模板
2020/11/20
控制工程基础
1.6 自动控制系统基本要求
•1. 对自动控制系统基本要求
•稳定性(稳)、快速性(快)、准确性(准)
•“稳”是指系统的稳定性。 • 稳定性 是保证控制系统正常工作的先决条件。
控制工程基础
•1.3 自动控制的基本概念和原理
• 2 闭环控制: 该系统中,给定炉温通过一个电位器
的电压值Ug反映。实际炉温通过热电耦测量,并将 温度值转换为一个电压值Uf。通过Ug与Uf的反向串 接,实现与给定电压Ug的比较:Ug-Uf=△ U。 •△ U的大小反映 了实测炉温与给 定炉温的差别, 它的正负决定了 执行机构—电机 的转向。进而改 变电位器滑杆的 位置,以达到调 节温度的目的。
PPT文档演模板
2020/11/20
控制工程基础
1.1 课程介绍
• 自动控制技术是人类在认识世界和发明创新的过程中 发展起来的一门重要的科学技术。依靠它,可以完成 许多人类自身无法完成的工作,对于提高精度、质量、 性能及效率起到关键性的作用。同时还可以使人类从 笨重、重复性的劳动中解放出来,从事更富创造性的 工作
PPT文档演模板
2020/11/20
控制工程基础
3rew
演讲完毕,谢谢听讲!
再见,see you again
PPT文档演模板
2020/11/20
控制工程基础
PPT文档演模板
2020/11/20
控制工程基础
1、绪论
1.1 课程介绍 1.2 自动控制理论与技术的产生与发展
1.3 控制系统的基本概念和原理 1.4 控制系统的组成和基本环节
1.5 自动控制系统的分类 1.6自动控制系统基本要求
PPT文档演模板
2020/11/20
控制工程基础
本章学习要点
➢ 了解自动控制的起源和发展; ➢ 了解闭环控制系统的组成和基本环节; ➢ 了解反馈控制的工作原理; ➢ 掌握反馈控制系统的基本要求; ➢ 掌握相应的概念及技术术语;
控制工程基础
PPT文档演模板
2020/11/20
控制工程基础
教材与主要参考书
1、胡寿松.自动控制原理简明教程(第一版 ),北京:科学出版社,2005
2、刘豹.现代控制理论(第三版),北京 :机械工业出版社,2006
3、吴麒.自动控制原理-上、下册(第二版 ),北京:清华大学出版社,2006
4、董景新.控制工程基础,北京:清华大 学出版社,2006
控制工程基础
1. 开环控制系统结构简单、稳定性好,但不能自 动补偿扰动对输出量的影响。当系统扰动量产 生的偏差可以预先进行补偿或影响不大时,采 用开环控制是有利的。当扰动量无法预计或控 制系统的精度达不到预期要求时,则应采用闭 环控制。
2. 闭环控制系统具有反馈环节,它能依靠反馈环 节进行自动调节,以克服扰动对系统的影响。 闭环控制极大地提高了系统的精度。但是闭环 使系统的稳定性变差,需要重视并加以解决。
2020/11/20
控制工程基础
1.3 自动控制的基本概念和原理
• 自动控制
1 通过热电耦测量温度——代替眼观测,并转换成电 压信号Uf。
2 Uf与给定电压Ug比较,得到偏差电压。代替人脑
3 偏差电压通过放大 器进行电压及能量 的放大,控制电机 旋转。代替人手
来调节电位器滑杆, 从而达到控制炉温 的作用。
•闭环控制系统的结构框图:
PPT文档演模板
2020/11/20
控制工程基础
1.3 自动控制的基本概念和原理
• 什么是自动控制?
自动控制是指:不需要人的直接参与,而 控制某些物理量按照指定的规律变化。
• 手动控制
1(眼)观测温度
2 (与要求)比较
3(作出)决定
4(手)调节
•1
•~220V
•uc
•2
PPT文档演模板
• 有差系统(图b):若稳态误差为零,则系统称为 无差系统。
• 无差系统(图a):若稳态误差不为零,则系统称 为有差系统。
PPT文档演模板
2020/11/20
控制工程基础
小结
➢自动控制的基本概念 ➢开环控制与闭环控制 ➢负反馈的闭环控制系统的工作原理 ➢专用术语及控制系统的组成
PPT文档演模板
2020/11/20
道 • (10) 期望输出 • (11) 实际输出 • (12)检测量
PPT文档演模板
2020/11/20
控制工程基础
1.5 自动控制系统的分类
•1.按照信号传输特性划分
•线性系统:由线性元件组成的系统,主要特征是满 足叠加原理和齐次定理,即当系统在输入信号u1(t)的 作用下产生系统的输出y1(t),当系统在输入信号u2(t) 的作用下产生系统的输出y2(t)。如果系统的输入信号 为au1(t)+bu2(t)时,系统的输出满足ay1(t)+by2(t), 系数a,b可以是常数,也可以是时变参数。 •非线性系统:由非线性元件组成的系统,不满足叠 加原理和齐次定理。
PPT文档演模板
2020/11/20
控制工程基础
3.自动控制系统通常由给定环节、检测环节、
比较环节、效正环节、执行机构、被控对象 等部件组成。系统的作用量和被控量有:给 定量、反馈量、扰动量、输出量和各中间变 量。
4.结构图(又简称框图)可直观地表达系统各 环节(或各部件)间的因果关系,可以表达 各种作用量和中间变量的作用点和信号传递 情况以及它们对输出量的影响。
• 自动控制技术是当代发展迅速,应用广泛,最引人瞩 目的高新技术之一,是推动新的技术革命和新的产业 革命的关键技术。
• 自动控制理论则是研究自动控制共同规律的技术科学。 • 控制工程基础是一门专业基础课程,主要介绍系统的
建立、分析与设计等基本理论及方法的课程;是本学 科的技术基础课。
PPT文档演模板
2020/11/20
控制工程基础
1.1 课程介绍
•过程控制 •通讯技术 •电力电子技术 •计算机技术
•自动控制原 理
•自动控制理论
•古典控 •制理论
•现代控 •制理论
PPT文档演模板
•复变函数 •积分变换 •微积分 •线性代数
2020/11/20Fra bibliotek控制工程基础
1.2 自动控制技术的产生与发展
•自动控制的基础为闭环控制。控制论的奠基人N.Wiener • 给出的定义为: •“Feedback is a method of controlling a system by inserting into it the result of its past performance”
PPT文档演模板
2020/11/20
控制工程基础
1.3 自动控制的基本概念和原理
• 自动控制—不需要人的直接参与,而控制某些 物理量按照指定的规律变化。。
• 系统—由内部互相联系的部件按照一定规律组 成,能够完成一定功能的有机整体。
• 自动控制系统—在没有人的直接干预下,为实 现某一控制目标,由内部互相联系的部件按照 一定规律组成,能够完成自动控制功能的有机 整体。一般由控制器,控制对象,测量元件, 比较环节等组成。
PPT文档演模板
2020/11/20
控制工程基础
•1.3 自动控制的基本概念和原理
工作原理分析
1、开环系统
信号流程图
•扰动量
•给定量
•1
•输出量
•2
•图中•:•
1 - 控制器(自耦变压器) 2 - 被控对象(电阻炉)
该图也称为系 统方框图
PPT文档演模板
2020/11/20
控制工程基础
•1.3 自动控制的基本概念和原理
线性控制系统的稳定性由系统本身的结构与参数所 决定的,与外部条件和初始状态无关。
•“快”是说明系统动态(过渡过程)品质。
• 系统的过渡过程产生的原因 : 系统中储能元 件的能量不可能突变。
•“准”是说明系统的静态品质。
• 表明了系统的精确性和准确性。
PPT文档演模板
2020/11/20
控制工程基础
1.6 自动控制系统基本要求
工作原理与特点
(1)开环控制:只有输入量对输出量产生控制作 用,输出量不参与对系统的控制。 (2)开环控制特点
➢ 结构简单、维护容易、成本低、不存在稳定 性问题 ➢ 输入控制输出 ➢ 输出不参与控制 ➢ 系统没有抗干扰能力
•适用范围:输入量已知、控制精度要求不高、 扰动作用不大。
PPT文档演模板
2020/11/20
PPT文档演模板
2020/11/20
控制工程基础
•1.4 控制系统的组成和基本环节
•3.闭环控制系统中的基本术语
(1) 被控对象 (2) 被控量或输出量 (3) 控制量 (4) 设定量或输入量 (5) 扰动量 (6) 反馈量
• (7) 偏差量 • (8) 前向通道或正向通
道 • (9) 反馈通道或反向通
– 这种控制方式称为反馈控制方式!
– 反馈控制是通过偏差信号产生控制作用,并试图 去消除偏差来达到控制目的。
– 反馈信号与给定信号极性相反为负反馈,反之为 正反馈。
– 信号从前向通道传递到输出再经过反馈通道到比 较环节形成了一个闭合路经,故也称为闭环控制。
PPT文档演模板
2020/11/20
控制工程基础
输出量—检测元件—比较环节
PPT文档演模板
2020/11/20
控制工程基础
•1.3 自动控制的基本概念和原理
控制工程基础-总复习

状态空间的建立
➢由微分方程建立 ➢由传递函数建立
微分方程不含有输入项的导数项
能控标准 型
能观标准型
0 0
.
x
1
0
y 0
a0 b0
a1
x
u
1
an1
0
1 x
状态空间的建立 微分方程含有输入项的导数项
1
bn b0
an1 a0
能控标准 型
n
an1
1
0
0 1
➢ 线性系统的稳定性取决于系统自身的固有特征
(结构、参数),与系统的输入信号无关。
线性定常系统
x Ax bu
y
cx
du
平衡状态 x e 0 渐近稳定的充要条件是矩阵
A的所有特征值均具有负实部。
系统输出稳定:如果系统对于有界输入u 所引起的输 出y是有界的,则称系统为输出稳定。
线性定常系统 (A,b,c) 输出稳定的充要条件是传函
交点 (2)由劳斯阵列求得(及kg相应的值);
8 走向 当 nm2,kg时 , 一些轨迹向右,则另一些将向左。
根轨迹上任一点处的kg:
9 kg计算
k g G 1 (s 1 ) 1 H 1 (s 1 )= 开 开 环 环 极 零 点 点 至 至 向 向 量 量 s s 长 长 度 度 的 的 乘 乘 积 积
控制工程基础总复习(1)
1 控制系统的基本结构 2 闭环控制与开环控制的区别 3 控制系统的时域模型(微分方程、状态方程) 4 传递函数与微分方程的关系 5 R-L-C电路的模型建立(微分方程、传递函数) 6 方框图、信号流图、梅森公式应用 7 状态空间的基本概念 8 状态空间表达式建立方法
控制工程基础总复习(2)
控制工程基础_董景新_《控制工程基础》课程
第一章概论本章要求学生了解控制系统的基本概念、研究对象及任务,了解系统的信息传递、反馈和反馈控制的概念及控制系统的分类,开环控制与闭环控制的区别;闭环控制系统的基本原理和组成环节。
学会将简单系统原理图抽象成职能方块图。
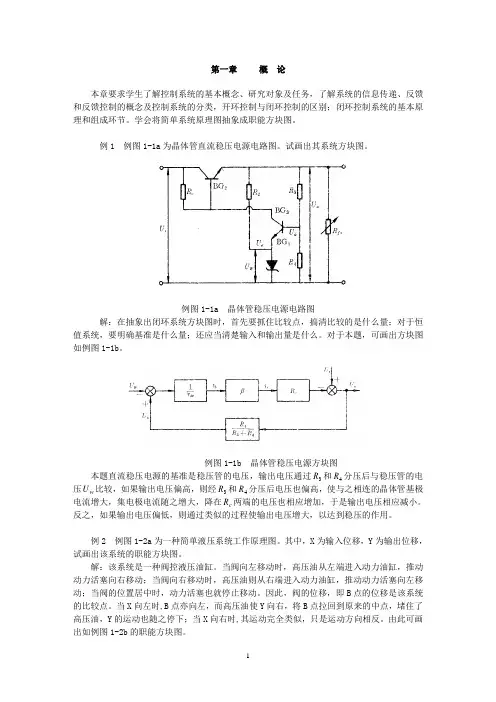
例1 例图1-1a为晶体管直流稳压电源电路图。
试画出其系统方块图。
例图1-1a 晶体管稳压电源电路图解:在抽象出闭环系统方块图时,首先要抓住比较点,搞清比较的是什么量;对于恒值系统,要明确基准是什么量;还应当清楚输入和输出量是什么。
对于本题,可画出方块图如例图1-1b。
例图1-1b 晶体管稳压电源方块图本题直流稳压电源的基准是稳压管的电压,输出电压通过R和4R分压后与稳压管的电3压U比较,如果输出电压偏高,则经3R和4R分压后电压也偏高,使与之相连的晶体管基极w电流增大,集电极电流随之增大,降在R两端的电压也相应增加,于是输出电压相应减小。
c反之,如果输出电压偏低,则通过类似的过程使输出电压增大,以达到稳压的作用。
例2 例图1-2a为一种简单液压系统工作原理图。
其中,X为输入位移,Y为输出位移,试画出该系统的职能方块图。
解:该系统是一种阀控液压油缸。
当阀向左移动时,高压油从左端进入动力油缸,推动动力活塞向右移动;当阀向右移动时,高压油则从右端进入动力油缸,推动动力活塞向左移动;当阀的位置居中时,动力活塞也就停止移动。
因此,阀的位移,即B点的位移是该系统的比较点。
当X向左时,B点亦向左,而高压油使Y向右,将B点拉回到原来的中点,堵住了高压油,Y的运动也随之停下;当X向右时,其运动完全类似,只是运动方向相反。
由此可画出如例图1-2b的职能方块图。
例图1-2a 简单液压系统例图1-2b 职能方块图1.在给出的几种答案里,选择出正确的答案。
(1)以同等精度元件组成的开环系统和闭环系统,其精度比较为_______ (A )开环高; (B )闭环高; (C )相差不多; (D )一样高。
(2)系统的输出信号对控制作用的影响 (A )开环有; (B )闭环有; (C )都没有; (D )都有。
第一篇 控制工程基础第一章第一节

第一篇控制工程基础第一章机械系统控制工程的一般概念1948年,维纳的《控制论》的出版,标志着控制理论作为一门学科正式诞生。
二战后,控制理论在化工、电力、冶金等部门得到了广泛的应用,解决了压力、温度、流量、化学成分的各种控制问题、形成了以反馈为中心的经典控制理论体系,其主要研究基于单输入-单输出的定常系统。
上个世纪50年代末,随着计算机技术的发展,控制理论发展到了一个新的阶段、即出现了现代控制理论。
控制对象发展为导弹制导、航天、航海、航空等领域中的多输入-多输出系统。
这些系统可以是定常的或时变的、离散的或连续的、确定的或随机的。
八十年代佾以来,控制理论正向大系统理论和智能控制理论等方面深入发展。
本课程主要讲述经典控制理论的基本概念、基本理论和方法。
研究对象限于线性定常系统。
§1-1自动控制理论及系统的基本概念一、实例首先,根据实例向同学们介绍自动控制理论及系统的基本概念。
实例1.(图1-1)上例的控制过程为:(1)根据图纸设定x方向加工尺寸;(2)把此数据输入机床控制器中;在控制器中把工作台行程换算成当量脉冲,即总脉冲数/脉冲当量;(3)按计算所得脉冲数(电压信号)输给步进电机;(4)步进电机输出转角通过减速齿轮传给丝杠;(5)丝杠输出,通过螺母传给工作台,工作台输出直线运动;上述过程可以用框图表示如下:实例2(图1-3)(图见教材)控制过程:(1)指令电位器W1的滑动触点确定给工作台的位置指令,即输入指令,输出电压;(2)当最初给出位置指令时;在工作台改变位置之前的瞬间,则电桥输出为偏差电压;(3)经放大器放大后,放大器输出电压;(4)输入到直流伺服电机,输出;(5)经齿轮减速器,传给丝杠,丝杠输出转角;(6)丝杠通过螺母收运动传给工作台,工作台输出直线运动;(7)工作台运动量为,使(反馈)电位器的滑动触点移动,而使于触点端输出(反馈)电压;(8)当时,,工作台停止运动,整个机械系统控制过程完毕;如果,即可知,工作台继续向前运动;反之,工作台向后运动,直到,运动停止;用框图表示:通过以上二例介绍一下控制系统的基本概念二、基本概念(1)被控对象:指人们要求实现某种确定的运动、生产过程、状态以及特定要求的机器设备;如机器人;称为对系统的输入量,也是系统输出量的希望值;如例1、2中工作台即被控对象,要求的运动是(或可把伺服电机也放在被控对象中);(2)控制装置:指对被控对象起控制作用,使之实现所要求动作的机械-电子系统总体;例子中除被控对象以外的装置。
控制工程基础第一章绪论资料

(5)滤波与预测:当系统已定, 输出已知时,识别 输入或输入中的有关信息。
page10
机电工程学院
第一章 绪论
三、控制理论的内容
经典控制理论(19世纪中叶--20世纪50年代)
控制理论 现代控自动”功能的装置自古有之,瓦
制 工
特发明的蒸汽机上的离心调速器是比较自觉
程 基
地运用反馈原理进行设计并取得成功的首例
础 。 麦克斯韦对它的稳定性进行分析,于
1868年发表的论文当属最早的理论工作。
page11
机电工程学院
第一章 绪论
从20世纪20年代到40年代形成了以时
域法,频率法和根轨迹法为支柱的“古典
”控制理论。
控
60年代以来,随着计算机技术的发展
制 工
和航天等高科技的推动,又产生了基于状
自动控制理论与实践的不断发展,为人们提供
了设计最佳系统的方法,大大提高了生产率,同时
促进了技术的进步。
page 2
机电工程学院
第一章 绪论
第一节 控制论的基本含义
一、 控制的含义
控制(Control):是指由人或用控制装置使受控对
象按照一定目的来动作所进行的操作。
控 制
例:用微型计算机控制热处理炉的炉温使之保持
第一章 绪论
控制的分类
人工控制: 指控制的任务由人来完成。
煤气灶上油煎鸡蛋时的油温控制
控 自行车速度控制 收音机音量调节 汽车驾驶
制
工 程
自动控制:
指控制的任务用控制装置来完成,
基
础
而人不经常直接参与。
电饭煲 空调 抽水马桶 声控光控路灯
电动机转速控制 导弹飞行控制 自动控制系统:一般由控制装置和被控对象组成。
《控制工程基础》电子教案

《控制工程基础》电子教案第一章:绪论1.1 课程介绍解释控制工程的定义、目的和重要性概述控制工程的应用领域和学科范围1.2 控制系统的基本概念介绍控制系统的定义和组成解释输入、输出、反馈和控制器的概念1.3 控制工程的历史和发展回顾控制工程的发展历程和重要里程碑讨论现代控制工程的挑战和发展趋势第二章:数学基础2.1 线性代数介绍矩阵、向量的基本运算和性质讲解线性方程组的求解方法2.2 微积分复习微积分的基本概念和公式讲解导数和积分的应用2.3 离散时间信号介绍离散时间信号的定义和特点讲解离散时间信号的运算和处理方法第三章:连续控制系统3.1 连续控制系统的概述介绍连续控制系统的定义和特点解释连续控制系统的应用领域3.2 传递函数讲解传递函数的定义和性质介绍传递函数的绘制和分析方法3.3 控制器设计讲解PID控制器和模糊控制器的原理和方法讨论控制器设计的考虑因素和优化方法第四章:离散控制系统4.1 离散控制系统的概述介绍离散控制系统的定义和特点解释离散控制系统的应用领域4.2 差分方程和离散传递函数讲解差分方程的定义和求解方法介绍离散传递函数的定义和性质4.3 控制器设计讲解离散PID控制器和模糊控制器的原理和方法讨论控制器设计的考虑因素和优化方法第五章:状态空间方法5.1 状态空间模型的概述介绍状态空间模型的定义和特点解释状态空间模型的应用领域5.2 状态空间方程讲解状态空间方程的定义和求解方法介绍状态空间方程的稳定性分析5.3 状态控制器设计讲解状态控制器的原理和方法讨论状态控制器设计的考虑因素和优化方法第六章:频域分析6.1 频率响应介绍频率响应的定义和作用讲解频率响应的实验测量方法6.2 频率特性分析系统频率特性的性质和图形讨论频率特性对系统性能的影响6.3 滤波器设计讲解滤波器的基本类型和设计方法分析不同滤波器设计指标的选择和计算第七章:数字控制系统7.1 数字控制系统的概述介绍数字控制系统的定义和特点解释数字控制系统的应用领域7.2 数字控制器设计讲解Z变换和反变换的基本原理介绍数字PID控制器和模糊控制器的设计方法7.3 数字控制系统的仿真与实现讲解数字控制系统的仿真方法和技术讨论数字控制系统的实现和优化第八章:非线性控制系统8.1 非线性系统的概述介绍非线性系统的定义和特点解释非线性系统的应用领域8.2 非线性模型和分析方法讲解非线性系统的建模方法和分析技术分析非线性系统的稳定性和可控性8.3 非线性控制策略讲解非线性PID控制器和模糊控制器的原理和方法讨论非线性控制策略的设计和优化第九章:鲁棒控制9.1 鲁棒控制的概述介绍鲁棒控制的定义和目的解释鲁棒控制在控制工程中的应用领域9.2 鲁棒控制设计方法讲解鲁棒控制的基本设计和评估方法分析不同鲁棒控制策略的性能和特点9.3 鲁棒控制在实际系统中的应用讲解鲁棒控制在工业和航空航天等领域的应用案例讨论鲁棒控制在实际系统中的挑战和限制第十章:控制系统的设计与实践10.1 控制系统的设计流程讲解控制系统设计的基本流程和方法分析控制系统设计中的关键环节和技术选择10.2 控制系统实践案例分析不同控制系统实践案例的设计和实现过程讲解控制系统实践中的注意事项和优化方法10.3 控制系统的发展趋势讨论控制系统未来的发展方向和挑战分析新兴控制技术和方法在控制系统中的应用前景重点和难点解析重点环节1:控制系统的基本概念和组成控制系统定义和组成的理解输入、输出、反馈和控制器的相互作用重点环节2:传递函数和控制器设计传递函数的定义和性质PID控制器和模糊控制器的设计方法和应用重点环节3:差分方程和离散传递函数差分方程的求解方法离散传递函数的定义和性质重点环节4:状态空间模型的建立和分析状态空间方程的定义和求解状态空间模型的稳定性和可控性分析重点环节5:频率响应和滤波器设计频率响应的实验测量和分析滤波器设计方法和应用重点环节6:数字控制系统和控制器设计Z变换和反变换的应用数字PID控制器和模糊控制器的设计方法重点环节7:非线性系统的建模和控制策略非线性系统的建模方法非线性控制策略的设计和优化重点环节8:鲁棒控制的设计和评估鲁棒控制的基本设计和评估方法鲁棒控制策略的性能和特点重点环节9:控制系统的设计流程和实践案例控制系统设计的基本流程和方法控制系统实践案例的设计和实现过程重点环节10:控制系统的发展趋势和新兴技术控制系统未来的发展方向新兴控制技术和方法在控制系统中的应用前景本教案涵盖了控制工程基础的十个重点环节,包括控制系统的基本概念和组成、传递函数和控制器设计、差分方程和离散传递函数、状态空间模型的建立和分析、频率响应和滤波器设计、数字控制系统和控制器设计、非线性系统的建模和控制策略、鲁棒控制的设计和评估、控制系统的设计流程和实践案例以及控制系统的发展趋势和新兴技术。
控制工程基础董景新第四版

控制工程基础董景新第四版简介《控制工程基础董景新第四版》是董景新教授所著的一本控制工程入门教材,通过全面介绍控制工程的基本概念、基本理论和基本方法,帮助读者建立起对控制工程的基础知识和基本技能的理解和掌握。
内容第一章:引言本章主要介绍控制工程的基本概念和发展历程,为后续章节的学习奠定基础。
首先对控制系统和控制工程的定义进行了阐述,并介绍了控制工程的主要任务和发展方向。
其次,对控制系统的分类进行了介绍,包括开环控制系统和闭环控制系统。
最后,介绍了控制系统的相关术语和符号,为后续章节的学习做好铺垫。
第二章:数学基础本章主要介绍控制工程所需要的数学基础知识。
首先介绍了常见的数学函数和符号,包括常用数学函数、求和符号、积分符号等。
其次,介绍了常用的数学运算法则,包括加法、乘法、指数运算等。
最后,介绍了常见的数学方程和常用的数学方法,包括线性方程组、矩阵运算、微积分等。
第三章:信号与系统本章主要介绍信号与系统的基本概念和分析方法。
首先介绍了信号的定义和分类,包括连续信号和离散信号、周期信号和非周期信号。
其次,介绍了信号的表示与分解方法,包括傅里叶级数和傅里叶变换。
最后,介绍了系统的定义和分类,包括线性系统和非线性系统、因果系统和非因果系统。
同时,介绍了系统的时域分析方法和频域分析方法。
第四章:传递函数与系统响应本章主要介绍传递函数和系统的响应特性。
首先介绍了传递函数的定义和性质,包括零极点分布和传递函数的单一性。
其次,介绍了系统的稳定性和系统的稳定判据,包括极点位置的判断和Nyquist判据。
最后,介绍了系统的时域响应和频域响应,包括单位冲击响应、单位阶跃响应、频率响应等。
第五章:控制系统的稳定性分析本章主要介绍控制系统的稳定性分析方法。
首先介绍了控制系统的稳定性的概念和判据,包括极点位置的判断和Nyquist稳定性判据。
其次,介绍了控制系统的根轨迹法和频率响应法,用于稳定性分析和设计。
最后,介绍了控制系统的相角裕度和增益裕度的概念和计算方法。
《控制工程基础》电子教案
《控制工程基础》电子教案第一章:绪论1.1 课程介绍了解控制工程的概念、内容和研究方法理解控制工程在工程实践中的应用和重要性1.2 控制系统的基本概念定义系统、输入、输出和反馈区分开环系统和闭环系统1.3 控制工程的目标掌握稳定性、线性、非线性和时变性等控制系统的特性学习控制系统的设计方法和步骤第二章:数学基础2.1 线性代数基础掌握向量、矩阵和行列式的基本运算学习线性方程组和特征值、特征向量的求解方法2.2 微积分基础复习极限、连续性和微分、积分的基本概念和方法应用微积分解决实际问题2.3 复数基础了解复数的概念、代数表示法和几何表示法学习复数的运算规则和复数函数的性质第三章:控制系统分析3.1 传递函数定义传递函数的概念和性质学习传递函数的绘制和解析方法3.2 频率响应分析理解频率响应的概念和特点应用频率响应分析方法评估系统的性能3.3 根轨迹分析掌握根轨迹的概念和绘制方法分析根轨迹对系统稳定性的影响第四章:控制系统设计4.1 控制器设计方法学习PID控制器的设计原理和方法了解模糊控制器和神经网络控制器的设计方法4.2 控制器参数调整掌握控制器参数调整的目标和方法应用Ziegler-Nichols方法和频域方法进行参数调整4.3 系统校正和优化理解系统校正的概念和目的学习常用校正方法和优化技术第五章:现代控制理论5.1 状态空间描述了解状态空间的概念和表示方法学习状态空间方程的求解和状态反馈控制5.2 状态估计和最优控制掌握状态估计的概念和方法学习最优控制的目标和求解方法5.3 鲁棒控制和自适应控制理解鲁棒控制的概念和特点了解自适应控制的设计方法和应用场景第六章:线性系统的稳定性分析6.1 稳定性的定义和性质理解系统稳定性的概念和重要性学习稳定性分析的基本方法6.2 劳斯-赫尔维茨准则掌握劳斯-赫尔维茨准则的原理和应用应用劳斯-赫尔维茨准则判断系统的稳定性6.3 李雅普诺夫方法了解李雅普诺夫方法的原理和分类学习李雅普诺夫第一和第二方法判断系统的稳定性第七章:线性系统的控制器设计7.1 控制器设计概述理解控制器设计的目标和重要性学习控制器设计的基本方法7.2 PID控制器设计掌握PID控制器的设计原理和方法应用PID控制器进行系统控制7.3 状态反馈控制器设计了解状态反馈控制器的设计原理和方法学习状态反馈控制器的设计和应用第八章:非线性控制系统分析8.1 非线性系统概述理解非线性系统的概念和特点学习非线性系统分析的基本方法8.2 非线性系统的描述方法学习非线性系统的数学模型和描述方法应用非线性系统分析方法研究系统的性质8.3 非线性控制系统的应用了解非线性控制系统在工程实践中的应用学习非线性控制系统的设计和优化方法第九章:鲁棒控制理论9.1 鲁棒控制概述理解鲁棒控制的概念和重要性学习鲁棒控制的基本方法9.2 鲁棒控制设计方法掌握鲁棒控制设计的原则和方法应用鲁棒控制设计方法设计控制器9.3 鲁棒控制在控制系统中的应用了解鲁棒控制在实际控制系统中的应用学习鲁棒控制在控制系统中的设计和优化方法第十章:控制系统仿真与实验10.1 控制系统仿真概述理解控制系统仿真的概念和重要性学习控制系统仿真的基本方法10.2 MATLAB控制系统仿真掌握MATLAB控制系统仿真工具的使用应用MATLAB进行控制系统仿真和分析10.3 控制系统实验了解控制系统实验的目的和重要性学习控制系统实验的方法和技巧重点和难点解析重点环节1:控制系统的基本概念和特性控制系统的基本概念,包括系统、输入、输出和反馈区分开环系统和闭环系统掌握稳定性、线性、非线性和时变性等控制系统的特性重点环节2:传递函数和频率响应分析传递函数的概念和性质,传递函数的绘制和解析方法频率响应的概念和特点,频率响应分析方法分析根轨迹对系统稳定性的影响重点环节3:控制器设计方法和参数调整控制器设计方法,包括PID控制器、模糊控制器和神经网络控制器的设计原理和方法控制器参数调整的目标和方法,应用Ziegler-Nichols方法和频域方法进行参数调整重点环节4:状态空间描述和最优控制状态空间的概念和表示方法,状态空间方程的求解和状态反馈控制状态估计和最优控制的目标和求解方法重点环节5:非线性控制系统分析和鲁棒控制理论非线性系统的概念和特点,非线性系统分析的基本方法鲁棒控制的概念和重要性,鲁棒控制的基本方法重点环节6:控制系统仿真与实验控制系统仿真的概念和重要性,控制系统仿真的基本方法MATLAB控制系统仿真工具的使用,应用MATLAB进行控制系统仿真和分析控制系统实验的目的和重要性,控制系统实验的方法和技巧全文总结和概括:本教案涵盖了控制工程基础的十个章节,主要包括控制系统的基本概念和特性、传递函数和频率响应分析、控制器设计方法和参数调整、状态空间描述和最优控制、非线性控制系统分析和鲁棒控制理论以及控制系统仿真与实验。
控制工程基础(主编_彭珍瑞_董海棠)课件(精)
第一章 绪论内容提要一、基本概念1.控制:由人或用控制装置使受控对象按照一定目的来动作所进行的操作。
2.输入信号:人为给定的,又称给定量。
3.输出信号:就是被控制量。
它表征对象或过程的状态和性能。
4.反馈信号:从输出端或中间环节引出来并直接或经过变换以后传输到输入端比较元件中去的信号,或者是从输出端引出来并直接或经过变换以后传输到中间环节比较元件中去的信号。
5.偏差信号:比较元件的输出,等于输入信号与主反馈信号之差。
6.误差信号:输出信号的期望值与实际值之差。
7.扰动信号:来自系统内部或外部的、干扰和破坏系统具有预定性能和预定输出的信号。
二、控制的基本方式1.开环控制:系统的输出量对系统无控制作用,或者说系统中无反馈回路的系统,称为开环控制系统。
2.闭环控制:系统的输出量对系统有控制作用,或者说系统中存在反馈回路的系统,称为闭环控制系统。
三、反馈控制系统的基本组成1.给定元件:用于给出输入信号的环节,以确定被控对象的目标值(或称给定值)。
2.测量元件:用于检测被控量,通常出现在反馈回路中。
3.比较元件:用于把测量元件检测到的实际输出值经过变换与给定元件给出的输入值进行比较,求出它们之间的偏差。
4.放大元件:用于将比较元件给出的偏差信号进行放大,以足够的功率来推动执行元件去控制被控对象。
5.执行元件:用于直接驱动被控对象,使被控量发生变化。
6.校正元件:亦称补偿元件,它是在系统基本结构基础上附加的元部件,其参数可灵活调整,以改善系统的性能。
四、控制系统的分类(一)按给定信号的特征分类1. 恒值控制系统2. 随动控制系统3. 程序控制系统(二)按系统的数学描述分类1. 线性系统2. 非线性系统(三)按系统传递信号的性质分类1. 连续系统2. 离散系统(四)按系统的输入与输出信号的数量分类1. 单输入单输出系统2. 多输入多输出系统(五)按微分方程的性质分类1. 集中参数系统2. 分布参数系统五、对控制系统的性能要求1. 稳定性:指系统重新恢复稳态的能力。
控制工程基础知识点
控制工程基础知识点【篇一:控制工程基础知识点】◎控制论与系统论、信息论的发展紧密结合,使控制论的基本概念和方法被应用于各个具体科学领域其研究的对象从人和机器扩展到环境、生态、社会、军事、经济等许多方面,,并将控制论向应用科学方面迅速发展。
其分支科学主要有:工程控制论、生物控制论、社会控制论和经济控制论、大系统理论、人工智能等。
◎闭环控制系统主要由给定环节、比较环节、运算放大环节、执行◎由此可见,系续稳定的充分必要条件是:系统特征方程的根全部具有负实部。
系统的特征根就是系统闭环传递函数的极点,因此,系统稳定的充分必要条件还可以表述为系统闭环传递函数的极点全部位于〔s〕平面的左半平面线性定常系统对正弦输入的稳态响应被称为频率响应,该响应的频率与输入信号的频率相同,幅值和相位相对于输入信号随频率 w 的变化而变化,反映这种变化特性的表达式 x (? ) 和-arctantw 称系统的频率特性,它与系统传递函数的关系将 g(s)中的s 用 jw 歹取代, g(jw)即为系统的频率特性。
环节、被控对象、检测环节(反馈环节)组成◎开环控制反馈及其类型:内反馈、外反馈、正反馈、负反馈。
◎1、从数学角度来看,拉氏变换方法是求解常系数线性微分方程的工具。
可以分别将“微分”与“积分”运算转换成“乘法”和“除法”运算,即把微分、积分方程转换为代数方程。
对于指数函数、超越函数以及某些非周期性的具有不连续点的函数,用古典方法求解比较烦琐,经拉氏变换可转换为简单的初等函数,就很简便。
2、当求解控制系统输入输出微分方程时,求解的过程得到简化,可以同时获得控制系统的瞬态分量和稳态分量。
3、拉氏变换可把时域中的两个函数的卷积运算转换为复频域中两函数的乘法运算。
在此基础上,建立了控制系统传递函数的概念,这一重要概念的应用为研究控制系统的传输问题提供了许多方便。
◎描述系统的输入输出变量以及系统内部各变量之间的数学表达式称为系统的数学模型,各变量间的关系通常用微分方程等数学表达式来描述。
控制工程基础第四版教学大纲
控制工程基础第四版教学大纲课程概述《控制工程基础》是一门针对自动控制领域的入门课程,主要介绍控制工程的基本原理、基本方法以及应用技术。
本课程旨在让学生初步掌握系统控制理论的基本知识和方法,以便于在工程实践中解决相关问题。
授课内容第一章控制系统概述1.控制系统的定义和基本概念2.控制系统的分类3.控制系统的组成部分和基本结构第二章数学模型建立1.线性时不变系统的数学建模2.传递函数和状态空间模型3.系统的时间响应和稳态响应分析第三章系统稳定性分析1.时域分析法2.频域分析法3.系统稳定性的判定方法第四章控制系统的设计1.控制系统的设计要求2.确定控制结构的选择3.设计控制器的方法第五章系统性能分析1.系统的性能指标2.系统响应速度和稳态精度分析3.系统性能的提高第六章高级控制方法1.PID 控制2.广义预测控制(GPC)方法3.模糊控制4.自适应控制第七章运动控制系统设计1.伺服机构的基本原理2.伺服机构的数学模型3.伺服机构的控制方法实验内容实验一系统参数辨识1.传统系统的建模方法2.基于系统响应的辨识方法3.多项式辨识方法实验二控制系统稳定性分析1.时域分析法2.频域分析法3.稳定性判定方法实验三 PID 控制器的设计与应用1.PID 控制器的设计方法2.PID 控制器的参数整定方法3.PID 控制器在控制系统中的应用实验四自适应控制1.反馈误差控制方法2.模型参考自适应控制方法3.自适应控制系统的建模与设计实验五运动控制系统的设计1.伺服机构的控制方法2.伺服机构系统的建模和参数辨识3.运动控制系统的设计实现教材及参考书目教材1.许明杰、洪来兴. 控制工程基础(第4版). 北京:高等教育出版社,2017年.参考书目1.K. OGATA. Modern Control Engineering (5th edition),USA: Prentice Hall, 2009.2.F. FRANKLIN,D. POWELL, EMMANUEL K. Agyakwa. Digital Control of Dynamic Systems. Prentice Hall Professional Technical Reference,4 edition, 2009.3.P. KATTIEN, H. UNDE, M. DE DONCKER. Digital Control for Power Converters. Springer-Verlag Berlin Heidelberg, 2006.评分方法1.平时成绩:30%2.期末考试:70%。