
微机保护中基于DFT傅氏算法的频率特性研究_李吉德
2 周期信号的 DFT 及其频率特性
离散后的 i,(t)信号为:
(14)
其中的参数为: Ts-采样时间间隔,N-T0 时间内的采样点数 那么离散周期信号~i (t)的 Fourier 变换为:
图 4 F(ω)的幅频特性 图 2、式(13)描述的 F(ω)和图 4、式(15)描述的 F(ω)比较后得,只有当采样的频率满足以下条件:
35
DFT 傅氏算法的必要条件,现将其列出: Condition 1:信号必须是完全的周期信号; Condition 2: 信号中含有有限次斜波分量,且
最高次斜波分量角频率为(m-1)ω0; Condition 3:采样的周期必须是基频的周期; Condition 4:采样的频 率 必 须 满 足 式 (18)的 要
李吉德 赵作斌 廖哓波 长岛县供电公司 山东 长岛 265800
【摘要】为了保证微机保护的速动性,大部分微机保护的信号采集装置利用 DFT 来实现傅氏算
法的系数求解。 本文由连续信号的频域出发,推导出了基于 DFT 的傅氏算法离散信号频率特
性。通过对该频率特性的研究,既给出了基于 DFT 的傅氏算法在微机保护中的理论依据,又得
[3] Jiang Huilan, Yang Wei, Xu Jianqiang, Liu Mei with Qiu Xiaofeng, “Improved Fourier algorithm for correcting power system frequency deviation”, Transactions of Tianjin University, pp. 193 -196, Vol. 7, No. 3, Sep. 2001.
求。
那么考虑在某一时刻 t 的信号值 i(t)和下一个 时刻 t+T0 的信号值 i(t+T0):
则两个信号值之差为:
(21)
3 引起 DFT 求解误差的若干因素讨论
由于电力系统发生故障的时候,微机保护中数 据采集装置所采集到的信号,不可能同时满足以上 4 种条件,因此,就系统故障时,信号中出现最多的 几种影响因素进行讨论。
[4] 陈德树. 计算机继电保护原理与技术[M]. 北京: 中国电 力出版社, 1992.
[5] 朱 桂 英, 龚 乐 年. 傅 氏 算 法 在 微 机 保 护 应 用 中 的 探 讨 [J]. 电力系统及其自动化学报, 2005, 17(4): 41-43.
[6] 李永丽, 马志宇. 傅氏变换理论在电力系统保护中的应 用[J]. 电力系统及其自动化学报, 2003, 15(5): 26-28.
(18) (m-1)ω0-周期信号 i(t)中的最高次斜波频率 才有:
(19)
利用基于 DFT 的傅氏算法求得的傅立叶系数 才和原始信号的傅立叶系数一致。
这样的话,我们就得到了在微机保护中,基于
山东电力高等专科学校学报
Journal of Shandong Electric Power College
流幅值误差是
, 其中 α 是幅值线性函数中时
间的斜率,以此看来,提高采样频率,即减少采样时 间间隔 Ts,对减少该误差是有帮助的。
36
李吉德 赵作斌 廖哓波 微机保护中基于 DFT 傅氏算法的频率特性研究
4 结语
本文通过严格的数学推导和图形描述,将基于 DFT 的傅氏算法,进行频域上的频谱分析,从而将 傅立叶系数和信号频谱上的离散点, 做了一一映 射, 并通过对离散周期信号频谱上离散点的分析, 得到了基于 DFT 傅氏算法在微机保护中应用的 4 个必要条件,最后通过讨论电力系统故障时,引起 DFT 求解误差的若干因素,给出了为保持这 4 个必 要条件,所做出的相应修正。 进一步的证实了为使 微机保护中的 DFT 算法得到更准确的结果, 必须 使得信号满足这 4 个条件。
(12) 由于时域的乘积就是频域的卷积[1],那么 F(ω) 的表达式为:
(13)
34
李吉德 赵作斌 廖哓波 微机保护中基于 DFT 傅氏算法的频率特性研究
根据图 1,我们可以得到连续时限信号~i (t)的 幅频特性为:
(15)
其中
, 根 据 式 (6) 和 (7), 得 到 离 散 情 况
下,傅氏算法的形式为:
(7)
其中 r=0,1,2,…,m-1。 其中 F(ω)为 时 限 信 号~i (t)的 傅 立 叶 变 换 ,其 时限区间为(0,T0),即:
(8)
图 1 窗函数的幅频特性 每一个过零点位于 rω0 处,其中 r=0,±1,±2,… 而原始信号(3)式中 i(t)的傅立叶变换为:
(11) 那么 F(ω)的时域信号~i (t)就是 i(t)与窗函数 w(t)的乘积。
之间的关系, 误差的增大会造成保护判据的失灵, 达不到保护的可靠性要求。
因此,本文就电力系统故障中可能出现的几种 情况, 给出了基于 DFT 的傅氏算法应用所需要的 必要条件,而后简要介绍了几种消除误差的方法。
1 周期信号的傅氏算法及其频率特性
按 照 文 献 [5]中 的 要 求 , 将 信 号 模 型 设 定 为 余 弦 函数模型,即信号为如下形式:
参考文献
[1] Alan V. Oppenheim, Alan S. Willsky with S. Hamid Nawab, “Signals & Systems Second Edition”, PrenticeHall, March, 2002.
[2] Alan V. Oppenheim, Ronald W. Schafer with John R. Buck, “Discrete-Time Signal Processing Second Edition”, Prentice-Hall, September, 2002.
(16)
图 2 F(ω)的幅频特性 将所有分量取和得到的结果如下:
(17)
其中 r=0,1,2,…,m-1。 根 据 式 (15),我 们 得 到F (ω)的 幅 频 特 性 如 下 图所示:
ˇ ˇ
ˇ
图 3 F(ω)的幅频特性 由上图可以发现,在连续信号中,经过移动后, 每一个窗函数的频谱曲线 CkW(ω-kω0)在 kω0 处的 贡献始终为 0,而傅立叶系数均在 F(ω)上的 kω0 处 取得,且 F(ω)在 每 一 个 kω0 处 的 值 始 终 为 CkT0 或 DkT0 或(C0+D0)T0,因此得到的傅立叶系数与式(7) 是一致的。 总的说来,傅氏算法得到的傅立叶系数 Ak、Bk,
3)信号中的衰减周期分量的影响。 在电动机启 动的时候,其启动电流在上升沿阶段,会产生一个 幅值逐渐增大的基频电流分量。 对保护而言,如何 能够准确的采得该电流的幅值,直接决定了保护是 不是能够对电动机的启动或短路加以正确的判断。 若假设上升沿阶段,基频电流的幅值是时间的一个 线性函数关系, 那么利用 DFT 算法得到的基频电
33
式为: (1)式又可以表达为如下形式:
那 么~i (t)的 傅 立 叶 系 数 就 是 其 傅 立 叶 变 换 F (ω)在各个 rω0 的取值,r=0,1,…,m-1。 接下来我们 (2) 来看 F(ω)的特性。 (3)式的傅立叶变换 F(ω)表达 成如下:
(9)
(3)
这就类似于, 原始信号加窗后的傅立叶变换,
32
李吉德 赵作斌 廖哓波 微机保护中基于 DFT 傅氏算法的频率特性研究
·电力工程·
微机保护中基于 DFT 傅氏算法的频率特性研究
Research on the Frequency Character of Fourier Algorithm based on DFT in Microprocessor-based Protection
而原始信号就是(3)式中的 i(t),其时域是从(-∞,
(4)
根 据 傅 氏 算 法 [4]的 表 达 式 ,积 分 时 间 取 (0,T0), 即从 0 时刻到第一个基频周期积分:
+∞), 而窗函数就是: 该函数的傅立叶变换如下:
(10)
(5)
其幅频特性曲线为:
上式又可以转换成如下形式: (6)
其中 r=0,1,2,…,m-1。 从以上看来, 傅氏算法其实就是分别计算 Cr 和 Dr,然后再计算 Ar 和 Br 的过程。 这样的话,我们 就直接分析 Cr 和 Dr 在傅氏变换中的频率特性。
(1)
参数如下: ω0-系统中的基频角频率; m-1-系统中的最高斜波次数; Ik-各次斜波的幅值; φk-各次斜波的相位; Ak-各次斜波余弦函数的幅值; Bk-各次斜波正弦函数的幅值。 按 照 文 献 [5], 得 到 各 次 斜 波 的 幅 值 和 相 位 表 达
山东电力高等专科学校学报
Journal of Shandong Electric Power College
1)系统工频频率偏移的影响[3]。 电力系统中的 频率,并非一直保持在某一固定频率不变的,而是 随着系统运行方式、负荷的变化等动态变化的。 因 此,对于 DFT 算法来说,如果在频率变化较大的情 况下, 仍然以固定的工频作为基频, 进行 DFT 或 FFT 求解, 那么得到的系数必然会产生较大的误 差,从而对微机保护的可靠性产生影响。 系统工频 频率偏移的情况, 按照以上得到的 4 大必要条件, 就是条件 3 不满足的情况。
在这种情况下,将采样周期 T0,纠正为系统中 基频的周期 T,即对原来的采样数据窗 N,增加一 个附加修正的数据窗 △N,使得 N+△N 所对应的周 期,为系统中的实际工频周期。 进而满足了 4 大必 要条件,从而求得准确的傅立叶系数。 具体的修正 方案,文献[3]中有详细的说明,在此不加赘述。
2)信号中的衰减直流分量的影响。 在电力系统 短路的瞬间,影响保护最大因素的就是信号中的衰 减直流分量, 由于其较长的衰减时间和较大的幅 值,对保护的动作判据影响十分大,是造成保护误 动或拒动的主要因素之一。 只要能够消除信号中的 衰减直流分量,那么就能够增强保护的可靠性。 以 下仅说明某种消除衰减直流分量的原理。
微机保护中基于DFT傅氏算法的频率特性研究

=
=
3 3
一
=
_ 、一
式为 :
式
P 那 么 () 的傅 立 叶 系数 就 是 其 傅 P 叶 变 换 F 立
对
a
r
c
%
() 2
C
+ 一
广● ●. 0
●f
_一 、一
r ● .J 0
, ●
a
ቤተ መጻሕፍቲ ባይዱn
表达 为如 下形 式 :
A 一 次斜波余 弦 函数 的幅值 ; 各
一
各次斜 波正 弦 函数 的幅值 。
按 照文 献 , 到各 次 斜波 的 幅值 和相位 表 达 得
山东 电力 高等专 科 学校 学报
J u n l fS a d n lcrc P we l g o r a h n o g E e ti o rCol e o e
按 照文 献 _中的要求 , 信 号模 型设 定 为余 弦 5 J 将 函数模 型 , 即信号 为如下形 式 :
-
题 基 于 D 的 F T算 法 , F 由于其 具有 的原 位性 ,
计 算量小 且易 于流水 操作等 特点 , 以非常适 合 用 所
数字 信号 处 理器进 行 处理 。利 用 F T来 实现 傅 氏 F 算法 , 以大大减少 计算 量 , 而加快 计算 速度 , 可 进 对 加快保 护动 作速度 , 增强 其速动 性有 明显 的效 果 。 然而 , 要满足傅立 叶算法 的条件是 比较 网难 的 , 因为电力 系统发生故 障的时候 ,信号并 非只有故 障 的周期分量 , 与此 同时 , 还有衰减的直流分量 l、 7 幅值
×
Ak=
=
基于DFT的电网频率精确计算

的计 算 结 果 完 全 依 赖 于 过 零 点 时 刻 的测 量 值 ,容
易受 电 网 中谐 波 和 故 障 的影 响 ,而 且 只 适 应 于 频 率 恒 定 的静 态 系统 ;最 小 二 乘 算 法 的计 算 精 度 和 收 敛 速 度都 比较 高 ,但 是 信 号 噪 声 和 初 值 对 其 计
1 非 同步 采样 下 DF T 计 算 相 角 的 分 析
假 定输 入 信 号 ( )是 正 弦周 期信 号 ,其 幅 值 、
局 部 化 特 征 ,但 是 计 算 较 复 杂 ,硬 件 要 求 较 高 ;
基 于 离 散 傅 里 叶变 换 ( D i s c r e t e F o u r i e r T r a n s f o r m,
: 一
㈩
时 .经 过 D F T算 法 计 算 出 来 的信 号 相 角 与 真 实信
号 相 角相 同。
、 ● _ 、 \ g 一 \ 一 、 r ● ● /
当信 号 频 率 偏 移 额 定 频 率 时 , 由于 非 同步 采 样导致 D F F 算 法 在 计算 信 号 初 始 相 角 的 时候 出现 频 谱 泄露 和栅 栏 效应 ,使 得 经 过 D F T算 法 计算 出 的信 号 初 相 角 出 现 误 差 ,下 面将 具 体 分 析该 部 分
一
1 8一
基 于 DF T的 电 网频 率 精 确 计 算
马 诚 。等
一
P
差
N/
( 2 万 ) 2 鸠 纯 ) ————÷———一
, 、 ~
( 3 )
基于全波傅氏算法的微机继电保护
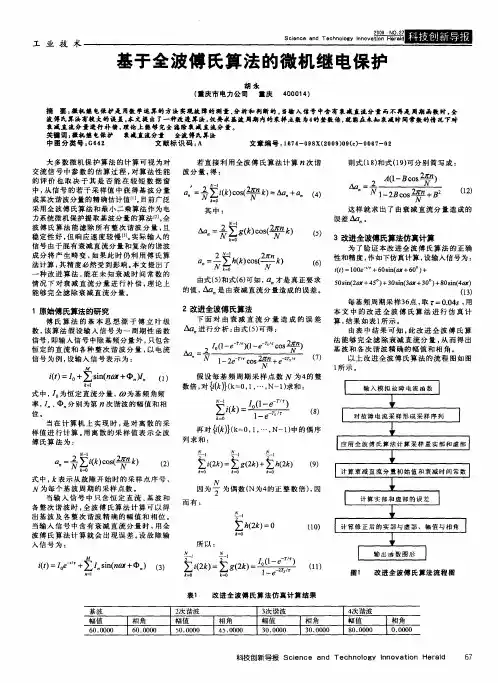
大 多 数 微 机 保 护 算 法 的计 算 可 视 为 对 若 直 接 利 用 全 波 傅 氏算 法 计 算 n次 谐 交 流 信 号 中参 数 的 估 算 过 程 , 算 法 性 能 波 分 量 , : 对 得 的 评 价 也 取 决 于 其 是 否 能 在 较 短 数 据 窗 中 , 信 号 的 若 干 采 样 值 中 获 得 基 波 分 量 从 a = )o( cs () 4 或 某 次 谐 波分 量 的 精 确 估计 值 …。 目前广 泛 采 用 全 波 傅 氏算 法 和 最 小 二 乘 算法 作为 电 其中 : 力系 统微 机 保 护 提 取 基波 分 量 的 算法 【。 2 全 J 误差 。 l I l 1 Ⅳ 波傅 氏算法能滤 除所有整次 谐波分量 , 且 ¨ 脚 ∑ ∑ 。 。 稳 定 性 好 , 响 应 速 度 较 慢 [。 际 输 入 的 但 3实 J 3改进全波傅 氏算 法仿真计 算 耻 信 号 由于 混 有 衰 减 直 流 分 量 和 复杂 的谐 波 I 为 了验 证 本 改进 全l 傅 氏 算 法 的 正 确 波 成分将 产生畸变 , 如果 此 时 仍 利 用 傅 氏算 性 和 精 度 , 如下 仿 真计 算 , 输 入信 号为 : 作 设 () 6 法 计 算 , 精 度 必然 受 到 影 响 。 文 提 出 了 其 本 S ’ l 』 i) 0 e +6 s ( t O ) ( =10 t 0 i r +6 。 + n_  ̄ 种 改 进 算 法 , 在 未 知 衰 减 时 间 常 数 的 能 由式 ( ) 式 () 5和 6 可知 , / 才 是 真 正要 求 5 s (t +4 。+3 s (a +3 。+8 s (a ) t n 0 i 2o 5) 0 i 3 r 0 ) 0 i 4 r n t n n 情 况 下 对 衰 减 直 流 分 量 进 行 补 偿 , 论 上 理 的 值 , n 是 由衰 减直 流 分 量 造 成 的 误 差 。 A (3 1) 能 够 完 全 滤 除衰 减 直 流 分 量 。 每 基 频 周 期 采样 3 点 , 6 取 =00 s, . 4 用 2改进全波傅氏算法 1原始傅 氏算法的研 究 本 文 中 的 改 进 全 波 傅 氏 算 法 进 行 仿 真 计 下 面 对 由 衰 减 直 流 分 量 造 成 的 误 差 算 , 果 如表 1 傅 氏 算 法 的 基 本 思 想 源 于 傅 立 叶 级 结 所示 。 Aa 进 行分 析 : 由式 ( ) 得 : 5可 数, 该算 法 假 设 输 入信 号 为 一 周 期 性 函数 由表 中 结 果 可 知 , 改 进 全 波 傅 氏算 此 信号, 即输 入 信 号 中 除 基 频 分 量 外 , 只包 含 法 能 够 完 全 滤 除 衰 减 直 流 分 量 , 而 得 出 从 恒 定 的 直 流 和 各 种 整 次 谐 波 分 量 , 电流 以 基波 和各次谐波精确 的幅值和相 角。 以 上 改 进 全 波 傅 氏算 法 的 流 程 图 如 图 信号为例 , 输入信号表示 为: 设
微机保护傅里叶算法分析

微机保护傅里叶算法分析
1微机保护傅里叶算法分析
微机保护傅里叶算法(Microcomputer Protection Fourier Algorithm,MPFA)是一种基于傅里叶算法的保护算法,它对保护进行解析、检测和故障定位。
MPFA是电力系统保护算法研究中一种新型的数字式保护,其主要用于各类先进的电力系统保护器。
MPFA算法有很多优点,例如灵敏度高、抗干扰性较强,可适用于新型复杂的电网或系统,在某些情况下,它可以比普通保护算法更快的响应时间。
2原理简介
MPFA是一种基于傅里叶算法的保护算法,其主要用于检测电场异常、故障定位以及保护响应。
MPFA算法基于傅立叶变换构建一种域向量,然后对这个域向量进行计算,从而实现保护功能。
MPFA使用傅里叶变换时,取采样点距离受保护对象越靠近的信号越准确,由此可以知道故障类型及其位置。
3实用优势
MPFA在实际应用方面具有很多优势,它具有灵敏度高、抗干扰性强的特点,可用于新型复杂的电网或系统,这是传统保护算法难以实现的。
此外,MPFA算法还具有反应时间短的优点,它可以比传统保护算法更快地响应故障,从而有效避免或减少系统电能损失。
4发展和应用
目前,MPFA算法已经在电力系统实时保护领域得到了广泛的应用,它可以检测电网的极低频信号,有效的定位故障,进而对系统进行保护,弥补了实体电力系统受限的状况。
随着电力系统复杂程度的加大,MPFA算法将有望进一步得到发展,为电力系统提供更安全可靠的保护。
5结论
微机保护傅里叶算法是一种基于傅里叶算法的电力系统保护算法,它具有灵敏度高、抗干扰性强、反应时间短等优点,广泛应用于电力系统实时保护领域,从而更好的保证电力系统的安全可靠性。
微机保护中滤除衰减直流分量的全周波傅氏算法的仿真比较分析

用泰勒级数展开后可简化为:
2.7 第三类改进算法 1 和前面两类算法相比,第三类算法不需要增加
采样点数,提高了算法的运算速度。文献[9]假设 信号在基频周期下的采样点数 N 是 4 的整数倍。从 而推导出各次波的实部和虚部误差为:
⎧ ⎪ ⎪⎪∆ak ⎪ ⎨
=
2 N
A
⎛⎜⎝1
−
B
cos
2πk N
⎞ ⎟⎠
( ) inew
(n) = i(n) −
− Tn
Ae τ
。将指数函数设为
f
Tn
,则
可推导出线性化递推公式:
f
(Tn+1
)
=
⎜⎛1 ⎝
−
∆T τ
⎟⎞ ⎠
f
(Tn
)
其中:初值 f (T0 )=1。
(13)
⎡ ⎢ ⎢
sin
⎛ ⎜⎝
2π N
×1
×
1
⎞ ⎟⎠
⎢ ⎢ ⎢
cos
⎛ ⎜⎝
2π N
×1
×
1⎞⎟⎠
⎢
┇
⎢
中图分类号: TM771
文献标识码: A
文章编号: 1003-4897(2007)06-0016-05
0 引言
全周波傅氏算法是目前电力系统微机继电保 护中被广泛采用的算法。用它可以精确计算信号基 波和各次谐波的幅值与相位。但当电力系统发生故 障时,故障信号中除了各次谐波分量外,还含有衰 减的直流分量。由于传统傅氏算法无法滤除衰减直 流分量,从而导致计算结果出现误差。
−α T
D=e N
= 1 − ⎛⎜⎝α
T N
⎞ ⎟⎠
+
1 2
用于微机保护的1/4周波傅氏算法研究

因此 实 际 的 全 波 傅 氏算 法 为 :
I R e ( ”) n )一 姒 ) c o s 越 姒 ) s
n 2
序列 。随着 电力系统并 网以及 电压等级的提高和复杂度 的
增加 ,尤其 是 我 国正处 于特 高压 线 路 的 建 设 期 ,对 微 机 保 护速 动性 和可靠 性 的要 求 逐 步提 高 ,而快 速切 除 故 障对 于 电力 系 统稳 定 性 的提 高至 关 重要 。 目前 ,常用 的全 波 傅 氏
I b 一k a B4 -k b A4 - e -
( T / 2 )4 -2 A T ] ,则有 :
( 1 5 )
靳 ) c O s ( 瓤 靳 ) S i n (
导 i n ( 出
0 S ( 出 L
。 s + ( 6 ) n +
作者简介 : 陈培 育( 1 9 8 3 一 ) , 硕士, 工程师 , 研 究方向为继 电保护技术 、 电力 系统分析技术 、 网源协调及 新能源技 术。
2 4 1 W W W . c h i n a e t . n e t 1 电 工技术
继 电保 护 技 木
定。同时 ,若确定谐波 次数 n和延时 △ 丁, 习 么凫 、
N
式 中 ,N 为一个 周期 T 中 的采 样 点数 。
2 1 / 4周 波傅 氏算法
为 了分析 衰 减非 周期 分 量 对 1 / 4 周 傅 氏算 法 的影 响 , 设 电力 系 统故 障 电 流形 式为 :
算法及其改进算 法能滤 除所有 整次谐 波分量 ,稳定 性较 好 ,但其数据窗需要 1 个周期 ,若再计及 微机保护判断 和
一种基于傅氏算法的高精度测频方法
(1)
式中 U、 ϕ分别表示基波电压的幅值和初相角。 若 用 f0 表示额定频率,∆f 表示频差,真实频率为 f, 三者之间存在如下关系
第2期
李一泉等: 一种基于傅氏算法的高精度测频方法
79
f = f0 + ∆f
(2)
即 f = f0 U I21 − U I20 2 2 UR 0 − U R1 (11)
2 2 − UR 可能较小甚至为 0,但对于 单次计算, U R ( i −1) i
cos(4πf0 t + 2π∆ft + ϕ + 2πf
UI1 =
2 T0
∫0
T0
u (t +
T0 )cos(2πf0t )dt = N
T U T0 ( ∫ sin(2π∆ft + ϕ + 2πf 0 )dt + 0 T0 N
由于真实频率未知,事先只能假定系统频率为 额定值 f0,对时间窗[0, T0]使用傅氏算法得 U T0 2 T0 U R 0 = ∫ u(t )sin(2πf0 t )dt = ( ∫ cos(2π∆ft +ϕ )dt − 0 T0 T0 0
∫0
T0
cos(4πf0 t + 2π∆ft +ϕ )dt 0 T sin(π∆fT0 + ϕ + 2πf 0 )sin( π∆fT0 ) (8) πT0 ∆f (2 f0 + ∆f ) N
T0
sin(4πf0 t + 2π∆ft + ϕ + 2πf
比较式(7)和式(8),亦有 U U I1 2 ( R1 )2 + ( ) = K2 f0 f 0 + ∆f 由式(6)和式(9),易得 f + ∆f 2 U I21 − U I20 f2 ( 0 ) = 2 = 2 2 f0 U R 0 − U R1 f0
一种适用于微机保护的新的递推DFT算法
经过一个采样间隔后变为:
(10)
用式(10)除以式(9),可得:
(11)
至此,仅根据采样值可利用式(9)、式(11)求出衰减直流分量的初值和时间常数。
我们注意到,当按式(2)、式(3)进行DFT运算时,所使用的三角函数的自变量值的顺序是不断变化的。而为了便于推导,文献[6]中采用了另外一种三角函数固定排列的计算DFT的公式:
值得注意的是,在某些情况下,完整傅氏算法可以适用,而递推算法却并不适用。比如,在电力系统发生故障时,由于衰减直流分量的影响,直接使用傅里叶变换算法无法求得系统中真实的基频信号(或其他倍频信号)的幅值。为此,人们提出了多种算法来克服衰减直流分量的影响[2~4]。但这些算法的基础仍是傅氏算法,显然计算量很大。一个直观的想法就是使用递推傅氏算法。但遗憾的是,传统的递推算法并不适用于此问题。
设输入信号为:
(5)
其中Ce-t/τ为衰减直流分量。
设每周期的采样点数为N,即采样间隔Ts=T/N,则第m次采样值为:
(6)
其中imd为衰减直流分量;ima为交流分量;r=e-mTs/τ。
考虑到交流分量在一个周期积分时值为零,以矩形积分近似,有
(7)
故 (8)
根据式(8),易得衰减直流分量的初始值为:
(12)
(13)
按式(12)对输入信号进行DFT,则有:
(14)
其中
故信号中真正的k次谐波实部应Fra bibliotek:(15)
同理,可求出真正的k次谐波虚部修正公式为:
(16)
其中
显然,当衰减直流分量的时间常数已知时,修正系数KA,KB可事先离线算出。
值得注意的是,式(15)、式(16)是以形如式(12)、式(13)的三角函数自变量固定的DFT公式计算出来的。因此,如果希望使用递推算法来简化计算,则基于式(4)的传统递推DFT并不适用,而应针对式(12)、式(13)提出新的递推算法。3新的递推DFT算法
傅里叶变换FFT算法的介绍及其在微机继电保护中的应用
傅里叶变换FFT算法的介绍及其在微机继电保护中的应用摘要:传统的微机继电保护算法中 ,一般使用梯形算法来计算周期信号的直流分量和各次谐波的系数 ,此方法计算比较复杂。
本文提出了一种基于 FFT 的算法。
该算法利用 FFT 可以由输入序列直接计算出输入信号的直流分量和各次谐波的幅值和相角的特点 ,大大简化了谐波分析的计算。
与梯形算法相比 ,该算法具有精度高、计算量小、更易在数字信号处理器上实现等优点。
因而可以取代梯形算法来计算谐波系数。
针对 FFT计算 ,还介绍了正弦信号采样频率的选择方法。
关键字:傅里叶算法; FFT; 谐波分析;微机继电保护。
The Introduction of Fourier algorithm based on FFT inModif ied model of power meteringAbstract: In microcomputer relay protection of traditional algorithm, coefficient of DC component generally use the trapezoidal algorithm to calculate the periodic signal and harmonic,and this method is very complex. This paper presents an algorithm based on FFT. The algorithm makes use of the FFT and it can be calculated directly from the input sequence characteristics of amplitude and phase of the DC component of the input signal and harmonic, greatly simplifies the calculation of harmonic analysis. Compared with the trapezoidal algorithm, this algorithm has high precision, small computation, easily realized in digital signal processor. So that you can replace trapezoidal algorithm to calculate the harmonic coefficient. For the FFT calculation, the selection method of sine signal sampling frequency is also presented. Keywords: Fourier algorithm;FFT;harmonic analysis;Modif ied model of power metering.一、傅立叶变换FFT算法简介:计算离散傅里叶变换的一种快速算法,简称FFT。
微机继电保护测试仪的幅频特性和线性精度测量
微机继电保护测试仪的幅频特性和线性精度测量
1、微机继电保护测试仪的幅频特性测试
让测试装置叠加谐波状态,其中一相发送工频电压U1,另一相发送高频电压Un,计算机将其幅度设置为相等,即U1 = Un。
如果幅频特性良好,则这两个不同频率的波形在示波器上应具有相同的高度。
当高频频率为1000Hz时,两个波形的幅度与高频波形的幅度相同。
高频波形曲线仍然平滑,表明信号源波形的点数很多。
由于没有电阻 - 电阻平滑,幅频特性非常好。
微机继电保护测试仪每周点数为180点。
当高频低于350Hz时,两个波形的幅度相同。
采用大电阻电容平滑措施,因此幅频特性非常差。
在5次谐波处,振幅对计算机设定值的误差已达到50%以上。
2、微机继电保护测试仪的线性和精密测量
微机继电器测试主要保证50Hz的线性度和精度,可用通用电流、电压表进行验证。
为了校准电流精度,应该从大电流到逐点测试测试装置,这对于热容量不足以避免过热的装置是有益的。
由于D / A的位数有限,因此需要注意小电压下的精度,并且仅需要检查电流的0、2到30A的范围。
微机继电保护测试仪采用A / D反馈自动校正精度,因此精度和线性度非常好。
缺少的是输出能力很小。
当电压小且电流小时,测试装置具有少量D / A并且失真太大。
这对微型计算机的保护几乎没有影响。
由于电压小,电流小,微机保护的AD采样的位数也减少了,读取精度也降低了。
输出波形的步进对测距的影响仍然很大。
HT-702 微机继电保护测试仪的精度一般在电源频率较好,但由于A / D数字减少,在小电压下精度较低。