
高度传感器标定方法
高度传感器标定方法
由于高度传感器(又称Z浮)的信号会随着自身的使用状况和板材的表面情况而发生轻微变化。
因而客户在操作机床时,有时会遇到切割头随动时碰撞板材表面、随动速度缓慢等现象,遇到这些现象时就需要重新标定高度传感器,通常不需要修改西门子系统参数(CLC 电压和速度相关参数)。
以Precitec公司的EG8010高度传感器为例,标定方法和步骤如下:
1、装上喷嘴,在切割头下放一块钢板,JOG方式下移动切割头(Z
轴)使喷嘴底部距离钢板表面距离为10毫米左右;
2、打开机床电柜,找到EG8010A控制盒,输入密码“7657”;
3、按一下EG8010控制盒上的旋钮后转动该旋钮
至屏幕上出现菜单;
4、按一下EG8010控制盒上的确认按钮,屏幕上将出现菜
单;再按一下EG8010控制盒上的确认按
钮,屏幕上将出现菜单;
5、按一下EG8010控制盒上的旋钮后转动该旋钮
至屏幕上出现菜单;
6、JOG方式下移动切割头(Z轴)至最高点(Z轴正软件限位),
并取下喷嘴;
7、按一下EG8010控制盒上的确认按钮,屏幕上将出现菜
单;再按一下EG8010控制盒上的确认按
钮,屏幕上将出现菜单;
8、即标定完成。
装上喷嘴检查随动动作。
9、系统参数(CLC电压和速度相关参数)一般设为以下数值:
N62510 $MC_CLC_SENSOR_VOLTAGE_TABLE_1[0]=-3
N62510 $MC_CLC_SENSOR_VOLTAGE_TABLE_1[1]=-2
N62510 $MC_CLC_SENSOR_VOLTAGE_TABLE_1[2]=-1
N62510 $MC_CLC_SENSOR_VOLTAGE_TABLE_1[3]=-0.7
N62510 $MC_CLC_SENSOR_VOLTAGE_TABLE_1[4]=0.7
N62510 $MC_CLC_SENSOR_VOLTAGE_TABLE_1[5]=1.5
N62510 $MC_CLC_SENSOR_VOLTAGE_TABLE_1[6]=2.5
N62510 $MC_CLC_SENSOR_VOLTAGE_TABLE_1[7]=4
N62510 $MC_CLC_SENSOR_VOLTAGE_TABLE_1[8]=6
N62510 $MC_CLC_SENSOR_VOLTAGE_TABLE_1[9]=8
N62511 $MC_CLC_SENSOR_VELO_TABLE_1[0]=4000
N62511 $MC_CLC_SENSOR_VELO_TABLE_1[1]=3500
N62511 $MC_CLC_SENSOR_VELO_TABLE_1[2]=2500
N62511 $MC_CLC_SENSOR_VELO_TABLE_1[3]=1200
N62511 $MC_CLC_SENSOR_VELO_TABLE_1[4]=0
N62511 $MC_CLC_SENSOR_VELO_TABLE_1[5]=-800
N62511 $MC_CLC_SENSOR_VELO_TABLE_1[6]=-1500
N62511 $MC_CLC_SENSOR_VELO_TABLE_1[7]=-3000
N62511 $MC_CLC_SENSOR_VELO_TABLE_1[8]=-6000
N62511 $MC_CLC_SENSOR_VELO_TABLE_1[9]=-10000
10、影响随动反应速度的系统参数还有:
Z轴速度环增益(MD1407),一般设为0.1~0.2;
Z轴位置环增益(MD32200),一般设为7~15;
Z轴最大加速度(MD32300),一般设为10~15;
如果没有特殊处理方法,必须要求客户按照以上要点操作。
如有异议,需速与公司联系解决。
JR--ECAS1101参数操作步骤
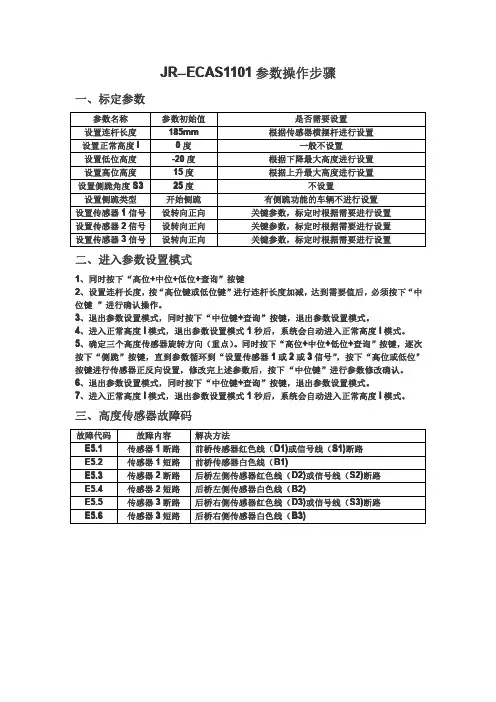
JR--ECAS1101参数操作步骤一、标定参数参数名称参数初始值是否需要设置设置连杆长度185mm根据传感器横摆杆进行设置设置正常高度I0度一般不设置设置低位高度-20度根据下降最大高度进行设置设置高位高度15度根据上升最大高度进行设置设置侧跪角度S325度不设置设置侧跪类型开始侧跪有侧跪功能的车辆不进行设置设置传感器1信号设转向正向关键参数,标定时根据需要进行设置设置传感器2信号设转向正向关键参数,标定时根据需要进行设置设置传感器3信号设转向正向关键参数,标定时根据需要进行设置二、进入参数设置模式1、同时按下“高位+中位+低位+查询”按键2、设置连杆长度,按“高位键或低位键”进行连杆长度加减,达到需要值后,必须按下“中位键”进行确认操作。
3、退出参数设置模式,同时按下“中位键+查询”按键,退出参数设置模式。
4、进入正常高度I模式,退出参数设置模式1秒后,系统会自动进入正常高度I模式。
5、确定三个高度传感器旋转方向(重点)。
同时按下“高位+中位+低位+查询”按键,逐次按下“侧跪”按键,直到参数循环到“设置传感器1或2或3信号”,按下“高位或低位”按键进行传感器正反向设置,修改完上述参数后,按下“中位键”进行参数修改确认。
6、退出参数设置模式,同时按下“中位键+查询”按键,退出参数设置模式。
7、进入正常高度I模式,退出参数设置模式1秒后,系统会自动进入正常高度I模式。
三、高度传感器故障码故障代码故障内容解决方法E5.1传感器1断路前桥传感器红色线(D1)或信号线(S1)断路E5.2传感器1短路前桥传感器白色线(B1)E5.3传感器2断路后桥左侧传感器红色线(D2)或信号线(S2)断路E5.4传感器2短路后桥左侧传感器白色线(B2)E5.5传感器3断路后桥右侧传感器红色线(D3)或信号线(S3)断路E5.6传感器3短路后桥右侧传感器白色线(B3)。
线激光位移传感器像素当量标定方法
Abstract:Inordertomeettheapplicationandtestrequirementsoflinearlaserdisplacementsensor,afieldcalibrationmethodofpixele quivalentoflinearlaserdisplacementsensorbasedonheightblocksisproposed,inwhichthepixelequivalentinheightdirectioniscalibratedby stepheighttocorrectthelinearerrorofpixelequivalentsetbythemanufacturer.Thepixelequivalentinwidthdirectioniscalibratedbystep blockscombinedwiththetransversedirectionofsensorthecalculationmethodofmovingdisplacementisobtainedConsideringthatthelinearla serdisplacementsensormayhavetilterror,thetiltangleiscalibratedbytheheightdifferenceofstepblocksatdifferentpositions,andthe heightmeasurementerrorintroducedbythetiltangleiscorrectedExperimentalresultsshowthatthemethodproposedinthispapercansolvethe problem ofcontourdiscontinuityinmultipositionmeasurementoflinearlaserdisplacementsensor
汽车智能传感器装调与测试课件PPT任务2视觉传感器标定

知识学习
检查车辆状态:空气悬架系统设为“标准 ”档。方向盘回零、车轮摆正、空载、胎压正常,各摄像头无 遮挡。
准备标定板:根据手册选取相应型号的标定板。 如图所示为7x5格黑白格标定板,采用6x4个内 部顶点对视觉传感器进行标定。
7x5棋盘格标定板
视觉传感器静态标定
任务实施
视觉传感器静态标定
放置标定板:通过手册确定标定板放置方式 与位置点的数量。
分辨率:
数字工业相机直接与光电传感器的有效像元数对应。 图像传感器是由许多像素点按照矩形点阵进行排列, 横向像素点数 H × 竖向像素点数( V ),其乘 积接近于相机的像素值。 常用工业相机像素值为130万、 200万、 500万等。
分辨率越高,相机成像越清晰。
知识学习
视觉传感器系统设置
任务实施
典型动态标定场地
知识学习
视觉传感器静态标定
视觉传感器动态标定
任务实施
动态标定使用专门移动标定工具,形式为 按照厂家规范进行5到30分钟的道路行驶, 动态标定场地要元素丰富,应包含如树木、 路灯、交通灯与交通标志、清晰的道路线 等道路交通元素。
视觉传感器标定状态显示位置
知识学习
视觉传感器静态标定
操作准备
传感器需要标定的原因
任务实施
知识学习
传感器的生产制造过程存在工艺误。
利用计算机视觉技术进行系统参数估计。 传感器单元与其安装部件(如车内后视镜 模块)在维修过程中被移动。 传感器因为交通事故造成损坏。
车辆尺寸改变、悬架调整与底盘高度变化。 传感器元器件随着使用出现磨损与安装位置变化。 传感器工作环境温度变化、颠簸震动、湿度过大、进水对传感器造成影响。 自动辅助驾驶系统需要通过传感器融合进行工作,因此必须将多个传感器测量结果变换到统一的时空坐标系。
标校传感器流程
标校传感器流程
标校传感器流程主要包括以下步骤:
首先,对新购置或长期未使用的传感器进行外观检查,确保无明显损坏;其次,将传感器接入专业标校设备,设定对应的标定参数;接着,按照制造商提供的标定规程,施加已知的输入信号,如温度、压力、振动等;然后,记录传感器输出的电信号值,与理论值进行对比分析;若有偏差,通过软件或硬件方式进行校准调整,直至传感器输出与实际输入一致;最后,保存校准结果,出具校准报告,并在日常使用中定期进行复校,确保传感器长期稳定性和准确性。
九点_十二点_标定原理__概述说明以及解释

九点十二点标定原理概述说明以及解释1. 引言1.1 概述:在现代科学技术领域中,标定是一项非常重要的工作。
准确的标定能够确保仪器设备的测量结果可靠,从而保证实验数据和研究成果的可信度。
九点和十二点标定原理是目前常用的两种标定方法,它们基于不同的原理和应用范围,在实验室研究与工业生产领域广泛应用。
1.2 文章结构:本文将分为五个部分对九点和十二点标定原理进行详细阐述、解释,并进行比较与对比。
具体结构如下:第二部分将介绍九点标定原理,包括其基本概念、原理解释以及应用范围;第三部分将介绍十二点标定原理,包括其基本概念、原理解释以及应用场景;第四部分将对九点标定与十二点标定进行详细比较,探讨它们的异同之处并讨论适用情况,同时进行标定结果准确性的对比分析;最后一部分将总结九、十二点标定原理,并讨论可能存在的问题和发展趋势,提出进一步研究方向与建议。
1.3 目的:本文旨在深入探讨九点和十二点标定原理,全面了解这两种常用标定方法的应用特性、优缺点以及适用场景,以期为科学研究和生产实践提供参考依据。
2. 九点标定原理:2.1 九点标定的基本概念:九点标定是一种常用于精确度要求较高的测量仪器或设备的校准方法。
其基本概念是通过在已知条件下对测量系统进行多次测量,并根据测量结果对系统进行调整和校准,以提高系统的准确性和可靠性。
2.2 九点标定的原理解释:九点标定依赖于以下原理进行精确度校准。
首先,确定一个已知且稳定的参考值作为基准点。
接下来,在不同输入条件下对系统进行九次测量,记录每次测量的输出值。
然后,利用这些数据进行回归分析,计算出各个输入条件下的误差修正系数或曲线拟合参数。
最后,将这些修正系数或参数应用到实际测量中,即可校准系统并提高其测量结果的准确性。
2.3 九点标定的应用范围:九点标定广泛应用于各种需要高度精确度和可靠性的领域,如科学研究、工业生产、医疗诊断等。
它可以被用于校准传感器、测量仪器、医疗设备等各种系统,以确保它们在实际应用中能够准确地测量和检测。
imu_tk标定算法

imu_tk标定算法IMU(惯性测量单位)是机器⼈中⾮常流⾏的传感器:其中,它们被⽤于惯性导航[1],姿态估计[2]和视觉惯性导航[3],[4],也使⽤智能⼿机设备[5]。
机器⼈技术中使⽤的IMU通常基于MEMS(微机电系统)技术。
它们由⼀组三轴簇组成:加速度计,陀螺仪和磁⼒计簇。
在理想的IMU中,三轴簇应共享跨越三维空间的相同3D正交灵敏度轴,⽽⽐例因⼦应将每个传感器测量的数字量转换为实际物理量(例如,加速度和陀螺率)。
遗憾的是,低成本的基于MEMS的IMU通常受到⾮精确缩放,传感器轴未对准,跨轴灵敏度和⾮零偏置的影响。
IMU校准是指识别这些量的过程。
在本⽂中,我们提出了⼀种有效且易于实施的校准⽅案,该⽅案仅需要使⽤图1中报告的流程图中描述的简单程序来收集IMU数据。
在没有运动的初始初始化期之后,操作员应该将IMU移动到不同的位置,以便产⽣⼀组不同的,暂时稳定的旋转。
收集的数据集⽤于校准加速度计和陀螺仪三元组的⽐例和未对准因⼦,同时估计传感器偏差。
作为其他校准技术,我们忽略了交叉轴灵敏度的影响,因为对于微⼩的不对准和较⼩的交叉轴灵敏度误差,通常很难区分它们。
我们的程序利⽤了多位置⽅法的基本思想,⾸先在[7]中提出了加速度计校准:在静态位置,测量加速度的范数等于引⼒的⼤⼩加上多个源误差因⼦(即,它包括偏差,未对准,噪声......)。
所有这些数量都可以通过⼀组静态态度的最⼩化来估算。
在加速度计三元组的校准之后,我们可以使⽤由加速度计测量的重⼒⽮量位置作为校准陀螺仪三元组的参考。
通过积分两个连续静态位置之间的⾓速度,我们可以估计新⽅向的重⼒位置。
最终获得陀螺仪校准,最⼩化这些估计与校准加速度计给出的重⼒参考之间的误差。
在此过程中,陀螺仪的校准精度很⼤程度上取决于加速度计校准的准确性,并将其⽤作参考。
此外,信号噪声和偏差应对校准精度和⽤于检测校准中使⽤的实际静态间隔的算法的可靠性产⽣负⾯影响。
最后,⼀致的数值积分过程对于减轻信号离散化的影响⾄关重要,通常以100 Hz采样。
重型卡车ECAS操作说明-中英文版 2015-11
9
感谢您的参与! Thank you for your attention !
10
training conducted. After the calibration process
parameters need to be sure that the system is reliable Check.
8
Introduction of Solenoid Valve
电磁阀 Solenoid Valve 电磁阀安装在车架上。控制气囊的充气、保压和放气 Solenoid valve mounted on the frame. Control inflator, pressure and deflation 气路连接 Gas connections 11——接储气筒 Connection gas storage holder 22——接气囊 Connection balloon 23——接气囊 Connection balloon
Replace height sensor
7
Introduction of Height Sensor
更换时传感器壳体和可转动翼上分别有两个和一个小孔, 转动翼上小孔的方向需与原车装配完全一致。转动翼小孔与
传感器壳体小孔完全对齐时,高度传感器处于“0”位。
5
Introduction of RCU
记忆高度储存: Height storage memory 将车辆调整到某一需要的高度后,按下“STOP”停止键,同时按下“M1”或“M2” 记忆高度键,则车辆当前的高度将会储存为相应的记忆高度。
Will be adjusted to the height of a vehicle that you need, Press the "STOP" button
压力传感器的标定实验
压力传感器的标定实验为了确保测试仪器的精确度和灵敏度,保证测试仪器测量数据的误差不超出规定的范围,应进行测试仪器示值与标准值校对工作,这一工作过程称为对测试仪器的标定(或称为率定)。
测试仪器的标定分为强制性检验和经常性自检。
标定的方法可分为对单件测试仪器进行标定和对整个测试系统进行标定。
一、实验目的学习结构试验常用力传感器原理、使用方法并掌握力传感器的标定。
二、实验仪器及设备1 静态应变仪一台2 空心圆管一个3.电阻应变片,万用表,电烙铁,焊锡,游标卡尺等工具一套三、实验原理圆筒式力传感器应变片粘贴在弹性体外壁应力均匀的中间部分,并均匀对称地粘贴多片。
因为弹性元件的高度对传感器的精度和动态特性有影响。
所以对空心圆柱一般取H≥D-d+l,式中H为圆柱体高度,D为圆柱外径,d为空心圆柱内径,l 为应变片基长。
贴片在圆柱面上的展开位置及其在桥路中的连接,如图2-20所示,其特点是R1、R3串联,R2、R4串联并置于相对位置的臂上,以减少弯矩的影响。
横向贴片作温度补偿用。
柱式力传感器的结构简单,可以测量大的拉压力,最大可达107N。
(1)打座、清洗:试件表面处理,为了使应变片牢固地粘贴在试件表面上,必须将要贴片处的表面部分打磨,使之平整光洁。
清洗使之无油污、氧化层、锈斑等。
(2)定位划线(3)贴片:粘贴应变片,并压合,使粘合剂的厚度尽量减薄(4)焊线:引线的焊接处固定以及防护与屏蔽处理等(5)接桥路(6)封装(7)标定结论:力与ε是呈线性关系的,使用标准的计量仪器对所使用仪器的准确度(精度)进行检测是符合标准的.通过这次试验我了解到了一些有关传感器的知识,并且动手做了一个电测试验的力学传感器,我们八人合作共同完成了八个应变片的定位焊接工作。
并且在老师的指导下完成了标定工作,而在这一过程中我们还是遇到了很多麻烦,例如贴片后线路太复杂,导致与承载体接触,标定时始终无法调零成功,这说明我们的动手能力还有待提高。
激光传感器标定尺原理
激光传感器标定尺原理激光传感器标定尺是一种利用激光技术进行测量和校准的仪器。
它通过发射激光束并测量激光束的反射时间来确定物体与传感器之间的距离。
激光传感器标定尺的原理主要包括激光发射、激光接收和距离计算三个部分。
激光传感器标定尺通过发射激光束来测量目标物体的距离。
激光发射器产生一束高度集中的激光束,该激光束在发射器的控制下以固定的频率和角度发射出去。
激光束具有高度的定向性和一定的光束发散角度,能够在较远的距离内保持较小的尺寸。
当激光束照射到目标物体上时,部分激光束会被目标物体反射。
激光传感器标定尺中的激光接收器接收到反射回来的激光束,并将其转化为电信号。
接收到的激光信号的强度与目标物体的距离有关。
激光传感器标定尺通过测量接收到的激光信号的强度来计算目标物体与传感器之间的距离。
激光传感器标定尺利用测量到的激光信号的时间差来计算目标物体与传感器之间的距离。
由于光在真空中传播的速度是已知的,因此可以根据激光信号的往返时间来计算目标物体与传感器之间的距离。
通过对激光信号的时延进行精确测量和计算,可以得到非常准确的距离值。
激光传感器标定尺的标定是非常重要的,它可以确保测量结果的精确性和可靠性。
标定过程中,需要通过与已知距离的标准物体进行对比来校准传感器的测量结果。
标定可以校正传感器的测量误差,并提高测量精度。
总结起来,激光传感器标定尺利用激光技术测量目标物体与传感器之间的距离。
它通过发射激光束、接收反射的激光信号,并通过测量信号的时间差来计算距离。
标定是确保测量结果准确可靠的关键步骤。
激光传感器标定尺的应用非常广泛,在工业、测量和自动化控制等领域都有重要的应用价值。
随着激光技术的不断发展,激光传感器标定尺的性能将进一步提高,应用范围也将更加广泛。
ECAS诊断系统及标定步骤使用说明
ECAS诊断系统及标定步骤使用说明一、准备工作使用ECAS诊断系统前,请确认以下内容:1)请使用2代或3代诊断仪,并将诊断仪升级至具备ECAS诊断功能的诊断程序(具体诊断版本号请咨询启明公司);2)车辆装配WABCO ECAS系统;3)车辆已处在ON档电状态;4)如需进行数据刷写,请将.EOL格式的数据置于U盘根目录,并将U盘连接至诊断仪。
二、使用步骤1.诊断仪桌面点击“车辆诊断”。
2.按照以下路径找到ECAS诊断系统:一汽解放—按控制器分类—空气悬架控制系统—威伯科J73.“基本信息”页点击“读取”,可以获取ECAS生产文件数据版本号等相关信息。
4.“动态数据”页可以实时读取ECAS系统当前动态数据。
选中需要读取的测量量,点击“开始”,可以看到相关动态数据。
5.“故障信息”页可以查看相关故障信息,通过点击“读取”“清除”,可以实现读清故障操作。
6.“刷写”页可以实现ECAS系统的数据刷写功能。
点击“本地刷写”选择需要刷写的数据,并点击“确定”系统进入刷写状态,此过程车辆禁止下电。
刷写完成后,系统会提示“刷写成功”刷写完成后,请进入“基本信息”页,读取数据版本号,检查是否正确7.“标定高度传感器”页面可以完成ECAS系统高度传感器的标定工作。
操作流程:1)选择需要调整的车桥;2)通过点击“充气”“放气”,将车辆调整至正常高度。
调节两侧高度传感器连接杆横杆至水平状态,随后点击“保存正常高度”;3)通过点击“充气”“放气”,将车辆调整至上限高度。
点击“保存上限高度”;4)通过点击“充气”“放气”,将车辆调整至下限高度。
点击“保存下限高度”;5)点击“完成标定”。
*注:1. 相关标定内容解释及注意事项参考ECAS系统标定手册及相关培训内容。
2. 车辆正常高度,上限高度及下限高度请与销售公司服务科确认。
3. 如果标定不成功,请确认以下内容:a)高度传感器定位孔需保证朝下;b)检查标定的正常高度与下限高度之间差值是否过小,如果小于35mm,建议带载标定。