
§3.2 单位序列和单位序列响应
(k )
1
(k )
-2 -1 0 1 2 3 4 5 6
k
取样性质:
f ( k ) ( k ) f ( 0 ) ( k )
f ( k ) ( k k 0 ) f ( k 0 ) ( k k 0 )
k
(k ) 1
k
f (k ) (k ) f (0)
(i) (k j )
j 0
k
i
h(i) h(k j )
j 0
k
(k ) (k ) (k ) (k 1)
h(k ) g (k ) g (k ) g (k 1)
例3-2-1求如图所示离散系统的单位序列响应h(k)和阶跃 响应g(k)。
1 g p ( k ) ,k 0 2 于是,得: g (k ) C (1) k C (2) k - 1 ,k 0 1 2 2
容易求得其特解为:
代入初始值得:
1 g( (0) ) C1 C2 1 2 1 g( (1) ) C1 2C2 2 2
0:数字角频率(rad) : 相位(rad或度) k k f (k ) cos( ( ) f (k ) sin( ) 2 4 6
1 08 0.8 0.6 0.4 0.2 0 -0.2 -0.4 -0.6 -0.8 -1
0
5
10
15
20
25
0
5
10
15
20
25
1 0.8 0.6 0.4 0.2 0
本节小结
单位序列和单位阶跃序列——单位序列和单位阶 跃序列的定义、性质及相互关系 单位序列响应和阶跃响应——单位序列响应和单 位阶跃响应的定义和求解方法
k
1
i
(i )
k
(3) (k ) 与 (k ) 的关系: 的关系
( k ) ( k ) ( k 1)
(k )
i
(i )
k
3.正弦序列:
f (k ) A cos( 0 k )
A : 振幅
1 08 0.8 0.6 0.4 0.2 0 -0.2 -0.4 -0.6 -0.8 -1
f (t k) f (k T)
序列 值
序列
f (k )
序号
… t -3 t -2 t -1 o (a ) t1 t2 t3 … tk … … kT … … k
- 3T - 2T - T o T 2T 3T
(b )
- 3- 2 -1o 1 2 3
(c )
(tk-t(k-1)) K在图a中为变数;在图b,c中为常数。
3 2 1 0 -1 -2 2 -3 -4
0
5
10
15
20
25
30
r >1时,f (k)的实 虚部均为指数增 长的正弦序列。 r <1时,f (k)的实 虚部均为指数减 小的正弦序列。 r =1时,f (k)的 实虚部均为正弦 序列。
5.Z序列:
f (k ) z
单位冲激信号: 单位冲激信号 单位阶跃信号: 正弦信号: 虚指数信号: 复指数函数:
y (k )
f (k )
y (k 1)
y (k 2)
(1)列写差分方程,求初始值 由加法器的输出可列出系统的方程为
y (k ) f (k ) y (k 1) ) 2 y (k 2) )
整理得:
y (k ) y (k 1) 2 y (k 2) f (k )
1 (k ) 0
k 0 k0
(k )
k
位移单位脉冲序列:
( k k0 )
1 (k k0 ) 0
k k0 k k0
1
0
k0
k
运算:
3 (k ) 3
加 ( k ) 2 ( k ) 3 ( k ) 加: 乘: (k ) (k ) (k ) 乘 延时:
代入初始值得: 代入初始值得
h(0) C1 C2 1 h(1) C1 2C2 1
注意:这时已将h(0)的值代入,因而方程的解也满足 k=0。 由上式可解得: C 1 , C 2
1
3
2
3
于是 系统的单位序列响应 于是,系统的单位序列响应
1 2 k k h(k ) (1) ) ( (2) ) ,k 0 3 3
2.阶跃响应 当LTI系统的激励为单位序列ε(k)时,系统的零 状态响应称为阶跃响应 用g(k) 状态响应称为阶跃响应,用 (k)表示。 表示 若已知系统的差分方程,那么利用经典法可以求 得系统的单位阶跃响应g(k)。此外 由于 由线性和移位不变性 由于 那么
(k )
g (k )
i
(3)求 g(k) 解法I 根据阶跃响应的定义,它应满足方程
g (k ) g (k 1) 2 g (k 2) (k ) 初始条件:g (1) g (2) 0 由迭代得: 由迭代得 g (0) g (1) 2 g (2) (0) 1 g (1) g (0) gh(1) (1) 2
二、单位序列响应和阶跃响应
1.单位序列响应 当LTI系统的激励为单位序列δ(k)时,系统的零 时 系统的零 状态响应称为单位序列响应(或单位样值响应、单位 取样响应) 用h(k)表示,它的作用与连续系统中的 取样响应),用 表示 它的作用与连续系统中的 冲激响应h(t)相类似。 求解系统的单位序列响应可用求解差分方程法或 z变换法(见第六章)。 由于单位序列δ(k)仅在k=0处等于1,而在 而在k>0时 为零,因而在k>0时,系统的单位序列响应与系统的 零输入响应的函数形式相同 这样就把求解单位序列 零输入响应的函数形式相同。这样就把求解单位序列 响应的问题转换为求解齐次方程的问题。而k=0处的 值h(0)可按零状态的条件由差分方程确定。 可按零状态的条件由差分方程确定
0
2m A cos 0 k 0
2 N 当 为有理数时,正弦序列才是周期序列; 0 m
否则为非周期序列。 如果正弦序列是由连续正弦信号通过抽样得到,设正弦信号
cos 0 t的周期为 T0,抽样周期为 Ts。则
f (k ) cos( 0 t ) t kTs
2 T0 N 2 N 2Ts 式中: 0 代入式 得: 0 Ts m T0 0 m
T0 要求 为有理数时 f (t )才为周期序列。 Ts
2 cos T kTs cos( 0 k ) 0
4.复指数序列:
设复数 A A e j, j 0,且 e r,则有:
f (k ) cos(5k )
-0.2 -0.4 -0.6 -0.8 08 -1
0
5
40
45
50
连续正弦信号是周期信号,但正弦序列不一定是周期序列。
f (k ) A cos( 0 k ) A cos( 0 k 2m ) A cos[ 0 (k N ) ] 2m 为整数,或者 式中,m、N 均为整数,只有满足 N
k
由级数求和公式得:
1 (1) k 1 1 (1) [1 (1) k ] 1 (1) 2 i 0
k i
k 1 1 (2) (2)i 2(2) k 1 1 2 i 0 k
考虑到k≥0,得:
1 1 2 1 4 k 1 k k k g (k ) [1 (1) ] [2(2) 1] (1) (2) ,k 0 3 2 3 6 3 2
-2 -1 0 1 2 3 k
(k 1) (k 2)
1
( k 1) ( k 2 ) ( k 1) ( k 2 ) 0
0 , k 0 (i ) i 1, k 0
k
-2 -1 0 1 2 3 4
k
迭分 迭分:
(k ) 2 (k ) 3 (k )
(k ) (k ) (k )
(k 2) (k 5) (k 2) (k 5) (k 5)
迭分:
k0 0, (i ) k 1, k 0 i ( k 1) ( k )
(b)解析表示:
(k )
1 0 1 2 3 4 5
k
1 (k ) 0
k0 k0
e k f (k ) 0
(c)集合表示:
k 1 k e (k 1) 其余
, 0, 1, 2, 3, 4, 0,
k=0
基本离散信号:
1. 单位序列(单位脉冲序列/单位样值序列/单位取样序列):
满足齐次方程 齐次方程 当k>0时,h(k)满
h(k ) h(k 1) 2h(k 2) 0
其特征方程为: 其特征方程为
2 2 ( 1)( )( 2) )0
其特征根:1 1,2 2,得方程的齐次解 k k h(k ) C1 (1) C2 (2) ,k 0
由上式可解得:
1 4 C1 , C2 6 3
于是,系统的阶跃响应
1 4 k 1 k g (k ) (1) (2) ,k 0 6 3 2
解法II
定义
1 2 k k h(k ) (1) (2) ,k 0 3 3
1 k 2 k i g (k ) h(i ) (1) (2)i 3 i 0 3 i 0 i
信号与线性系统分析-(第四版)第三章
(2) 特解 yp(k) p(2)k,k 0
p(2)k 4 p(2)k1 4 p(2)k2 2k
p 4 p(2)1 4 p(2)2 1
p
1 4
特解
yp
(k)
1 4
(2)k
(3) 全解
y(k
)
(C1k
C2
)(2)k
1 4
(2)k,k
0
根据初始条件
1 y(0) C2 4 0
1 y(1) 2C1 2C2 4 2 1
y(k) 4 y(k 1) 4 y(k 2) f (k) 已知初始条件y(0)=0,有y(1)= - 1,激励 f (k) 2k , k 0。
求方程的全解。
解: (1) 齐次解 特征方程
齐次解
2 4 4 0 特征根 1 2 2
yh(k) (C1k C2 )(2)k 代入差分方程
10cos(0.5 k)
P Q 1
yp (k) cos(0.5 k) sin(0.5 k)
2 cos(0.5 k )
4
y(k) yh (k) yp (k)
C1
1 2
k
C2
1 3
k
2 cos(0.5 k )
4
y(0) C1 C2
2 cos( ) 0
4
y(1) C1 C2 2 cos(0.5 ) 1
y(2) 3 y(1) 2 y(0) f (2) 2
y(3) 3y(2) 2y(1) f (3) 10
y(4) 3 y(3) 2 y(2) f (4) 10
便于计算机求解
二、差分方程的经典解
LTI系统的数学模型:n阶常系数线性差分方程
y(k) an1 y(k 1) a0 y(k n) bm f (k) bm1 f (k 1) b0 f (k m)
信号与系统第三章

y (4) 3 y (3) 2 y (2) f (4) 10 ...
特点:便于用计算机求解
2、差分方程的经典解
• 若单输入-单输出的LTI系统的激励为 f(k),全响应为y(k),则描述系统激 励与响应之间关系的数学模型是n阶 常系数线性差分方程,一般可写为:
a y (k i ) b
例3.1-1
• 解:将差分方程中除y(k)以外的各项都移到等 号右端,得
y(k ) 3 y(k 1) 2 y(k 2) f (k )
对k=2,将已知初始值y(0)=0,y(1)=2代入上式,得
y(2) 3 y(1) 2 y(0) f (2) 2
依次迭代可得 y (3) 3 y (2) 2 y (1) f (3) 10
位移单位序列:
运算:
• 加: (k) 2 (k) =3(k)
乘:(k) (k) (k)
延时:
0
取样性质:f (k)(k) f (0)(k)
2. 单位阶跃序列: (k)
(1)定义: (2)运算:
3) δ(k)与ε(k)的关系:
δ(k)=△ε(k)= ε(k)-ε(k-1) 差分表示,对应 的微分δ(t)=dε(t)/dt ε(k)=
第三章 离散系统的时域分析
连续系统与离散系统的比较
时域连续系统
f (t ) y(t )
常系数线性微分方程 卷积积分
时域离散系统
f (k ) y (k )
常系数线性差分方程 卷积和
y(t ) yzi (t ) yzs (t )
yzs (t ) f (t ) h(t )
y(k ) yzi (k ) yzs (k )
信号与线性系统分析第三章
系统描述 分析方法
连续系统 微分方程 卷积积分 变换域(傅氏、s) 系统函数
离散系统 差分方程 卷积和 变换域(离散傅氏、z) 系统函数
第 2页
§2.1 LTI离散系统的响应
• 差分与差分方程 —前向差分、后向差分以及差分方程
• 差分方程解 —数值解、经典解,以及不同特征根对应的齐 次解和不同激励对应的特解
yzi (-2) = y(-2)
-----------
yzi (n) = ?
----------------yzi (-n) = y(-n)
第 13 页
零输入举例
例1:系统方程为 y(k) + 3y(k –1) + 2y(k –2) = f(k) 已知激励f(k)=2k , k≥0;初始状态 y(–1)=0, y(–2)=1/2 求系统的零输入响应
解:yzi(k)零输入响应满足:
yzi(k) + 3yzi(k –1)+ 2yzi(k –2)= 0
yzi(–1)= y(–1)= 0 yzi(–2) = y(–2) = 1/2 递推求 yzi(0)、 yzi(1) yzi(k)= – 3yzi(k –1) –2yzi(k –2)
yzi(0)= –3yzi(–1) –2yzi(–2)= –1
yzs(0)、yzs(1)、---yzs(n)=? 借助微分方程
n
若其特征根均为单根: yzk (k ) Czsjkj y p (k ) j 1
第 16 页
零状态举例
例1:系统方程为 y(k) + 3y(k –1) + 2y(k –2) = f(k) 已知激励f(k)=2k , k≥0;求系统的零状态响应 解:零状态响应yzs(k) 满足
离散系统的时域分析_OK
pk[c cos k Dsin k] 或Apk cos(k )
其 中
Ae j
C
jD
Ar1k r1 k cos( k r1) Ar2k r2 k cos( k r2) ... A0 k cos( k 0)
8
2. 特解
激励 f (k)
特解 yp (k)
km
Pmk m Pm1k m1 ... P1k P0 k r Pmk m Pm1k m1 ... P1k P0
y
f
(1)
3y f
(0) 2 y f
(1)
f
(1)
1
14
系统的零状态响应是非齐次差分方程的全解,分别求出方程
的齐次解和特解,得
yf
(k)
C f1
(1)k
C f2
(2)k
yp (k)
C f1
(1)k
C f2
(2)k
1 3
(2)k
将初始值代入上式,得
y
f
(0)
C
f
1
C
f
2
1 3
1
yf
(1)
1C f
yx
(1)
y(1)
0,
yx
2
y
2
1 2
yx (0) 3 yx (1) 2 yx 2 1
yx 1 3yx 0 2 yx 1 3
2021/9/5
求得初始值
13
1 1, 1 2
yx
(k)
Cx1
(1)k
Cx2
(2)k
yx yx
(0) (1)
Cx1 Cx2 Cx1 2Cx2
差分方程与微分方程的求解方法在很大程度上是相互对 应的.
(完整版)信号与系统复习题
信号与系统试题库一、填空题绪论:1。
离散系统的激励与响应都是____离散信号 __。
2.请写出“LTI ”的英文全称___线性非时变系统 ____。
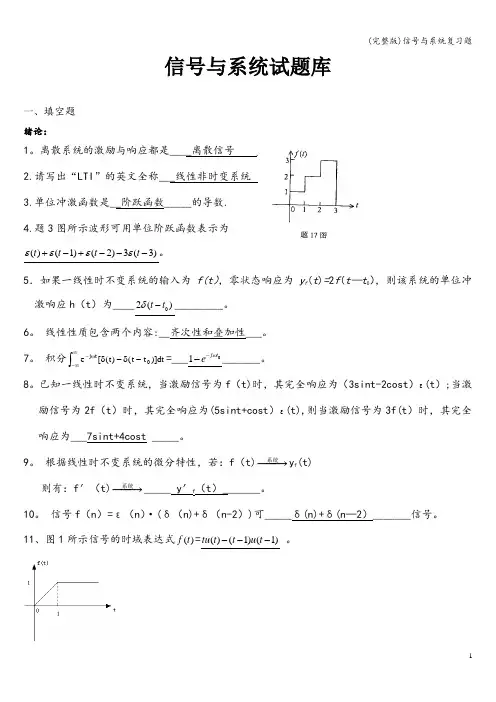
3.单位冲激函数是__阶跃函数_____的导数. 4.题3图所示波形可用单位阶跃函数表示为()(1)(2)3(3)t t t t εεεε+-+---。
5.如果一线性时不变系统的输入为f(t ),零状态响应为y f (t )=2f (t —t 0),则该系统的单位冲激响应h (t )为____02()t t δ-_________。
6。
线性性质包含两个内容:__齐次性和叠加性___。
7。
积分⎰∞∞-ω--δ-δdt )]t t ()t ([e 0t j =___01j t e ω--_______。
8。
已知一线性时不变系统,当激励信号为f (t)时,其完全响应为(3sint-2cost )ε(t );当激励信号为2f (t )时,其完全响应为(5sint+cost )ε(t),则当激励信号为3f(t )时,其完全响应为___7sint+4cost _____。
9。
根据线性时不变系统的微分特性,若:f (t)−−→−系统y f (t)则有:f ′(t)−−→−系统_____ y ′f (t )_______。
10。
信号f (n )=ε(n )·(δ(n)+δ(n-2))可_____δ(n)+δ(n —2)_______信号。
11、图1所示信号的时域表达式()f t =()(1)(1)tu t t u t --- 。
12、图2所示信号的时域表达式()f t =()(5)[(2)(5)]u t t u t u t +----。
13、已知()()()2f t t t t εε=--⎡⎤⎣⎦,则()f t '=()(2)2(2)u t u t t δ----.14、[]2cos32t d ττδτ-∞⎛⎫+ ⎪⎝⎭⎰=8()u t 。
【VIP专享】第三章(2)冲激序列响应及卷积和

1 1, 2 2
hk C1 1k C22k
代入初值得
h0 h1
C1 C2 1 C1 2C2
1
hk
1 3
1k
2 3
2k
k
C1
C 2
1 3 2 3
例3.2-2 求图示离散系统的单位序列响应。
1
D D f k
xk
xk 1
xk 2
1
yk
1
2
解(1)写差分方程
xk xk 1 2xk 2 f k
g1
g 2
0
由方程利用迭代得:
g0 g1 2g 2 1 1
g1
g0
2g
1
1
2
阶跃响应满足方程:
gk gk 1 2gk 2 k
g0 1, g1 2
1 1, 2 2
gk
C1 1k
C2 2k
1 2
,
k0
g0 g1
C1
C2
1 2
1
1 C1 2C2 2
2
C1 C2
a1 a1
k0
k1, k2 可为正或 负整数,但 k2 k1
3
aj
1
j0
1a
a 1
4
aj
a k1
j k1
1a
a 1
k1 可为正或负 整数
序号 5 6
7
公式
说明
k j kk 1
j0
2
k0
k2
j
j k1
k1 k2
k2 k1 1 2
k1, k2 可为正或负 整数,但 k2 k1
yk
xk
xk
new第三章离散时间系统的时域分析
3. 举例 • 例1 已知 x(n)=(n),y(-1)=0, 用迭代法解方程:
y(n) ay(n 1) x(n)
• 解:y(0)=ay(-1)+1=1 • y(1)=ay(0)+0=a • y(2)=ay(1)+0=a2 • • y(n)=ay(n-1)+0=an • y(n)=ay(n-1)+0=anu(n)
n y(n) 0.45(0.9) u(n) 0.5u(n) 自由响应 强迫响应
• 零输入响应和零状态响应
用边界条件求系数
C1
5
1
, C2
n
5
1
最终解
1 1 5 1 1 5 y ( n) 5 2 5 2
n
例3 求 y(n)+6y(n-1)+12y(n-2)+8y(n-3)=x(n) 的齐次解 • 解(有重根)
差分方程特解的形式 • • • • • • • • • 激励 x(n) 特解 yp(n)的形式 A(常数) C(常数) An C1n+C2 nk C1 nk+ C2 nk-1++ Ck+1 nkan an(C1 nk+ C2 nk-1++ Ck+1 ) sin(bn)或 C1sin(bn)+C2cos(bn) con(bn) an [sin(bn)或 an[C1sin(bn)+C2cos(bn)] cos(bn)]
– 常系数线性差分方程(递归关系式) – 后向(或右移) 差分方程;前向(或左移) 差分方程
例2 已知离散时间系统如图示,写出 系统的差分方程。
信号与系统复习题
信号与系统试题库一、填空题绪论:1.离散系统的激励与响应都是____离散信号 __。
2.请写出“LTI ”的英文全称___线性非时变系统 ____。
3.单位冲激函数是__阶跃函数_____的导数。
4.题3图所示波形可用单位阶跃函数表示为()(1)(2)3(3)t t t t εεεε+-+---。
5.如果一线性时不变系统的输入为f(t),零状态响应为y f (t )=2f (t-t 0),则该系统的单位冲激响应h(t)为____02()t t δ-_________。
6. 线性性质包含两个内容:__齐次性和叠加性___。
7. 积分⎰∞∞-ω--δ-δdt )]t t ()t ([e 0t j =___01j t e ω--_______。
8.已知一线性时不变系统,当激励信号为f(t)时,其完全响应为(3sint-2cost )ε(t);当激励信号为2f(t)时,其完全响应为(5sint+cost)ε(t),则当激励信号为3f(t)时,其完全响应为___7sint+4cost _____。
9. 根据线性时不变系统的微分特性,若:f(t)−−→−系统y f (t)则有:f ′(t)−−→−系统_____ y ′f (t)_______。
10. 信号f(n)=ε(n)·(δ(n)+δ(n-2))可_____δ(n)+δ(n-2)_______信号。
11、图1所示信号的时域表达式()f t =()(1)(1)tu t t u t --- 。
12、图2所示信号的时域表达式()f t =()(5)[(2)(5)]u t t u t u t +----。
13、已知()()()2f t t t t εε=--⎡⎤⎣⎦,则()f t '=()(2)2(2)u t u t t δ----。
14、[]2cos32td ττδτ-∞⎛⎫+ ⎪⎝⎭⎰=8()u t 。
15、[]()1td τδττ-∞'-⎰=()()u t t δ+。
信号与系统名词解释
名词解释1.双口网络:如果一个网络有两个端子与外部电路相连接,使网络有两个端口,为双口网络。
2.对称双口网络:如果将双口网络的入口与出口对调后,其各端口电压、电流保持不变,为对称双口网络。
3.双口网络分析:①端口电流的参考方向均为流入双口网络,且采用正玄稳态相量模式。
②双口网络内部不含独立电源,且初始状态为零的线性时不变网络。
4. 网络函数:在正玄稳态电路中,响应相量与激励相量之比。
若激励与响应在网络的同一端口,则为策动点函数;若不在同一端口,为传输或转移函数。
4.频率响应:在保持电源电压不变的情况下,电路中的电流、电压和阻抗等物理量随电源频率变化的关系。
5.系统:由若干相互关联、相互作用的事物按一定规律组合而成的具有某种功能的整体。
6.连续系统:当系统的输入是连续时间信号时,若系统的输出也是连续时间信号,则称该系统为连续系统。
7.连续信号:在连续时间范围内(—∞<t<∞)有定义的信号。
8.系统的时域分析:若求解系统响应的整个过程是在时间域里进行的,则为系统的时域分析。
9.线性系统:一个既具有分解特性,又具有零状态线性和零输入线性的系统为线性系统;否则,为非线性系统。
10.时不变系统:如果激励作用于系统引起零状态响应时,当激励延迟了一定时间后作用于系统时,其引起的零状态响应也延迟了相同时间的系统。
它具有微分特性和积分特性。
11.系统建模:根据实际系统的结构、元件特性,利用有关基本定律寻找能表征系统特征的数学关系式。
12.阶跃响应:当激励为单位阶跃函数时,系统的零状态响应为单位阶跃响应。
13.网络输出阻抗:将激励源置零保留激励源为阻抗,此时输出口得等效阻抗为网络输出阻抗。
14.谐振电路的选择性:若串联谐振电路中有不同频率的电源同时作用时,则接近谐振频率的电流成分将较大,而偏离谐振频率的电流成分则较小,由此可将谐振频率附近的电流成分选择出来。
15.线性性质包含的两个内容:齐次性:当激励增大a倍时,零状态响应也增大a倍。
3-2单位序列响应和阶跃响应
3.求解: (1)解系统差分方程(经典法); (2)利用h(k)。
§3.2 单位序列和单位序列响应
例4 求阶跃序列响应g(k)。
f (k )
y (k ) y(k-1)
y(k-2)
D
+ +
D
+
1
2
解:(1)写差分方程。 y (k ) y ( k 1) 2 y ( k 2) f (k )
§3.2 单位序列和单位序列响应
主要内容:
一、单位序列和单位阶跃序列 二、单位序列响应的概念及求解 三、单位阶跃序列响应的概念及求解
重点:
单位序列响应和阶跃响应的求解
§3.2 单位序列和单位序列响应
一、基本离散信号
1. 单位序列
1 (k ) 0 k 0 k0
1
(k)
k
-2 -1 O 1 2
f1 ( k )
卷积和
1 f 2 (k ) 0
f 2 (k )
k 1 k 0, 1, 2 f1 ( k ) otherwise 0
k 0, 1, 2, 3 otherwise
3
2 1
0
1 1 2
k 0
1
2
3
k
§3.3
f1 ( k )
卷积和
f 2 (k )
3
2 1
1 E
b0
1 E
m
) f k
(1 an 1 E 1 a0 E n ) y ( k ) (bm bm 1 E 1 b0 E m ) f k
§3.2 单位序列和单位序列响应
直接用H(E)的有关公式: