
激光跟踪测距三维坐标视觉测量系统建模讲解
激光跟踪测距三维坐标视觉测量系统建模 3
黄风山 1,233, 钱惠芬 1
(1. 河北科技大学机械电子工程学院 , 河北 石家庄 050054; 2. 天津大学精密测试技术与仪器国家重点实验室 , 天津 300072
摘要 :提出了一种激光跟踪测距视觉坐标测量系统 , 测量时摄 像机测量光笔上各光反射点的方向 , , 由测得 ( , 激光 测距仪测得的距离参数的引入 ,
依据冗余技术给出了被测 :在 Z 、 Y 和 X 轴方向 0. 、 0. 和 0. 011mm 。
关键词 :; ; n 点透视问题 (P n P ; 冗余技术
Mod el for a Laser Distance T racking 3D C oordinates V ision M
easu ring System
HUAN G Feng 2shan 1,233, QIAN Hui 2fen 1
(1. Mechanical and Electronic Engineering C ollege , Hebei
University of S cience and T echnology , Shijiazhuang 050054,China ; 2.
State K ey Laboratory of Precision Measuring T echnology and
Instrument , Tianjin University , Tianjin 300072,China
Abstract :Alaser distance tracking 3D coordinates vision measuring
system is proposed. It mainly consists of a CCD camera , a laser
rangefinder ,a computer and a light pen. When measuring ,the CCD
camera registers the direction of every light 2re 2 flecting point m
ounted on the light pen. According to these measured directions ,the
laser rangefinder can track and capture each light 2reflecting
point ,and record the distance between one of the four light
2reflecting points and the laser rangefinder. Using the measured
directions and distance ,the system can calculate the 3D coordinates
of the point touched by the pen 2 on the perspective 2n 2point
problem (P n P principle ,the system ′ s mathematic model is of the distance parameter ,this m odel can be solved linearly ,and its
solution is unique. On the basis of the redundancy technology , the 3D
coordinates analytic equations of the measured point and its solving
method are given. The comparison shows that the system ′ s measuring
stability precision is 0. 336mm ,0. 031mm and 0. 011mm higher than
that of the single CCD camera co 2 ordinates measuring system in the
direction of Z, Y , X axis respectively.
K ey w ords :trackingdistance measurement ; 32D coordinates vision
measurement ; perspective 2n 2point problem (P n P ; redundancy
technology
1 引 言
近年 , 以 CCD 摄像机为核心部件构筑的三维视觉坐标测 量系统的研究得到了发展 [1], 其主要优点是摄像机可直接测量 空间点的方向 , 精度高。
而系统求解时往往需要确定各被测特 征点到摄像机透视中心的距离 , 由于摄像机不能直接测量距 离 , 只能由测得的方向和其它已知条件来计算 , 这样会因误差 的传递、 放大和累积使得计算出的距离精度较低 , 从而影响系 统最终的测量精度 [2]。 并且 , 基于摄像机视觉坐标测量系统的 n 点透视问题 (P n P
复杂 , 易产生多解 [3]。 鉴于摄像机视觉坐标测量存在的不足 , 本文提出一种基于 摄像机和激光测距仪的视觉坐标测量系统。 测量时 , 摄像机测 量各光反射单元 (被测特征点 的方向 [4], 激光测距仪跟踪捕捉 并测量某一光反射单元和测距仪间的距离 [5], 由于激光测距仪 光学测距的精度很高 , 这样就使测得的方向和距离精度都比较 高 , 从而提高了被测点空间坐标的测量精度 ,
同时系统模型线 性可解 , 且解具有唯一性 , 测量过程简便、 高效。
2 系统测量原理
测量系统的构成如图 1所示。 图中 , O 为摄像机透镜的焦
光 电 子 激 光
33E 2m ail :hfshyt @sohu. com 点 (光学透视中心 , O 1为激光测距仪反光镜的旋转中心即激 光测距仪的基准点。 测量时 , 打开摄像机上的闪光灯 , 摄像机 测量光笔上各光反射点的方向。 然后计算机根据这些方向信 息控制反光镜旋转合适的角度 , 以使激光束比较准确地打到某 一光反射点上 , 进而由激光测距仪测出光反射点到激光测距仪 的距离 , 根据测得的方向和距离求解各光反射点在摄像机坐标 系中的三维坐标 , 进而计算出光笔接触点 (被测点 在摄像机坐
标系中的三维坐标。
1. C omputer ; 2. Camera ; 3. Flash lighter ; 4. Range finder ; 5.
Light pen ; 6,7,8,9. Light reflector ; 10. C onnector ; 11. Pen point ;
12. Measured object
图 1 系统组成
Fig. 1 S ystem composing
3 系统建模
3. 1 坐标系的建立
如图 2所示 , 光笔模型中有 2个坐标系 :摄像机坐标系
OX YZ 和 CCD 像平面坐标系 X ′ O ′ Y ′ [6]
。 OX YZ 的坐标原点 O 为 CCD 摄像机透镜的光学中心 , Z 轴取为透镜的光轴方向 , X 轴和 Y 轴分别平行于 CCD 像平面的水平和垂直像素方向。 图
中 , A 点表示光笔球形测头的中心。 B 、 C 、 D 和 E 点分别代表 安装在光笔上的 4个光反射点 , A 、 B 、 C 、 D 和 E 各自间的距离
和方位已知。
图 2 光笔模型
Fig. 2 Light p en m od el X ′ O ′ Y ′ 的坐标原点 O ′ 为 CCD 像平面在上角顶点 , X ′
轴和
Y ′ 轴分别取为摄像机 CCD 像平面的水平和垂直像素方向。 CCD 像平面垂直于光轴方向 (Z 轴方向 , 沿 Z 轴方向与 O 点
的距离为摄像机透镜的焦距 f 。 B ′ 、 C ′ 、 D ′ 和 E ′ 分别为
B 、 C 、 D
和 E 在 CCD 像平面上所成的像。 激光测距仪相对于摄像机的方向和位置 , 用 O 1点在摄像 机坐标系中的三维坐标 (x o 1
, y o 1
, z o 1
(由系统的标定程序对其 进行标定而得 来表示。
3. 2 系统透视问题的求解
由于被测特征控制点为光反射点 , 理论上使用 3个光反射 点就可求解出被测点 A 的三维坐标。 为了进一步提高系统的 可靠性和测量精度 , , 在这里暂采 用 42, B x B ′ B ′ x , D ′ , y ′ D ′ 和 (x ′ E ′ ,
y ′ E ′
; 距离 BC 、 DC , 记为 BC =l 1、 CD =l 2和 D E =l 3; 要求解本系 ,
只需求解 4个光反射点到透视中心 O 点的距离
OB 、 OC 、 OD 和 OE [5]
。 通过坐标系 X ′ OY ′ 和 XOY 间的坐标转 换可求得 B ′ 、
C ′ 、 D ′ 和 E ′ 在 OX YZ 中的坐标 , 分别记为 (x B ′ , y B ′ ,
f 、 (x C ′ , y C ′ , f 、 (x D ′ , y D ′ , f 和 (x E ′ , y
E ′ , f , 而向量 OB ′ =(x B ′ , y B ′ , f 、 OC ′ =(x C ′ , y C ′ , f 、 OD ′ =(x D ′ , y D ′ , f 和 OE ′ =(x E ′ , y E ′ ,
f 。
在图 2中 , θ1、 θ2、 θ3和
θ分别为 OC 与 OB 、 OD 与 OC 、 OE 与 OD 以及 与 OO 1, θ1=cos -1|OC ′ | ||, θ2=cos -1
|OD ′ | ||
, θ3
=cos -1
|OE ′ | |OD ′ |,
θ=cos -1|OB ′ | |O O 1|
(1 在 ΔOBO 1中 , 由 O O 1=(x o 1
, y o 1
, z o 1
可求 O O 1, 记 O O 1=l;O 1B 可由激光测距仪测得 , 记 O 1B =d 。 由正弦定理得
OB =
sin
θsin (∠ O O 1B =2
-l 2
sin 2θ+l cos
θ(2
Leica公司工业三维坐标测量系统介绍
Leica公司工业三维坐标测量系统介绍
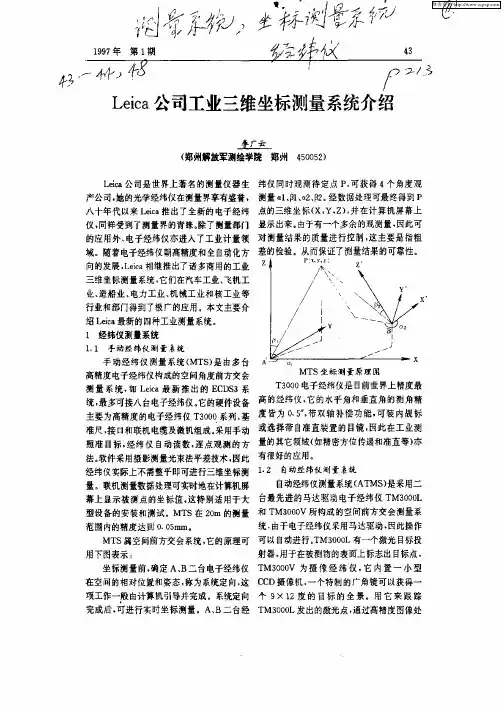
主 垂 (郑州解放军测绘学院郑州450052) Lelca公司是世界上著名的测量仪器生 产公司,她的光学经纬仪在测量界享有盛誉, 八十年代以来Leica推出了全新的电子经纬 仪,同样受到了测量界的青睬。除了测量部门 的应用外,电子经纬仅亦进入了工业计量领 域。随着电子经纬仪朝高精度和全自动化方 向的发展,Leica相继推出了诸多商用的工业 三维坐标测量系统,它们在汽车工业、飞机工 业、造船业、电力工业、机械工业和核工业等 行业和部门得到了极广的应用。本文主要介 绍Leica最新的四种工业测量系统。 1经纬仪澳 量系统 1.1手动经纬仪洲量系统 手动经纬仅测量系统(MTS)是由多台 高精度电子经纬仪构成的空间角度前方交会 测量系统,如Leica最新推出的ECDS3系 统,最多可接八台电子经纬仪。它的硬件设备 主要为高精度的电子经纬仪T3000系列,基 准尺,接口和联机电缆及微机组成。采甩手动 照准目标,经纬仪自动读数,逐点观测的方 法。软件采用摄影测量光束法平差技术,因此 经纬仪实际上不需整平即可进行三维坐标测 量。联机测量数据处理可实对地在计算机屏 幕上显示被测点的坐标值,这特别适用于大 型设备的安装和测试。MTS在20m的测量 范围内的精度达到0.05ram。 M"IS属空间前方交会系统,它的原理可 甩下图表示: 坐标测量前,确定A、B二台电子经纬仪 在空间的相对位置和姿态,称为系统定向,这 项工作一般由计算机 I导并完成。系统定向 完成后,可进行实时坐标测量。A、B二台经 MTS坐标测量原理图 T3000电子经纬仪是目前世界上精度最 高的经纬仪+它的水平角和垂直角的测角精 度皆为0.5”,带双轴补偿功能,可装内觇标 或选择带自准直装置的目镜,因此在工业测 量的其它领域(如精密方位传递和准直等)亦 有很好的应用。 1.2自动经纬仪测量系统 自动经纬仪测量系统(ATMS)是采甩二 台最先进的马达驱动电子经纬仪TM3000L 和TM3000V所构成的空间前方交会测量系 统,由于电子经纬仪采用马达驱动,因此操作 可以自动进行。TM3000L有一个激光目标投 射器,用于在被测物的表面上标志出目标点, TM3000V为摄像经纬仪,它内置一小型 CCD摄像机,一个特制的广角镜可以获得一 个9×12度的目标的全景。甩它来跟踪 TM3000L发出的激光点,通过高精度图像处 @ 维普资讯 44 测绘科技通讯 总第72期第20卷 理软件可测定出目标点的三维坐标。 在测量过程中.激光束的强度可自动调 整,固此激光点的亮度总能与构成背景的物 体的亮度相匹配。TM3000V测量目标点实 际上是确定激光点与经纬仪视准轴之间的位 置关系,利用TM3000V在标按时取得的参 数,激光点的测量值可自动施加修正,这样系 统的工作速度更快。 2极坐标测量系统 2.1手动极坐标测量系统 手动极坐标测量系统是由一台高精度的 测角、测距全站仪构成的单台仪器三维坐标 测量系统(STS),九十年代所出的商业化系 统为PCMSpms.其全站仪采用TC2002,测 角精度为0.5 ,测距精度在100m的范围内 为0.5mm十0.5ppm。 TC2002在近距离涮距时,无需棱镜作 为测距目标,只需采用特制的不干胶(或磁 性)反射片贴到放测物的表面上,软件处理时 顾及了标志的厚度 极坐标法坐标测量系统的仪器设站非常 方便和灵活,测距涮程较远,在100m的范围 内的精度为0.5ram,因此特别适用于钢架结 构涮量和造船工业。 板坐标测量的原理如下图所示,通过测 量角度a、p和斜距S来计算待定点P的坐 标
三维测量技术发展现状及趋势
三维测量技术发展现状及趋势
一、三维测量技术发展现状
三维测量技术是近年来发展迅速的技术,是利用对三维物体尺寸、形状、位置和表面形貌进行测量的技术。此技术应用广泛,其典型应用有机械、精密装配技术,模具制造,设备校正,运动跟踪,汽车行业,航空航天,冶金,特种材料,医疗和生物科技,消费品,质量控制,文物研究,等等。近年来,三维测量技术得到了长足的发展,从传统的红外技术、视觉测量、激光头测量等多种技术发展到3D扫描技术、X射线CT技术等,新技术不断涌现,各种前沿技术也纷纷涌现,大大拓宽了三维测量技术的发展空间。
1、传统三维测量技术
传统的三维测量技术有红外技术、视觉测量技术和激光头测量技术等。红外技术是一种热图测量技术,它能够捕捉到物体的温度图像,从而准确测量物体的形状。视觉测量技术是一种利用摄像机捕捉图像,再利用计算机通过图像处理算法,提取出物体的三维特征信息,来进行测量的技术。激光头测量技术是利用激光头投射出一条精确的激光线,来测量物体的表面形状,以确定物体的三维坐标位置。
2、新兴三维测量技术
近年来,三维测量技术也发展出了许多新技术。
基于深度学习和PnP模型的激光跟踪仪自动姿态测量

第30卷第9期2022年5月Vol.30No.9May2022光学精密工程OpticsandPrecisionEngineering
基于深度学习和PnP模型的激光跟踪仪
自动姿态测量
周道德1,2,高豆豆1,董登峰1,2*,周维虎1,2,崔成君1
(1.中国科学院微电子研究所,北京100029;
2.中国科学院大学,北京100049)
摘要:针对航空航天、汽车装配等高端制造领域对姿态测量的迫切需求,提出一种面向激光跟踪仪的快速高精度姿态测量方法,利用深度学习结合视觉PnP模型实现了激光跟踪过程中被测件姿态的自动测量。针对PnP姿态求解模型所需的3D特征点和2D特征点之间的对应关系难以直接确定的问题,设计了一个特征提取网络用于提取特征点对应的高维特征,采用最优传输理论确定特征向量之间的联合概率分布,从而完成3D-2D特征点的自动匹配;使用Ransac-P3P结合EPnP算法对匹配好的3D特征点和2D像素点进行姿态求解,获得高精度的姿态信息;在此基础上,利用隐式微分理论计
算PnP求解过程的雅克比矩阵,从而将PnP姿态求解模型集成到网络中并指导网络训练,实现了深度网络匹配能力与PnP模型姿态求解能力的优势互补,提高了解算精度。最后,制作了一个含有丰富标注信息的数据集,用于训练面向激
光跟踪仪的姿态测量网络。基于高精度二维转台进行了姿态测量实验,结果表明,该方法在3m处对俯仰角的测量精度优于0.31°,横滚角精度优于0.03°,单次测量耗时约40ms,能够实现激光跟踪仪的高精度姿态测量。关键词:激光跟踪仪;姿态测量;单目视觉;深度学习中图分类号:TP391.4;TH744文献标识码:Adoi:10.37188/OPE.20223009.1047
Automaticattitudemeasurementoflasertrackerbasedon
deeplearningandPnPmodel
ZHOUDaode1,2,GAODoudou1,DONGDengfeng1,2*,ZHOUWeihu1,2,CUIChengjun1
双目立体视觉三维重建实验平台研究
双目立体视觉三维重建实验平台研究
双目立体视觉是一种通过使用两个摄像机同时拍摄同一个场景,并通过计算机图像处理技术恢复出场景的三维结构的方法。这种技术在计算机视觉、机器人视觉、虚拟现实等领域有着广泛的应用和研究意义。为了提高双目立体视觉的精度和可靠性,建立一个实验平台进行相关研究是非常重要的。本文将探讨双目立体视觉三维重建实验平台的研究内容和应用。
双目立体视觉三维重建实验平台主要包括硬件设备和软件算法两个部分。硬件设备通常包括两个摄像机、标定板、光源等。摄像机的摆放位置和角度要经过精确的标定,以确保获得准确的视差信息。标定板用于确定摄像机的外部参数和内部参数,从而实现图像的几何校正。光源的选择和布局也会对图像的质量产生一定的影响。为了提高精度和稳定性,还可以使用高速摄像机、高分辨率摄像机或深度摄像机等特殊设备。
软件算法是双目立体视觉三维重建的核心部分。常用的算法包括基于匹配的方法、基于激光的方法和基于深度学习的方法。其中,基于匹配的方法是最常用的方法之一、它通过计算两个图像之间的视差来确定场景的三维结构。视差可以通过基于灰度、颜色或纹理等特征的匹配来获取。然后,通过三角化或立体匹配算法将视差转化为真实世界中的三维坐标。基于激光的方法则使用激光射线来测量场景中各个点的距离,进而获得三维结构。基于深度学习的方法则是通过神经网络学习从图像到深度信息的映射关系,进而实现三维重建。
双目立体视觉三维重建实验平台的研究可以为相关应用提供技术支持和理论基础。在计算机视觉领域,可以利用该平台进行物体识别、物体跟踪等任务。在机器人视觉领域,可以利用该平台构建机器人的三维感知系统,实现自主导航和环境建模等功能。在虚拟现实领域,可以利用该平台生成逼真的虚拟场景,提升用户体验和交互效果。此外,双目立体视觉三维重建实验平台还可以在医学影像处理、军事目标识别和安全监控等领域发挥重要作用。
总之,双目立体视觉三维重建实验平台的研究对于提高立体视觉的精度和可靠性有着重要的意义。通过设计合理的硬件设备和优化的软件算法,可以实现高效准确的三维重建,为相关应用提供技术支持和理论基础。双目立体视觉的发展将为计算机视觉、机器人视觉和虚拟现实等领域的研究和应用带来更多的可能性。
建筑测绘中三维激光扫描技术的应用研究

建筑测绘中三维激光扫描技术的应用研究
摘要:随着三维激光扫描技术的不断发展,逐渐代替了传统的测量技术,以其先天的优势在建筑测绘中发挥出了重要作用。有效地利用三维扫描技术,能够自动化的采集建筑测绘中应有的信息,无需人工绘制草图。同时也可以减少环境对建筑测绘的工作影响所获取的信息,不仅分辨率高、精确度高,同时也减少了工作时间,通过选择三维激光扫描技术,可以将所获取的信息进行数字化处理,实现高效的测绘工作。基于此背景,本文结合三维激光扫描技术的原理及优势,分析了在建筑测绘中的实际应用,以供业内人士参考。
关键词:建筑测绘;三维激光;扫描技术
引言
伴随着我国建筑行业的发展,我国的城市化水平和现代化建设水平不断得到提高,建筑工程项目整体规模和建设总量不断的扩大。在工程建设项目的施工过程中,测绘工作作为整体施工流程的重要组成部分,其工作质量和工作效率会直接影响工程项目的整体建设质量和安全性能。所以,相关的施工单位必须针对施工过程的测绘工作进行严格的监督管理,提高测绘工作的整体工作质量和测绘精确度。在测绘工作的具体工作环节中,相关的测绘工作人员可以结合工程项目的具体特点和实际情况,有选择性的实施三维激光扫描技术进行建筑测绘数据的收集和处理工作,通过这种方式可以有效的弥补传统人工测绘工作的缺陷,提高测绘工作数据获取的精确度和分辨率,保障工程项目整体的建设质量和安全性能。
1三维激光扫描技术和建筑测绘概论
传统的针对建筑物进行数据测量工作的测绘方法一般是通过使用标尺、测距仪、全站仪等常规器具对建筑物进行人工测量工作,这种落后的测绘方法不但需要浪费大量的人力资源,同时由于受制于落后的测绘技术手段,无法对建筑物进行精确的三维模型的建立,对于建筑主体中的各项数据和测量指标以及建筑物自身的结构特征都无法实现精确详细的表达,并且由于传统测绘工艺自身的技术水平限制,在进行数据测量的过程中容易对建筑物产生损伤。所以为了提高建筑测绘工作的工作质量和整体的测绘技术水平,做到精确的建立三维数字化建筑模型,从而高效的进行建筑测绘工作,有关单位和部门应当结合自身的行业发展现状和特征,有选择的引入高新科技设备,三维激光扫描技术与现代高精度传感技术二者相结合,极大的增加了建筑测绘信息数据获取的精确度和分辨率,同时具有工作效率高、定点精确度高、测量范围广的特点,能够有效的解决传统人工测绘工程中存在的缺陷,有力的推动国内测绘行业的良好发展,提高了建筑行业整体的工作质量和安全可靠性,提高了工程项目规划设计方案的科学性和规范性。
基于激光实时跟踪测量的航天器编队相对位置测量方法
第28卷第4期 2007年7月 宇 航 学 报 Journal of Astronautics Vo1.28 N0.4 July 2007 基于激光实时跟踪测量的航天器 编队相对位置测量方法 陈 浩,谭久彬,刘 俭 (哈尔滨工业大学超精密光电仪器工程研究所718信箱,哈尔滨150001) 摘要:为了解决编队航天器间相对位置的高精度测量,实现航天器编队自主飞行,提出基于激光实时跟踪 测量航天器间相对位置的测量定位方法,建立了航天器间相对位置测量的数学模型。该测量方法在直角坐标系下 用Hill方程建立编队航天器相对运动模型,得出航天器相对运动轨迹的解析解,在极坐标系下建立航天器间相对 位置的激光跟踪测量模型,将激光跟踪测量系统的测量值转换到直角坐标系,对转换误差进行去偏差补偿,利用卡 尔曼滤波方法进行数据处理,以提高航天器间的相对位置测量精度。仿真结果表明,若对于测距精度为5厘米,测 角精度为0.1度的激光跟踪测量系统,采用去偏差转换测量卡尔曼滤波方法,航天器空间相对位置精度可达到厘 米量级。 关键词:激光跟踪;航天器编队;相对位置测量;转换测量Kalman滤波 中图分类号:V249.32 文献标识码:A 文章编号:1000.1328(2(107)04.0908.06 0弓I言 多个航天器编队自主飞行可以实现单个飞行器 不能实现的功能,对分布式航天器队型保持,交会对 接,深空探测,对地高程成像,地面动目标识别等都具 有重要意义 。实现编队航天器自主飞行的一项 关键技术是航天器间相对位置的高精度测量。目前, 航天器相对位置测量方法主要有GPS测量,无线电 测量,激光跟踪测量和基于光学相机的视线测量。 由于GPS技术成熟,测量精度高,广泛应用于 航天器和编队航天器的导航。文献[4]作者在NASA 的编队航天器试验平台上,采用CDGPS技术和自适 应卡尔曼滤波方法,获得了1cm的定位精度和 0.5mm/s的测速精度。但是,GPS技术的可观测性 受航天器的轨道高度影响,不能应用于高轨道或深 空探测航天器编队飞行,并且该方法依赖GPS卫星 定位系统,使我国的应用受到一定限制。在美国太 空新千年计划的深空探测系列研究中广泛采用了 AFF(AutonOll'lOllS Formation Flying)技术,其原理是基 于无线电测距的方式,采用类似于GPS的信号处理 方法,获得了优于2cm的定位精度和1角分的姿态 确定精度 。但AFF技术多径效应比较严重,电磁 收稿日期:2006-08.07; 修回日期:2006.11.21 干扰较强。由于激光具有工作频率高、波长短、波束 窄,距离、速度和角度测量精度高等诸多优势;并且 体积小、重量轻,利于机载和航天器载。文献[6]作 者提出采用微型二维扫描测距激光雷达对多颗卫星 进行跟踪,实现卫星间的相对位置测量和姿态确定, 但这种方法受扫描装置结构的影响,扫描范围小,速 度较慢。当编队航天器间的间距较小时,则较多采 用基于视觉的相对导航系统,通过在航天器上设置 合作目标,测出各合作目标相对于参考坐标系原点 的视线向量,解算出航天器间的相对位置 。该方 法只适用于近距离航天器相对位置测量,随作用距 离增大,测量精度和稳定性都较差。 本文提出采用激光实时跟踪测量的方式实现编 队航天器间的相对位置测量,通过合理建立航天器 间的相对运动模型和相对位置测量数学模型,对激 光跟踪测量系统的测量值进行坐标转换,并对转换 测量误差进行去偏差补偿,利用卡尔曼滤波方法进 行数据处理,以提高航天器间的相对位置测量精度。 1激光跟踪的定位原理 航天器A上的激光跟踪装置发出经过准直的
激光跟踪视觉导引测量中靶标球球心定位方法
第4l卷第4期 Vo1.41 NO.4 红外与激光工程 Infrared and Laser Engineering 2012年4月 Apr.2012
激光跟踪视觉导引测量中靶标球球心定位方法
魏振忠,孙文,张广军,任少盟
(北京航空航天大学精密光机电一体化技术教育部重点实验室,北京100191)
摘 要:为解决现有激光跟踪测量系统中存在的搜索区域大、定位速度慢等问题,提出了一种基于单
目视觉测量系统求解激光跟踪仪靶标球球心三维坐标,以此作为导引信息,引导单台激光跟踪仪实现
多基准点自动测量的方法。对视觉测量所采用的椭圆识别和基于单目摄像机的球心定位算法进行了
研究。首先,根据靶标球成像的特点,介绍了基于Gestalt的椭圆识别算法,实现了靶标球图像特征的
自动提取与识别。然后,介绍了基于单目摄像机的球心定位算法,即根据图像椭圆方程、相机焦距和
球半径求解球心三维坐标,并进行了仿真验证。最后,进行了实际的靶标球图像自动识别与球心定位
实验。结果表明,采用文中方法测量两靶标球间已知距离约为550mm时的RMS误差为1.7282mm。
激光跟踪仪激光束搜索范围得到大幅减小,基本满足自动测量的快速性和高效性等要求。
关键词:视觉导引; 椭圆检测; 球心定位; 激光跟踪系统; 自动装配
中图分类号:TP391.41 文献标志码:A 文章编号:l007—2276(20l2)04—0929—07
Method for finding the 3D center positions of the target reflectors
in laser tracking measurement system based on vision guiding
Wei Zhenzhong,Sun Wen,Zhang Guangjun,Ren Shaomeng
(Key Laboratory of Precision Opto—mechatronics Technology,Ministry of Education,Beihang University,Beijing 100191,China)
基于激光跟踪仪的转台垂直度相交度检测方法
基于激光跟踪仪的转台垂直度相交度检测方法
摘要:由于卫星费用很高,因此在卫星发射到空间之前进行地面模拟以分析卫星的各个系统十分重要,二维圆桌会议是卫星位置变化模拟的重要组成部分,因此二维圆桌会议的精度指标对于模拟卫星姿态变化至关重要。精度、相交是轴集轴精确位置的重要技术指标,也是转台精度设计的重要参数。当在两部分转盘上测试垂直摆动头部误差时,通过使用正交放大导出基准坐标系下的目标坐标,可以解决在圆环没有通孔时如何测量轴交点的问题。电子水平利用定位变换矩阵推导坐标系之间的位置方向,提出了一种基于光平台的仪器,通过坐标矩阵变换导致垂直误差。由于安装错误,这两种方法都可能导致参照轴不一致和测量错误。提供了一种基于CCD摄像机的网络多基地测量方法,这种方法对环境要求很高,并且可能导致测量中的测量不一致,例如插入编码设备时的不稳定性。利用激光发射器和标准球的方法实现的轴系回转系统的径向和轴向误差的检测,此方法的检测精度高,但是只能检测径向跳动误差和端部跳动误差,并不能检测出空间误差的大小。利用了激光器和位置灵敏探测器检测了转台的6项几何误差,但是此方法的测量布置和调校过程过于复杂。
关键词:激光跟踪仪;转台垂直度;检测方法
引言
激光跟踪仪作为一种新型的大尺寸空间坐标测量设备,它集中了激光干涉测距、角度测量等先进技术,基于球坐标法测量原理,通过测角、测距实现三维坐标的精密测量。具有精度高、便于操作和容错率高的特点,在精密测量检测领域有着广阔的应用领域。研究人员利用激光跟踪仪实现了多种针对机床的误差检测和补偿的方法,但是这些技术主要是对直线运动的方式进行补偿检测。提出一种基于激光跟踪仪测量导轨系统六项原始误差,并应用激光跟踪仪进行车床加工精度的检测。本文将利用激光跟踪仪对转台的方位轴、俯仰轴之间所产生的垂直度和相交度误差进行检测。并针对激光跟踪仪对回转运动的测量精度,提出测量精度提高的方法,对于转台的垂直度,相交度的检测具有积极作用。
如何利用激光雷达进行三维建模和测绘
如何利用激光雷达进行三维建模和测绘
随着科技的不断进步,激光雷达成为三维建模和测绘领域中的重要工具。激光雷达通过发射激光束,利用其反射原理来测量目标物体的距离和形状,从而实现高精度三维建模和测绘。本文将探讨如何利用激光雷达进行三维建模和测绘的过程、方法及应用场景。
1. 激光雷达的工作原理
激光雷达的工作原理主要基于三角测量原理。它通过发射激光束并接收其反射信号来计算目标物体与激光雷达之间的距离。激光雷达通常由激光发射器、扫描镜、探测器和数据处理单元组成。当激光束照射到目标物体上时,一部分激光会被目标物体反射回来,探测器接收到反射激光,并记录下其飞行时间。通过计算光的传播时间和光速,可以确定目标物体与激光雷达的距离。
2. 三维建模过程
利用激光雷达进行三维建模可以分为三个主要步骤:数据采集、数据处理和模型生成。
数据采集是利用激光雷达收集目标物体的三维点云数据。激光雷达会扫描整个目标物体,并记录下每个扫描点的位置和强度信息。这些数据可以通过激光雷达的探测器和数据处理单元进行实时处理,并保存为离散的三维点云数据。
数据处理是对采集到的点云数据进行滤波、配准和分割等操作,以消除噪声、合并冗余数据,并将点云数据与其他传感器数据进行配准。配准是将不同位置或角度采集到的点云数据进行匹配,以得到完整的点云模型。分割是将点云数据分成不同的部分,如建筑物、道路、植被等,以便后续建模。
模型生成是将处理后的点云数据转换为三维模型。常用的方法包括曲面重建、体素化和多视图几何等。曲面重建利用点云数据中的几何信息,构建连续的曲面模型。体素化将点云数据转换为离散的三维体素网格,并通过填充体素来生成模型。多视图几何利用多张图像或多组点云数据,通过匹配和融合来生成三维模型。
3. 激光雷达在测绘中的应用
激光雷达在测绘领域有广泛的应用。它可以用于制图、地形建模、建筑物检测等。
制图是激光雷达在测绘中最常见的应用之一。激光雷达可以高精度地获取地面、建筑物、道路等物体的三维信息。通过对点云数据进行处理和分析,可以制作出精确的地图,为城市规划、交通规划等提供可靠参考。
激光雷达三维建模基本原理
- 1 - 激光雷达三维建模基本原理
激光雷达是一种非常重要的三维感知技术,其基本原理是利用激光束扫描周围环境,通过测量物体反射回来的光信号来获取物体表面的几何信息。激光雷达系统通常由激光器、光电探测器和控制电路等组成,其工作原理可以简单概括为:激光器向目标物发射激光束,激光束被目标物反射回来,反射光信号被光电探测器接收并转换为电信号,控制电路对电信号进行处理并计算出目标物的位置和几何形状,从而实现对目标物的三维建模。
激光雷达系统的三维建模基本原理可以分为以下几个步骤:
1. 激光束发射:通过激光器向目标物发射激光束,激光束会在空气中以极高的速度传播,直到遇到目标物。
2. 反射信号接收:一旦激光束遇到目标物,它就会被反射回来,形成反射信号。这些反射信号被接收器捕捉并转换成电信号。
3. 信号处理:电信号经过放大、滤波等处理后,会被传递到控制器进行计算。
4. 计算位置和几何形状:控制器使用激光束的发射位置以及目标物反射信号的时间和强度来计算目标物的位置和几何形状,通常使用三角法或者飞行时间法进行计算。
5. 三维建模:通过不断激光束的扫描和计算,控制器可以根据目标物的位置和几何形状来构建出目标物的三维模型。
总的来说,激光雷达的三维建模基本原理就是通过激光束的发射和反射,以及信号的处理和计算,来获取目标物的位置和几何形状, - 2 - 从而实现对目标物的三维建模。这种技术在机器人、自动驾驶等领域得到了广泛应用。